


Stasiun Kerja Robot Khusus Dan Produsen Sistem Laser



3Pelacakan Jahitan Laser D Vision Dijelaskan:Dari Point Cloud ke Jalur Las dalam Hitungan Detik
Tanyakan kepada kebanyakan orang bagaimana robot mengetahui di mana harus mengelas dan mereka menggambarkan seorang programmer dengan liontin pengajaran, memandu lengan titik demi titik melalui jalur yang disimpan di pengontrol. Model itu berumur empat puluh tahun. Teknologi yang menggantikannya — pelacakan jahitan laser 3D — dapat melakukan hal yang biasa dilakukan oleh seorang programmer selama berjam-jam dalam hitungan detik, dan ia melakukannya dengan lebih akurat, karena ia membaca bagian aktual dan bukan ideal yang dihafal.
Artikel ini menjelaskan cara kerja pelacakan jahitan laser visi 3D dari prinsip pertama: bagaimana pemindai menangkap titik cloud, bagaimana perangkat lunak mengekstrak lapisan las dari awan itu, dan bagaimana sistem mengubah geometri jahitan menjadi jalur pengelasan robot — semuanya tanpa campur tangan manusia. Panduan ini ditulis untuk para insinyur dan manajer produksi yang mengevaluasi apakah teknologi ini sesuai dengan lingkungan fabrikasi baja struktural mereka.

Mengapa Pelacakan Jahitan Ada — dan Apa Penggantinya
Pengelasan robotik tradisional mengasumsikan bagian tersebut tepat berada di tempat yang ditentukan oleh program. Jalur las diajarkan terhadap bagian ideal dalam perlengkapan yang presisi, kemudian diputar ulang pada setiap bagian berikutnya. Asumsi tersebut berlaku baik di bidang manufaktur otomotif, di mana bagian yang dicap memiliki toleransi ±0,3 mm dan perlengkapan dirancang untuk mengulangi pada tingkat yang sama.
Ini tidak berfungsi pada fabrikasi baja struktural. Toleransi pelat potong api dan potong gergaji adalah ±1–3 mm. Kesenjangan pemasangan bervariasi dari satu ujung sambungan ke ujung lainnya. Suku cadang yang dimuat oleh derek memiliki posisi yang sedikit berbeda setiap siklusnya. Jalur tetap yang terprogram pada baja struktural menghasilkan ukuran leher las yang tidak konsisten, sendi yang terlewat, dan tingkat pengerjaan ulang yang menghilangkan peningkatan produktivitas otomatisasi.
Pelacakan jahitan menyelesaikan masalah ini dengan memindahkan kecerdasan dari program ke sensor. Daripada mempercayai posisi yang disimpan, sistem membaca geometri sambungan sebenarnya sebelum — dan selama — setiap pengelasan. Jalannya mengikuti jahitan yang sebenarnya, bukan yang teoretis.
| Pergeseran inti: pengelasan robotik tradisional mempercayai program ini. Pelacakan jahitan visi 3D mempercayai bagian tersebut. |
Apa Itu Pelacakan Jahitan Laser Visi 3D?
| 3Pelacakan jahitan laser D vision adalah sistem penginderaan dan perangkat lunak yang menggunakan profiler laser atau pemindai cahaya terstruktur untuk menangkap geometri tiga dimensi sambungan las., ekstrak parameter garis tengah dan celah ini dari data tersebut, dan terus memperbarui jalur las robot agar mengikuti sambungan sebenarnya — untuk mengimbangi variasi bagian, kesenjangan penyesuaian, dan distorsi termal secara real time. |
Ada dua penerapan berbeda dari teknologi ini, dan penting untuk menjelaskan keduanya secara tepat.
Pemindaian pra-las (perencanaan jalur): pemindai menyapu sambungan sebelum pengelasan dimulai, perangkat lunak menghasilkan lintasan robot lengkap dari data pemindaian, dan robot kemudian mengeksekusi jalur itu. Ini adalah pendekatan yang digunakan dalam sel tanpa pemrograman untuk sepenuhnya menghilangkan pemrograman gantung pengajaran.
Pelacakan dalam las (koreksi waktu nyata): sebuah sensor yang dipasang di dekat obor memantau sambungan secara terus menerus selama pengelasan dan memberikan sinyal koreksi ke pengontrol robot, menyesuaikan posisi obor secara real time saat jahitan menyimpang dari jalur yang direncanakan. Hal ini mengkompensasi distorsi termal dan penyimpangan pengaturan yang terjadi setelah pemindaian pra-pengelasan.
Kebanyakan sistem modern yang mampu menggabungkan keduanya: pemindaian pra-las menghasilkan jalur awal, dan pelacakan dalam las menyempurnakannya secara terus-menerus di sepanjang jalur las. Sistem pengelasan cerdas kami menggunakan pendekatan gabungan ini — pembuatan profil pra-pengelasan laser 3D berkecepatan tinggi untuk pembuatan jalur, ditambah pelacakan busur terus menerus selama eksekusi.
Dari Point Cloud ke Jalur Las — Proses Teknis
Memahami proses secara berurutan memperjelas mengapa teknologi ini cukup andal untuk produksi baja struktural — dan di mana batasannya.
Melangkah 1: Proyeksi cahaya dan penangkapan pantulan
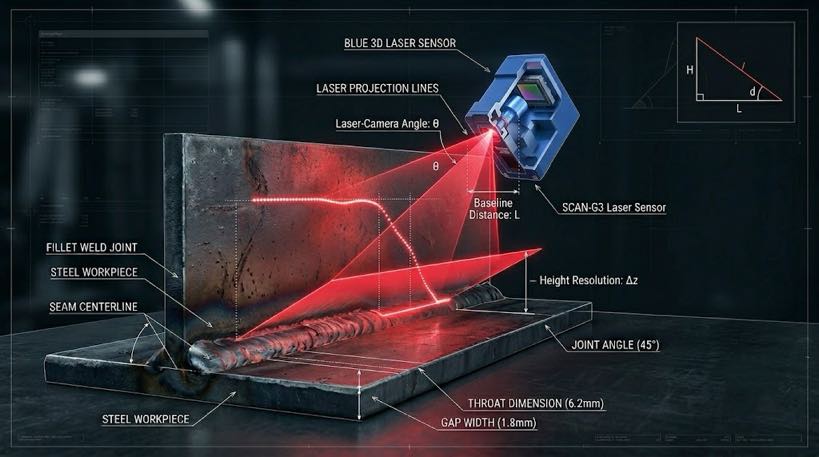
Pemindai memproyeksikan pola sinar laser yang terstruktur — biasanya garis atau kisi — melintasi permukaan sambungan las. Kamera yang diimbangi dari sumber laser menangkap pola yang dipantulkan. Karena kamera dan laser berada pada sudut tetap satu sama lain (geometri yang disebut triangulasi laser), setiap penyimpangan pada ketinggian permukaan menyebabkan pergeseran yang dapat diprediksi pada tempat munculnya garis pantulan pada gambar kamera.
Sistem mengukur pergeseran ini di seluruh lebar pemindaian dan mengubahnya menjadi peta ketinggian permukaan sambungan. Profiler laser 3D kami menangkap data ini hingga 1,140 frame per detik melintasi a 2,600 mm bidang pandang — cukup cepat untuk memindai seluruh balok struktural dalam sekali sapuan tanpa henti.
Melangkah 2: Konstruksi titik awan
Saat pemindai bergerak di sepanjang sambungan (entah pemindainya bergerak, atau robot membawanya, atau bagian tersebut bergerak pada pengatur posisi), profil ketinggian yang berurutan dirangkai menjadi awan titik tiga dimensi - susunan x yang padat, kamu, z pengukuran koordinat yang mewakili geometri permukaan sambungan.
Resolusi penting di sini. Pada jarak titik 0,2–0,5 mm, awan menangkap geometri halus dari alur las — permukaan akar, sudut miring, tanah, lebar celah — dengan presisi yang cukup untuk merencanakan jalur pengelasan yang akan memenuhi persyaratan dimensi AWS D1.1. Pemindai beresolusi lebih rendah kehilangan detail geometri alur dan menghasilkan jalur yang memerlukan koreksi.
| Periksa kualitas cloud point — seperti apa data yang bagus: Jarak titik: 0.2–0,5mm (cukup untuk sambungan las MIG struktural) Kecepatan pemindaian: Meliputi 1 m sambungan las masuk < 90 seconds at production pace Noise level: < 0.1 mm Z-axis noise at rated scan distance Field of view: Cukup lebar untuk menangkap kedua sisi sambungan dalam satu lintasan |
Melangkah 3: Ekstraksi jahitan
Data titik awan mentah berisi seluruh permukaan yang dipindai — pelat dasar, persiapan las, paku las, struktur sekitarnya. Algoritma ekstraksi jahitan harus mengidentifikasi sambungan las dari latar belakang ini.
Algoritma ini mencari ciri-ciri geometri yang merupakan karakteristik dari masing-masing jenis sambungan. Untuk las fillet, ia menemukan perpotongan dua permukaan datar. Untuk las butt dengan alur V, itu mengidentifikasi lembah di antara dua tepi miring. Untuk sambungan-T, ia menemukan titik akar di mana jaring vertikal bertemu dengan flensa horizontal. Setelah fitur gabungan ditemukan, algoritme ini menyesuaikan garis tengah dan mengekstrak parameter utama:
- Posisi garis tengah sendi (X, kamu, z koordinat sepanjang panjang sambungan penuh)
- Lebar celah akar pada setiap titik sepanjang sambungan
- Sudut kemiringan dan geometri muka akar (untuk las alur)
- Target kedalaman tenggorokan atau panjang kaki berdasarkan geometri sendi
- Anomali geometri apa pun — las paku jembatan, lonjakan kesenjangan lokal, materi yang hilang
Pengelasan paku menghadirkan tantangan khusus: mereka melintasi jahitan dan dapat membingungkan algoritma ekstraksi jika tingginya relatif terhadap celah. Sistem yang mampu mendeteksi las paku sebagai anomali dan melewatkannya di jalur atau mengurangi kecepatan gerak untuk mengelasnya dengan benar. Operator diberitahu jika taktik melebihi kisaran kompensasi sistem.
Melangkah 4: Perencanaan jalur dan pembuatan lintasan
Dengan geometri jahitan diekstraksi, modul perencanaan jalur menghasilkan urutan gerak robot yang lengkap. Hal ini lebih kompleks daripada sekadar mengikuti garis tengah – sistem juga harus membuat rencana:
- Sudut obor relatif terhadap sambungan (sudut kerja dan sudut perjalanan untuk las fillet)
- Dekati dan tarik kembali jalur yang menghindari tabrakan dengan benda kerja dan perlengkapan
- Parameter tenunan jika celah memerlukan osilasi untuk mengisinya
- Urutan multi-pass jika ukuran tenggorokan melebihi batas single-pass (khas > 8 mm fillet)
- Penentuan posisi interpass untuk positioner jika bagian tersebut perlu diputar di antara lintasan
Lintasan yang dihasilkan adalah urutan posisi sendi robot yang diberi cap waktu, sudut obor, dan panggilan parameter las — program pengelasan yang lengkap, dihasilkan dalam 15–45 detik dari data pemindaian, tanpa masukan manusia.
| Saatnya untuk pertama kali menggunakan tipe komponen baru: Liontin pengajaran tradisional: 2–8 hours programming Offline programming (PLO): 45 menit – 3 hours 3D vision path planning: < 5 total menit (memindai + ekstrak + menghasilkan) |
Melangkah 5: Koreksi real-time dalam pengelasan
Pemindaian pra-las menangkap geometri sambungan sebelum efek termal dimulai. Setelah busur terbuka, dua hal berubah: benda kerja menjadi panas dan terdistorsi, dan posisi kolam las relatif terhadap sambungan sedikit bergeser pada setiap lintasan. Pelacakan dalam las menangani hal ini.
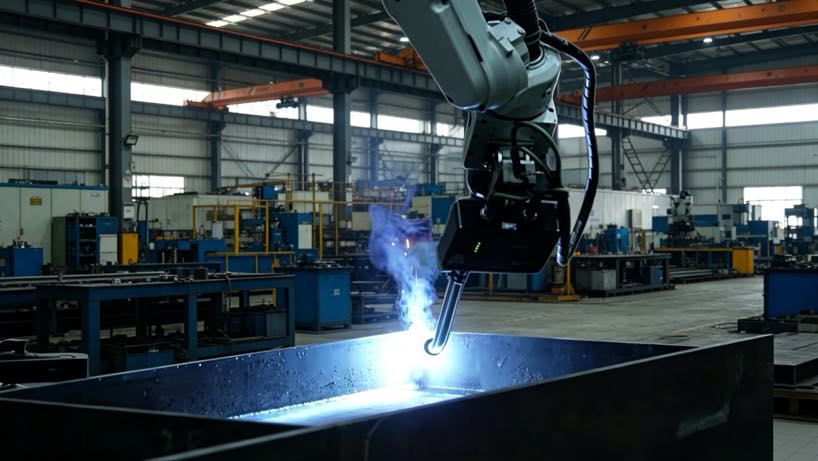
Sebuah sensor — berupa profiler laser kecil yang dipasang di dekat obor, atau penginderaan berbasis busur menggunakan arus pengelasan itu sendiri — memantau posisi jahitan secara terus menerus selama proses pengelasan. Sinyal koreksi dikirim ke pengontrol robot dengan kecepatan pembaruan 50–200 Hz, mendorong posisi obor agar tetap berada di garis tengah saat bagian bergerak di bawah panas.
Algoritme pelacakan busur milik sistem pengelasan cerdas menjaga keakuratan jahitan pada amplitudo osilasi sehalus 1 mm — yang berarti dapat mengikuti jahitan bahkan selama pengelasan tenunan pada pelat tipis yang terdistorsi secara termal, dimana posisi jahitannya bergeser secara terus menerus karena setiap manik menyimpan panas.
Teknologi Pemindai: Triangulasi Laser vs Cahaya Terstruktur
Dua teknologi penginderaan mendominasi pemindaian lapisan las industri. Memahami perbedaan mereka membantu ketika mengevaluasi sistem yang bersaing.
| Ciri | Triangulasi garis laser | Cahaya terstruktur (proyeksi pinggiran) |
| Prinsip | Garis laser tunggal menyapu seluruh permukaan | Pola kisi atau pinggiran diproyeksikan ke permukaan |
| Kecepatan | Sangat cepat - 1,000+ kecepatan garis fps | Lebih lambat — beberapa eksposur per frame |
| Resolusi | Tinggi dalam satu sumbu; tergantung pada kecepatan pemindaian di tempat lain | Tinggi di kedua sumbu secara bersamaan |
| Jarak stand-off | Biasanya 100–400 mm | Biasanya 200–600 mm |
| Performa pada permukaan mengkilap | Dapat dipengaruhi oleh refleksi specular | Lebih kuat pada logam reflektif |
| Paling cocok untuk pengelasan | Pelacakan dalam las + pemindaian garis pra-las | Pemindaian permukaan penuh sebelum pengelasan |
| Sistem pengelasan cerdas kami | Profiler laser berkecepatan tinggi di 1,140 fps untuk pemindaian pra-pengelasan + pelacakan busur | Kamera pemindaian garis besar untuk penentuan posisi global |
Untuk produksi baja struktural, triangulasi laser adalah teknologi dominan untuk pelacakan jahitan selama pengelasan — frame rate-nya yang tinggi sesuai dengan kecepatan perjalanan robot tanpa menimbulkan jeda. Pemindai cahaya atau area terstruktur digunakan untuk lintasan penentuan posisi global awal yang menemukan lokasi bagian secara kasar sebelum pemindaian laser presisi dimulai. Sistem pengelasan cerdas kami menggunakan keduanya dalam strategi kasar hingga halus: kamera pemindaian garis besar untuk lokasi global, kemudian profiler laser berkecepatan tinggi untuk ekstraksi jahitan yang presisi.
Bagaimana Teknologi Ini Menangani Baja Struktural Secara Khusus
Literatur pelacakan jahitan umum berfokus pada aplikasi otomotif lembaran tipis. Baja struktural menghadirkan tantangan yang berbeda, dan perlu dijelaskan secara eksplisit bagaimana teknologi beradaptasi.
| Tantangan baja struktural | Bagaimana pelacakan jahitan 3D mengatasinya |
| Variasi celah pemasangan ±1–4 mm | Ekstraksi jahitan mengukur kesenjangan aktual pada setiap titik; jalur menyesuaikan umpan kawat dan kecepatan perjalanan untuk mengisi |
| Toleransi dimensi bagian ±1–3 mm | Pemindaian pra-las menangkap posisi bagian sebenarnya — jalur yang dihasilkan dari lokasi sebenarnya, bukan nominal perlengkapan |
| Bagian-bagian berat bergeser karena beban derek | Pemindaian berjalan setelah bagian dimuat dan dijepit — menangkap posisi akhir apa pun variasi penempatannya |
| Skala pabrik dan oksidasi mutakhir | Pengukuran geometri laser tidak terpengaruh oleh perubahan warna permukaan atau tekstur skala pabrik |
| Sambungan alur kolom kotak dengan celah yang tidak rata | Mode pengelasan alur adaptif membaca geometri alur aktual dan menyesuaikan offset obor per penampang |
| Distorsi termal pada pelat tebal multi-pass | Pelacakan busur dalam las mengoreksi posisi obor secara terus menerus di semua lintasan |
| Sendi yang panjang > 3 m pada balok struktural | Pemindai dengan bidang pandang luas (2,600 mm FOV) menutupi seluruh sambungan dalam satu kali lintasan; 7jalur sumbu th memperluas jangkauan |
Akurasi dalam konteks: apa arti ±0,5 mm pada las struktural
Akurasi pembuatan jalur ±0,3–0,5 mm pada garis tengah jahitan terdengar tepat secara abstrak. Dalam istilah baja struktural praktis: untuk a 6 mm las fillet yang ditentukan ke AWS D1.1, toleransi panjang kaki yang dapat diterima adalah −0 / +3 mm. Jalur yang ditempatkan ±0,5 mm dari garis tengah menghasilkan lasan fillet yang baik dalam toleransi ini pada setiap lintasan. Untuk las alur penetrasi parsial, persyaratan pemosisian akar lebih ketat — ±1 mm — yang juga berada dalam kemampuan sistem saat pelacakan busur dalam las aktif bersamaan dengan pemindaian pra-las.
Batasan Teknis — Dinyatakan dengan Jujur
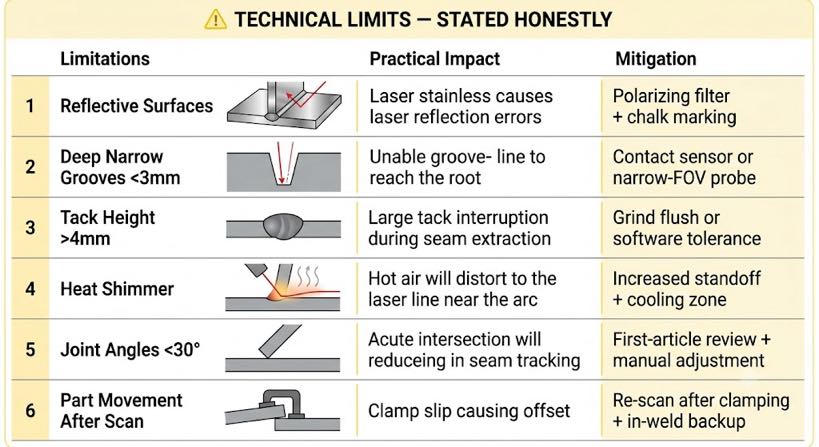
3Pelacakan jahitan laser D adalah teknologi yang matang, namun hal ini mempunyai batasan nyata yang harus dipahami oleh setiap pembuat baja struktural sebelum menentukan suatu sistem.
| Keterbatasan | Dampak praktis | Mitigasi |
| Permukaan reflektif atau transparan | Baja tahan karat yang sangat halus dapat menyebabkan kesalahan pantulan spekular | Kurangi intensitas pemindaian; gunakan filter polarisasi; terapkan penandaan kapur |
| Alur sempit yang sangat dalam (< 3 lebar mm) | Garis laser tidak dapat mencapai akar alur yang dalam | Gunakan sensor kontak atau probe FOV sempit khusus |
| Ketinggian las paku > 4 mm | Dapat mengganggu ekstraksi jahitan jika paku payung lebih tinggi dari celah yang dijembatani | Giling paku payung hingga rata atau atur parameter toleransi paku dalam perangkat lunak |
| Kilau panas ekstrem di dekat busur | Variasi indeks bias di udara panas dapat mendistorsi garis laser | Meningkatkan kebuntuan obor-ke-sensor; menggunakan zona pendinginan pasca-busur |
| Sudut sambungan < 30° | Persimpangan akut mengurangi kepercayaan ekstraksi | Diperlukan peninjauan jalur artikel pertama; penyesuaian manual mungkin diperlukan |
| Pergerakan sebagian setelah pemindaian | Jika bagian bergeser setelah pemindaian pra-pengelasan (misalnya, slip penjepit), jalur diimbangi | Pindai ulang setelah penjepitan terakhir; gunakan pelacakan dalam las sebagai koreksi cadangan |
Tidak satu pun dari batasan ini yang mendiskualifikasi pekerjaan baja struktural standar – las fillet, las pantat, sambungan-T, dan sambungan pangkuan pada ketebalan pelat umum semuanya berada dalam lingkup pengoperasian teknologi yang andal. Tabel di atas mencakup kasus-kasus ekstrem yang perlu ditinjau berdasarkan portofolio bagian spesifik Anda sebelum memilih sistem.
Pertanyaan yang Sering Diajukan
Apa perbedaan antara pelacakan jahitan dan penemuan jahitan?
Penemuan jahitan (atau pencarian jahitan) menemukan lokasi sambungan sebelum pengelasan dan menyesuaikan titik awal jalur yang telah diprogram sebelumnya. Ini mengoreksi posisi bagian tetapi menggunakan bentuk jalur tetap. Pelacakan jahitan memperbarui seluruh jalur secara terus menerus — baik posisi maupun geometri — di seluruh pengelasan. Untuk baja struktural dengan celah dan fit-up yang bervariasi, pelacakan diperlukan; penemuan jahitan saja tidak mengkompensasi variasi celah sepanjang sambungan.
Apakah pemindai berfungsi melalui asap las dan percikan?
Pemindai triangulasi laser dipengaruhi oleh kolom asap padat langsung di jalur pancaran. Dalam praktiknya, pemindaian pra-pengelasan dilakukan sebelum busur terbuka — tidak ada asap. Untuk pelacakan busur dalam las, sensor biasanya dipasang 80–150 mm di depan obor (terkemuka), di luar kerucut asap. Percikan pada lensa pemindai dikelola dengan sistem pembersihan pisau udara dan penutup kaca pelindung yang dapat diganti — item perawatan standar dalam lingkungan baja struktural.
Bagaimana sistem menangani sambungan yang tidak lurus — sambungan melengkung atau sambungan sudut variabel?
Point cloud menangkap geometri tiga dimensi sebenarnya dari sambungan tersebut, termasuk kurva, perubahan sudut, dan geometri majemuk. Algoritme ekstraksi jahitan menyesuaikan garis tengah dengan geometri apa pun yang ditemukan — lurus, lengkung, atau melangkah. Generator jalur kemudian menghasilkan gerakan robot yang sesuai, termasuk penyesuaian sudut obor yang diperlukan untuk mempertahankan sudut kerja yang konsisten di sekitar kurva. Kurva radius sempit (< 50 mm) mungkin memerlukan perataan jalur untuk menghindari singularitas robot, yang ditangani modul perencanaan jalur secara otomatis.
Data pemindaian apa yang disimpan, dan bagaimana hal ini mendukung ketertelusuran las?
Sistem pengelasan cerdas kami mencatat titik cloud, garis tengah jahitan yang diekstraksi, pengukuran kesenjangan, dan menghasilkan data jalur terhadap nomor seri bagian. Selama pengelasan, parameter busur (voltase, saat ini, kecepatan perjalanan, peringatan penyimpangan) ditambahkan ke catatan yang sama. File yang dihasilkan menyediakan paket ketertelusuran las yang lengkap — geometri plus parameter proses per sambungan — yang memenuhi persyaratan dokumentasi AWS D1.1 dan EN 1090 untuk pengelasan struktural bersertifikat. Catatan dapat diekspor dalam format standar untuk sistem manajemen mutu.
Bisakah teknologi ini dipasang pada sel pengelasan robotik yang sudah ada?
Sensor pelacakan jahitan laser dapat ditambahkan ke banyak sel robot yang ada sebagai peningkatan purnajual, asalkan pengontrol robot mendukung I/O dan kecepatan pembaruan yang diperlukan. Retrofit yang lebih kompleks adalah perangkat lunak perencanaan jalur — pembuatan jalur tanpa pemrograman dari data pemindaian memerlukan integrasi perangkat lunak di tingkat pengontrol, bukan sekedar penambahan sensor. Untuk evaluasi penuh apakah sel Anda yang ada dapat ditingkatkan vs. diganti, pendekatan yang paling dapat diandalkan adalah penilaian lokasi dengan vendor sensor.
Langkah Selanjutnya
- Untuk melihat bagaimana data pemindaian 3D menjadi program pengelasan lengkap melalui pemodelan terbalik, membaca Blog 05: Teknologi Pindai untuk Mengelas: Bagaimana Pemodelan Terbalik Menggantikan Pemrograman Robot.
- Untuk memahami bagaimana sel tanpa pemrograman menggunakan teknologi pemindaian ini sebagai fondasinya, membaca Blog 03: Sel Pengelasan Robot Tanpa Pemrograman: Bagaimana Sistem yang Dipandu Visi Menghilangkan Pengajaran yang Menggantung.
- Untuk meminta demonstrasi pemindaian langsung pada bagian baja struktural Anda sendiri: kirimkan kepada kami gambar bagian atau foto konfigurasi sambungan. Kami akan menjalankan pemindaian laser 3D dan mengembalikan data jahitan yang diekstraksi, pratinjau jalur yang dihasilkan, dan perkiraan waktu siklus.
| Bacaan terkait dalam seri ini: blog 01 — Sel Pengelasan Robot vs Jalur Pengelasan Tradisional: Apa yang Berubah di Lantai Toko Anda blog 02 — Pengelasan Manual vs Robotik untuk Baja Struktural: Kapan Otomatisasi Membayar? blog 03 — Sel Pengelasan Robot Tanpa Pemrograman: Bagaimana Sistem yang Dipandu Visi Menghilangkan Pengajaran yang Menggantung blog 05 — Teknologi Pindai untuk Mengelas: Bagaimana Pemodelan Terbalik Menggantikan Pemrograman Robot |
Tentang Penulis
Pengalaman & Kredensial
Spesialis integrasi sistem pengelasan robot dengan 12+ pengalaman proyek langsung selama bertahun-tahun yang berfokus pada pemilihan dan integrasi Robot Positioner. Telah memberikan konsultasi kepada 300+ pabrik di seluruh Amerika Utara, Eropa, dan Asia. Semua data spesifikasi dalam artikel ini diambil dari H / B / L / Lembar data produk seri U.
Latar belakang perusahaan: 26+ tahun teknik otomasi pengelasan, 40+ paten aktif, 1,500+ menyelesaikan proyek secara global, sekitar 70% melibatkan integrasi Robot Positioner.
Sertifikasi
- ISO 9001: 2015 (GB/T 19001-2016) — Sistem Manajemen Mutu
- GJB 9001C-2017 — Sistem Manajemen Mutu Peralatan Militer/Senjata
- EU CE — Petunjuk Mesin 2006/42/EC (Sertifikat. TIDAK. M.2026.206.C134866)
- Perusahaan Teknologi Tinggi — Sertifikat. TIDAK. GR202341000595 (Dikeluarkan pada bulan November. 2023)
Terakhir diperbarui: Juni 2026
POSTINGAN TERKAIT

Tren Sel Pengelasan Robot 2026–2030: AI, Visi Mesin & Masa Depan Otomatisasi Pengelasan
Perencanaan Lintasan Otonom pada Tukang Las Robot:Apa Artinya bagi Lini Produksi Anda

6 Tantangan Umum dalam Pengelasan Laser Robot dan Cara Mengatasinya
2026 7Panduan Pemilihan Robot Sumbu ke-th: Muatan, Stroke, Pengulangan & Kompatibilitas Merek
Dijual Positioner Pengelasan: Cara Memilih Tipe yang Tepat untuk Bagian Anda (Stok bagian depan, Tipe-L, Tipe-U, Horisontal 3 Sumbu, Putar Sumbu Tunggal, Kemiringan Vertikal)
