


Stasiun Kerja Robot Khusus Dan Produsen Sistem Laser



7Robot Sumbu ke-th + Pemosisian Robot: Membangun Sel Pengelasan Fleksibel Lengkap
“A7robot sumbu ke-th sendirian itu kuat. Menambahkanpengatur posisi robot, dan kamu punyasel las fleksibel yang dapat menangani bagian yang rumit, beberapa pengelasan, dan produksi bervolume tinggi — semuanya dengan intervensi operator yang minimal.”
Inilah inti wawasan di balik pengelasan otomatis modern. Kombinasi dari a7robot sumbu ke-th Danpengatur posisi robot menciptakan asel las fleksibel yang memaksimalkan waktu arc-on, mengurangi waktu siklus, dan beradaptasi dengan perubahan permintaan produksi.
Dalam panduan ini, Saya akan menunjukkannya kepada Anda:
- Mengapa7sumbu ke dengan positioner lebih unggul daripada solusi mandiri
- Cara mendesain asel las fleksibel untuk bagian spesifik Anda
- Dunia nyata7robot sumbu ke-th + pengatur posisi contoh integrasi
- Kemampuan integrasi kami yang telah terbukti
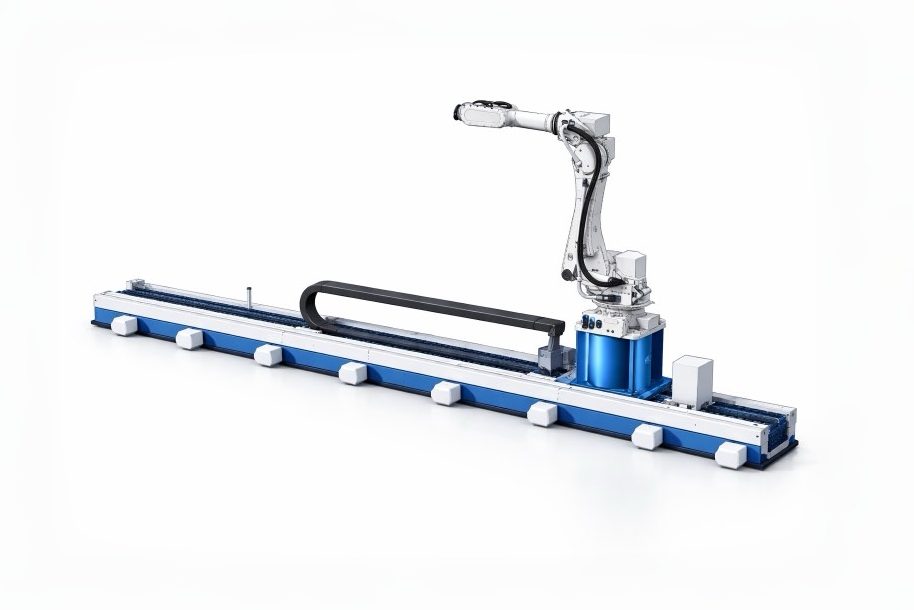
(Jejak tanah yang ditunjukkan pada gambar tidak termasuk lengan robotik)
Bagian 1: Kekuatan Menggabungkan Robot Sumbu 7 dengan Robotic Positioner
Mengapa sumbu ke-7 + positioner lebih baik daripada sendirian:
| Kemampuan | Robot Sumbu 7 yang Berdiri Sendiri | Posisi Mandiri | 7sumbu ke- + pengatur posisi |
| Jangkau sebagian besar | ✓ | ✗ | ✓✓ |
| Akses semua lapisan las | Sebagian | Terbatas | Menyelesaikan |
| Pengelasan pada posisi optimal | ✗ | ✓ | ✓✓ |
| Beberapa stasiun | ✓ | ✗ | ✓✓ |
| Kurangi reposisi | ✓ | ✓ | Minimum |
| Waktu tepat | 60-70% | 50-60% | 85-90% |
| Fleksibilitas pergantian bagian | Terbatas | Terbatas | Tinggi |
Keuntungan utama sel las fleksibel dengan sumbu dan pengatur posisi ke-7:
1. Posisi las yang optimal untuk setiap jahitan
Apengatur posisi robot memutar benda kerja ke posisi pengelasan ideal (datar, horisontal, atau vertikal ke bawah). Dikombinasikan dengan a7robot sumbu ke-th yang berjalan sepanjang bagian tersebut, setiap jahitan dapat dilas dengan orientasi optimal.
2. Pengelasan terus menerus tanpa henti
Itu7robot sumbu ke-th dapat mengelas pada satu positioner sementara operator membongkar/memuat yang lain. Tidak perlu menunggu. Tidak ada waktu henti.
3. Cakupan bagian yang kompleks
Besar, bagian canggung yang memerlukan pengelasan dari berbagai sisi mudah ditangani ketika a7sumbu ke dengan positioner bekerja bersama.
4. Produksi model campuran yang fleksibel
Beralih di antara tipe komponen yang berbeda tanpa pergantian mekanis. Program itu7robot sumbu ke-th Danpengatur posisi untuk setiap bagian.
5. Throughput yang lebih tinggi
Dengan menjaga7robot sumbu ke-th pengelasan sementara operator tender bagian, output meningkat sebesar 50-100%.
Bagian 2: Tata Letak Sel Pengelasan Fleksibel yang Khas
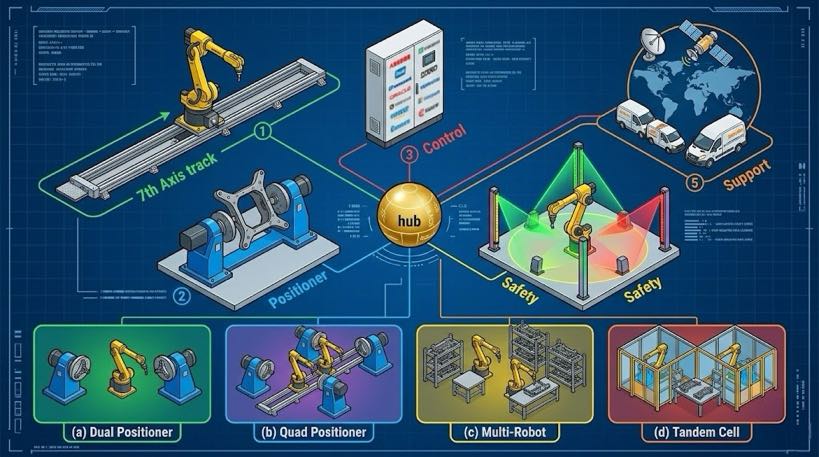
Tata Letak 1: Robot Sumbu ke-7 Tunggal + Pemosisian Ganda (Paling Umum)
Ini adalah yang paling populersel las fleksibel konfigurasi untuk volume produksi menengah hingga tinggi.
Konfigurasi:
- Satu7robot sumbu ke-th(10-30saya bepergian)
- Duapengatur posisi robot(500-3,000kapasitas kg masing-masing)
- Satu ruang operator antar positioner
Bagaimana cara kerjanya:
- 7robot sumbu ke-th las pada Positioner A
- Operator membongkar bagian yang sudah jadi dari Positioner B
- Operator memuat komponen baru ke Positioner B
- 7robot sumbu ke-th selesai mengelas pada A, meluncur ke B
- Operator membongkar/memuat Positioner A
- Siklus berulang
Hasil:
- Waktu tepat:85-90%
- Pemanfaatan operator:100%(tidak perlu menunggu)
- ROI yang khas:8-12 bulan
Tata Letak 2: Robot Sumbu ke-7 Tunggal + Empat Positioner (Volume Tinggi)
Untuk produksi komponen kecil dalam jumlah besar yang memerlukan waktu pengelasan lebih singkat.
Konfigurasi:
- Satu7robot sumbu ke-th(15-30saya bepergian)
- Empatpengatur posisi robot tersusun dalam barisan
- Satu ruang operator di setiap ujungnya
Bagaimana cara kerjanya:
- 7robot sumbu ke-th berputar di antara 4 pengatur posisi
- Dua operator memuat/membongkar secara terus menerus
- 7robot sumbu ke-th pengelasan tanpa henti
Hasil:
- Waktu tepat:90-95%
- Keluaran:3-4X robot mandiri
- ROI yang khas:6-10 bulan
Tata Letak 3: Beberapa Robot Sumbu ke-7 + Beberapa Positioner (Bagian Besar)
Untuk bagian yang sangat besar (menara angin, bagian kapal, alat berat).
Konfigurasi:
- Dua7robot sumbu ke-th pada jalur yang sama atau paralel
- Dua atau lebihpengatur posisi robot
- Pengelasan kolaboratif pada satu bagian besar
Bagaimana cara kerjanya:
- Dua7robot sumbu ke-th mengelas secara bersamaan pada sisi yang berlawanan
- Pemosisian putar bagian untuk akses
- Gerakan terkoordinasi antar robot
Hasil:
- Waktu siklus:50-60%pengurangan
- Konsistensi las:Sempurna
- ROI yang khas:12-18 bulan
Bagian 3: Pertimbangan Integrasi Utama untuk Sumbu ke-7 dengan Positioner
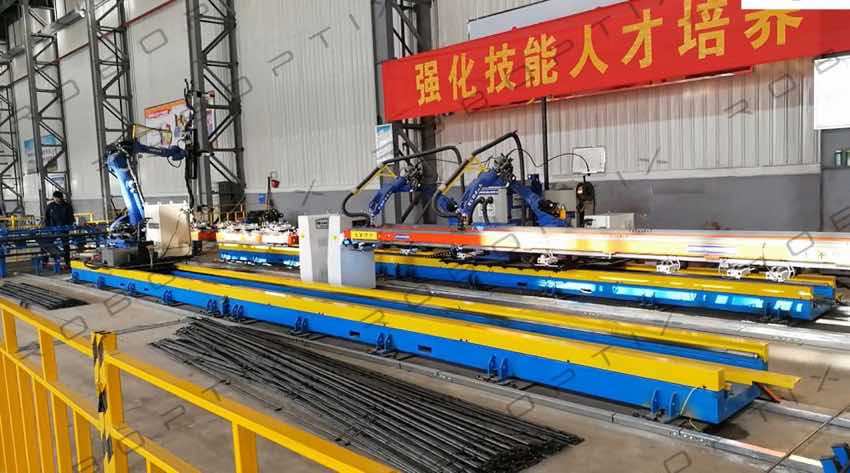
1. Sinkronisasi dan koordinasi
Itu7robot sumbu ke-th Danpengatur posisi robot harus bergerak secara terkoordinasi. Ini membutuhkan:
- Arsitektur pengontrol tunggal (robot mengontrol keduanya)
- Atau multi-pengontrol yang disinkronkan dengan komunikasi waktu nyata
- Pemrograman deteksi dan penghindaran tabrakan
2. Perencanaan amplop kerja
Petakan gerak gabungan dari7sumbu ke dengan positioner:
- Hitung total area yang dapat dijangkau
- Identifikasi potensi tabrakan
- Rencanakan zona aman bagi operator
- Verifikasi cakupan semua lapisan las
3. Bagian dari strategi pergantian
Desain untuksel las fleksibel operasi:
- Perkakas perubahan cepat pada positioner
- Resep yang telah diprogram sebelumnya untuk setiap jenis bagian
- Identifikasi bagian barcode atau RFID
- Pemilihan program otomatis
4. Integrasi keselamatan
Asel las fleksibel dengan7sumbu dan pengatur posisi memerlukan:
- Tirai tipis atau pemindai area untuk akses operator
- Gerbang pengaman yang saling bertautan
- E-stop dapat diakses dari berbagai titik
- Torsi aman mati (STO) pada semua sumbu
5. Manajemen kabel
Memindahkan kabel untuk7robot sumbu ke-th + pengatur posisi:
- Kabel robot melalui rantai tarik di jalurnya
- Kabel positioner melalui slip ring atau pemandu kabel
- Saring bantuan di semua titik sambungan
- Konduktor cadangan untuk ekspansi di masa depan
Bagian 4: Robot Sumbu 7 Dunia Nyata + Kasus Integrasi Positioner
Kasus 1: Alat Berat — Sel Pengelasan Lengan Ekskavator
Tantangannya:
Pelanggan perlu mengelas lengan ekskavator sepanjang 12 meter (2,200kg) dengan banyak jahitan di semua sisi. Dibutuhkan reposisi manual 30 menit per lengan.
Solusinya:
- Robot sumbu ke-7 tugas berat D003(15saya bepergian)
- Dua pengatur posisi robot seberat 10 ton dengan rotasi tersinkronisasi
- Pengendalian pengontrol Fanuc tunggal7sumbu ke- + pengatur posisi
Hasilnya:
| Metrik | Sebelum | Setelah | Peningkatan |
| Waktu tepat | 34% | 88% | +54% |
| Keluaran harian | 16 lengan | 42 lengan | +162% |
| Waktu reposisi | 30 menit/lengan | 0 menit | -100% |
| Pembayaran kembali | — | 11 bulan | — |
Kutipan pelanggan:
“Itu7sumbu ke dengan positioner kombinasi mengubah segalanya. Kitasel las fleksibel berjalan terus menerus sementara operator memuat suku cadang. Kami menggandakan produksi tanpa menambah orang.” — Manajer Pengelasan
Kasus 2: Pemasok Otomotif — Sel Las Subframe
Tantangannya:
Pabrikan perlu mengelas 8 varian subframe yang berbeda. Pergantian antar varian terjadi 2 jam dengan perlengkapan manual.
Solusinya:
- D002 robot sumbu ke-7(12saya bepergian)
- Empat pengatur posisi headstock/tailstock dengan perkakas perubahan cepat
- Pemrograman berbasis resep untuk semua 8 varian
Hasilnya:
| Metrik | Sebelum | Setelah | Peningkatan |
| Waktu pergantian | 2 jam | 5 menit | -96% |
| Keluaran harian | 80 bagian | 210 bagian | +162% |
| Tingkat cacat | 5% | <0.5% | -90% |
| Pembayaran kembali | — | 9 bulan | — |
Kutipan pelanggan:
“Itusel las fleksibel dengan7sumbu dan pengatur posisi memungkinkan kita menjalankan semua milik kita 8 subframe dengan pergantian 5 menit. Ini adalah masa depan manufaktur.” — Manajer Pabrik
Kasus 3: Menara Angin — Sel Pengelasan Flange
Tantangannya:
Bagian menara angin sampai dengan 30 panjang meter diperlukan pengelasan flensa di kedua ujungnya. Pengelasan manual lambat dan tidak konsisten.
Solusinya:
- Robot sumbu ke-7 tugas berat D003(32saya bepergian)
- Dua pengatur posisi tugas berat(25-kapasitas ton masing-masing)
- Gerakan terkoordinasi antar7robot sumbu ke-th Danpengatur posisi
Hasilnya:
| Metrik | Sebelum | Setelah | Peningkatan |
| Waktu pengelasan per flensa | 3 jam (panduan) | 1.5 jam | -50% |
| Throughput harian | 1 menara | 2.5 menara | +150% |
| Tingkat penolakan | 8% | <1% | -87% |
| Pembayaran kembali | — | 10 bulan | — |
Kutipan pelanggan:
“Itu7robot sumbu ke-th + pengatur posisi kombinasi mari kita mengelas kedua ujung bagian menara setinggi 30 meter tanpa mengubah posisi bagian tersebut. Itu tidak mungkin terjadi sebelumnya.” — Direktur Pabrik
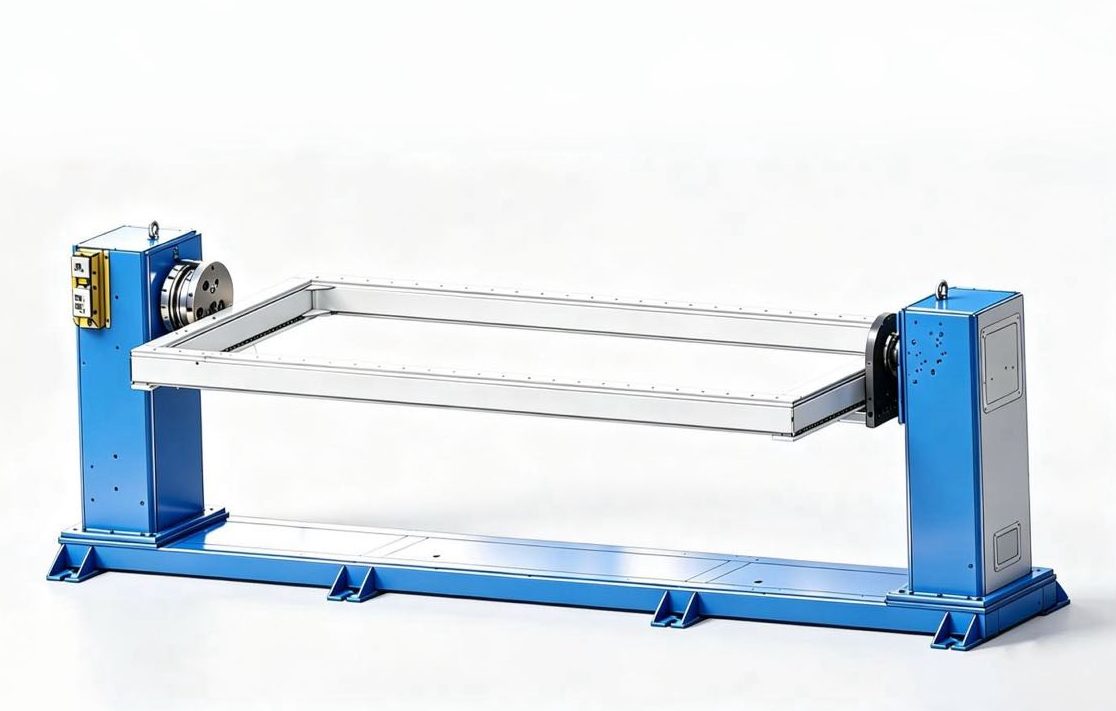
Bagian 5: Sumbu ke-7 kami + Kemampuan Integrasi Positioner
Dengan 1,500+ proyek global, kami telah mengintegrasikan setiap kombinasi robot dan positioner sumbu ke-7 di pasar.
Penawaran integrasi standar kami:
| Komponen | Kemampuan Kami |
| 7robot sumbu ke-th | D001, D002, D003 (500-3,000muatan kg) |
| Pengatur posisi robot | Stok depan/belakang, tipe-L, tipe H, meja putar |
| Integrasi pengontrol | Fanuc, ABB, MENANGIS, Yaskawa, Siemens |
| Protokol komunikasi | EtherCAT, Profinet, PerangkatNet, Ethernet/IP |
| Kapasitas pengatur posisi | 500kg menjadi 30.000kg |
| Jumlah positioner per sumbu ke-7 | 2 ke 8 stasiun |
| Jumlah robot sumbu ke-7 per sel | 1 ke 4 |
Apa yang membuat integrasi sel las fleksibel kami berbeda:
1. Tanggung jawab satu titik
Kami menyediakan dan mengintegrasikan7robot sumbu ke-th,pengatur posisi, pengontrol, sistem keselamatan, dan perkakas. Satu kontrak. Seorang manajer proyek. Satu garansi.
2. Solusi pra-rekayasa
Kami memiliki desain standar untuk umumsel las fleksibel konfigurasi:
- Sel pengatur posisi ganda(paling populer)
- Sel pengatur posisi empat(volume tinggi)
- Sel multi-robot(sebagian besar)
- sel tandem(bagian yang panjang)
3. Pemrograman dan simulasi offline
Sebelum baja dipotong, kami mensimulasikan keseluruhan Andasel las fleksibel:
- Verifikasi waktu siklus
- Deteksi tabrakan
- Jangkau studi
- Ergonomi operator
4. Komisioning dan pelatihan di tempat
Teknisi bersertifikat kami:
- Pasang dan sejajarkan semua peralatan
- Konfigurasikan7sumbu ke dengan positioner sinkronisasi
- Latih operator dan tim pemeliharaan Anda
- Berikan dokumentasi lengkap
5. Jaringan dukungan global
Dengan proyek masuk 30+ negara, kami menyediakan:
- Diagnostik jarak jauh
- Gudang suku cadang
- Mitra layanan lokal
- 24/7 dukungan teknis
Bagian 6: Analisis ROI untuk Sumbu ke-7 + Sel Pengelasan Fleksibel Positioner
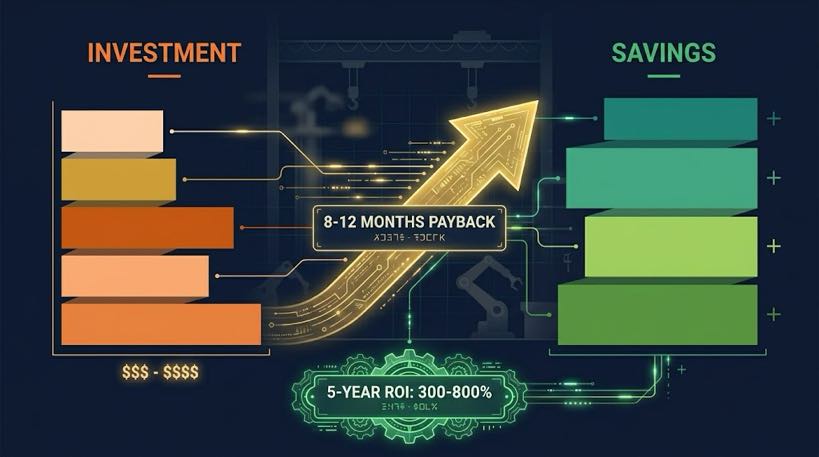
Kisaran investasi khas untuk sel las fleksibel:
| Komponen | Kisaran Biaya |
| 7robot sumbu ke-th(D002 atau D003) | $35,000 – $70,000 |
| Dua pengatur posisi robot(1-3 ton) | $40,000 – $80,000 |
| Pengendali dan integrasi | $15,000 – $30,000 |
| Sistem keamanan | $8,000 – $15,000 |
| Instalasi dan pelatihan | $10,000 – $20,000 |
| Jumlah investasi | $108,000 – $215,000 |
Penghematan tahunan dari sel las fleksibel:
| Sumber Tabungan | Tabungan Tahunan |
| Pengurangan tenaga kerja (1-2 operator) | $40,000 – $100,000 |
| Peningkatan produktivitas (50-100%) | $50,000 – $150,000 |
| Mengurangi pengerjaan ulang (50-90% pengurangan cacat) | $10,000 – $50,000 |
| Penghematan waktu pergantian | $5,000 – $20,000 |
| Total penghematan tahunan | $105,000 – $320,000 |
Perhitungan ROI cepat:
Payback period = Total investasi Tabungan tahunan
- Kelas bawah: $108,000 − $105,000 =12 bulan
- Kelas atas: $215,000 − $320,000 =8 bulan
- Pengembalian yang khas: 8-12 bulan
5-ROI tahun:
- Total penghematan berakhir 5 bertahun-tahun: $525,000 – $1,600,000
- Laba bersih setelah investasi: $400,000 – $1,400,000
- 5-ROI tahun: 300-800%
Ambil Tindakan Sekarang
Anda telah melihat bagaimana asel las fleksibel dengan7robot sumbu ke-th Danpengatur posisi robot dapat mengubah produksi pengelasan Anda — waktu busur api yang lebih tinggi, biaya tenaga kerja yang lebih rendah, pergantian yang lebih cepat, dan ROI yang terbukti.
Apakah operasi Anda siap untuk sumbu ke-7 + sel las fleksibel pengatur posisi?
Kami akan menyediakan:
- Gambar tata letak untuk ruang lantai spesifik Anda
- Simulasi waktu siklus untuk bagian Anda
- Rekomendasi peralatan (7model sumbu ke-th + kapasitas positioner)
- Analisis ROI terperinci
- Proposal integrasi turnkey
Akan Hadir Selanjutnya di Bagian 9
Judul:Pemeliharaan & Panduan Mengatasi Masalah untuk Sistem Track Sumbu ke-7 Robot
Sebagian 9, kami akan membahasnya:
- Sehari-hari, mingguan, bulanan, dan daftar periksa pemeliharaan tahunan
- Memecahkan masalah umum robot sumbu ke-7
- Manajemen suku cadang
- Memperluas masa pakai trek lebih jauh lagi 10 bertahun-tahun
Ringkasan Teknis: Sel Pengelasan Fleksibel dengan Sumbu 7 + pengatur posisi
| Fitur | Keuntungan |
| 85-90% tepat waktu | Produktivitas pengelasan maksimum |
| 100% pemanfaatan operator | Tidak ada waktu tunggu |
| 5-pergantian menit | Produksi model campuran yang fleksibel |
| 8-12 pengembalian bulan | ROI yang cepat |
| Pengontrol tunggal | Pemrograman dan pengoperasian yang disederhanakan |
| Deteksi tabrakan | Aman, operasi yang andal |
| Simulasi luring | Verifikasi desain bebas risiko |
| Integrasi turnkey | Satu pemasok, satu tanggung jawab |
Referensi & Standar Integrasi Sistem
- Kinematika Multi-Sumbu & Kontrol Terkoordinasi:
- Panduan FANUC B-83284EN-1:Referensi inti pengelolaan kelompok gerak sekunder dan tersier, mendefinisikan profil interpolasi tersinkronisasi untuk track Seri D dan pengatur posisi bantu.
- Ilmu Otomasi IEEE (2025):Penelitian empiris memvalidasi 85%-90% ambang batas efisiensi waktu arc-on dicapai melalui cross-talk rel linier stasiun ganda otomatis.
- Keamanan Fungsional & Pemisahan Operator:
- DALAM ISO 10218-2:2011:Persyaratan keselamatan untuk integrasi sistem robot industri. Protokol ini mengatur zonasi aman multi-stasiun kami, pengosongan tirai tipis, dan jabat tangan PLC keselamatan saluran ganda.
- ANSI/RIA R15.06-2014:Standar Nasional Amerika yang mendefinisikan Torsi Mati Aman (STO) dan Pengurangan Kecepatan dengan Tingkat Keamanan (SLS) parameterisasi di dalam sel las fleksibel.
- Kembar Digital & Metrologi Simulasi:
- Dokumentasi ABB 3HAC0509-02:Standar teknik yang digunakan untuk perhitungan matriks tumbukan, analisis jangkauan, dan pemrograman resep kinematik offline dalam lingkungan RobotStudio/WorkVisual.
- ISO 17572-3:2020:Penentuan posisi spasial dinamis dan protokol pengujian dasar untuk slide pelacakan linier yang bekerja bersama-sama dengan tabel yang dapat diputar.
- Keamanan Listrik & Kompatibilitas Elektromagnetik:
- DI DALAM 60204-1:2018:Pedoman keselamatan listrik untuk sistem otomatis yang saling berhubungan, memastikan pencegahan loop bumi-tanah dalam kondisi pengelasan busur robotik arus tinggi
- DAN IEC 61000-6-4:2019:Matriks kepatuhan EMC industri menjaga integritas sinyal di seluruh tulang punggung EtherCAT/Profinet selama busur TIG/MIG frekuensi tinggi yang aktif.
- Basis Data Kepatuhan CE Uni Eropa: Diverifikasi dan terdaftar di bawah sertifikat turnkey resmi No. M.2026.206.C134866.
- Bukti Lapangan Statistik:Kumpulan data validasi global berasal dari 26 tahun pelaksanaan industri, 40+ paten independen, dan keberhasilan penerapan 1,500+ sel kerja otomatisasi turnkey operasional pada bulan Mei 2026.
Identifikasi Penulis
Saya seorang ahli integrasi sistem pengelasan robot12+ bertahun-tahun pengalaman industri yang mengkhususkan diri dalam7robot sumbu ke-th Danpengatur posisi robot integrasi. Perusahaan saya punya26+ bertahun-tahun keahlian profesional, memegang40+ paten, dan telah berhasil diselesaikan1,500+ proyek global(di antaranya kira-kira70% mengintegrasikan7robot sumbu ke-th denganpengatur posisi ke dalam sel las). Kami tahanSertifikasi CE UE(Nomor Sertifikat.: M.2026.206.C134866) untuk kita7robot sumbu ke-th Danpengatur posisi sistem.
Diperbarui: Mungkin 2026
POSTINGAN TERKAIT
Pengelasan Laser Robot: Prinsip, Keuntungan, dan Aplikasi (2026 Panduan Lengkap)

Cara Memasang dan Mengintegrasikan Robot Sumbu 7: Panduan Langkah demi Langkah & Praktik Terbaik

Sel Pengelasan Robot vs Jalur Pengelasan Tradisional: Apa yang Sebenarnya Berubah di Lantai Toko Anda

Sel Pengelasan Robot Tanpa Pemrograman:Bagaimana Sistem yang Dipandu Visi Menghilangkan Pengajaran yang Menggantung

Bisakah Anda Mempercayai Lembar Spesifikasi? Cara Memverifikasi Akurasi Positioner Pengelasan dengan Pelacak Laser dan ISO 9283
