कस्टम रोबोट वर्कस्टेशन और लेजर सिस्टम निर्माता



रोबोटिक वेल्डिंग सेल बनाम पारंपरिक वेल्डिंग लाइन: आपकी दुकान के फर्श पर वास्तव में क्या परिवर्तन होता है
एक ही दोपहर में दो संरचनात्मक इस्पात निर्माण की दुकानों में चलें. दोनों एक ही तरह का काम कर रहे हैं - एच-बीम, कॉलम, कनेक्शन प्लेटें, बेस प्लेट. कागज पर, आउटपुट समान दिखता है. लेकिन इमारत के अंदर, काम कैसे होता है इसके बारे में लगभग कुछ भी एक जैसा नहीं है.
एक दुकान पारंपरिक वेल्डिंग लाइन चलाती है: हिस्से स्टेशनों के बीच चलते हैं, वेल्डर स्वतंत्र रूप से काम करते हैं, और फ़्लोर मैनेजर उस दिन जो भी स्टेशन सबसे धीमा होता है उसके आसपास शेड्यूल बनाता है. दूसरे में एक रोबोटिक वेल्डिंग सेल एकीकृत है. हिस्से बमुश्किल हिलते हैं. इमारत में लोग छह महीने पहले की तुलना में अलग काम कर रहे हैं. गुणवत्ता रिपोर्ट अलग दिखती हैं. यहां तक कि जिस तरह से दुकान किसी त्वरित ऑर्डर पर प्रतिक्रिया करती है वह अलग दिखता है.
यदि आपने हमारी शुरुआती मार्गदर्शिका पढ़ी है रोबोटिक वेल्डिंग सेल वास्तव में क्या है?, आप पहले से ही बुनियादी घटकों को समझें - रोबोट, पोजीशनर, सुरक्षा घेरा, वेल्डिंग शक्ति स्रोत.
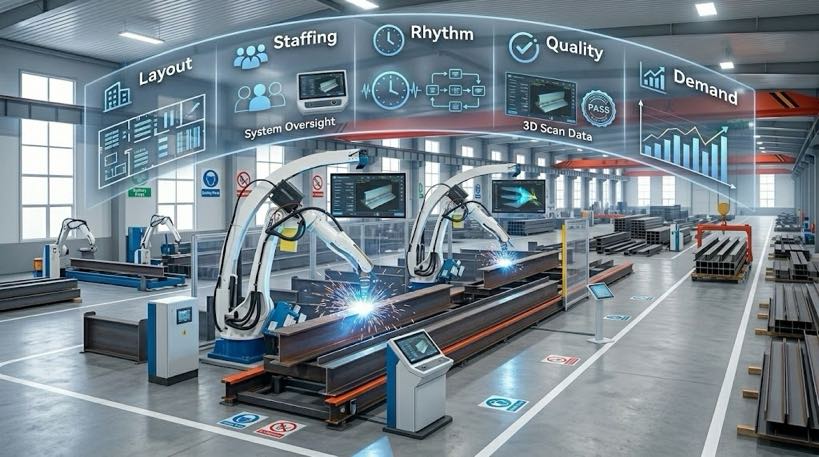
यह लेख जिस उत्तर का उत्तर देता है वही अगला प्रश्न है: इस बदलाव के बाद दुकान चलाना वास्तव में कैसा लगता है? यह लेख पाँच क्षेत्रों पर चर्चा करता है जहाँ अंतर ठोस और तात्कालिक है - फर्श लेआउट, स्टाफ, दैनिक उत्पादन लय, गुणवत्ता नियंत्रण, और दुकान मांग में उतार-चढ़ाव को कैसे अवशोषित करती है - ताकि आप पूंजी लगाने से पहले एक सटीक तस्वीर बना सकें.
| रोबोटिक वेल्डिंग सेल में नया? यदि आपने अभी तक नहीं किया है, हमारे साथी गाइड से शुरुआत करें: “रोबोटिक वेल्डिंग सेल क्या है?? 2026 शुरुआती मार्गदर्शिका | 37 दुकान डेटा.” यह आलेख मानता है कि आप मूल सेटअप को समझते हैं और इस बात पर ध्यान केंद्रित करते हैं कि आपके फर्श पर सेटअप चलने के बाद परिचालन में क्या बदलाव आता है. |
1. दुकान के फर्श का लेआउट: उत्पादन लाइन से वेल्डिंग द्वीप तक
एक पारंपरिक रेखा कैसे बिछाई जाती है
एक पारंपरिक वेल्डिंग लाइन संचालन के अनुक्रम का अनुसरण करती है: काटना, सुसंस्कृत करना, कील वेल्डिंग, वेल्डिंग, निरीक्षण - प्रत्येक अपने स्टेशन में. हिस्से क्रेन या फोर्कलिफ्ट पर स्टेशनों के बीच यात्रा करते हैं, और प्रत्येक स्टेशन दूसरों से कुछ हद तक स्वतंत्र रूप से संचालित होता है.
इस प्रकार के लेआउट को अनुकूलित करना एक संतुलनकारी कार्य है. सामग्री के उपयोग को मशीन के उपयोग से अलग करके नहीं देखा जा सकता, श्रम का उपयोग, कार्य प्रगति पर नियंत्रण, और समय पर डिलीवरी - यही कारण है कि परिपक्व पारंपरिक लाइनों वाली दुकानें आम तौर पर समर्पित शेड्यूलिंग सॉफ़्टवेयर द्वारा निर्मित एक सीमित क्षमता शेड्यूल पर चलती हैं, पूरे दिन निगरानी और समायोजन किया गया.
कैसे ए रोबोटिक कोशिका लेआउट बदलता है
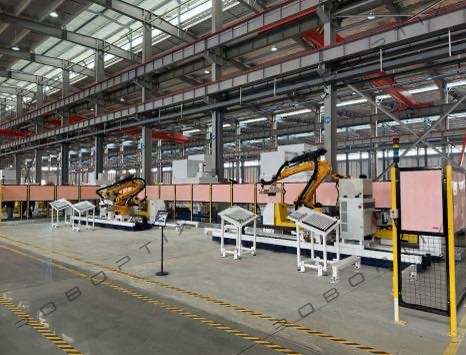
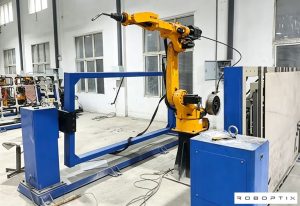
एक रोबोटिक वेल्डिंग सेल वेल्डिंग को समेकित करता है, पोजिशनिंग, और अक्सर एक एकीकृत द्वीप में निरीक्षण करते हैं. व्यावहारिक प्रभाव प्रत्येक भाग के लिए फर्श पर कम यात्राएं करना है.
ऐसे संचालन जिनमें पहुंच के लिए किसी हिस्से को फ़्लिप करने की आवश्यकता होती थी, इसे एक अलग चेहरे के लिए पुनः स्थापित करना, और प्रत्येक चरण के लिए इसे फिर से क्लैंप करना अब एक ही क्लैंपिंग अनुक्रम के अंदर हो सकता है. यह समेकन स्टेशनों के बीच क्रेन और ऑपरेटर समन्वय पर निर्भरता को कम करता है - और यह समग्र रूप से फर्श लेआउट को सरल बनाता है, क्योंकि समान हिस्से का उत्पादन करने के लिए कम स्टैंडअलोन स्टेशनों की आवश्यकता होती है.
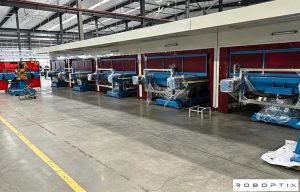
बार-बार परिवर्तन के साथ अनुबंध निर्माण चलाने वाली दुकानों के लिए, सबसे आम भौतिक लेआउट डबल-स्टेशन शटल है, कभी-कभी इसे एच-फ़्रेम कॉन्फ़िगरेशन भी कहा जाता है: जबकि रोबोट एक तरफ वेल्ड करता है, एक ऑपरेटर दूसरी तरफ लोड या अनलोड करता है. यह वह लेआउट है जो वास्तविक इंस्टॉलेशन में सबसे अधिक बार दिखाई देता है क्योंकि यह ऑपरेटर पर प्रतीक्षा करने के बजाय रोबोट को लगातार काम करता रहता है.
आपकी दुकान के लिए इसका क्या मतलब है
यह बदलाव "मौजूदा लाइन में एक रोबोट जोड़ना" नहीं है। यह उस संपूर्ण भौतिक पथ पर पुनर्विचार है जो एक हिस्सा आगमन से शिपिंग तक लेता है. किसी सेल के लिए प्रतिबद्ध होने से पहले, पूरा अनुक्रम मैप करें: कच्चे माल का आगमन, काटना और ड्रिलिंग करना, सुसंस्कृत करना, अनुकूलक, रोबोटिक वेल्डिंग, निरीक्षण, यदि आवश्यक हो तो सुधार, और आउटबाउंड स्टेजिंग. उस क्रम में प्रत्येक हैंडऑफ़ इस बात को प्रभावित करता है कि आप वास्तव में रोबोट की कितनी सैद्धांतिक क्षमता पर कब्जा करते हैं.
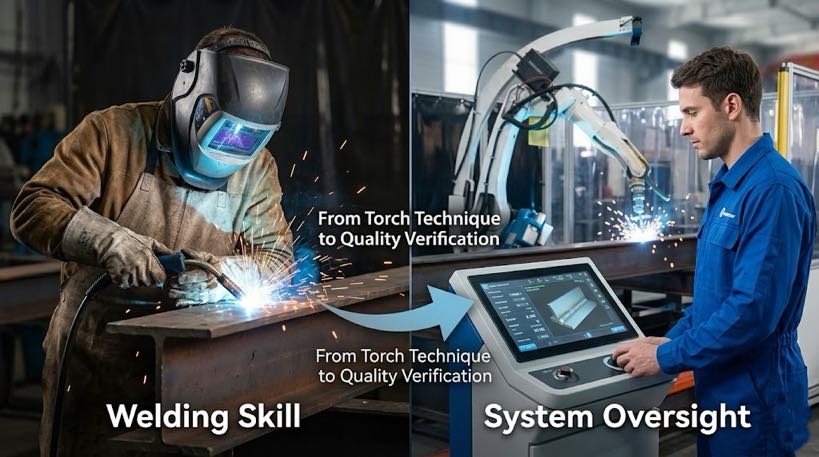
2. स्टाफ: वेल्डिंग कौशल से लेकर सिस्टम निरीक्षण तक
पारंपरिक लाइन पर स्टाफिंग
पारंपरिक तर्ज पर, वेल्डर स्टेशनों पर वितरित किए जाते हैं, प्रत्येक प्रक्रिया के एक चरण के लिए जिम्मेदार है. मुख्य कौशल व्यावहारिक है: मशाल तकनीक, महसूस करके वर्तमान और वोल्टेज समायोजन, और निर्णय सामग्री की मोटाई और स्थिति पर आधारित होता है जो वर्षों के अभ्यास से आता है.
ए के आसपास स्टाफिंग रोबोटिक कोशिका
स्वचालन केवल श्रम को नहीं हटाता है - यह उस स्थान को बदलता है जहां उस श्रम को लागू किया जाता है. जहां कई ऑपरेटर पहले मैन्युअल कटिंग पर ध्यान केंद्रित करते थे, पिसाई, और वेल्डिंग, कौशल पर जोर प्रोग्रामिंग निरीक्षण की ओर स्थानांतरित हो जाता है, गुणवत्ता सत्यापन, और असेंबली डाउनस्ट्रीम के साथ वेल्डिंग चरण का समन्वय करना.
यह परिवर्तन स्वचालित नहीं है. स्वचालन के लिए आवश्यक कौशल सेट वास्तव में पारंपरिक वेल्डिंग से भिन्न है, और कई क्षेत्रों में प्रशिक्षण कार्यक्रम अभी तक पूरी तरह से मांग के अनुरूप नहीं बने हैं. संरचित ऑपरेटर प्रशिक्षण में निवेश करने वाली दुकानें नए उपकरणों से तेजी से रैंप-अप और अधिक सुसंगत आउटपुट देखती हैं - "स्थापित" और "उत्पादक" के बीच का अंतर काफी हद तक एक प्रशिक्षण अंतर है, कोई उपकरण गैप नहीं.
जहां बड़ा बदलाव हो रहा है
यहीं पर सटीक होना जरूरी है कि हम किस प्रकार की रोबोटिक सेल के बारे में बात कर रहे हैं, क्योंकि यहीं पर तकनीक के आधार पर स्टाफिंग की कहानी तेजी से भिन्न होती है.
पारंपरिक धारणा यह है कि रोबोट वेल्डिंग सेल चलाने का मतलब है कि स्टाफ के किसी व्यक्ति को रोबोट को प्रोग्राम करने की आवश्यकता है - इसे प्रत्येक जोड़ के माध्यम से एक टीच पेंडेंट के साथ चलाना, या भाग के मंजिल तक पहुंचने से पहले ऑफ़लाइन प्रोग्राम का निर्माण और सत्यापन करना. यही धारणा है कि कई संरचनात्मक इस्पात दुकानें स्वचालन पर झिझक रही हैं: उनका काम बहुत विविध है, और प्रत्येक नए भाग के कॉन्फ़िगरेशन की प्रोग्रामिंग के लिए किसी को समर्पित करने से काम नहीं चलेगा.
| नो-प्रोग्रामिंग रोबोटिक वेल्डिंग सेल की ओर बदलाव इस समीकरण को बदल देता है. एक दृष्टि-निर्देशित प्रणाली में, ऑपरेटर की भूमिका "रोबोट को इस हिस्से को वेल्ड करने का तरीका सिखाने" से लेकर "यह पुष्टि करने तक" हो जाती है कि रोबोट द्वारा उसके स्कैन से उत्पन्न वेल्ड योजना सही है। यह मौलिक रूप से अलग कौशल सीमा है - रोबोट प्रोग्रामिंग की तुलना में गुणवत्ता सत्यापन के करीब. हम अपने सहयोगी लेख में स्पष्ट रूप से बताते हैं कि यह कैसे काम करता है, नो-प्रोग्रामिंग रोबोटिक वेल्डिंग सेल: विज़न-निर्देशित प्रणालियाँ कैसे पेंडेंट सिखाती हैं. |
3. दैनिक उत्पादन लय: अनुक्रमिक स्टेशनों से लेकर सेल टैक्ट टाइम तक
एक पारंपरिक पंक्ति की लय
पारंपरिक तर्ज पर, दिन का आउटपुट उस स्टेशन द्वारा निर्धारित किया जाता है जो सबसे धीमा है - टोंटी स्टेशन समग्र गति निर्धारित करता है. मैनुअल वेल्डिंग की क्षमता अक्सर वेल्डिंग के कारण कम और फिट-अप समय के कारण अधिक बाधित होती है, निपटने का समय, क्रेन की उपलब्धता, निरीक्षण में देरी, और अनुभवी वेल्डर की उपलब्धता, ये सभी दिन-प्रतिदिन बदलते रहते हैं.
रोबोटिक कोशिका की लय
एक रोबोटिक सेल में, गति रोबोट के वेल्डिंग समय और ऑपरेटर के लोड/अनलोड समय के बीच समन्वय द्वारा निर्धारित की जाती है. दोहरे स्टेशन लेआउट में, कुल आउटपुट यह निर्धारित करता है कि लोडिंग गति और वेल्डिंग समय कितनी अच्छी तरह सिंक्रनाइज़ हैं - किसी एक वेल्डर के हाथों की गति नहीं.
यह समन्वय आवश्यकता दोनों तरह से कटौती करती है. यदि रोबोट तैयार है लेकिन भाग नहीं है, क्षमता बेकार पड़ी है. यदि क्रेन अन्यत्र व्याप्त है, सेल इंतज़ार करता है. यदि ऑपरेटर भागों की खोज में बहुत अधिक समय व्यतीत करते हैं, मचान, टुकड़े पलटना, या फिट-अप समस्याओं को ठीक करना, सेल अपने विनिर्देशों के वादे के अनुसार थ्रूपुट प्रदान नहीं कर सकता है. एक रोबोटिक कोशिका, व्यवहार में, अपस्ट्रीम और डाउनस्ट्रीम चरणों को कितनी मजबूती से कोरियोग्राफ करने की आवश्यकता है, इस पर बार उठाता है - एक पारंपरिक लाइन से कहीं अधिक, जहां स्टेशनों के बीच सुस्ती अधिक क्षमाशील है.
संरचनात्मक इस्पात जटिलता
संरचनात्मक इस्पात निर्माण स्वाभाविक रूप से उच्च-मिश्रण है. कस्टम बिल्डिंग फ़्रेम या बीस्पोक ट्रस बनाने वाली एक दुकान एक ही सप्ताह में दर्जनों अलग-अलग वेल्ड संयुक्त कॉन्फ़िगरेशन का सामना कर सकती है - जो सीधे दोहराव के विरुद्ध चलता है जो रोबोट को पहले स्थान पर सबसे कुशल बनाता है.
यह ठीक वही अंतर है जो प्रारंभिक शिक्षण-मुक्त प्रणालियों में था, जो प्रत्येक नए भाग के लिए स्वचालित रूप से वेल्ड पथ उत्पन्न करने के लिए 3डी स्कैनिंग का उपयोग करते हैं, बंद करने के लिए बनाए गए थे. यह एक ऐसा क्षेत्र है जहां सावधानीपूर्वक सिस्टम चयन मायने रखता है - प्रत्येक "दृष्टि-निर्देशित" सिस्टम उच्च-मिश्रण संरचनात्मक कार्य को समान रूप से अच्छी तरह से नहीं संभालता है, यही कारण है कि हम 3डी विज़न सीम ट्रैकिंग और स्कैन-टू-वेल्ड सिस्टम पर अपने सहयोगी लेखों में अंतर्निहित तकनीक पर गहराई से चर्चा करते हैं।, और बड़े की विशिष्ट चुनौती पर, ट्रांसफार्मर टैंक जैसे गैर-दोहराव वाले हिस्से.

4. गुणवत्ता नियंत्रण: तथ्यपरक निरीक्षण से लेकर प्रक्रियाधीन डेटा तक
पारंपरिक लाइन पर गुणवत्ता नियंत्रण
पारंपरिक तर्ज पर, गुणवत्ता नियंत्रण आम तौर पर वेल्डिंग पूरा होने के बाद होता है - दृश्य निरीक्षण और स्पॉट जांच. इस अनुक्रमण के साथ समस्या समय की है: खामियां देर से पकड़ में आती हैं, और संरचनात्मक घटकों पर पुनः काम करना महंगा है, जोड़ तक दोबारा पहुंचने के लिए अक्सर पुनः क्रैनेज और पुनः क्लैम्पिंग की आवश्यकता होती है.
रोबोटिक सेल में गुणवत्ता नियंत्रण
रोबोटिक वेल्डिंग सेल तेजी से एकीकृत 3डी माप और गुणवत्ता नियंत्रण प्रणालियों के साथ आते हैं जो पूरी प्रक्रिया में वास्तविक समय विश्लेषण और स्वचालित निरीक्षण प्रदान करते हैं - न कि केवल अंत में।. एक एकीकृत लेजर माप प्रणाली सामग्री लोड होने पर स्थितिगत आयाम और सहनशीलता की जांच कर सकती है, स्कैनिंग एक सतत चक्र के रूप में होती है जो स्वचालित और मैन्युअल दोनों वर्कफ़्लो का समर्थन करती है.
इस बदलाव के पीछे की संख्या संरचनात्मक कार्यों के लिए महत्वपूर्ण है: उचित रूप से निर्दिष्ट छह-अक्ष रोबोटिक वेल्डिंग सेल निम्न दोष दर प्राप्त कर सकते हैं 1% योग्य प्रक्रियाओं पर, एक कुशल मैनुअल वेल्डर की दर से तीन से पांच गुना दर पर वेल्ड धातु जमा करते समय.
आपकी दुकान के लिए इसका क्या मतलब है
गुणवत्ता डेटा तथ्य के बाद उत्पन्न एक रिपोर्ट बनना बंद कर देता है और उत्पादन के दौरान उत्पादित एक निरंतर रिकॉर्ड बन जाता है. AWS D1.1 या EN जैसे संरचनात्मक वेल्डिंग कोड पर काम करने वाली दुकानों के लिए 1090, यह इन-प्रोसेस डेटा केवल गुणवत्ता में सुधार नहीं है - यह दस्तावेज़ीकरण का हिस्सा बन जाता है जो प्रमाणन और निरीक्षण आवश्यकताओं का समर्थन करता है.
5. मांग में उतार-चढ़ाव का जवाब: ओवरटाइम से लेकर रिप्रोग्रामिंग स्पीड तक
कैसे एक पारंपरिक लाइन ऑर्डर में उछाल को अवशोषित कर लेती है
जब पारंपरिक लाइन पर ऑर्डर की मात्रा बढ़ जाती है, सामान्य प्रतिक्रिया ओवरटाइम करना या अतिरिक्त वेल्डर लाना है. लेकिन अधिकांश क्षेत्रों में अनुभवी वेल्डर वास्तव में एक दुर्लभ संसाधन हैं - जिसका अर्थ है कि इस लीवर की छत सख्त है, और यह एक ऐसी सीमा है जो कम होती जा रही है क्योंकि कार्यबल प्रतिस्थापित होने की तुलना में तेजी से बूढ़ा हो रहा है.
कैसे एक रोबोटिक कोशिका ऑर्डर में स्पाइक को अवशोषित करती है
एक एकल रोबोट विभिन्न भागों के प्रकारों के बीच स्विच कर सकता है - लेकिन यह कितनी जल्दी स्विच कर सकता है यह पूरी तरह से अंतर्निहित प्रोग्रामिंग दृष्टिकोण पर निर्भर करता है, और यहीं पर प्रौद्योगिकी चयन का सबसे बड़ा परिचालन परिणाम होता है.
ऑफ़लाइन प्रोग्रामिंग दृष्टिकोण
ऑफ़लाइन प्रोग्रामिंग के साथ, यहां तक कि सर्वोत्तम अनुकरण भी भौतिक वास्तविकता से थोड़ा भिन्न होता है. जो कोई भी नई नौकरी लोड करता है उसे आम तौर पर उन भिन्नताओं को ध्यान में रखने के लिए प्रोग्राम को छूने की आवश्यकता होती है - जिसका अर्थ है कि बदलाव में अभी भी कुशल समय लगता है, पूरी तरह से मैन्युअल शिक्षण से थोड़ा ही कम.
दृष्टि निर्देशित / स्कैन-टू-वेल्ड दृष्टिकोण
स्कैन-टू-वेल्ड प्रणाली में, रोबोट पर लगा एक कैमरा भाग पर संदर्भ बिंदुओं को स्कैन करता है, सिस्टम वास्तविक वर्कपीस के साथ डिजिटल मॉडल का मिलान करता है, और वेल्डिंग शुरू हो जाती है - बिना किसी मैन्युअल प्रोग्रामिंग की आवश्यकता के, या तो फर्श पर या ऑफ़लाइन.
जहां यह सबसे ज्यादा मायने रखता है: बड़ा, गैर-दोहराव वाले भाग
ट्रांसफार्मर टैंक सबसे स्पष्ट उदाहरणों में से एक हैं जहां ऑफ़लाइन-प्रोग्रामिंग दृष्टिकोण विफल हो जाता है. प्रत्येक टैंक आयाम और फिटिंग स्थानों में थोड़ा भिन्न हो सकता है, जिसका मतलब है कि प्रत्येक नए टैंक के लिए ऑफ़लाइन प्रोग्रामिंग लगभग स्क्रैच से रीप्रोग्रामिंग के बराबर हो सकती है. यह बिल्कुल वही समस्या है जिसे हल करने के लिए स्कैन-टू-वेल्ड रोबोटिक सिस्टम डिज़ाइन किए गए हैं - एक विषय जिसे हम ट्रांसफार्मर टैंक वेल्डिंग स्वचालन पर अपने लेख में विस्तार से कवर करते हैं।.
बड़ी तस्वीर
एक रोबोटिक वेल्डिंग सेल "एक पारंपरिक लाइन प्लस वन मशीन" नहीं है। यह संपूर्ण ऑपरेशन के संचालन के तरीके में एक बदलाव है: भौतिक लेआउट बदल जाता है, आपकी टीम को जिन कौशलों की आवश्यकता है उनमें परिवर्तन होता है, आपके दैनिक आउटपुट में परिवर्तन क्या निर्धारित करता है, गुणवत्ता डेटा कैसे उत्पन्न होता है, इसमें परिवर्तन होता है, और मांग बढ़ने पर आप जो लीवर खींचते हैं वह भी बदल जाता है.
विशेष रूप से स्ट्रक्चरल स्टील फैब्रिकेटर के लिए, ऐतिहासिक तनाव उच्च-मिश्रण उत्पादन और दोहराने योग्य रोबोटों पर निर्भर होने के बीच रहा है. यह तनाव ठीक वैसा ही है जैसा कि दृष्टि-निर्देशित रोबोट वेल्डिंग वर्कस्टेशन की वर्तमान पीढ़ी को हल करने के लिए बनाया गया है - और यही कारण है कि "रोबोट वेल्डिंग सेल" के भीतर प्रौद्योगिकी का विकल्प उतना ही मायने रखता है जितना कि स्वचालित करने का निर्णय।.
| यह जानने की उत्सुकता है कि क्या बिना प्रोग्रामिंग वाला रोबोटिक वेल्डिंग सेल आपकी दुकान के हिस्सों के मिश्रण में फिट बैठता है? अपनी विशिष्ट वर्कपीस रेंज और उत्पादन मात्रा साझा करें, हमारी इंजीनियरिंग टीम यह पता लगाएगी कि आपके फर्श पर क्या बदलाव आएगा, और क्या नहीं होगा, अंदर 24 काम करने के घंटे। |
अक्सर पूछे जाने वाले प्रश्नों
रोबोटिक वेल्डिंग सेल और पारंपरिक वेल्डिंग लाइन के बीच मुख्य अंतर क्या है??
एक पारंपरिक लाइन स्वतंत्र स्टेशनों के बीच भागों को क्रमिक रूप से ले जाती है, सबसे धीमे स्टेशन द्वारा सीमित आउटपुट के साथ. एक रोबोटिक वेल्डिंग सेल वेल्डिंग को समेकित करता है, पोजिशनिंग, और अक्सर एक एकीकृत इकाई में निरीक्षण, आउटपुट का निर्धारण इस आधार पर किया जाता है कि लोड/अनलोड समय और रोबोट वेल्डिंग समय कितनी अच्छी तरह समन्वित हैं.
क्या मुझे रोबोटिक वेल्डिंग सेल चलाने के लिए रोबोट प्रोग्रामर को नियुक्त करने की आवश्यकता है??
यह तकनीक पर निर्भर करता है. पारंपरिक ऑफ़लाइन-प्रोग्राम्ड कोशिकाओं को बनाने के लिए रोबोट प्रोग्रामिंग अनुभव वाले किसी व्यक्ति की आवश्यकता होती है, अनुकरण, और प्रत्येक नए हिस्से के लिए वेल्ड प्रोग्राम को ठीक करें. नो-प्रोग्रामिंग, दृष्टि-निर्देशित कोशिकाएं एक वेल्ड योजना की पुष्टि करने के लिए ऑपरेटर की भूमिका को बदल देती हैं जिसे सिस्टम 3डी स्कैन से स्वचालित रूप से उत्पन्न करता है - एक प्रोग्रामिंग के बजाय एक गुणवत्ता-सत्यापन कौशल सेट.
एक पारंपरिक लाइन की तुलना में रोबोटिक वेल्डिंग सेल को कितनी मंजिल की जगह की आवश्यकता होती है?
यह लेआउट के अनुसार भिन्न होता है, लेकिन एक रोबोटिक सेल को अक्सर समतुल्य पारंपरिक लाइन की तुलना में कम कुल फर्श स्थान की आवश्यकता होती है, क्योंकि एकाधिक परिचालनों को एक क्लैम्पिंग अनुक्रम में समेकित करने से आवश्यक स्टैंडअलोन स्टेशनों की संख्या कम हो जाती है. अनुबंध निर्माण के लिए सबसे आम लेआउट डबल-स्टेशन शटल है (एच फ़्रेम) विन्यास.
क्या एक रोबोटिक वेल्डिंग सेल उच्च-मिश्रित संरचनात्मक इस्पात उत्पादन को संभाल सकता है??
यह काफी हद तक प्रोग्रामिंग दृष्टिकोण पर निर्भर करता है. पारंपरिक ऑफ़लाइन-प्रोग्राम किए गए रोबोट उच्च-मिश्रण कार्य के साथ संघर्ष करते हैं क्योंकि प्रत्येक नए भाग कॉन्फ़िगरेशन के लिए नई प्रोग्रामिंग की आवश्यकता होती है. दृष्टि निर्देशित, स्कैन-टू-वेल्ड सिस्टम विशेष रूप से प्रत्येक भाग के 3डी स्कैन से स्वचालित रूप से वेल्ड पथ उत्पन्न करके इसे संबोधित करने के लिए डिज़ाइन किए गए हैं.
रोबोटिक वेल्डिंग पर स्विच करते समय गुणवत्ता निरीक्षण के लिए क्या परिवर्तन होते हैं?
निरीक्षण बाद के तथ्य से बदल जाता है, पंक्ति के अंत की जाँच निरंतर करने के लिए, प्रक्रिया में माप. कई रोबोटिक कोशिकाओं में एकीकृत 3डी माप प्रणाली शामिल होती है जो भागों को लोड करने और वेल्डिंग के दौरान आयाम और सहनशीलता की जांच करती है, ऐसा डेटा तैयार करना जो कोड अनुपालन दस्तावेज़ीकरण के साथ-साथ गुणवत्ता नियंत्रण का समर्थन कर सके.
लेखक के बारे में
अनुभव & साख
रोबोटिक वेल्डिंग सिस्टम एकीकरण विशेषज्ञ के साथ 12+ रोबोट पोजिशनर चयन और एकीकरण पर केंद्रित वर्षों का प्रत्यक्ष परियोजना अनुभव. को परामर्श प्रदान किया है 300+ उत्तरी अमेरिका भर में कारखाने, यूरोप, और एशिया. इस आलेख में सभी विनिर्देशन डेटा वास्तविक एच से लिया गया है / बी / एल / यू सीरीज उत्पाद डेटाशीट.
कंपनी बैकग्राउंड: 26+ वेल्डिंग ऑटोमेशन इंजीनियरिंग के वर्ष, 40+ सक्रिय पेटेंट, 1,500+ विश्व स्तर पर पूर्ण की गई परियोजनाएँ, लगभग 70% रोबोट पोजिशनर एकीकरण शामिल है.
प्रमाणपत्र
- आईएसओ 9001: 2015 (जीबी/टी 19001-2016) - गुणवत्ता प्रबंधन प्रणाली
- GJB 9001C-2017 - सैन्य/हथियार उपकरण गुणवत्ता प्रबंधन प्रणाली
- ईयू सीई - मशीनरी निर्देश 2006/42/ईसी (प्रमाणपत्र. नहीं. एम.2026.206.सी134866)
- हाई-टेक एंटरप्राइज - सर्टिफिकेट. नहीं. GR202341000595 (नवंबर में जारी. 2023)
आखरी अपडेट: जून 2026
संबंधित पोस्ट
टर्नकी वेल्डिंग वर्कस्टेशन: ड्राइंग से लेकर उत्पादन के लिए तैयार सेल तक
हेड-एंड-टेलस्टॉक बनाम. एल-प्रकार बनाम. यू-टाइप रोबोट पोजिशनर: वर्कपीस आकार के आधार पर कैसे चुनें
क्या आप स्पेक शीट पर भरोसा कर सकते हैं?? लेजर ट्रैकर्स और आईएसओ के साथ वेल्डिंग पोजिशनर सटीकता को कैसे सत्यापित करें 9283

स्कैन-टू-वेल्ड प्रौद्योगिकी:कैसे रिवर्स मॉडलिंग रोबोट प्रोग्रामिंग की जगह लेती है

7वें एक्सिस रोबोट ट्रैक सिस्टम रखरखाव & समस्या निवारण मार्गदर्शिका