


कस्टम रोबोट वर्कस्टेशन और लेजर सिस्टम निर्माता



1G से 6G बिना क्रेन के: कैसे एक पोजिशनर ओवरहेड वेल्ड को फ्लैट-पोजीशन वेल्ड में परिवर्तित करता है
वेल्डिंग की स्थिति यह केवल एक लेबलिंग परंपरा नहीं है - यह दोष दर निर्धारित करता है, जमाव गति, और वेल्डर सुरक्षा
पंद्रह वर्षों से अधिक समय में निर्माण की दुकानों को मैनुअल से रोबोटिक वेल्डिंग की ओर समर्थन देने में, एक अवलोकन दोहराता है: वेल्ड गुणवत्ता का सबसे बड़ा भविष्यवक्ता वेल्डर का कौशल या मशीन का ब्रांड नहीं है - यह वेल्डिंग की स्थिति है. एक संयुक्त वेल्डेड फ्लैट (1जी) and the same joint welded overhead (4जी) से भिन्न हो सकता है 40% दोष दर में, even with identical parameters.
एडब्ल्यूएस/एएसएमई वेल्डिंग की स्थिति सिस्टम - 1G से 6G - सटीक रूप से मौजूद है क्योंकि गुरुत्वाकर्षण हर कोण पर अलग-अलग व्यवहार करता है. यह आलेख बताता है कि आउट-ऑफ-पोज़िशन वेल्डिंग क्यों विफल हो जाती है, कैसे एक वेल्डिंग पोजिशनर यांत्रिक रूप से उस विफलता मोड को समाप्त कर देता है, और वास्तविक उत्पादन स्तर पर मापने योग्य गुणवत्ता लाभ कैसा दिखता है.

1. 1जी-6जी प्रणाली: Why Position Is a Physics Problem
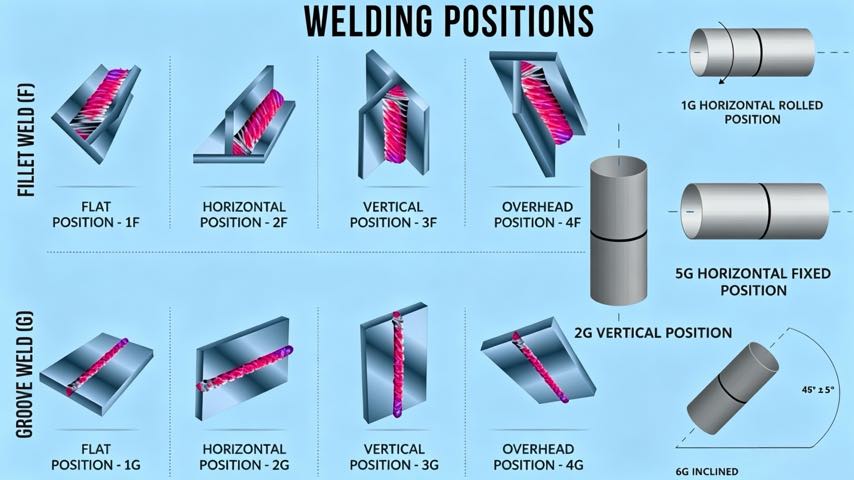
Welding positions describe the orientation of the weld axis and the molten pool relative to gravity. The standard classification:
- 1जी / 1एफ: समतल स्थिति. The weld pool sits on top of the joint; gravity pushes metal into the root. सबसे सुरक्षित और तेज़.
- 2जी / 2एफ: क्षैतिज स्थिति. Gravity begins to pull the pool downward, risking sag on the upper edge.
- 3जी / 3एफ: ऊर्ध्वाधर स्थिति. The pool fights gravity along the entire joint; नियंत्रित यात्रा और अक्सर कम गर्मी की आवश्यकता होती है.
- 4जी / 4एफ: ऊपरी स्थिति. गुरुत्वाकर्षण पूल को सीधे जोड़ से दूर खींचता है - सबसे अधिक दोष-प्रवण अभिविन्यास.
- 5जी / 6जी: पाइप की स्थिति (तय कोण). 6जी, 45 डिग्री के झुकाव पर, यह सबसे कठिन प्रमाणन वेल्ड है क्योंकि यह एक बार में हर स्थिति को पार कर जाता है.
1जी से 4जी तक की प्रगति मूलतः इस बात की प्रगति है कि गुरुत्वाकर्षण आपके विरुद्ध कितनी कड़ी मेहनत करता है. समतल स्थिति में, गुरुत्वाकर्षण एक सहयोगी है. ऊपरी स्थिति में, यह संलयन के लिए एक सक्रिय खतरा है. कई दुकानों का अनुमान यह है कि यह क्रमिक गिरावट नहीं है - क्षैतिज स्थिति के बाद कठिनाई वक्र तेजी से बढ़ता है, यही कारण है कि कोड-अस्वीकृत वेल्ड की सूची में ओवरहेड और वर्टिकल जोड़ हावी हैं.
1.1 फ़िलेट बनाम. नाली: दो समानांतर प्रणालियाँ
यह ध्यान देने योग्य है कि वेल्डिंग पोजीशन सिस्टम में दो ट्रैक होते हैं. "जी" स्थिति (1जी, 2जी, 3जी, 4जी) प्लेटों या पाइप की दीवारों में बने ग्रूव वेल्ड का वर्णन करें, while the “F” positions (1एफ, 2एफ, 3एफ, 4एफ) दो सदस्यों के जंक्शन पर फ़िलेट वेल्ड का वर्णन करें. A positioner helps equally in both: चाहे आप दबाव पोत खोल में बट जोड़ वेल्डिंग कर रहे हों या संरचनात्मक कली पर फ़िलेट वेल्डिंग कर रहे हों, सदस्य को समतल अभिविन्यास में घुमाने से वही भौतिकी लाभ मिलता है. पाइप कार्य के लिए, 5जी (स्थिर क्षैतिज पाइप) और 6जी (45-डिग्री पाइप को ठीक किया गया) पद उद्योग के सबसे कठिन प्रमाणपत्र हैं क्योंकि वेल्डर को एक ही जोड़ के भीतर प्रत्येक अभिविन्यास के माध्यम से संक्रमण करना होगा - बिल्कुल वही परिदृश्य जिसे एक पोजिशनर को बेअसर करने के लिए डिज़ाइन किया गया है.
1.2 डेटा क्या दिखाता है
Across ROBOPTIX customer deployments, जब एक ही GMAW फ़िलेट वेल्ड संरचनात्मक-ग्रेड स्टील पर विभिन्न स्थितियों में बनाया जाता है, तो हम लगातार निम्नलिखित मापते हैं (एस355):
- समतल (1एफ): सबसे कम सरंध्रता, सबसे गहरी पैठ, उच्चतम यात्रा गति
- क्षैतिज (2एफ): ~10% धीमा; ऊपरी पैर के अंगूठे में मामूली कटौती का जोखिम
- खड़ा (3जी): ~30% धीमा; शीत लहर को रोकने के लिए बुनाई नियंत्रण की आवश्यकता होती है
- भूमि के ऊपर (4एफ): ~45% धीमा; उच्चतम सरंध्रता और संलयन की कमी का जोखिम
ये फ़ील्ड अवलोकन सहकर्मी-समीक्षित अध्ययनों के साथ संरेखित होते हैं जो दिखाते हैं कि ओवरहेड वेल्ड तक प्रदर्शित हो सकते हैं 40% मिलान किए गए ताप इनपुट पर फ्लैट-स्थिति समकक्षों की तुलना में अधिक सरंध्रता. यह तंत्र सभी प्रक्रियाओं में सुसंगत है - GMAW, एफ.सी.ए.डब्ल्यू, और यहां तक कि GTAW सभी खराब पूल नियंत्रण दिखाते हैं क्योंकि अभिविन्यास फ्लैट से दूर चला जाता है.
व्यवसायिक निहितार्थ प्रत्यक्ष है. आपके मिश्रण में ओवरहेड वेल्डिंग का प्रत्येक प्रतिशत बिंदु पुनः कार्य जोखिम का एक प्रतिशत बिंदु है, निरीक्षण लागत, और एक्सपोज़र शेड्यूल करें. AWS D1.1 संरचनात्मक कार्य पर एक फैब शॉप की बोली के लिए, जहां दृश्य और अल्ट्रासोनिक निरीक्षण सीमाएँ सख्त हैं, वेल्ड की स्थिति यह तय कर सकती है कि कोई परियोजना लाभदायक है या घाटे में चल रही है.
2. Why Out-of-Position Welding Fails
The failure mechanisms are mechanical, ऑपरेटर त्रुटि नहीं:
2.1 पूल शिथिलता और ड्रॉप-आउट
ओवरहेड वेल्डिंग में, पिघले हुए पूल का वजन सतह के तनाव से अधिक हो सकता है. परिणाम शिथिलता है, अत्यधिक सुदृढीकरण, or complete drop-out of the weld metal. वेल्डर कम करंट और धीमी यात्रा से क्षतिपूर्ति करते हैं - जो पैठ को कम करता है और अपने स्वयं के दोष पैदा करता है.
2.2 Asymmetric Cooling and Cold Lap
वर्टिकल-अप वेल्डिंग में, heat rises into already-deposited metal. यह असममित तापीय प्रवणता अनियमित ठोसकरण का कारण बनती है, increasing the risk of cold lap (lack of fusion at the toe) — a buried defect invisible to the naked eye.
2.3 परिरक्षण गैस व्यवधान
ऊपरी और ऊर्ध्वाधर स्थिति में, धातु वाष्प और गर्म गैस का बढ़ता गुबार, परिरक्षण गैस कवरेज को परेशान कर सकता है, वायुमंडलीय प्रदूषण को पूल में खींचना और सरंध्रता उत्पन्न करना.
2.4 मानव लागत: थकान और सुरक्षा
धातुकर्म से परे, आउट-ऑफ़-पोज़िशन वेल्डिंग में एक मानवीय लागत आती है जिसे ई-ई-ए-टी-सचेत नियोक्ता अनदेखा नहीं कर सकते. ओवरहेड वेल्डिंग ऑपरेटर को ऊपर से गिरने वाले छींटों और तीव्र विकिरणित गर्मी के संपर्क में लाती है, जबकि ऊर्ध्वाधर और ऊपरी मुद्राएं गर्दन और कंधे की थकान का कारण बनती हैं जो लंबी पारी के दौरान तकनीक को ख़राब कर देती हैं. थकान गुणवत्ता से अलग नहीं है - यह ऊपर वर्णित दोष दरों में प्रत्यक्ष योगदानकर्ता है. जोड़ों को समतल स्थिति में परिवर्तित करके, एक पोजिशनर एर्गोनॉमिक रूप से प्रतिकूल कार्य को भी नियंत्रित में बदल देता है, दोहराने योग्य, यही कारण है कि सुरक्षा इंजीनियर तेजी से पोजिशनर्स को केवल उत्पादकता उपकरण के बजाय प्राथमिक एर्गोनोमिक हस्तक्षेप के रूप में वर्गीकृत करते हैं.
3. कैसे एक पोजिशनर प्रत्येक जोड़ को समतल स्थिति में परिवर्तित करता है
एक वेल्डिंग पोजिशनर इसे मूल कारण से हल करता है. वेल्डर या रोबोट से गुरुत्वाकर्षण से लड़ने के लिए कहने के बजाय, यह वर्कपीस को घुमाता है इसलिए प्रत्येक जोड़ फ्लैट में प्रस्तुत होता है (1जी/1एफ) अभिविन्यास.
3.1 यांत्रिकी
एक संरचनात्मक बीम पर विचार करें जिसके सभी चार चेहरों पर वेल्ड की आवश्यकता होती है. बिना पोजिशनर के, दुकान इसे प्रत्येक चेहरे के बीच एक ओवरहेड क्रेन के साथ फ़्लिप करती है - जोड़ते हुए 5 को 15 minutes of non-welding downtime per flip, और कम से कम दो चेहरों को ऊर्ध्वाधर या ऊपरी स्थिति में मजबूर करना. हेडस्टॉक-टेलस्टॉक पोजिशनर के साथ (such as the ROBOPTIX B001, R350 पर ±0.05 मिमी दोहराव के साथ 500-1,000 किलोग्राम रेटेड), बीम को एक बार लगाया जाता है और लगातार घुमाया जाता है. Every face is welded flat.
फ़ील्ड परिणाम: बीम निर्माण के लिए पोजिशनर्स का उपयोग करने वाली दुकानें आम तौर पर शिफ्ट के आर्क-ऑन समय को ~40% से ~70% तक बढ़ा देती हैं, क्योंकि क्रेन-निर्भर पुनर्स्थापन समाप्त हो गया है.
3.2 बेलनाकार भागों पर निरंतर वेल्डिंग
पाइप और दबाव पोत के गोले के लिए, एक समन्वित पोजिशनर सिलेंडर को घुमाता है जबकि रोबोट टॉर्च को 12 बजे की इष्टतम स्थिति में रखता है. नतीजा एक ही है, समान पैठ के साथ निर्बाध सीम - एक निश्चित वर्कपीस को दोबारा स्थापित करके हासिल करना असंभव है.
3.3 सही पोजिशनर ज्योमेट्री का चयन करना
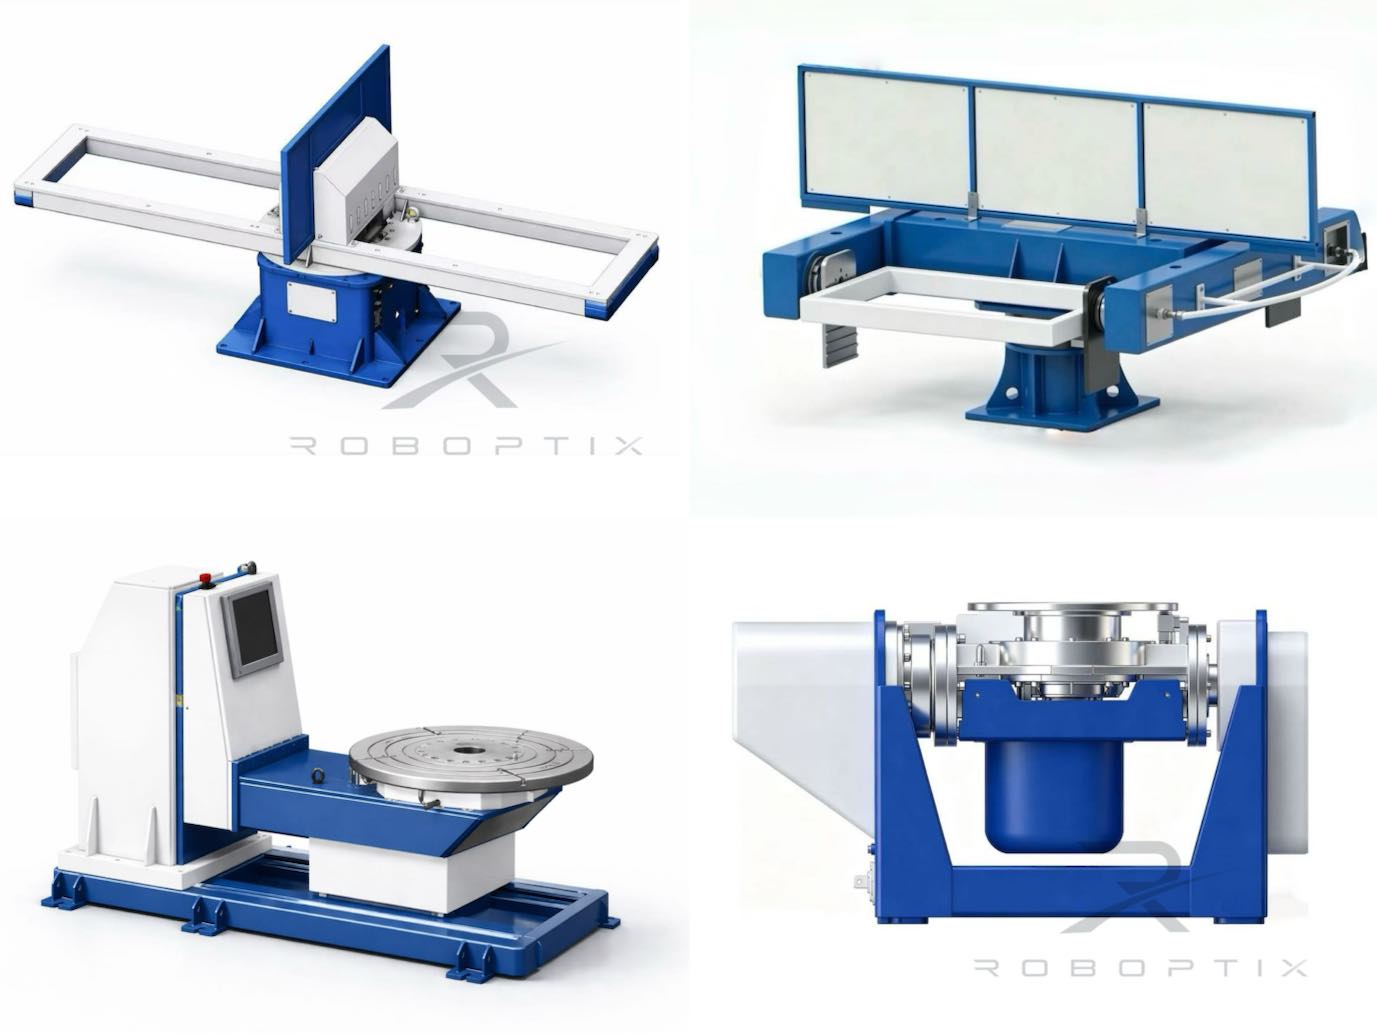
रूपांतरण सिद्धांत सार्वभौमिक है, लेकिन हार्डवेयर भाग के आकार के अनुसार भिन्न होता है. हेडस्टॉक-टेलस्टॉक इकाइयाँ (रोबोप्टिक्स बी001-बी004) सूट के लंबे बीम जैसे सदस्य क्षैतिज अक्ष के चारों ओर घूमते हैं. एल-टाइप टिल्ट-टर्न पोजिशनर्स प्लेट के काम के लिए एक टिल्ट अक्ष जोड़ते हैं, जिसमें री-फिक्स्चरिंग के बिना कई चेहरों तक पहुंच की आवश्यकता होती है. U-type dual-column units support very large, भारी निर्माण - पवन-टावर और दबाव-पोत उत्पादन में आम - जहां दोनों सिरों को समर्थन की आवश्यकता होती है. सही ज्यामिति का चयन यह सुनिश्चित करता है कि भाग को वास्तव में प्रत्येक जोड़ के लिए समतल स्थिति में लाया जा सकता है, which is the entire point of the exercise.
4. मापने योग्य गुणवत्ता लाभ
स्थिति परिवर्तन से गुणवत्ता में सुधार सैद्धांतिक नहीं है. एक पोजिशनर को रोबोटिक वेल्डिंग सेल में एकीकृत करने के बाद विशिष्ट परिणाम:
| मीट्रिक | नियमावली / कोई पोजिशनर नहीं | पोजिशनर के साथ |
| पहले पारित उपज | 70-85% | 95-98% |
| ओवरहेड वेल्ड दोष | उच्च (आधारभूत) | पास-शून्य (1जी में परिवर्तित किया गया) |
| यात्रा की गति (औसत) | आधारभूत | 1.4× तक तेज |
| क्रेन चलती है / बदलाव | 15-30 | 1-3 |
कोड-क्रिटिकल कार्य के लिए - ASME धारा VIII के तहत दबाव वाहिकाएँ, या AWS D1.1 के अंतर्गत संरचनात्मक कनेक्शन - a के बीच का अंतर 75% और ए 97% प्रथम-पास उपज सीधे निरीक्षण लागत में तब्दील हो जाती है, मरम्मत कार्य, और वितरण जोखिम.
4.1 एक कारगर उदाहरण
Consider a fabricator welding 500 identical bracket assemblies per month, each with four fillet welds. Welded manually in mixed positions, मान लीजिए ए 78% प्रथम-पास उपज और 25 minutes of crane-dependent repositioning per unit. Converting to a positioner cell at 96% yield with one-minute loading eliminates roughly 120 hours per month of repositioning downtime and cuts repair welding by more than half. The quality gain and the throughput gain compound — fewer repairs means more capacity for new orders, सिर्फ साफ-सुथरे हिस्से ही नहीं. This is why position conversion regularly appears at the top of ROI justifications for robotic welding cells, independent of the labor savings that dominate most business cases.
5. Robot Integration Multiplies the Benefit
जब पोजिशनर को रोबोट बाहरी अक्ष के रूप में एकीकृत किया जाता है (EtherCAT या नियंत्रक-मूल इंटरफ़ेस के माध्यम से), गुणवत्ता लाभ यौगिक:
- समकालिक गति: रोबोट और पोजिशनर एक गतिज श्रृंखला के रूप में चलते हैं, पूरे वेल्ड में टॉर्च को एक स्थिर इष्टतम कोण पर रखना.
- repeatability: ROBOPTIX सर्वो पोजिशनर्स R350 पर ±0.05 मिमी तक कोणीय स्थिति रखते हैं - लगभग 0.008° - इसलिए सभी भागों को समान रूप से वेल्ड किया जाता है, गुरुत्वाकर्षण-अनुकूल अभिविन्यास.
- संचालक स्वतंत्रता: गुणवत्ता अब किसी व्यक्तिगत वेल्डर की ओवरहेड पूल को प्रबंधित करने की क्षमता पर निर्भर नहीं करती है. पोजिशनर आसान स्थिति को ही एकमात्र स्थिति बना देता है.
6. जब आपको किसी पोजिशनर की आवश्यकता न हो
ईमानदारी की मांग करता है: एक पोजिशनर हमेशा सही निवेश नहीं होता है. यदि आपको इसकी आवश्यकता नहीं है:
- आपके हिस्से छोटे हैं और उन्हें सस्ते में हाथ से समतल दिशा में स्थापित किया जा सकता है
- उत्पादन की मात्रा कम है और क्रेन की स्थिति बदलने का डाउनटाइम स्वीकार्य है
- आपके सभी वेल्ड पहले से ही स्वाभाविक रूप से सपाट या क्षैतिज स्थिति में पहुंच योग्य हैं
अगर, तथापि, आप नियमित रूप से बड़े पैमाने पर वेल्ड करते हैं, भारी, या बहु-चेहरा भाग - या आप कोड कार्य के लिए रोबोटिक वेल्डिंग प्रमाणीकरण का प्रयास कर रहे हैं - स्थिति रूपांतरण उच्चतम-उत्तोलन परिवर्तन है जो आप कर सकते हैं.
अक्सर पूछे जाने वाले प्रश्नों
क्यू: 1G क्या करता है?, 2जी, 3जी, 4जी का मतलब वेल्डिंग से है?
ए: वे AWS/ASME वेल्डिंग स्थितियाँ हैं जो गुरुत्वाकर्षण के सापेक्ष संयुक्त अभिविन्यास का वर्णन करती हैं. 1जी समतल है (सबसे आसान), 4जी ओवरहेड है (मुश्किल). प्रत्येक कदम ऊपर जाने का मतलब है कि गुरुत्वाकर्षण पिघले हुए पूल के विरुद्ध अधिक मेहनत करता है, खराबी का खतरा बढ़ रहा है.
क्यू: वेल्डिंग पोजिशनर दोषों को कितना कम करता है??
ए: ROBOPTIX फ़ील्ड परिनियोजन में, ओवरहेड और ऊर्ध्वाधर वेल्ड को सपाट स्थिति में परिवर्तित करने से प्रथम-पास उपज लगभग 70-85% से बढ़कर 95-98% हो गई है।, with overhead-weld porosity dropping toward zero. परिणाम प्रक्रिया और सामग्री के अनुसार भिन्न-भिन्न होते हैं.
क्यू: क्या कोई पोजिशनर पाइप को 6G स्थिति में वेल्ड कर सकता है??
ए: एक पोजिशनर आपको 6G में वेल्ड नहीं कराता - यह आपको इससे बचने देता है. पाइप को घुमाकर, जोड़ को इष्टतम कोण पर रखा जाता है (प्रभावी रूप से 1G) पूरे सीवन के लिए, कठिन निश्चित स्थानों को पार करने की आवश्यकता को समाप्त करना.
क्यू: क्या एक पोजिशनर छोटे भागों के लिए इसके लायक है?
ए: आमतौर पर नहीं. छोटे भागों के लिए जिन्हें मैन्युअल रूप से समतल स्थिति में फ़्लिप किया जा सकता है, एक पोजिशनर द्वारा हल की जाने वाली क्रेन-रीपोजीशनिंग समस्या मौजूद नहीं है. पोजिशनर्स बड़े पैमाने पर भुगतान करते हैं, भारी, या बहु-चेहरा वेल्डमेंट जहां पुनर्स्थापन धीमा है, क्रेन पर निर्भर, या शारीरिक रूप से असुरक्षित.
क्यू: क्या स्थिति रूपांतरण विशेष रूप से रोबोटिक वेल्डिंग में मदद करता है?
ए: हाँ - मैन्युअल वेल्डिंग से भी अधिक. एक रोबोट निश्चित मापदंडों के साथ एक प्रोग्राम किए गए पथ को निष्पादित करता है; यदि जोड़ अपनी स्थिति से बाहर है, रोबोट एक कुशल वेल्डर की तरह "क्षतिपूर्ति" नहीं कर सकता. पोजिशनर को एक सिंक्रनाइज़ बाहरी अक्ष के रूप में एकीकृत करने से रोबोट प्रत्येक संयुक्त फ्लैट को वेल्ड कर सकता है, गुणवत्ता को सुसंगत और आंशिक जटिलता से स्वतंत्र बनाना.
अपने ओवरहेड वेल्ड को फ़्लैट में बदलने में सहायता की आवश्यकता है?
संपर्क रोबोप्टिक्स आपके वास्तविक भाग ज्यामिति और उत्पादन मात्रा के आधार पर निःशुल्क पोजिशनर चयन विश्लेषण के लिए.
लेखक के बारे में
अनुभव & साख
रोबोटिक वेल्डिंग सिस्टम एकीकरण विशेषज्ञ के साथ 12+ रोबोट पोजिशनर चयन और एकीकरण पर केंद्रित वर्षों का प्रत्यक्ष परियोजना अनुभव. को परामर्श प्रदान किया है 300+ उत्तरी अमेरिका भर में कारखाने, यूरोप, और एशिया. इस आलेख में सभी विनिर्देशन डेटा वास्तविक एच से लिया गया है / बी / एल / यू सीरीज उत्पाद डेटाशीट.
कंपनी बैकग्राउंड: 26+ वेल्डिंग ऑटोमेशन इंजीनियरिंग के वर्ष, 40+ सक्रिय पेटेंट, 1,500+ विश्व स्तर पर पूर्ण की गई परियोजनाएँ, लगभग 70% रोबोट पोजिशनर एकीकरण शामिल है.
प्रमाणपत्र
- आईएसओ 9001: 2015 (जीबी/टी 19001-2016) - गुणवत्ता प्रबंधन प्रणाली
- GJB 9001C-2017 - सैन्य/हथियार उपकरण गुणवत्ता प्रबंधन प्रणाली
- ईयू सीई - मशीनरी निर्देश 2006/42/ईसी (प्रमाणपत्र. नहीं. एम.2026.206.सी134866)
- हाई-टेक एंटरप्राइज - सर्टिफिकेट. नहीं. GR202341000595 (नवंबर में जारी. 2023)
आखरी अपडेट: जून 2026
संबंधित पोस्ट
रोबोटिक वेल्डर में स्वायत्त प्रक्षेपवक्र योजना:आपकी उत्पादन लाइन के लिए इसका क्या अर्थ है
रोबोट स्थिति आरओआई: मैन्युअल वेल्डिंग वास्तव में आपको कितना महंगा पड़ रहा है??
ट्रांसफार्मर टैंक वेल्डिंग स्वचालन:बड़ी चुनौती का समाधान, गैर-दोहराव वाले भाग

रोबोटिक लेजर वेल्डिंग में महारत: 10 अधिकतम प्रदर्शन और आरओआई के लिए व्यावहारिक सुझाव
अपनी फ़ैक्टरी के लिए सही रोबोटिक लेज़र वेल्डिंग सिस्टम कैसे चुनें
