


कस्टम रोबोट वर्कस्टेशन और लेजर सिस्टम निर्माता



2-टन का पोजिशनर हमेशा 2-टन का हिस्सा क्यों नहीं पकड़ सकता?: विलक्षण लोडिंग, उलटने वाला क्षण, और जड़ता
एक पोजिशनर के लिए मूल्यांकित 2,000 किलो दिखता है, कागज पर, जैसे इसे किसी को पकड़ना चाहिए 2,000 किलो भाग. क्षेत्र में, यह अक्सर नहीं हो सकता - और विफलता कोई दोष नहीं है, यह ग़लतफ़हमी है कि रेटिंग का क्या मतलब है. 2-टन का आंकड़ा रेटेड त्रिज्या पर घूर्णन अक्ष पर केंद्रित भार मानता है. वास्तविक निर्माणों का गुरुत्वाकर्षण का केंद्र ऑफसेट होता है, तेज़ करना और धीमा करना, और वर्तमान क्षण उस सरल भार संख्या को लोड करता है जिसे कभी कैप्चर नहीं किया गया.
यह लेख उन तीन ताकतों की व्याख्या करता है जो चुपचाप एक स्थितिकर्ता की वास्तविक क्षमता को नष्ट कर देती हैं: विलक्षण लोडिंग, उलटने वाला क्षण, और जड़ता. उन्हें समझना एक ऐसे पोजिशनर को निर्दिष्ट करने के बीच का अंतर है जो आपके हिस्से को पकड़ता है और एक जो तनावग्रस्त है, शिथिलता, या इसे सटीक रूप से पकड़ने में विफल रहता है.
टिप्पणी: नीचे दी गई क्षमता पद्धति दर्शाती है रोबोप्टिक्स पोजिशनर इंजीनियरिंग अभ्यास और लोड के तहत पोजिशनिंग सटीकता पर सहकर्मी-समीक्षा अनुसंधान के साथ क्रॉस-रेफ़र किया गया है (पार्क एट अल., 2019, अनुप्रयुक्त विज्ञान; लियू एट अल., 2023, सामग्री).
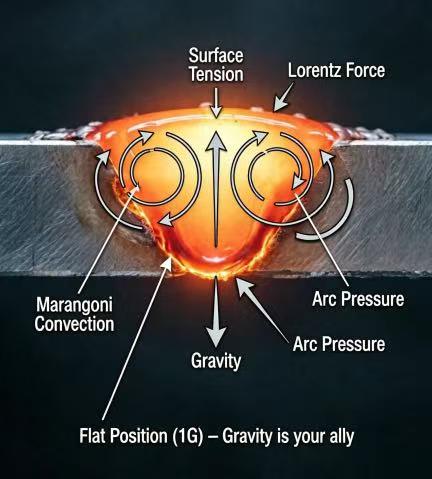
1. 2-टन की भ्रांति
किसी पोजिशनर पर पेलोड रेटिंग को निर्दिष्ट के तहत मापा जाता है, आदर्शीकृत स्थितियाँ: बताए गए द्रव्यमान का भार, घूर्णन अक्ष पर केन्द्रित (या झुकाव अक्षों के लिए एक परिभाषित त्रिज्या पर), एक निर्धारित गति से, परिवेश के तापमान पर. उनमें से किसी को भी बदलो और प्रभावी क्षमता उसके साथ बदल जाती है. रेटिंग एक वक्र पर एक बिंदु है, संपूर्ण वक्र नहीं.
1.1 "2,000 किग्रा" का वास्तव में क्या मतलब है
- केंद्रित: द्रव्यमान घूर्णन अक्ष के परितः संतुलित होता है, इसलिए कोई पलटने वाला क्षण उत्पन्न नहीं होता है.
- रेटेड त्रिज्या पर: झुकाव वाली कुल्हाड़ियों के लिए, लोड उस त्रिज्या पर बैठता है जिसके लिए रेटिंग प्राप्त की गई थी - ब्रैकट से बहुत दूर नहीं.
- स्थिर गति: कोई भी आक्रामक त्वरण या आपातकालीन स्थिति उस बढ़ते गतिशील भार को नहीं रोकती.
एक लम्बी किरण, एक ऑफ-सेंटर ब्रैकेट, या वेल्डेड एक हिस्सा जबकि पास के बीच अक्ष सूचकांक एक ही बार में सभी तीन मान्यताओं का उल्लंघन करता है. 2 टन की संख्या बन जाती है, सबसे अच्छे रूप में, आशावादी.
2. विलक्षण लोडिंग: जब गुरुत्वाकर्षण का केंद्र चलता है
प्रत्येक भाग में गुरुत्वाकर्षण का एक केंद्र होता है (दांत). जब वह CoG घूर्णन अक्ष पर बैठता है, भार शुद्ध वजन है. जब यह ऑफ-अक्ष पर बैठता है - जैसा कि यह लगभग हमेशा वास्तविक वेल्ड पर होता है - भाग अपने वजन के बराबर ऑफसेट दूरी के बराबर एक पल उत्पन्न करता है. CoG अक्ष से जितना दूर होगा, जितना बड़ा क्षण पोजिशनर को विरोध करना होगा.
2.1 वह क्षण द्रव्यमान को मात देता है
दो हिस्सों का वजन बिल्कुल एक जैसा हो सकता है फिर भी पूरी तरह से अलग स्थिति वाले प्रदर्शन की मांग होती है. ए 2,000 चक पर केन्द्रित किलो घन बनाना आसान है. ए 2,000 एक छोर पर लगे केजी बीम का सीओजी अक्ष से एक मीटर या अधिक है, पेलोड संख्या ने कभी भी एक पलटने वाला क्षण पैदा नहीं किया. पोजिशनर अब केवल वजन का समर्थन नहीं कर रहा है - यह लीवर का विरोध कर रहा है.
अंगूठे का नियम: झुकाव या घुमाने वाली धुरी के लिए, पलटने वाले क्षण का मूल्यांकन करें (वजन × सीओजी ऑफसेट), अकेले वजन नहीं. क्षणिक रेटिंग ही वास्तविक सीमा है.
3. उलटने वाला क्षण: वास्तविक सीमा
पलटने वाला क्षण घूर्णी बल है जो स्थिति अक्ष को झुकाने या मोड़ने की कोशिश करता है. इसकी गणना M = W × d के रूप में की जाती है, जहां W भार है और d घूर्णन अक्ष से CoG तक लंबवत दूरी है. एक पोजिशनर की संरचनात्मक और ड्राइव सीमा उसके धारण करने के क्षण से निर्धारित होती है, और जब भार ऑफसेट होता है तो वह सीमा द्रव्यमान सीमा से बहुत पहले पहुंच जाती है.
3.1 काम किया गया उदाहरण
एक ले लो 2,000 इसके CoG के साथ kg भाग 0.8 घूर्णन अक्ष से मी. पलटने वाला क्षण है 2,000 किग्रा × 0.8 एम = 1,600 किग्रा·मी. यदि समान पोजीशनर के लिए मूल्यांकित किया गया है, कहना, 1,200 गति से पलटने वाले क्षण का किग्रा·मीटर, के अंतर्गत होने के बावजूद भाग वास्तविक सीमा से अधिक है 2,000 किलो द्रव्यमान रेटिंग. पोजिशनर या तो शिथिल हो जाता है, बहाव, या निर्देशित कोण को पकड़ नहीं सकता - और वेल्ड ग़लत हो जाता है.
- ब्रैकट जुर्माना: एक सिरे पर भार चढ़ाना (ब्रैकट) d को अधिकतम करता है और इसलिए M. हेड और टेल स्टॉक के बीच केंद्रित समान द्रव्यमान इसे कम करता है.
- झुकाव-अक्ष संवेदनशीलता: झुकाव वाली कुल्हाड़ियाँ गुरुत्वाकर्षण से सीधे लड़ती हैं; झुकाव अक्ष पर ऑफ-सेंटर लोड पलटने के क्षण के लिए सबसे कठोर मामला है.
4. जड़ता: गतिशील भार जिसे आप भूल जाते हैं
स्थैतिक भार वह है जो भाग का भार विश्राम के समय होता है. चलते समय जड़ता की आवश्यकता होती है. हर बार अक्ष त्वरित या मंद हो जाता है, प्रभावी भार द्रव्यमान समय त्वरण के आनुपातिक मात्रा में स्थिर भार से ऊपर बढ़ जाता है. वेल्ड पासों के बीच तेजी से अनुक्रमण मांग को संक्षेप में बढ़ा सकता है.
4.1 त्वरण हर चीज़ को बड़ा कर देता है
एक पोजिशनर जो किसी भारी वस्तु को घुमाता है, उच्च गति पर ऑफ-सेंटर भाग को पलटने वाले क्षण का विरोध करना चाहिए और भाग की घूर्णी जड़ता को तेज करने के लिए टॉर्क की आपूर्ति करनी चाहिए. स्टार्ट-स्टॉप चक्रों के दौरान गतिशील टॉर्क स्थैतिक क्षण को एक बड़े अंतर से पार कर सकता है - बिल्कुल मल्टी-पास रोबोटिक वेल्डिंग का कर्तव्य प्रोफ़ाइल, जहां धुरी रेंगती है, अनुक्रमणिका, और लगातार उलटता रहता है. जड़ता को नजरअंदाज करना एक पोजिशनर का सबसे आम कारण है जो "खाली परीक्षण करता है लेकिन वास्तविक भाग के तहत संघर्ष करता है।"
5. वास्तविक क्षमता की गणना कैसे करें
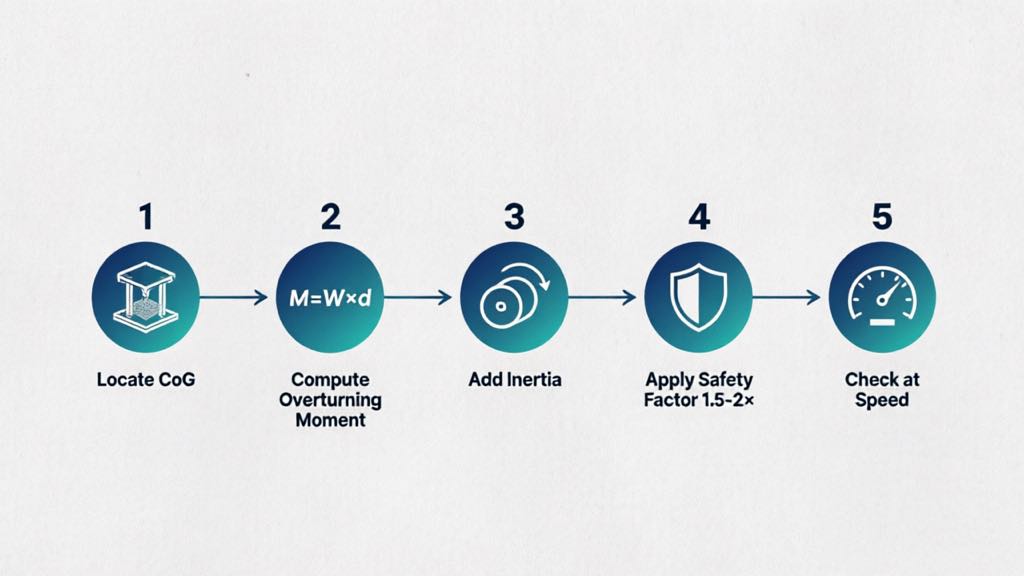
किसी पोजिशनर को सही ढंग से आकार देने का अर्थ है आपके वास्तविक भाग के क्षण और जड़ता की मांग की गणना करना, मास रेटिंग नहीं पढ़ना. एक व्यावहारिक तरीका:
- सीओजी का पता लगाएं: CAD से या तोल कर, गुरुत्वाकर्षण का केंद्र और प्रत्येक घूर्णन अक्ष से उसका विस्थापन ज्ञात करें.
- पलटने वाले क्षण की गणना करें: प्रत्येक अक्ष के लिए एम = डब्ल्यू × डी; पोजिशनर की मोमेंट रेटिंग से तुलना करें, इसकी किलो रेटिंग नहीं.
- जड़ता जोड़ें: द्रव्यमान से शिखर त्वरण टॉर्क का अनुमान लगाएं, आवर्तन का अर्ध व्यास, और अधिकतम कोणीय त्वरण.
- सुरक्षा कारक लागू करें: अनुमान त्रुटि को कवर करने के लिए क्षण और जड़त्व पर 1.5-2× का उपयोग करें, घिसाव, और सदमा भार.
- गति से जाँच करें: पुष्टि करें कि जिस रोटेशन गति पर आप वास्तव में दौड़ेंगे, उस पर सीमा कायम रहेगी, सिर्फ क्रॉल पर नहीं.
रोबोप्टिक्स पोजिशनर्स को पेलोड और पलटन-पल रेटिंग दोनों के साथ निर्दिष्ट किया जाता है, और एप्लिकेशन टीम उन्हें कैटलॉग द्रव्यमान संख्या के बजाय आपके हिस्से के वास्तविक सीओजी और कर्तव्य चक्र के अनुसार आकार देती है. The B001–B004 हेड-टेल श्रृंखला और B008–B012 मल्टी-एक्सिस सर्वो इकाइयाँ पेलोड के साथ-साथ क्षण सीमाएँ प्रकाशित करती हैं ताकि वास्तविक बाधा खरीद से पहले दिखाई दे.
6. फ़ील्ड उदाहरण: "रेटिंग के भीतर" विफलता
एक ROBOPTIX ग्राहक ने अकेले द्रव्यमान पर एक पोजिशनर का चयन किया 1,800 किलो फ्रेम जिसका सीओजी बैठ गया 1.1 झुकाव अक्ष से मी. द्रव्यमान के अंतर्गत था 2,000 किलो रेटिंग, लेकिन पलटने का क्षण अक्ष सीमा से अधिक हो गया. वेल्डिंग के तहत, फ्रेम दूर के सिरे पर कुछ मिलीमीटर नीचे झुक गया और रोबोट का सीम खिसक गया. पर्याप्त क्षण क्षमता वाले एक पोजिशनर को फिर से निर्दिष्ट करना - लगभग समान द्रव्यमान रेटिंग पर - शिथिलता को समाप्त कर दिया और प्रथम-पास उपज को बहाल किया. सीख: सामूहिक रेटिंग कभी भी बाध्यकारी बाधा नहीं थी; क्षण था.
7. जब 2-टन का भ्रम नहीं काटता
स्पष्टवादिता की माँग करता है: कई भागों के लिए, साधारण द्रव्यमान रेटिंग बिल्कुल पर्याप्त है. जब विलक्षणता और जड़ता का प्रभाव छोटा होता है:
- यह भाग घूर्णन अक्ष के पास इसके CoG के साथ कॉम्पैक्ट है
- घूर्णन धीमा है और अनुक्रमण सौम्य है (कम त्वरण)
- भार हेड और टेल स्टॉक के बीच केंद्रित होता है, ब्रैकट नहीं
उन मामलों में, केवल द्रव्यमान के आकार का एक पोजिशनर विज्ञापित के अनुसार कार्य करेगा. भ्रान्ति केवल लम्बे समय तक ही काटती है, केंद्र से बाहर, तेज़ गति से चलने वाले हिस्से जहां क्षण और जड़ता हावी होती है - जो, संयोगवश नहीं, वे हिस्से हैं जिन्हें संभालने के लिए पोजिशनर्स सबसे अधिक बार खरीदे जाते हैं.
अक्सर पूछे जाने वाले प्रश्नों
क्यू: 2-टन का पोजिशनर 2-टन का हिस्सा क्यों नहीं पकड़ सकता??
ए: क्योंकि 2-टन रेटिंग रेटेड त्रिज्या और स्थिर गति पर एक केंद्रित भार मानती है. गुरुत्वाकर्षण के एक ऑफ-सेंटर केंद्र वाला एक वास्तविक भाग एक पलटने वाला क्षण उत्पन्न करता है और, त्वरण के अंतर्गत, जड़ता - इन दोनों को सामूहिक रेटिंग नजरअंदाज कर देती है. बंधन की सीमा क्षण हो जाती है, द्रव्यमान नहीं.
क्यू: सरल शब्दों में पलटने वाला क्षण क्या है??
ए: यह वह घूर्णी बल है जो किसी भार पर लगता है क्योंकि इसका भार घूर्णन अक्ष से संतुलित होता है: क्षण = भार × अक्ष से गुरुत्व केंद्र की दूरी. एक कैंटिलीवर भाग मामूली वजन पर भी एक बड़ा क्षण बनाता है.
क्यू: मुझे कितना सुरक्षा कारक उपयोग करना चाहिए?
ए: अनुमान त्रुटि को कवर करने के लिए पलटन क्षण और जड़त्व दोनों पर 1.5-2× लागू करें, घटक घिसाव, और अचानक रुकने से झटका लगता है. तथ्यात्मक मांग के अनुसार आकार, कच्चा नंबर नहीं.
क्यू: क्या कोई केन्द्रित भाग इन समस्याओं से बचता है??
ए: काफी हद तक हाँ. घूर्णन अक्ष पर गुरुत्वाकर्षण के केंद्र और कोमल गति के साथ, विलक्षण क्षण और गतिशील जड़ता छोटी रहती है, और सामूहिक रेटिंग एक विश्वसनीय मार्गदर्शक बन जाती है. मुद्दे ऑफसेट के साथ बढ़ते हैं, रफ़्तार, और कैंटिलीवर माउंटिंग.
2-टन का भाग रखने वाला 2-टन का पोजिशनर इसका अपवाद है, नियम नहीं, क्योंकि रेटिंग एक आदर्शीकृत केन्द्रित का वर्णन करती है, स्थिर भार. विलक्षण लोडिंग गुरुत्वाकर्षण के केंद्र को अक्ष से दूर स्थानांतरित कर देती है और एक पलटने वाला क्षण बनाती है; जड़ता प्रत्येक त्वरण और ठहराव के दौरान एक गतिशील स्पाइक जोड़ती है. साथ में वे वास्तविक उपयोग योग्य क्षमता को नेमप्लेट द्रव्यमान से काफी नीचे काट सकते हैं - कभी-कभी नाटकीय रूप से, जैसा कि ब्रैकट दंड से पता चलता है.
इसका समाधान क्षण और जड़ता के आधार पर आकार देना है, द्रव्यमान नहीं. गुरुत्वाकर्षण के केंद्र का पता लगाएं, प्रत्येक अक्ष के लिए पलटन क्षण की गणना करें, गतिशील जड़ता मांग जोड़ें, और स्थितिकर्ता की प्रकाशित सीमाओं से तुलना करने से पहले एक सुरक्षा कारक लागू करें. ROBOPTIX स्पष्ट क्षण रेटिंग के साथ पोजिशनर्स को निर्दिष्ट करता है और उन्हें आपके हिस्से की वास्तविक ज्यामिति और कर्तव्य चक्र के विरुद्ध मान्य करता है, तो जिस नंबर पर आप खरीदते हैं वह वही नंबर है जिसके साथ आप वेल्ड करते हैं. लंबे समय तक के लिए, केंद्र से बाहर, या तेज़ गति से चलने वाले वेल्ड - भागों को संभालने के लिए पोजिशनर्स मौजूद हैं - वह अनुशासन एक सेल के बीच का अंतर है जो धारण करता है और एक सेल जो शिथिल हो जाता है.
पल भर में आकार देना, द्रव्यमान नहीं? अपने हिस्से के वजन के बारे में ROBOPTIX से संपर्क करें, ग्रैविटी केंद्र, और लोड-एंड-मोमेंट मान्य पोजिशनर अनुशंसा के लिए कर्तव्य चक्र.
लेखक के बारे में
अनुभव & साख
रोबोटिक वेल्डिंग सिस्टम एकीकरण विशेषज्ञ के साथ 12+ रोबोट पोजिशनर चयन और एकीकरण पर केंद्रित वर्षों का प्रत्यक्ष परियोजना अनुभव. को परामर्श प्रदान किया है 300+ उत्तरी अमेरिका भर में कारखाने, यूरोप, और एशिया. इस आलेख में सभी विनिर्देशन डेटा वास्तविक एच से लिया गया है / बी / एल / यू सीरीज उत्पाद डेटाशीट.
कंपनी बैकग्राउंड: 26+ वेल्डिंग ऑटोमेशन इंजीनियरिंग के वर्ष, 40+ सक्रिय पेटेंट, 1,500+ विश्व स्तर पर पूर्ण की गई परियोजनाएँ, लगभग 70% रोबोट पोजिशनर एकीकरण शामिल है.
प्रमाणपत्र
- आईएसओ 9001: 2015 (जीबी/टी 19001-2016) - गुणवत्ता प्रबंधन प्रणाली
- GJB 9001C-2017 - सैन्य/हथियार उपकरण गुणवत्ता प्रबंधन प्रणाली
- ईयू सीई - मशीनरी निर्देश 2006/42/ईसी (प्रमाणपत्र. नहीं. एम.2026.206.सी134866)
- हाई-टेक एंटरप्राइज - सर्टिफिकेट. नहीं. GR202341000595 (नवंबर में जारी. 2023)
आखरी अपडेट: जून 2026
संदर्भ
[1] पार्क, जे.-एच., किम, श।, चंद्रमा, एच.-एस., & किम, एम.-एच. (2019). पिघले हुए पूल व्यवहार पर गुरुत्वाकर्षण का प्रभाव और स्पंदित गैस मेटल आर्क वेल्डिंग में विभिन्न वेल्डिंग स्थितियों पर माइक्रोस्ट्रक्चर का विश्लेषण।अनुप्रयुक्त विज्ञान, 9(21), 4626.
[2] लियू, जे।, जियांग, एफ।, चेन, एस।, जू, बी।, झांग, जी।, चेंग, डब्ल्यू, & एमए, एक्स. (2023). विभिन्न वेल्डिंग स्थितियों में परिवर्तनीय ध्रुवता प्लाज्मा आर्क वेल्डिंग में वेल्ड पूल व्यवहार और वेल्ड बीड प्रदर्शन पर गुरुत्वाकर्षण प्रभाव के तंत्र।सामग्री, 16(19), 6457.
संबंधित पोस्ट

6 रोबोटिक लेजर वेल्डिंग में सामान्य चुनौतियाँ और उन्हें कैसे हल करें
वेल्डिंग पोजिशनर का पांच साल का टीसीओ: छिपी हुई लागतों की गिनती करना भूल गए उद्धरण
नो-प्रोग्रामिंग रोबोटिक वेल्डिंग सेल: दृष्टि निर्देशित, नो टीच पेंडेंट

रोबोटिक वेल्डिंग सेल की शारीरिक रचना: मुख्य घटक & चयन मार्गदर्शिका (2026)

2026 वेल्डिंग स्वचालन दर्द बिंदु: क्यों प्रतिस्पर्धी फ़ैक्टरियाँ रोबोट पोजिशनर का चयन कर रही हैं?
