


कस्टम रोबोट वर्कस्टेशन और लेजर सिस्टम निर्माता



वेल्डिंग पोजिशनर खरीदने की चेकलिस्ट: 6 सटीक आरएफक्यू के लिए इनपुट
आपने खोज बॉक्स में "बिक्री के लिए वेल्डिंग पोजिशनर" टाइप किया. कठिन हिस्सा मशीनों को ढूंढना नहीं है - यह उस खोज को एक उद्धरण में बदलना है जिस पर आप भरोसा कर सकते हैं. एक आरएफक्यू जो सही इनपुट को छोड़ देता है वह आपके हिस्से से डिस्कनेक्ट किया गया नंबर लौटाता है, आपकी मंजिल, और आपकी सहनशीलता. यह चेकलिस्ट छह इनपुट हैं जिन्हें खरीदने से पहले ROBOPTIX को एक समन्वित विनिर्देश वापस करने की आवश्यकता होती है - गणित को छिपाने वाला कोई पेवॉल नहीं. प्रकार चयन से प्रारंभ करें; पारिवारिक तुलना के लिए, छह-परिवार तालिका देखें.
छह इनपुट एक नज़र में
| # | इनपुट | यह क्या निर्णय लेता है |
| 1 | भाग ज्यामिति & लिफ़ाफ़ा | कौन सा पोजिशनर परिवार फिट बैठता है |
| 2 | भार, दांत & उलटने वाला क्षण | क्या फ्रेम भाग को धारण करता है |
| 3 | स्थिति निर्धारण सटीकता & repeatability | कौन सा विशेष वर्ग, कैसे सत्यापित |
| 4 | प्रवाह & चक्र लक्ष्य | रोबोट बनाम टर्नकी बनाम नो-प्रोग्रामिंग |
| 5 | रोबोट एकीकरण / बाह्य अक्ष | समन्वित गति पथ |
| 6 | पर्यावरण, सुरक्षा & प्रमाणीकरण | आईएसओ 9001, खरीदने से पहले ऑडिट करें |
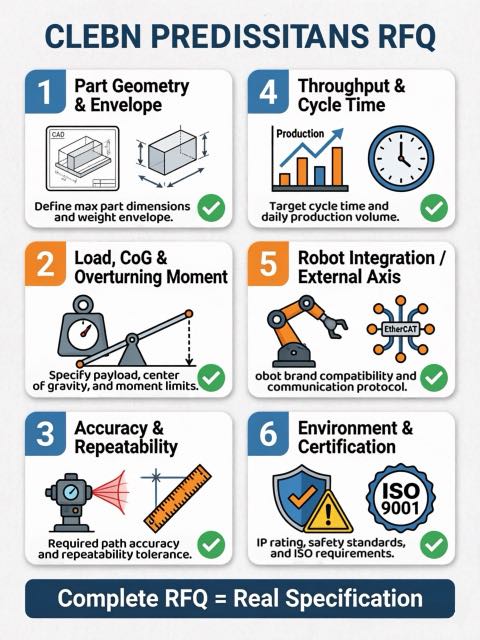
छह इनपुट, व्याख्या की
1. भाग ज्यामिति & लिफ़ाफ़ा
ज्योमेट्री पहला फ़िल्टर है. लंबे शाफ्ट और घूर्णी सीम हेडस्टॉक टेलस्टॉक पोजिशनर के लिए उपयुक्त होते हैं; बीम, बक्से, और मल्टी-फेस हिस्से एल-टाइप वेल्डिंग पोजिशनर के लिए उपयुक्त हैं; बड़े अनियमित फ्रेम यू-टाइप वेल्डिंग पोजिशनर के लिए उपयुक्त होते हैं; जटिल मिश्रित सीम क्षैतिज 3-अक्ष रोटरी पोजिशनर के लिए उपयुक्त हैं; भारी प्लेट वर्टिकल टिल्टिंग पोजिशनर के लिए उपयुक्त होती है; गोल हिस्से सिंगल एक्सिस रोटरी पोजिशनर के लिए उपयुक्त होते हैं. हमें लिफाफा दीजिए - अधिकतम लंबाई, व्यास, और स्विंग-साथ ही वेल्ड स्थान, सिर्फ भाग का वजन नहीं. बिना ज्यामिति वाली संख्या आपको गलत परिवार में भेज देती है.
2. भार, ग्रैविटी केंद्र & उलटने वाला क्षण
2-टन रेटिंग का मतलब 2-टन वाला हिस्सा नहीं है. विलक्षण लोडिंग, उलटने वाला क्षण, और घूर्णी जड़ता यह तय करती है कि फ्रेम उस सीम को रखता है जहां आपने इसे लक्षित किया था. भार बताएं, इसके गुरुत्वाकर्षण का केंद्र घूर्णन अक्ष से विस्थापित होता है, और सबसे खराब स्थिति में उत्तोलन - तब हम संरचना और ड्राइव को आकार देते हैं, सिर्फ कैटलॉग संख्या नहीं. इस पर ध्यान न दें और सेल वेल्ड के बीच में ही खिसक जाएगा; जिस सटीकता के लिए आपने भुगतान किया वह कभी भी उस हिस्से तक नहीं पहुंचती.
3. स्थिति निर्धारण सटीकता & repeatability
वेल्ड को वास्तव में जिस सहनशीलता की आवश्यकता है उसे निर्दिष्ट करें, फिर इसे सिद्ध करने की मांग करें—वादा नहीं किया गया. ROBOPTIX रिपोर्ट प्रति आईएसओ सटीकता एपी और पोज रिपीटेबिलिटी आरपी प्रस्तुत करती है 9283:1998 आपके भार पर, तापमान, और गति, क्योंकि बिना शर्त वाली संख्या अर्धसत्य होती है . हमें संयुक्त सहिष्णुता बैंड बताएं और हम शिपमेंट से पहले इसे लेजर ट्रैकर से सत्यापित करते हैं. प्रतिक्रिया, कठोरता, और थर्मल ड्रिफ्ट छिपी हुई विशेषताएं हैं ब्रोशर दावे से वास्तविक संख्या को अलग करें.
4. प्रवाह & चक्र-समय लक्ष्य
भाग की तुलना में वॉल्यूम निर्माण पथ को अधिक तय करता है. स्थिर, उच्च-गणना वाले परिवार टर्नकी वेल्डिंग रोबोट सेल या ए को पुरस्कृत करते हैं नो-प्रोग्रामिंग रोबोटिक वेल्डिंग सेल; बार-बार परिवर्तन दृष्टि-निर्देशित को पुरस्कृत करता है, हाथ से निकलने वाली परत. हमें प्रति घंटा भाग और यथार्थवादी बदलाव मॉडल दें, और हम पोजिशनर परिवार और ऑटोमेशन स्तर का मिलान आपके वास्तव में मौजूद रैंप से करते हैं—ब्रोशर पर दिए गए रैंप से नहीं .
5. रोबोट एकीकरण & बाह्य अक्ष
यदि चित्र में कोई रोबोट है, पोजिशनर को बाहरी अक्ष के रूप में घोषित किया जाना चाहिए नियंत्रक संपूर्ण गतिज श्रृंखला को हल करता है. 7वां एक्सिस रोबोट रेल सिस्टम पहुंच बढ़ाता है; रोबोट बेस / रोबोट पेडस्टल स्थिर आधार फ़्रेम को परिभाषित करता है; और सर्वो पोजिशनर रोबोट के साथ एक होकर चलते हैं. हमें अपना नियंत्रक ब्रांड बताएं और क्या सेल को रोबोट के साथ गति का समन्वय करना चाहिए. हम चेन को शिप करने से पहले चालू करते हैं, इसलिए पहला अच्छा भाग कुछ दिनों में आता है.
6. पर्यावरण, सुरक्षा & प्रमाणन
गर्मी, छींटे, और पैदल यातायात की रखवाली तय करें, केबल बिछाने, और आधार फ़्रेम. लेजर प्रक्रियाओं के लिए, एक लेज़र-तैयार प्लेटफ़ॉर्म मायने रखता है; सख्त विनियामक वातावरण के लिए, प्रमाणीकरण करता है. ROBOPTIX ISO 9001-प्रमाणित है और बताए गए मानकों के अनुरूप है. परिवेश सीमा बताएं, सुरक्षा लिफ़ाफ़ा, और कोई भी स्थानीय कोड—तो प्रतिबद्ध होने से पहले आपूर्तिकर्ता का फ़ैक्टरी दौरा करके ऑडिट करें. स्पेक शीट कोई गारंटी नहीं है; एक बेंच टेस्ट है.
अपना आरएफक्यू बनाएं: एक भरण टेम्पलेट
ये छह पंक्तियाँ भेजें और हम एक समन्वित विनिर्देश लौटाएँगे, अनुमान नहीं:
1) भाग: सामग्री, अधिकतम लिफ़ाफ़ा (एल××), वेल्ड स्थान.
2) भार: द्रव्यमान, सीओजी ऑफसेट, उलटने वाला क्षण.
3) सहनशीलता: आवश्यक एपी/आरपी बैंड, आईएसओ के अनुसार सत्यापित 9283:1998.
4) प्रवाह: भाग/घंटा, शिफ्ट मॉडल, बदलाव की आवृत्ति.
5) रोबोट: ब्रांड/नियंत्रक, बाह्य-अक्ष समन्वय हाँ/नहीं.
6) पर्यावरण: परिवेश, सुरक्षा लिफ़ाफ़ा, प्रमाणन की आवश्यकता.
एक अस्पष्ट आरएफक्यू एक अस्पष्ट संख्या लौटाता है. एक पूर्ण एक मशीन लौटाता है जो पहले दिन वेल्ड करती है - अंतर ऊपर दिए गए छह इनपुट का है.
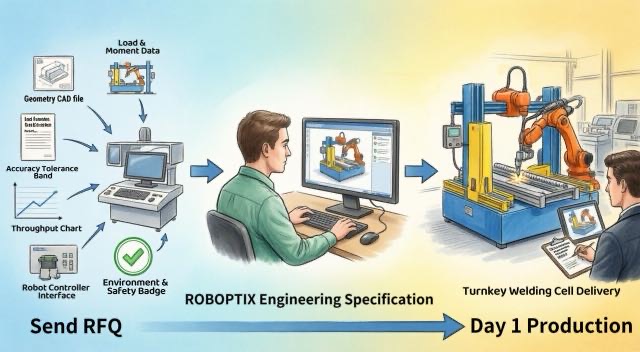
आपके हस्ताक्षर करने से पहले लाल झंडे
एक उद्धरण उतना ही अच्छा होता है जितना उसके पीछे के इनपुट. उस आपूर्तिकर्ता पर नज़र रखें जो फ़ोटो से उद्धरण देता है, जो सटीकता की स्थिति नहीं बता सकते, या जो 2-टन रेटिंग को 2-टन की गारंटी मानता है. प्रतिबद्ध होने से पहले ऑडिट करें—फ़ैक्टरी का दौरा और बेंच परीक्षण एक विशिष्ट शीट को मात दें—और स्टिकर के सामने स्वामित्व की पांच साल की कुल लागत का वजन करें. एक सस्ता उद्धरण जो ग़लत जहाज़ भेजता है वह है महंगी मशीन.
कब नहीं चेकलिस्ट को छोड़ना है
यदि भाग एकमुश्त है, एक कस्टम प्रोग्राम ईमानदार रास्ता हो सकता है; यदि आप पहले से ही रोबोट सेल चला रहे हैं, एक समन्वित निर्माण आपके लिए उपयुक्त है. किंतु इसके बावजूद, उपरोक्त छह इनपुट बातचीत को वास्तविक बनाते हैं. प्रलय, डिफ़ॉल्ट नहीं, बजट की सुरक्षा करता है.
काम किया गया उदाहरण
स्ट्रक्चरल फैब्रिकेटर (रोबोट + एल-टाइप वेल्डिंग पोजिशनर)
एक फैब्रिकेटर ने सबसे पहले एक-लाइन आरएफक्यू-“2-टन पोजिशनर” भेजा, कृपया हवाला दें।" इसने एक सामान्य नंबर लौटाया जो छूट गया 1.2 मी लोड ऑफसेट और ±0.15 मिमी सीम सहनशीलता. पूरे छह इनपुट के साथ दूसरे पास पर, ROBOPTIX ने पलटने वाले क्षण के लिए एक एल-टाइप वेल्डिंग पोजिशनर आकार निर्दिष्ट किया और प्रति आईएसओ सत्यापित आरपी किया। 9283:1998 वास्तविक भार पर. सेल ने पहले लेख पर सहनशीलता को प्रभावित किया और कभी भी पुनः काम करने की आवश्यकता नहीं पड़ी - आरएफक्यू, मशीन नहीं, ठीक था.
ROBOPTIX आपके RFQ का निर्माण करता है
प्रत्येक ROBOPTIX उत्तर एक असेंबली है, एक भी SKU नहीं: एक 7वीं धुरी रोबोट रेल प्रणाली जो पहुंच बढ़ाती है, एक रोबोट बेस / रोबोट पेडस्टल जो स्थिर आधार फ़्रेम को परिभाषित करता है, और सर्वो पोजिशनर- हेडस्टॉक टेलस्टॉक पोजिशनर, एल-टाइप वेल्डिंग पोजिशनर, यू-टाइप वेल्डिंग पोजिशनर, क्षैतिज 3-अक्ष रोटरी पोजिशनर, वर्टिकल टिल्टिंग पोजिशनर, या सिंगल एक्सिस रोटरी पोजिशनर-बाहरी अक्ष के रूप में घोषित. एक निश्चित भाग के लिए, वही हार्डवेयर टर्नकी वर्कस्टेशन के रूप में भेजा जाता है; हैंड्स-ऑफ ऑपरेशन के लिए, नो-प्रोग्रामिंग रोबोटिक वेल्डिंग सेल के रूप में; और गैर-मानक ज्यामिति के लिए, कस्टम प्रोग्राम के माध्यम से. छह इनपुट भेजें और हम आपके खरीदने से पहले सही निर्माण का अनुमान लगाएंगे.
अक्सर पूछे जाने वाले प्रश्नों
क्यू: पोजिशनर आरएफक्यू के लिए छह इनपुट क्या हैं??
ए: ज्यामिति & लिफ़ाफ़ा, सीओजी और पलटने वाले क्षण के साथ लोड करें, आईएसओ के अनुसार आवश्यक सटीकता 9283:1998, थ्रूपुट लक्ष्य, रोबोट/बाह्य-अक्ष एकीकरण, और पर्यावरण/प्रमाणन. सभी छह दें और आपको वास्तविक उद्धरण मिलेगा, अनुमान नहीं.
क्यू: भाग ज्यामिति पहला फ़िल्टर क्यों है??
ए: यह परिवार को चुनता है: लंबे घूर्णी सीम की आवश्यकता है हेडस्टॉक टेलस्टॉक पोजिशनर, बीम/बक्से एल-टाइप की आवश्यकता है, बड़े फ्रेम और एल प्रकार या यू-प्रकार, एकल अक्ष रोटरी के गोल भाग. ज्यामिति, ब्रोशर नहीं, विकल्प को संचालित करता है.
क्यू: लोड रेटिंग झूठ क्यों बोलती है?
ए: 2 टन का कैटलॉग नंबर विलक्षण भार और पलटने वाले क्षण को नजरअंदाज करता है; फ़्रेम अभी भी वेल्ड के मध्य में बहता है. सीओजी ऑफसेट और लीवरेज बताएं ताकि हम संरचना को आकार दे सकें, सिर्फ टैग नहीं.
क्यू: सटीकता कैसे सिद्ध होती है, वादा नहीं किया गया?
ए: ROBOPTIX प्रति आईएसओ एपी और आरपी रिपोर्ट करता है 9283:1998 आपके भार पर, तापमान, और गति, फिर शिपमेंट से पहले लेजर ट्रैकर से सत्यापन किया जाता है. बिना शर्तों के सहनशीलता अर्धसत्य है.
क्यू: यदि मुझे केवल एक पोजिशनर चाहिए तो क्या मुझे रोबोट एकीकरण इनपुट की आवश्यकता है??
ए: यदि कोई रोबोट डाउनस्ट्रीम है, पोजिशनर को बाहरी अक्ष के रूप में घोषित किया जाना चाहिए ताकि नियंत्रक श्रृंखला को हल कर सके; 7वां एक्सिस रोबोट रेल सिस्टम और रोबोट बेस / रोबोट पेडस्टल फ़्रेम को परिभाषित करता है. यहां तक कि स्टैंडअलोन भी, लिफाफा और भार अभी भी निर्माण का निर्णय लेते हैं.
क्यू: मुझे इस चेकलिस्ट का उपयोग कब नहीं करना चाहिए?
ए: एक अनूठे एकल भाग के लिए, कस्टम प्रोग्राम पर जाएँ; गहन आंतरिक कौशल वाली दुकान के लिए, एक समन्वित निर्माण. लेकिन छह इनपुट अभी भी निर्णय लेते हैं - पहले आपूर्तिकर्ता का ऑडिट करें.
एक वेल्डिंग पोजिशनर आरएफक्यू कोटेशन से पहले जीता या खोया जाता है - छह इनपुट सब कुछ तय करते हैं: ज्यामिति, भार, प्रति आईएसओ सटीकता 9283:1998, THROUGHPUT, रोबोट एकीकरण, और पर्यावरण. ROBOPTIX ISO 9001-प्रमाणित है और एक समन्वित विशिष्टता प्रदान करता है, अनुमान नहीं, खरीदने से पहले.
छह इनपुट भेजें और हम सही मशीन निर्दिष्ट करेंगे - बिक्री के लिए वेल्डिंग पोजिशनर शुरुआत है, उत्तर नहीं.
लेखक के बारे में
अनुभव & साख
रोबोटिक वेल्डिंग सिस्टम एकीकरण विशेषज्ञ के साथ 12+ रोबोट पोजिशनर चयन और एकीकरण पर केंद्रित वर्षों का प्रत्यक्ष परियोजना अनुभव. को परामर्श प्रदान किया है 300+ उत्तरी अमेरिका भर में कारखाने, यूरोप, और एशिया. इस आलेख में सभी विनिर्देशन डेटा वास्तविक एच से लिया गया है / बी / एल / यू सीरीज उत्पाद डेटाशीट.
कंपनी बैकग्राउंड: 26+ वेल्डिंग ऑटोमेशन इंजीनियरिंग के वर्ष, 40+ सक्रिय पेटेंट, 1,500+ विश्व स्तर पर पूर्ण की गई परियोजनाएँ, लगभग 70% रोबोट पोजिशनर एकीकरण शामिल है.
प्रमाणपत्र
हाई-टेक एंटरप्राइज - सर्टिफिकेट. नहीं. GR202341000595 (नवंबर में जारी. 2023)
आईएसओ 9001: 2015 (जीबी/टी 19001-2016) - गुणवत्ता प्रबंधन प्रणाली
GJB 9001C-2017 - सैन्य/हथियार उपकरण गुणवत्ता प्रबंधन प्रणाली
ईयू सीई - मशीनरी निर्देश 2006/42/ईसी (प्रमाणपत्र. नहीं. एम.2026.206.सी134866)
संदर्भ
[1] इंटरनैशनल ऑर्गनाइज़ेशन फॉर स्टैंडर्डाइज़ेशन. (1998). आईएसओ 9283:1998, औद्योगिक रोबोटों में हेरफेर - प्रदर्शन मानदंड और संबंधित परीक्षण विधियाँ.
[2] पार्क, जे.-एच., किम, श।, चंद्रमा, एच.-एस., & किम, एम.-एच. (2019). पिघले हुए पूल व्यवहार पर गुरुत्वाकर्षण का प्रभाव और स्पंदित गैस मेटल आर्क वेल्डिंग में विभिन्न वेल्डिंग स्थितियों पर माइक्रोस्ट्रक्चर का विश्लेषण. अनुप्रयुक्त विज्ञान, 9(21), 4626. HTTPS के://doi.org/10.3390/app9214626
[3] लियू, जे।, जियांग, एफ।, चेन, एस।, जू, बी।, झांग, जी।, चेंग, डब्ल्यू, & एमए, एक्स. (2023). विभिन्न वेल्डिंग स्थितियों में परिवर्तनीय ध्रुवता प्लाज्मा आर्क वेल्डिंग में वेल्ड पूल व्यवहार और वेल्ड बीड प्रदर्शन पर गुरुत्वाकर्षण प्रभाव के तंत्र. सामग्री, 16(19), 6457. HTTPS के://doi.org/10.3390/ma16196457
संबंधित पोस्ट
गोल बनाम आयताकार बनाम अनियमित: वर्कपीस ज्योमेट्री के साथ वेल्डिंग पोजिशनर कॉन्फ़िगरेशन का मिलान

रोबोटिक वेल्डिंग सेल रुझान 2026-2030: ऐ, मशीन विजन & वेल्डिंग स्वचालन का भविष्य

3डी विज़न लेजर सीम ट्रैकिंग की व्याख्या:प्वाइंट क्लाउड से वेल्ड पथ तक सेकंडों में

रोबोटिक लेजर वेल्डिंग: सिद्धांत, लाभ, और अनुप्रयोग (2026 संपूर्ण गाइड)

7वां एक्सिस रोबोट क्यों जोड़ें?? 5 उत्पादकता बढ़ाने के शक्तिशाली तरीके & लागत में कटौती करें 2026
