


कस्टम रोबोट वर्कस्टेशन और लेजर सिस्टम निर्माता



प्रतिक्रिया, कठोरता, और थर्मल ड्रिफ्ट: तीन छुपे हुए विवरण जो वेल्डिंग पोजिशनर प्रदर्शन को परिभाषित करते हैं
ब्रोशर पर संख्याएँ आसान हैं. वे संख्याएँ जो आपकी वेल्ड गुणवत्ता तय करती हैं, वे वही हैं जिन्हें वे छोड़ देते हैं.
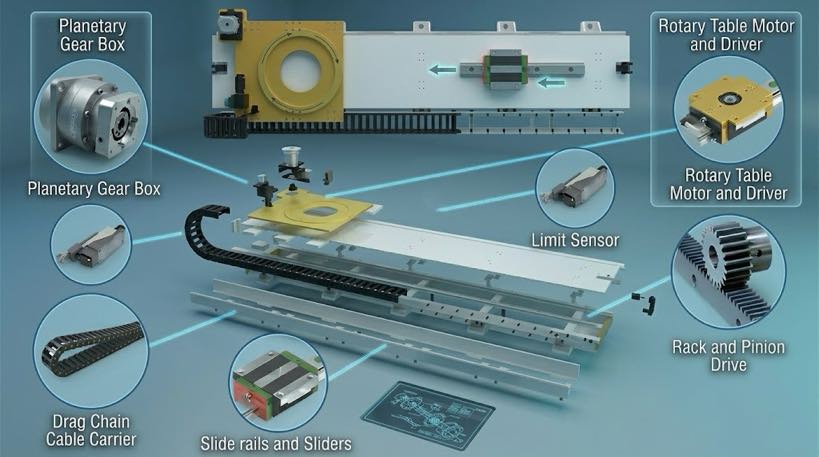
कोई भी खोलें वेल्डिंग पोजीशनर कैटलॉग और आपको वही आश्वस्त करने वाले नंबर मिलेंगे: किलोग्राम में पेलोड, अधिकतम घूर्णन गति, और ±0.05 मिमी जैसा दोहराव का आंकड़ा. ये असली हैं, उपयोगी, और लगभग हमेशा आदर्श परिस्थितियों में मापा जाता है. ब्रोशर जो नहीं छापता वह विशिष्टताओं का सेट है जो वास्तव में यह निर्धारित करता है कि आपका वेल्ड वहां उतरता है या नहीं जहां उसे उतरना चाहिए - प्रतिक्रिया, मरोड़ वाली कठोरता, और थर्मल बहाव.
यह आलेख उन तीन छिपी हुई विशिष्टताओं की जांच करता है जो एक पोजिशनर को अलग करती है जो अपनी स्थिति रखता है उस पोजिशनर से जो केवल दावा करता है. उन्हें समझना डेटाशीट पर खरीदारी करने और प्रदर्शन पर खरीदारी करने और सिंक्रोनाइज़्ड रोबोटिक वेल्डिंग के बीच का अंतर है, यह साफ़ सीम और स्क्रैप किए गए भाग के बीच का अंतर है.
टिप्पणी: नीचे दिए गए तकनीकी दावे प्रतिबिंबित होते हैं रोबोप्टिक्स सर्वो पोजिशनर डिज़ाइन अभ्यास और स्थिति सटीकता और गुरुत्वाकर्षण-संचालित वेल्ड-पूल व्यवहार पर सहकर्मी-समीक्षा अनुसंधान के साथ क्रॉस-रेफ़र किया गया है (पार्क एट अल., 2019, अनुप्रयुक्त विज्ञान; लियू एट अल., 2023, सामग्री).
1. स्पेक शीट गैप
एक विशिष्ट पोजिशनर डेटाशीट पेलोड के साथ आगे बढ़ती है, रफ़्तार, और एक दोहराव संख्या. वे आंकड़े उत्तर देते हैं “कितना बड़ा।”, कितनी तेजी से, प्रयोगशाला में कितना सटीक है।” वे जवाब नहीं देते कि "आपके भार के तहत कितना सटीक है।", वेल्डिंग के एक घंटे बाद, जब अक्ष दिशा उलट देता है?“यही वह जगह है जहां छुपी विशिष्टताएं रहती हैं.
1.1 डेटाशीट क्या दिखाती है बनाम. वे क्या छिपाते हैं
- प्रकाशित: पेलोड, अधिकतम गति, एक संदर्भ त्रिज्या पर पुनरावृत्ति, अक्सर अनलोडेड और परिवेश के तापमान पर मापा जाता है.
- छिपा हुआ: ड्राइव ट्रेन में प्रतिक्रिया, भार के तहत मरोड़ वाली कठोरता, और एक शिफ्ट के दौरान सर्वो और रेड्यूसर के गर्म होने पर स्थितीय बहाव.
छिपे हुए तीन में से कोई भी अधिकांश विशिष्ट शीट पर दिखाई नहीं देता क्योंकि प्रत्येक को मापना कठिन है, रिपोर्ट करने के लिए कम चापलूसी, और यह इस बात पर अत्यधिक निर्भर है कि वास्तव में पोजिशनर का उपयोग कैसे किया जाता है. फिर भी प्रत्येक सीधे उस चीज़ पर हमला करता है जो एक पोजिशनर प्रदान करने के लिए मौजूद है: एक जोड़ ठीक वहीं आयोजित किया जाता है जहां कार्यक्रम इसकी अपेक्षा करता है.
1.2 एक क्रेता का अंध स्थान
स्पेक-शीट का अंतर बना रहता है क्योंकि कैटलॉग तुलना करने के लिए लिखे जाते हैं, अर्हता प्राप्त करने के लिए नहीं. एक खरीद स्प्रेडशीट पेलोड और कीमत के आधार पर पोजिशनर्स को सॉर्ट कर सकती है; यह आसानी से प्रतिक्रिया या कठोरता के आधार पर क्रमबद्ध नहीं हो सकता, क्योंकि वे संख्याएँ असंगत हैं, विधि-निर्भर, और कभी-कभी शर्मनाक भी. नतीजा यह है कि एक ऐसा बाज़ार है जहां सबसे महत्वपूर्ण विभेदकों का सबसे कम विज्ञापन किया जाता है. जो खरीदार छिपी हुई विशिष्टताओं के बारे में पूछना सीख जाते हैं, वे उन लोगों की तुलना में तुरंत बढ़त हासिल कर लेते हैं, जो मुद्रित कुछ का चयन करते हैं - अक्सर एक ही बजट पर.
2. प्रतिक्रिया: ड्राइव ट्रेन में खोया हुआ मोशन
बैकलैश क्लीयरेंस है, या “खोई हुई गति।”,"रेड्यूसर और ड्राइव घटकों में मेटिंग गियर दांतों के बीच. जब अक्ष दिशा उलट देता है, जब तक क्लीयरेंस नहीं हो जाता तब तक आउटपुट नहीं चलता है. पोजिशनर का एनकोडर कमांड किए गए कोण की रिपोर्ट कर सकता है, लेकिन भौतिक आउटपुट बैकलैश राशि से पिछड़ जाता है.
2.1 बैकलैश वेल्ड को क्यों बर्बाद करता है?
- मल्टी-पास वेल्ड पर उत्क्रमण त्रुटि: यदि बैकलैश महत्वपूर्ण है, तो एक रूट पास को दक्षिणावर्त वेल्ड किया गया और एक कैप पास को वामावर्त वेल्ड किया गया, जो अलग-अलग वास्तविक स्थितियों पर उतर सकता है - एक गलत संरेखण उत्पन्न करता है, अनियमित मनका ढेर.
- सिंक्रनाइज़ रोबोट गति: जब पोजिशनर एक रोबोट बाहरी अक्ष है, बैकलैश समन्वित पथ में एक चरण अंतराल को सम्मिलित करता है. टॉर्च और वर्कपीस क्षण भर के लिए असहमत होते हैं कि वे कहाँ हैं, सीम ट्रैकिंग को नुकसान पहुंचाना.
- लोड रिवर्सल के तहत रेंगना: दिशा-परिवर्तन बिंदु के पास रखे गए भारी हिस्से निकासी के बाद बह सकते हैं, पासों के बीच जोड़ को स्थानांतरित करना.
उच्च गुणवत्ता वाले सर्वो पोजिशनर्स प्रीलोडेड गियर के साथ सटीक ग्रहीय या हार्मोनिक रिड्यूसर के माध्यम से प्रतिक्रिया को संबोधित करते हैं, और नियंत्रण योजनाओं के माध्यम से जो ज्ञात निकासी की भरपाई करती हैं. The रोबोप्टिक्स बी-सीरीज़ सर्वो ड्राइव कम-बैकलैश रिड्यूसर के साथ उच्च-रिज़ॉल्यूशन एनकोडर को जोड़ती है ताकि दिशा परिवर्तन के माध्यम से कमांड और वास्तविक कोण संरेखित रहें - महत्वपूर्ण जब एक ही हिस्से को एक सेटअप में कई कोणों से वेल्ड किया जाता है.
2.2 अभ्यास में प्रतिक्रिया को मापना
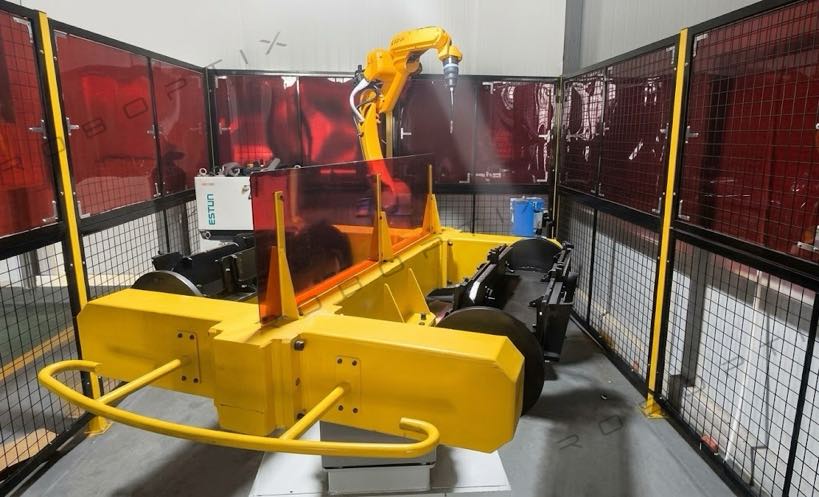
बैकलैश को एक छोटे द्विदिश दोलन का आदेश देकर और कोणीय मृत बैंड को मापकर निर्धारित किया जाता है जिसका आउटपुट पालन करने में विफल रहता है. एक अच्छी तरह से डिज़ाइन किया गया सर्वो पोजिशनर इस बैंड को आर्क-सेकंड रेंज में दिखाएगा; एक शिथिल गियर वाली इकाई कई आर्क-मिनट प्रदर्शित कर सकती है - सैकड़ों गुना बदतर. संदर्भ के लिए, एक चाप-मिनट पर 350 मिमी त्रिज्या मोटे तौर पर बराबर होती है 0.10 रैखिक स्थिति त्रुटि मिमी, कैप पास के सापेक्ष रूट पास को गलत स्थान पर रखने के लिए पर्याप्त है. किसी पोजिशनर का मूल्यांकन करते समय, शीर्षक दोहराव पर भरोसा करने के बजाय उलट परीक्षण का अनुरोध करें, क्योंकि पुनरावृत्ति को आम तौर पर दिशा परिवर्तन के बिना मापा जाता है और इसलिए बैकलैश द्वारा उत्पन्न त्रुटि को छिपा दिया जाता है.
3. मरोड़ वाली कठोरता: भार पकड़ना, सिर्फ इसे उठाना नहीं
पेलोड रेटिंग आपको बताती है कि एक पोजिशनर कितना द्रव्यमान घुमा सकता है. मरोड़ वाली कठोरता आपको बताती है कि वेल्डिंग बल लगाने पर वह द्रव्यमान अक्ष को कितना विक्षेपित करता है, गुरुत्वाकर्षण, और जड़ता उस पर कार्य करती है. ए 1,000 किग्रा रेटिंग इस बारे में कुछ नहीं कहती कि क्या ए 1,000 किग्रा, ऑफ-सेंटर बीम लोड के तहत आउटपुट शाफ्ट को एक डिग्री के अंश तक मोड़ देगा.
3.1 कठोरता बनाम. पेलोड
समान पेलोड रेटिंग वाले दो पोजिशनर्स में बहुत भिन्न टॉर्सनल कठोरता हो सकती है. कठोर वाला, शॉर्ट मोमेंट आर्म और एक कठोर रेड्यूसर भाग को स्थिर रखता है; लचीला माइक्रो-रोटेशन की अनुमति देता है जिसे एन्कोडर वास्तविक समय में पूरी तरह से सही नहीं कर सकता है. रोबोटिक वेल्डिंग के गतिशील भार के तहत - विशेष रूप से जब टॉर्च जोड़ पर दबाव डालती है - तो वह फ्लेक्स सीम भटकने और असंगत प्रवेश के रूप में दिखाई देता है.
डिजाइन अंतर्दृष्टि: बड़े के लिए कठोरता सबसे अधिक मायने रखती है, केंद्र से बाहर, या ब्रैकट भार. एक छोर पर एक लंबी बीम लगी हुई है (ब्रैकट) हेड और टेल स्टॉक के बीच केंद्रित समान द्रव्यमान की तुलना में कहीं अधिक मरोड़ वाली कठोरता पर जोर देता है.
3.2 कठोरता और ब्रैकट दंड
द्रव्यमान और कठोरता के बीच संबंध रैखिक नहीं है. हेड और टेल स्टॉक के बीच केंद्रित लोड को दोनों सिरों पर समर्थन मिलता है और अपेक्षाकृत कम टॉर्सनल मांग देखी जाती है. एकल-अक्ष पोजिशनर के एक छोर पर स्थापित समान द्रव्यमान एक कैंटिलीवर बन जाता है, आउटपुट शाफ्ट पर टॉर्क को पूर्ण लीवर आर्म से गुणा करना. यही कारण है कि किसी पोजिशनर की प्रयोग करने योग्य परिशुद्धता अक्सर तेजी से गिरती है क्योंकि भाग का गुरुत्वाकर्षण केंद्र घूर्णन अक्ष से दूर चला जाता है. कुल पेलोड पर पूरी तरह से एक पोजिशनर निर्दिष्ट करने से कठोरता की कमी को पूरा किया जा सकता है जो केवल आपके वास्तविक के साथ दिखाई देता है, ऑफ-सेंटर ज्योमेट्री - कैटलॉग नंबर पर भरोसा करने के बजाय रेटेड ऑफ-सेंटर लोड पर परीक्षण करने का एक और कारण.
4. थर्मल बहाव: वह पोजिशनर जो स्थिर बैठे रहने पर भी चलता रहता है
सर्वो मोटर्स और रेड्यूसर निरंतर संचालन के दौरान गर्मी उत्पन्न करते हैं. जैसे ही घटक गर्म होते हैं, वे सूक्ष्म रूप से विस्तारित होते हैं, और विस्तार यांत्रिक शून्य को स्थानांतरित कर देता है. एन्कोडर अभी भी आदेशित कोण की रिपोर्ट करता है, लेकिन भौतिक संदर्भ ख़त्म हो गया है. यह थर्मल ड्रिफ्ट है - धीमी गति से, लोड-और-समय-निर्भर त्रुटि जिसे कोई भी एकल-बिंदु दोहराव परीक्षण पकड़ नहीं पाता है.
4.1 जहां बहाव सबसे अधिक कष्ट देता है
- लंबी सिंगल सीम: यदि पास के दौरान ड्राइव गर्म हो जाती है तो एक निरंतर घुमाव में वेल्ड किया गया दबाव-पोत खोल शुरू से अंत तक मापनीय रूप से बह सकता है.
- बहु-शिफ्ट उत्पादन: दूसरी शिफ्ट में गर्म होने वाला पोजिशनर पहले की तुलना में अलग शून्य रख सकता है, दिन भर में घटती स्थिरता.
- कड़ी सहनशीलता का काम: करीबी स्थितीय कॉलआउट वाले भागों के लिए, यहां तक कि एक मिलीमीटर बहाव का कुछ सौवां हिस्सा भी विशिष्टता को तोड़ देता है.
शमन इंजीनियरिंग है, जादू नहीं: थर्मल-स्थिर रेड्यूसर सामग्री, जबरन शीतलन या तापमान-मुआवजा नियंत्रण, और वार्म-अप दिनचर्या जो अक्ष को महत्वपूर्ण वेल्डिंग से पहले थर्मल संतुलन तक पहुंचने देती है. रोबोप्टिक्स पोजिशनर्स तापमान-जागरूक नियंत्रण रणनीतियों को शामिल करते हैं ताकि वेल्ड में खोजे जाने के बजाय बहाव की भविष्यवाणी की जा सके और उसे ठीक किया जा सके.
4.2 बेंच पर बहाव की मात्रा निर्धारित करना
रेटेड लोड पर 30-60 मिनट के निरंतर रोटेशन पर संदर्भ चिह्न की वास्तविक स्थिति को लॉग करके थर्मल बहाव को मापा जाता है, फिर ठंडी शुरुआत से संचयी बदलाव को रिकॉर्ड करना. खराब थर्मल प्रबंधन वाला एक पोजिशनर एक ही लंबे पास में एक मिलीमीटर के कई सौवें हिस्से - या उससे अधिक - को बहा सकता है; मुआवज़े वाला व्यक्ति आरंभ और अंत की स्थिति को अनिवार्य रूप से समान रखता है. क्योंकि यह त्रुटि कर्तव्य चक्र के साथ बढ़ती जाती है, यह वास्तव में उन अनुप्रयोगों में सबसे खतरनाक है जिनके लिए पोजिशनर्स खरीदे जाते हैं: लंबा, निरंतर, हाई-ड्यूटी वेल्ड. इसलिए एक विक्रेता का वार्म-अप ड्रिफ्ट डेटा परिवेश के तापमान पर लिए गए एकल-बिंदु दोहराव के आंकड़े की तुलना में वास्तविक दुनिया की सटीकता का कहीं बेहतर भविष्यवक्ता है।.
5. छिपे हुए विशेष विवरण वेल्ड की गुणवत्ता क्यों तय करते हैं?
वेल्ड गुणवत्ता से संबंध सीधा है. जैसा कि सहकर्मी-समीक्षित रिकॉर्ड से पता चलता है, वेल्ड के परिणाम काफी हद तक जोड़ को इष्टतम अभिविन्यास में रखने पर निर्भर करते हैं: पार्क एट अल. (2019) की पैठ मापी गई 1.8 समतल स्थिति में मिमी बनाम 0.8 मिलान किए गए हीट इनपुट पर वर्टिकल-डाउन P-GMAW में मिमी, और लियू एट अल. (2023) मिला 23.8% फ्लैट बनाम ऊर्ध्वाधर प्लाज्मा आर्क वेल्ड में बड़े वेल्ड-सेंटर अनाज का आकार. एक पोजिशनर प्रत्येक जोड़ को समतल रखकर अपना अधिकार अर्जित करता है (1जी). अगर प्रतिक्रिया हो, कम कठोरता, या थर्मल बहाव के कारण भाग उस कोण से दूर चला जाता है - यहां तक कि डिग्री के एक अंश से भी - जिस गुणवत्ता लाभ के लिए पोजिशनर खरीदा गया था वह चुपचाप वाष्पित हो जाता है.
दूसरे शब्दों में, प्रकाशित पुनरावृत्ति अलगाव में डिवाइस के बारे में एक वादा है. प्रतिक्रिया, कठोरता, और थर्मल ड्रिफ्ट वे तीन तरीके हैं जिनसे आपकी दुकान में वादा तोड़ा जाता है, आपके भार के तहत, आपके शेड्यूल पर.
6. वास्तविक परिशुद्धता का मूल्यांकन कैसे करें
क्योंकि छुपे हुए विवरण शायद ही कभी मुद्रित होते हैं, खरीदार को परीक्षण करना चाहिए या पूछना चाहिए. व्यावहारिक मूल्यांकन के तरीके:
- लोडेड बनाम. उतारी गई पुनरावृत्ति: रेटेड पेलोड और ऑफ-सेंटर पर मापी गई अनुरोध पुनरावृत्ति, न केवल संदर्भ त्रिज्या पर उतार दिया गया.
- उलटा (प्रतिक्रिया) परीक्षा: दिशा परिवर्तन के दौरान एक छोटे दोलन का आदेश दें और उस मृत बैंड को मापें जिसका आउटपुट पालन करने में विफल रहता है - यही आपका प्रतिक्रिया है.
- वार्म-अप बहाव परीक्षण: 30-60 मिनट के निरंतर घूर्णन पर वास्तविक स्थिति लॉग करें और रिकॉर्ड करें कि इकाई गर्म होने पर शून्य कितनी दूर चला जाता है.
- कठोरता की जाँच: एक ज्ञात ऑफ-सेंटर लोड लागू करें और कोणीय विक्षेपण को मापें; मरोड़ वाली कठोरता प्राप्त करने के लिए बलाघूर्ण को विक्षेपण से विभाजित करें.
एक आपूर्तिकर्ता जो इन परीक्षण परिणामों का उत्पादन कर सकता है - या जो उनके लिए स्पष्ट रूप से डिज़ाइन करता है - उस व्यक्ति से अधिक मूल्यवान है जो केवल कैटलॉग दोहराव संख्या का हवाला देता है. बेंच डेटा के लिए पूछें; यदि यह अस्तित्व में नहीं है, छिपे हुए विवरण विक्रेता द्वारा भी अज्ञात हैं.
7. जब छुपे हुए विवरण सबसे अधिक मायने रखते हैं
ईमानदारी की मांग करता है: प्रत्येक एप्लिकेशन को सब-आर्क-सेकंड परिशुद्धता की आवश्यकता नहीं होती है. छुपी हुई विशिष्टताएँ निर्णायक होती हैं जब:
- पोजिशनर एक रोबोट बाहरी अक्ष है जिसे सिंक्रनाइज़ करने की आवश्यकता होती है, चरण-बंद गति
- हिस्से बड़े हैं, केंद्र से बाहर, या ब्रैकट (कठोरता-प्रधान भार)
- वेल्ड लंबे होते हैं, निरंतर, या एकाधिक पारियों में चलाएँ (बहाव-प्रधान)
- कार्य में सख्त स्थितिगत या कोड-निरीक्षण सहनशीलता होती है
प्रकाश की सामयिक स्थिति के लिए, मध्यम सहनशीलता पर केन्द्रित भाग, एक बुनियादी पोजिशनर पूरी तरह से पर्याप्त है - छिपे हुए विशिष्टताओं में नुकसान पहुंचाने की कम गुंजाइश होती है. मुद्दा यह है कि कार्य के साथ विशिष्ट कठोरता का मिलान किया जाए, आँख मूँदकर अधिक खरीदारी या कम खरीदारी न करें.
अक्सर पूछे जाने वाले प्रश्नों
क्यू: वेल्डिंग पोजिशनर में बैकलैश क्या है??
ए: बैकलैश ड्राइव ट्रेन में खोई हुई गति है - गियर के दांतों के बीच की निकासी. दिशा उलटने पर, जब तक वह क्लीयरेंस पूरा नहीं हो जाता, तब तक आउटपुट कमांड किए गए कोण से पिछड़ जाता है. यह मल्टी-पास और सिंक्रोनाइज़्ड वेल्ड पर गलत संरेखण का कारण बनता है.
क्यू: क्या पेलोड रेटिंग मुझे कठोरता के बारे में बताती है?
ए: नहीं. पेलोड यह है कि अक्ष कितने द्रव्यमान में घूम सकता है; मरोड़ वाली कठोरता यह है कि वह द्रव्यमान भार के तहत कितना विक्षेपित होता है. एक ही पेलोड वाले दो पोजिशनर्स में बहुत अलग कठोरता हो सकती है, विशेषकर ऑफ-सेंटर या ब्रैकट भागों के साथ.
क्यू: क्या थर्मल बहाव को ठीक किया जा सकता है??
ए: हाँ, इंजीनियरिंग के माध्यम से: तापीय रूप से स्थिर सामग्री, ठंडा, वार्म-अप दिनचर्या, और तापमान-क्षतिपूर्ति नियंत्रण जो बहाव की भविष्यवाणी करता है और उसे ठीक करता है. मुख्य बात यह है कि आपूर्तिकर्ता इसे अनदेखा करने के बजाय इसके लिए डिज़ाइन करता है.
क्यू: खरीदने से पहले मैं किसी पोजिशनर की वास्तविक सटीकता की जांच कैसे करूं??
ए: रेटेड ऑफ-सेंटर पेलोड पर लोडेड दोहराव का अनुरोध करें, एक उलटफेर (प्रतिक्रिया) परीक्षा, और 30-60 मिनट तक वार्म-अप बहाव परीक्षण. एक विक्रेता जो इनके लिए बेंच डेटा दिखा सकता है, केवल कैटलॉग दोहराव का हवाला देने वाले विक्रेता की तुलना में कहीं अधिक भरोसेमंद है.
वेल्डिंग पोजिशनर बेचने वाले विशेष विवरण शायद ही ऐसे होते हैं जो इसके प्रदर्शन को तय करते हैं. पेलोड, रफ़्तार, और एक प्रयोगशाला दोहराव का आंकड़ा आवश्यक है लेकिन अपर्याप्त है; प्रतिक्रिया, मरोड़ वाली कठोरता, और थर्मल बहाव छिपे हुए चर हैं जो यह निर्धारित करते हैं कि क्या भाग वास्तव में वहीं रखा गया है जहां प्रोग्राम मानता है कि यह है. उन्हें अनदेखा करें और आपको त्रुटियां विरासत में मिलेंगी जो केवल वेल्ड में सतह पर आती हैं - गलत संरेखित पास, भटकते हुए समुद्र, और एक लंबी पारी में बहते रहो.
उच्च परिशुद्धता के लिए, सिंक्रनाइज़, या लंबे चक्र की वेल्डिंग, इन तीन छिपी हुई विशिष्टताओं का मूल्यांकन करना गैर-परक्राम्य है. लोड किए गए और वार्म-अप परीक्षण डेटा के लिए पूछें, अपने कठोरता-प्रधान भार को समझें, और ऐसा आपूर्तिकर्ता चुनें जिसकी इंजीनियरिंग स्पष्ट रूप से प्रतिक्रिया को संबोधित करती हो, कठोरता, और थर्मल बहाव. ROBOPTIX सर्वो पोजिशनर्स लो-बैकलैश रिड्यूसर के आसपास बनाए गए हैं, कठोर संरचनाएँ, और तापमान-जागरूक नियंत्रण ताकि प्रकाशित पुनरावृत्ति वास्तविक दुकान की स्थितियों में बनी रहे - न कि केवल बेंच पर.
संपर्क रोबोप्टिक्स आपके वास्तविक भार के विरुद्ध एक पोजिशनर विशिष्ट समीक्षा के लिए, साइकिल शुल्क, और सहनशीलता की आवश्यकताएं.
लेखक के बारे में
अनुभव & साख
रोबोटिक वेल्डिंग सिस्टम एकीकरण विशेषज्ञ के साथ 12+ रोबोट पोजिशनर चयन और एकीकरण पर केंद्रित वर्षों का प्रत्यक्ष परियोजना अनुभव. को परामर्श प्रदान किया है 300+ उत्तरी अमेरिका भर में कारखाने, यूरोप, और एशिया. इस आलेख में सभी विनिर्देशन डेटा वास्तविक एच से लिया गया है / बी / एल / यू सीरीज उत्पाद डेटाशीट.
कंपनी बैकग्राउंड: 26+ वेल्डिंग ऑटोमेशन इंजीनियरिंग के वर्ष, 40+ सक्रिय पेटेंट, 1,500+ विश्व स्तर पर पूर्ण की गई परियोजनाएँ, लगभग 70% रोबोट पोजिशनर एकीकरण शामिल है.
प्रमाणपत्र
- आईएसओ 9001: 2015 (जीबी/टी 19001-2016) - गुणवत्ता प्रबंधन प्रणाली
- GJB 9001C-2017 - सैन्य/हथियार उपकरण गुणवत्ता प्रबंधन प्रणाली
- ईयू सीई - मशीनरी निर्देश 2006/42/ईसी (प्रमाणपत्र. नहीं. एम.2026.206.सी134866)
- हाई-टेक एंटरप्राइज - सर्टिफिकेट. नहीं. GR202341000595 (नवंबर में जारी. 2023)
आखरी अपडेट: जून 2026
संदर्भ
[1] पार्क, जे.-एच., किम, श।, चंद्रमा, एच.-एस., & किम, एम.-एच. (2019). पिघले हुए पूल व्यवहार पर गुरुत्वाकर्षण का प्रभाव और स्पंदित गैस मेटल आर्क वेल्डिंग में विभिन्न वेल्डिंग स्थितियों पर माइक्रोस्ट्रक्चर का विश्लेषण।अनुप्रयुक्त विज्ञान, 9(21), 4626. HTTPS के://doi.org/10.3390/app9214626
[2] लियू, जे।, जियांग, एफ।, चेन, एस।, जू, बी।, झांग, जी।, चेंग, डब्ल्यू, & एमए, एक्स. (2023). विभिन्न वेल्डिंग स्थितियों में परिवर्तनीय ध्रुवता प्लाज्मा आर्क वेल्डिंग में वेल्ड पूल व्यवहार और वेल्ड बीड प्रदर्शन पर गुरुत्वाकर्षण प्रभाव के तंत्र।सामग्री, 16(19), 6457. HTTPS के://doi.org/10.3390/ma16196457
संबंधित पोस्ट

फ़्लोर ट्रैक बनाम ओवरहेड 7वां एक्सिस रोबोट: इंस्टालेशन, सुरक्षा & चयन मार्गदर्शिका

रोबोटिक लेजर वेल्डिंग आपूर्तिकर्ता का चयन कैसे करें: तकनीकी मूल्यांकन से लेकर नमूना परीक्षण तक

7वेल्डिंग ऑटोमेशन में वें एक्सिस रोबोट: वास्तविक केस अध्ययन और आरओआई उदाहरण

क्या आप स्पेक शीट पर भरोसा कर सकते हैं?? लेजर ट्रैकर्स और आईएसओ के साथ वेल्डिंग पोजिशनर सटीकता को कैसे सत्यापित करें 9283

नो-प्रोग्रामिंग रोबोटिक वेल्डिंग सेल:विज़न-निर्देशित प्रणालियाँ कैसे पेंडेंट सिखाती हैं
