


कस्टम रोबोट वर्कस्टेशन और लेजर सिस्टम निर्माता



समन्वित गति प्रोग्रामिंग: अपने रोबोट और पोजिशनर को एक गतिज श्रृंखला के रूप में गतिशील बनाना
अधिकांश कारखाने दो मशीनों के रूप में एक रोबोट और एक पोजिशनर खरीदते हैं. वे उन्हें एक साथ तार देते हैं, रोबोट प्रोग्राम चलाएँ, और पासों के बीच डिजिटल आउटपुट के साथ पोजिशनर को ट्रिगर करें. परिणाम "काम करता है" - जब तक आप वेल्ड को नहीं देखते. मशाल हर सूचकांक पर रुकती है, चाप पुनः ठंडा होने लगता है, सीवन प्रत्येक जोड़ पर एक लहर दिखाता है, और फर्स्ट-पास उपज ब्रोशर के वादे तक कभी नहीं पहुंचती. समस्या उपकरण की नहीं है. बात यह है कि दोनों मशीनों को कभी भी एक के रूप में प्रोग्राम नहीं किया गया था.
यह आलेख समन्वित गति प्रोग्रामिंग की व्याख्या करता है: पोजिशनर को रोबोट नियंत्रक की एक अभिन्न धुरी के रूप में मानने का अभ्यास ताकि दोनों एक ही प्रक्षेपवक्र से आगे बढ़ें. हम बाह्य-अक्ष प्रक्षेप को कवर करते हैं, ईथरकैट तुल्यकालन, पथ समतलीकरण, और उपकरण को केंद्र बिंदु पर रखने का वेल्ड-गुणवत्ता लाभ (टीसीपी) निरंतर गति से. लक्ष्य एक सेल है जहां रोबोट और पोजिशनर दो उपकरण नहीं हैं जो सहयोग करते हैं - वे एक गतिज श्रृंखला हैं.
टिप्पणी: समन्वय पद्धति सर्वो-संचालित कोशिकाओं में ROBOPTIX पोजिशनर एकीकरण अभ्यास को दर्शाती है, स्थिति-निर्भर वेल्ड-पूल व्यवहार पर सहकर्मी-समीक्षा अनुसंधान के साथ क्रॉस-रेफर्ड (पार्क एट अल., 2019, अनुप्रयुक्त विज्ञान; लियू एट अल., 2023, सामग्री) और आईएसओ 9283 रोबोट प्रदर्शन परीक्षण विधियाँ.
1. "एकीकरण" ग़लत लक्ष्य है
एकीकरण का तात्पर्य किनारों पर जुड़ी दो स्वतंत्र प्रणालियों से है. ट्रिगर-आधारित नियंत्रण-रोबोट एक पास को वेल्ड करता है, एक संकेत भेजता है, पोजिशनर घूमता है, रोबोट बायोडाटा—एकीकरण है. यही कारण है कि इतनी सारी कोशिकाएँ ख़राब प्रदर्शन करती हैं. हर बार पोजिशनर चलता है, रोबोट पार्क किया गया है; हर बार रोबोट चलता है, पोजिशनर पार्क किया गया है. वेल्ड पृथक रूप से बनाया गया है, स्टॉप-स्टार्ट टुकड़े, और उनके बीच की हर सीमा पर दोष जमा हो जाते हैं.
बेहतर लक्ष्य समन्वय है: एक नियंत्रक एक प्रक्षेपवक्र की योजना बनाता है जिसमें रोबोट की छह अक्ष और पोजिशनर के घूर्णन अक्ष दोनों शामिल होते हैं. पोजिशनर रोबोट के अपने गतिज मॉडल का हिस्सा बन जाता है. क्या होता है, चाप कभी नहीं रुकता क्योंकि स्थितिकर्ता को कभी भी अपनी बारी का इंतजार नहीं करना पड़ता.
2. एक गतिज श्रृंखला: रोबोट के विस्तार के रूप में पोजिशनर
गतिकीय रूप से, वेल्डिंग सेल कड़ियों का एक पेड़ है. रोबोट का आधार जड़ है, रोबोट की कुल्हाड़ियाँ शाखाएँ हैं, मशाल अंतिम प्रभावकारक है, और वर्कपीस को पोजिशनर द्वारा धारण किया जाता है. समन्वित गति में, पोजिशनर अक्षों को उसी गतिज श्रृंखला में जोड़ा जाता है जिसे रोबोट नियंत्रक हल करता है, इसलिए पोजिशनर को हिलाना गणितीय रूप से रोबोट के जोड़ को हिलाने जैसा ही ऑपरेशन है. नियंत्रक अब "रोबोट" नहीं देखता है + पोजिशनर"; यह एक लंबे हाथ को भाग के माध्यम से पहुँचते हुए देखता है.
2.1 धुरी 7, 8, और 9 नियंत्रक में
अधिकांश औद्योगिक नियंत्रक आपको बाहरी अक्षों की घोषणा करने देते हैं - आमतौर पर पोजिशनर के घूमने और झुकाव वाले अक्षों को - और उन्हें रोबोट के समान गति समूह को सौंपने देते हैं. एक बार घोषित किया गया, पोजिशनर अक्ष है 7, 8, या 9 नियंत्रक के आंतरिक समन्वय समाधान में. एक एकल चाल निर्देश अब रोबोट और पोजिशनर को एक साथ आदेश दे सकता है, और नियंत्रक संयुक्त व्युत्क्रम गतिकी की गणना करता है ताकि मशाल भाग पर इच्छित पथ का अनुसरण कर सके. बाह्य अक्ष परिधीय नहीं है; यह एक ऐसा जोड़ है जिसे योजनाकार रोबोट के जोड़ के साथ अनुकूलित करता है.
2.2 एक प्रक्षेप पथ, दो कार्यक्रम नहीं
पॉज़िशनर को बाहरी रूप से लागू करने के साथ, अब आप एक रोबोट प्रोग्राम और एक अलग पोजिशनर प्रोग्राम नहीं बनाए रखेंगे. आप एक प्रक्षेप पथ बनाए रखते हैं. पथ को वर्कपीस में परिभाषित किया गया है (या एक उपयोगकर्ता) चौखटा, और नियंत्रक स्वचालित रूप से रोबोट और पोजिशनर के बीच आवश्यक गति वितरित करता है. यदि सीम यात्रा के दौरान भाग को सपाट रहने की आवश्यकता है, नियंत्रक पोजिशनर को झुकाता है और वेल्ड को 1G/2G बैंड में रखने के लिए रोबोट को एक साथ ले जाता है—बिल्कुल वर्णित स्थिति नियंत्रण P02, अब अलग-अलग चरणों के बजाय लगातार निष्पादित किया जाता है. एक कार्यक्रम का अर्थ है कि वेल्ड कहाँ होना चाहिए, इसके लिए सत्य का एक स्रोत.
3. बाह्य-अक्ष अंतर्वेशन
इंटरपोलेशन वह तरीका है जिससे नियंत्रक दो सिखाए गए बिंदुओं के बीच की जगह को सुचारू गति से भरता है. स्टैंडअलोन मोड में, रोबोट अपनी छह अक्षों को प्रक्षेपित करता है. समन्वित मोड में, नियंत्रक रोबोट अक्षों और बाहरी पोजिशनर अक्षों को एक साथ प्रक्षेपित करता है, एक समकालिक पथ का समाधान करना जहां वेल्ड पर टीसीपी को बनाए रखने के लिए उनके बीच गति का हिस्सा फ्रेम दर फ्रेम तय किया जाता है. यह समन्वय का हृदय है: समानांतर में चलने वाले दो इंटरपोलेटर नहीं, लेकिन एक इंटरपोलेटर जो सभी अक्षों का स्वामी है.
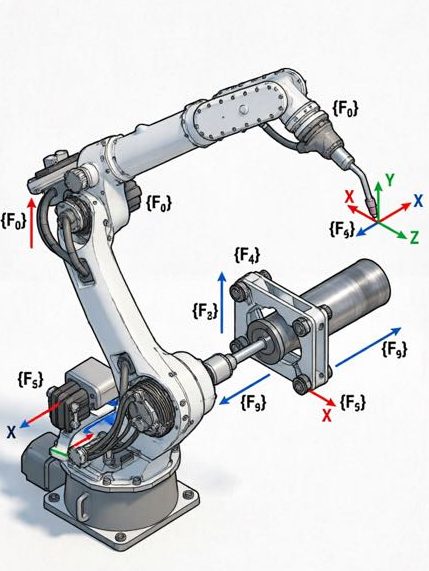
3.1 पोजिशनर फ़्रेम को रोबोट बेस पर कैलिब्रेट करना
समन्वित गति रोबोट और पोजिशनर के बीच फ्रेम संबंध जितनी ही सटीक होती है. पहले समन्वित कदम से पहले, पोजिशनर के शून्य को रोबोट बेस फ्रेम में कैलिब्रेट किया जाना चाहिए - आमतौर पर पोजिशनर चक या फेसप्लेट पर ज्ञात डेटाम के लिए रोबोट टीसीपी को जॉगिंग करके, या लेजर या बॉलबार अंशांकन द्वारा. इसे ग़लत समझें और नियंत्रक की संयुक्त गतिकी ग़लत आधार पर निर्मित होती है: रोबोट "सोचेगा" कि वह भाग कहीं ऐसा है, जो नहीं है, और वेल्ड एक स्थिर या घूर्णन त्रुटि से ऑफसेट हो जाएगा. यह फ़्रेम कैलिब्रेशन फ़ील्ड स्टार्टअप में सबसे अधिक छोड़ा गया चरण है, और "प्रोग्राम चलता है लेकिन वेल्ड गलत है" का सबसे आम कारण।
4. EtherCAT सिंक्रोनाइज़ेशन और सिंक फ़्रेम
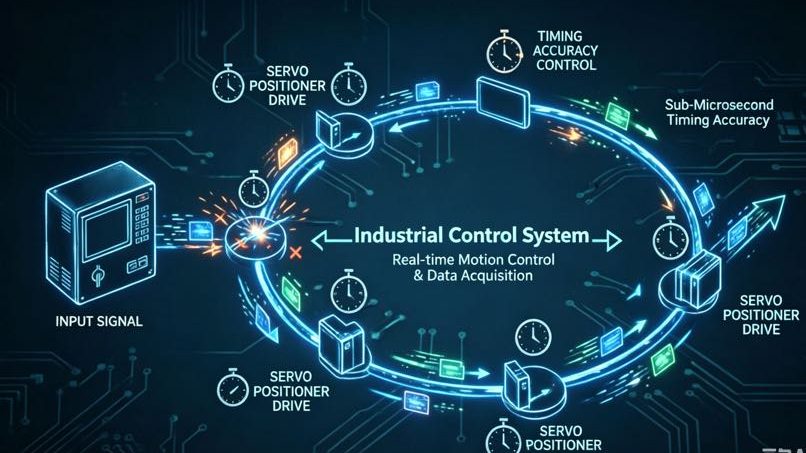
रोबोट और पोजिशनर को एक साथ चलने के लिए, उनकी ड्राइव को एक सामान्य समय आधार साझा करना होगा. एक पोजिशनर रोबोट से कुछ मिलीसेकेंड से भी पीछे रहने पर एक दृश्यमान सीम दोष उत्पन्न होता है, क्योंकि वेल्डिंग के क्षण में दोनों गतियाँ अब ज्यामितीय रूप से सुसंगत नहीं हैं - मशाल पथ के एक बिंदु पर है जबकि भाग थोड़ा पीछे चला गया है. सिंक्रोनाइज़ेशन ही उन्हें लॉक रखता है.
4.1 घड़ियाँ और जिटर वितरित किये
वितरित घड़ियों के साथ EtherCAT प्रत्येक सर्वो ड्राइव को एक सिंक्रनाइज़ टाइमस्टैम्प देता है, इसलिए रोबोट और पोजिशनर अक्ष एक ही नियंत्रण क्षण में अपने आदेशित पदों को निष्पादित करते हैं. "सिंक फ़्रेम" नेटवर्क संदेश है जो उन्हें लॉक करता है. घबराना - उस समय में भिन्नता - दुश्मन है. ROBOPTIX सर्वो पोजिशनर्स EtherCAT वितरित-घड़ी सिंक्रोनाइज़ेशन का उपयोग करते हैं इसलिए पोजिशनर अक्ष रोबोट के गति समूह को उप-मिलीसेकंड स्थिरता के साथ ट्रैक करता है, जो कि एक निरंतर वेल्ड को बिना किसी कोल्ड रीस्टार्ट के घूमने वाले हिस्से तक फैलाने की सुविधा देता है. जहां पुराने एनालॉग या पल्स-ट्रेन लिंक ने दसियों मिलीसेकंड का बहाव पेश किया, EtherCAT चेन को टाइट रखता है. व्यावहारिक परीक्षण सरल है: एक समन्वित पेचदार चाल का आदेश दें और अक्ष समय का दायरा बढ़ाएं; यदि पोजिशनर पिछड़ जाता है, ऑसिलोस्कोप के बताने से पहले सीवन आपको बता देता है.
5. वेल्ड के माध्यम से लगातार टीसीपी गति
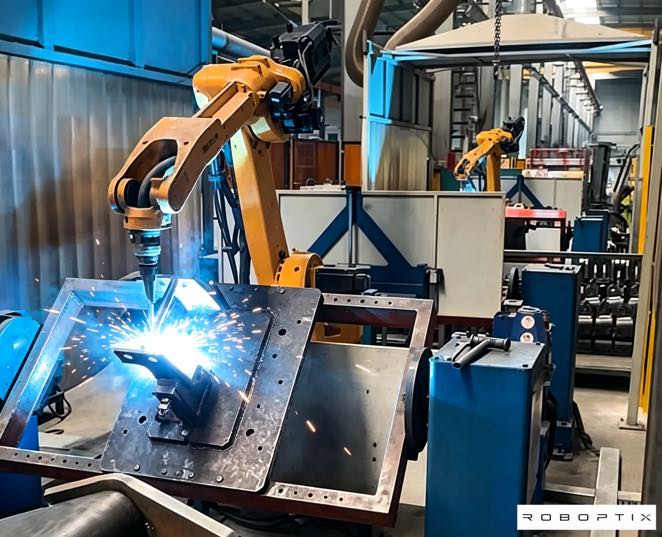
समन्वय का लाभ निरंतर उपकरण-केंद्र-बिंदु गति है. ट्रिगर-आधारित कोशिकाओं में टीसीपी प्रत्येक सूचकांक पर पूर्ण गति और शून्य के बीच वैकल्पिक होता है; समन्वित कोशिकाओं में टीसीपी वेल्ड के माध्यम से एक स्थिर दर पर चलती है जबकि पोजिशनर इसके नीचे के हिस्से को घुमाता है. रोबोट रास्ता ट्रैक करता है; पोजिशनर रोटेशन की आपूर्ति करता है; न ही रुकता है.
5.1 क्यों रुकता है और वेल्ड को नष्ट करना शुरू कर देता है
जब चाप रुकता है और पुनः प्रारंभ होता है, वेल्ड पूल ठंडा होकर पुनः पिघल जाता है, एक ठंडी गोद छोड़कर, एक अप्रयुक्त पुनरारंभ, या एक दृश्य तरंग, और प्रत्येक पुनरारंभ पर हीट इनपुट स्पाइक्स. निरंतर टीसीपी गति - प्राप्त की गई क्योंकि पोजिशनर घूर्णन करता है जबकि रोबोट मशाल पथ को बनाए रखता है - गर्मी इनपुट को एक समान रखता है और मनका प्रोफ़ाइल को सुसंगत रखता है. स्थिति-निर्भर पूल व्यवहार के लिए यह वही भौतिकी पार्क और लियू दस्तावेज़ है: वेल्ड को एक सुसंगत गुरुत्वाकर्षण और स्थितीय बैंड में रखने से पूल स्थिर हो जाता है, और समन्वित गति वह है जो स्थिर चरणों के बजाय उस बैंड को लगातार बनाए रखती है (पार्क एट अल., 2019; लियू एट अल., 2023).
6. पथ स्मूथिंग और मिश्रित गति
समन्वय के साथ भी, एक अनुभवहीन कार्यक्रम कोने बनाता है: प्रक्षेप पथ प्रत्येक सिखाए गए बिंदु से होकर गुजरता है और सटीकता को संतुष्ट करने के लिए धीमा हो जाता है. पाथ स्मूथिंग - जिसे अक्सर ब्लेंडिंग या कॉर्नर राउंडिंग कहा जाता है - नियंत्रक को एक परिभाषित त्रिज्या के साथ कोने को काटने देता है, इसलिए टीसीपी कभी भी पूरी तरह बंद नहीं होती. पोजिशनर और रोबोट मिश्रित पथ साझा करते हैं, और वेल्ड उस माध्यम से प्रवाहित होता है जो अन्यथा एक कठिन पड़ाव होता. समझौता वास्तविक है: अत्यधिक स्मूथिंग से कोने पर सटीकता का नुकसान होता है, इसलिए त्रिज्या को प्रति एप्लिकेशन ट्यून किया जाता है - सटीक रूट पास पर सख्त, लंबी पट्टियों पर ढीला. समन्वित कोशिकाएं इसे रोबोट और पोजिशनर में सेट किए गए एकल पैरामीटर के रूप में उजागर करती हैं, दो स्वतंत्र स्मूथिंग सेटिंग्स के बजाय जो एक-दूसरे से लड़ते हैं और एक सीम उत्पन्न करते हैं जो हर पास पर अलग दिखता है.
7. गुरुत्वाकर्षण स्थिरांक: समन्वय कैसे वेल्ड गुणवत्ता की रक्षा करता है
समन्वित गति न केवल सहज होती है; यह एक गुणवत्ता नियंत्रण है. वेल्ड को समतल या क्षैतिज बैंड में रखने के लिए भाग को लगातार घुमाते हुए, सेल पूल में लगभग स्थिर गुरुत्वाकर्षण वेक्टर रखता है - जो कि पोखर स्थिरता का सबसे बड़ा निर्धारक है - पूल को ऊर्ध्वाधर और ऊपरी क्षेत्रों के माध्यम से स्विंग करने की अनुमति देने के बजाय क्योंकि भाग को चरणों में पुनर्स्थापित किया जाता है.
7.1 स्थिति-निर्भर पूल व्यवहार
सहकर्मी-समीक्षा कार्य से पता चलता है कि वेल्ड-पूल व्यवहार और मनका गुणवत्ता वेल्डिंग स्थिति के साथ तेजी से भिन्न होती है, क्योंकि गुरुत्वाकर्षण पूल को ओवरहेड और वर्टिकल ओरिएंटेशन में खत्म और अस्थिर कर देता है (पार्क एट अल., 2019, GMAW पदों पर; लियू एट अल., 2023, सभी पदों पर वीपीपीए पर). समन्वित गति उस खोज को सेल डिज़ाइन नियम में बदल देती है: भाग को हिलाकर पूल को समतल/क्षैतिज बैंड में रखें, स्थान बदलने के लिए रुकने से नहीं. पोजिशनर घूर्णन करता है; रोबोट ट्रैकिंग करता है; नियंत्रक उन्हें एक के रूप में रखता है. परिणाम P02 की समतल-स्थिति गुणवत्ता है, प्रत्येक सूचकांक पर रीसेट करने के बजाय पूरे सीम के माध्यम से कायम रखा गया. दूसरे शब्दों में, समन्वय यह है कि आप P01 से पूरे भाग में गुरुत्वाकर्षण भौतिकी को कैसे संचालित करते हैं.
8. तीन विफलताएँ जो समन्वित कार्यक्रमों को तोड़ती हैं
समन्वित गति पूर्वानुमानित तरीकों से विफल हो जाती है. उन्हें जानने से स्टार्टअप हफ्तों से दिनों तक छोटा हो जाता है, क्योंकि प्रत्येक में अस्पष्ट "सेल को गलत लगता है" के बजाय एक विशिष्ट समाधान होता है।
8.1 फ़्रेम बेमेल, सिंक ड्रिफ्ट, पोजिशनर विलक्षणता
- फ़्रेम बेमेल: पॉज़िशनर ज़ीरो को कभी भी रोबोट बेस पर कैलिब्रेट नहीं किया गया था, इसलिए संयुक्त गतिकी ऑफसेट है. हल करना: पहले समन्वित कदम से पहले फ़्रेम अंशांकन चलाएँ, और सेल में किसी भी यांत्रिक परिवर्तन के बाद इसे पुनः सत्यापित करें.
- समन्वयन बहाव: नेटवर्क लिंक टाइमिंग जिटर की अनुमति देता है, इसलिए पोजिशनर रोबोट से पिछड़ जाता है. हल करना: एक सिंक्रनाइज़ फ़ील्डबस का उपयोग करें (EtherCAT ने घड़ियाँ वितरित कीं) और यह मानने के बजाय कि लिंक तंग है, एक स्कोप्ड परीक्षण चाल के साथ सिंक को सत्यापित करें.
- पोजिशनर विलक्षणता: कुछ निश्चित झुकाव कोणों पर पोजिशनर यांत्रिक अधिकार खो देता है या नियंत्रक एक गतिज सीमा तक पहुंच जाता है, वेल्ड के बीच में जबरदस्ती रोकना. हल करना: स्थितिकर्ता के विलक्षण झुकावों से बचने के लिए पथ की योजना बनाएं, या एक अनावश्यक अक्ष जोड़ें ताकि रोबोट उस क्षेत्र के माध्यम से गति को संभाल सके.
9. फ़ील्ड उदाहरण: सुचारू गति के लिए एक 3-अक्ष सेल ट्यून किया गया
एक ROBOPTIX ग्राहक ने ट्रिगर मोड में 6-अक्ष रोबोट के बगल में 2-अक्ष पोजिशनर चलाया: रोबोट ने वेल्ड किया 300 मिमी पास, पोजिशनर को 15° सूचकांक का संकेत दिया, दोहराया गया. प्रथम-पास उपज निकट रुकी हुई है 80% प्रत्येक सूचकांक पर कोल्ड-लैप दोष के साथ, और सेल को एक तेज़ रोबोट के साथ फिर से उद्धृत किया जाने वाला था. रोबोट नियंत्रक में बाहरी अक्ष 7-8 के रूप में पोजिशनर को फिर से कॉन्फ़िगर करने के बाद, पोजिशनर फ्रेम को कैलिब्रेट करना, और पथ सम्मिश्रण के साथ EtherCAT सिंक को सक्षम करना, सेल ने सीम को निरंतर टीसीपी गति पर एक सतत प्रक्षेपवक्र के रूप में चलाया. सूचकांक दोष गायब हो गए, और प्रथम-पास उपज ऊपर बढ़ी 97%. हार्डवेयर नहीं बदला-प्रोग्रामिंग मॉडल बदला. समन्वय, अधिक उपकरण नहीं, ठीक था, और इसकी लागत प्रस्तावित रोबोट अपग्रेड का एक अंश है.
10. जब समन्वय प्रयास के लायक न हो
समन्वय स्वतंत्र नहीं है, और कुछ कार्यों के लिए यह अत्यधिक है. यदि आपके हिस्से को एक ही स्थिति में वेल्ड किया गया है, जिसमें पासों के बीच कोई घुमाव नहीं है - एक स्थिरता पर एक छोटा सीम जो पहले से ही इसे सपाट प्रस्तुत करता है - ट्रिगर-आधारित नियंत्रण पूरी तरह से पर्याप्त है, और फ़्रेम कैलिब्रेशन और सिंक सत्यापन का अतिरिक्त सेटअप आपको बहुत कम खरीदता है. जब वेल्ड एक ऐसे हिस्से के चारों ओर घूमता है जिसे लगातार घूमना चाहिए तो समन्वय फायदेमंद होता है, जब प्रथम-पास उपज पुनरारंभ दोषों के कारण कम हो जाती है, या जब आप पहले से ही एक सर्वो पोजिशनर में निवेश कर रहे हों जिसकी सटीकता का ट्रिगर मॉडल उपयोग नहीं कर सकता है. इंजीनियरिंग वहां खर्च करें जहां दोष दर रहती है; जहां एक साधारण सिग्नल काम करता है वहां इसे छोड़ दें.
अक्सर पूछे जाने वाले प्रश्नों
क्यू: किसी पोजिशनर को एकीकृत और समन्वयित करने के बीच क्या अंतर है?
ए: एकीकरण दो स्टैंडअलोन सिस्टमों को जोड़ता है जो बारी-बारी से चलते हैं: रोबोट वेल्ड करता है, फिर पोजिशनर को इंडेक्स करने का संकेत देता है. समन्वय रोबोट नियंत्रक में स्थितिकर्ता को एक बाहरी अक्ष के रूप में मानता है ताकि दोनों एक प्रक्षेपवक्र से आगे बढ़ें. समन्वय स्टॉप-स्टार्ट चक्र को हटा देता है जो कोल्ड-रीस्टार्ट दोष और असमान ताप इनपुट का कारण बनता है.
क्यू: क्या मुझे रोबोट और पोजिशनर गति के समन्वय के लिए EtherCAT की आवश्यकता है??
ए: आपको एक सामान्य समय आधार के साथ एक सिंक्रनाइज़ फ़ील्डबस की आवश्यकता है. वितरित घड़ियों के साथ EtherCAT आम पसंद है क्योंकि यह अक्ष समय को उप-मिलीसेकंड जिटर के भीतर रखता है; एनालॉग या पल्स-ट्रेन लिंक आम तौर पर निरंतर वेल्ड के दौरान सीम दोष के रूप में दिखने के लिए पर्याप्त-दसियों मिलीसेकंड-बहते हैं.
क्यू: पॉज़िशनर फ़्रेम कैलिब्रेशन इतना अधिक क्यों मायने रखता है??
ए: समन्वित गति रोबोट बेस से पोजिशनर के माध्यम से भाग तक संयुक्त किनेमेटिक्स को हल करती है. यदि पोजिशनर का शून्य रोबोट फ्रेम में गलत तरीके से कैलिब्रेट किया गया है, प्रत्येक समन्वित चाल झूठी ज्यामिति और वेल्ड भूमि ऑफसेट पर बनी होती है. यह सबसे अधिक छोड़ा गया स्टार्टअप कदम है और किसी प्रोग्राम का सबसे आम कारण है जो चलता है लेकिन गलत तरीके से वेल्ड होता है.
क्यू: क्या समन्वित गति वास्तव में वेल्ड गुणवत्ता में सुधार कर सकती है?, या बस गति?
ए: दोनों, लेकिन गुणवत्ता का प्रभाव अधिक मजबूत है. निरंतर टीसीपी गति और निरंतर भाग घूर्णन पूल को स्थिर गुरुत्वाकर्षण बैंड में रखता है, कोल्ड-रीस्टार्ट दोषों को दूर करना. स्थिति-निर्भर पूल व्यवहार पर शोध (पार्क, 2019; लियू, 2023) मनके की गुणवत्ता के लिए एक सुसंगत वेल्डिंग स्थिति बनाए रखने का समर्थन करता है - और समन्वय यह है कि आप इसे पूरे सीम के माध्यम से कैसे पकड़ते हैं.
पोजिशनर को एक अलग मशीन के रूप में मानना, जिससे रोबोट "बातचीत" करता है, आपके सेल को स्टॉप-स्टार्ट गुणवत्ता पर सीमित कर देता है. समन्वित गति प्रोग्रामिंग उस सीमा को हटा देती है: रोबोट नियंत्रक में पोजिशनर को बाहरी अक्ष के रूप में घोषित करें, इसके फ्रेम को रोबोट बेस पर कैलिब्रेट करें, EtherCAT वितरित घड़ियों के साथ सामान्य समय के आधार पर ड्राइव को सिंक्रनाइज़ करें, और एक प्रक्षेप पथ से दोनों को चलने दें. इसके बाद वेल्ड निरंतर टीसीपी गति पर चलता है और भाग को फ्लैट/क्षैतिज बैंड को पकड़ने के लिए लगातार घुमाया जाता है - बिल्कुल गुरुत्वाकर्षण-स्थिर स्थिति अनुसंधान बेहतर पूल से जुड़ा होता है.
रोबोप्टिक्स सर्वो पोजिशनर्स (the B008–B011、बी012 बहु-अक्ष इकाइयाँ) जहाज EtherCAT-तैयार है और प्रमुख रोबोट नियंत्रकों में बाहरी अक्षों के रूप में कॉन्फ़िगर किया गया है, फ़्रेम कैलिब्रेशन और सिंक सत्यापन के लिए एप्लिकेशन समर्थन के साथ. उन कोशिकाओं के लिए जहां प्रथम-पास उपज कच्चे चक्र समय से अधिक मायने रखती है, समन्वय वह उन्नयन है जो हार्डवेयर के बजाय दोष निवारण में स्वयं भुगतान करता है.
इस शृंखला का अगला लेख सटीकता के प्रश्न को और आगे ले जाता है: कैसे सत्यापित करें, लेजर ट्रैकर्स और आईएसओ के साथ 9283, कि समन्वित सेल वास्तव में स्पेक शीट के दावों की पुनरावृत्ति रखता है.
अपने सेल का समन्वय करने के लिए तैयार हैं?
संपर्क रोबोप्टिक्स बाहरी-अक्ष कॉन्फ़िगरेशन और फ़्रेम-अंशांकन योजना के लिए आपके रोबोट ब्रांड और भाग ज्यामिति के साथ.
लेखक के बारे में
अनुभव & साख
रोबोटिक वेल्डिंग सिस्टम एकीकरण विशेषज्ञ के साथ 12+ रोबोट पोजिशनर चयन और एकीकरण पर केंद्रित वर्षों का प्रत्यक्ष परियोजना अनुभव. को परामर्श प्रदान किया है 300+ उत्तरी अमेरिका भर में कारखाने, यूरोप, और एशिया. इस आलेख में सभी विनिर्देशन डेटा वास्तविक एच से लिया गया है / बी / एल / यू सीरीज उत्पाद डेटाशीट.
कंपनी बैकग्राउंड: 26+ वेल्डिंग ऑटोमेशन इंजीनियरिंग के वर्ष, 40+ सक्रिय पेटेंट, 1,500+ विश्व स्तर पर पूर्ण की गई परियोजनाएँ, लगभग 70% रोबोट पोजिशनर एकीकरण शामिल है.
प्रमाणपत्र
- आईएसओ 9001: 2015 (जीबी/टी 19001-2016) - गुणवत्ता प्रबंधन प्रणाली
- GJB 9001C-2017 - सैन्य/हथियार उपकरण गुणवत्ता प्रबंधन प्रणाली
- ईयू सीई - मशीनरी निर्देश 2006/42/ईसी (प्रमाणपत्र. नहीं. एम.2026.206.सी134866)
- हाई-टेक एंटरप्राइज - सर्टिफिकेट. नहीं. GR202341000595 (नवंबर में जारी. 2023)
आखरी अपडेट: जून 2026
संदर्भ
[1] पार्क, जे.-एच., किम, श।, चंद्रमा, एच.-एस., & किम, एम.-एच. (2019). पिघले हुए पूल व्यवहार पर गुरुत्वाकर्षण का प्रभाव और स्पंदित गैस मेटल आर्क वेल्डिंग में विभिन्न वेल्डिंग स्थितियों पर माइक्रोस्ट्रक्चर का विश्लेषण. अनुप्रयुक्त विज्ञान, 9(21), 4626.
[2] लियू, जे।, जियांग, एफ।, चेन, एस।, जू, बी।, झांग, जी।, चेंग, डब्ल्यू, & एमए, एक्स. (2023). विभिन्न वेल्डिंग स्थितियों में परिवर्तनीय ध्रुवता प्लाज्मा आर्क वेल्डिंग में वेल्ड पूल व्यवहार और वेल्ड बीड प्रदर्शन पर गुरुत्वाकर्षण प्रभाव के तंत्र. सामग्री, 16(19), 6457.
संबंधित पोस्ट

टर्नकी वेल्डिंग वर्कस्टेशन: ड्राइंग से लेकर उत्पादन के लिए तैयार सेल तक

रोबोट पोजिशनर्स के लिए संपूर्ण शुरुआती मार्गदर्शिका: सब कुछ जो आपके लिए जानना ज़रूरी है
वेल्डिंग पोजिशनर का पांच साल का टीसीओ: छिपी हुई लागतों की गिनती करना भूल गए उद्धरण

रोबोटिक वेल्डिंग दोष कैसे बनते हैं - और एक रोबोट पोजिशनर कितना ठीक कर सकता है?

शुरुआती लोगों के लिए रोबोटिक वेल्डिंग सेल प्रोग्रामिंग: चरण-दर-चरण मार्गदर्शिका 2026
