


कस्टम रोबोट वर्कस्टेशन और लेजर सिस्टम निर्माता



कैसे एक वेल्डिंग पोजिशनर गुरुत्वाकर्षण को नियंत्रित करता है: पोखर स्थिरता और वेल्ड गुणवत्ता का भौतिकी
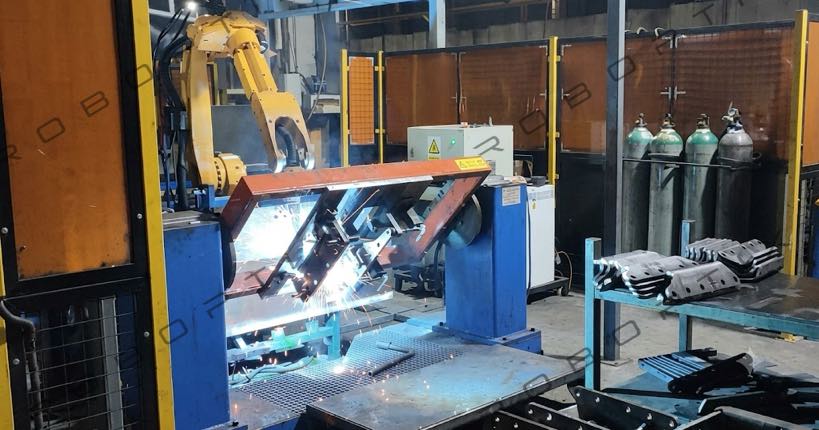
आपके वर्कपीस को घुमाने से वेल्ड परिणाम क्यों बदल जाते हैं, इसके पीछे के विज्ञान को समझना
हर वेल्डर इस भावना को जानता है. आप एक क्षैतिज जोड़ पर एक चाप मारते हैं और पोखर शहद की तरह बहता है - चिकना, उम्मीद के मुताबिक, बिल्कुल वहीं जहां आप इसे चाहते हैं. फिर आप एक ओवरहेड पास की ओर बढ़ते हैं और अचानक वही पोखर एक युद्ध बन जाता है. गुरुत्वाकर्षण, जो एक क्षण पहले आपका सहयोगी था, अब पिघली हुई धातु को आपके चेहरे की ढाल की ओर खींच रहा है.
यह कोई कौशल समस्या नहीं है. यह एक भौतिकी समस्या है. और यह वह है जिसे वेल्डिंग पोजिशनर मूल कारण से हल करता है - वर्कपीस को पुन: उन्मुख करके ताकि गुरुत्वाकर्षण हमेशा आपके पक्ष में काम करे.
जबकि वेल्डिंग पोजिशनर्स की अधिकांश चर्चाएं उत्पादकता मेट्रिक्स और पेलोड क्षमताओं पर केंद्रित होती हैं, यह लेख एक अलग दृष्टिकोण अपनाता है. जब आप वेल्ड को घुमाते हैं तो क्या होता है इसकी भौतिकी की जांच करने के लिए हम सतह के नीचे जाते हैं - शाब्दिक रूप से -, और क्यों उस घुमाव का मतलब दोष-मुक्त वेल्ड और महंगी मरम्मत के बीच अंतर हो सकता है.
मुख्य अंतर्दृष्टि: वेल्डिंग पोजिशनर केवल एक सामग्री प्रबंधन उपकरण नहीं है. यह एक गुरुत्वाकर्षण-नियंत्रण उपकरण है जो वेल्डिंग प्रक्रिया के थर्मोडायनामिक्स और द्रव गतिशीलता को मौलिक रूप से बदलता है.
1. भौतिकी समस्या: वेल्डिंग में गुरुत्वाकर्षण तटस्थ नहीं है
यह समझने के लिए कि एक पदधारी क्यों मायने रखता है, हमें पहले यह समझना होगा कि गुरुत्वाकर्षण एक वेल्ड पूल पर क्या प्रभाव डालता है. फ़्यूज़न वेल्डिंग प्रक्रियाओं में - चाहे GMAW, GTAW, एफ.सी.ए.डब्ल्यू, या SAW - पिघला हुआ वेल्ड पूल एक तरल पदार्थ है जो कई प्रतिस्पर्धी ताकतों के अधीन है:
- सतही तनाव: छोटे पैमाने पर प्रमुख शक्ति. सतह का तनाव पिघले हुए पूल को एक सुसंगत आकार में खींचता है और विरूपण का प्रतिरोध करता है. फ्लैट-पोजीशन वेल्डिंग में (1जी/1एफ), सतही तनाव जोड़ के भीतर गड्ढ़े को रोकने में मदद करता है.
- गुरुत्वाकर्षण: पिघली हुई धातु के द्रव्यमान के अनुपात में शरीर पर बल लगाता है. समतल स्थिति में, गुरुत्वाकर्षण पोखर को जोड़ की जड़ में धकेलता है - लाभकारी. ऊपरी स्थिति में (4जी/4एफ), गुरुत्वाकर्षण पोखर को जोड़ से दूर खींचता है - विनाशकारी.
- चाप दबाव: पूल की सतह पर प्लाज़्मा जेट द्वारा लगाया गया बल. यात्रा कोण और स्थिति के आधार पर चाप दबाव मदद या बाधा डाल सकता है.
- लोरेंत्ज़ बल (विद्युत चुम्बकीय): पूल के माध्यम से प्रवाहित होने वाली धारा अपना स्वयं का चुंबकीय क्षेत्र उत्पन्न करती है, एक उत्तेजक प्रभाव पैदा करना और पैठ को प्रभावित करना.
- मारांगोनी संवहन: तापमान अंतर से प्रेरित सतह तनाव प्रवणता पूल के भीतर द्रव प्रवाह का कारण बनती है, मनके के आकार और प्रवेश प्रोफ़ाइल को प्रभावित करना.
इन बलों का संतुलन आपके वेल्ड के बारे में सब कुछ निर्धारित करता है: प्रवेश की गहराई, मनका प्रोफाइल, पैर की उंगलियों पर संलयन, छींटे पीढ़ी, और संलयन की कमी जैसे दोषों के प्रति संवेदनशीलता, काटकर अलग कर देना, और स्लैग समावेशन.
आउट-ऑफ़-पोज़िशन वेल्डिंग में - लंबवत (3जी), उपरि (4जी), और झुकी हुई स्थिति - गुरुत्वाकर्षण एक स्थिर बल से एक अस्थिर बल में बदल जाता है. वेल्डमेंट जितना भारी होगा और पिघला हुआ पूल उतना ही बड़ा होगा (जैसा कि उच्च-निक्षेपण प्रक्रियाओं में होता है), यह प्रभाव उतना ही अधिक स्पष्ट होता जाता है.
1.1 संख्याओं में समतल स्थिति का लाभ
वेल्डिंग जर्नल में प्रकाशित शोध से पता चला है कि वेल्ड समतल स्थिति में बनाए जाते हैं (1जी) कई गुणवत्ता मेट्रिक्स में आउट-ऑफ़-पोज़िशन वेल्ड लगातार बेहतर प्रदर्शन करते हैं. एक अध्ययन में संरचनात्मक स्टील पर GMAW फ़िलेट वेल्ड की तुलना की गई, फ्लैट-पोजीशन वेल्ड दिखाया गया:
- 23% समान ताप इनपुट पर वर्टिकल-अप वेल्ड की तुलना में अधिक गहरी पैठ
- 40% ओवरहेड वेल्ड की तुलना में सरंध्रता में कमी
- छींटे का स्तर काफी कम है, वेल्ड के बाद पीसने के समय को कम करना 60%
- अधिक सुसंगत पैर की अंगुली कोण, थकान भरी संरचनाओं के लिए महत्वपूर्ण
ये मतभेद मामूली नहीं हैं. एक दबाव पोत की आवश्यकता के लिए 100% रेडियोग्राफिक निरीक्षण, एक फ्लैट-पोजीशन वेल्ड और एक ओवरहेड वेल्ड के बीच अंतर का मतलब पहले प्रयास और कई मरम्मत चक्रों से गुजरने के बीच का अंतर हो सकता है.
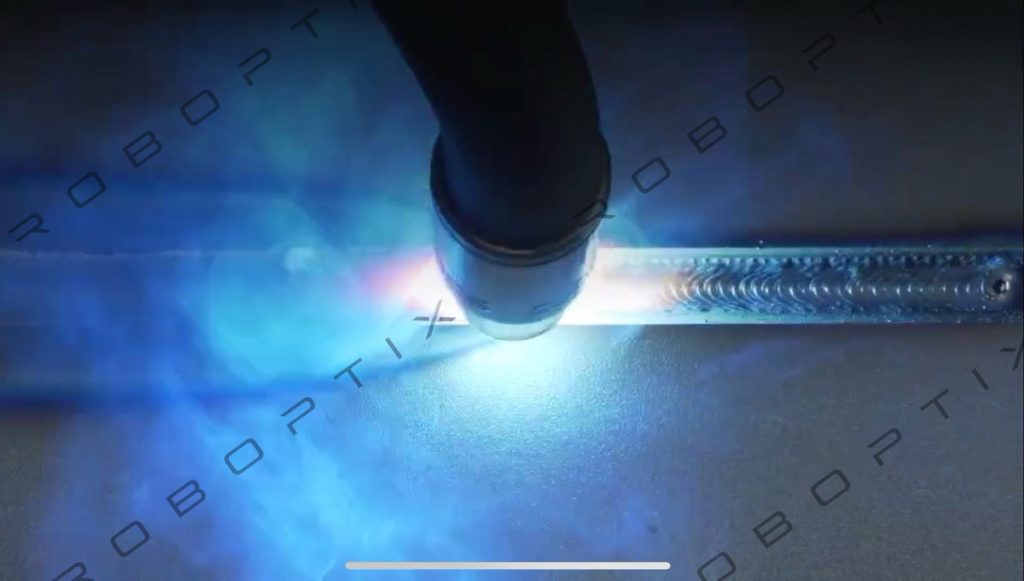
2. कैसे एक पोजिशनर भौतिकी को बदल देता है: घूर्णन = गुरुत्वाकर्षण पुनर्संरेखण
एक वेल्डिंग पोजिशनर इस समस्या पर उसके स्रोत पर ही हमला करता है. वेल्डर या रोबोट को तकनीक के साथ गुरुत्वाकर्षण की भरपाई करने के लिए मजबूर करने के बजाय - धीमी यात्रा गति, बुनाई के पैटर्न, कम जमाव दर - एक पोजिशनर वर्कपीस को घुमाता है ताकि प्रत्येक जोड़ को इष्टतम अभिविन्यास में प्रस्तुत किया जा सके.
2.1 घूर्णन की गतिकी
ROBOPTIX की B-श्रृंखला जैसे आधुनिक सर्वो-संचालित पोजिशनर्स ±0.05 मिमी तक दोहराव के साथ सटीक कोणीय स्थिति प्रदान करते हैं। 350 मिमी त्रिज्या. इसका मतलब यह है कि पोजिशनर किसी वर्कपीस को उसके कार्यशील लिफाफे के भीतर किसी भी कोण पर घुमा सकता है और उप-मिलीमीटर परिशुद्धता के साथ उस सटीक अभिविन्यास पर वापस लौट सकता है।.
एक सामान्य भारी निर्माण परिदृश्य पर विचार करें: ए 2,000 चार सतहों पर आवश्यक वेल्ड के साथ मिमी लंबा संरचनात्मक बीम. बिना पोजिशनर के, ऑपरेटर को चाहिए:
- वेल्ड चेहरा 1 समतल स्थिति में (अच्छा)
- बीम को ओवरहेड क्रेन से पलटें (5-15 मिनट का गैर-मूल्य वर्धित समय)
- वेल्ड चेहरा 2 समतल स्थिति में
- फिर से पलटें
- वेल्ड चेहरे 3 और 4 ऊर्ध्वाधर या ऊपरी स्थिति में (धीमा, दोष-प्रवण)
हेडस्टॉक-टेलस्टॉक पोजिशनर के साथ, बीम को एक बार लगाया जाता है. पोजिशनर इसे लगातार घुमाता है, प्रत्येक जोड़ को समतल स्थिति में प्रस्तुत करना. क्रेन का कोई समय नहीं है, डाउनटाइम का कोई पुनर्स्थापन नहीं, और - गंभीर रूप से - कोई आउट-ऑफ़-पोज़िशन वेल्डिंग नहीं.
2.2 पोखर व्यवहार परिवर्तन
जब कोई पोजिशनर किसी जोड़ को समतल स्थिति में लाता है, वेल्ड पूल में एक साथ कई भौतिक परिवर्तन होते हैं:
- गुरुत्वाकर्षण वेक्टर संरेखण: गुरुत्वाकर्षण बल अब जोड़ पर लंबवत कार्य करता है, पिघली हुई धातु को किनारे से खींचने के बजाय जड़ में नीचे की ओर धकेलना (खड़ा) या जोड़ से दूर (उपरि). इससे पैठ बढ़ती है और जड़ संलयन में सुधार होता है.
- सहनीय वेल्ड पूल आकार में वृद्धि: समतल स्थिति में, गुरुत्वाकर्षण-प्रेरित शिथिलता से पहले पूल बड़ा हो सकता है ("ड्रॉप-आउट" प्रभाव) घटित होना. यह उच्च जमाव दर - प्रति मिनट अधिक धातु - गुणवत्ता से समझौता किए बिना सक्षम बनाता है.
- स्थिर मारंगोनी प्रवाह: जब पूल क्षैतिज होता है तो पूल की सतह पर तापमान प्रवणता सममित रहती है. आउट-ऑफ़-पोज़िशन वेल्डिंग में, असममित शीतलन से असंतुलित सतह तनाव बल उत्पन्न होता है जो मनके के आकार को विकृत कर देता है.
- कम चाप विक्षेपण: ओवरहेड वेल्डिंग में, परिरक्षण गैस और धातु वाष्प का बढ़ता हुआ गुबार चाप को विक्षेपित कर सकता है. समतल स्थिति में, यह प्लम चाप पथ में हस्तक्षेप किए बिना स्वाभाविक रूप से ऊपर उठता है.
व्यावहारिक टेकअवे: जब गुरुत्वाकर्षण जोड़ के साथ संरेखित होता है, आप तेजी से वेल्ड कर सकते हैं, उच्च धारा के साथ, और गहरी पैठ हासिल करें - यह सब दोष दर को कम करते हुए. पोजिशनर वह उपकरण है जो जटिल वर्कपीस पर प्रत्येक जोड़ के लिए इस संरेखण को संभव बनाता है.
3. रोबोट एकीकरण भौतिकी लाभ को क्यों बढ़ाता है?
पोजिशनर्स के भौतिकी लाभ तब और भी महत्वपूर्ण हो जाते हैं जब पोजिशनर को रोबोट बाहरी अक्ष के रूप में एकीकृत किया जाता है - एक कॉन्फ़िगरेशन ROBOPTIX पोजिशनर्स मानक EtherCAT और नियंत्रक इंटरफेस के माध्यम से समर्थन करते हैं.
समन्वित गति में, रोबोट और पोजिशनर एक साथ चलते हैं. वेल्डिंग टॉर्च और वर्कपीस सिंक्रनाइज़ेशन में घूमते हैं, वेल्ड पथ के प्रत्येक बिंदु पर इष्टतम टॉर्च-टू-जॉइंट संबंध बनाए रखना. यह सक्षम बनाता है:
3.1 बेलनाकार भागों पर निरंतर वेल्डिंग
पाइप जैसे बेलनाकार वर्कपीस के लिए, दबाव पोत के गोले, और पवन टॉवर अनुभाग, समन्वित रोटेशन एकल निरंतर वेल्ड सीम की अनुमति देता है. पोजिशनर सिलेंडर को घुमाता है जबकि रोबोट टॉर्च को 12 बजे की इष्टतम स्थिति पर स्थिर रखता है. परिणाम पूरी तरह से सुसंगत वेल्ड है:
- संपूर्ण परिधि के चारों ओर समान प्रवेश
- लगातार मनका उपस्थिति - कोई स्टॉप-स्टार्ट अनियमितताएं नहीं
- वेल्ड रसायन विज्ञान और माइक्रोस्ट्रक्चर में स्थितीय भिन्नताओं का उन्मूलन
3.2 मशाल कोण समीकरण
मैनुअल और अर्ध-स्वचालित वेल्डिंग में, टॉर्च का कोण ऑपरेटर के कौशल द्वारा बनाए रखा जाता है. जटिल ज्यामितियों पर, जब वेल्डर भी गुरुत्वाकर्षण से लड़ रहा हो तो सही कार्य कोण और यात्रा कोण को बनाए रखना लगभग असंभव हो जाता है. एक पोजीशनर + रोबोट संयोजन इसे हल करता है:
- जोड़ को क्षैतिज तल में बनाए रखने के लिए भाग को घुमाना
- रोबोट को सटीक निष्पादन की अनुमति देना, दोहराए जाने योग्य टॉर्च कोणों को एक बार प्रोग्राम किया गया
- ऑपरेटर परिवर्तनशीलता को समाप्त करना जो आउट-ऑफ़-पोज़िशन जोड़ों में वेल्ड दोष का प्रमुख कारण है
4. धातुकर्म परिणाम: वेल्ड अखंडता के लिए भौतिकी का क्या अर्थ है
पोजिशनर-सक्षम फ्लैट-पोजीशन वेल्डिंग का प्रभाव दृश्यमान मनका प्रोफ़ाइल से परे और वेल्ड की धातुकर्म संरचना तक फैलता है।.
4.1 शीतलन दर संगति
वेल्ड शीतलन दर माइक्रोस्ट्रक्चर का प्राथमिक निर्धारक है, कठोरता, और यांत्रिक गुण. फ्लैट-पोजीशन वेल्डिंग में, शीतलन दर अधिक एकसमान है क्योंकि:
- वेल्ड पूल ज्यामिति सममित है, जिसके परिणामस्वरूप आधार धातु के माध्यम से समान ताप निष्कर्षण होता है
- परिरक्षण गैस कवरेज सुसंगत है, एकसमान संवहनीय शीतलन प्रदान करना
- ऊष्मा प्रवाह की कोई अधिमान्य दिशा नहीं है (जैसा कि वर्टिकल-अप वेल्डिंग में होता है, जहां पहले से जमा धातु में गर्मी बढ़ जाती है)
संरचनात्मक अनुप्रयोगों में उपयोग किए जाने वाले शमन और टेम्पर्ड स्टील्स के लिए (S690, एस960, ए514), HAZ में मार्टेंसाइट निर्माण से बचने के लिए नियंत्रित शीतलन आवश्यक है. पोजिशनर के साथ फ्लैट-पोजीशन वेल्डिंग इन संवेदनशील सामग्रियों के लिए सबसे अनुमानित थर्मल चक्र प्रदान करता है.
4.2 फ़्यूज़न ज़ोन इंटीग्रिटी
आउट-ऑफ़-पोज़िशन वेल्डिंग में साइडवॉल फ़्यूज़न की कमी सबसे आम दोषों में से एक है - और सबसे खतरनाक में से एक, क्योंकि यह दरार जैसी असंततता पैदा करता है जो थकान लोडिंग के तहत फैल सकती है. तंत्र सीधा है: ऊर्ध्वाधर और ऊपरी स्थिति में, पिघला हुआ पूल ऊपरी साइडवॉल से दूर खिसक जाता है, उस स्थान पर संलयन को कम करना.
समतल स्थिति में, गुरुत्वाकर्षण के साथ पूल को दोनों तरफ की दीवारों में सममित रूप से धकेल दिया जाता है, संलयन क्षेत्र संतुलित है. के लिए यह विशेष रूप से महत्वपूर्ण है:
- पूर्ण-प्रवेश बट जोड़ रेडियोग्राफिक या अल्ट्रासोनिक निरीक्षण के अधीन हैं
- गतिशील रूप से भरी हुई संरचनाओं में टी-जोड़ और फ़िलेट वेल्ड
- मल्टी-पास वेल्ड जहां पासों के बीच अधूरा संलयन दबे हुए दोष पैदा कर सकता है
5. भौतिकी-संचालित वेल्डिंग के लिए एक पोजिशनर का चयन करना
यदि आप स्वीकार करते हैं कि गुरुत्वाकर्षण नियंत्रण वेल्डिंग पोजिशनर का प्राथमिक कार्य है, तब चयन मानदंड "मुझे किस आकार की मशीन की आवश्यकता है" से बदल जाता है?'' से '' कौन सी पोजिशनिंग क्षमता मेरे हिस्सों पर लगातार फ्लैट-पोजीशन वेल्ड प्रदान करेगी?”
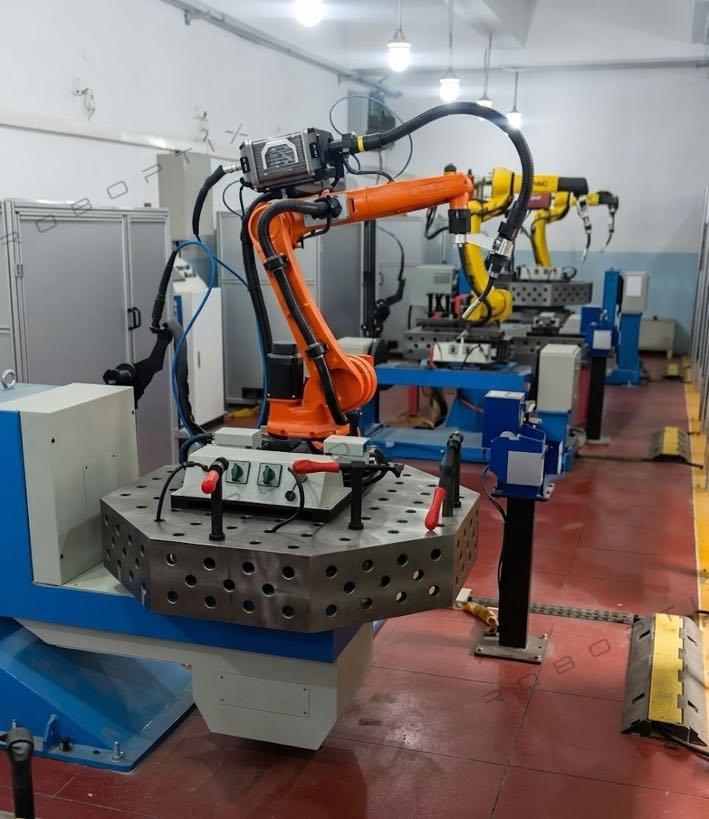
5.1 मुख्य विशिष्टता: स्थिति निर्धारण सटीकता, सिर्फ पेलोड नहीं
कई खरीदार विशेष रूप से भार क्षमता पर ध्यान केंद्रित करते हैं. लेकिन यदि आपका लक्ष्य वेल्ड पूल की भौतिकी को नियंत्रित करना है, स्थिति निर्धारण सटीकता भी उतनी ही महत्वपूर्ण है. एक पोजिशनर जो घुमा सकता है 2,000 किलो भाग लेकिन सटीक कोणीय स्थिति नहीं पकड़ सकता उद्देश्य को विफल कर देता है.
ROBOPTIX पोजिशनर्स पोजिशनिंग सटीकता प्राप्त करते हैं 0.05 R350 पर मिमी - जो लगभग कोणीय परिशुद्धता का अनुवाद करता है 0.008 डिग्री. परिशुद्धता के इस स्तर पर, पूरे वेल्ड में जोड़ को इष्टतम कोण पर रखा जाता है, लगातार गुरुत्वाकर्षण संरेखण सुनिश्चित करना.
5.2 गति सीमा: अनदेखा किया गया पैरामीटर
वेल्ड पूल का व्यवहार निरंतर वेल्डिंग के दौरान घूर्णी गति से भी प्रभावित होता है. बहुत धीमा, और चाप एक बेलनाकार भाग पर इष्टतम मशाल स्थिति से आगे निकल जाता है. बहुत तेज़, और केन्द्रापसारक प्रभाव पोखर को प्रभावित करना शुरू कर सकते हैं.
विस्तृत गति सीमा वाला एक पोजिशनर - टैकिंग और सेटअप के लिए धीमी गति से लेकर वेल्ड के बीच तेजी से पुनर्स्थापन के लिए 90°/s तक - आपको दोनों गुणवत्ता के लिए अनुकूलन करने की सुविधा देता है (धीमा, वेल्डिंग के दौरान नियंत्रित घुमाव) और उत्पादकता (पासों के बीच तेजी से पुनर्स्थापन).
5.3 विन्यास: आपके हिस्सों से ज्यामिति का मिलान
सही पोजिशनर कॉन्फ़िगरेशन आपके वर्कपीस की ज्यामिति पर निर्भर करता है:
- हेडस्टॉक-टेलस्टॉक: लंबे समय के लिए आदर्श, किरण जैसे भाग. एकल क्षैतिज अक्ष के चारों ओर घूर्णन प्रदान करता है. ROBOPTIX B001/B002 तक के स्पैन के साथ 500-3,000 किलोग्राम पेलोड परोसता है 3.5 एम.
- एल प्रकार (एकल-स्तंभ झुकाव-मोड़): प्लेट-प्रकार के वर्कपीस के लिए सर्वोत्तम, जिसमें रोटेशन और झुकाव दोनों की आवश्यकता होती है. पुन: फिक्सिंग के बिना एकाधिक चेहरों तक पहुंच की अनुमति देता है.
- यू-प्रकार (दोहरे स्तंभ): बहुत बड़े के लिए डिज़ाइन किया गया, भारी निर्माण जहां वर्कपीस के दोनों सिरों को समर्थन की आवश्यकता होती है. पवन ऊर्जा और दबाव पोत निर्माण में आम.
- घुड़सवार / बहु-अक्ष सर्वो: जटिल ज्यामिति के लिए रोबोट के साथ समन्वित समन्वित बहु-अक्ष स्थिति की आवश्यकता होती है - ROBOPTIX B008-B012 श्रृंखला इस सीमा को कवर करती है.
6. तल - रेखा: भौतिकी भुगतान करती है
वेल्डिंग पोजिशनर के लिए निवेश पर रिटर्न की गणना आमतौर पर श्रम बचत और थ्रूपुट के संदर्भ में की जाती है. लेकिन भौतिकी-संचालित लाभ - दोष दर कम हो गई, कम मरम्मत, प्रथम-पास की उच्च उपज - अक्सर अकेले श्रम बचत से अधिक होती है.
उन दुकानों के इन विशिष्ट परिणामों पर विचार करें जिन्होंने अपने रोबोटिक वेल्डिंग सेल में पोजिशनर्स को एकीकृत किया है:
| मीट्रिक | पोजिशनर के बिना | पोजिशनर के साथ |
| प्रथम-पास वेल्ड उपज | 70-85% | 95-98% |
| मरम्मत दर | 15-30% | 2-5% |
| प्रति शिफ्ट आर्क-ऑन समय | 35-45% | 65-80% |
| जमाव दर (किग्रा/घंटा) | केवल आधार दर | 1.3–1.8× आधार दर |
| क्रेन प्रति शिफ्ट चलती है | 15-30 | 1-3 |
ये संख्याएँ एक मूलभूत सत्य को दर्शाती हैं: जब आप गुरुत्वाकर्षण को नियंत्रित करते हैं, आप गुणवत्ता नियंत्रित करते हैं. और गुणवत्ता - कम मरम्मत में मापी जाती है, कम पुनर्कार्य, और उच्च थ्रूपुट - वह है जो पोजिशनर के लिए भुगतान करता है.
7. पोजिशनर पर पुनर्विचार
वेल्डिंग पोजिशनर को अक्सर सामग्री संभालने वाले सहायक उपकरण के रूप में देखा जाता है - भारी भागों को स्थानांतरित करने का एक सुविधाजनक तरीका. वह परिप्रेक्ष्य प्रौद्योगिकी को कम बेचता है. एक वेल्डिंग पोजिशनर है, इसके मूल में, एक गुरुत्वाकर्षण-प्रबंधन प्रणाली जो उन भौतिक स्थितियों को बदल देती है जिनके तहत फ़्यूज़न वेल्डिंग होती है.
वर्कपीस को घुमाकर ताकि प्रत्येक जोड़ इष्टतम अभिविन्यास में प्रस्तुत हो, एक पोजीशनर:
- गुरुत्वाकर्षण को जोड़ के साथ संरेखित करता है, पैठ और संलयन में सुधार
- वेल्ड पूल को स्थिर करता है, दोष दर को कम करना
- गुणवत्ता से समझौता किए बिना उच्च जमाव दर को सक्षम बनाता है
- पूर्वानुमानित धातुकर्म परिणामों के लिए लगातार थर्मल स्थितियां प्रदान करता है
- क्रेन-निर्भर पुनर्स्थापन के गैर-मूल्य वर्धित समय को समाप्त करता है
उन दुकानों के लिए जो अपने पहले पोजिशनर पर विचार कर रहे हैं - या मैनुअल से सर्वो-संचालित सिस्टम में अपग्रेड कर रहे हैं - भौतिकी तर्क सम्मोहक है. वर्टिकल-अप वेल्ड और फ्लैट-पोजीशन वेल्ड के बीच अंतर कॉस्मेटिक नहीं है. यह एक्स-रे फिल्मों में दिखाई देता है, यांत्रिक परीक्षण के परिणाम में, और अंततः तैयार उत्पाद की विश्वसनीयता में.
रोबोप्टिक्स पोजिशनर्स, मल्टी-एक्सिस B008-B012 श्रृंखला के माध्यम से B001 लाइट-ड्यूटी हेडस्टॉक-टेलस्टॉक से, भौतिकी-संचालित वेल्डिंग के लिए आवश्यक सटीकता और दोहराव प्रदान करने के लिए इंजीनियर किया गया है. की स्थिति सटीकता के साथ 0.05 मानक बाहरी अक्ष इंटरफेस के माध्यम से मिमी और निर्बाध रोबोट एकीकरण, वे गुरुत्वाकर्षण-नियंत्रित वेल्डिंग को सक्षम करते हैं जिसकी आधुनिक निर्माण मांग होती है.
यह देखने के लिए तैयार हैं कि भौतिकी-संचालित वेल्डिंग आपकी दुकान के लिए क्या कर सकती है?
संपर्क रोबोप्टिक्स एक अनुकूलित पोजिशनर चयन विश्लेषण के लिए, जिसमें सभी प्रमुख रोबोट ब्रांडों के लिए 3डी लेआउट चित्र और एकीकरण समर्थन शामिल है.
लेखक के बारे में
अनुभव & साख
रोबोटिक वेल्डिंग सिस्टम एकीकरण विशेषज्ञ के साथ 12+ रोबोट पोजिशनर चयन और एकीकरण पर केंद्रित वर्षों का प्रत्यक्ष परियोजना अनुभव. को परामर्श प्रदान किया है 300+ उत्तरी अमेरिका भर में कारखाने, यूरोप, और एशिया. इस आलेख में सभी विनिर्देशन डेटा वास्तविक एच से लिया गया है / बी / एल / यू सीरीज उत्पाद डेटाशीट.
कंपनी बैकग्राउंड: 26+ वेल्डिंग ऑटोमेशन इंजीनियरिंग के वर्ष, 40+ सक्रिय पेटेंट, 1,500+ विश्व स्तर पर पूर्ण की गई परियोजनाएँ, लगभग 70% रोबोट पोजिशनर एकीकरण शामिल है.
प्रमाणपत्र
- आईएसओ 9001: 2015 (जीबी/टी 19001-2016) - गुणवत्ता प्रबंधन प्रणाली
- GJB 9001C-2017 - सैन्य/हथियार उपकरण गुणवत्ता प्रबंधन प्रणाली
- ईयू सीई - मशीनरी निर्देश 2006/42/ईसी (प्रमाणपत्र. नहीं. एम.2026.206.सी134866)
- हाई-टेक एंटरप्राइज - सर्टिफिकेट. नहीं. GR202341000595 (नवंबर में जारी. 2023)
आखरी अपडेट: जून 2026
संबंधित पोस्ट
अपनी फ़ैक्टरी के लिए सही रोबोटिक लेज़र वेल्डिंग सिस्टम कैसे चुनें
रोबोटिक वेल्डिंग दोष कैसे बनते हैं - और एक रोबोट पोजिशनर कितना ठीक कर सकता है?
इंस्टालेशन & रोबोटिक लेजर वेल्डिंग सिस्टम के लिए रखरखाव गाइड: एक व्यावहारिक रोडमैप

5 स्ट्रक्चरल स्टील के लिए रोबोटिक वेल्डिंग सेल खरीदने से पहले पूछे जाने वाले प्रश्न
रोबोटिक वेल्डिंग सेल बनाम पारंपरिक वेल्डिंग लाइन: आपकी दुकान के फर्श पर वास्तव में क्या परिवर्तन होता है
