


Hersteller kundenspezifischer Roboterarbeitsplätze und Lasersysteme



Warum ein 2-Tonnen-Positionierer ein 2-Tonnen-Teil nicht immer halten kann: Exzentrische Belastung, Umkippmoment, und Trägheit
Ein Stellungsregler mit Nennleistung 2,000 kg sieht aus, auf Papier, als ob es jeden halten sollte 2,000 kg Teil. Auf dem Feld, Dies ist häufig nicht der Fall – und der Fehler ist kein Mangel, Es ist ein Missverständnis darüber, was die Bewertung bedeutet. Bei der 2-Tonnen-Zahl wird von einer Last ausgegangen, die beim Nennradius auf der Drehachse zentriert ist. Echte Fabrikationen haben einen verschobenen Schwerpunkt, beschleunigen und verlangsamen, und der gegenwärtige Moment lädt die einfache Gewichtszahl, die nie erfasst wurde.
In diesem Artikel werden die drei Kräfte erläutert, die die tatsächliche Leistungsfähigkeit eines Positionierers stillschweigend untergraben: exzentrische Belastung, Umkippmoment, und Trägheit. Sie zu verstehen, macht den Unterschied zwischen der Spezifikation eines Positionierers, der Ihr Teil hält, und einem, der es belastet, sackt durch, oder hält es nicht genau.
Notiz: Die nachstehende Kapazitätsmethodik spiegelt wider ROBOPTIX Die Praxis ist in der Positionierertechnik enthalten und weist Querverweise zu Peer-Review-Forschung zur Positionierungsgenauigkeit unter Last auf (Park et al., 2019, Angewandte Wissenschaften; Liu et al., 2023, Materialien).
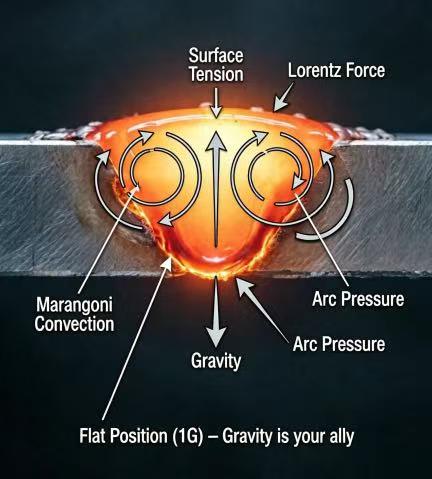
1. Der 2-Tonnen-Irrtum
Die Nutzlast eines Positionierers wird unter den angegebenen Werten gemessen, idealisierte Bedingungen: eine Ladung mit der angegebenen Masse, zentriert auf der Rotationsachse (oder auf einem definierten Radius für Kippachsen), mit einer definierten Geschwindigkeit, bei Umgebungstemperatur. Wenn Sie diese ändern, ändert sich auch die effektive Kapazität. Die Bewertung ist ein Punkt auf einer Kurve, nicht die ganze Kurve.
1.1 Was „2.000 kg“ wirklich bedeutet
- Zentriert: Die Masse ist um die Rotationsachse im Gleichgewicht, es entsteht also kein Kippmoment.
- Bei Nennradius: Für Kippachsen, Die Last befindet sich im Radius, für den die Bewertung abgeleitet wurde – nicht weit auskragend.
- Konstante Geschwindigkeit: Keine aggressive Beschleunigung oder Notstopps, die die dynamische Belastung erhöhen.
Ein langer Balken, eine außermittige Halterung, oder ein geschweißtes Teil, während die Achsenindizes zwischen den Durchgängen alle drei Annahmen gleichzeitig verletzen. Die 2-Tonnen-Zahl wird, bestenfalls, optimistisch.
2. Exzentrische Belastung: Wenn sich der Schwerpunkt verschiebt
Jedes Teil hat einen Schwerpunkt (Zahn). Wenn dieses CoG auf der Rotationsachse sitzt, Die Last ist reines Gewicht. Wenn es außerhalb der Achse sitzt – was bei echten Schweißkonstruktionen fast immer der Fall ist – erzeugt das Teil ein Moment, das seinem Gewicht multipliziert mit dem Versatzabstand entspricht. Je weiter das CoG von der Achse entfernt ist, desto größer ist das Moment, dem der Stellungsregler standhalten muss.
2.1 Der Moment schlägt die Masse
Zwei Teile können genau das gleiche Gewicht haben, erfordern jedoch eine völlig unterschiedliche Leistung des Positionierers. A 2,000 kg-Würfel mittig auf dem Spannfutter ist einfach. A 2,000 Bei einem an einem Ende montierten kg-Träger liegt der Schwerpunkt mindestens einen Meter von der Achse entfernt, Dadurch entsteht ein Kippmoment, bei dem die Nutzlastzahl nie berücksichtigt wird. Der Positionierer trägt nicht mehr nur das Gewicht, er leistet Widerstand gegen einen Hebel.
Faustregel: für eine Kipp- oder Drehachse, Bewerten Sie den Kippmoment (Gewicht × CoG-Offset), nicht nur das Gewicht. Die Momentenbewertung ist die eigentliche Grenze.
3. Umkippmoment: Die wahre Grenze
Das Kippmoment ist die Rotationskraft, die versucht, die Achse des Positionierers zu kippen oder zu verdrehen. Es wird berechnet als M = W × d, Dabei ist W das Gewicht und d der senkrechte Abstand von der Rotationsachse zum CoG. Die strukturellen und Antriebsgrenzen eines Positionierers werden durch den Moment bestimmt, den er halten kann, und diese Grenze wird lange vor der Massengrenze erreicht, wenn Lasten ausgeglichen werden.
3.1 Ausgearbeitetes Beispiel
Nimm ein 2,000 kg-Teil mit seinem CoG 0.8 m von der Rotationsachse entfernt. Der Umkippmoment ist 2,000 kg × 0.8 m = 1,600 kg·m. Wenn der gleiche Stellungsregler dafür ausgelegt ist, sagen, 1,200 kg·m Kippmoment bei Geschwindigkeit, Der Teil überschreitet den tatsächlichen Grenzwert, obwohl er darunter liegt 2,000 kg-Massenbewertung. Entweder sackt der Stellungsregler durch, Drifts, oder der vorgegebene Winkel kann nicht eingehalten werden – und die Schweißnaht landet falsch.
- Cantilever-Strafe: Anbringen einer Last an einem Ende (Ausleger) maximiert d und damit M. Die gleiche Masse zwischen Kopf und Reitstock minimiert dies.
- Empfindlichkeit der Neigungsachse: Kippachsen wirken der Schwerkraft direkt entgegen; Eine außermittige Belastung einer Kippachse ist der härteste Fall für ein Kippmoment.
4. Trägheit: Die dynamische Belastung, die Sie vergessen
Das statische Gewicht ist das Gewicht des Teils im Ruhezustand. Beim Bewegen ist Trägheit gefragt. Jedes Mal, wenn die Achse beschleunigt oder abbremst, Die effektive Last steigt über das statische Gewicht um einen Betrag an, der proportional zur Masse mal Beschleunigung ist. Eine schnelle Indizierung zwischen Schweißdurchgängen kann den Bedarf kurzzeitig vervielfachen.
4.1 Beschleunigung vergrößert alles
Ein Positionierer, der einen schweren Gegenstand dreht, Ein außermittiges Teil mit hoher Geschwindigkeit muss sowohl dem Kippmoment standhalten als auch das Drehmoment liefern, um die Rotationsträgheit des Teils zu beschleunigen. Das dynamische Drehmoment kann das statische Moment bei Start-Stopp-Zyklen um ein Vielfaches übersteigen – genau das Aufgabenprofil des Mehrdurchgangs-Roboterschweißens, wo die Achse kriecht, Indizes, und dreht sich ständig um. Das Ignorieren der Trägheit ist die häufigste Ursache dafür, dass ein Stellungsregler „im leeren Zustand einwandfrei funktioniert, aber Probleme mit dem Realteil hat“.
5. So berechnen Sie die tatsächliche Kapazität
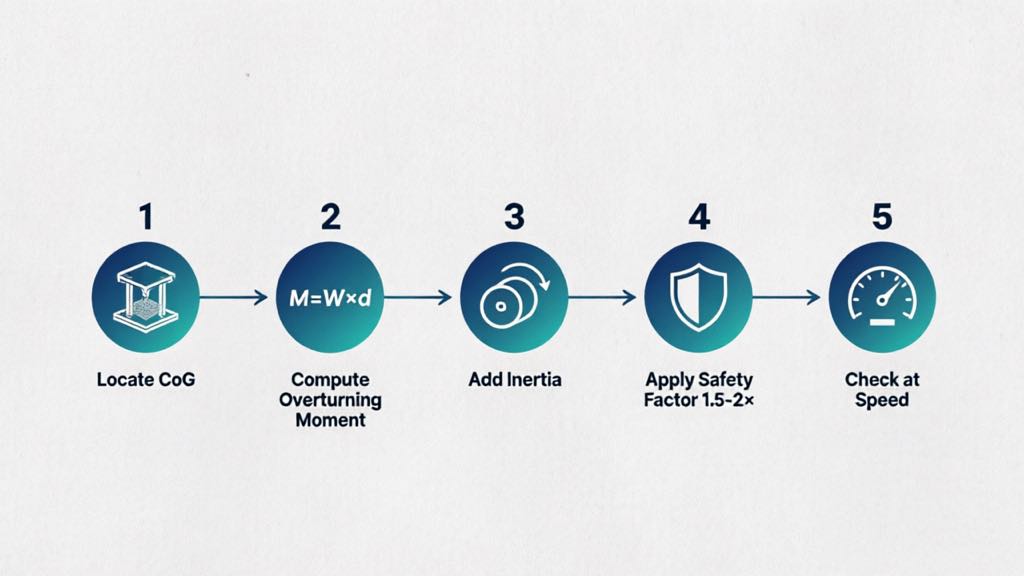
Die richtige Dimensionierung eines Positionierers erfordert die Berechnung der Moment- und Trägheitsanforderungen Ihres tatsächlichen Teils, Ich lese die Massenbewertung nicht. Eine praktische Methode:
- Suchen Sie das CoG: Aus CAD oder durch Wiegen, Finden Sie den Schwerpunkt und seinen Versatz von jeder Rotationsachse.
- Berechnen Sie das Kippmoment: M = W × d für jede Achse; Vergleichen Sie es mit der Momentenbewertung des Stellungsreglers, nicht seine kg-Bewertung.
- Trägheit hinzufügen: Schätzen Sie das maximale Beschleunigungsdrehmoment anhand der Masse, Trägheitsradius, und maximale Winkelbeschleunigung.
- Sicherheitsfaktor anwenden: Verwenden Sie 1,5–2× für Moment und Trägheit, um den Schätzfehler abzudecken, tragen, und Stoßbelastungen.
- Überprüfen Sie die Geschwindigkeit: Bestätigen Sie, dass der Grenzwert bei der Drehzahl gilt, mit der Sie tatsächlich laufen, nicht nur beim Kriechen.
ROBOPTIX Positionierer sind sowohl mit Nutzlast- als auch mit Kippmomentangaben spezifiziert, und das Anwendungsteam vergleicht sie mit dem tatsächlichen CoG und Arbeitszyklus Ihres Teils und nicht mit der Massenzahl im Katalog. Der B001–B004 Kopf-Schwanz-Serie und B008–B012 Bei mehrachsigen Servoeinheiten werden Momentgrenzen neben der Nutzlast angegeben, sodass die tatsächlichen Einschränkungen vor dem Kauf sichtbar sind.
6. Feldbeispiel: Der „Innerhalb der Bewertung“-Fehler
Ein ROBOPTIX-Kunde hat sich für einen Positionierer allein aufgrund der Masse entschieden 1,800 kg Rahmen, dessen CoG saß 1.1 m von der Kippachse entfernt. Die Masse befand sich unter der 2,000 kg-Bewertung, aber das Kippmoment überschritt die Achsgrenze. Unter Schweißen, Der Rahmen sackte am anderen Ende um einige Millimeter ab und die Roboternaht verschwand. Die Umstellung auf einen Positionierer mit ausreichender Momentkapazität – bei nahezu der gleichen Nennmasse – beseitigte den Durchhang und stellte die Ausbeute beim ersten Durchgang wieder her. Die Lektion: Die Massenbewertung war nie die verbindliche Einschränkung; Der Moment war.
7. Wenn der 2-Tonnen-Irrtum nicht greift
Verlangt Offenheit: für viele Teile, Die einfache Massenangabe ist völlig ausreichend. Die Exzentrizitäts- und Trägheitseffekte sind gering, wenn:
- Das Teil ist kompakt, wobei sein CoG in der Nähe der Rotationsachse liegt
- Die Drehung erfolgt langsam und die Indexierung erfolgt sanft (geringe Beschleunigung)
- Die Last ist zwischen Kopf- und Reitstock zentriert, nicht freitragend
In diesen Fällen, Ein Stellungsregler, dessen Größe allein auf der Masse basiert, wird die angegebene Leistung erbringen. Der Trugschluss bleibt nur auf lange Sicht bestehen, außermittig, schnell zyklische Teile, in denen Moment und Trägheit dominieren – welche, nicht zufällig, sind die Teilepositionierer, für deren Handhabung am häufigsten gekauft wird.
Häufig gestellte Fragen
Q: Warum kann ein 2-Tonnen-Positionierer kein 2-Tonnen-Teil halten??
A: Denn die 2-Tonnen-Nennlast setzt eine zentrierte Last bei Nennradius und konstanter Geschwindigkeit voraus. Ein reales Teil mit außermittigem Schwerpunkt erzeugt ein Kippmoment und, unter Beschleunigung, Trägheit – beides wird von der Massenbewertung ignoriert. Die verbindliche Grenze wird zum Moment, nicht Masse.
Q: Was ist ein Kippmoment in einfachen Worten??
A: Dabei handelt es sich um die Rotationskraft, die eine Last ausübt, weil ihr Gewicht von der Rotationsachse versetzt ist: Moment = Gewicht × Abstand von der Achse zum Schwerpunkt. Ein auskragendes Teil erzeugt selbst bei geringem Gewicht ein großes Moment.
Q: Wie viel Sicherheitsfaktor sollte ich verwenden??
A: Wenden Sie 1,5–2× sowohl auf das Kippmoment als auch auf die Trägheit an, um den Schätzfehler abzudecken, Bauteilverschleiß, und Stoßbelastungen durch abrupte Stopps. Größe entsprechend der faktorisierten Nachfrage, nicht die reine Zahl.
Q: Vermeidet ein zentrierter Teil diese Probleme??
A: Weitgehend ja. Mit Schwerpunkt auf der Drehachse und sanfter Bewegung, Exzentermoment und dynamische Trägheit bleiben klein, und die Massenbewertung wird zu einem zuverlässigen Anhaltspunkt. Die Probleme nehmen mit dem Offset zu, Geschwindigkeit, und freitragende Montage.
Eine Ausnahme bildet ein 2-Tonnen-Positionierer, der ein 2-Tonnen-Teil hält, nicht die Regel, denn die Bewertung beschreibt eine idealisierte Zentrierung, ständige Belastung. Bei exzentrischer Belastung verschiebt sich der Schwerpunkt aus der Achse und es entsteht ein Kippmoment; Die Trägheit fügt bei jeder Beschleunigung und jedem Stopp eine dynamische Spitze hinzu. Zusammen können sie die tatsächlich nutzbare Kapazität weit unter die Nennmasse reduzieren – manchmal sogar dramatisch, wie die Cantilever-Strafe zeigt.
Die Lösung besteht darin, die Größe nach Moment und Trägheit zu bestimmen, nicht Masse. Lokalisieren Sie den Schwerpunkt, Berechnen Sie das Kippmoment für jede Achse, Fügen Sie den dynamischen Trägheitsbedarf hinzu, und wenden Sie einen Sicherheitsfaktor an, bevor Sie mit den veröffentlichten Grenzwerten des Stellungsreglers vergleichen. ROBOPTIX spezifiziert Positionierer mit expliziten Momentbewertungen und validiert sie anhand der tatsächlichen Geometrie und des Arbeitszyklus Ihres Teils, Die Nummer, bei der Sie kaufen, ist also die Nummer, mit der Sie schweißen. Für lange, außermittig, oder sich schnell bewegende Schweißkonstruktionen – für deren Handhabung die Teilepositionierer da sind – ist diese Disziplin der Unterschied zwischen einer Zelle, die hält, und einer Zelle, die durchhängt.
Größenbestimmung im Moment, nicht Masse? Kontaktieren Sie ROBOPTIX mit dem Gewicht Ihres Teils, Schwerpunkt, und Arbeitszyklus für eine last- und momentvalidierte Stellungsreglerempfehlung.
Über den Autor
Erfahrung & Anmeldeinformationen
Spezialist für die Integration von Roboterschweißsystemen mit 12+ Jahre direkte Projekterfahrung mit Schwerpunkt auf der Auswahl und Integration von Roboterpositionierern. Hat beratend zur Seite gestanden 300+ Fabriken in ganz Nordamerika, Europa, und Asien. Alle Spezifikationsdaten in diesem Artikel stammen aus tatsächlichen H / B / L / Produktdatenblätter der U-Serie.
Unternehmenshintergrund: 26+ Jahre Erfahrung in der Schweißautomatisierungstechnik, 40+ aktive Patente, 1,500+ abgeschlossene Projekte weltweit, etwa 70% einschließlich der Integration eines Roboterpositionierers.
Zertifizierungen
- ISO 9001: 2015 (GB/T 19001-2016) — Qualitätsmanagementsystem
- GJB 9001C-2017 – Qualitätsmanagementsystem für Militär-/Waffenausrüstung
- EU CE – Maschinenrichtlinie 2006/42/EG (Zert. NEIN. M.2026.206.C134866)
- High-Tech-Unternehmen – Zert. NEIN. GR202341000595 (Ausgestellt im November. 2023)
Zuletzt aktualisiert: Jun 2026
Referenzen
[1] Park, J.-H., Kim, S.-H., Mond, H.-S., & Kim, M.-H. (2019). Einfluss der Schwerkraft auf das Verhalten des Schmelzbades und Analyse der Mikrostruktur an verschiedenen Schweißpositionen beim Metalllichtbogenschweißen mit Impulsgas.Angewandte Wissenschaften, 9(21), 4626.
[2] Liu, J., Jiang, F., Chen, S., Xu, B., Zhang, G., Cheng, W., & Ma, X. (2023). Mechanismen des Einflusses der Schwerkraft auf das Verhalten des Schweißbades und die Leistung der Schweißraupe beim Plasmalichtbogenschweißen mit variabler Polarität über verschiedene Schweißpositionen hinweg.Materialien, 16(19), 6457.
VERWANDTE BEITRÄGE

Was ist eine Roboterschweißzelle?? 2026 Leitfaden für Anfänger | 37 Shop-Daten

3D Vision Laser-Nahtverfolgung erklärt:Von der Punktwolke zum Schweißpfad in Sekunden

Scan-to-Weld-Technologie:Wie Reverse Modeling die Roboterprogrammierung ersetzt

So berechnen Sie den ROI einer Roboterschweißzelle in 2026: Komplette Vorlage mit realen Fällen

ROI-Analyse des Roboter-Laserschweißens: Lohnt sich die Investition??
