Hersteller kundenspezifischer Roboterarbeitsplätze und Lasersysteme



1G bis 6G ohne Kran: Wie ein Positionierer Überkopfschweißnähte in Flachschweißnähte umwandelt
Schweißposition ist nicht nur eine Etikettierungskonvention – sie bestimmt die Fehlerraten, Ablagerungsgeschwindigkeit, und Schweißersicherheit
Seit über fünfzehn Jahren unterstützen wir Fertigungsbetriebe beim Übergang vom manuellen zum Roboterschweißen, eine Beobachtung wiederholt sich: Der größte Indikator für die Schweißqualität ist nicht die Fähigkeit des Schweißers oder die Marke der Maschine, sondern die Schweißposition. Eine flachgeschweißte Verbindung (1G) und die gleiche Verbindung über Kopf geschweißt (4G) kann sich unterscheiden 40% in der Fehlerquote, auch bei identischen Parametern.
Die AWS/ASME Schweißposition Das System – 1G bis 6G – existiert genau deshalb, weil sich die Schwerkraft in jedem Winkel anders verhält. In diesem Artikel wird erklärt, warum das Schweißen in der falschen Position fehlschlägt, wie ein Schweißpositionierer diesen Fehlermodus mechanisch beseitigt, und wie die messbaren Qualitätssteigerungen in einer realen Produktionshalle aussehen.

1. Das 1G–6G-System: Warum Position ein physikalisches Problem ist
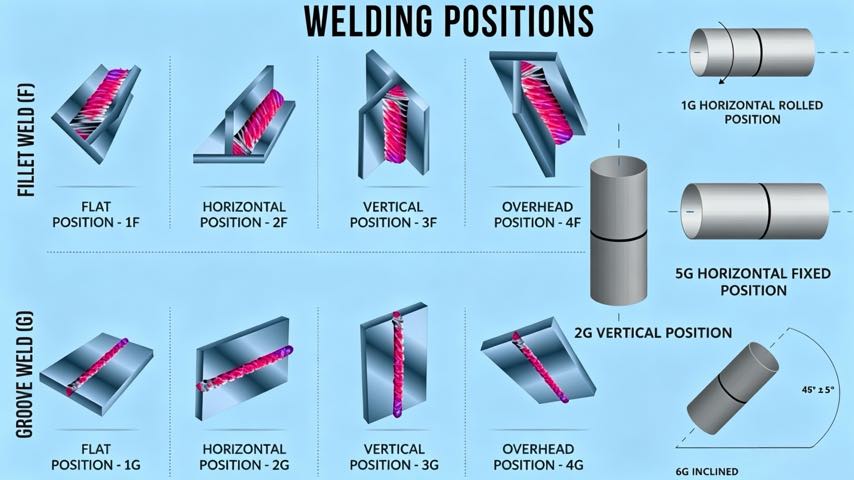
Schweißpositionen beschreiben die Ausrichtung der Schweißachse und des Schmelzbades relativ zur Schwerkraft. Die Standardklassifizierung:
- 1G / 1F: Flache Position. Das Schweißbad sitzt auf der Verbindungsstelle; Die Schwerkraft drückt Metall in die Wurzel. Am sichersten und schnellsten.
- 2G / 2F: Horizontale Position. Die Schwerkraft beginnt, das Becken nach unten zu ziehen, Es besteht die Gefahr, dass die Oberkante durchhängt.
- 3G / 3F: Vertikale Position. Das Becken bekämpft die Schwerkraft entlang der gesamten Fuge; erfordert eine kontrollierte Fahrt und oft eine geringere Hitze.
- 4G / 4F: Überkopfposition. Durch die Schwerkraft wird das Becken direkt von der Verbindung weggezogen – die fehleranfälligste Ausrichtung.
- 5G / 6G: Rohrpositionen (Festwinkel). 6G, bei einer 45-Grad-Neigung, ist die härteste Zertifizierungsschweißung, da jede Position in einem Durchgang durchlaufen wird.
Der Fortschritt von 1G zu 4G ist im Wesentlichen ein Fortschritt davon, wie hart die Schwerkraft gegen Sie arbeitet. In flacher Position, Die Schwerkraft ist ein Verbündeter. In Überkopfposition, es ist eine aktive Bedrohung für die Fusion. Was viele Shops unterschätzen, ist, dass es sich hierbei nicht um einen allmählichen Rückgang handelt – die Schwierigkeitskurve wird nach der horizontalen Position stark steiler, Genau aus diesem Grund dominieren Überkopf- und Vertikalverbindungen die Liste der von der Norm abgelehnten Schweißnähte.
1.1 Filet vs. Rille: Zwei parallele Systeme
Es ist zu beachten, dass das Schweißpositionssystem zweigleisig ist. Die „G“-Positionen (1G, 2G, 3G, 4G) beschreiben Nutschweißnähte in Platten oder Rohrwänden, während die „F“-Positionen (1F, 2F, 3F, 4F) Beschreiben Sie Kehlnähte an der Verbindungsstelle zweier Bauteile. Ein Positionierer hilft bei beiden gleichermaßen: Egal, ob Sie eine Stoßverbindung in einem Druckbehältermantel oder eine Kehle an einem Strukturzwickel schweißen, Das Drehen des Elements in die flache Ausrichtung bietet den gleichen physikalischen Vorteil. Für Rohrarbeiten, das 5G (festes horizontales Rohr) und 6G (festes 45-Grad-Rohr) Positionen sind die härtesten Zertifizierungen der Branche, da der Schweißer alle Ausrichtungen innerhalb einer einzelnen Verbindung durchlaufen muss – genau das Szenario, das ein Positionierer neutralisieren soll.
1.2 Was die Daten zeigen
In allen ROBOPTIX-Kundenbereitstellungen, Folgendes messen wir konsequent, wenn dieselbe MSG-Kehlnaht an unterschiedlichen Positionen auf Baustahl hergestellt wird (S355):
- Wohnung (1F): geringste Porosität, tiefste Penetration, höchste Fahrgeschwindigkeit
- Horizontal (2F): ~10 % langsamer; geringes Risiko einer Unterschneidung der oberen Zehe
- Vertikal (3G): ~30 % langsamer; erfordert eine Webkontrolle, um Kaltüberlappungen zu verhindern
- Overhead (4F): ~45 % langsamer; höchste Porosität und mangelndes Fusionsrisiko
Diese Feldbeobachtungen stimmen mit von Experten begutachteten Studien überein, die zeigen, dass Überkopfschweißnähte bis zu 100 % aufweisen können 40% mehr Porosität als flache Positionsäquivalente bei angepasster Wärmezufuhr. Der Mechanismus ist prozessübergreifend konsistent – GMAW, FCAW, und sogar GTAW zeigen alle eine verschlechterte Beckenkontrolle, wenn sich die Ausrichtung von der Ebene wegbewegt.
Die geschäftlichen Auswirkungen sind direkt. Jeder Prozentpunkt des Überkopfschweißens in Ihrer Mischung ist ein Prozentpunkt des Nacharbeitsrisikos, Inspektionskosten, und planen Sie die Exposition. Für einen Fab-Shop, der auf AWS D1.1-Strukturarbeiten bietet, wo die Grenzwerte für die Sicht- und Ultraschallprüfung streng sind, Die Position der Schweißnaht kann darüber entscheiden, ob ein Projekt profitabel oder verlustbringend ist.
2. Warum das Schweißen außerhalb der Position fehlschlägt
Die Ausfallmechanismen sind mechanischer Natur, kein Bedienerfehler:
2.1 Durchhängen und Ausfallen des Pools
Beim Überkopfschweißen, Das Gewicht des Schmelzbades übersteigt die Oberflächenspannung, die es aushalten kann. Das Ergebnis ist ein Durchhängen, übermäßige Verstärkung, oder völliger Abfall des Schweißgutes. Schweißer kompensieren dies durch einen geringeren Strom und eine langsamere Bewegung – was die Eindringung verringert und eigene Fehler verursacht.
2.2 Asymmetrische Kühlung und Kaltkühlung
Beim Vertikalschweißen, Hitze steigt in bereits abgelagertes Metall auf. Dieser asymmetrische Wärmegradient führt zu einer unregelmäßigen Erstarrung, Erhöhung des Risikos einer kalten Runde (Mangel an Fusion an der Zehe) – ein verborgener Defekt, der mit bloßem Auge nicht sichtbar ist.
2.3 Unterbrechung des Schutzgases
In Überkopf- und Vertikalpositionen, Die aufsteigende Wolke aus Metalldampf und erhitztem Gas kann die Schutzgasabdeckung beeinträchtigen, Dadurch gelangen atmosphärische Verunreinigungen in das Becken und es entsteht Porosität.
2.4 Die menschlichen Kosten: Müdigkeit und Sicherheit
Jenseits der Metallurgie, Das Schweißen außerhalb der Position verursacht menschliche Kosten, die E-E-A-T-bewusste Arbeitgeber nicht ignorieren können. Beim Überkopfschweißen ist der Bediener herabfallenden Spritzern und intensiver Strahlungswärme von oben ausgesetzt, während vertikale und Überkopfhaltungen zu Nacken- und Schulterermüdung führen, die die Technik über eine lange Schicht hinweg beeinträchtigt. Ermüdung ist nicht unabhängig von der Qualität – sie trägt direkt zu den oben beschriebenen Fehlerraten bei. Durch Überführen der Gelenke in die flache Position, Ein Positionierer wandelt auch eine ergonomisch schwierige Aufgabe in eine kontrollierte um, wiederholbares, Aus diesem Grund klassifizieren Sicherheitsingenieure Positionierer zunehmend als primären ergonomischen Eingriff und nicht nur als Produktivitätswerkzeug.
3. Wie ein Positionierer jedes Gelenk in eine flache Position umwandelt
Ein Schweißpositionierer behebt dieses Problem an der Ursache. Anstatt den Schweißer oder Roboter zu bitten, gegen die Schwerkraft anzukämpfen, Es dreht das Werkstück, sodass jede Verbindung flach dargestellt wird (1G/1F) Orientierung.
3.1 Der Mechanismus
Stellen Sie sich einen Strukturträger vor, der an allen vier Seiten Schweißnähte benötigt. Ohne Stellungsregler, Die Werkstatt dreht es mit einem Laufkran zwischen jeder Seite um – und fügt hinzu 5 Zu 15 Minuten schweißfreie Ausfallzeit pro Umdrehung, und mindestens zwei Gesichter in vertikale oder über Kopfpositionen zu zwingen. Mit Spindelstock-Reitstock-Positionierer (wie der ROBOPTIX B001, Nennlast 500–1.000 kg mit ±0,05 mm Wiederholgenauigkeit bei R350), Der Balken wird einmal montiert und kontinuierlich gedreht. Jede Seite ist flach verschweißt.
Feldergebnis: Betriebe, die Positionierer für die Strahlfertigung verwenden, erhöhen die Lichtbogen-Einschaltzeit in der Regel von etwa 40 % auf etwa 70 % einer Schicht, weil kranabhängige Umpositionierungen entfallen.
3.2 Kontinuierliches Schweißen an zylindrischen Teilen
Für Rohre und Druckbehältermäntel, Ein koordinierter Positionierer dreht den Zylinder, während der Roboter den Brenner in der optimalen 12-Uhr-Position hält. Das Ergebnis ist eine Single, ununterbrochene Naht mit gleichmäßiger Durchdringung – unmöglich zu erreichen durch Umpositionieren eines fixierten Werkstücks.
3.3 Auswahl der richtigen Positionierungsgeometrie
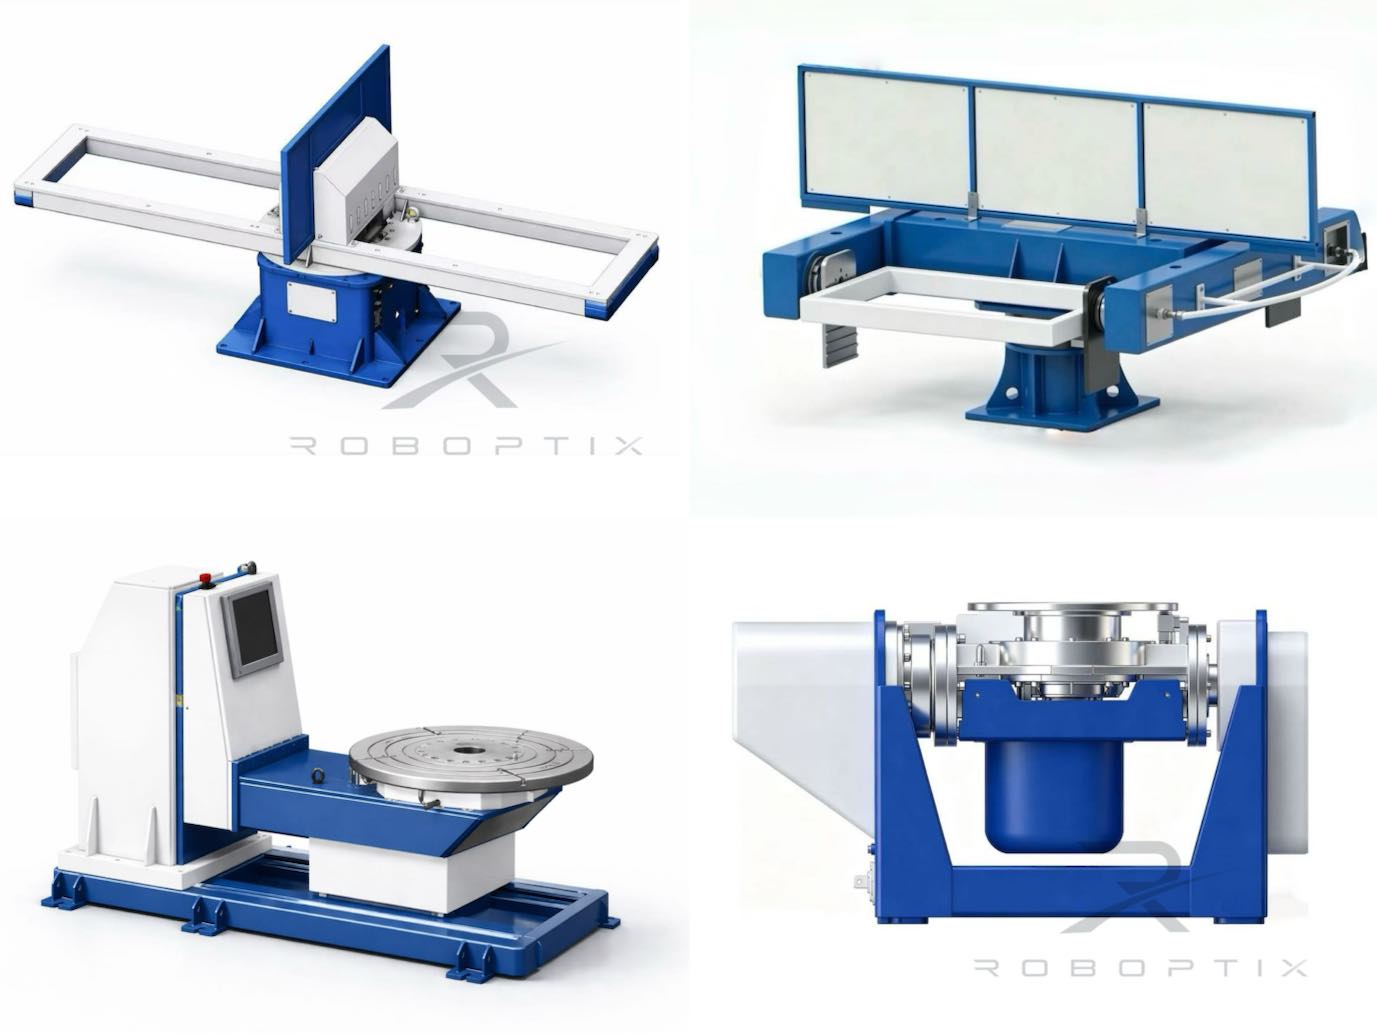
Das Konvertierungsprinzip ist universell, aber die Hardware unterscheidet sich je nach Teileform. Spindelstock-Reitstock-Einheiten (ROBOPTIX B001–B004) Anzug lange balkenartige Elemente, die um eine horizontale Achse gedreht werden. Kipp-Dreh-Positionierer vom Typ L fügen eine Kippachse für Plattenarbeiten hinzu, bei denen Zugriff auf mehrere Flächen ohne erneute Befestigung erforderlich ist. U-Typ-Doppelsäuleneinheiten unterstützen sehr große, schwere Konstruktionen – häufig bei der Herstellung von Windtürmen und Druckbehältern –, bei denen beide Enden abgestützt werden müssen. Durch die Auswahl der richtigen Geometrie wird sichergestellt, dass das Teil bei jeder Verbindung tatsächlich in eine flache Position gebracht werden kann, Das ist der Sinn der Übung.
4. Messbare Qualitätssteigerungen
Die Qualitätsverbesserung durch Positionsumwandlung ist nicht theoretisch. Typische Ergebnisse nach der Integration eines Positionierers in eine Roboterschweißzelle:
| Metrisch | Handbuch / Kein Positionierer | Mit Positionierer |
| Ertrag im ersten Durchgang | 70–85 % | 95–98 % |
| Überkopfschweißfehler | Hoch (Grundlinie) | Nahezu Null (auf 1G umgestellt) |
| Reisegeschwindigkeit (Durchschn) | Grundlinie | Bis zu 1,4-mal schneller |
| Kran bewegt sich / Schicht | 15–30 | 1–3 |
Für normkritische Arbeiten – Druckbehälter gemäß ASME Abschnitt VIII, oder strukturelle Verbindungen unter AWS D1.1 – der Unterschied zwischen a 75% und a 97% Der First-Pass-Ertrag schlägt sich direkt in Inspektionskosten nieder, Reparaturarbeiten, und Lieferrisiko.
4.1 Ein funktionierendes Beispiel
Denken Sie an einen Hersteller, der schweißt 500 identische Halterungsbaugruppen pro Monat, jeweils mit vier Kehlnähten. Manuell in gemischten Positionen geschweißt, nehme an, a 78% First-Pass-Ertrag und 25 Minuten kranabhängiges Umpositionieren pro Einheit. Konvertieren in eine Positioniererzelle bei 96% Ausbeute bei einminütiger Beladung entfällt in etwa 120 Stunden pro Monat an Ausfallzeiten beim Neupositionieren und reduziert Reparaturschweißarbeiten um mehr als die Hälfte. Der Qualitätsgewinn und der Durchsatzgewinn verstärken sich: Weniger Reparaturen bedeuten mehr Kapazität für neue Aufträge, nicht nur sauberere Teile. Aus diesem Grund steht die Positionsumrechnung regelmäßig ganz oben in der ROI-Begründung für Roboterschweißzellen, unabhängig von den Arbeitseinsparungen, die in den meisten Geschäftsfällen vorherrschen.
5. Roboterintegration vervielfacht den Nutzen
Wenn der Positionierer als externe Roboterachse integriert ist (über EtherCAT oder eine steuerungsnative Schnittstelle), die Qualitätsgewinnverbindungen:
- Synchronisierte Bewegung: Roboter und Positionierer bewegen sich als eine kinematische Kette, Halten Sie den Brenner während der gesamten Schweißnaht in einem konstanten optimalen Winkel.
- Wiederholbarkeit: ROBOPTIX-Servopositionierer halten die Winkelposition bei R350 auf ±0,05 mm – etwa 0,008° –, sodass jedes Teil identisch verschweißt ist, Schwerkraftgünstige Ausrichtung.
- Unabhängigkeit des Betreibers: Die Qualität hängt nicht mehr von der Fähigkeit eines einzelnen Schweißers ab, ein Überkopfbecken zu verwalten. Der Positionierer macht die einfache Position zur einzigen Position.
6. Wenn Sie möglicherweise KEINEN Positionierer benötigen
Erfordert Ehrlichkeit: Ein Positionierer ist nicht immer die richtige Investition. Möglicherweise benötigen Sie keines, wenn:
- Ihre Teile sind klein und können kostengünstig von Hand in eine flache Ausrichtung gebracht werden
- Das Produktionsvolumen ist gering und Ausfallzeiten bei der Neupositionierung des Krans sind akzeptabel
- Alle Ihre Schweißnähte sind in flacher oder horizontaler Position bereits natürlich zugänglich
Wenn, Jedoch, Sie schweißen routinemäßig große Mengen, schwer, oder mehrflächige Teile – oder Sie streben eine Roboterschweißzertifizierung für Codearbeiten an – die Positionsumwandlung ist die Änderung mit dem größten Nutzen, die Sie vornehmen können.
Häufig gestellte Fragen
Q: Was bedeutet 1G, 2G, 3G, 4G bedeutet beim Schweißen?
A: Dabei handelt es sich um AWS/ASME-Schweißpositionen, die die Ausrichtung der Verbindung relativ zur Schwerkraft beschreiben. 1G ist flach (am einfachsten), 4G ist über Kopf (am schwersten). Mit jedem Schritt nach oben arbeitet die Schwerkraft stärker gegen das Schmelzbad, zunehmendes Fehlerrisiko.
Q: Wie stark reduziert ein Schweißpositionierer Fehler??
A: Bei ROBOPTIX-Feldeinsätzen, Durch die Umwandlung von Überkopf- und Vertikalschweißnähten in eine flache Position konnte die Ausbeute beim ersten Durchgang von etwa 70–85 % auf 95–98 % gesteigert werden., wobei die Porosität der Überkopfschweißung gegen Null sinkt. Die Ergebnisse variieren je nach Prozess und Material.
Q: Kann ein Positionierer Rohre in der 6G-Position schweißen??
A: Ein Positionierer zwingt Sie nicht dazu, in 6G zu schweißen – er ermöglicht es Ihnen, dies zu vermeiden. Durch Drehen des Rohres, Das Gelenk wird im optimalen Winkel gehalten (effektiv 1G) für die gesamte Naht, Dadurch entfällt die Notwendigkeit, schwierige feste Positionen anzufahren.
Q: Lohnt sich ein Positionierer für Kleinteile??
A: Normalerweise nicht. Für Kleinteile, die manuell in die flache Position gedreht werden können, Das Problem der Neupositionierung des Krans, das ein Positionierer löst, existiert nicht. Positionierer zahlen sich mit großem Aufwand aus, schwer, oder mehrseitige Schweißkonstruktionen, bei denen die Neupositionierung langsam ist, kranabhängig, oder körperlich unsicher.
Q: Hilft die Positionsumwandlung speziell beim Roboterschweißen??
A: Ja – sogar mehr als beim Handschweißen. Ein Roboter führt eine programmierte Bahn mit festen Parametern aus; wenn das Gelenk nicht richtig positioniert ist, Der Roboter kann nicht „kompensieren“, wie es ein erfahrener Schweißer tun könnte. Durch die Integration des Positionierers als synchronisierte externe Achse kann der Roboter jede Verbindung flach schweißen, Gewährleistung einer gleichbleibenden Qualität und unabhängig von der Teilekomplexität.
Benötigen Sie Hilfe bei der Umstellung Ihrer Überkopfschweißnähte auf Flachschweißnähte??
Kontakt ROBOPTIX für eine kostenlose Analyse der Positioniererauswahl basierend auf Ihrer tatsächlichen Teilegeometrie und Ihrem Produktionsvolumen.
Über den Autor
Erfahrung & Anmeldeinformationen
Spezialist für die Integration von Roboterschweißsystemen mit 12+ Jahre direkte Projekterfahrung mit Schwerpunkt auf der Auswahl und Integration von Roboterpositionierern. Hat beratend zur Seite gestanden 300+ Fabriken in ganz Nordamerika, Europa, und Asien. Alle Spezifikationsdaten in diesem Artikel stammen aus tatsächlichen H / B / L / Produktdatenblätter der U-Serie.
Unternehmenshintergrund: 26+ Jahre Erfahrung in der Schweißautomatisierungstechnik, 40+ aktive Patente, 1,500+ abgeschlossene Projekte weltweit, etwa 70% einschließlich der Integration eines Roboterpositionierers.
Zertifizierungen
- ISO 9001: 2015 (GB/T 19001-2016) — Qualitätsmanagementsystem
- GJB 9001C-2017 – Qualitätsmanagementsystem für Militär-/Waffenausrüstung
- EU CE – Maschinenrichtlinie 2006/42/EG (Zert. NEIN. M.2026.206.C134866)
- High-Tech-Unternehmen – Zert. NEIN. GR202341000595 (Ausgestellt im November. 2023)
Zuletzt aktualisiert: Jun 2026
VERWANDTE BEITRÄGE

6 Häufige Herausforderungen beim Roboter-Laserschweißen und wie man sie löst
Roboterschweißzelle ohne Programmierung:Wie visionsgesteuerte Systeme Teach-Pendants überflüssig machen

Beherrschung des Roboter-Laserschweißens: 10 Praxistipps für maximale Leistung und ROI

Trends bei Roboterschweißzellen 2026–2030: KI, Maschinelles Sehen & Die Zukunft der Schweißautomatisierung

So wählen Sie die richtige Roboterschweißzelle für Ihr Geschäft aus? Single-Station vs. Zwei Stationen (2026 Vollständiger Leitfaden)