


Hersteller kundenspezifischer Roboterarbeitsplätze und Lasersysteme



Gegenreaktion, Steifheit, und thermische Drift: Die drei verborgenen Spezifikationen, die die Leistung des Schweißpositionierers definieren
Die Zahlen auf der Broschüre sind die einfachen. Die Zahlen, die über die Qualität Ihrer Schweißnaht entscheiden, werden außer Acht gelassen.
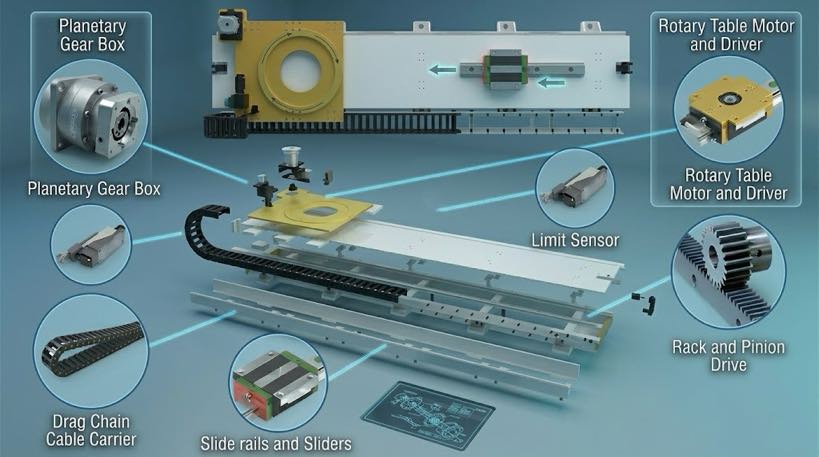
Öffne irgendein Schweißpositionierer Katalog und Sie werden die gleichen beruhigenden Zahlen finden: Nutzlast in Kilogramm, maximale Rotationsgeschwindigkeit, und eine Wiederholgenauigkeit von ±0,05 mm. Diese sind echt, nützlich, und fast immer unter idealen Bedingungen gemessen. Was in der Broschüre nicht gedruckt wird, sind die Spezifikationen, die tatsächlich bestimmen, ob Ihre Schweißnaht dort landet, wo sie hingehört – Spiel, Torsionssteifigkeit, und thermische Drift.
In diesem Artikel werden die drei versteckten Spezifikationen untersucht, die einen Positionierer, der seine Position hält, von einem Positionierer, der dies lediglich vorgibt, unterscheiden. Sie zu verstehen macht den Unterschied zwischen dem Kauf aufgrund eines Datenblatts und dem Kauf aufgrund der Leistung aus – und beim synchronisierten Roboterschweißen, Es ist der Unterschied zwischen einer sauberen Naht und einem ausrangierten Teil.
Notiz: Die folgenden technischen Ansprüche spiegeln wider ROBOPTIX Sie basieren auf der Konstruktionspraxis von Servopositionierern und werden mit von Experten begutachteten Forschungsergebnissen zur Positionierungsgenauigkeit und zum schwerkraftbedingten Schweißbadverhalten abgeglichen (Park et al., 2019, Angewandte Wissenschaften; Liu et al., 2023, Materialien).
1. Die Lücke im Datenblatt
Ein typisches Positionierer-Datenblatt enthält die Nutzlast, Geschwindigkeit, und eine Wiederholbarkeitszahl. Diese Zahlen geben die Antwort: „Wie groß, wie schnell, wie präzise im Labor.“ Sie antworten nicht: „Wie präzise unter Ihrer Last?“, nach einer Stunde Schweißen, wenn die Achse die Richtung umkehrt?„Genau dort leben die versteckten Spezifikationen.“.
1.1 Was Datenblätter zeigen vs. Was sie verbergen
- Veröffentlicht: Nutzlast, Höchstgeschwindigkeit, Wiederholgenauigkeit bei einem Referenzradius, oft unbelastet und bei Umgebungstemperatur gemessen.
- Versteckt: Spiel im Antriebsstrang, Torsionssteifigkeit unter Last, und Positionsdrift, wenn sich Servo und Untersetzungsgetriebe während einer Schicht aufwärmen.
Auf den meisten Datenblättern erscheint keiner der drei verborgenen Werte, da jeder davon schwieriger zu messen ist, weniger schmeichelhaft zu berichten, und hängt stark davon ab, wie der Stellungsregler tatsächlich eingesetzt wird. Doch jeder greift direkt das Einzige an, was ein Positionierer zu bieten hat: ein Joint, der genau dort stattfindet, wo das Programm ihn erwartet.
1.2 Der blinde Fleck eines Käufers
Die Lücke in den technischen Datenblättern bleibt bestehen, da Kataloge zum Vergleich geschrieben werden, nicht zu qualifizieren. Eine Beschaffungstabelle kann Positionierer nach Nutzlast und Preis sortieren; Es lässt sich nicht einfach nach Spiel oder Steifigkeit sortieren, weil diese Zahlen inkonsistent sind, methodenabhängig, und manchmal peinlich. Das Ergebnis ist ein Markt, in dem die wichtigsten Unterscheidungsmerkmale am wenigsten beworben werden. Käufer, die lernen, nach den versteckten Spezifikationen zu fragen, gewinnen sofort einen Vorteil gegenüber denen, die sich für die wenigen gedruckten Spezifikationen entscheiden – oft bei gleichem Budget.
2. Gegenreaktion: Der Bewegungsverlust im Antriebsstrang
Spiel ist das Spiel, oder „Lost Motion“.,” zwischen den passenden Zahnradzähnen im Untersetzungsgetriebe und den Antriebskomponenten. Wenn die Achse ihre Richtung umkehrt, Der Abtrieb bewegt sich erst, wenn der Abstand eingenommen ist. Der Encoder des Positionierers kann den befohlenen Winkel melden, aber die physische Leistung hinkt um den Spielbetrag hinterher.
2.1 Warum Spiel Schweißnähte ruiniert
- Umkehrfehler bei mehrlagigen Schweißnähten: Eine im Uhrzeigersinn geschweißte Wurzellage und eine gegen den Uhrzeigersinn geschweißte Kopflage können bei erheblichem Spiel auf unterschiedlichen tatsächlichen Positionen landen und zu einer Fehlausrichtung führen, unregelmäßiger Perlenstapel.
- Synchronisierte Roboterbewegung: Bei dem Positionierer handelt es sich um eine externe Roboterachse, Spiel führt zu einer Phasenverzögerung im koordinierten Pfad. Brenner und Werkstück sind sich momentan nicht einig, wo sie sich befinden, verletzte Nahtführung.
- Kriechen bei Lastumkehr: Schwere Teile, die in der Nähe eines Richtungsänderungspunkts gehalten werden, können abdriften, wenn der Abstand verringert wird, Verschieben der Verbindung zwischen den Durchgängen.
Hochwertige Servopositionierer beseitigen das Spiel durch präzise Planeten- oder Harmonic-Untersetzungsgetriebe mit vorgespannten Zahnrädern, und durch Kontrollsysteme, die bekannte Clearance kompensieren. Der ROBOPTIX B-Serie Servoantriebe kombinieren hochauflösende Encoder mit spielarmen Reduzierstücken, sodass Soll- und Ist-Winkel auch bei Richtungswechseln übereinstimmen – entscheidend, wenn das gleiche Teil aus mehreren Winkeln in einer Aufspannung geschweißt wird.
2.2 Spielmessung in der Praxis
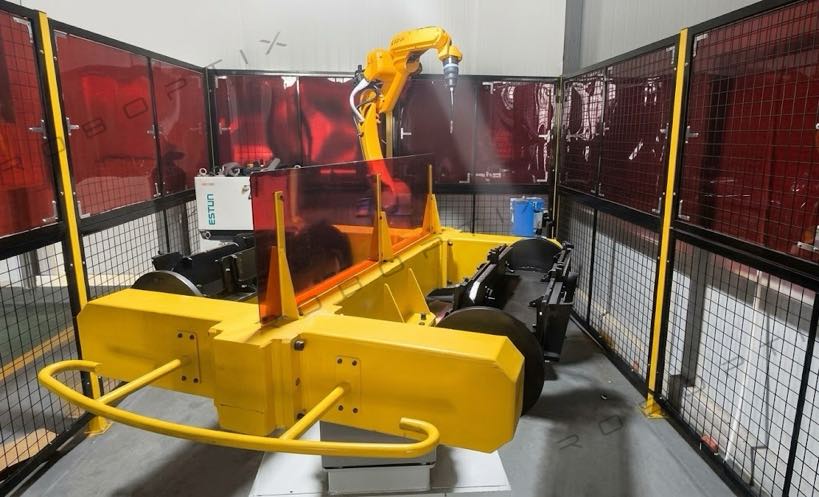
Das Spiel wird quantifiziert, indem eine kleine bidirektionale Schwingung gesteuert und die Winkel-Totzone gemessen wird, der der Ausgang nicht folgt. Ein gut konzipierter Servopositionierer zeigt dieses Band im Bogensekundenbereich an; Eine Einheit mit losem Getriebe kann mehrere Bogenminuten aufweisen – hunderte Male schlimmer. Als Referenz, eine Bogenminute bei a 350 mm Radius entspricht ungefähr 0.10 mm linearer Positionsfehler, genug, um einen Root-Pass relativ zu einem Cap-Pass zu verlegen. Bei der Bewertung eines Stellungsreglers, Fordern Sie den Umkehrtest an, anstatt auf die Wiederholbarkeit der Überschrift zu vertrauen, denn die Wiederholbarkeit wird normalerweise ohne Richtungsänderungen gemessen und verbirgt daher genau den Fehler, den das Spiel mit sich bringt.
3. Torsionssteifigkeit: Die Last halten, Nicht nur anheben
Die Nutzlastangabe gibt an, wie viel Masse ein Positionierer drehen kann. Die Torsionssteifigkeit gibt an, wie stark diese Masse die Achse beim Schweißen von Kräften auslenkt, Schwerkraft, und Trägheit wirken darauf. A 1,000 Die kg-Bewertung sagt nichts darüber aus, ob a 1,000 kg, Ein außermittiger Balken verdreht die Abtriebswelle unter Last um einen Bruchteil eines Grads.
3.1 Steifigkeit vs. Nutzlast
Zwei Positionierer mit identischer Nutzlast können sehr unterschiedliche Torsionssteifigkeiten aufweisen. Der mit einem starren, Der kurze Hebelarm und ein steifes Reduzierstück halten das Teil absolut stabil; Das flexible Modell ermöglicht Mikrorotationen, die der Encoder möglicherweise nicht vollständig in Echtzeit korrigiert. Unter den dynamischen Belastungen des Roboterschweißens – insbesondere wenn der Brenner auf die Verbindung drückt – zeigt sich diese Biegung als Nahtwanderung und inkonsistente Eindringung.
Design-Einblick: Bei großen ist die Steifigkeit am wichtigsten, außermittig, oder freitragende Lasten. Ein langer Balken, der an einem Ende montiert ist (Ausleger) Beansprucht die Torsionssteifigkeit weitaus stärker als die gleiche Masse, die zwischen Kopf und Reitstock zentriert ist.
3.2 Steifigkeit und Cantilever-Strafe
Der Zusammenhang zwischen Masse und Steifigkeit ist nicht linear. Eine zwischen Kopf- und Reitstock zentrierte Last wird an beiden Enden abgestützt und erfährt relativ wenig Torsionsbedarf. Die gleiche Masse, die an einem Ende eines einachsigen Positionierers montiert ist, wird zu einem Ausleger, Multiplizieren des Drehmoments an der Abtriebswelle mit dem gesamten Hebelarm. Aus diesem Grund nimmt die nutzbare Präzision eines Positionierers oft stark ab, wenn sich der Schwerpunkt des Teils von der Rotationsachse entfernt. Die Angabe eines Positionierers ausschließlich auf der Grundlage der Gesamtnutzlast kann daher einen Steifigkeitsmangel verschleiern, der nur bei Ihrer tatsächlichen Nutzlast auftritt, außermittige Geometrie – ein weiterer Grund, bei außermittiger Nennlast zu testen, anstatt sich auf die Katalognummer zu verlassen.
4. Thermische Drift: Der Positionierer, der sich bewegt, während er stillsteht
Servomotoren und Untersetzungsgetriebe erzeugen im Dauerbetrieb Wärme. Als Komponenten warm, sie dehnen sich mikroskopisch aus, und die Expansion verschiebt den mechanischen Nullpunkt. Der Encoder meldet weiterhin den befohlenen Winkel, aber der physische Bezug hat sich eingeschlichen. Das ist thermische Drift – eine langsame, last- und zeitabhängiger Fehler, den kein Einzelpunkt-Wiederholbarkeitstest erfasst.
4.1 Wo Drift am meisten weh tut
- Lange Einzelnähte: Ein in einer kontinuierlichen Drehung geschweißter Druckbehältermantel kann vom Anfang bis zum Ende messbar driften, wenn sich der Antrieb während des Durchgangs erwärmt.
- Mehrschichtige Produktion: Ein Stellungsregler, der in der zweiten Schicht heiß läuft, kann einen anderen Nullpunkt halten als der erste, Die Konsistenz nimmt im Laufe des Tages ab.
- Arbeiten mit engen Toleranzen: Für Teile mit engen Positionsbeschreibungen, Selbst ein paar Hundertstel Millimeter Drift durchbrechen die Spezifikation.
Schadensbegrenzung ist Technik, keine Magie: thermisch stabile Reduktionsmaterialien, Zwangskühlung oder temperaturkompensierte Regelung, und Aufwärmroutinen, die dafür sorgen, dass die Achse vor kritischen Schweißarbeiten ein thermisches Gleichgewicht erreicht. ROBOPTIX Positionierer verfügen über temperaturbewusste Steuerungsstrategien, so dass Abweichungen vorhergesagt und korrigiert werden, anstatt sie in der Schweißnaht zu entdecken.
4.2 Quantifizierung der Drift auf der Bank
Die thermische Drift wird gemessen, indem die tatsächliche Position einer Referenzmarke über 30–60 Minuten kontinuierlicher Rotation bei Nennlast protokolliert wird, Anschließend wird die kumulative Verschiebung seit dem Kaltstart aufgezeichnet. Bei einem Stellungsregler mit schlechtem Wärmemanagement kann es bei einem einzigen langen Durchgang zu Abweichungen von mehreren Hundertstel Millimetern oder mehr kommen; Bei einem mit Kompensation sind die Start- und Endpositionen im Wesentlichen identisch. Denn dieser Fehler wächst mit dem Arbeitszyklus, Am gefährlichsten ist es genau bei den Anwendungen, für die Stellungsregler gekauft werden: lang, ununterbrochen, Hochleistungsschweißnähte. Die Aufwärmdriftdaten eines Anbieters sind daher ein weitaus besserer Indikator für die Genauigkeit in der Praxis als eine Einzelpunkt-Wiederholbarkeitszahl, die bei Umgebungstemperatur ermittelt wurde.
5. Warum versteckte Spezifikationen über die Schweißqualität entscheiden
Der Zusammenhang mit der Schweißqualität ist direkt. Wie die von Experten begutachtete Aufzeichnung zeigt, Die Schweißergebnisse hängen stark davon ab, dass die Verbindung in der optimalen Ausrichtung gehalten wird: Park et al. (2019) gemessene Penetration von 1.8 mm in flacher Position vs 0.8 mm im vertikal nach unten gerichteten P-GMAW bei angepasster Wärmezufuhr, und Liu et al. (2023) fand ein 23.8% Größere Korngröße in der Schweißnahtmitte bei flachen im Vergleich zu vertikalen Plasmalichtbogenschweißungen. Ein Positionierer verdient seinen Lebensunterhalt, indem er jedes Gelenk flach hält (1G). Wenn Spiel, geringe Steifigkeit, oder thermische Drift dazu führen, dass das Teil von diesem Winkel abweicht – und sei es nur um den Bruchteil eines Grads –, verflüchtigt sich der Qualitätsvorteil, für den der Positionierer gekauft wurde, leise.
Mit anderen Worten, Die veröffentlichte Wiederholbarkeit ist ein Versprechen für das isolierte Gerät. Gegenreaktion, Steifheit, und thermische Drift sind die drei Arten, wie Versprechen in Ihrem Geschäft gebrochen werden, unter deiner Last, nach Ihrem Zeitplan.
6. So bewerten Sie echte Präzision
Weil die versteckten Spezifikationen selten gedruckt werden, Der Käufer muss testen oder nachfragen. Praktische Bewertungsmethoden:
- Geladen vs. Wiederholgenauigkeit im unbelasteten Zustand: Fordern Sie Wiederholbarkeit an, gemessen bei Nennnutzlast und außermittig, nicht nur im unbelasteten Referenzradius.
- Umkehrung (Spiel) prüfen: Steuern Sie eine kleine Schwingung über eine Richtungsänderung und messen Sie die Totzone, der der Ausgang nicht folgt – das ist Ihr Spiel.
- Drifttest beim Aufwärmen: Protokollieren Sie die tatsächliche Position über 30–60 Minuten kontinuierlicher Drehung und notieren Sie, wie weit sich der Nullpunkt bewegt, wenn sich das Gerät erwärmt.
- Steifigkeitsprüfung: Wenden Sie eine bekannte außermittige Last an und messen Sie die Winkelauslenkung; Teilen Sie das Drehmoment durch die Durchbiegung, um die Torsionssteifigkeit zu erhalten.
Ein Lieferant, der diese Testergebnisse vorweisen kann – oder explizit für sie entwickelt – ist mehr wert als einer, der nur eine Katalog-Wiederholbarkeitszahl angibt. Fordern Sie die Bankdaten an; wenn es nicht existiert, Auch die versteckten Spezifikationen sind dem Anbieter nicht bekannt.
7. Wenn versteckte Spezifikationen am wichtigsten sind
Erfordert Ehrlichkeit: Nicht jede Anwendung benötigt eine Präzision im Subbogensekundenbereich. Die versteckten Spezifikationen sind ausschlaggebend für den Zeitpunkt:
- Der Positionierer ist eine externe Roboterachse, die synchronisiert werden muss, phasenstarre Bewegung
- Teile sind groß, außermittig, oder freitragend (steifigkeitsdominierte Belastungen)
- Schweißnähte sind lang, kontinuierlich, oder über mehrere Schichten laufen (driftdominiert)
- Die Arbeit unterliegt engen Positions- oder Code-Inspektionstoleranzen
Zur gelegentlichen Positionierung von Licht, zentrierte Teile mit mäßiger Toleranz, Ein einfacher Positionierer ist vollkommen ausreichend – die versteckten Spezifikationen bieten einfach weniger Spielraum, um Schaden anzurichten. Es geht darum, die Spezifikationsgenauigkeit an die Aufgabe anzupassen, nicht blind zu viel oder zu wenig kaufen.
Häufig gestellte Fragen
Q: Was ist Spiel in einem Schweißpositionierer??
A: Spiel ist der Totgang im Antriebsstrang – das Spiel zwischen den Zahnradzähnen. Bei Richtungsumkehr, Der Ausgang verzögert den befohlenen Winkel, bis dieser Abstand eingenommen wird. Dies führt zu einer Fehlausrichtung bei Mehrdurchgangs- und synchronisierten Schweißnähten.
Q: Sagt mir die Nutzlastbewertung etwas über die Steifigkeit??
A: NEIN. Die Nutzlast gibt an, wie viel Masse die Achse drehen kann; Die Torsionssteifigkeit gibt an, um wie viel diese Masse sie unter Last auslenkt. Zwei Positionierer mit gleicher Nutzlast können sehr unterschiedliche Steifigkeiten aufweisen, insbesondere bei außermittigen oder auskragenden Teilen.
Q: Kann die thermische Drift korrigiert werden??
A: Ja, durch Ingenieurwesen: thermisch stabile Materialien, Kühlung, Aufwärmroutinen, und temperaturkompensierte Steuerung, die Drift vorhersagt und korrigiert. Der Schlüssel liegt darin, dass der Lieferant darauf achtet, anstatt es zu ignorieren.
Q: Wie überprüfe ich vor dem Kauf die tatsächliche Genauigkeit eines Positionierers??
A: Fordern Sie Wiederholgenauigkeit bei außermittiger Nennnutzlast an, eine Umkehrung (Spiel) prüfen, und ein Aufwärm-Drifttest über 30–60 Minuten. Ein Anbieter, der hierfür Prüfstandsdaten vorweisen kann, ist weitaus vertrauenswürdiger als einer, der nur die Wiederholbarkeit des Katalogs angibt.
Die Spezifikationen, die einen Schweißpositionierer verkaufen, sind selten die Spezifikationen, die über seine Leistung entscheiden. Nutzlast, Geschwindigkeit, und eine Laborwiederholbarkeitszahl sind notwendig, aber unzureichend; Spiel, Torsionssteifigkeit, und thermische Drift sind die versteckten Variablen, die bestimmen, ob das Teil tatsächlich dort gehalten wird, wo das Programm es vermutet. Wenn Sie sie ignorieren, erben Sie Fehler, die nur in der Schweißnaht auftreten – falsch ausgerichtete Durchgänge, wandernde Nähte, und durch eine lange Schicht treiben.
Für höchste Präzision, synchronisiert, oder Langzeitschweißen, Die Bewertung dieser drei versteckten Spezifikationen ist nicht verhandelbar. Fordern Sie geladene und aufgewärmte Testdaten an, Verstehen Sie Ihre steifigkeitsdominierte Belastung, und wählen Sie einen Lieferanten, dessen Konstruktion sich ausdrücklich mit Spiel befasst, Steifheit, und thermische Drift. ROBOPTIX-Servopositionierer basieren auf spielarmen Reduzierstücken, starre Strukturen, und temperaturbewusste Steuerung, sodass die veröffentlichte Wiederholgenauigkeit unter realen Werkstattbedingungen gilt – nicht nur auf dem Prüfstand.
Kaufen Sie mehr als nur in der Broschüre?
Kontakt ROBOPTIX für eine Überprüfung der Stellungsreglerspezifikationen anhand Ihrer tatsächlichen Last, Arbeitszyklus, und Toleranzanforderungen.
Über den Autor
Erfahrung & Anmeldeinformationen
Spezialist für die Integration von Roboterschweißsystemen mit 12+ Jahre direkte Projekterfahrung mit Schwerpunkt auf der Auswahl und Integration von Roboterpositionierern. Hat beratend zur Seite gestanden 300+ Fabriken in ganz Nordamerika, Europa, und Asien. Alle Spezifikationsdaten in diesem Artikel stammen aus tatsächlichen H / B / L / Produktdatenblätter der U-Serie.
Unternehmenshintergrund: 26+ Jahre Erfahrung in der Schweißautomatisierungstechnik, 40+ aktive Patente, 1,500+ abgeschlossene Projekte weltweit, etwa 70% einschließlich der Integration eines Roboterpositionierers.
Zertifizierungen
- ISO 9001: 2015 (GB/T 19001-2016) — Qualitätsmanagementsystem
- GJB 9001C-2017 – Qualitätsmanagementsystem für Militär-/Waffenausrüstung
- EU CE – Maschinenrichtlinie 2006/42/EG (Zert. NEIN. M.2026.206.C134866)
- High-Tech-Unternehmen – Zert. NEIN. GR202341000595 (Ausgestellt im November. 2023)
Zuletzt aktualisiert: Jun 2026
Referenzen
[1] Park, J.-H., Kim, S.-H., Mond, H.-S., & Kim, M.-H. (2019). Einfluss der Schwerkraft auf das Verhalten des Schmelzbades und Analyse der Mikrostruktur an verschiedenen Schweißpositionen beim Metalllichtbogenschweißen mit Impulsgas.Angewandte Wissenschaften, 9(21), 4626. https://doi.org/10.3390/app9214626
[2] Liu, J., Jiang, F., Chen, S., Xu, B., Zhang, G., Cheng, W., & Ma, X. (2023). Mechanismen des Einflusses der Schwerkraft auf das Verhalten des Schweißbades und die Leistung der Schweißraupe beim Plasmalichtbogenschweißen mit variabler Polarität über verschiedene Schweißpositionen hinweg.Materialien, 16(19), 6457. https://doi.org/10.3390/ma16196457
VERWANDTE BEITRÄGE

Roboterpositionen ROI: Wie viel kostet Sie manuelles Schweißen tatsächlich??

Warum einen 7.-Achsen-Roboter hinzufügen?? 5 Leistungsstarke Möglichkeiten zur Steigerung der Produktivität & Reduzieren Sie die Kosten 2026

So wählen Sie einen Lieferanten für Roboter-Laserschweißen aus: Von der technischen Bewertung bis zur Musterprüfung

Der komplette Anfängerleitfaden für Roboterpositionierer: Alles, was Sie wissen müssen

Scan-to-Weld-Technologie:Wie Reverse Modeling die Roboterprogrammierung ersetzt
