


Hersteller kundenspezifischer Roboterarbeitsplätze und Lasersysteme



Checkliste für den Kauf von Schweißpositionierern: 6 Eingaben für eine genaue Ausschreibung
Sie haben „Schweißpositionierer zu verkaufen“ in ein Suchfeld eingegeben. Der schwierige Teil besteht nicht darin, Maschinen zu finden, sondern darin, diese Suche in ein Angebot umzuwandeln, dem Sie vertrauen können. Eine Ausschreibung, die die richtigen Eingaben auslässt, gibt eine Nummer zurück, die nichts mit Ihrem Teil zu tun hat, Dein Boden, und deine Toleranz. Diese Checkliste enthält die sechs Eingaben, die ROBOPTIX benötigt, um vor dem Kauf eine koordinierte Spezifikation zurückzugeben – keine Paywall, die die Mathematik verbirgt. Beginnen Sie mit der Typauswahl; für den Familienvergleich, siehe die Sechs-Familien-Tabelle.
Die sechs Eingänge im Überblick
| # | Eingang | Was es entscheidet |
| 1 | Teilegeometrie & Umschlag | Welche Stellungsreglerfamilie passt |
| 2 | Laden, Zahn & Umkippmoment | Ob der Rahmen das Teil hält |
| 3 | Positionierungsgenauigkeit & Wiederholbarkeit | Welche Spezifikationsklasse, wie verifiziert |
| 4 | Durchsatz & Zyklusziel | Roboter vs. schlüsselfertig vs. keine Programmierung |
| 5 | Roboterintegration / externe Achse | Koordinierter Bewegungspfad |
| 6 | Umfeld, Sicherheit & Zertifizierung | ISO 9001, Prüfung vor dem Kauf |
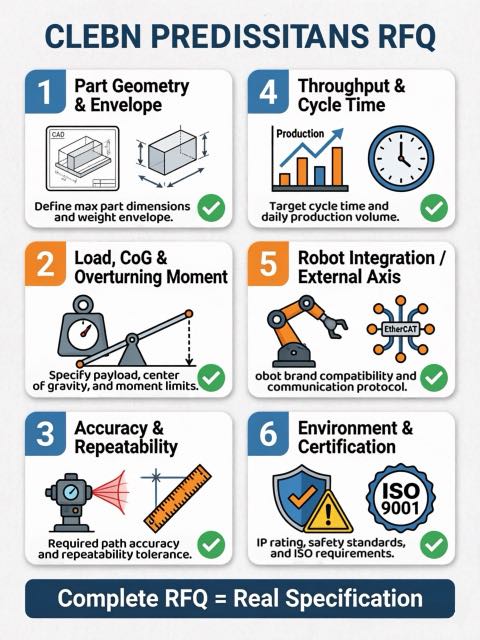
Die sechs Eingänge, Erklärt
1. Teilegeometrie & Umschlag
Geometrie ist der erste Filter. Lange Wellen und Rotationsnähte passen zu einem Spindelstock-Reitstock-Positionierer; Balken, Boxen, und mehrseitige Teile eignen sich für einen L-Typ-Schweißpositionierer; Große unregelmäßige Rahmen eignen sich für einen U-Typ-Schweißpositionierer; Komplexe Mischnähte eignen sich für einen horizontalen 3-Achsen-Drehpositionierer; Grobblech eignet sich für einen vertikalen Kipppositionierer; Runde Teile eignen sich für einen einachsigen Drehpositionierer. Geben Sie uns den Umschlag – maximale Länge, Durchmesser, und Swing – plus die Schweißstellen, nicht nur das Teilegewicht. Eine Zahl ohne Geometrie führt Sie zur falschen Familie.
2. Laden, Schwerpunkt & Umkippmoment
Eine 2-Tonnen-Bewertung bedeutet nicht, dass es sich um ein 2-Tonnen-Teil handelt. Exzentrische Belastung, der Umsturzmoment, und die Rotationsträgheit entscheiden darüber, ob der Rahmen die Naht dort hält, wo Sie sie hingerichtet haben. Geben Sie die Belastung an, sein Schwerpunkt ist von der Rotationsachse versetzt, und die Hebelwirkung im schlimmsten Fall – dann dimensionieren wir die Struktur und den Antrieb, nicht nur die Katalognummer. Ignorieren Sie dies und die Zelle driftet mitten in der Schweißung; Die Genauigkeit, für die Sie bezahlt haben, erreicht nie das Teil.
3. Positionierungsgenauigkeit & Wiederholbarkeit
Geben Sie die Toleranz an, die die Schweißnaht tatsächlich benötigt, dann verlangen Sie, dass es bewiesen wird – nicht versprochen. ROBOPTIX-Berichte stellen die Genauigkeit AP und die Wiederholbarkeit der Stellung RP gemäß ISO dar 9283:1998 bei Ihrer Ladung, Temperatur, und Geschwindigkeit, denn eine Zahl ohne Bedingungen ist eine Halbwahrheit . Teilen Sie uns das Gelenktoleranzband mit und wir überprüfen es vor dem Versand mit einem Lasertracker. Gegenreaktion, Steifheit, und thermische Drift sind die versteckten Spezifikationen Trennen Sie eine reelle Zahl von einem Prospektanspruch.
4. Durchsatz & Zykluszeitziel
Das Volumen bestimmt den Build-Pfad mehr als das Teil. Stabil, Hochzählige Familien belohnen eine schlüsselfertige Schweißroboterzelle oder eine Roboterschweißzelle ohne Programmierung; Häufige Umstellungen belohnen den Visionären, Hands-Off-Schicht. Geben Sie uns Teile pro Stunde und das realistische Schichtmodell, Und wir passen die Positioniererfamilie und den Automatisierungsgrad an die Rampe an, die Sie tatsächlich haben – nicht an die in der Broschüre .
5. Roboterintegration & Externe Achse
Wenn ein Roboter auf dem Bild ist, Der Positionierer muss also als externe Achse deklariert werden Der Controller löst die gesamte kinematische Kette. Das 7th Axis Robot Rail System erweitert die Reichweite; die Roboterbasis / Robot Pedestal definiert den stabilen Grundrahmen; Und Servopositionierer bewegen sich als Einheit mit dem Roboter. Teilen Sie uns die Marke Ihres Controllers mit und ob die Zelle die Bewegung mit dem Roboter koordinieren muss. Wir nehmen die Kette in Betrieb, bevor sie versendet wird, Der erste gute Teil kommt also in wenigen Tagen.
6. Umfeld, Sicherheit & Zertifizierung
Hitze, Spritzer, und Fußgängerverkehr entscheiden über die Bewachung, Verkabelung, und das Grundgestell. Für Laserprozesse, Eine laserfähige Plattform ist wichtig; für strenge regulatorische Umgebungen, Zertifizierung tut es. ROBOPTIX ist ISO 9001-zertifiziert und baut nach den angegebenen Standards. Geben Sie den Umgebungsbereich an, der Sicherheitsumschlag, und alle örtlichen Vorschriften – prüfen Sie dann den Lieferanten mit einem Werksbesuch, bevor Sie sich verpflichten. Ein Datenblatt ist keine Garantie; ein Prüfstandtest ist.
Erstellen Sie Ihre Angebotsanfrage: Eine Ausfüllvorlage
Senden Sie diese sechs Zeilen und wir senden eine koordinierte Spezifikation zurück, keine Vermutung:
1) Teil: Material, Maximaler Umschlag (L××), Schweißstellen.
2) Laden: Masse, CoG-Offset, Umkippmoment.
3) Toleranz: erforderliches AP/RP-Band, Verifiziert nach ISO 9283:1998.
4) Durchsatz: Teile/Stunde, Schichtmodell, Umschalthäufigkeit.
5) Roboter: Marke/Controller, Koordinierung externer Achsen ja/nein.
6) Umfeld: Umgebung, Sicherheitsumschlag, Zertifizierungsanforderungen.
Eine vage RFQ gibt eine vage Nummer zurück. Eine vollständige Maschine ergibt eine Maschine, die am ersten Tag schweißt – der Unterschied besteht in den sechs oben genannten Eingaben.
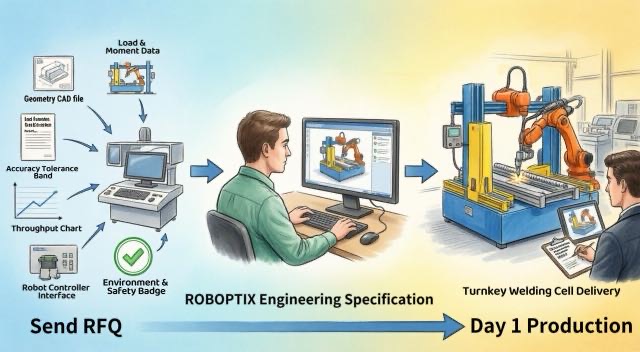
Warnsignale vor der Unterzeichnung
Ein Zitat ist nur so gut wie die Beiträge dahinter. Achten Sie auf einen Lieferanten, der anhand eines Fotos zitiert, der den Genauigkeitszustand nicht angeben kann, oder wer eine 2-Tonnen-Bewertung als 2-Tonnen-Garantie behandelt. Führen Sie eine Prüfung durch, bevor Sie sich verpflichten – Werksbesichtigung und Prüfstandstest übertreffen ein Datenblatt – und Wägen Sie die Gesamtbetriebskosten von fünf Jahren gegen den Aufkleber ab. Ein billiges Angebot, das falsch geliefert wird, ist die teure Maschine.
Wann Sie die Checkliste NICHT überspringen sollten
Wenn es sich bei dem Teil um ein Einzelstück handelt, Ein benutzerdefiniertes Programm kann der ehrliche Weg sein; wenn Sie bereits Roboterzellen betreiben, ein abgestimmter Aufbau passt zu Ihnen. Aber selbst dann, Die sechs oben genannten Eingaben machen das Gespräch real. Urteil, kein Standard, schont das Budget.
Ausgearbeitetes Beispiel
Strukturbauer (Roboter + L-Typ-Schweißpositionierer)
Ein Hersteller schickte zunächst eine einzeilige Angebotsanfrage: „2-Tonnen-Positionierer.“, Bitte zitieren.“ Es wurde eine generische Nummer zurückgegeben, die fehlte 1.2 m Lastversatz und die Nahttoleranz von ±0,15 mm. Beim zweiten Durchgang mit den vollen sechs Eingängen, ROBOPTIX hat einen L-Typ-Schweißpositionierer spezifiziert, der für das Kippmoment ausgelegt ist und RP gemäß ISO verifiziert hat 9283:1998 bei realer Belastung. Die Zelle erreichte beim ersten Artikel die Toleranz und musste nie nachgearbeitet werden – die Ausschreibung, nicht die Maschine, war die Lösung.
ROBOPTIX baut nach Ihrer Anfrage
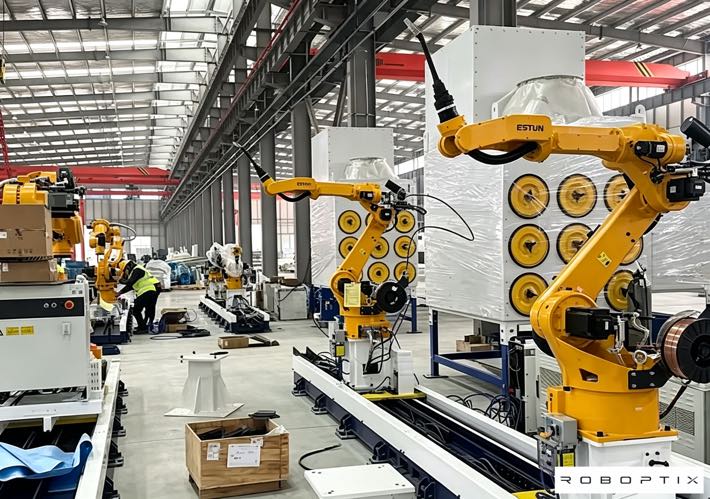
Jede ROBOPTIX-Antwort ist eine Baugruppe, keine einzige SKU: ein 7. Achsen-Roboterschienensystem, das die Reichweite vergrößert, eine Roboterbasis / Robotersockel, der den stabilen Grundrahmen definiert, und Servopositionierer – Spindelstock-Reitstockpositionierer, L-Typ-Schweißpositionierer, U-Typ-Schweißpositionierer, Horizontaler 3-Achsen-Drehpositionierer, Vertikaler Kipppositionierer, oder Einachs-Rotationspositionierer – als externe Achsen deklariert. Für einen festen Teil, Die gleiche Hardware wird wie eine schlüsselfertige Workstation geliefert; für berührungslose Bedienung, als Roboterschweißzelle ohne Programmierung; und für nicht standardmäßige Geometrien, über das benutzerdefinierte Programm. Senden Sie die sechs Eingaben und wir legen vor dem Kauf den richtigen Build fest.
Häufig gestellte Fragen
Q: Was sind die sechs Eingaben für eine Stellungsregler-Anfrage??
A: Geometrie & Umschlag, Belastung mit CoG und Kippmoment, erforderliche Genauigkeit gemäß ISO 9283:1998, Durchsatzziel, Integration von Roboter und externen Achsen, und Umwelt/Zertifizierung. Geben Sie alle sechs Punkte an und Sie erhalten ein echtes Angebot, keine Vermutung.
Q: Warum ist die Teilegeometrie der erste Filter??
A: Es wählt die Familie aus: Lange Rotationsnähte benötigen eine Spindelstock-Reitstock-Positionierer, Balken/Kästen brauche einen L-Typ, große Rahmen u L-Typ oder U-Typ, runde Teile a Single Axis Rotary. Geometrie, nicht die Broschüre, bestimmt die Wahl.
Q: Warum lügt die Tragfähigkeit??
A: Bei einer 2-Tonnen-Katalognummer werden exzentrische Last und Kippmoment ignoriert; Der Rahmen driftet immer noch mitten in der Schweißung. Geben Sie den CoG-Offset und die Hebelwirkung an, damit wir die Struktur dimensionieren können, nicht nur das Etikett.
Q: Wie wird die Genauigkeit nachgewiesen?, nicht versprochen?
A: ROBOPTIX meldet AP und RP pro ISO 9283:1998 bei Ihrer Ladung, Temperatur, und Geschwindigkeit, wird dann vor dem Versand mit einem Lasertracker überprüft. Eine Toleranz ohne Bedingungen ist eine Halbwahrheit.
Q: Benötige ich einen Roboterintegrationseingang, wenn ich nur einen Positionierer möchte??
A: Wenn ein Roboter nachgeschaltet ist, Der Positionierer muss als externe Achse deklariert werden, damit die Steuerung die Kette löst; das 7. Achsen-Roboterschienensystem und die Roboterbasis / Der Robotersockel definiert den Rahmen. Sogar eigenständig, Hüllkurve und Last entscheiden immer noch über den Aufbau.
Q: Wann sollte ich diese Checkliste NICHT verwenden??
A: Für ein einzigartiges Einzelstück, Gehen Sie zum benutzerdefinierten Programm; für ein Geschäft mit umfassender interner Kompetenz, ein koordinierter Aufbau. Aber die sechs Eingaben bilden immer noch den Rahmen für die Entscheidung: Überprüfen Sie zuerst den Lieferanten.
Eine Ausschreibung für einen Schweißpositionierer wird vor dem Angebot gewonnen oder verloren – sechs Eingaben entscheiden über alles: Geometrie, laden, Genauigkeit nach ISO 9283:1998, Durchsatz, Roboterintegration, und Umwelt. ROBOPTIX ist ISO 9001-zertifiziert und liefert eine abgestimmte Spezifikation, keine Vermutung, bevor Sie kaufen.
Senden Sie die sechs Eingaben und wir spezifizieren die richtige Maschine – der Verkauf eines Schweißpositionierers ist der Anfang, nicht die Antwort.
Über den Autor
Erfahrung & Anmeldeinformationen
Spezialist für die Integration von Roboterschweißsystemen mit 12+ Jahre direkte Projekterfahrung mit Schwerpunkt auf der Auswahl und Integration von Roboterpositionierern. Hat beratend zur Seite gestanden 300+ Fabriken in ganz Nordamerika, Europa, und Asien. Alle Spezifikationsdaten in diesem Artikel stammen aus tatsächlichen H / B / L / Produktdatenblätter der U-Serie.
Unternehmenshintergrund: 26+ Jahre Erfahrung in der Schweißautomatisierungstechnik, 40+ aktive Patente, 1,500+ abgeschlossene Projekte weltweit, etwa 70% einschließlich der Integration eines Roboterpositionierers.
Zertifizierungen
High-Tech-Unternehmen – Zert. NEIN. GR202341000595 (Ausgestellt im November. 2023)
ISO 9001: 2015 (GB/T 19001-2016) — Qualitätsmanagementsystem
GJB 9001C-2017 – Qualitätsmanagementsystem für Militär-/Waffenausrüstung
EU CE – Maschinenrichtlinie 2006/42/EG (Zert. NEIN. M.2026.206.C134866)
Referenzen
[1] Internationale Organisation für Normung. (1998). ISO 9283:1998, Manipulation von Industrierobotern – Leistungskriterien und zugehörige Testmethoden.
[2] Park, J.-H., Kim, S.-H., Mond, H.-S., & Kim, M.-H. (2019). Einfluss der Schwerkraft auf das Verhalten des Schmelzbades und Analyse der Mikrostruktur an verschiedenen Schweißpositionen beim Metalllichtbogenschweißen mit Impulsgas. Angewandte Wissenschaften, 9(21), 4626. https://doi.org/10.3390/app9214626
[3] Liu, J., Jiang, F., Chen, S., Xu, B., Zhang, G., Cheng, W., & Ma, X. (2023). Mechanismen des Einflusses der Schwerkraft auf das Verhalten des Schweißbades und die Leistung der Schweißraupe beim Plasmalichtbogenschweißen mit variabler Polarität über verschiedene Schweißpositionen hinweg. Materialien, 16(19), 6457. https://doi.org/10.3390/ma16196457
VERWANDTE BEITRÄGE
7Achsenroboter vs. traditionelles Portal: Was ist besser für Ihre Schweiß- oder Materialtransportlinie??
Roboterschweißzelle vs. manuelles Schweißen: Was ist besser für die moderne Fertigung??

Roboter-Laserschweißen: Prinzipien, Vorteile, und Anwendungen (2026 Vollständiger Leitfaden)
Roboterpositionen ROI: Wie viel kostet Sie manuelles Schweißen tatsächlich??

Beherrschung des Roboter-Laserschweißens: 10 Praxistipps für maximale Leistung und ROI
