


Hersteller kundenspezifischer Roboterarbeitsplätze und Lasersysteme



Wie ein Schweißpositionierer die Schwerkraft steuert: Die Physik der Pfützenstabilität und Schweißqualität
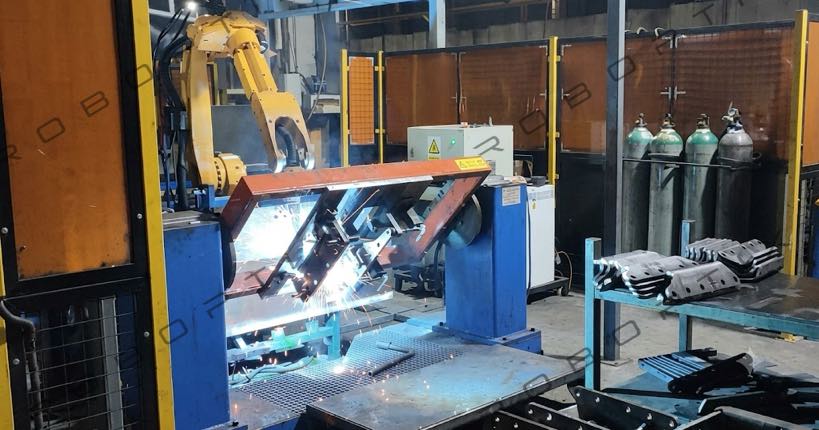
Verstehen Sie die Wissenschaft, die dahinter steckt, warum das Drehen Ihres Werkstücks die Schweißergebnisse verändert
Jeder Schweißer kennt das Gefühl. Sie schlagen einen Bogen auf eine horizontale Fuge und die Pfütze fließt wie Honig – glatt, vorhersehbar, genau dort, wo Sie es wollen. Dann begibst du dich zu einem Überkopfpass und plötzlich wird dieselbe Pfütze zum Kampf. Schwerkraft, Das war vorhin noch dein Verbündeter, zieht nun geschmolzenes Metall in Richtung Ihres Gesichtsschutzes.
Dies ist kein Fähigkeitsproblem. Es ist ein physikalisches Problem. Und ein Schweißpositionierer behebt die Ursache, indem er das Werkstück neu ausrichtet, sodass die Schwerkraft immer zu Ihren Gunsten wirkt.
Während sich die meisten Diskussionen über Schweißpositionierer auf Produktivitätskennzahlen und Nutzlastkapazitäten konzentrieren, Dieser Artikel verfolgt einen anderen Ansatz. Wir gehen im wahrsten Sinne des Wortes unter die Oberfläche, um die Physik dessen zu untersuchen, was passiert, wenn Sie eine Schweißkonstruktion drehen, und warum diese Rotation den Unterschied zwischen einer fehlerfreien Schweißung und einer kostspieligen Reparatur ausmachen kann.
Wichtige Erkenntnisse: Ein Schweißpositionierer ist nicht nur ein Materialhandhabungsgerät. Es handelt sich um ein Werkzeug zur Schwerkraftkontrolle, das die Thermodynamik und Fluiddynamik des Schweißprozesses grundlegend verändert.
1. Das physikalische Problem: Die Schwerkraft ist beim Schweißen nicht neutral
Um zu verstehen, warum ein Positionierer wichtig ist, Wir müssen zunächst verstehen, was die Schwerkraft mit einem Schweißbad macht. Bei Schmelzschweißverfahren – egal ob MSG, GTAW, FCAW, oder SAW – das geschmolzene Schweißbad ist eine Flüssigkeit, die mehreren konkurrierenden Kräften ausgesetzt ist:
- Oberflächenspannung: Die dominierende Kraft im kleinen Maßstab. Die Oberflächenspannung zieht das Schmelzbad in eine zusammenhängende Form und widersteht einer Verformung. Beim Flachlagenschweißen (1G/1F), Die Oberflächenspannung trägt dazu bei, die Pfütze im Gelenk einzudämmen.
- Schwerkraft: Übt eine Körperkraft aus, die proportional zur Masse des geschmolzenen Metalls ist. In flacher Position, Die Schwerkraft drückt die Pfütze in die Wurzel des Gelenks – vorteilhaft. In Überkopfposition (4G/4F), Die Schwerkraft zieht die Pfütze vom Gelenk weg – zerstörerisch.
- Lichtbogendruck: Die Kraft, die der Plasmastrahl auf die Beckenoberfläche ausübt. Der Lichtbogendruck kann je nach Bewegungswinkel und Position hilfreich oder behindernd sein.
- Lorentzkraft (elektromagnetisch): Der durch das Becken fließende Strom erzeugt ein eigenes Magnetfeld, Es erzeugt einen Rühreffekt und beeinflusst die Penetration.
- Marangoni-Konvektion: Durch Temperaturunterschiede verursachte Oberflächenspannungsgradienten bewirken einen Flüssigkeitsfluss im Becken, Auswirkungen auf die Perlenform und das Penetrationsprofil.
Das Gleichgewicht dieser Kräfte bestimmt alles an Ihrer Schweißnaht: Eindringtiefe, Wulstprofil, Fusion an den Zehen, Spritzerbildung, und Anfälligkeit für Defekte wie mangelnde Fusion, unterbieten, und Schlackeneinschlüsse.
Beim Schweißen in falscher Position – vertikal (3G), Overhead (4G), und geneigte Positionen – die Schwerkraft verschiebt sich von einer stabilisierenden zu einer destabilisierenden Kraft. Je schwerer die Schweißkonstruktion und desto größer das Schmelzbad (wie bei Hochdepositionsprozessen), desto ausgeprägter ist dieser Effekt.
1.1 Der Flat-Position-Vorteil in Zahlen
Im Welding Journal veröffentlichte Untersuchungen haben gezeigt, dass Schweißnähte in flacher Position hergestellt werden (1G) Übertreffen Sie Schweißnähte in falscher Position bei mehreren Qualitätsmetriken durchweg. In einer Studie wurden MSG-Kehlnähte an Baustahl verglichen, Es zeigten sich flache Schweißnähte:
- 23% tiefere Eindringtiefe als vertikale Schweißnähte bei gleichem Wärmeeintrag
- 40% Reduzierung der Porosität im Vergleich zu Überkopfschweißungen
- Deutlich geringere Spritzerquote, Reduzierung der Schleifzeit nach dem Schweißen um bis zu 60%
- Konsistentere Zehenwinkel, entscheidend für ermüdungsbeanspruchte Strukturen
Diese Unterschiede sind nicht marginal. Für einen Druckbehälter, der Folgendes erfordert 100% Röntgeninspektion, Der Unterschied zwischen einer Flachschweißung und einer Überkopfschweißung kann den Unterschied zwischen dem Bestehen beim ersten Versuch und mehreren Reparaturzyklen ausmachen.
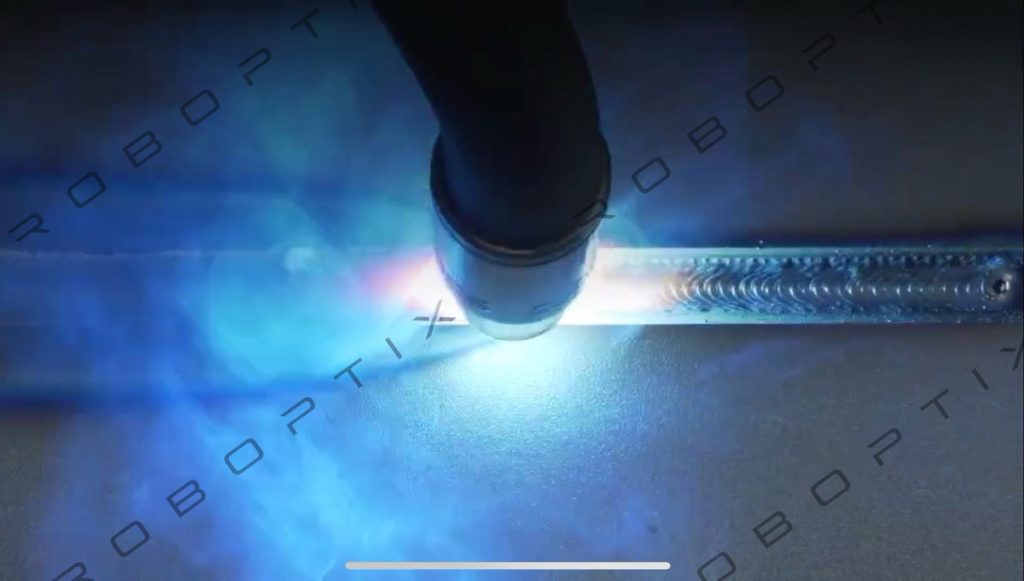
2. Wie ein Positionierer die Physik verändert: Rotation = Neuausrichtung der Schwerkraft
Ein Schweißpositionierer greift dieses Problem an der Quelle an. Anstatt den Schweißer oder Roboter zu zwingen, die Schwerkraft durch Technik auszugleichen – langsamere Fahrgeschwindigkeiten, Webmuster, geringere Abscheidungsraten – ein Positionierer dreht das Werkstück, sodass jede Verbindung in der optimalen Ausrichtung präsentiert wird.
2.1 Die Kinematik der Rotation
Moderne servobetriebene Positionierer wie die B-Serie von ROBOPTIX bieten eine präzise Winkelpositionierung mit einer Wiederholgenauigkeit von nur ±0,05 mm 350 mm Radius. Dies bedeutet, dass der Positionierer ein Werkstück innerhalb seines Arbeitsbereichs in jeden beliebigen Winkel drehen und mit einer Präzision im Submillimeterbereich in diese exakte Ausrichtung zurückkehren kann.
Stellen Sie sich ein typisches Szenario einer schweren Fertigung vor: A 2,000 mm langer Strukturträger mit erforderlichen Schweißnähten an vier Seiten. Ohne Stellungsregler, Der Betreiber muss:
- Schweißfläche 1 in flacher Position (Gut)
- Drehen Sie den Balken mit einem Laufkran um (5–15 Minuten nicht wertschöpfende Zeit)
- Schweißfläche 2 in flacher Position
- Nochmals umdrehen
- Schweißflächen 3 Und 4 in vertikaler oder Überkopfposition (langsam, fehleranfällig)
Mit Spindelstock-Reitstock-Positionierer, Der Balken wird einmal montiert. Der Positionierer dreht es kontinuierlich, Darstellung jedes Gelenks in flacher Position. Es gibt keine Kranzeit, Keine Ausfallzeiten beim Neupositionieren, und – was entscheidend ist – kein Schweißen in falscher Position.
2.2 Die Verhaltensänderung bei Pfützen
Wenn ein Positionierer ein Gelenk in die flache Position bringt, Im Schweißbad treten mehrere physikalische Veränderungen gleichzeitig auf:
- Ausrichtung des Schwerkraftvektors: Die Schwerkraft wirkt nun senkrecht zum Gelenk, Dabei wird geschmolzenes Metall nach unten in die Wurzel gedrückt, anstatt es zur Seite zu ziehen (Vertikale) oder vom Gelenk weg (Overhead). Dies erhöht die Penetration und verbessert die Wurzelverschmelzung.
- Erhöhte tolerierbare Schweißbadgröße: In flacher Position, Das Becken kann größer sein, bevor es durch die Schwerkraft durchhängt (Der „Drop-out“-Effekt) auftritt. Dies ermöglicht höhere Abscheidungsraten – mehr Metall pro Minute – ohne Qualitätseinbußen.
- Stabiler Marangoni-Fluss: Temperaturgradienten über die Beckenoberfläche bleiben symmetrisch, wenn das Becken horizontal ist. Beim Schweißen in falscher Position, Durch asymmetrische Kühlung entstehen unausgeglichene Oberflächenspannungskräfte, die die Perlenform verzerren.
- Reduzierte Lichtbogenablenkung: Beim Überkopfschweißen, Die aufsteigende Wolke aus Schutzgas und Metalldampf kann den Lichtbogen ablenken. In flacher Position, Diese Wolke steigt auf natürliche Weise auf, ohne die Lichtbogenbahn zu beeinträchtigen.
Praktisches Essen zum Mitnehmen: Wenn die Schwerkraft auf das Gelenk ausgerichtet ist, Sie können schneller schweißen, mit höherem Strom, und eine tiefere Penetration erreichen – und das bei gleichzeitiger Reduzierung der Fehlerraten. Der Positionierer ist das Werkzeug, das diese Ausrichtung für jede Verbindung eines komplexen Werkstücks ermöglicht.
3. Warum die Roboterintegration den physikalischen Vorteil verstärkt
Die physikalischen Vorteile von Positionierern werden noch deutlicher, wenn der Positionierer als externe Roboterachse integriert wird – eine Konfiguration, die ROBOPTIX-Positionierer über Standard-EtherCAT- und Controller-Schnittstellen unterstützen.
In koordinierter Bewegung, Roboter und Positionierer bewegen sich gleichzeitig. Schweißbrenner und Werkstück rotieren synchron, Aufrechterhaltung der optimalen Beziehung zwischen Brenner und Schweißnaht an jedem Punkt entlang des Schweißpfads. Dies ermöglicht:
3.1 Kontinuierliches Schweißen an zylindrischen Teilen
Für zylindrische Werkstücke wie Rohre, Druckbehälterschalen, und Windturmabschnitte, Die koordinierte Rotation ermöglicht eine einzige durchgehende Schweißnaht. Der Positionierer dreht den Zylinder, während der Roboter den Brenner stationär in der optimalen 12-Uhr-Position hält. Das Ergebnis ist eine perfekt gleichmäßige Schweißnaht:
- Gleichmäßige Durchdringung über den gesamten Umfang
- Konsistentes Wulstbild – keine Start-Stopp-Unregelmäßigkeiten
- Eliminierung von Positionsschwankungen in der Schweißchemie und Mikrostruktur
3.2 Die Fackelwinkelgleichung
Beim manuellen und halbautomatischen Schweißen, Der Brennerwinkel wird durch die Geschicklichkeit des Bedieners beibehalten. Über komplexe Geometrien, Das Einhalten des korrekten Arbeits- und Bewegungswinkels wird nahezu unmöglich, wenn der Schweißer auch mit der Schwerkraft zu kämpfen hat. Ein Positionierer + Eine Roboterkombination löst dieses Problem:
- Drehen Sie das Teil, um die Verbindung in der horizontalen Ebene zu halten
- Ermöglicht dem Roboter eine präzise Ausführung, Wiederholbare Brennerwinkel, einmal programmiert
- Eliminierung der Variabilität des Bedieners, die die Hauptursache für Schweißfehler bei nicht in der richtigen Position befindlichen Verbindungen ist
4. Die metallurgischen Konsequenzen: Was die Physik für die Schweißnahtintegrität bedeutet
Die Auswirkungen des Positionierer-gestützten Flachpositionsschweißens reichen über das sichtbare Schweißnahtprofil hinaus bis in die metallurgische Struktur der Schweißnaht.
4.1 Konstanz der Kühlrate
Die Abkühlgeschwindigkeit der Schweißnaht ist ein wesentlicher Faktor für die Mikrostruktur, Härte, und mechanische Eigenschaften. Beim Flachlagenschweißen, Die Abkühlgeschwindigkeit ist gleichmäßiger, weil:
- Die Schweißbadgeometrie ist symmetrisch, Dies führt zu einer gleichmäßigen Wärmeableitung durch das Grundmetall
- Die Schutzgasabdeckung ist konsistent, sorgt für eine gleichmäßige konvektive Kühlung
- Es gibt keine Vorzugsrichtung des Wärmeflusses (wie beim Vertikalschweißen, wo Hitze in zuvor abgelagertes Metall aufsteigt)
Für vergütete Stähle im Bauwesen (S690, S960, A514), Um die Bildung von Martensit in der WEZ zu vermeiden, ist eine kontrollierte Kühlung unerlässlich. Das Flachpositionsschweißen mit einem Positionierer bietet den vorhersehbarsten Wärmezyklus für diese empfindlichen Materialien.
4.2 Integrität der Fusionszone
Mangelnde Seitenwandverschmelzung ist einer der häufigsten Fehler beim Falschschweißen – und einer der gefährlichsten, da es rissartige Diskontinuitäten erzeugt, die sich unter Ermüdungsbelastung ausbreiten können. Der Mechanismus ist unkompliziert: in vertikaler und Überkopfposition, Das Schmelzbad neigt dazu, von der oberen Seitenwand abzusacken, Reduzierung der Fusion an diesem Ort.
In flacher Position, wobei die Schwerkraft das Becken symmetrisch in beide Seitenwände drückt, Die Fusionszone ist ausgeglichen. Dies ist besonders wichtig für:
- Vollständige Stoßverbindungen unterliegen einer Röntgen- oder Ultraschallprüfung
- T-Verbindungen und Kehlnähte in dynamisch beanspruchten Strukturen
- Mehrlagenschweißungen, bei denen eine unvollständige Verschmelzung zwischen den Lagen zu verdeckten Defekten führen kann
5. Auswahl eines Positionierers für physikgesteuertes Schweißen
Wenn Sie akzeptieren, dass die Schwerkraftkontrolle die Hauptfunktion eines Schweißpositionierers ist, Dann verschieben sich die Auswahlkriterien von „Welche Maschinengröße benötige ich?“.?“ bis hin zu „Welche Positionierfähigkeit sorgt für gleichbleibend flache Schweißnähte an meinen Teilen?“?”
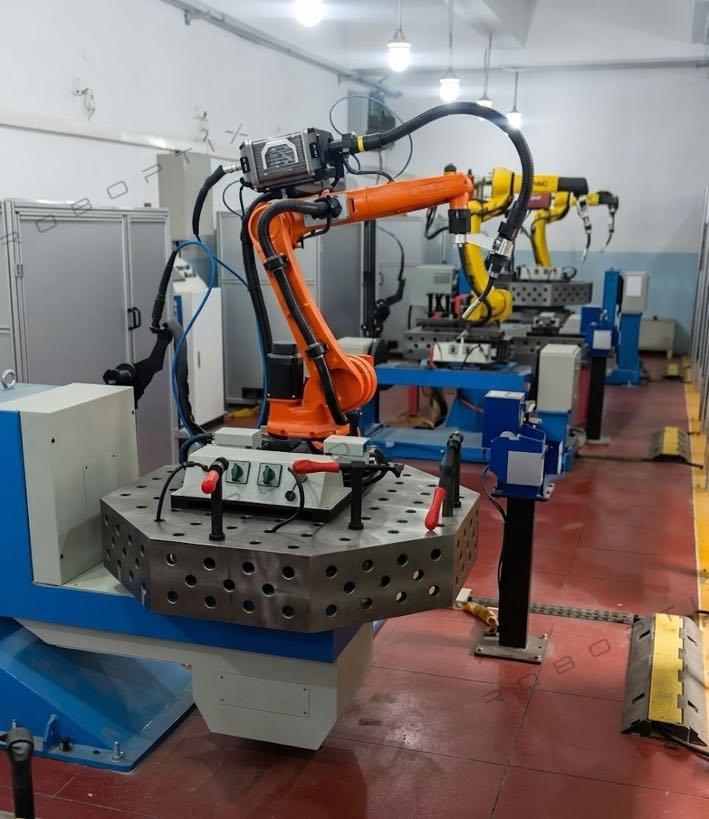
5.1 Schlüsselspezifikation: Positionierungsgenauigkeit, Nicht nur Nutzlast
Viele Käufer konzentrieren sich ausschließlich auf die Tragfähigkeit. Aber wenn Ihr Ziel darin besteht, die Physik des Schweißbades zu kontrollieren, Ebenso wichtig ist die Positionierungsgenauigkeit. Ein Positionierer, der a drehen kann 2,000 Ein kg-Teil, das aber keine präzisen Winkelpositionen halten kann, verfehlt seinen Zweck.
ROBOPTIX-Positionierer erreichen eine Positioniergenauigkeit von 0.05 mm bei R350 – was einer Winkelgenauigkeit von ungefähr entspricht 0.008 Grad. Auf diesem Präzisionsniveau, Die Verbindung wird während der gesamten Schweißnaht im optimalen Winkel gehalten, Gewährleistung einer gleichmäßigen Schwerkraftausrichtung.
5.2 Geschwindigkeitsbereich: Der übersehene Parameter
Das Verhalten des Schweißbades wird auch durch die Drehzahl beim kontinuierlichen Schweißen beeinflusst. Zu langsam, und der Lichtbogen überschreitet die optimale Brennerposition auf einem zylindrischen Teil. Zu schnell, und Zentrifugaleffekte können beginnen, die Pfütze zu beeinflussen.
Ein Positionierer mit einem großen Geschwindigkeitsbereich – vom langsamen Kriechen zum Heften und Einrichten bis hin zu 90°/s für schnelle Neupositionierung zwischen Schweißnähten – gibt Ihnen die Flexibilität, beide Qualitäten zu optimieren (langsam, kontrollierte Rotation beim Schweißen) und Produktivität (schnelle Neupositionierung zwischen den Durchgängen).
5.3 Konfiguration: Passende Geometrie für Ihre Teile
Die richtige Konfiguration des Positionierers hängt von Ihrer Werkstückgeometrie ab:
- Spindelstock-Reitstock: Ideal für lange, balkenartige Teile. Bietet Drehung um eine einzelne horizontale Achse. ROBOPTIX B001/B002 bedienen Nutzlasten von 500–3.000 kg mit Spannweiten bis zu 3.5 M.
- L-Typ (Einsäuliger Kipp-Dreh-Hebel): Am besten für plattenförmige Werkstücke geeignet, die sowohl Drehung als auch Neigung erfordern. Ermöglicht den Zugriff auf mehrere Flächen ohne erneute Befestigung.
- U-Typ (zweispaltig): Entworfen für sehr große, schwere Fertigungen, bei denen beide Enden des Werkstücks abgestützt werden müssen. Häufig in der Windenergie- und Druckbehälterfertigung.
- Zapfen / Mehrachsservo: Für komplexe Geometrien, die eine koordinierte, mit dem Roboter synchronisierte Mehrachspositionierung erfordern – die ROBOPTIX B008–B012-Serie deckt diesen Bereich ab.
6. Das Fazit: Physik zahlt sich aus
Der Return on Investment für einen Schweißpositionierer wird normalerweise anhand der Arbeitsersparnis und des Durchsatzes berechnet. Aber die physikalisch bedingten Vorteile – geringere Fehlerraten, weniger Reparaturen, Höhere Erträge beim ersten Durchgang – oft überwiegen allein die Arbeitseinsparungen.
Betrachten Sie diese typischen Ergebnisse von Werkstätten, die Positionierer in ihre Roboterschweißzellen integriert haben:
| Metrisch | Ohne Stellungsregler | Mit Positionierer |
| Schweißnahtausbeute im ersten Durchgang | 70–85 % | 95–98 % |
| Reparaturrate | 15–30 % | 2–5 % |
| Lichtbogen-Einschaltzeit pro Schicht | 35–45 % | 65–80 % |
| Ablagerungsrate (kg/Std) | Nur Basispreis | 1.3–1,8× Basiszinssatz |
| Kranbewegungen pro Schicht | 15–30 | 1–3 |
Diese Zahlen spiegeln eine grundlegende Wahrheit wider: wenn man die Schwerkraft kontrolliert, Sie kontrollieren die Qualität. Und Qualität – gemessen an weniger Reparaturen, weniger Nacharbeit, und höherer Durchsatz – dafür lohnt sich der Positionierer.
7. Den Positionierer neu denken
Ein Schweißpositionierer wird oft als Materialhandhabungszubehör angesehen – eine praktische Möglichkeit, schwere Teile zu bewegen. Diese Perspektive unterschätzt die Technologie. Ein Schweißpositionierer ist, im Kern, ein Schwerkraftmanagementsystem, das die physikalischen Bedingungen verändert, unter denen das Schmelzschweißen stattfindet.
Durch Drehen des Werkstücks wird jede Fuge optimal ausgerichtet dargestellt, ein Positionierer:
- Richtet die Schwerkraft auf das Gelenk aus, Verbesserung der Penetration und Fusion
- Stabilisiert das Schweißbad, Reduzierung der Fehlerquoten
- Ermöglicht höhere Abscheidungsraten ohne Qualitätseinbußen
- Bietet konsistente thermische Bedingungen für vorhersehbare metallurgische Ergebnisse
- Eliminiert die nicht wertschöpfende Zeit der kranabhängigen Neupositionierung
Für Betriebe, die den ersten Positionierer in Betracht ziehen – oder von manuellen auf servobetriebene Systeme umsteigen – ist das physikalische Argument überzeugend. Der Unterschied zwischen einer vertikalen Schweißnaht und einer Flachschweißnaht ist nicht kosmetischer Natur. Es zeigt sich in Röntgenfilmen, in mechanischen Testergebnissen, und letztendlich in der Zuverlässigkeit des fertigen Produkts.
ROBOPTIX-Positionierer, vom leichten Spindelstock-Reitstock B001 bis zur Mehrachsenserie B008–B012, sind so konstruiert, dass sie die Präzision und Wiederholgenauigkeit liefern, die für physikgesteuertes Schweißen erforderlich sind. Mit einer Positioniergenauigkeit von 0.05 mm und nahtlose Roboterintegration über standardmäßige externe Achsschnittstellen, Sie ermöglichen das schwerkraftgesteuerte Schweißen, das die moderne Fertigung erfordert.
Erfahren Sie, was physikgesteuertes Schweißen für Ihre Werkstatt bewirken kann?
Kontakt ROBOPTIX für eine individuelle Analyse der Stellungsreglerauswahl, einschließlich 3D-Layoutzeichnungen und Integrationsunterstützung für alle großen Robotermarken.
Über den Autor
Erfahrung & Anmeldeinformationen
Spezialist für die Integration von Roboterschweißsystemen mit 12+ Jahre direkte Projekterfahrung mit Schwerpunkt auf der Auswahl und Integration von Roboterpositionierern. Hat beratend zur Seite gestanden 300+ Fabriken in ganz Nordamerika, Europa, und Asien. Alle Spezifikationsdaten in diesem Artikel stammen aus tatsächlichen H / B / L / Produktdatenblätter der U-Serie.
Unternehmenshintergrund: 26+ Jahre Erfahrung in der Schweißautomatisierungstechnik, 40+ aktive Patente, 1,500+ abgeschlossene Projekte weltweit, etwa 70% einschließlich der Integration eines Roboterpositionierers.
Zertifizierungen
- ISO 9001: 2015 (GB/T 19001-2016) — Qualitätsmanagementsystem
- GJB 9001C-2017 – Qualitätsmanagementsystem für Militär-/Waffenausrüstung
- EU CE – Maschinenrichtlinie 2006/42/EG (Zert. NEIN. M.2026.206.C134866)
- High-Tech-Unternehmen – Zert. NEIN. GR202341000595 (Ausgestellt im November. 2023)
Zuletzt aktualisiert: Jun 2026
VERWANDTE BEITRÄGE

Berechnung der Nutzlast des Roboterpositionierers und sichere Auswahl: Der komplette technische Leitfaden

Wartungshandbuch für Roboterschweißzellen: Best Practices, Zeitplan & Fehlerbehebung 2026
Roboterschweißzelle vs. manuelles Schweißen: Was ist besser für die moderne Fertigung??
Reale Anwendungen von Roboterschweißzellen in der allgemeinen Industrie: Fallstudien 2026

6 Häufige Herausforderungen beim Roboter-Laserschweißen und wie man sie löst
