


Hersteller kundenspezifischer Roboterarbeitsplätze und Lasersysteme



Koordinierte Bewegungsprogrammierung: Lassen Sie Ihren Roboter und Ihren Positionierer als eine kinematische Kette bewegen
Die meisten Fabriken kaufen einen Roboter und einen Positionierer als zwei Maschinen. Sie verdrahten sie miteinander, Führen Sie das Roboterprogramm aus, und den Positionierer mit einem digitalen Ausgang zwischen den Durchgängen auslösen. Das Ergebnis „funktioniert“ – bis man sich die Schweißnaht ansieht. Der Brenner stoppt bei jedem Index, Der Lichtbogen startet kalt neu, Die Naht weist an jeder Naht eine Wellung auf, und die Ausbeute beim ersten Durchgang erreicht nie das, was in der Broschüre versprochen wurde. Das Problem ist nicht die Ausrüstung. Es liegt daran, dass die beiden Maschinen nie als eine einzige programmiert wurden.
In diesem Artikel wird die koordinierte Bewegungsprogrammierung erläutert: die Praxis, den Positionierer als integrale Achse der Robotersteuerung zu behandeln, sodass sich beide auf einer einzigen Flugbahn bewegen. Wir behandeln die Interpolation externer Achsen, EtherCAT-Synchronisation, Wegglättung, und die Schweißqualität, die sich durch die Beibehaltung des Werkzeugmittelpunkts auszahlt (TCP) bei konstanter Geschwindigkeit. Das Ziel ist eine Zelle, in der Roboter und Positionierer nicht zwei zusammenarbeitende Geräte sind, sondern eine kinematische Kette.
Notiz: Die Koordinierungsmethodik spiegelt die Integrationspraxis des ROBOPTIX-Positionierers in servogetriebenen Zellen wider, Querverweise zu peer-reviewter Forschung zum positionsabhängigen Schweißbadverhalten (Park et al., 2019, Angewandte Wissenschaften; Liu et al., 2023, Materialien) und ISO 9283 Methoden zum Testen der Roboterleistung.
1. „Integration“ ist das falsche Ziel
Integration impliziert zwei unabhängige Systeme, die an den Rändern verbunden sind. Auslöserbasierte Steuerung – Roboter schweißt einen Durchgang, sendet ein Signal, Positionierer dreht sich, Roboter geht weiter – ist Integration. Dies ist auch der Grund, warum so viele Zellen unterdurchschnittliche Leistung erbringen. Jedes Mal, wenn sich der Positionierer bewegt, Der Roboter ist geparkt; jedes Mal, wenn sich der Roboter bewegt, der Stellungsregler ist geparkt. Die Schweißnaht ist diskret ausgeführt, Stop-Start-Stücke, und die Mängel häufen sich an jeder Grenze zwischen ihnen.
Das bessere Ziel ist die Koordination: Eine Steuerung plant eine Flugbahn, die sowohl die sechs Achsen des Roboters als auch die Rotationsachsen des Positionierers umfasst. Der Positionierer wird Teil des robotereigenen Kinematikmodells. Wenn das passiert, Der Lichtbogen stoppt nie, da der Positionierer nie warten muss, bis er an der Reihe ist.
2. Eine kinematische Kette: Der Positionierer als Erweiterung des Roboters
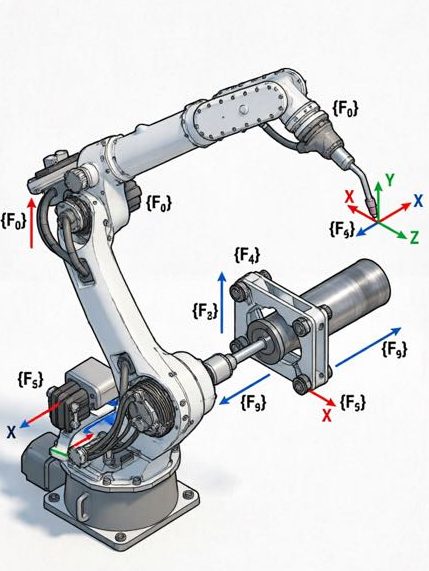
Kinematisch, Eine Schweißzelle ist ein Baum aus Verknüpfungen. Die Roboterbasis ist die Wurzel, Die Roboterachsen sind Äste, Der Brenner ist der Endeffektor, und das Werkstück wird vom Positionierer gehalten. In koordinierter Bewegung, Die Positionierachsen werden derselben kinematischen Kette hinzugefügt, die die Robotersteuerung löst, Das Bewegen des Positionierers ist also mathematisch der gleiche Vorgang wie das Bewegen eines Robotergelenks. Der Controller sieht „Roboter“ nicht mehr + Positionierer“; Es sieht einen längeren Arm, der durch das Teil greift.
2.1 Achse 7, 8, Und 9 im Controller
Bei den meisten Industriesteuerungen können Sie externe Achsen – üblicherweise die Dreh- und Neigungsachsen des Positionierers – deklarieren und sie derselben Bewegungsgruppe wie der Roboter zuordnen. Einmal erklärt, Der Positionierer ist eine Achse 7, 8, oder 9 in der internen Koordinatenlösung des Controllers. Ein einzelner Bewegungsbefehl kann jetzt den Roboter und den Positionierer gleichzeitig steuern, und die Steuerung berechnet die kombinierte inverse Kinematik, sodass der Brenner dem beabsichtigten Weg auf dem Teil folgt. Die Außenachse ist kein Peripheriegerät; Es ist ein Gelenk, das der Planer neben dem des Roboters optimiert.
2.2 Eine Flugbahn, Nicht zwei Programme
Mit externalisiertem Stellungsregler, Sie pflegen kein Roboterprogramm und kein separates Positioniererprogramm mehr. Sie behalten eine Flugbahn bei. Die Bahn wird im Werkstück definiert (oder ein Benutzer) rahmen, und die Steuerung verteilt die erforderliche Bewegung automatisch zwischen Roboter und Positionierer. Wenn das Teil während der Nahtbewegung flach bleiben muss, Die Steuerung kippt den Positionierer und bewegt den Roboter zusammen, um die Schweißnaht im 1G/2G-Band zu halten – genau die beschriebene Positionssteuerung P02, jetzt kontinuierlich statt in diskreten Schritten ausgeführt. Ein Programm bedeutet eine Quelle der Wahrheit darüber, wo die Schweißnaht sein sollte.
3. Interpolation der externen Achse
Durch Interpolation füllt die Steuerung den Raum zwischen zwei eingelernten Punkten mit gleichmäßiger Bewegung. Im Standalone-Modus, Der Roboter interpoliert seine eigenen sechs Achsen. Im koordinierten Modus, Die Steuerung interpoliert die Roboterachsen und die externen Positioniererachsen gemeinsam, Lösung für einen synchronisierten Pfad, bei dem der Bewegungsanteil zwischen ihnen Bild für Bild festgelegt wird, um den TCP auf der Schweißnaht zu halten. Dies ist das Herzstück der Koordination: nicht zwei parallel laufende Interpolatoren, sondern ein Interpolator, der alle Achsen besitzt.
3.1 Kalibrieren des Positionierungsrahmens an der Roboterbasis
Eine koordinierte Bewegung ist nur so genau wie die Rahmenbeziehung zwischen Roboter und Positionierer. Vor dem ersten koordinierten Umzug, Der Nullpunkt des Positionierers muss auf den Grundrahmen des Roboters kalibriert werden – typischerweise durch Bewegen des Roboter-TCP zu bekannten Bezugspunkten auf dem Spannfutter oder der Frontplatte des Positionierers, oder durch eine Laser- oder Kugelstabkalibrierung. Wenn man das falsch macht, basiert die kombinierte Kinematik des Controllers auf einer falschen Prämisse: Der Roboter wird „denken“, dass das Teil irgendwo ist, wo es nicht ist, und die Schweißnaht wird um einen konstanten oder rotierenden Fehler versetzt. Diese Rahmenkalibrierung ist der am häufigsten übersprungene Schritt bei Feldstarts, und die häufigste Ursache dafür: „Das Programm läuft, aber die Schweißnaht ist falsch.“
4. EtherCAT-Synchronisation und der Sync-Frame
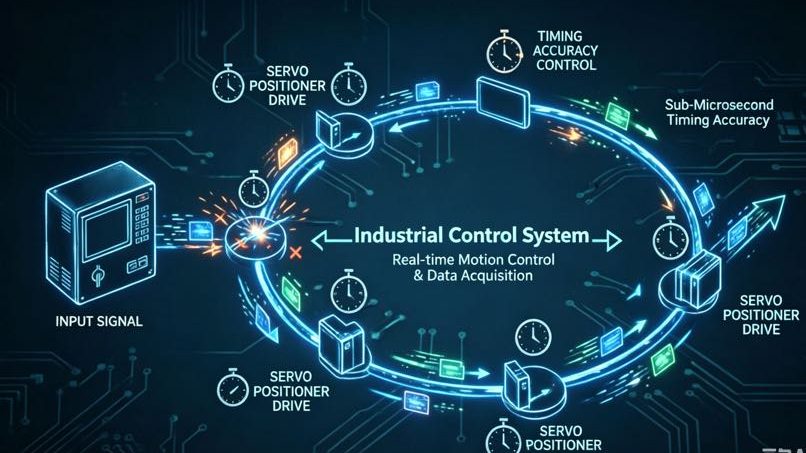
Damit sich Roboter und Positionierer als Einheit bewegen können, Ihre Laufwerke müssen eine gemeinsame Zeitbasis haben. Ein Positionierer, der dem Roboter nur wenige Millisekunden hinterherhinkt, erzeugt einen sichtbaren Nahtfehler, weil die beiden Bewegungen zum Zeitpunkt des Schweißens nicht mehr geometrisch konsistent sind – der Brenner befindet sich an einem Punkt der Bahn, während das Teil leicht dahinter abgedriftet ist. Durch die Synchronisierung bleiben sie gesperrt.
4.1 Verteilte Uhren und Jitter
EtherCAT mit verteilten Uhren verleiht jedem Servoantrieb einen synchronisierten Zeitstempel, Daher führen die Roboter- und Positionierachsen ihre befohlenen Positionen zum gleichen Steuerungszeitpunkt aus. Der „Sync-Frame“ ist die Netzwerknachricht, die sie sperrt. Jitter – Schwankungen in diesem Timing – ist der Feind. ROBOPTIX-Servopositionierer nutzen die EtherCAT-Distributed-Clock-Synchronisierung, sodass die Positioniererachse die Bewegungsgruppe des Roboters mit einer Konsistenz im Submillisekundenbereich verfolgt, Dadurch kann eine kontinuierliche Schweißnaht ein rotierendes Teil ohne Kaltstart überspannen. Während ältere Analog- oder Pulse-Train-Verbindungen zu einer Drift im zweistelligen Millisekundenbereich führten, EtherCAT hält die Kette dicht. Der praktische Test ist einfach: Befehlen Sie eine koordinierte spiralförmige Bewegung und bestimmen Sie das Achsen-Timing; wenn der Stellungsregler nacheilt, Die Naht verrät es Ihnen, bevor das Oszilloskop es tut.
5. Konstante TCP-Geschwindigkeit durch die Schweißnaht
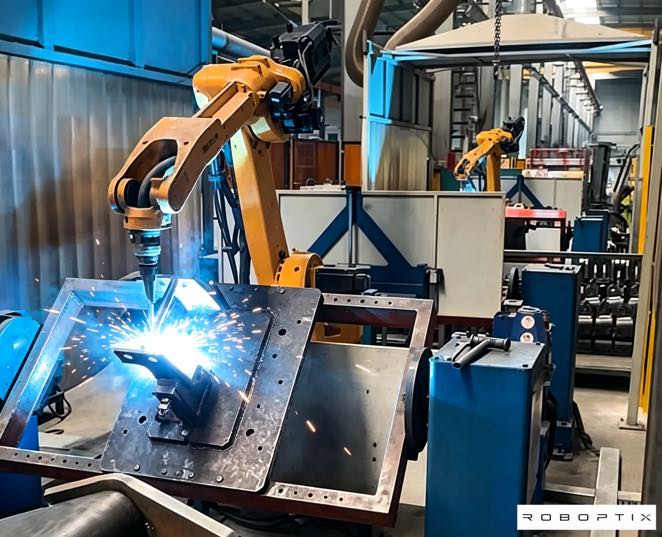
Der Vorteil der Koordination ist eine konstante Werkzeug-Mittelpunkt-Geschwindigkeit. In Trigger-basierten Zellen wechselt der TCP bei jedem Index zwischen voller Geschwindigkeit und Null; In koordinierten Zellen bewegt sich der TCP mit gleichmäßiger Geschwindigkeit durch die Schweißnaht, während der Positionierer das darunter liegende Teil dreht. Der Roboter verfolgt den Weg; Der Positionierer sorgt für die Rotation; keiner hört auf.
5.1 Warum Stopps und Starts die Schweißnaht zerstören
Wenn der Lichtbogen stoppt und neu startet, das Schweißbad kühlt ab und schmilzt wieder, eine kalte Runde verlassen, ein ungesicherter Neustart, oder eine sichtbare Welle, und Wärmezufuhrspitzen bei jedem Neustart. Eine konstante TCP-Geschwindigkeit – die dadurch erreicht wird, dass der Positionierer die Rotation ausführt, während der Roboter den Brennerweg beibehält – sorgt für eine gleichmäßige Wärmezufuhr und ein konsistentes Wulstprofil. Dies ist das gleiche physikalische Dokument von Park und Liu für das positionsabhängige Poolverhalten: Das Halten der Schweißnaht in einem gleichmäßigen Schwerkraft- und Positionsband stabilisiert das Becken, und koordinierte Bewegung ist es, die dieses Band kontinuierlich und nicht in stationären Schritten hält (Park et al., 2019; Liu et al., 2023).
6. Pfadglättung und gemischte Bewegung
Auch mit Koordination, Ein naives Programm schafft Ecken: Die Flugbahn verläuft durch jeden eingelernten Punkt und wird abgebremst, um die Genauigkeit zu gewährleisten. Durch die Pfadglättung – oft auch Überblendung oder Eckenrundung genannt – kann der Controller die Ecke mit einem definierten Radius schneiden, Daher stoppt der TCP nie vollständig. Der Positionierer und der Roboter teilen sich den gemischten Pfad, und die Schweißnaht fließt durch etwas, das sonst ein harter Anschlag wäre. Der Kompromiss ist real: Übermäßiges Glätten beeinträchtigt die Genauigkeit an der Ecke, Daher wird der Radius je nach Anwendung angepasst – eng bei präzisen Wurzellagen, lockerer bei langen Filets. Koordinierte Zellen stellen dies als einen einzigen Parametersatz für Roboter und Positionierer dar, statt zwei unabhängiger Glättungseinstellungen, die sich gegenseitig bekämpfen und eine Naht erzeugen, die bei jedem Durchgang anders aussieht.
7. Die Schwerkraftkonstante: Wie Koordination die Schweißqualität schützt
Koordinierte Bewegungen sind nicht nur sanfter; es ist eine Qualitätskontrolle. Durch kontinuierliches Drehen des Teils bleibt die Schweißnaht im flachen oder horizontalen Band, Die Zelle hält einen nahezu konstanten Schwerkraftvektor am Becken – der größte Faktor für die Stabilität der Pfütze –, anstatt das Becken durch vertikale und über Kopfzonen schwingen zu lassen, während das Teil schrittweise neu positioniert wird.
7.1 Positionsabhängiges Poolverhalten
Von Experten begutachtete Arbeiten zeigen, dass das Schweißbadverhalten und die Schweißnahtqualität je nach Schweißposition stark variieren, weil die Schwerkraft das Becken in Überkopf- und vertikaler Ausrichtung entwässert und destabilisiert (Park et al., 2019, auf GMAW-Positionen; Liu et al., 2023, auf VPPA über Positionen hinweg). Durch koordinierte Bewegung wird diese Erkenntnis zu einer Regel für das Zelldesign: Halten Sie den Pool durch Bewegen des Teils im flachen/horizontalen Band, nicht durch Anhalten, um sich neu zu positionieren. Der Positionierer übernimmt die Drehung; Der Roboter übernimmt die Verfolgung; Der Controller hält sie als Einheit. Das Ergebnis ist die Flachlagequalität von P02, wird über die gesamte Naht aufrechterhalten und nicht bei jedem Index zurückgesetzt. Mit anderen Worten, Koordination ist die Art und Weise, wie Sie die Schwerkraftphysik von P01 über ein ganzes Teil hinweg operationalisieren.
8. Drei Fehler, die koordinierte Programme zerstören
Koordinierte Bewegungen scheitern auf vorhersehbare Weise. Wenn man sie kennt, verkürzt sich die Dauer eines Startups von Wochen auf Tage, denn jedes hat eine spezifische Lösung und nicht ein vages „Die Zelle fühlt sich falsch an“.
8.1 Rahmenkonflikt, Synchronisierungsdrift, Positionierer-Singularität
- Rahmenkonflikt: Der Nullpunkt des Positionierers wurde nie auf die Roboterbasis kalibriert, die kombinierte Kinematik ist also versetzt. Fix: Führen Sie die Rahmenkalibrierung vor der ersten koordinierten Bewegung durch, und überprüfen Sie es nach jeder mechanischen Änderung an der Zelle erneut.
- Synchronisierungsdrift: Die Netzwerkverbindung ermöglicht Timing-Jitter, Daher hinkt der Positionierer dem Roboter hinterher. Fix: Verwenden Sie einen synchronisierten Feldbus (Verteilte EtherCAT-Uhren) und überprüfen Sie die Synchronisierung mit einem begrenzten Testzug, anstatt davon auszugehen, dass die Verbindung fest ist.
- Singularität des Stellungsreglers: Bei bestimmten Neigungswinkeln verliert der Positionierer seine mechanische Autorität oder die Steuerung stößt an eine kinematische Grenze, Erzwingen eines Stopps mitten in der Schweißung. Fix: Planen Sie den Weg, um die singulären Ausrichtungen des Positionierers zu vermeiden, oder fügen Sie eine redundante Achse hinzu, damit der Roboter die Bewegung durch diese Zone übernehmen kann.
9. Feldbeispiel: Eine 3-Achsen-Zelle, die auf reibungslose Bewegung abgestimmt ist
Ein ROBOPTIX-Kunde ließ einen 2-Achsen-Positionierer neben einem 6-Achsen-Roboter im Triggermodus laufen: Der Roboter schweißte a 300 mm-Pass, signalisierte dem Positionierer, 15° zu indexieren, wiederholt. Der First-Pass-Ertrag ist fast ins Stocken geraten 80% mit Kaltschleiffehlern an jedem Index, und die Zelle sollte mit einem schnelleren Roboter neu quotiert werden. Nach Neukonfiguration des Positionierers als externe Achsen 7–8 in der Robotersteuerung, Kalibrieren des Positioniererrahmens, und Aktivieren der EtherCAT-Synchronisierung mit Path Blending, Die Zelle durchlief die Naht als eine kontinuierliche Flugbahn mit konstanter TCP-Geschwindigkeit. Indexfehler sind verschwunden, und die First-Pass-Rendite stieg darüber 97%. Die Hardware hat sich nicht verändert – das Programmiermodell schon. Koordinierung, nicht mehr Ausrüstung, war die Lösung, und es kostete nur einen Bruchteil des vorgeschlagenen Roboter-Upgrades.
10. Wenn sich Koordination nicht lohnt
Die Koordination ist nicht kostenlos, und für manche Arbeit ist es übertrieben. Wenn Ihr Teil in einer einzigen Position ohne Drehung zwischen den Durchgängen geschweißt wird – eine kurze Naht an einer Vorrichtung, die es bereits flach präsentiert –, ist die auslöserbasierte Steuerung völlig ausreichend, und die zusätzliche Einrichtung der Bildkalibrierung und Synchronisierungsüberprüfung bringt Ihnen wenig. Koordination zahlt sich aus, wenn die Schweißnaht um ein Teil herum verläuft, das sich ständig drehen muss, wenn der First-Pass-Ertrag durch Neustartfehler gedrosselt wird, oder wenn Sie bereits in einen Servopositionierer investieren, dessen Präzision das Triggermodell nicht nutzen kann. Verbringen Sie die Technik dort, wo die Fehlerquote liegt; Überspringen Sie es, wenn ein einfaches Signal den Job erledigt.
Häufig gestellte Fragen
Q: Was ist der Unterschied zwischen der Integration und der Koordinierung eines Positionierers??
A: Die Integration verbindet zwei eigenständige Systeme, die sich abwechseln: Der Roboter schweißt, Dann signalisiert er dem Positionierer, zu indexieren. Die Koordination behandelt den Positionierer als externe Achse in der Robotersteuerung, sodass sich beide auf derselben Bahn bewegen. Durch die Koordination entfällt der Stopp-Start-Zyklus, der zu Kaltstartfehlern und ungleichmäßiger Wärmezufuhr führt.
Q: Benötige ich EtherCAT, um die Bewegung von Roboter und Positionierer zu koordinieren??
A: Sie benötigen einen synchronisierten Feldbus mit einer gemeinsamen Zeitbasis. EtherCAT mit verteilten Uhren ist die gängige Wahl, da es das Achsen-Timing innerhalb eines Jitters von unter einer Millisekunde hält; Analoge oder Pulse-Train-Verbindungen driften in der Regel so weit ab – mehrere zehn Millisekunden –, dass sie während einer kontinuierlichen Schweißnaht als Nahtfehler sichtbar werden.
Q: Warum ist die Kalibrierung des Positionierungsrahmens so wichtig??
A: Koordinierte Bewegung löst kombinierte Kinematiken von der Roboterbasis über den Positionierer bis zum Teil. Wenn der Nullpunkt des Positionierers falsch auf den Roboterrahmen kalibriert ist, Jede koordinierte Bewegung basiert auf einer falschen Geometrie und einem Versatz der Schweißflächen. Dies ist der am häufigsten übersprungene Startschritt und die häufigste Ursache dafür, dass ein Programm zwar läuft, aber nicht richtig funktioniert.
Q: Kann eine koordinierte Bewegung die Schweißqualität wirklich verbessern?, oder einfach nur Geschwindigkeit?
A: Beide, aber Qualität ist der stärkere Effekt. Konstante TCP-Geschwindigkeit und kontinuierliche Teilerotation halten den Pool in einem stabilen Gravitationsband, Beseitigung von Kaltstartfehlern. Forschung zum ortsabhängigen Poolverhalten (Park, 2019; Liu, 2023) unterstützt das Beibehalten einer konsistenten Schweißposition für die Qualität der Schweißnaht – und die Koordination bedeutet, wie Sie die Schweißposition über die gesamte Naht halten.
Wenn Sie einen Positionierer als separate Maschine behandeln, mit der der Roboter „kommuniziert“, wird Ihre Zelle mit Stopp-Start-Qualität verschlossen. Durch koordinierte Bewegungsprogrammierung wird diese Grenze beseitigt: Deklarieren Sie den Positionierer als externe Achsen in der Robotersteuerung, Kalibrieren Sie seinen Rahmen auf die Roboterbasis, Synchronisieren Sie die Antriebe auf einer gemeinsamen Zeitbasis mit verteilten EtherCAT-Uhren, und lassen Sie eine Flugbahn beide steuern. Die Schweißung läuft dann mit konstanter TCP-Geschwindigkeit, wobei das Teil kontinuierlich gedreht wird, um das flache/horizontale Band zu halten – genau der schwerkraftstabile Zustand, der laut Forschung zu besseren Pools führt.
ROBOPTIX Servopositionierer (Die B008–B011、B012 Mehrachseinheiten) werden EtherCAT-fähig ausgeliefert und als externe Achsen in großen Robotersteuerungen konfiguriert, mit Anwendungsunterstützung für Bildkalibrierung und Synchronisierungsüberprüfung. Für Zellen, bei denen der First-Pass-Ertrag wichtiger ist als die reine Zykluszeit, Koordination ist das Upgrade, das sich eher durch Fehlerreduzierung als durch Hardware auszahlt.
Der nächste Artikel dieser Reihe befasst sich mit der Frage der Genauigkeit weiter: wie man es überprüft, mit Lasertrackern und ISO 9283, dass die koordinierte Zelle tatsächlich die im Datenblatt angegebene Wiederholbarkeit aufweist.
Bereit, Ihre Zelle zu koordinieren?
Kontakt ROBOPTIX mit Ihrer Robotermarke und Teilegeometrie für eine externe Achsenkonfiguration und einen Rahmenkalibrierungsplan.
Über den Autor
Erfahrung & Anmeldeinformationen
Spezialist für die Integration von Roboterschweißsystemen mit 12+ Jahre direkte Projekterfahrung mit Schwerpunkt auf der Auswahl und Integration von Roboterpositionierern. Hat beratend zur Seite gestanden 300+ Fabriken in ganz Nordamerika, Europa, und Asien. Alle Spezifikationsdaten in diesem Artikel stammen aus tatsächlichen H / B / L / Produktdatenblätter der U-Serie.
Unternehmenshintergrund: 26+ Jahre Erfahrung in der Schweißautomatisierungstechnik, 40+ aktive Patente, 1,500+ abgeschlossene Projekte weltweit, etwa 70% einschließlich der Integration eines Roboterpositionierers.
Zertifizierungen
- ISO 9001: 2015 (GB/T 19001-2016) — Qualitätsmanagementsystem
- GJB 9001C-2017 – Qualitätsmanagementsystem für Militär-/Waffenausrüstung
- EU CE – Maschinenrichtlinie 2006/42/EG (Zert. NEIN. M.2026.206.C134866)
- High-Tech-Unternehmen – Zert. NEIN. GR202341000595 (Ausgestellt im November. 2023)
Zuletzt aktualisiert: Jun 2026
Referenzen
[1] Park, J.-H., Kim, S.-H., Mond, H.-S., & Kim, M.-H. (2019). Einfluss der Schwerkraft auf das Verhalten des Schmelzbades und Analyse der Mikrostruktur an verschiedenen Schweißpositionen beim Metalllichtbogenschweißen mit Impulsgas. Angewandte Wissenschaften, 9(21), 4626.
[2] Liu, J., Jiang, F., Chen, S., Xu, B., Zhang, G., Cheng, W., & Ma, X. (2023). Mechanismen des Einflusses der Schwerkraft auf das Verhalten des Schweißbades und die Leistung der Schweißraupe beim Plasmalichtbogenschweißen mit variabler Polarität über verschiedene Schweißpositionen hinweg. Materialien, 16(19), 6457.
VERWANDTE BEITRÄGE

Bodenschiene vs. Overhead-Roboter mit 7. Achse: Installation, Sicherheit & Auswahlhilfe

Wartungshandbuch für Roboterschweißzellen: Best Practices, Zeitplan & Fehlerbehebung 2026

Laserschweißpositionierer: Genauigkeit und Geschwindigkeit für dünne Schweißnähte

5 Gründe, warum das Schweißen großer Werkstücke ineffizient ist – und wie ein Roboterpositionierer jedes Problem löst

So wählen Sie einen Lieferanten für Roboter-Laserschweißen aus: Von der technischen Bewertung bis zur Musterprüfung
