Производител на работни станции за роботи и лазерни системи по поръчка



Планиране на автономна траектория в роботизирани заварчици:Какво означава това за вашата производствена линия
Всеки роботизирана клетка за заваряване има траектория — последователност от позиции, ъгли, и времена, които казват на робота точно къде да се движи и кога. В традиционна клетка, човек създава тази траектория ръчно: програматор с висулка за обучение, прекарвайки два до осем часа, насочвайки ръката на робота през всяка точка на всяка става на всяка нова част. Планирането на траекторията отнема най-много време, най-зависими от уменията, и най-ограничаващата стъпка в целия работен процес на роботизирано заваряване.
Автономното планиране на траекторията премахва човека от тази стъпка. Системата планира свои собствени траектории на заваряване — получени от данни от 3D сканиране или цифрови модели, оптимизиран за качество на фугите, достъп до геометрия, и контрол на изкривяването, и проверени за безопасност при сблъсък, преди да се отвори една дъга. Програмистът не се преназначава на друга задача. Програмистът вече не е част от процеса.
Какво представлява планирането на траекторията в роботизирана заваръчна клетка?
Планирането на траекторията е нещо повече от чертане на линия по заваръчния шев. Траекторията на заваръчния шев трябва едновременно да удовлетворява няколко конкуриращи се ограничения:
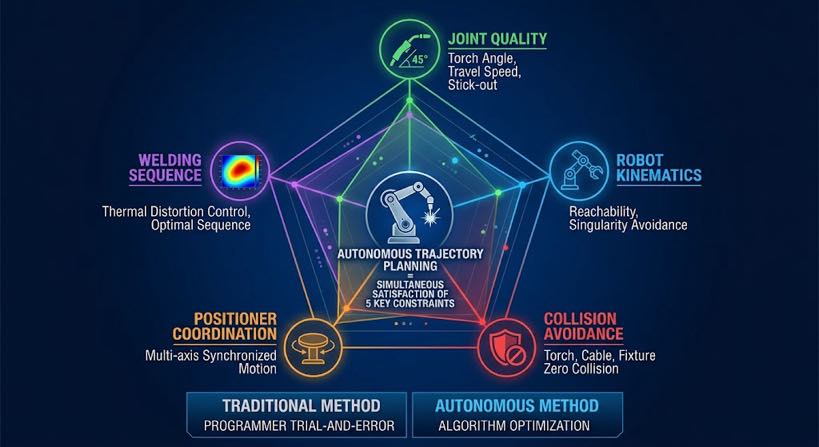
- Качество на ставите: ъгъл на факла, ъгъл на движение, и дистанционното разстояние трябва да остане в границите, които дават приемлива геометрия на заваръчния шев за типа и позицията на съединението
- Кинематика на робота: планираните позиции трябва да бъдат достъпни от робота без особености — конфигурации, при които роботът губи степен на свобода и движението става непредвидимо
- Избягване на сблъсък: факлата, ръка на робот, и кабелният пакет не трябва да контактува с детайла, приспособление, или позиционер във всяка точка на пътя
- Координация на позиционера: ако частта трябва да се върти между ставите, движението на позиционера трябва да бъде планирано и синхронизирано с движението на робота
- Последователност на заваряване: редът, в който се заваряват фугите, влияе върху натрупването на термична деформация — плановият траектория трябва да вземе предвид деформацията при последователността
В традиционна роботизирана заваръчна клетка, човешкият програмист удовлетворява всичките пет ограничения едновременно, чрез проба и грешка на висулката за обучение. В клетка с автономно планиране на траекторията, софтуерна система го прави - по-бързо, по-последователно, и без да е необходим програмист в персонала.
Ръчно планиране на траекторията срещу автономно планиране на траекторията
Разликата между двата подхода не е просто в скоростта. Това е фундаментална промяна в това, което системата знае и кога го знае.
| Измерение | Наръчник (преподавам висулка) | Автономен (направляван от зрението) |
| Източник на съвместна позиция | Паметта на програмиста за това къде е ставата | 3D сканиране на действителната част — измерено, не се предполага |
| Боравене с вариации на части | Фиксиран път — не успее, когато част се отклони | Пътят, генериран на сканиране — автоматично се адаптира към всяка част |
| Време за нов номер на част | 2– 8 часа учебно време | < 5 минути сканиране + автоматично генериране |
| Необходими умения за програмист | Сертифициран като робот програмист, $60K–$120K/година | Клетъчен оператор, 2-седмично обучение |
| Проверка за сблъсък | Ръководство — програмист следи за сблъсъци | Цифрова двойна симулация — всяка позиция се проверява преди отварянето на дъгата |
| Оптимизиране на последователността на заваряване | В зависимост от опита - варира според програмиста | Базиран на ограничения алгоритъм — последователен, повтарящ се изход |
| Контрол на изкривяването | Евристичен — зависи от познанията на програмиста | Систематично — плановщикът на последователността балансира входящата топлина през заварката |
| Риск от нова конфигурация | Риск от срив в първата част — програмистът трябва да се намеси | Нулев риск от срив — цифровият близнак проверява преди изпълнение |
| Мащабируемост на части микс | Деградира — повече части = повече време за програмист | Мащабира се свободно — всяка част се сканира прясно, без програмно натрупване |
Последният ред е най-важен за планирането на производството. Традиционната роботизирана клетка натрупва дълг за програмиране, докато вашият микс от части расте - по-активните номера на части означават повече програми за поддръжка, повече препрограмиране при промяна на дизайна, и повече време на програмист, което не може да бъде възстановено. Клетка с автономно планиране на траекторията няма програмна библиотека. Всяка част е планирана прясно след нейното сканиране. Нарастването на микса на части не увеличава режийните разходи.
Как работи автономното планиране на траекторията — вътре в системата
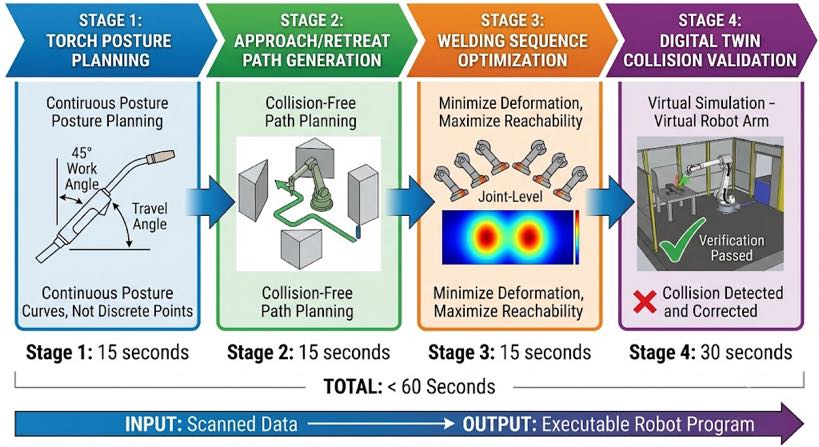
Процесът на планиране се извършва между етапа на изваждане на шева и етапа на изпълнение на робота. Състои се от четири изчислителни етапа, които се изпълняват последователно в под 60 секунди за повечето заварени конструкции от стомана.
Етап 1: Планиране на ориентацията на факела
За всяка идентифицирана заваръчна връзка, проектантът изчислява оптималния работен ъгъл на горелката и ъгъла на движение въз основа на типа на съединението, позиция за заваряване, и дебелина на материала. Това не са фиксирани стойности — те варират по дължината на фугата, ако фугата се извие или промени ъгъла. Планерът генерира непрекъснат профил на ориентация на факела, не поредица от отделни точки.
За ъглови заварки на конструкционна стомана, стандартният работен ъгъл е 45 градуси спрямо ъглополовящата с ±5 градуса толеранс. За челни заварки, горелката е перпендикулярна на равнината на съединението. За Т-образни съединения с ограничен достъп, проектантът изчислява максималния достижим работен ъгъл предвид геометричните ограничения и проверява дали той попада в рамките на приемливия диапазон за този клас фуги — маркиране на фуги, където достъпът е твърде ограничен за надеждна заварка.
Етап 2: Генериране на пътя за приближаване и отдръпване
Горелката трябва да се доближи до мястото на свързване, като започне от свободна позиция и да се прибере в свободна позиция след края на заварката — без да се сблъсква с частта, приспособление, или друга структура. За прости отворени фуги, пътищата за приближаване и прибиране са ясни. За трансформаторни резервоари, кутийни колони, или структурни рамки с претоварена геометрия, пътят на подхода трябва да се движи около охлаждащите перки, ребра за втвърдяване, и други препятствия.
Планиращият използва геометрията на 3D сканиране, за да моделира работното пространство около всяка става и изчислява подход без сблъсък и път на прибиране, използвайки алгоритми за планиране на движението. Планираните пътища се добавят към цифровия модел близнак за проверка в Stage 4.
Етап 3: Оптимизиране на последователността на заваряване
С планирани индивидуални съвместни траектории, плановият последователност определя оптималния ред за тяхното изпълнение. Това е оптимизационен проблем с множество цели:
- Минимизиране на изкривяването: алтернативна посока на заваряване, балансирайте входящата топлина симетрично през заварката
- Запазване на достъпа: заваръчни шевове, които биха станали недостъпни след завършване на съседни заварки, преди тези съседни заварки да започнат
- Минимизирайте времето за пътуване на робота: групирайте ставите по физическа близост, където изкривяването и ограниченията за достъп позволяват
- Координирайте въртенията на позиционера: планирайте повторно позициониране на частите между групите съединения, за да минимизирате броя на въртенията, като същевременно поддържате оптимална позиция на заваряване
За заваряване на конструкционна стомана с 15 към 30 ставите, инструментът за планиране на последователности оценява хиляди подреждания на кандидати и избира този, който най-добре удовлетворява и четирите цели едновременно. Резултатът е пълна последователност на заваряване — не само списък от съединения, но подреден по време план, включващ ротации на позиционера, междупроходни времена на престой, и транзитни пътища на роботи между ставите.
| Защо последователността е по-важна, отколкото повечето купувачи осъзнават: Структурна заварка, заварена в грешна последователност, може да натрупа 3–8 mm ъглово изкривяване върху 2-метрова греда — достатъчно, за да се провали проверката на размерите. Натрупва се същата заварка, заварена в оптимизирана последователност < 1 мм. Параметрите на заваръчния шев са идентични. Разликата е изцяло в последователността. Автономното планиране постига това правилно; ръчното програмиране зависи от опита на програмиста с тази конкретна съвместна конфигурация. |
Етап 4: Цифрова проверка на сблъсък на близнаци
Пълната планирана последователност — пътеки за подход, заваръчни пътища, прибиране на пътища, транзитни движения, и въртене на позиционера - работи във виртуална симулация в пълен размер на работната клетка, преди да се появи физическо движение. Цифровият близнак е изграден от 3D сканиране на действителната част (не е номинален CAD модел), така че отразява реалната геометрия на тази специфична заварка.
Откриването на сблъсък проверява всяка конфигурация на робота по време на всяко планирано движение за смущения в частта, приспособление, позиционер, и заграждение за работна клетка. Ако бъде открит сблъсък, плановият преразглежда пътя на нарушението - коригира ъгъла на подход, дистанционна дистанция, или транзитен маршрут — и повторно проверява. Процесът се повтаря, докато цялата последователност премине проверка за сблъсък.
Операторът преглежда проверената симулация на сензорния екран - компресиран във времето видеоклип на пълната последователност на заваряване - преди да потвърди изпълнението. Заварките на първи артикул върху конфигурации на нови детайли работят със същата увереност като повторното производство, защото рискът от сблъсък е решен в симулация, не е открит чрез срив на робота.
Какво променя планирането на автономната траектория на вашата производствена линия
Горното описание на технологията е полезно, но въпросът на ръководителя на производството е по-практичен: какво е различното в това как работи моята линия в деня след инсталирането на тази система? Отговорът обхваща пет области.
1. Времето за стартиране на нова част намалява от дни на часове
В традиционна роботизирана заваръчна клетка, стартирането на нова конфигурация на част включва: програмист прегледи чертеж, програмистът обучава пътя на робота, заваръчен шев на първия артикул, проверка на качеството, ревизия на програмата, заваръчен шев на второто изделие, одобрение. Този цикъл обикновено отнема от един до три дни за сложна структурна част. Роботът не е наличен за производство през по-голямата част от това време.
С автономно планиране на траекторията: оператор зарежда част, инициира сканиране, системата генерира и проверява пътя, операторът потвърждава на сензорния екран, заваряване на първия артикул. Общото изминало време е два до четири часа, роботът е наличен за производство в рамките на същата смяна, и операторът не се нуждае от умения за програмиране на роботи.
2. Нарастването на сместа от части престава да бъде режийен проблем
Всеки нов номер на част в традиционна клетка означава друга програма за писане, магазин, и поддържайте. Ревизиите на дизайна означават актуализации на програмата. Промените на приспособлението означават повторно обучение по пътя. Магазин с 40 активни номера на части и две ревизии на дизайна на част на година се управлява 80 цикли на актуализиране на програмата годишно — по три часа всеки, това е 240 часа програмистско време, или грубо $21,600 при $90 на час. Тази цена расте линейно с смесването на части.
С автономно планиране на траекторията, няма програмна библиотека за поддръжка. Всяка част е планирана прясно от нейното сканиране. Добавянето на нов номер на част струва точно същото като стартирането на повторна част: едно сканиране, един автоматично генериран план, една цифрова двойна проверка. Режийните разходи са равни, независимо от това колко номера на активни части носи магазинът.
3. Качеството на заваръчния шев става по-постоянно при различните оператори и смени
Ръчното планиране на траекторията дава резултати, които варират в зависимост от опита на програмиста, умора, и познаване на конкретната част. Опитният програмист планира по-добри пътища от младшия. Нощната смяна може да даде различни резултати от дневната смяна. Тези вариации се проявяват в качеството на заваръчния шев — непостоянен размер на гърлото, променливо изкривяване, различно време за включване на дъгата за всяка връзка.
Автономното планиране на траекторията създава един и същ път от едни и същи сканирани данни, независимо от това кой управлява клетката, каква смяна е, или колко части са пуснати този ден. Последователността на качеството на заваряване става функция на качеството на сканиране и библиотеката с график за заваряване – и двете са контролирани входове – по-скоро отколкото функция на индивидуалните умения на програмиста.
4. Рискът от първи артикул е елиминиран при нови конфигурации
Най-скъпото отделно събитие в традиционна роботизирана заваръчна клетка е срив на първия артикул — роботът се сблъсква с детайла при първото изпълнение на нова конфигурация, повреда на факела, частта, или робота. Сривовете се случват, защото ръчното планиране на пътя не може перфектно да предскаже всеки сценарий на сблъсък върху сложна геометрия, и програмистът трябва физически да наблюдава първия ход, готов да удари аварийното спиране.
Дигиталната двойна проверка елиминира сривовете на първата статия чрез изпълнение на пълната последователност в симулация преди всяко физическо движение. Операторът не стои готов при аварийното спиране — те преглеждат симулацията, потвърдете го, и се отдалечете. Роботът изпълнява без надзор, тъй като рискът от сблъсък е разрешен преди отварянето на дъгата.
5. Позиционерът и роботът работят като координирана система
В ръчно програмирана клетка, траекторията на робота и въртенето на позиционера обикновено се планират отделно и се координират от програмиста чрез проба и грешка. Резултатът често е консервативна последователност: позиционерът завършва пълно завъртане и спира, след това роботът започва да заварява, тогава и двете спират, след това позиционерът се завърта отново. Времето на престой на робота се натрупва между съвместните групи.
Автономното планиране на траекторията третира робота и позиционера като координирана многоосна система. Планировчикът изчислява едновременното движение на робота и позиционера — позиционерът може да се върти, докато роботът преминава между ставите — минимизиране на времето на престой и максимизиране на времето за включване на дъгата. За структурна заварка, изискваща четири завъртания на позиционера, координираното движение може да намали общото време на цикъла с 15 към 25 процент в сравнение с последователната операция спиране и пускане.
Какво не прави автономното планиране на траекторията — казано честно
Автономното планиране на траекторията е важна способност, и си струва да бъдем точни относно това какво прави и какво не замества.
| Той замества | Не замества |
| Научете висящо програмиране за генериране на път | Експертиза на инженер по заваряване за разработване на параметри на заваръчния шев |
| Ръчна проверка на сблъсък и управление на риска от срив | Преценка на оператора за отбелязване на необичайни резултати от сканиране или дефекти на части |
| Време е за програмист за пускане на нови части | Ролята на инспектора по качеството при проверката на завършените заварки |
| Евристичен контрол на изкривяването от опит на програмист | Експертиза в дизайна на приспособленията и позиционирането на части |
| Ръчно планиране на последователността на заваряване | Металургични знания за нов материал или съвместна квалификация |
Инженерът по заваряване остава важен. Библиотеката за график за заваряване — базата данни с валидирани параметри за всеки тип съединение, материал, и комбинация от дебелина — трябва да се изгради от някой, който разбира от заваръчна металургия и разполага с оборудване за провеждане на квалификационни тестове. Това, което премахва автономното планиране на траекторията, е стъпката, която преди това отнемаше по-голямата част от времето на оператора на робота: ръчното обучение по пътя, което се случи между спецификацията на параметрите на инженера и изпълнението на робота.
Често задавани въпроси
По какво се различава автономното планиране на траекторията от офлайн програмирането?
Офлайн програмиране (PLO) генерира пътеки на роботи в симулационен софтуер от CAD модел, след това ги качва в контролера на робота - намалявайки времето за обучение, но все още изисквайки програмист. Автономното планиране на траекторията генерира пътеки от действителната сканирана геометрия на детайла, без участието на програмист и не се изисква CAD модел. OLP все още се проваля, когато реалната част се отклонява от CAD модела; автономното планиране се адаптира към реалната част, защото планира от реалната част. Вижте Блог 03 за подробно сравнение на трите подхода.
Какво се случва, когато планиращият траектория не може да намери валиден път за става?
Когато проектантът не може да генерира път без сблъсък, който да отговаря на изискванията за ъгъл на горелката - например, съединение на много ограничено място между структурни елементи - маркира това съединение като „изисква ръчен преглед’ и представя проблема на оператора на сензорния екран, преди последователността да се изпълни. Операторът може или да регулира закрепването на частта, за да подобри достъпа, консултирайте се със заваръчния инженер относно приемлив алтернативен ъгъл на горелката, или маркирайте съединението за ръчно заваряване. Системата не пропуска безшумно фуги или заварява под неприемлив ъгъл без предупреждение.
Препланира ли системата, ако частта се измести по време на заваряване?
Сканирането преди заваряване и траекторията се генерират от позицията на частта по време на сканиране. Ако частта се измести значително по време на заваряване - напр, ако скоба се освободи при термично разширение — системата за проследяване на дъгата в заваръчния шев открива отклонението на шева и коригира позицията на горелката в своя диапазон на компенсация (обикновено ±3 до 5 mm странично отклонение). Ако отклонението надвишава обхвата на проследяване на дъгата, системата генерира предупреждение и спира. За повечето производство на конструкционна стомана с подходящо закрепване, проследяването на дъгата в заварката се справя с позиционния дрейф, който възниква по време на нормален цикъл на заваряване, без да изисква повторно планиране.
Колко време отнема процесът на планиране на сложна структурна заварка?
За типична заварка на конструкционна стомана с 10 към 20 стави — монтаж на конзола на греда, заздравена рамкова секция, или колона с малка кутия — отнема пълният цикъл на автономно планиране 45 към 90 секунди от завършване на сканирането до изпълнима програма. За сложни заварки с 40 към 80 стави — като тяло на трансформаторен резервоар — отнема планирането 3 към 6 минути. Цифровата двойна проверка добавя 1 към 3 минути време за преглед на оператора. Общото изминало време от частично натоварване до първата дъга е под 10 минути за по-голямата част от сценариите за производство на структурна стомана.
Може ли системата да се учи от предишни заварки, за да подобри бъдещите пътища?
Настоящите производствени системи използват валидирани библиотеки за график за заваряване и базирано на физика планиране на пътя, а не машинно обучение - защото в сертифицирани приложения за структурно заваряване, проследимостта и предсказуемостта на базираното на физиката планиране са необходими за квалификацията на процедурата за заваряване. Системата натрупва данни: дневниците за заваряване записват действителните параметри на дъгата, сигнали за отклонение, и качествени резултати за всяка става, които инженерите по заваряване използват, за да прецизират библиотеката с график за заваряване с течение на времето. Това е структуриран процес на инженерно подобрение, не автономно обучение в смисъла на AI.
Следващи стъпки
Ако тази статия е изяснила какво означава на практика автономното планиране на траекторията, логичната следваща стъпка зависи от това къде се намирате във вашата оценка:
- Ако искате да разберете стъпките на сканиране и обратно моделиране, които захранват планирането на траекторията, прочети Блог 04: 3Обяснено проследяване на шев с лазер D Vision и Блог 05: Технология Scan-to-Weld.
- Ако искате да видите как планирането на траекторията се прилага към конкретно приложение на структурна стомана - голямо, неповтарящи се части — четете Блог 06: Автоматизация на заваряване на трансформаторни резервоари.
- Ако сте готови да прецените дали цялата система — сканиране, обратно моделиране, автономно планиране, и заваряване с адаптивно заваряване — осигурява възвръщаемостта на инвестициите, която вашият бизнес случай изисква, прочетете блога 08: ROI на роботизирана заваръчна клетка без програмиране: Реални числа от приложения на конструкционна стомана.
- Ако имате конкретна структурна стоманена част и искате да видите автономно планиране на траекторията, генерирайте заваръчен път за нея, изпратете ни чертеж или 3D модел. Ще изпълним пълния цикъл на планиране и ще върнем визуализацията на пътя, оценка на времето на цикъла, и видео за проверка на цифров близнак.
| Говорете с нашите инженери по автоматизация на заваряването Изпратете ни своя чертеж на част или опишете производственото си предизвикателство. Ще ви покажем как работи автономното планиране на траекторията върху вашите действителни конструкционни стоманени части — не се изисква ангажимент. ✉ Contact Us Now → Calculate My ROI First ✓ No commitment required ✓ Response within 24 hours ✓ Free cycle time estimate |
За автора
опит & пълномощията
Специалист по интегриране на роботизирана система за заваряване с 12+ години директен проектен опит, фокусиран върху избора и интегрирането на робот позиционер. Предоставя консултации на 300+ фабрики в цяла Северна Америка, Европа, и Азия.
История на компанията: 26+ години инженеринг за автоматизация на заваряване, 40+ активни патенти, 1,500+ завършени проекти в световен мащаб, приблизително 70% включваща интеграция на Robot Positioner.
Сертификати
- ISO 9001: 2015 (GB/T 19001-2016) — Система за управление на качеството
- GJB 9001C-2017 — Система за управление на качеството на военно/оръжейно оборудване
- ЕС CE — Директива за машините 2006/42/ЕО (Серт. не. M.2026.206.C134866)
- Високотехнологично предприятие — Cert. не. GR202341000595 (Издадено ноем. 2023)
Последна актуализация: юни 2026
СВЪРЗАНИ ПУБЛИКАЦИИ

Цялостно сравнение на роботизираното лазерно заваряване срещу. MIG и TIG заваряване: Кое е подходящо за вас?
Пълното ръководство за начинаещи за позициониращи роботи: Всичко, което трябва да знаете
Как да инсталирате и интегрирате робот 7th Axis: Ръководство стъпка по стъпка & Най-добри практики
Кръгла срещу правоъгълна срещу неправилна: Съгласуване на конфигурацията на заваръчния позиционер с геометрията на детайла
Как заваръчен позиционер контролира гравитацията: Физиката на стабилността на локвата и качеството на заварката