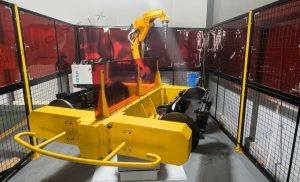
Производител на работни станции за роботи и лазерни системи по поръчка



Роботизирана клетка за заваряване без програмиране: Насочвани от зрението, Без медальон Teach
Вие търсихте „позиционер за заваряване за продажба“ и намерихте машини. Но истинският блокер на повечето магазини не е хардуерът – това е роботът програмист, който нямате. А Роботизирана клетка за заваряване без програмиране премахва този блокер: камера вижда частта, софтуерът генерира заваръчния път, и роботът и позиционерът го управляват без висулка за обучение и без офлайн програмиране. Това ръководство обяснява как работят клетките, управлявани от зрението, откъде всъщност идва тяхната точност, кои части пасват, и - честно казано - къде все още не успяват. Ако все още не сте избрали семейство позиционери, започнете с избор на тип; за пълно семейно сравнение, виж таблицата с шест семейства.

Тясното място не е роботът – това е програмистът
Една конвенционална роботизирана клетка за заваръчен робот се нуждае от опитен програмист, който да управлява робота, научете всяка точка на висулка, и настройте пътя за всяка нова част. При ~4–8 часа време за обучение на нова партида, програмирането - не заваряването - става бавно, скъпа стъпка. Магазини без това умение или плащат на интегратор за всяка промяна на чертежа, или никога не автоматизират. Роботизираната клетка за заваряване без програмиране съществува точно за този магазин: той разменя програмиста за камера и алгоритъм.
Какво всъщност означава „без програмиране“.
Това не означава „по-тъп“. Това означава, че пътят е извлечен, не се преподава. Операторът зарежда частта на позиционер - често L-тип заваръчен позиционер или ротационен позиционер с една ос - и системата се справя с останалото. Без висулка, без код, няма лиценз за офлайн симулация. ROBOPTIX все още изгражда клетката от същите координирани градивни елементи, така че „без програмиране“ е слой за използваемост върху реална клетка с външна ос, не е играчка. Позиционерът може по-късно да бъде деклариран като външна ос и координиран точно като всяка друга.
Как работи клетка, управлявана от зрението
Три стъпки заменят програмиста.
Локализация на част – камерата вижда частта
3D камера или камера със структурирана светлина сканира заредената част и я локализира в пространството - в рамката на робота - без никакви фиксиращи или базови маркировки. Това е, което прави клетката без приспособления: частта може да кацне навсякъде в работния плик. Точността на локализация е основата, върху която се гради всичко останало, така ROBOPTIX калибрира камерата към основната рамка на робота по време на пускане в експлоатация.

Автоматично генериране на път
Софтуерът съпоставя сканираната геометрия с модел на заваръчна характеристика и генерира пътя на шева: започнете, тъкат, параметри. Операторът го одобрява или побутва; не го чертаят точка по точка. Тъй като пътят се генерира в декартово пространство, след това контролерът може да го планира чрез позиционера като една кинематична верига— същото координирано движение, което използва програмирана клетка, просто произхожда от различен произход.
Координирано изпълнение
Роботът и серво позиционер (декларирана като външна ос) заваряване при постоянна TCP скорост, докато позиционерът поддържа шева в плоскост (1Ж) позиция. Гравитацията стабилизира локвата, вместо да се бори с нея . Без въртящи се ролки—частта се държи на въртяща се маса, наклонена ос, или между задвижвани центрове, всички се управляват серво и се координират с робота.
Математиката: Откъде идва точността
Клетка без програмиране живее или умира при калибриране на камерата, не на робота. Грешката на заваръчния път, която частта вижда, е корен-сума-квадрат на двата доминиращи източника: локализиране на зрението и повторяемост на позиционера. С визуална система, локализираща се в рамките на ±0,5 mm и ROBOPTIX серво позиционер, поддържащ повторяемост на позата RP от ±0,05 mm за ISO 9283:1998, комбинираната грешка на пътя е √(0.5² + 0.05²) ≈ ±0,50 mm. Визията доминира, така че ние заявяваме условието за локализация също толкова строго, колкото условието за робота: твърдение за „без програмиране“ без посочен толеранс за локализация е същата полуистина като число за повторяемост без натоварване и скорост. ROBOPTIX поддържа лазерна проверка на цялата верига.
Кои части пасват на клетка без програмиране
Първо съпоставете семейството с геометрията на вашата част : кръгли и въртящи се части отговарят на ротационен позиционер с една ос; греди, кутии, и многостранен работен костюм L-тип позиционер за заваряване; големи неправилни рамки подхождат на U-тип позиционер за заваряване. Слоят без програмиране добавя най-голяма стойност, когато партидите се променят често и обемите са умерени - всеки нов чертеж е означавал програмист, сега това означава сканиране с камера. За дълго, ротационни шевове с една ориентация, позиционерът за задна стойка, координиран с робота, често е по-прост и също толкова лесен . Нека геометрия, не маркетинг, управляват избора.
Работен пример
Смесен магазин за работа (робот + L-тип заваръчен позиционер)
Работен цех, който заварява грубо 300 смесени скоби на седмица, използвани за плащане на интегратор за 4–8 часа програмиране с висящо обучение за всяка нова партида. След преминаване към роботизирана заваръчна клетка без програмиране, изградена около L-тип заваръчен позиционер, камерата локализира и премести всяка скоба отдолу 90 секунди. Настройката на първата статия отпадна 95%, повторното фиксиране между страните изчезна, защото позиционерът представи всяко лице плоско, и магазинът спря да плаща за програмист при всяка промяна на чертежа. Координацията е какво направи геометрично възможна ръчната заварка.
Непрограмиране срещу координирано срещу ключ
| Подход | Има нужда от роботи програмисти? | Най-доброто за | ROBOPTIX връзка |
| Без програмиране (визия) | не | Висока смес, умерена толерантност, чести промени | Тази страница |
| Координирана клетка | да (веднъж) | Голям обем, тясна толерантност, сложно движение | Координирана клетка |
| Работна станция до ключ | не | По-бърз старт, фиксирана повторяема част | До ключ |
Когато клетка без програмиране не е отговорът
Визуално-насоченото не е универсално. За много тесни толеранси (±0,1 mm клас), силно отразяващи или полупрозрачни части, които заблуждават камерата, или екзотични геометрии на ставите, които моделът на характеристиките не може да разпознае, печели програмирана координирана клетка с опитен оператор . Одитирайте всеки доставчик, преди да се ангажирате – посещение на фабриката и стенд тест победи обещанието на спецификациите — и претеглете петгодишната обща цена на притежание спрямо стикера. Клетка без програмиране, която работите само с три номера на части, е скъпото удобство. Похарчете го там, където комбинацията го оправдава; пропуснете го там, където не го прави.
Кога НЕ го избирайте
Ако вашите части са конюшня, семейство с голям обем, работната станция до ключ е по-евтина за работа и по-лесна за блокиране. Ако толерансите са тесни и повърхностите са враждебни към камерата, програмирана координирана клетка е честният избор. присъда, не ритуал, защитава бюджета.
ROBOPTIX изгражда роботизирана заваръчна клетка без програмиране
ROBOPTIX съчетава системата за зрение със същите координирани градивни елементи: 7th Axis Robot Rail System, която разширява обхвата , база за роботи / Пиедестал на робота, който определя стабилната основна рамка, и серво позиционери—Headstock Tailstock Positioner, L-тип заваръчен позиционер, U-образен позиционер за заваряване, Хоризонтален 3-осов ротационен позиционер, Вертикален накланящ се позиционер, или ротационен позиционер с една ос – декларирани като външни оси. За фиксирана част, същият хардуер се доставя като работна станция до ключ; за лазерни процеси, на платформа, готова за лазер; и за нестандартни геометрии, чрез персонализирана програма. Роботизираната клетка за заваряване без програмиране е една конфигурация на клетка за заваръчен робот, а не отделна, по-слаба машина.

Често задавани въпроси
Q: Наистина ли нямам нужда от опит в програмирането на роботи?
А: За ежедневна работа, не. Зареждате частта и одобрявате автоматично генерирания път; вие не преподавате точки на висулка. Първоначалното въвеждане в експлоатация и всяка екзотична част все още се възползват от инженерната поддръжка на ROBOPTIX.
Q: Колко точна е зрителната клетка без програмиране?
А: Грешката на пътя е корен-сума-квадрат на локализацията на зрението (±0,5 mm типично) и повторяемост на позиционера RP (±0,05 mm по ISO 9283:1998), около ±0,50 mm комбинирани. Точността зависи от калибрирането на камерата, посочено при реални условия, а не от голо твърдение.
Q: Кое семейство позиционери работи с него?
А: Всяко серво семейство съответства на вашата геометрия: Въртяща се с една ос за кръгли части, L-тип за греди/кутии, U-тип за големи неправилни рамки, Задна част Задна част за дълги ротационни шевове, 3-Ос за сложни смесени шевове, Вертикално накланяне за тежка плоча.
Q: Същото ли е като координирана клетка за заваряване?
А: Той използва същото координирано движение по външната ос; „без програмиране“ е слой за използване на визия отгоре, не различна машина. Пътят се извлича от камера, вместо да се преподава от програмист.
Q: Кога НЕ трябва да купувам клетка без програмиране?
А: За ±0,1 mm клас толеранс, враждебни към камерата отразяващи/полупрозрачни повърхности, или геометрии на ставите, които моделът не може да разпознае, изберете програмирана координирана клетка. За стабилно семейство с голям обем, работна станция до ключ работи по-евтино. Първо проверете доставчика.
Роботизирана заваръчна клетка без програмиране разменя робота програмист за камера и алгоритъм – зареждането на частта е единственото необходимо умение. Неговата точност идва от калибриране на камерата и координиран серво позиционер, поддържащ RP за ISO 9283:1998, не е от по-слаба машина. ROBOPTIX е сертифициран по ISO 9001, изгражда клетката от релсовата система за роботи по 7-ма ос, База на роботи / Робот пиедестал, и серво позиционери, и поддържа проверка с лазерен тракер.
За автора
опит & пълномощията
Специалист по интегриране на роботизирана система за заваряване с 12+ години директен проектен опит, фокусиран върху избора и интегрирането на робот позиционер. Предоставя консултации на 300+ фабрики в цяла Северна Америка, Европа, и Азия. Всички спецификационни данни в тази статия са извлечени от действителните H / Б / Л / Продуктови листове с данни от серия U.
История на компанията: 26+ години инженеринг за автоматизация на заваряване, 40+ активни патенти, 1,500+ завършени проекти в световен мащаб, приблизително 70% включваща интеграция на Robot Positioner.
Сертификати
Високотехнологично предприятие — Cert. не. GR202341000595 (Издадено ноем. 2023)
ISO 9001: 2015 (GB/T 19001-2016) — Система за управление на качеството
GJB 9001C-2017 — Система за управление на качеството на военно/оръжейно оборудване
ЕС CE — Директива за машините 2006/42/ЕО (Серт. не. M.2026.206.C134866)
Референции
[1] Международна организация по стандартизация. (1998). ISO 9283:1998, Манипулиране на промишлени роботи — Критерии за ефективност и свързани с тях методи за изпитване.
[2] Паркирайте, Ж.-Х., Ким, С.-Х., Луна, Х.-С., & Ким, М.-Х. (2019). Влияние на гравитацията върху поведението на разтопения резервоар и анализ на микроструктурата върху различни позиции на заваряване при заваряване с метална дъга с импулсен газ. Приложни науки, 9(21), 4626.
[3] Лиу, Дж., Дзян, Е., Чен, С., Сю, б., Джан, Ж., Ченг, У., & мамо, X. (2023). Механизми на гравитационно влияние върху поведението на заваръчната вана и производителността на заваръчния шев при заваряване с плазмена дъга с променлива полярност през различни позиции на заваряване. Материали, 16(19), 6457.
СВЪРЗАНИ ПУБЛИКАЦИИ
Работна станция за заваряване до ключ: От чертеж до клетка, готова за производство
Подова писта срещу надземен робот със 7-ма ос: Монтаж, Безопасност & Ръководство за избор
Бъдещи тенденции на робот 7th Axis Robot в интелигентни фабрики & Кобот интеграция (2026-2030)
10 Основни предимства от внедряването на роботизирана заваръчна клетка във вашия магазин

Технология Scan-to-Weld:Как обратното моделиране замества програмирането на роботи