


Производител на работни станции за роботи и лазерни системи по поръчка



Програмиране на координирано движение: Накарайте вашия робот и позиционер да се движат като една кинематична верига
Повечето фабрики купуват робот и позиционер като две машини. Свързват ги заедно, стартирайте програмата на робота, и задействайте позиционера с цифров изход между преминаванията. Резултатът „работи“ – докато не погледнете заваръчния шев. Факелът спира при всеки индекс, дъгата се рестартира студена, шевът показва вълни на всяка става, и добивът при първо преминаване никога не достига обещаното в брошурата. Проблемът не е в оборудването. Това е, че двете машини никога не са били програмирани като една.
Тази статия обяснява програмирането на координирано движение: практиката на третиране на позиционера като интегрална ос на контролера на робота, така че и двата да се движат от една траектория. Ние обхващаме интерполация по външна ос, EtherCAT синхронизация, изглаждане на пътя, и печалбата от качеството на заварката от запазване на централната точка на инструмента (TCP) при постоянна скорост. Целта е клетка, в която роботът и позиционерът не са две устройства, които си сътрудничат – те са една кинематична верига.
Забележка: Методологията на координация отразява практиката за интегриране на позиционера ROBOPTIX в клетки със серво задвижване, съпоставени с рецензирани изследвания на зависимо от позицията поведение на заваръчната вана (Парк и др., 2019, Приложни науки; Liu и др., 2023, Материали) и ISO 9283 методи за тестване на производителността на робота.
1. „Интеграцията“ е грешната цел
Интеграцията предполага две независими системи, свързани по краищата. Управление, базирано на задействане — робот заварява проход, изпраща сигнал, позиционерът се върти, роботът се възобновява - е интеграция. Това е и причината толкова много клетки да не работят добре. Всеки път, когато позиционерът се движи, роботът е паркиран; всеки път, когато роботът се движи, позиционерът е паркиран. Заварката е изградена дискретно, стоп-старт парчета, и дефектите се натрупват на всяка граница между тях.
По-добрата цел е координацията: един контролер планира една траектория, която включва както шестте оси на робота, така и осите на въртене на позиционера. Позиционерът става част от собствения кинематичен модел на робота. Когато това се случи, дъгата никога не спира, защото позиционерът никога не трябва да чака своя ред.
2. Една кинематична верига: Позиционерът като разширение на робота
Кинематично, клетката за заваряване е дърво от връзки. Основата на робота е коренът, осите на робота са клони, факлата е краен ефектор, и детайлът се държи от позиционера. В координирано движение, осите на позиционера се добавят към същата кинематична верига, която управлява контролерът на робота, така че преместването на позиционера е математически същата операция като преместването на става на робот. Контролерът вече не вижда „робот + позиционер”; вижда една по-дълга ръка, достигаща през частта.
2.1 ос 7, 8, и 9 в контролера
Повечето индустриални контролери ви позволяват да декларирате външни оси – обикновено осите на въртене и накланяне на позиционера – и да ги присвоите към същата група за движение като робота. Веднъж деклариран, позиционерът е ос 7, 8, или 9 във вътрешното координатно решение на контролера. Една инструкция за движение вече може да командва робота и позиционера едновременно, и контролерът изчислява комбинираната обратна кинематика, така че горелката да следва планирания път на детайла. Външната ос не е периферна; това е съвместно, което планиращият оптимизира заедно със собственото на робота.
2.2 Една траектория, Не две програми
С външен позиционер, вече не поддържате програма за роботи и отделна програма за позициониране. Вие поддържате една траектория. Пътят е определен в детайла (или потребител) рамка, и контролерът автоматично разпределя необходимото движение между робота и позиционера. Ако частта трябва да остане плоска, докато шевът се движи, контролерът накланя позиционера и движи робота заедно, за да поддържа заваръчния шев в лентата 1G/2G—точно описания контрол на позицията P02, сега се изпълнява непрекъснато, а не на отделни стъпки. Една програма означава един източник на истина за това къде трябва да бъде заваръчният шев.
3. Интерполация по външна ос
Интерполацията е как контролерът запълва пространството между две обучени точки с плавно движение. В самостоятелен режим, роботът интерполира собствените си шест оси. В координиран режим, контролерът интерполира осите на робота и осите на външния позиционер заедно, решаване на синхронизиран път, където делът на движението между тях се определя кадър по кадър, за да се запази TCP на заваръчния шев. Това е сърцето на координацията: не два интерполатора, работещи паралелно, но един интерполатор, който притежава всички оси.
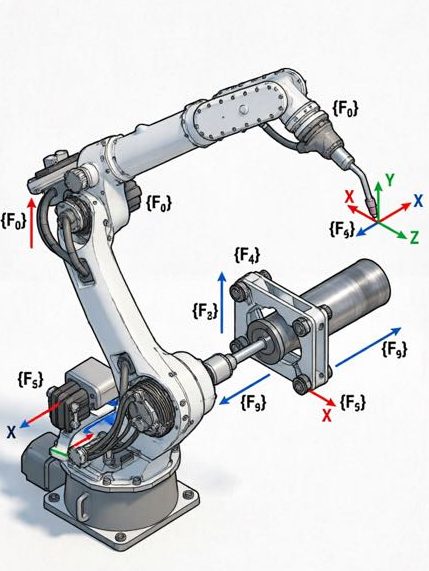
3.1 Калибриране на рамката на позиционера спрямо основата на робота
Координираното движение е толкова точно, колкото и връзката между рамката между робота и позиционера. Преди първия координиран ход, нулата на позиционера трябва да бъде калибрирана спрямо основната рамка на робота - обикновено чрез джогинг на TCP на робота до известни базови точки на патронника на позиционера или лицевата плоча, или чрез лазерно или ballbar калибриране. Вземете това погрешно и комбинираната кинематика на контролера е изградена върху фалшива предпоставка: роботът ще „помисли“, че частта е някъде, където не е, и заваръчният шев ще бъде компенсиран от постоянна или въртяща се грешка. Това калибриране на рамката е единствената най-пропускана стъпка в полеви стартирания, и единствената най-честа причина за „програмата работи, но заваръчният шев е грешен“.
4. EtherCAT синхронизация и синхронизираща рамка
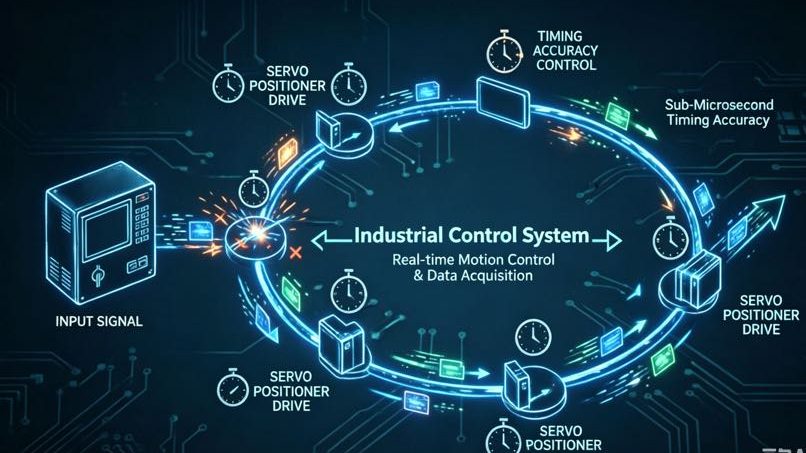
За да се движат роботът и позиционерът като едно цяло, техните устройства трябва да споделят обща времева база. Позиционер, който изостава от робота дори с няколко милисекунди, създава видим дефект на шева, тъй като двете движения вече не са геометрично последователни в момента на заваряване - горелката е в една точка от пътя, докато частта се е отклонила леко назад. Синхронизацията е това, което ги държи заключени.
4.1 Разпределени часовници и трептене
EtherCAT с разпределени часовници дава на всяко серво задвижване синхронизиран времеви печат, така че осите на робота и позиционера изпълняват зададените им позиции в един и същи контролен момент. „Синхронизиращата рамка“ е мрежовото съобщение, което ги заключва. Трептене - вариация в това време - е врагът. Серво позиционерите ROBOPTIX използват синхронизация с разпределен часовник EtherCAT, така че оста на позиционера проследява движението на робота с последователност под милисекунда, което позволява непрекъсната заварка да обхваща въртяща се част без студен рестарт. Когато по-старите аналогови или импулсни връзки въвеждат десетки милисекунди дрейф, EtherCAT поддържа веригата стегната. Практическият тест е прост: командване на координирано спирално движение и обхват на синхронизирането на оста; ако позиционерът изостава, шевът ви казва преди осцилоскопа.
5. Постоянна TCP скорост през заваръчния шев
Изгодата от координацията е постоянна скорост на инструмента-център-точка. В клетки, базирани на тригер, TCP се редува между пълна скорост и нула при всеки индекс; в координирани клетки TCP се движи през заваръчния шев с една постоянна скорост, докато позиционерът върти частта под него. Роботът проследява пътя; позиционерът осигурява въртенето; нито спира.
5.1 Защо спира и започва да разваля заварката
Когато дъгата спре и се рестартира, заваръчната вана се охлажда и се стопява отново, оставяйки студен скут, рестартиране без предпазител, или видима вълничка, и топлинни пикове при всяко рестартиране. Постоянна TCP скорост – постигната, защото позиционерът извършва въртенето, докато роботът поддържа траекторията на горелката – поддържа равномерно подаване на топлина и постоянен профил на перлите. Това е същият документ на Парк и Лиу по физика за зависимо от позицията поведение на пула: задържането на заваръчния шев в постоянна гравитационна и позиционна лента стабилизира басейна, и координираното движение е това, което държи тази лента непрекъснато, вместо в стационарни стъпки (Парк и др., 2019; Liu и др., 2023).
6. Изглаждане на пътя и смесено движение
Дори и с координация, наивна програма създава ъгли: траекторията минава през всяка обучена точка и забавя, за да задоволи точността. Изглаждане на пътя - често наричано смесване или заобляне на ъглите - позволява на контролера да изреже ъгъла с определен радиус, така че TCP никога не спира напълно. Позиционерът и роботът споделят смесения път, и заваръчният шев протича през това, което иначе би било трудно да спре. Компромисът е реален: прекомерното изглаждане жертва точността в ъгъла, така че радиусът се настройва за всяко приложение - стегнат за прецизни коренови проходи, по-рехави на дълги филета. Координираните клетки излагат това като единичен набор от параметри за робот и позиционер, вместо две независими настройки за изглаждане, които се борят една с друга и създават шев, който изглежда различно при всяко минаване.
7. Гравитационната константа: Как координацията предпазва качеството на заваръчния шев
Координираното движение не е просто по-плавно; това е контрол на качеството. Чрез непрекъснато въртене на частта, за да поддържате заваръчния шев в плоска или хоризонтална лента, клетката поддържа почти постоянен гравитационен вектор в басейна - най-големият определящ фактор за стабилността на локвата - вместо да остави басейна да се люлее през вертикални и надземни зони, докато частта се препозиционира на стъпки.
7.1 Зависимо от позицията поведение на пула
Рецензираната работа показва, че поведението на заваръчната вана и качеството на перлата варират рязко в зависимост от позицията на заваряване, тъй като гравитацията източва и дестабилизира басейна в надземни и вертикални ориентации (Парк и др., 2019, на позиции на GMAW; Liu и др., 2023, на VPPA между позиции). Координираното движение превръща това откритие в правило за проектиране на клетка: поддържайте басейна в плоска/хоризонтална лента, като преместите частта, не чрез спиране за преместване. Позиционерът извършва въртенето; роботът извършва проследяването; контролерът ги държи като едно цяло. Резултатът е качеството на равна позиция на P02, поддържани през целия шев, вместо да се нулират при всеки индекс. С други думи, координацията е начинът, по който операционализирате физиката на гравитацията от P01 в цяла част.
8. Три провала, които нарушават координираните програми
Координираното движение се проваля по предвидими начини. Познаването им съкращава стартъпа от седмици до дни, тъй като всеки има специфична корекция, а не неясен „клетката се чувства грешна“.
8.1 Несъответствие на рамката, Sync Drift, Сингулярност на позиционера
- Несъответствие на рамката: Нулата на позиционера никога не е била калибрирана спрямо основата на робота, така че комбинираната кинематика е изместена. Поправете: стартирайте калибрирането на рамката преди първото координирано движение, и го проверете отново след всяка механична промяна на клетката.
- Sync drift: Мрежовата връзка позволява трептене във времето, така позиционерът изостава от робота. Поправете: използвайте синхронизирана полева шина (EtherCAT разпределени часовници) и проверете синхронизирането с тестово движение с обхват, вместо да приемете, че връзката е стегната.
- Сингулярност на позиционера: При определени ъгли на наклон позиционерът губи механична власт или контролерът достига кинематична граница, принудително спиране по средата на заваръчния шев. Поправете: планирайте пътя, за да избегнете отделните ориентации на позиционера, или добавете излишна ос, така че роботът да може да поеме движението през тази зона.
9. Пример за поле: 3-осна клетка, настроена за плавно движение
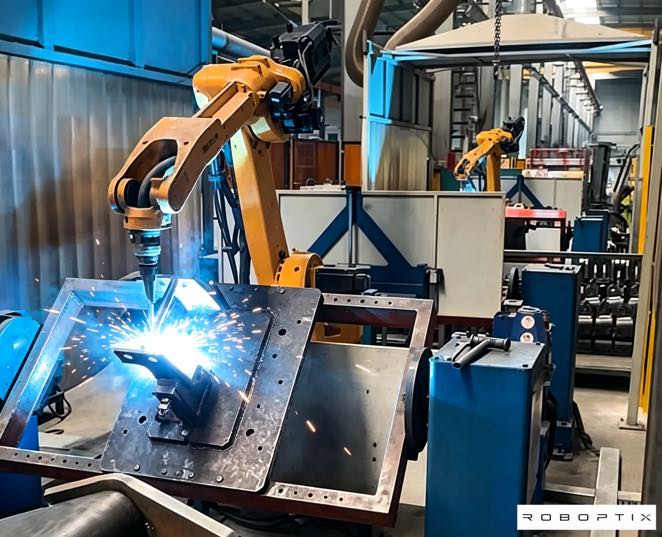
Клиент на ROBOPTIX пусна 2-осен позиционер до 6-осен робот в режим на задействане: роботът заварява a 300 мм пас, сигнализира на позиционера да индексира 15°, повтаря се. Добивът при първо преминаване почти спря 80% с дефекти от студена обиколка на всеки индекс, и клетката беше на път да бъде цитирана отново с по-бърз робот. След повторно конфигуриране на позиционера като външни оси 7–8 в контролера на робота, калибриране на рамката на позиционера, и активиране на EtherCAT синхронизиране със смесване на пътя, клетката прокара шева като една непрекъсната траектория при постоянна TCP скорост. Дефектите на индекса изчезнаха, и добивът при първо преминаване се повиши над 97%. Хардуерът не се промени - моделът на програмиране го направи. Координация, не повече оборудване, беше поправката, и струва малка част от предложеното надграждане на робота.
10. Когато координацията не си струва усилието
Координацията не е безплатна, и за някои работи е излишно. Ако вашият детайл е заварен в една позиция без въртене между преминаванията - къс шев на приспособление, което вече го представя плоско - управлението, базирано на задействане, е напълно подходящо, и добавената настройка на калибриране на рамката и проверка на синхронизацията ви печелят малко. Координацията се отплаща, когато заваръчният шев се движи около част, която трябва да се върти непрекъснато, когато добивът от първо преминаване е ограничен от дефекти при рестартиране, или когато вече инвестирате в серво позиционер, чиято прецизност тригерният модел не може да използва. Прекарайте инженеринга там, където съществува процентът на дефектите; пропуснете го, когато обикновен сигнал върши работа.
Често задавани въпроси
Q: Каква е разликата между интегриране и координиране на позиционер?
А: Интеграцията свързва две самостоятелни системи, които се редуват: роботът заварява, след това сигнализира на позиционера да индексира. Координацията третира позиционера като външна ос в контролера на робота, така че и двата се движат от една траектория. Координацията премахва цикъла стоп-старт, който причинява дефекти при студен рестарт и неравномерно подаване на топлина.
Q: Имам ли нужда от EtherCAT за координиране на движението на робота и позиционера?
А: Имате нужда от синхронизирана полева шина с обща времева база. EtherCAT с разпределени часовници е обичайният избор, защото поддържа времето на оста в рамките на трептене под милисекунда; аналоговите или импулсни връзки обикновено се отклоняват достатъчно - десетки милисекунди - за да се покажат като дефекти на шева по време на непрекъснато заваряване.
Q: Защо калибрирането на рамката на позиционера има толкова голямо значение?
А: Координираното движение разрешава комбинираната кинематика от основата на робота през позиционера до детайла. Ако нулата на позиционера е неправилно калибрирана спрямо рамката на робота, всяко координирано движение е изградено върху фалшива геометрия и заварката се измества. Това е най-пропусканата стъпка при стартиране и най-честата причина за програма, която работи, но заварява погрешно.
Q: Може ли координираното движение наистина да подобри качеството на заварката, или просто скорост?
А: И двете, но качеството е по-силният ефект. Постоянната TCP скорост и непрекъснатото въртене на частите поддържат басейна в стабилна гравитационна лента, елиминиране на дефекти при студен рестарт. Изследване на зависимо от позицията поведение на пула (Паркирайте, 2019; Лиу, 2023) поддържа поддържането на постоянна позиция на заваряване за качество на перлата - и координацията е начинът, по който го държите през целия шев.
Третирането на позиционера като отделна машина, с която роботът „говори“, ограничава вашата клетка при качество на стоп-старт. Координираното програмиране на движение премахва този таван: декларирайте позиционера като външни оси в контролера на робота, калибрирайте рамката му спрямо основата на робота, синхронизирайте задвижванията на обща времева база с разпределени EtherCAT часовници, и нека една траектория управлява и двете. След това заваръчният шев работи с постоянна TCP скорост, като частта се върти непрекъснато, за да задържи плоската/хоризонталната лента - точно изследването на гравитационно-стабилното състояние се свързва с по-добри басейни.
РОБОПТИКС серво позиционери (на B008–B011、B012 многоосни агрегати) готови за доставка с EtherCAT и са конфигурирани като външни оси в основните контролери на роботи, с поддръжка на приложения за калибриране на рамка и проверка на синхронизация. За клетки, при които добивът при първо преминаване има повече значение от времето на необработения цикъл, координацията е надграждането, което се изплаща с намаляване на дефектите, а не с хардуер.
Следващата статия от тази серия разглежда въпроса за точността по-нататък: как да се провери, с лазерни тракери и ISO 9283, че координираната клетка действително притежава повторяемостта, както се твърди в спецификационния лист.
Готов да координира вашата клетка?
Контакт РОБОПТИКС с вашата марка робот и геометрия на детайла за конфигурация на външна ос и план за калибриране на рамката.
За автора
опит & пълномощията
Специалист по интегриране на роботизирана система за заваряване с 12+ години директен проектен опит, фокусиран върху избора и интегрирането на робот позиционер. Предоставя консултации на 300+ фабрики в цяла Северна Америка, Европа, и Азия. Всички спецификационни данни в тази статия са извлечени от действителните H / Б / Л / Продуктови листове с данни от серия U.
История на компанията: 26+ години инженеринг за автоматизация на заваряване, 40+ активни патенти, 1,500+ завършени проекти в световен мащаб, приблизително 70% включваща интеграция на Robot Positioner.
Сертификати
- ISO 9001: 2015 (GB/T 19001-2016) — Система за управление на качеството
- GJB 9001C-2017 — Система за управление на качеството на военно/оръжейно оборудване
- ЕС CE — Директива за машините 2006/42/ЕО (Серт. не. M.2026.206.C134866)
- Високотехнологично предприятие — Cert. не. GR202341000595 (Издадено ноем. 2023)
Последна актуализация: юни 2026
Референции
[1] Паркирайте, Ж.-Х., Ким, С.-Х., Луна, Х.-С., & Ким, М.-Х. (2019). Влияние на гравитацията върху поведението на разтопения резервоар и анализ на микроструктурата върху различни позиции на заваряване при заваряване с метална дъга с импулсен газ. Приложни науки, 9(21), 4626.
[2] Лиу, Дж., Дзян, Е., Чен, С., Сю, б., Джан, Ж., Ченг, У., & мамо, X. (2023). Механизми на гравитационно влияние върху поведението на заваръчната вана и производителността на заваръчния шев при заваряване с плазмена дъга с променлива полярност през различни позиции на заваряване. Материали, 16(19), 6457.
СВЪРЗАНИ ПУБЛИКАЦИИ

Планиране на автономна траектория в роботизирани заварчици:Какво означава това за вашата производствена линия
Координирана клетка за заваряване: Позиционер и робот като една кинематична верига
Head-and-Tailstock vs. L-тип срещу. Робот позиционер U-тип: Как да изберете според формата на детайла

Какво е роботизирана заваръчна клетка? 2026 Ръководство за начинаещи | 37 Данни за магазина
Приложения на роботизирана заваръчна клетка в реалния свят в общата промишленост: Казуси от практиката 2026
