


Produttore di workstation robotizzate personalizzate e sistemi laser



Perché un posizionatore da 2 tonnellate non può sempre sostenere un pezzo da 2 tonnellate: Caricamento eccentrico, Momento ribaltante, e inerzia
Un posizionatore classificato per 2,000 kg sembra, su carta, come se dovesse contenerne qualcuno 2,000 kg parte. Nel campo, spesso non è possibile e il fallimento non è un difetto, è un malinteso su cosa significhi la valutazione. La cifra di 2 tonnellate presuppone un carico centrato sull'asse di rotazione al raggio nominale. Le vere e proprie fabbricazioni hanno il baricentro sfalsato, accelerare e decelerare, e il momento presente carica il semplice numero di peso mai catturato.
Questo articolo spiega le tre forze che silenziosamente erodono la reale capacità di un posizionatore: carico eccentrico, momento di ribaltamento, e inerzia. Comprenderli è la differenza tra la progettazione di un posizionatore che trattiene la parte e uno che tende, cedimenti, o non riesce a tenerlo accuratamente.
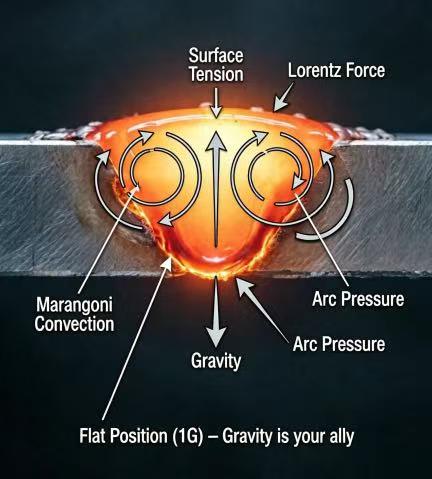
Nota: La metodologia di capacità riportata di seguito riflette ROBOPTIX pratica ingegneristica del posizionatore ed è incrociato con la ricerca sottoposta a revisione paritaria sulla precisione di posizionamento sotto carico (Parco et al., 2019, Scienze applicate; Liu et al., 2023, Materiali).
1. L’errore delle 2 tonnellate
Il carico utile nominale su un posizionatore viene misurato secondo quanto specificato, condizioni idealizzate: un carico di massa dichiarata, centrato sull'asse di rotazione (o ad un raggio definito per gli assi di inclinazione), ad una velocità definita, a temperatura ambiente. Cambia uno di questi e la capacità effettiva cambia con esso. Il rating è un punto su una curva, non tutta la curva.
1.1 Cosa significa realmente “2.000 kg”.
- Centrato: La massa è bilanciata attorno all'asse di rotazione, quindi non si genera alcun momento ribaltante.
- Al raggio nominale: Per assi inclinabili, il carico si trova sul raggio per il quale è stata derivata la valutazione, non a sbalzo molto lontano.
- Velocità costante: Nessuna accelerazione aggressiva o arresti di emergenza che aumentano il carico dinamico.
Un lungo raggio, una parentesi decentrata, oppure una parte saldata mentre l'asse si indicizza tra le passate viola tutti e tre i presupposti contemporaneamente. Il numero di 2 tonnellate diventa, nella migliore delle ipotesi, ottimista.
2. Caricamento eccentrico: Quando il centro di gravità si sposta
Ogni parte ha un centro di gravità (CoG). Quando quel CoG si trova sull'asse di rotazione, il carico è puro peso. Quando si trova fuori asse, come quasi sempre accade nelle saldature reali, la parte genera un momento pari al suo peso moltiplicato per la distanza di offset. Più è lontano il CoG dall'asse, maggiore è il momento a cui deve resistere il posizionatore.
2.1 Il momento batte la messa
Due parti possono pesare esattamente lo stesso ma richiedere prestazioni del posizionatore completamente diverse. UN 2,000 kg cubo centrato sul mandrino è facile. UN 2,000 La trave da kg montata ad un'estremità ha il suo CoG a un metro o più dall'asse, creando un momento di ribaltamento di cui il numero del carico utile non ha mai tenuto conto. Il posizionatore non sostiene più solo il peso, ma resiste a una leva.
Regola pratica: per un asse di inclinazione o rotazione, valutare il momento ribaltante (peso × offset CoG), non solo il peso. La valutazione del momento è il vero limite.
3. Momento ribaltante: Il vero limite
Il momento ribaltante è la forza di rotazione che tenta di inclinare o torcere l'asse del posizionatore. Si calcola come M = W × d, dove W è il peso e d è la distanza perpendicolare dall'asse di rotazione al CoG. Il limite strutturale e di azionamento di un posizionatore è fissato dal momento in cui può resistere, e tale limite viene raggiunto molto prima del limite di massa quando i carichi vengono compensati.
3.1 Esempio lavorato
Prendi un 2,000 kg parte con il suo CoG 0.8 m dall'asse di rotazione. Il momento ribaltante è 2,000 kg× 0.8 m = 1,600 kg·m. Se lo stesso posizionatore è classificato per, Dire, 1,200 kg·m di momento ribaltante in velocità, la parte supera il limite reale pur essendo sotto il 2,000 valutazione della massa in kg. Il posizionatore si abbassa, derive, oppure non riesce a mantenere l'angolo comandato e la saldatura viene eseguita in modo errato.
- Penalità a sbalzo: Montaggio di un carico ad un'estremità (a sbalzo) massimizza d e quindi M. La stessa massa centrata tra testa e coda lo minimizza.
- Sensibilità dell'asse di inclinazione: Gli assi inclinabili combattono direttamente la gravità; un carico decentrato su un asse di inclinazione è il caso più grave per il momento ribaltante.
4. Inerzia: Il carico dinamico che dimentichi
Il peso statico è ciò che pesa la parte a riposo. L'inerzia è ciò che richiede mentre si muove. Ogni volta che l'asse accelera o decelera, il carico effettivo supera il peso statico in modo proporzionale alla massa per l'accelerazione. L'indicizzazione rapida tra le passate di saldatura può moltiplicare brevemente la domanda.
4.1 L'accelerazione ingrandisce tutto
Un posizionatore che ruota un pesante, la parte decentrata ad alta velocità deve resistere al momento ribaltante e fornire la coppia per accelerare l'inerzia rotazionale della parte. La coppia dinamica può superare il momento statico con un ampio margine durante i cicli di avvio-arresto: esattamente il profilo di lavoro della saldatura robotizzata multi-passaggio, dove l'asse si insinua, indici, e si inverte costantemente. Ignorare l'inerzia è la causa più comune per cui un posizionatore "prova bene a vuoto ma fatica sotto la parte reale".
5. Come calcolare la capacità reale
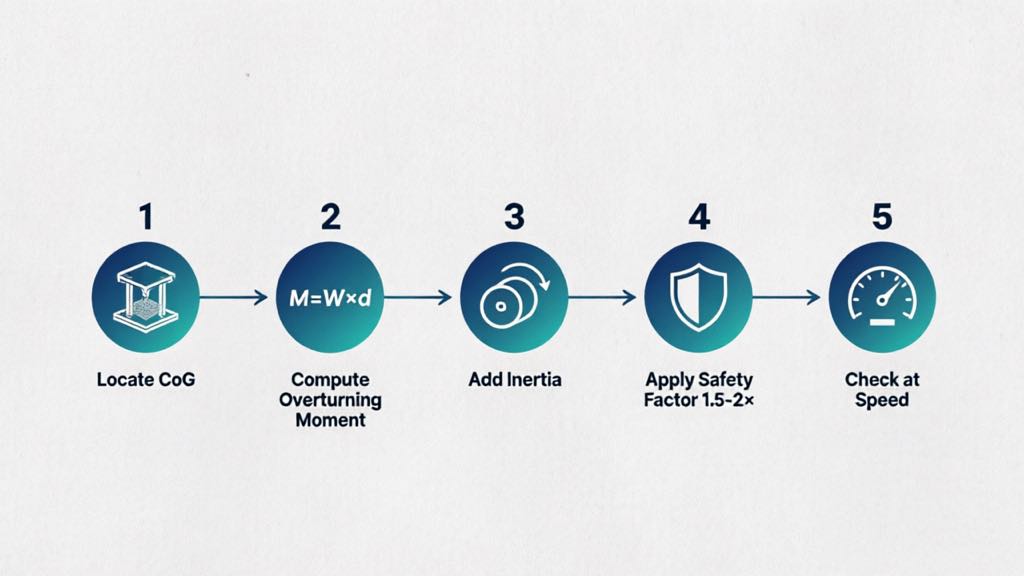
Dimensionare correttamente un posizionatore significa calcolare il momento e l'inerzia richiesti dalla parte reale, non leggere la valutazione di massa. Un metodo pratico:
- Individua il CoG: Da CAD o tramite pesatura, trovare il baricentro e il suo spostamento rispetto a ciascun asse di rotazione.
- Calcolare il momento ribaltante: M = L × d per ciascun asse; confrontare con la valutazione del momento del posizionatore, non la sua classificazione in kg.
- Aggiungi inerzia: Stimare la coppia di accelerazione di picco dalla massa, raggio di rotazione, e accelerazione angolare massima.
- Applicare il fattore di sicurezza: Utilizzare 1,5–2× momento e inerzia per coprire l'errore di stima, Indossare, e carichi d'urto.
- Controlla velocemente: Conferma che il limite sia valido per la velocità di rotazione con cui correrai effettivamente, non solo a gattonare.
ROBOPTIX i posizionatori sono specificati sia con carico utile che con momento ribaltante, e il team applicativo li dimensiona in base al CoG e al ciclo di lavoro effettivi della parte anziché al numero di massa del catalogo. IL B001–B004 serie testa-coda e B008–B012 Le servounità multiasse pubblicano i limiti di momento insieme al carico utile in modo che il vincolo reale sia visibile prima dell'acquisto.
6. Esempio di campo: Il fallimento “entro il rating”.
Un cliente ROBOPTIX ha scelto un posizionatore solo su massa per a 1,800 kg telaio il cui CoG sat 1.1 m fuori dall'asse di inclinazione. La messa era sotto il 2,000 classificazione in kg, ma il momento ribaltante ha superato il limite dell'asse. Sotto saldatura, il telaio si è abbassato di alcuni millimetri all'estremità e la cucitura del robot è andata alla deriva. La ridefinizione di un posizionatore con adeguata capacità di momento, quasi con lo stesso valore di massa, ha eliminato l'abbassamento e ripristinato la resa al primo passaggio. La lezione: il rating di massa non è mai stato un vincolo vincolante; il momento era.
7. Quando l’errore delle 2 tonnellate non morde
Richiede sincerità: per molte parti, la semplice valutazione della massa è perfettamente adeguata. Gli effetti di eccentricità e inerzia sono piccoli quando:
- La parte è compatta con il suo CoG vicino all'asse di rotazione
- La rotazione è lenta e l'indicizzazione è delicata (bassa accelerazione)
- Il carico è centrato tra la testa e la coda, non a sbalzo
In quei casi, un posizionatore dimensionato solo sulla massa funzionerà come pubblicizzato. L'errore morde solo a lungo termine, fuori centro, parti a ciclo veloce in cui dominano il momento e l'inerzia - che, non a caso, sono le parti che i posizionatori vengono spesso acquistati per gestire.
Domande frequenti
Q: Perché un posizionatore da 2 tonnellate non può sostenere un pezzo da 2 tonnellate?
UN: Perché la potenza nominale di 2 tonnellate presuppone un carico centrato al raggio nominale e a una velocità costante. Una parte reale con un baricentro decentrato genera un momento ribaltante e, in accelerazione, inerzia: entrambi ignorati dalla classificazione di massa. Il limite vincolante diventa momento, non massa.
Q: Cos'è il momento ribaltante in termini semplici?
UN: È la forza di rotazione che un carico esercita perché il suo peso è sfalsato rispetto all'asse di rotazione: momento = peso × distanza dall'asse al baricentro. Una parte a sbalzo crea un grande momento anche con un peso modesto.
Q: Quanto fattore di sicurezza dovrei usare?
UN: Applicare 1,5–2× sia al momento ribaltante che all'inerzia per coprire l'errore di stima, usura dei componenti, e carichi d'urto derivanti da arresti improvvisi. Dimensioni rispetto alla domanda fattorizzata, non il numero grezzo.
Q: Una parte centrata evita questi problemi?
UN: In gran parte sì. Con il baricentro sull'asse di rotazione e movimento delicato, il momento eccentrico e l'inerzia dinamica rimangono piccoli, e la valutazione della massa diventa una guida affidabile. I problemi crescono con l'offset, velocità, e montaggio a sbalzo.
Un posizionatore da 2 tonnellate che sostiene un pezzo da 2 tonnellate rappresenta l'eccezione, non la regola, perché la valutazione descrive un centrato idealizzato, carico costante. Il carico eccentrico sposta il baricentro fuori asse e crea un momento ribaltante; l'inerzia aggiunge un picco dinamico durante ogni accelerazione e arresto. Insieme possono ridurre la reale capacità utilizzabile ben al di sotto della massa nominale, a volte in modo drammatico, come mostra la penalità del cantilever.
La soluzione è dimensionare il momento e l'inerzia, non massa. Individua il centro di gravità, calcolare il momento ribaltante per ciascun asse, aggiungere la domanda di inerzia dinamica, e applicare un fattore di sicurezza prima del confronto con i limiti pubblicati del posizionatore. ROBOPTIX specifica i posizionatori con valori nominali espliciti del momento e li convalida rispetto alla geometria e al ciclo di lavoro effettivi della parte, quindi il numero su cui acquisti è il numero con cui saldi. Per molto tempo, fuori centro, o saldature a ciclo veloce – i posizionatori delle parti esistono per gestire – quella disciplina è la differenza tra una cella che regge e una cella che si piega.
Taglie al momento, non massa? Contatta ROBOPTIX comunicando il peso del tuo pezzo, centro di gravità, e ciclo di lavoro per una raccomandazione del posizionatore convalidata dal carico e dal momento.
Informazioni sull'autore
Esperienza & Credenziali
Specialista nell'integrazione di sistemi di saldatura robotizzata con 12+ anni di esperienza diretta in progetti focalizzati sulla selezione e integrazione del posizionatore robot. Ha fornito consulenza a 300+ fabbriche in tutto il Nord America, Europa, e Asia. Tutti i dati delle specifiche contenuti in questo articolo sono tratti da file H / B / l / Schede prodotto serie U.
Contesto aziendale: 26+ anni di ingegneria dell'automazione della saldatura, 40+ brevetti attivi, 1,500+ progetti completati a livello globale, circa 70% che coinvolgono l'integrazione del posizionatore robot.
Certificazioni
- ISO 9001: 2015 (GB/T 19001-2016) — Sistema di gestione della qualità
- GJB 9001C-2017 — Sistema di gestione della qualità delle attrezzature militari/armi
- CE UE: Direttiva Macchine 2006/42/CE (Cert. NO. M.2026.206.C134866)
- Impresa ad alta tecnologia — Cert. NO. GR202341000595 (Pubblicato nel novembre. 2023)
Ultimo aggiornamento: giugno 2026
Riferimenti
[1] Parco, J.-H., Kim, SH., Luna, H.-S., & Kim, M.-H. (2019). Influenza della gravità sul comportamento del bagno di fusione e analisi della microstruttura su varie posizioni di saldatura nella saldatura ad arco metallico a gas pulsato.Scienze applicate, 9(21), 4626.
[2] Liu, J., Jiang, F., Chen, S., Xu, B., Zhang, G., Cheng, W., & Mamma, X. (2023). Meccanismi di influenza gravitazionale sul comportamento del bagno di saldatura e sulle prestazioni del cordone di saldatura nella saldatura ad arco al plasma a polarità variabile in diverse posizioni di saldatura.Materiali, 16(19), 6457.
POST CORRELATI

7Robot dell'asse + Posizionatori robotici: Costruzione di celle di saldatura flessibili complete

2026 7Guida alla scelta del robot dell'asse: Carico utile, Colpo, Ripetibilità & Compatibilità del marchio

ROI di una cella di saldatura robotizzata senza programmazione: Una guida pratica per le applicazioni in acciaio strutturale

Stazione di saldatura chiavi in mano: Dal disegno alla cella pronta per la produzione

Lista di controllo per l'acquisto del posizionatore di saldatura: 6 Input per una richiesta di offerta accurata
