


Produttore di workstation robotizzate personalizzate e sistemi laser



Programmazione del movimento coordinato: Far muovere il robot e il posizionatore come un'unica catena cinematica
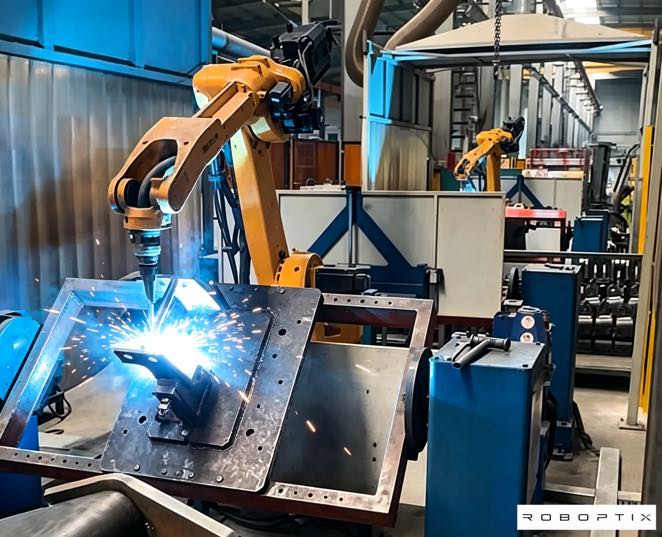
La maggior parte delle fabbriche acquista un robot e un posizionatore come due macchine. Li collegano insieme, eseguire il programma del robot, e attivare il posizionatore con un'uscita digitale tra i passaggi. Il risultato "funziona", finché non guardi la saldatura. La torcia si ferma ad ogni indice, l'arco riparte a freddo, la cucitura mostra un'ondulazione in corrispondenza di ciascuna giuntura, e il rendimento al primo passaggio non raggiunge mai quello promesso dalla brochure. Il problema non è l'attrezzatura. Il fatto è che le due macchine non sono mai state programmate come una sola.
Questo articolo spiega la programmazione del movimento coordinato: la pratica di trattare il posizionatore come un asse integrale del controller del robot in modo che entrambi si muovano da un'unica traiettoria. Copriamo l'interpolazione dell'asse esterno, Sincronizzazione EtherCAT, livellamento del percorso, e il vantaggio in termini di qualità della saldatura derivante dal mantenimento del punto centrale dell'utensile (TCP) a velocità costante. L'obiettivo è una cella in cui il robot e il posizionatore non sono due dispositivi che cooperano: sono un'unica catena cinematica.
Nota: La metodologia di coordinamento riflette la pratica di integrazione dei posizionatori ROBOPTIX nelle celle servoazionate, riferimenti incrociati con ricerche sottoposte a revisione paritaria sul comportamento del bagno di saldatura dipendente dalla posizione (Parco et al., 2019, Scienze applicate; Liu et al., 2023, Materiali) e ISO 9283 metodi di test delle prestazioni dei robot.
1. “Integrazione” è l’obiettivo sbagliato
L'integrazione implica due sistemi indipendenti collegati ai bordi. Controllo basato su trigger: il robot salda una passata, invia un segnale, il posizionatore ruota, il robot riprende: è l'integrazione. È anche il motivo per cui così tante cellule hanno prestazioni inferiori. Ogni volta che il posizionatore si muove, il robot è parcheggiato; ogni volta che il robot si muove, il posizionatore è parcheggiato. La saldatura è realizzata in modo discreto, pezzi stop-start, e i difetti si accumulano ad ogni confine tra loro.
L’obiettivo migliore è il coordinamento: un controller pianifica una traiettoria che include sia i sei assi del robot che gli assi di rotazione del posizionatore. Il posizionatore diventa parte del modello cinematico del robot. Quando ciò accade, l'arco non si ferma mai perché il posizionatore non deve mai attendere il proprio turno.
2. Una catena cinematica: Il Posizionatore come Estensione del Robot
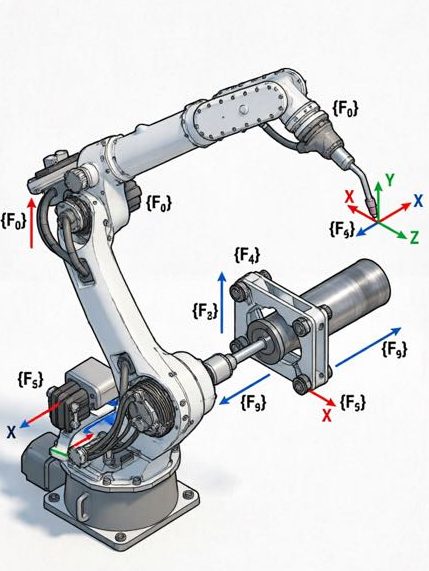
Cinematicamente, una cella di saldatura è un albero di collegamenti. La base del robot è la radice, gli assi del robot sono rami, la torcia è l'effettore finale, e il pezzo viene trattenuto dal posizionatore. In movimento coordinato, gli assi del posizionatore vengono aggiunti alla stessa catena cinematica risolta dal controller del robot, quindi spostare il posizionatore è matematicamente la stessa operazione dello spostamento di un giunto del robot. Il controller non vede più “robot + posizionatore”; vede un braccio più lungo che attraversa la parte.
2.1 Asse 7, 8, E 9 nel Controllore
La maggior parte dei controller industriali consente di dichiarare gli assi esterni, in genere gli assi di rotazione e inclinazione del posizionatore, e di assegnarli allo stesso gruppo di movimento del robot. Una volta dichiarato, il posizionatore è l'asse 7, 8, O 9 nella soluzione di coordinate interne del controller. Una singola istruzione di movimento può ora comandare simultaneamente il robot e il posizionatore, e il controller calcola la cinematica inversa combinata in modo che la torcia segua il percorso previsto sul pezzo. L'asse esterno non è una periferica; è un giunto che il progettista ottimizza insieme a quello del robot.
2.2 Una traiettoria, Non due programmi
Con il posizionatore esternato, non si mantiene più un programma robot e un programma posizionatore separato. Mantieni una traiettoria. Il percorso è definito nel pezzo (o un utente) telaio, e il controller distribuisce automaticamente il movimento richiesto tra robot e posizionatore. Se la parte deve rimanere piatta durante lo spostamento della cucitura, il controller inclina il posizionatore e muove insieme il robot per mantenere la saldatura nella banda 1G/2G, esattamente il controllo di posizione P02 descritto, ora eseguito in modo continuo anziché in passaggi discreti. Un programma significa una fonte di verità per dove dovrebbe essere la saldatura.
3. Interpolazione dell'asse esterno
L'interpolazione è il modo in cui il controller riempie lo spazio tra due punti appresi con un movimento fluido. In modalità autonoma, il robot interpola i propri sei assi. In modalità coordinata, il controller interpola insieme gli assi del robot e gli assi del posizionatore esterno, risolvendo un percorso sincronizzato in cui la quota di movimento tra loro viene decisa fotogramma per fotogramma per mantenere il TCP sulla saldatura. Questo è il cuore del coordinamento: non due interpolatori che funzionano in parallelo, ma un interpolatore che possiede tutti gli assi.
3.1 Calibrazione del telaio del posizionatore sulla base del robot
Il movimento coordinato è accurato quanto la relazione di quadro tra robot e posizionatore. Prima della prima mossa coordinata, lo zero del posizionatore deve essere calibrato sul telaio di base del robot, in genere spostando il TCP del robot su riferimenti noti sul mandrino o sulla piastra frontale del posizionatore, oppure mediante calibrazione laser o ballbar. Se sbagli questo, la cinematica combinata del controller sarà costruita su una falsa premessa: il robot “penserà” che la parte sia da qualche parte dove non è, e la saldatura sarà compensata da un errore costante o rotante. Questa calibrazione del frame è il passaggio più saltato nelle avviazioni sul campo, e la causa più comune di “il programma viene eseguito ma la saldatura è errata”.
4. Sincronizzazione EtherCAT e frame di sincronizzazione
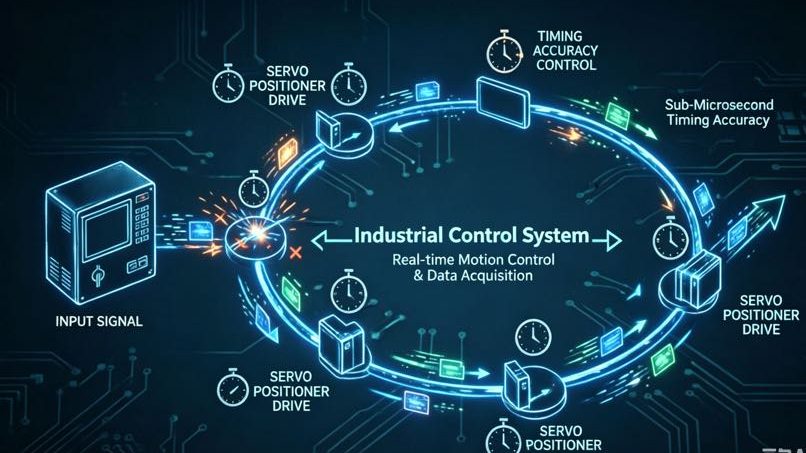
Perché il robot e il posizionatore si muovano come se fossero una cosa sola, i loro azionamenti devono condividere una base temporale comune. Un posizionatore che ritarda anche di pochi millisecondi rispetto al robot produce un visibile difetto di cucitura, perché i due movimenti non sono più geometricamente coerenti al momento della saldatura: la torcia è su un punto del percorso mentre il pezzo è leggermente spostato indietro. La sincronizzazione è ciò che li mantiene bloccati.
4.1 Clock distribuiti e Jitter
EtherCAT con orologi distribuiti fornisce a ogni servoazionamento un timestamp sincronizzato, in questo modo gli assi del robot e del posizionatore eseguono le posizioni comandate nello stesso istante di controllo. Il “frame di sincronizzazione” è il messaggio di rete che li blocca. Il jitter, ovvero la variazione dei tempi, è il nemico. I servoposizionatori ROBOPTIX utilizzano la sincronizzazione dell'orologio distribuito EtherCAT in modo che l'asse del posizionatore segua il gruppo di movimento del robot con una coerenza inferiore al millisecondo, che è ciò che consente una saldatura continua su una parte rotante senza riavvio a freddo. Laddove i collegamenti analogici o a treno di impulsi più vecchi introducevano decine di millisecondi di deriva, EtherCAT mantiene la catena tesa. La prova pratica è semplice: comandare un movimento elicoidale coordinato e misurare i tempi dell'asse; se il posizionatore ritarda, te lo dice la cucitura prima che lo faccia l'oscilloscopio.
5. Velocità TCP costante attraverso la saldatura
Il risultato della coordinazione è la velocità costante del punto centrale dell'utensile. Nelle celle basate su trigger il TCP alterna tra la massima velocità e zero ad ogni indice; nelle celle coordinate il TCP si muove attraverso la saldatura a una velocità costante mentre il posizionatore ruota la parte sottostante. Il robot segue il percorso; il posizionatore fornisce la rotazione; nessuno dei due si ferma.
5.1 Perché gli arresti e gli inizi distruggono la saldatura
Quando l'arco si ferma e riparte, il bagno di saldatura si raffredda e si rifonde, lasciando un giro freddo, un riavvio senza fusione, o un'ondulazione visibile, e picchi di apporto di calore ad ogni riavvio. Velocità TCP costante, ottenuta perché il posizionatore effettua la rotazione mentre il robot mantiene il percorso della torcia, mantiene l'apporto di calore uniforme e il profilo del cordone coerente. Questo è lo stesso documento fisico di Park e Liu per il comportamento del pool dipendente dalla posizione: mantenendo la saldatura in una fascia gravitazionale e posizionale coerente si stabilizza la piscina, e il movimento coordinato è ciò che mantiene quella banda continuamente invece che a passi stazionari (Parco et al., 2019; Liu et al., 2023).
6. Smoothing del percorso e movimento misto
Anche con la coordinazione, un programma ingenuo crea angoli: la traiettoria passa attraverso ciascun punto appreso e decelera per soddisfare la precisione. Lo smussamento del percorso, spesso chiamato fusione o arrotondamento degli angoli, consente al controller di tagliare l'angolo con un raggio definito, quindi il TCP non si ferma mai del tutto. Il posizionatore e il robot condividono il percorso misto, e la saldatura scorre attraverso quello che altrimenti sarebbe un arresto difficile. Il compromesso è reale: un'eccessiva levigatura sacrifica la precisione in curva, quindi il raggio viene regolato in base all'applicazione: stretto nelle passate di radice di precisione, più sciolto sui filetti lunghi. Le celle coordinate lo espongono come un unico parametro impostato tra robot e posizionatore, piuttosto che due impostazioni di lisciatura indipendenti che combattono tra loro e producono una cucitura che appare diversa ad ogni passaggio.
7. La costante di gravità: Come il coordinamento protegge la qualità della saldatura
Il movimento coordinato non è solo più fluido; è un controllo di qualità. Ruotando continuamente la parte per mantenere la saldatura nella fascia piana o orizzontale, la cella mantiene un vettore di gravità quasi costante nella piscina, il principale fattore determinante della stabilità della pozzanghera, invece di lasciare che la piscina oscilli attraverso zone verticali e sopraelevate mentre la parte viene riposizionata gradualmente.
7.1 Comportamento del pool dipendente dalla posizione
Il lavoro sottoposto a revisione paritaria mostra che il comportamento del bagno di saldatura e la qualità del cordone variano notevolmente con la posizione di saldatura, perché la gravità drena e destabilizza la piscina negli orientamenti sopraelevati e verticali (Parco et al., 2019, sulle posizioni GMAW; Liu et al., 2023, sul VPPA tra le posizioni). Il movimento coordinato trasforma questa scoperta in una regola di progettazione della cella: mantenere la piscina nella fascia piana/orizzontale spostando la parte, non fermandosi per riposizionarsi. Il posizionatore esegue la rotazione; il robot esegue il tracciamento; il controller li mantiene come uno solo. Il risultato è la qualità della posizione piatta di P02, sostenuto attraverso l'intera cucitura anziché ripristinato ad ogni indice. In altre parole, la coordinazione è il modo in cui rendi operativa la fisica della gravità da P01 su un'intera parte.
8. Tre fallimenti che interrompono i programmi coordinati
Il movimento coordinato fallisce in modi prevedibili. Conoscerli accorcia una startup da settimane a giorni, perché ognuno ha una soluzione specifica piuttosto che un vago "la cella sembra sbagliata".
8.1 Mancata corrispondenza del telaio, Sincronizza la deriva, Singolarità del posizionatore
- Mancata corrispondenza del telaio: Lo zero del posizionatore non è mai stato calibrato sulla base del robot, quindi le cinematiche combinate sono sfalsate. Aggiustare: eseguire la calibrazione del telaio prima del primo movimento coordinato, e verificarlo nuovamente dopo qualsiasi modifica meccanica alla cella.
- Deriva sincronizzata: Il collegamento di rete consente la temporizzazione del jitter, quindi il posizionatore resta indietro rispetto al robot. Aggiustare: utilizzare un bus di campo sincronizzato (Orologi distribuiti EtherCAT) e verificare la sincronizzazione con uno spostamento di prova con ambito anziché presupporre che il collegamento sia stretto.
- Singolarità del posizionatore: A determinati angoli di inclinazione il posizionatore perde l'autorità meccanica oppure il controller raggiunge un limite cinematico, forzare un arresto a metà saldatura. Aggiustare: pianificare il percorso per evitare gli orientamenti singolari del posizionatore, oppure aggiungere un asse ridondante in modo che il robot possa assumere il controllo del movimento attraverso quella zona.
9. Esempio di campo: Una cella a 3 assi ottimizzata per movimenti fluidi
Un cliente ROBOPTIX utilizzava un posizionatore a 2 assi accanto a un robot a 6 assi in modalità trigger: il robot ha saldato a 300 passaggio mm, ha segnalato al posizionatore di indicizzare 15°, ripetuto. La resa del primo passaggio si è quasi arrestata 80% con difetti di giro freddo ad ogni indice, e la cella stava per essere riquotata con un robot più veloce. Dopo aver riconfigurato il posizionatore come assi esterni 7–8 nel controller del robot, calibrare il telaio del posizionatore, e abilitare la sincronizzazione EtherCAT con la fusione dei percorsi, la cella eseguiva la cucitura come una traiettoria continua a velocità TCP costante. I difetti dell'indice sono scomparsi, e il rendimento di primo passaggio è salito al di sopra 97%. L’hardware non è cambiato, il modello di programmazione sì. Coordinamento, non più attrezzature, è stata la soluzione, e costò una frazione dell'aggiornamento del robot proposto.
10. Quando il coordinamento non vale lo sforzo
Il coordinamento non è gratuito, e per alcuni lavori è eccessivo. Se la parte viene saldata in un'unica posizione senza rotazione tra le passate, ovvero una cucitura corta su un dispositivo che la presenta già piatta, il controllo basato sul grilletto è perfettamente adeguato, e la configurazione aggiuntiva della calibrazione del frame e della verifica della sincronizzazione ti fa guadagnare poco. La coordinazione ripaga quando la saldatura viaggia attorno a una parte che deve ruotare continuamente, quando la resa al primo passaggio è limitata da difetti di riavvio, o quando stai già investendo in un servoposizionatore la cui precisione non può essere sfruttata dal modello trigger. Spendere l'ingegneria dove vive il tasso di difetti; saltalo dove un semplice segnale fa il lavoro.
Domande frequenti
Q: Qual è la differenza tra integrare e coordinare un posizionatore??
UN: L'integrazione collega due sistemi autonomi che si alternano: il robot salda, quindi segnala al posizionatore di indicizzare. La coordinazione tratta il posizionatore come un asse esterno nel controller del robot, quindi entrambi si muovono da una traiettoria. Il coordinamento rimuove il ciclo di arresto-avvio che provoca difetti di riavvio a freddo e apporto di calore irregolare.
Q: Ho bisogno di EtherCAT per coordinare il movimento del robot e del posizionatore??
UN: È necessario un bus di campo sincronizzato con una base temporale comune. EtherCAT con clock distribuiti è la scelta comune perché mantiene la temporizzazione degli assi entro un jitter inferiore al millisecondo; I collegamenti analogici o a treno di impulsi in genere presentano una deriva sufficiente, decine di millisecondi, da mostrare come difetti di giunzione durante una saldatura continua.
Q: Perché la calibrazione del telaio del posizionatore è così importante?
UN: Il movimento coordinato risolve la cinematica combinata dalla base del robot attraverso il posizionatore fino alla parte. Se lo zero del posizionatore è calibrato erroneamente rispetto al telaio del robot, ogni movimento coordinato è costruito su una falsa geometria e le terre di saldatura sono sfalsate. È il passaggio di avvio più saltato e la causa più comune di un programma che viene eseguito ma si salda in modo errato.
Q: Il movimento coordinato può davvero migliorare la qualità della saldatura, o semplicemente velocità?
UN: Entrambi, ma la qualità è l'effetto più forte. La velocità TCP costante e la rotazione continua delle parti mantengono la piscina in una banda gravitazionale stabile, eliminando i difetti di riavvio a freddo. Ricerca sul comportamento del pool dipendente dalla posizione (Parco, 2019; Liu, 2023) supporta il mantenimento di una posizione di saldatura coerente per la qualità del cordone e la coordinazione è il modo in cui lo mantieni durante l'intera cucitura.
Trattare un posizionatore come una macchina separata con cui il robot “parla” limita la cella alla qualità stop-start. La programmazione del movimento coordinato rimuove quel limite: dichiarare il posizionatore come assi esterni nel controller del robot, calibrare il suo telaio sulla base del robot, sincronizzare gli azionamenti su una base temporale comune con orologi distribuiti EtherCAT, e lascia che una traiettoria guidi entrambi. La saldatura viene quindi eseguita a velocità TCP costante con la parte ruotata continuamente per mantenere la fascia piatta/orizzontale: esattamente la ricerca sulle condizioni di stabilità alla gravità si collega a piscine migliori.
ROBOPTIX servoposizionatori (IL B008–B011、B012 unità multiasse) vengono forniti predisposti per EtherCAT e sono configurati come assi esterni nei principali controller di robot, con supporto applicativo per la calibrazione del frame e la verifica della sincronizzazione. Per celle in cui la resa di primo passaggio conta più del tempo di ciclo grezzo, il coordinamento è l'aggiornamento che si ripaga in termini di riduzione dei difetti piuttosto che di hardware.
Il prossimo articolo di questa serie approfondisce ulteriormente la questione dell'accuratezza: come verificare, con laser tracker e ISO 9283, che la cella coordinata mantiene effettivamente la ripetibilità dichiarata dalla scheda tecnica.
Pronto a coordinare la tua cellula?
Contatto ROBOPTIX con il marchio del robot e la geometria della parte per una configurazione dell'asse esterno e un piano di calibrazione del telaio.
Informazioni sull'autore
Esperienza & Credenziali
Specialista nell'integrazione di sistemi di saldatura robotizzata con 12+ anni di esperienza diretta in progetti focalizzati sulla selezione e integrazione del posizionatore robot. Ha fornito consulenza a 300+ fabbriche in tutto il Nord America, Europa, e Asia. Tutti i dati delle specifiche contenuti in questo articolo sono tratti da file H / B / l / Schede prodotto serie U.
Contesto aziendale: 26+ anni di ingegneria dell'automazione della saldatura, 40+ brevetti attivi, 1,500+ progetti completati a livello globale, circa 70% che coinvolgono l'integrazione del posizionatore robot.
Certificazioni
- ISO 9001: 2015 (GB/T 19001-2016) — Sistema di gestione della qualità
- GJB 9001C-2017 — Sistema di gestione della qualità delle attrezzature militari/armi
- CE UE: Direttiva Macchine 2006/42/CE (Cert. NO. M.2026.206.C134866)
- Impresa ad alta tecnologia — Cert. NO. GR202341000595 (Pubblicato nel novembre. 2023)
Ultimo aggiornamento: giugno 2026
Riferimenti
[1] Parco, J.-H., Kim, SH., Luna, H.-S., & Kim, M.-H. (2019). Influenza della gravità sul comportamento del bagno di fusione e analisi della microstruttura in varie posizioni di saldatura nella saldatura ad arco metallico a gas pulsato. Scienze applicate, 9(21), 4626.
[2] Liu, J., Jiang, F., Chen, S., Xu, B., Zhang, G., Cheng, W., & Mamma, X. (2023). Meccanismi di influenza gravitazionale sul comportamento del bagno di saldatura e sulle prestazioni del cordone di saldatura nella saldatura ad arco plasma a polarità variabile in diverse posizioni di saldatura. Materiali, 16(19), 6457.
POST CORRELATI

Cella di saldatura robotizzata senza programmazione:Come i sistemi guidati dalla visione eliminano i Teach Ciondoli

5 Motivi per cui la saldatura di pezzi di grandi dimensioni è inefficiente e come un posizionatore robot li risolve
8 Errori costosi durante l’implementazione di una cella di saldatura robotizzata (E come evitarli) – 2026 Edizione

Posizionatore di saldatura laser: Precisione e velocità per saldature a spessore sottile

Installazione & Guida alla manutenzione per sistemi di saldatura laser robotizzati: Una tabella di marcia pratica
