


Produttore di workstation robotizzate personalizzate e sistemi laser



Lista di controllo per l'acquisto del posizionatore di saldatura: 6 Input per una richiesta di offerta accurata
Hai digitato "posizionatore di saldatura in vendita" in una casella di ricerca. La parte difficile non è trovare le macchine, ma trasformare la ricerca in un preventivo di cui ti puoi fidare. Una richiesta di offerta che omette gli input corretti restituisce un numero disconnesso dalla tua parte, il tuo pavimento, e la tua tolleranza. Questa lista di controllo contiene i sei input di cui ROBOPTIX ha bisogno per restituire una specifica coordinata prima dell'acquisto: nessun paywall nasconde i calcoli. Inizia con la selezione del tipo; per il confronto familiare, vedere la tavola delle sei famiglie.
I sei ingressi in sintesi
| # | Ingresso | Cosa decide |
| 1 | Geometria della parte & busta | Quale famiglia di posizionatori è adatta |
| 2 | Carico, CoG & momento di ribaltamento | Se la cornice contiene la parte |
| 3 | Precisione di posizionamento & ripetibilità | Quale classe di specifiche, quanto verificato |
| 4 | Produttività & obiettivo del ciclo | Robot vs chiavi in mano vs nessuna programmazione |
| 5 | Integrazione dei robot / asse esterno | Percorso di movimento coordinato |
| 6 | Ambiente, sicurezza & certificazione | ISO 9001, verifica prima dell'acquisto |
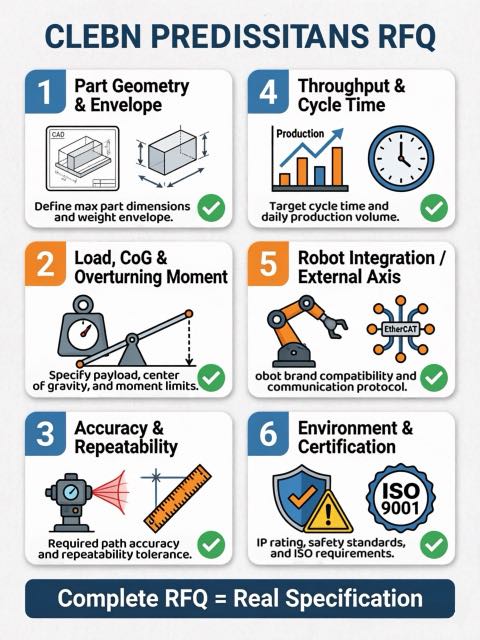
I sei ingressi, Spiegato
1. Geometria della parte & Busta
La geometria è il primo filtro. Gli alberi lunghi e le cuciture rotanti si adattano al posizionatore della contropunta della paletta; travi, scatole, e le parti multifaccia si adattano a un posizionatore di saldatura di tipo L; i grandi telai irregolari si adattano a un posizionatore di saldatura di tipo U; le complesse cuciture miste si adattano a un posizionatore rotante a 3 assi orizzontali; la piastra pesante è adatta a un posizionatore inclinabile verticale; le parti rotonde si adattano a un posizionatore rotativo ad asse singolo. Dateci la busta: lunghezza massima, diametro, e oscillazione, oltre alle posizioni di saldatura, non solo il peso della parte. Un numero senza geometria ti manda nella famiglia sbagliata.
2. Carico, Centro di gravità & Momento ribaltante
Una valutazione di 2 tonnellate non significa una parte da 2 tonnellate. Caricamento eccentrico, il momento ribaltante, e l'inerzia rotazionale determinano se il telaio mantiene la cucitura nel punto in cui l'hai puntato. Indicare il carico, il suo baricentro è spostato rispetto all'asse di rotazione, e la leva finanziaria nel caso peggiore, quindi dimensioniamo la struttura e la spinta, non solo il numero di catalogo. Ignoralo e la cella si sposta a metà della saldatura; la precisione per cui hai pagato non raggiunge mai la parte.
3. Precisione di posizionamento & Ripetibilità
Specificare la tolleranza effettivamente necessaria alla saldatura, poi chiedi che venga dimostrato, non promesso. I rapporti ROBOPTIX pongono la precisione AP e pongono la ripetibilità RP per ISO 9283:1998 a tuo carico, temperatura, e velocità, perché un numero senza condizioni è una mezza verità . Comunicaci la fascia di tolleranza della giunzione e noi la verifichiamo con un laser tracker prima della spedizione. Gioco, rigidità, e la deriva termica sono le specifiche nascoste che separare un numero reale da una dichiarazione sulla brochure.
4. Produttività & Obiettivo del tempo di ciclo
Il volume decide il percorso di costruzione più della parte. Stabile, le famiglie numerose premiano una cella robotizzata di saldatura chiavi in mano o a Cella di saldatura robotizzata senza programmazione; i frequenti cambi di formato premiano chi è guidato dalla visione, livello di intervento manuale. Dateci le parti orarie e il modello di turni realistico, e abbiniamo la famiglia di posizionatori e il livello di automazione alla rampa effettivamente disponibile, non a quella sulla brochure .
5. Integrazione robotica & Asse esterno
Se nella foto è presente un robot, il posizionatore deve quindi essere dichiarato come asse esterno il controllore risolve l'intera catena cinematica. Il sistema ferroviario robotizzato a 7 assi estende la portata; la base robotica / Il piedistallo del robot definisce il telaio di base stabile; E i servoposizionatori si muovono come un tutt'uno con il robot. Comunicaci la marca del tuo controller e se la cella deve coordinare il movimento con il robot. Commissioniamo la catena prima della spedizione, quindi la prima parte buona arriverà tra pochi giorni.
6. Ambiente, Sicurezza & Certificazione
Calore, schizzi, e il traffico pedonale determinano la sorveglianza, cablaggio, e il telaio di base. Per processi laser, una piattaforma pronta per il laser è importante; per ambienti normativi rigidi, la certificazione sì. ROBOPTIX è certificato ISO 9001 e costruisce secondo gli standard dichiarati. Indicare l'intervallo ambientale, l'involucro di sicurezza, e qualsiasi codice locale, quindi verifica il fornitore con una visita in fabbrica prima di impegnarti. Una scheda tecnica non è una garanzia; un test al banco è.
Crea la tua richiesta di offerta: Un modello di compilazione
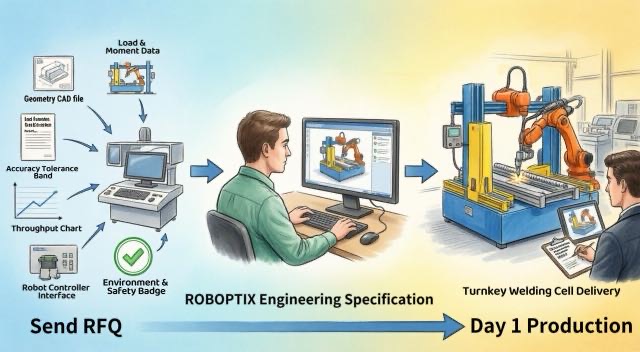
Invia queste sei righe e ti restituiremo una specifica coordinata, non è un'ipotesi:
1) Parte: materiale, busta massima (L××), posizioni di saldatura.
2) Carico: massa, Compensazione CoG, momento di ribaltamento.
3) Tolleranza: banda AP/RP richiesta, verificato secondo ISO 9283:1998.
4) Produttività: parti/ora, modello di spostamento, frequenza di cambio.
5) Robot: marchio/titolare del trattamento, coordinamento dell'asse esterno sì/no.
6) Ambiente: ambientale, busta di sicurezza, esigenze di certificazione.
Una RFQ vaga restituisce un numero vago. Uno completo restituisce una macchina che salda il primo giorno: la differenza sta nei sei input sopra.
Bandiere rosse prima di firmare
Una citazione è valida tanto quanto gli input dietro di essa. Cerca un fornitore che cita da una foto, che non possono dichiarare la condizione di accuratezza, o chi tratta una valutazione di 2 tonnellate come una garanzia di 2 tonnellate. Verifica prima di impegnarti: la visita in fabbrica e il test al banco superano una scheda tecnica e valutare il costo totale di proprietà di cinque anni rispetto all'adesivo. Un preventivo economico che viene spedito in modo errato è la macchina costosa.
Quando NON saltare la checklist
Se la parte è una tantum, un programma personalizzato può essere il percorso onesto; se gestisci già celle robotizzate, una build coordinata fa al caso tuo. Ma anche allora, i sei input sopra sono ciò che rende reale la conversazione. Sentenza, non un valore predefinito, protegge il bilancio.
Esempio lavorato
Costruttore strutturale (robot + Posizionatore di saldatura di tipo L)
Un produttore ha prima inviato una richiesta di offerta di una riga: "Posizionatore da 2 tonnellate, per favore cita." Ha restituito un numero generico a cui mancava il file 1.2 m di offset del carico e tolleranza di cucitura di ±0,15 mm. Al secondo passaggio con tutti e sei gli input, ROBOPTIX ha specificato un posizionatore di saldatura di tipo L dimensionato per il momento ribaltante e RP verificato secondo ISO 9283:1998 al carico reale. La cella ha raggiunto la tolleranza sul primo articolo e non ha mai avuto bisogno di rielaborazione: la richiesta di offerta, non la macchina, è stata la soluzione.
ROBOPTIX si basa sulla tua richiesta di offerta
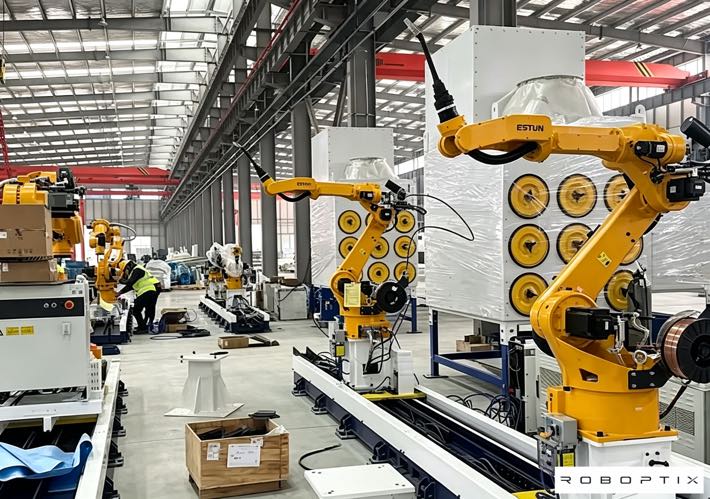
Ogni risposta ROBOPTIX è un assieme, nemmeno un singolo SKU: un sistema ferroviario robotizzato a 7° asse che estende la portata, una base robotica / Piedistallo robot che definisce il telaio di base stabile, e servoposizionatori: posizionatore della contropunta della testata, Posizionatore di saldatura di tipo L, Posizionatore di saldatura di tipo U, Posizionatore rotativo orizzontale a 3 assi, Posizionatore inclinabile verticale, o Posizionatore rotante ad asse singolo: dichiarati come assi esterni. Per una parte fissa, lo stesso hardware viene fornito come workstation chiavi in mano; per il funzionamento senza mani, come cella di saldatura robotizzata senza programmazione; e per geometrie non standard, attraverso il programma personalizzato. Invia i sei input e specificheremo la build giusta prima dell'acquisto.
Domande frequenti
Q: Quali sono i sei input per una richiesta di offerta del posizionatore??
UN: Geometria & busta, carico con CoG e momento ribaltante, precisione richiesta per ISO 9283:1998, obiettivo di rendimento, integrazione robot/asse esterno, e ambiente/certificazione. Dateli tutti e sei e otterrete un vero preventivo, non è un'ipotesi.
Q: Perché la geometria della parte è il primo filtro?
UN: Sceglie la famiglia: le cuciture rotanti lunghe necessitano di a Posizionatore della contropunta della paletta, travi/scatole serve un tipo L, cornici di grandi dimensioni e Tipo L O Tipo U, parti rotonde di un rotante ad asse singolo. Geometria, non l'opuscolo, guida la scelta.
Q: Perché il coefficiente di carico mente?
UN: Un numero di catalogo di 2 tonnellate ignora il carico eccentrico e il momento ribaltante; il telaio si sposta ancora a metà della saldatura. Indicare l'offset e l'effetto leva del CoG in modo da dimensionare la struttura, non solo l'etichetta.
Q: Come viene dimostrata l'accuratezza, non promesso?
UN: ROBOPTIX riporta AP e RP per ISO 9283:1998 a tuo carico, temperatura, e velocità, quindi verifica con un laser tracker prima della spedizione. Una tolleranza senza condizioni è una mezza verità.
Q: Ho bisogno dell'input per l'integrazione del robot se desidero solo un posizionatore?
UN: Se un robot è a valle, il posizionatore deve essere dichiarato come asse esterno in modo che il controllore risolva la catena; il sistema ferroviario robotizzato del 7° asse e la base robotizzata / Il piedistallo del robot definisce il telaio. Anche autonomo, l'involucro e il carico decidono ancora la costruzione.
Q: Quando NON dovrei usare questa lista di controllo?
UN: Per un pezzo unico e unico, vai al programma personalizzato; per un negozio con profonde competenze interne, una costruzione coordinata. Ma i sei input continuano a strutturare la decisione: verificare prima il fornitore.
Una richiesta di offerta per un posizionatore di saldatura viene vinta o persa prima del preventivo: sei input decidono tutto: geometria, carico, precisione per ISO 9283:1998, rendimento, integrazione dei robot, e ambiente. ROBOPTIX è certificato ISO 9001 e fornisce specifiche coordinate, non è un'ipotesi, prima di acquistare.
Invia i sei input e specificheremo la macchina giusta: il posizionatore di saldatura in vendita è l'inizio, non la risposta.
Informazioni sull'autore
Esperienza & Credenziali
Specialista nell'integrazione di sistemi di saldatura robotizzata con 12+ anni di esperienza diretta in progetti focalizzati sulla selezione e integrazione del posizionatore robot. Ha fornito consulenza a 300+ fabbriche in tutto il Nord America, Europa, e Asia. Tutti i dati delle specifiche contenuti in questo articolo sono tratti da file H / B / l / Schede prodotto serie U.
Contesto aziendale: 26+ anni di ingegneria dell'automazione della saldatura, 40+ brevetti attivi, 1,500+ progetti completati a livello globale, circa 70% che coinvolgono l'integrazione del posizionatore robot.
Certificazioni
Impresa ad alta tecnologia — Cert. NO. GR202341000595 (Pubblicato nel novembre. 2023)
ISO 9001: 2015 (GB/T 19001-2016) — Sistema di gestione della qualità
GJB 9001C-2017 — Sistema di gestione della qualità delle attrezzature militari/armi
CE UE: Direttiva Macchine 2006/42/CE (Cert. NO. M.2026.206.C134866)
Riferimenti
[1] Organizzazione internazionale per la standardizzazione. (1998). ISO 9283:1998, Manipolazione di robot industriali: criteri di prestazione e metodi di prova correlati.
[2] Parco, J.-H., Kim, SH., Luna, H.-S., & Kim, M.-H. (2019). Influenza della gravità sul comportamento del bagno di fusione e analisi della microstruttura in varie posizioni di saldatura nella saldatura ad arco metallico a gas pulsato. Scienze applicate, 9(21), 4626. https://doi.org/10.3390/app9214626
[3] Liu, J., Jiang, F., Chen, S., Xu, B., Zhang, G., Cheng, W., & Mamma, X. (2023). Meccanismi di influenza gravitazionale sul comportamento del bagno di saldatura e sulle prestazioni del cordone di saldatura nella saldatura ad arco plasma a polarità variabile in diverse posizioni di saldatura. Materiali, 16(19), 6457. https://doi.org/10.3390/ma16196457
POST CORRELATI
1Da G a 6G senza gru: Come un posizionatore converte le saldature sopraelevate in saldature in posizione piatta

Posizionatore di saldatura laser: Precisione e velocità per saldature a spessore sottile
Testa e contropunta vs. Tipo L vs. Posizionatore robot di tipo U: Come scegliere in base alla forma del pezzo
6 Sfide comuni nella saldatura laser robotizzata e come risolverle

5 Domande da porre prima di acquistare una cella di saldatura robotizzata per acciaio strutturale
