Stasiun Kerja Robot Khusus Dan Produsen Sistem Laser



Bulat vs Persegi Panjang vs Tidak Beraturan: Mencocokkan Konfigurasi Welding Positioner dengan Geometri Benda Kerja
Kebanyakan pembeli menentukan a pengatur posisi pengelasan oleh industri: “Saya melakukan bejana tekan,” atau “Saya menggunakan baja struktural.” Industri adalah petunjuk awal yang berguna, bukan aturan seleksi. Penggerak sesungguhnya dalam pemilihan positioner pengelasan adalah geometri—bentuk komponen dan jalur yang harus diikuti oleh pengelasan. Pipa bundar dan balok persegi panjang mungkin keduanya berasal dari “fabrikasi berat,” namun mereka menuntut mesin yang benar-benar berbeda, dan membeli yang salah adalah perbedaan antara sel yang menyajikan setiap lapisan las dan sel yang melawan bagian tersebut selama delapan jam sehari. Artikel ini mengklasifikasikan pengelasan menjadi tiga geometri—bulat, persegi panjang, dan tidak teratur—dan mencocokkan masing-masing dengan konfigurasi pengatur posisi pengelasan yang menahan lasan pada pita datar atau horizontal (1G/2G) dengan drama paling sedikit dan pengulangan terbaik.
Hasil dari mendapatkan geometri yang benar adalah konsistensi. Pegang las pada posisi datar/horizontal dan Anda mempertahankan vektor gravitasi yang hampir konstan di kolam—satu-satunya penentu stabilitas genangan air terbesar. Pekerjaan yang ditinjau oleh rekan sejawat menunjukkan perilaku kolam dan kualitas manik sangat bervariasi berdasarkan posisi pengelasan (Taman dkk., 2019; Liu dkk., 2023). Memilih pengatur posisi pengelasan yang menjaga bentuk spesifik Anda pada pita stabil adalah cara Anda mengubah penelitian tersebut menjadi aturan desain sel, dan ini juga cara Anda menghindari membayar untuk kemampuan yang tidak Anda perlukan.
Catatan: Panduan konfigurasi mencerminkan ROBOPTIX penerapan positioner pengelasan di seluruh pipa, struktural, dan fabrikasi pengelasan kompleks, direferensikan silang dengan penelitian perilaku kelompok yang bergantung pada posisi dan ditinjau oleh rekan sejawat (Taman dkk., 2019; Liu dkk., 2023) Dan ISO 9283 akurasi multi-sumbu .
1. Mengapa Geometri, Bukan Industri, Harus Mendorong Pilihan
Dua perakit di industri yang sama mungkin membutuhkan hal yang berlawanan positioner pengelasan. Sebuah bengkel bejana tekan mengelas lapisan melingkar panjang pada silinder—rotasi murni, kasus paling sederhana dalam buku ini. Nozel las lainnya, pelana, dan bergerak ke kapal yang sama—tidak teratur, pekerjaan multi-orientasi yang membutuhkan reorientasi terus menerus. “Bejana penekan” memberi nama pada sektor tersebut; geometri bagian tersebut memberi nama mesin tersebut. Mulailah setiap pemilihan dari bentuk pengelasan dan jalur jahitan, lalu biarkan industri menyempurnakan detailnya: kode pengelasan (ASME Detik. VIII versus AWS D1.1 mengubah perlengkapan dan kebutuhan akses), target keluaran, dan siklus tugas. Bengkel struktural yang mengerjakan rangka berat satu kali dan bengkel struktural yang mengerjakan balok trailer berulang kali juga dapat mendarat di positioner yang berbeda meskipun menggunakan label yang sama—karena bagian-bagiannya memiliki bentuk yang berbeda., bukan karena industri mereka.
2. Benda Kerja Bulat: Pipa, Tank, dan Jahitan Rotasi
Bagian bulat—pipa, tabung, cangkang bejana tekan, bagian menara angin, rotor—berbagi satu sifat struktural: jahitan melingkar dapat dilas sekaligus, posisi obor tetap sementara bagian berputar di bawahnya. Lasannya berada di 12 jam dalam posisi datar (1G) untuk seluruh lintasan. Ini yang terbersih, kasus yang paling dapat diulang dalam semua pekerjaan positioner pengelasan, karena tidak ada perubahan orientasi las seiring putaran bagian tersebut—gravitasi, sudut obor, dan arah perjalanan semuanya konstan, yang merupakan kondisi penelitian yang terkait dengan kelompok yang stabil.
2.1 Konfigurasi Terbaik: Memutar Gulungan, Headstock-Tailstock, Meja Putar
- Memutar gulungan: Untuk diameter besar, silinder berdinding tipis (tank, menara angin, pipa bor besar), gulungan penggerak bertenaga ditambah gulungan pemalas memutar cangkang. Tidak ada yang menguasai bagian itu, jadi distorsinya minimal dan jahitannya berada di bagian atas. Ideal jika bagiannya terlalu besar atau terlalu halus untuk dibuang, dan bila Anda menginginkan pengatur posisi pengelasan yang menangani sekumpulan diameter, bukan satu ukuran chuck tetap. Ukur torsi drive-roll untuk massa bagian dan kecepatan putaran yang diperlukan; gulungan bertenaga rendah tergelincir dan kecepatan jahitan bervariasi, yang muncul sebagai penetrasi yang tidak merata.
- Headstock-tailstock: Untuk pipa, tabung, dan poros, chuck yang digerakkan (headstock) ditambah tailstock pendukung memutar bagian di antara pusat. Itu ROBOPTIX B001–B004 seri cocok di sini. Paling baik bila Anda memerlukan pengindeksan sudut yang tepat di antara lintasan (Misalnya, akar melingkar, kemudian isian melewati melangkah di sekitar sambungan) dan positif, berkendara bebas slip. Tailstock bukan opsional untuk bagian yang panjang—ia membawa overhang yang akan menjadi kantilever pada pipa.
- Meja putar: Untuk bagian silinder yang lebih pendek, pengatur posisi putar (berputar pada sumbu vertikal atau horizontal) memberi sederhana, pengelasan melingkar yang akurat tanpa rangka kepala-ekor penuh. Meja putar sumbu vertikal juga merupakan pilihan yang wajar ketika bagian bundar harus dimuat dari atas oleh derek atau robot.
2.2 Perhatian: Pipa Kantilever Panjang, Distorsi Dinding Tipis
Dua mode kegagalan mendominasi pekerjaan putaran-bagian. Pertama, pipa panjang yang diputar dari salah satu ujungnya hanya menjadi kantilever—ujungnya melorot dan jahitannya melenceng dari sasaran (logika terbalik dari P05). Selalu dukung bentang panjang dengan tailstock atau set roll kedua; sebagai aturan praktis, dukung bagian yang panjangnya tidak didukung akan membuatnya membelok lebih dari toleransi pelacakan jahitan Anda. Kedua, cangkang berdinding tipis terdistorsi di bawah garis panas—penyusutan las menarik sambungan menjadi rata seiring berjalannya waktu. Kontrol kecepatan putaran untuk masukan panas yang stabil, dan gunakan pelacakan jahitan sehingga obor mengikuti sambungan yang bergerak, bukan pada titik tetap di ruang. Bulat adalah geometri yang mudah, tetapi hanya jika bentangnya didukung dan dindingnya dilacak.
3. Benda Kerja Persegi Panjang: Baja Struktural dan Rangka
Bagian persegi panjang—balok, bingkai, piring, bagian kotak—tidak memiliki sumbu rotasi yang bersih, jadi Anda tidak bisa memutarnya begitu saja seperti Anda memutar pipa. Sebaliknya Anda memiringkan dan membaliknya untuk membawa setiap lasan ke dalam pita datar atau horizontal, lalu indeks ke sendi berikutnya. Tugas pengelasan positioner di sini adalah reorientasi, bukan rotasi terus menerus, dan nilainya terletak pada berapa banyak permukaan yang dapat muncul tanpa perlu menyetel ulang derek. Setiap pembalikan yang dilakukan pengatur posisi adalah pengangkatan derek yang tidak Anda bayar, dan dalam jangka panjang, lift tersebut bertambah hingga jam kerja sebenarnya.
3.1 Konfigurasi Terbaik: Tipe-L, Tipe-H, Tabel Miring-Putar
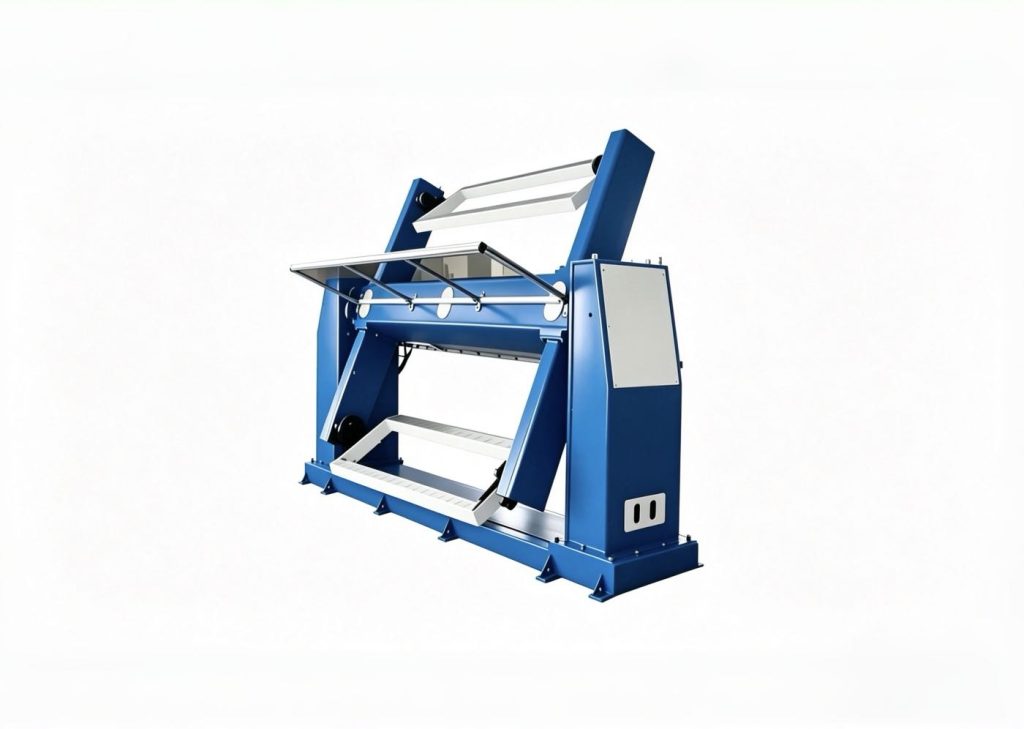
- Pengatur posisi tipe-L: Sumbu kemiringan ditambah putaran (membunuh) sumbu membalik balok atau bingkai sehingga setiap permukaan tampak datar. Ini adalah pekerja keras untuk baja struktural; Unit tipe ROBOPTIX L menangani rangka asimetris yang secara fisik tidak dapat dilakukan oleh meja putar biasa, karena sumbu kemiringan membawa berat bagian sedangkan sumbu putar mengindeksnya ke pengelasan berikutnya.
- tipe H / ganda: Dua unit putar miring yang disinkronkan menyangga anggota panjang di kedua ujungnya, pembagian beban dan momen guling (Beban Eksentrik & Momen Pembalikan: Mengapa Welding Positioner 2 Ton Gagal pada Bagian 2 Ton) melintasi dua sumbu—penting untuk jangka panjang, bagian yang berat di mana satu unit akan kelebihan beban atau bagiannya terpelintir. Sinkronisasi itu penting: kedua sumbu kemiringan harus bergerak sebagai satu atau rak balok dan jahitannya bergeser.
- Meja putar + memiringkan: Untuk pekerjaan pelat dan panel, meja putar yang dapat dimiringkan menghadirkan area datar yang luas secara efisien dan mudah dimuat dengan derek di atas kepala. Ini adalah pilihan pragmatis ketika bagian-bagiannya lebar dan tipis dan sebagian besar jahitannya lurus melintasi permukaan.
3.2 Perhatian: Beban Asimetris, Pengindeksan Multi-Stasiun
Bagian persegi panjang biasanya asimetris, jadi pusat gravitasinya berada di luar sumbu rotasi—kondisi yang justru menyusutkan kapasitas sebenarnya (Beban Eksentrik & Momen Pembalikan: Mengapa Welding Positioner 2 Ton Gagal pada Bagian 2 Ton). Ukur sumbu kemiringan pada momen guling, bukan secara massal: A 2,000 bingkai kg yang CoG-nya berada 0.5 m dari sumbu kemiringan menyajikan a 1,000 kg·m momen, dan momen itu—bukan saat itu 2,000 kg—adalah jumlah yang harus dipegang positioner tanpa kendur. Bingkai panjang juga memerlukan pengindeksan multi-stasiun: rencanakan jalur pengatur posisi pengelasan sehingga setiap lasan dapat dijangkau dalam posisi datar tanpa mengangkat bagian tersebut untuk dipasang kembali. Tipe-L mendapatkan keuntungannya dengan menghilangkan pengaturan ulang derek tersebut, dan waktu yang dihemat sering kali merupakan keuntungan sebenarnya dari pembelian tersebut.
4. Benda Kerja Tidak Beraturan: casting, Pengelasan, Bentuk Campuran
Bagian tidak beraturan—coran, pengelasan fabrikasi yang rumit, kontur campuran—memiliki jahitan yang mengubah orientasi sepanjang panjangnya. Tidak ada pengaturan miring dan putar yang membuat semuanya tetap rata. Anda perlu terus menerus, reorientasi yang dapat diprogram: pengatur posisi pengelasan harus “mengikuti” lasan secara efektif, mengorientasikan ulang bagian tersebut saat obor bergerak maju. Ini adalah tingkat yang paling sulit, dan juga di mana positioner dan robot berhenti menjadi mesin yang terpisah (Pemrograman Gerak Terkoordinasi: Robot dan Positioner sebagai Satu Rantai Kinematik).

4.1 Konfigurasi Terbaik: 3-Servo sumbu, Positioner Terkoordinasi Robot
- 3-pengatur posisi servo sumbu: Memiringkan + memutar + sumbu putar linier atau sekunder memungkinkan pengontrol mengarahkan hampir semua kontur. Unit servo multi-sumbu ROBOPTIX B008–B012 cocok di sini, dengan akurasi untuk mempertahankan orientasi melalui jalur yang kompleks (diverifikasi per ISO 9283). Tiga sumbu biasanya merupakan jumlah minimum untuk menjaga jahitan 3D asli pada pita datar saat bergerak.
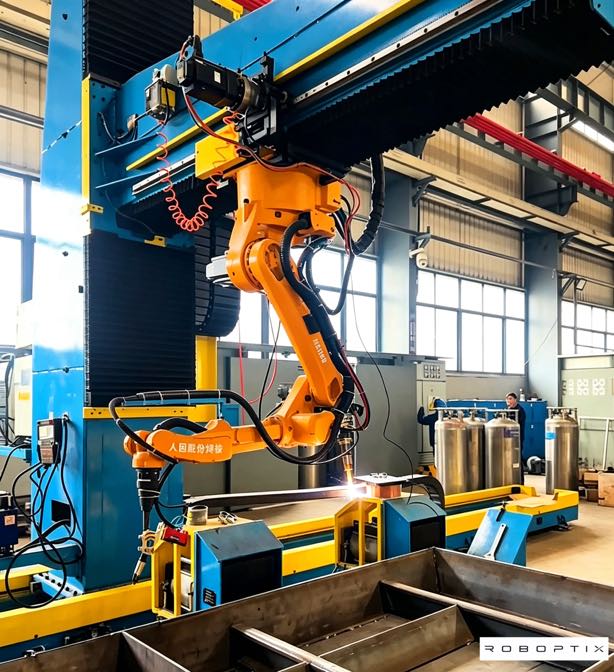
- Positioner yang dikoordinasikan oleh robot: Deklarasikan positioner sebagai sumbu eksternal pada pengontrol robot sehingga keduanya bergerak sebagai satu rantai kinematik ( Pemrograman Gerak Terkoordinasi: Robot dan Positioner sebagai Satu Rantai Kinematik). Robot melacak jahitan sementara pengatur posisi menjaganya tetap berorientasi—satu-satunya cara praktis untuk mengelas kontur 3D sesungguhnya dengan kualitas produksi, dengan kecepatan titik tengah pahat yang konstan dan tidak ada cacat penyalaan ulang dingin. Di sinilah artikel-artikel sebelumnya bertemu: koordinasi dan verifikasi (Pemrograman Gerak Terkoordinasi: Robot dan Positioner sebagai Satu Rantai Kinematik) Inilah yang membuat sel dengan bagian tidak beraturan benar-benar berfungsi dalam produksi.
4.2 Perhatian: Mengubah CoG, Penghindaran Singularitas
Saat bagian yang tidak beraturan berputar, pusat gravitasinya bergerak, sehingga beban pada setiap sumbu berubah sepanjang siklus—verifikasi kapasitas pada sudut terburuk, bukan rata-rata (Beban Eksentrik & Momen Pembalikan: Mengapa Welding Positioner 2 Ton Gagal pada Bagian 2 Ton), karena pengatur posisi mungkin baik-baik saja pada satu orientasi dan kelebihan beban pada orientasi lainnya. Unit multi-sumbu juga mencapai orientasi tunggal di mana mereka kehilangan otoritas mekanis; rencanakan jalan untuk menghindarinya, atau tambahkan sumbu redundan. Kompleksitas program dan biaya kalibrasi meningkat seiring dengan jumlah sumbu, jadi simpanlah tingkat ini untuk suku cadang yang benar-benar membutuhkannya daripada untuk pekerjaan yang dapat ditangani oleh mesin yang lebih sederhana—tipe L yang membalikkan pengecoran hampir persegi panjang mungkin lebih murah dan sama bagusnya.
5. Kerangka Keputusan: Geometri → Konfigurasi
Gunakan tabel di bawah ini sebagai filter pertama, bukan sebuah putusan. Banyak bagian asli yang merupakan hibrida—bingkai persegi panjang dengan atasan bundar, tangki dengan nozel tidak beraturan—dan jawaban yang tepat sering kali adalah tingkat yang lebih tinggi. Ketika ragu, ukuran untuk jahitan yang paling sulit, bukan yang rata-rata, dan ingat bahwa positioner pengelasan yang lebih mumpuni juga mencakup pekerjaan Anda di masa depan, yang merupakan aset nyata ketika pesanan tidak pasti.
| Geometri benda kerja | Penentu posisi yang direkomendasikan | Mengapa ini berhasil | Perhatian utama |
| Bulat / berbentuk silinder (pipa, tank, kerang) | Memutar gulungan atau headstock-tailstock | Jahitan tetap berada di bagian atas dalam keadaan rata (1G) dengan putaran sederhana | Mendukung rentang yang panjang; distorsi dinding tipis |
| Persegi panjang / piring (balok, bingkai) | Putar miring tipe L atau tipe H | Balik/miringkan untuk menampilkan setiap wajah rata | CoG asimetris → momen guling |
| Tidak teratur / 3D (coran, campur aduk) | 3-sumbu servo atau terkoordinasi robot | Reorientasi berkelanjutan mengikuti jahitannya | Mengubah CoG; keganjilan; biaya program |
6. Bagaimana Mendefinisikan Geometri Anda (sebuah Langkah Praktis bagi Pembeli)
Ini adalah langkah di mana pemilihan paling sering salah: pembeli mendeskripsikan suku cadang berdasarkan nama—“braket,” “beraneka ragam”—bukan berdasarkan geometri dan jalur jahitan. Sebelum Anda meminta pemasok untuk positioner pengelasan, mencirikan tiga hal. Pertama, bentuk yang dominan: apakah jahitannya mengelilingi sumbu rotasi (bulat), di seluruh wajah Anda harus membalik (persegi panjang), atau sepanjang kontur yang tidak pernah berhenti (tidak teratur)? Kedua, panjang jahitan dan berapa banyak orientasi yang dilaluinya; jahitan yang tetap dalam satu pita berbentuk persegi panjang-sederhana, salah satu yang berputar melalui tiga tidak beraturan. Ketiga, massa bagian dan pusat gravitasinya pada setiap pengelasan, karena itu mendorong aturan pemuatan (Beban Eksentrik & Momen Pembalikan: Mengapa Welding Positioner 2 Ton Gagal pada Bagian 2 Ton). Tuliskan ini sebagai profil bagian satu halaman dan pilihan konfigurasi biasanya dibuat sendiri—dan Anda dapat menyerahkan profil yang sama kepada tiga pemasok dan akhirnya membandingkan suka dengan suka, daripada membandingkan tiga asumsi yang berbeda.
7. Bagaimana Geometri Memenuhi Aturan Beban dan Akurasi
Pilihan geometri dan aturan sebelumnya dalam seri ini merupakan keputusan yang sama jika dilihat dari dua sisi. Bagian bulat pada gulungan putar mudah digunakan pada pengatur posisi pengelasan karena menjaga lasan tetap pada posisi datar dan beban simetris—momen guling yang rendah (Beban Eksentrik & Momen Pembalikan: Mengapa Welding Positioner 2 Ton Gagal pada Bagian 2 Ton) dan sederhana, gerakan berulang yang murah untuk diverifikasi . Bagian yang tidak beraturan pada servo 3 sumbu sulit dilakukan karena melawan keduanya: pusat gravitasi yang bergerak memuat sumbu secara tidak merata, dan tuntutan reorientasi yang berkelanjutan sangat ketat, akurasi terverifikasi (Bisakah Anda Mempercayai Lembar Spesifikasi? Memverifikasi Akurasi Positioner Pengelasan dengan Pelacak Laser dan ISO 9283) dari unit multi-sumbu. Memilih geometri terlebih dahulu adalah cara Anda menjaga agar batasan lainnya tetap dapat dikelola alih-alih menemukannya setelah commissioning, ketika mengganti mesin tidak lagi menjadi pilihan dan biayanya adalah garis yang tidak dapat Anda batalkan pembeliannya.
8. Contoh Lapangan: Satu Sel, Tiga Geometri
Pelanggan ROBOPTIX membangun tiga rangkaian produk di satu lantai: gulungan pipa (bulat), bingkai trailer (persegi panjang), dan rumah pompa (tidak teratur). Mereka awalnya menjalankan ketiganya pada satu positioner tipe-L—satu-satunya mesin yang mereka miliki. Gulungan pipa dilas dengan buruk: tipe-L membaliknya alih-alih memutarnya, meninggalkan jahitan melingkar dengan canggung, sebagian posisi overhead dengan cacat cold-restart dan hasil first-pass di tahun 80an yang rendah. Bingkainya dapat diterima, dan perumahannya adalah yang terburuk, membutuhkan reposisi manual yang konstan. Konfigurasi ulang menjadi headstock-tailstock untuk spool, mempertahankan tipe-L untuk bingkai, dan menambahkan sel servo 3-sumbu untuk housing meningkatkan hasil first-pass di ketiganya dari level rendah 80an ke atas 95%, dan memotong waktu penanganan menjadi setengahnya. Bagian-bagiannya tidak pernah berubah; pertandingan geometri berhasil. Satu lantai, tiga geometri, tiga pengatur posisi pengelasan yang benar—dan pelajaran yang jelas tentang bentuknya, bukan sektornya, memutuskan sel.
9. Ketika Geometri Tidak Memutuskan
Geometri adalah filter pertama, bukan satu-satunya. Hasil, ruang lantai, anggaran, dan kompatibilitas robot sering kali mengesampingkan kecocokan buku teks. Sebuah bengkel kecil yang mengelas sebagian besar rangka persegi panjang masih dapat membeli servo 3-sumbu serbaguna karena mencakup setiap geometri dan pekerjaan di masa depan—membayar lebih banyak untuk fleksibilitas daripada mesin geometri tunggal yang “sempurna”., dan fleksibilitas tersebut merupakan lindung nilai rasional terhadap pesanan yang tidak pasti. Dan bagian bulat atau persegi panjang yang sangat sederhana dengan toleransi longgar mungkin tidak memerlukan servo presisi sama sekali; pengatur posisi pengelasan dasar menyajikannya dengan cukup rata. Gunakan geometri untuk mempersempit bidang, lalu biarkan biaya, kapasitas, dan kompatibilitas menutup keputusan. Hasil terburuknya adalah membeli tingkatan yang salah untuk alasan yang tepat—spesifikasi yang berlebihan karena brosur membuat Anda takut, atau kurang menentukan karena Anda menyimpan item baris yang kemudian dikenakan biaya sel.
Pertanyaan yang Sering Diajukan
Q: Bagaimana cara memilih a pengatur posisi pengelasan untuk pipa dan tangki bundar?
A: Gunakan rotasi, tidak membalik. Gulungan putar cocok untuk silinder besar berdinding tipis seperti tangki dan menara angin; sebuah headstock-tailstock (chuck yang digerakkan ditambah tailstock) cocok dengan pipa, tabung, dan poros membutuhkan pengindeksan yang tepat. Keduanya menjaga jahitan melingkar di bagian atas dalam posisi rata sementara bagiannya berputar, dan keduanya menghindari pengaturan ulang derek yang diperlukan positioner berbasis flip untuk jahitan bundar.
Q: Positioner pengelasan apa yang terbaik untuk balok dan rangka baja struktural?
A: Tipe L (memiringkan + memutar) positioner membalik dan menyajikan setiap wajah rata; anggota yang panjang atau berat mendapat manfaat dari pasangan tipe-H yang berbagi beban. Ukur sumbu kemiringan pada momen guling, karena bagian persegi panjang biasanya asimetris dan tidak berada di tengah, dan pusat gravitasi—bukan massa—adalah titik yang harus dipegang oleh poros tersebut agar tidak kendur.
Q: Kapan saya memerlukan pengatur posisi pengelasan 3 sumbu atau yang dikoordinasikan dengan robot?
A: Saat jahitan berubah orientasi di sepanjang bagian—coran, pengelasan yang rumit, kontur 3D campuran—dan tidak ada satu pun pengaturan kemiringan-putar yang membuatnya tetap rata. Servo 3-sumbu atau pengatur posisi yang dinyatakan sebagai sumbu eksternal robot terus melakukan reorientasi lasan secara terus menerus seiring dengan kemajuan obor, yang merupakan satu-satunya cara praktis menuju kualitas pada jahitan 3D yang sesungguhnya.
Q: Dapatkah satu pengatur posisi pengelasan menangani ketiga geometri tersebut?
A: Servo 3 sumbu atau unit yang dikoordinasikan dengan robot dapat, karena mencakup rentang orientasi tipe yang lebih sederhana. Namun biayanya lebih mahal dan berlebihan untuk pekerjaan bulat atau persegi panjang bervolume tinggi dimana mesin khusus lebih cepat dan murah. Cocokkan positioner pengelasan dengan geometri dominan Anda; tambahkan keserbagunaan hanya jika Anda benar-benar membutuhkannya, atau ketika pesanan di masa depan tidak pasti.
Industri memberi tahu Anda sektornya; geometri memberi tahu Anda mesinnya. Bagian yang bulat memerlukan rotasi—memutar gulungan atau headstock-tailstock—sehingga jahitan melingkar tetap rata saat bagian diputar. Bagian persegi panjang memerlukan reorientasi—putaran miring tipe L atau tipe H—untuk membalik setiap lasan menjadi pita datar. Bagian yang tidak beraturan ingin kontinu, orientasi yang dapat diprogram—servo 3 sumbu atau terkoordinasi robot—untuk mengikuti lapisan yang tidak pernah diam. Sesuaikan konfigurasi dengan bentuknya dan Anda menyajikan setiap lasan dalam posisi datar/horizontal yang stabil gravitasi yang menurut penelitian terkait dengan kumpulan yang lebih baik (Taman, 2019; Liu, 2023).
ROBOPTIX mencakup ketiga tingkatan—sistem head-tail dan turning-roll B001–B004 untuk pekerjaan melingkar, Unit tipe L dan tipe H untuk rangka persegi panjang, dan pengatur posisi pengelasan servo multi-sumbu B008–B012 untuk sel tak beraturan dan terkoordinasi robot—sehingga kecocokan geometri adalah keputusan katalog, bukan kompromi. Tulis profil bagian satu halaman, cocokkan dengan kerangka di atas, dan pengatur posisi pengelasan yang Anda tentukan akan menjadi alat yang sebenarnya Anda gunakan untuk mengelas. Artikel berikutnya (P09) beralih dari mencocokkan mesin ke mengaudit pemasok: daftar periksa kunjungan pabrik dan protokol uji bangku untuk pembeli yang ingin memverifikasi vendor dengan cara yang sama seperti mereka memverifikasi mesin.
Tidak yakin tingkat mana yang sesuai dengan peran Anda?
Mengirim ROBOPTIX gambar las dan jalur jahitan Anda—kami akan mencocokkan geometri dengan konfigurasi dan mengukur beban untuk Anda.
Tentang Penulis
Pengalaman & Kredensial
Spesialis integrasi sistem pengelasan robot dengan 12+ pengalaman proyek langsung selama bertahun-tahun yang berfokus pada pemilihan dan integrasi Robot Positioner. Telah memberikan konsultasi kepada 300+ pabrik di seluruh Amerika Utara, Eropa, dan Asia. Semua data spesifikasi dalam artikel ini diambil dari H / B / L / Lembar data produk seri U.
Latar belakang perusahaan: 26+ tahun teknik otomasi pengelasan, 40+ paten aktif, 1,500+ menyelesaikan proyek secara global, sekitar 70% melibatkan integrasi Robot Positioner.
Sertifikasi
- ISO 9001: 2015 (GB/T 19001-2016) — Sistem Manajemen Mutu
- GJB 9001C-2017 — Sistem Manajemen Mutu Peralatan Militer/Senjata
- EU CE — Petunjuk Mesin 2006/42/EC (Sertifikat. TIDAK. M.2026.206.C134866)
- Perusahaan Teknologi Tinggi — Sertifikat. TIDAK. GR202341000595 (Dikeluarkan pada bulan November. 2023)
Terakhir diperbarui: Juni 2026
Referensi
[1] Taman, J.-H., Kim, S.-H., Bulan, H.-S., & Kim, M.-H. (2019). Pengaruh Gravitasi terhadap Perilaku Molten Pool dan Analisis Struktur Mikro pada Berbagai Posisi Pengelasan pada Pengelasan Busur Logam Gas Berpulsa. Ilmu Terapan, 9(21).
[2] Liu, J., Jiang, F., Chen, S., Xu, B., Zhang, G., Cheng, W., & Bu, X. (2023). Mekanisme Pengaruh Gravitasi terhadap Perilaku Kolam Las dan Kinerja Manik Las pada Pengelasan Busur Plasma Polaritas Variabel pada Berbagai Posisi Pengelasan. Bahan, 16(19).
[3] Organisasi Internasional untuk Standardisasi. (1998). ISO 9283:1998, Memanipulasi Robot Industri - Kriteria Kinerja dan Metode Uji Terkait.
POSTINGAN TERKAIT

Sel Pengelasan Robot Tanpa Pemrograman:Bagaimana Sistem yang Dipandu Visi Menghilangkan Pengajaran yang Menggantung

Stasiun Kerja Pengelasan Turnkey: Dari Menggambar hingga Sel Siap Produksi

Reaksi, Kekakuan, dan Penyimpangan Termal: Tiga Spesifikasi Tersembunyi Yang Menentukan Kinerja Welding Positioner

Cara Menghitung ROI Sel Pengelasan Robot di 2026: Template Lengkap dengan Kasus Dunia Nyata

10 Manfaat Utama Penerapan Sel Pengelasan Robot di Toko Anda