Stasiun Kerja Robot Khusus Dan Produsen Sistem Laser



Sel Pengelasan Robot Tanpa Pemrograman:Bagaimana Sistem yang Dipandu Visi Menghilangkan Pengajaran yang Menggantung
Liontin pengajaran telah menjadi alat pemrogram robot selama empat puluh tahun — dan menjadi alasan sebagian besar toko baja struktural menyerah pada pengelasan robotik. Saat memprogram bagian baru membutuhkan waktu empat hingga delapan jam, otomatisasi hanya masuk akal jika Anda menjalankan lima puluh atau lebih bagian tersebut. Kebanyakan perakit baja struktural tidak.
Dipandu oleh visi, sel pengelasan robotik tanpa pemrograman menghilangkan langkah pengajaran sepenuhnya. Pemindai 3D membaca geometri sambungan, perangkat lunak mengekstrak jahitan dan menghasilkan jalur, dan operator mengonfirmasi di layar sentuh. Tidak ada pemrogram. Tidak ada liontin pengajaran. Tidak ada perpustakaan bagian.
Artikel ini menjelaskan cara kerja teknologi, mengapa itu penting untuk baja struktural, dan perubahan apa yang terjadi di lantai pabrik Anda saat Anda mengadopsinya.
Baru dalam sel pengelasan robotik? Mulailah dengan Pengelasan Manual vs Robotik untuk Baja Struktural: Kapan Otomatisasi Membayar? sebelum membaca artikel ini.
Masalah Ajarkan Liontin
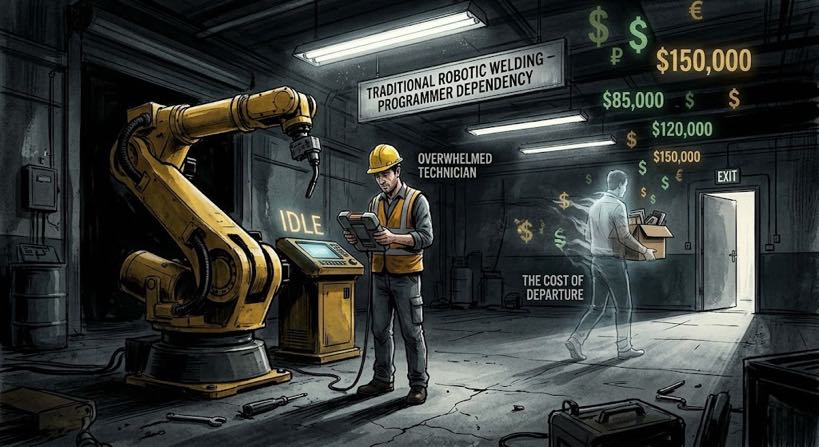
Liontin pengajaran adalah pengontrol genggam yang digunakan untuk memandu lengan robot secara fisik melalui setiap titik jalur pengelasan. Untuk las fillet sederhana pada braket, itu memakan waktu dua hingga tiga jam. Untuk kerangka struktural, sehari penuh.
Konsekuensi dari pekerjaan bengkel baja struktural sangatlah signifikan.
Pertama, persyaratan ukuran batch. Sel robot tradisional hanya masuk akal secara ekonomi jika Anda mengamortisasi waktu pemrograman dalam jumlah besar. Pada empat jam per braket, Anda memerlukan setidaknya tiga puluh hingga lima puluh kelompok itu untuk membenarkan biayanya. Sebuah toko yang menjalankan dua puluh nomor komponen berbeda dalam seminggu tidak dapat mencapai ambang batas tersebut pada sebagian besar pekerjaannya.
Kedua, ketergantungan programmer. Pemrogram robot bersertifikat mendapat bayaran $60.000–$120.000 per tahun — dan membawa pengetahuan institusional yang mereka miliki.
Ketiga, beban pemeliharaan yang sedang berlangsung. Setiap perubahan desain berarti kembalinya liontin pengajaran. Sebuah toko yang menjalankan empat puluh nomor bagian melalui dua revisi setiap tahun menghadapi secara kasar 320 jam dan $28,800 setiap tahun dalam waktu program ulang.
| Ekonomi: bengkel baja struktural dengan 20 nomor bagian baru per minggu menghabiskan 12–24 jam dalam waktu pemrograman dengan sel tradisional. Dengan biaya programmer $90/jam,yaitu $56.160–$112.320 per tahun dalam waktu non-produktif — sebelum satu arc dibuka. |
Apa Itu Sel Pengelasan Robot Tanpa Pemrograman?
| Sel las robotik tanpa pemrograman adalah sistem pengelasan otomatis yang menggunakan pemindaian laser 3D dan visi komputer untuk mendeteksi geometri sambungan las., ekstrak jalur jahitan, dan menghasilkan lintasan robot secara otomatis — tanpa pemrogram menggunakan liontin pengajaran. Operator memuat bagian tersebut; sistem merencanakan dan melaksanakan pengelasan. |
Definisi itu tepat: 'tanpa pemrograman’ berarti tidak ada pengajaran jalur manual dan tidak ada pengkodean lintasan. Sel menghasilkan jalur lasnya sendiri dari pemindaian 3D bagian sebenarnya, setiap siklus.
Ini tidak berarti tidak ada masukan teknis. Parameter pengelasan masih perlu ditentukan oleh insinyur pengelasan untuk setiap kelas sambungan dan disimpan dalam perpustakaan jadwal. Membangun perpustakaan tersebut membutuhkan waktu dua hingga empat minggu pada saat penyiapan; Setelah itu, itu hanya membutuhkan pembaruan bertahap.
Apa yang membedakannya dengan pemrograman offline
Pemrograman offline (PLO) meminta seorang programmer membuat jalur robot dalam perangkat lunak simulasi, lalu unggah ke pengontrol. Lebih cepat daripada mengajar pekerjaan liontin — 45 menit hingga tiga jam per bagian — tetapi masih memerlukan programmer dengan keahlian perangkat lunak khusus.
Batasan OLP yang lebih signifikan untuk baja struktural: ini bekerja dari model CAD bagian yang ideal. Jika bagian sebenarnya berada 2 mm di luar posisinya — rutin dengan toleransi pemotongan ±1–3 mm — jalur yang diunggah salah. Sel yang dipandu penglihatan memindai geometri aktual setiap siklus dan menghasilkan jalur dari kenyataan, bukan dari modelnya.
Cara Kerja Pembuatan Jalur Berpanduan Visi — Langkah demi Langkah
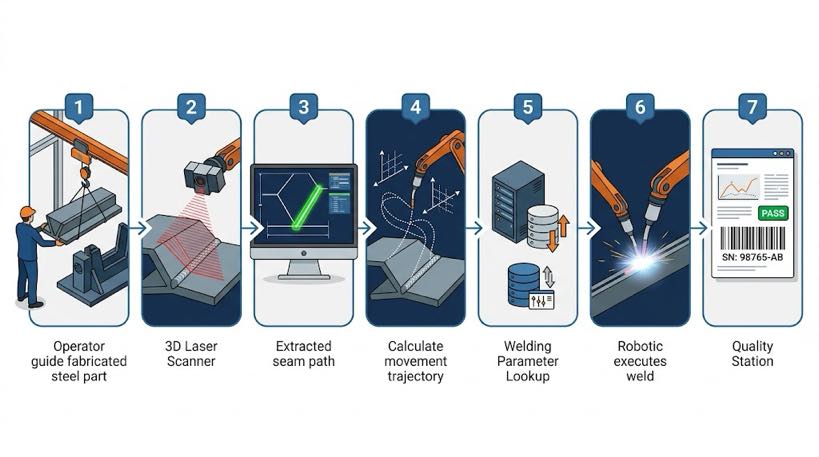
Prosesnya mengikuti tujuh langkah. Waktu didasarkan pada pengelasan baja struktural dengan pengelasan MIG.
- Memuat sebagian — operator memposisikan benda kerja pada pengatur posisi atau perlengkapan menggunakan derek di atas kepala atau forklift. Tidak diperlukan tindakan pemrograman pada langkah ini. Waktu: 5–15 menit tergantung pada berat komponen dan kerumitan pemasangan.
- 3D memindai — pemindai laser menyapu area sambungan las. Menggunakan triangulasi cahaya atau laser terstruktur, itu menangkap awan titik geometri sambungan pada resolusi 0,2–0,5 mm. Waktu: 45–90 detik per meter sambungan las.
- Ekstraksi jahitan — perangkat lunak memproses titik cloud dan mengidentifikasi garis tengah sambungan, lebar celah, sudut sambungan, dan geometri tenggorokan. Langkah ini sepenuhnya otomatis. Waktu: 10–30 detik per sendi.
- Pembuatan jalur — sistem mengubah data jahitan yang diekstraksi menjadi lintasan robot yang lengkap, termasuk jalur pendekatan, lulus las, dan menarik kembali gerakan. Jalur yang dihasilkan memperhitungkan posisi sambungan sebenarnya — bukan posisi perlengkapan nominal. Waktu: 15–45 detik totalnya.
- Pencarian parameter — sel cocok dengan geometri sambungan yang diidentifikasi (jenis, tenggorokan, ketebalan bahan) ke perpustakaan jadwal pengelasan dan memilih voltase yang sesuai, kecepatan umpan kawat, kecepatan perjalanan, dan melindungi parameter gas. Waktu: di bawah 5 detik, otomatis.
- Eksekusi las — robot mengikuti jalur yang dihasilkan. Sumber daya loop tertutup memonitor karakteristik busur dan membuat penyesuaian mikro secara real time. Positioner memutar bagian untuk mempertahankan posisi pengelasan optimal secara keseluruhan. Waktu: bergantung sebagian.
- Pencatatan kualitas — pengontrol mencatat tegangan busur, saat ini, kecepatan perjalanan, dan peringatan penyimpangan apa pun untuk setiap sambungan, disimpan berdasarkan nomor seri bagian. Waktu: otomatis, tidak ada masukan operator.
| Perbandingan waktu bersih — nomor komponen baru: Sel robot tradisional:2–8 hours teach pendant programming + weld cycle Sel tanpa pemrograman yang dipandu penglihatan:< 5 pemindaian menit + path generation + weld cycleFor a job shop introducing 3 nomor bagian baru per minggu, ini adalah perbedaan antara 6–24 jam waktu pemrograman non-produktif dan 15 menit waktu pemindaian. |
Sistem Pengelasan Cerdas: Teknologi Ini dalam Prakteknya
Alur kerja tujuh langkah di atas menjelaskan arsitektur umum. Sistem pengelasan cerdas menerapkannya dengan kemampuan yang dipetakan ke dalam tantangan baja struktural dalam artikel ini.
- Rekonstruksi point cloud — pengelasan tanpa model CAD. Profiler laser 3D BCW181P (1140 fps, 2600 mm bidang pandang) mengubah bagian fisik menjadi model 3D dalam hitungan detik, secara langsung mengatasi skenario tanpa CAD yang tidak dapat ditangani oleh pemrograman offline.
- Kamera pemindaian garis format besar untuk penentuan posisi awal. Sistem memindai sel kerja secara global untuk menemukan bagian tersebut terlebih dahulu, kemudian disempurnakan dengan pemindaian mendetail — strategi kasar hingga halus yang menghasilkan penentuan posisi yang konsisten di setiap siklus.
- Jangkauan kerja yang diperluas. Mendukung konfigurasi gantri atau kantilever sumbu 7/8/9 dengan jarak kerja 700–1700 mm — mencakup semuanya mulai dari braket kecil hingga balok utama dan balok besar pada satu platform.
- Kekuatan pemrosesan yang ditingkatkan. Prosesor Intel Core i7 generasi ke-12, 16 RAM GB, dan SSD 512 GB menangani data point-cloud yang padat secara real-time, tanpa jeda atau menunggu antara pemindaian dan pengelasan.
- Kompatibel ke belakang. Sistem berjalan pada platform perangkat lunak terpadu, melindungi investasi pelatihan operator sementara perangkat keras diperluas ke pekerjaan yang lebih besar dan lebih kompleks.
| Catatan teknis: Angka resolusi pemindai yang dikutip dalam FAQ di atas (0.2–Resolusi titik awan –0,5 mm) mencerminkan spesifikasi profiler laser 3D yang digunakan dalam sistem pengelasan cerdas. Hal ini konsisten dengan persyaratan akurasi untuk las fillet MIG pada sambungan baja struktural yang memenuhi minimum ukuran tenggorokan AWS D1.1. |
Mengapa Ini Penting Khususnya untuk Baja Struktural
Baja struktural adalah tempat pembuatan jalur yang dipandu oleh visi yang paling berharga, karena kombinasi karakteristik yang secara unik menyulitkan sel terprogram tradisional.
| Karakteristik baja struktural | Mengapa panduan visi adalah solusinya |
| Variasi celah pemasangan: ±1–4 mm | Jalur yang dihasilkan dari geometri sambungan aktual setiap siklus — bukan model yang ideal |
| Toleransi dimensi bagian-ke-bagian | Pemindai menangkap posisi bagian nyata; persyaratan presisi perlengkapan lebih rendah |
| Campuran bagian tinggi: 30–80 nomor bagian aktif | Tidak ada perpustakaan program pengajaran yang perlu dipelihara — sistem memindai ulang setiap bagian dengan segar |
| Bagian yang berat: 50–5.000kg | Ketidakakuratan posisi yang lebih tinggi dengan pemuatan derek — penglihatan mengimbangi siklus ke siklus |
| Skala pabrik dan permukaan akhir primer | Pemindai membaca geometri, bukan warna permukaan — tidak terpengaruh oleh kondisi permukaan |
| AWSD1.1 / DI DALAM 1090 ketertelusuran | Geometri sambungan dan parameter las dicatat secara otomatis per sambungan per bagian |
Masalah kesenjangan fit-up dalam bahasa sederhana
Baja struktural dipotong dengan toleransi ±1–3 mm. Ketika dua bagian dipasang dan ditempel, celah sebenarnya dapat bervariasi dari 1 mm di satu ujung hingga 3 mm di ujung lainnya. Jalur yang telah diprogram mengasumsikan suatu konstanta, kesenjangan dimensi gambar. Tidak.
Sel yang dipandu penglihatan memindai celah sebenarnya sebelum setiap pengelasan. Jika celahnya lebih lebar di salah satu ujungnya, jalur menyesuaikan kecepatan perjalanan dan umpan kawat yang sesuai. Jika sendi telah bergeser kesamping, jalurnya ikut bergeser — lasan mengikuti sambungan sebenarnya, seperti yang disyaratkan dalam persyaratan ukuran las fillet AWS D1.1.
Apa yang tidak dapat dipecahkan oleh teknologi — dinyatakan dengan jujur
Sel tanpa pemrograman menangani sambungan struktural standar: fillet, pantat, sambungan-T, sambungan pangkuan. Persimpangan 3D yang sangat kompleks — seperti tabung-ke-pelat sudut lancip di bawah 30° — mungkin memerlukan penyesuaian jalur manual sebelum pengelasan produksi pertama.
Pengembangan jadwal pengelasan untuk kelas material baru masih memerlukan insinyur pengelasan. Sistem memilih dari perpustakaan yang divalidasi — sistem tidak menghasilkan parameter dari prinsip pertama. Anggaran dua hingga empat minggu untuk pengembangan perpustakaan saat commissioning.
Tanpa Pemrograman vs Pemrograman Offline vs Teach Pendant: Perbandingan Langsung
Pemrograman offline sering kali disajikan sebagai alternatif modern untuk mengajarkan pekerjaan liontin. Penting untuk mengetahui dengan tepat posisi OLP dibandingkan dengan sel tanpa pemrograman yang sebenarnya.
| Kemampuan | Ajarkan liontin | Pemrograman offline (PLO) | Tanpa pemrograman yang dipandu oleh visi |
| Generasi jalur | Manual — programmer dan robot | Manual — programmer di PC | Otomatis — dari pemindaian 3D |
| Waktu per bagian baru | 2–8 jam | 45 menit – 3 jam | < 5 menit |
| Diperlukan pemrogram? | Ya — bersertifikat robot | Ya — perangkat lunak OLP terlatih | Tidak — operator menjalankan sel |
| Menangani variasi bagian nyata? | Tidak — jalur tetap | Tidak — berbasis model, bukan bagian nyata | Ya — memindai bagian sebenarnya setiap siklus |
| Fleksibilitas campuran bagian | Miskin | Sedang | Tinggi |
| Paling cocok | Volume tinggi, campuran rendah | Campuran sedang, geometri stabil | Campuran tinggi, geometri variabel |
Perbedaan arsitektur: pemrograman offline menghilangkan pemrogram dari lantai robot, tapi seorang programmer masih menulis jalur. Sel yang dipandu penglihatan menghilangkan seluruh pemrogram dari proses — jalurnya tidak akan ada sampai bagian tersebut dipindai.
Apa yang Berubah di Lantai Toko Anda
Seperti apa sebenarnya pengoperasian salah satu sel ini, dan apa yang dibutuhkan tim Anda?
| Model lama — sel tradisional | Model baru — sel tanpa pemrograman |
| Program robot: 1 FTE, $60Gaji K–$120K | Operator seluler: ditugaskan kembali dari tukang las atau operator mesin, 2-pelatihan minggu |
| Peluncuran bagian baru: 3–5 hari (program, tes, menyetujui) | Peluncuran bagian baru: 2–4 jam (memindai, pengelasan artikel pertama, menyetujui) |
| Insinyur pengelasan + programmer berkolaborasi pada setiap peluncuran | Insinyur pengelasan menetapkan perpustakaan jadwal pengelasan; operator memilih dari menu |
| Perpustakaan program: ratusan file, dikontrol versi | Tidak ada perpustakaan program — jalur dihasilkan segar dari setiap pemindaian |
| Catatan kualitas: log inspeksi batch manual | Catatan kualitas: catatan parameter otomatis per sambungan, per bagian, dalam waktu nyata |

Persyaratan keterampilan operator
Peran operator seluler dalam sel tanpa pemrograman benar-benar berbeda dengan pemrograman robot. Keterampilan yang dibutuhkan adalah:
- Lisensi derek atau forklift dasar untuk pemuatan suku cadang
- Kemampuan membaca gambar las dan mengidentifikasi jenis sambungan
- Keakraban dengan HMI layar sentuh sel — inisiasi pemindaian, konfirmasi jalur, respons alarm
- Keputusan untuk menandai hasil pemindaian yang tidak biasa untuk ditinjau oleh teknisi — misalnya, las paku menutupi jahitannya, atau kesenjangan yang jauh di luar spesifikasi
Apa yang tidak diperlukan: keterampilan pemrograman robot, pengetahuan CAD, atau sertifikasi pengelasan. Seorang pekerja produksi yang tidak memiliki pengalaman otomatisasi sebelumnya dapat dilatih dalam dua minggu.
| Catatan tenaga kerja: Peran operator seluler biasanya diisi oleh tukang las yang sudah ada yang dipekerjakan kembali dari pengelasan manual. Transisinya sangatlah mudah - tukang las sudah memahami tipe sambungan, persyaratan kualitas, dan logika urutan las. Mereka hanya perlu mempelajari alur kerja pemindaian dan konfirmasi sel, bukan pemrograman robot. |
Pertanyaan yang Sering Diajukan
Apakah 'tanpa pemrograman’ berarti sel berjalan sepenuhnya dengan sendirinya?
TIDAK. Operator memuat bagian tersebut, memulai pemindaian, mengonfirmasi jalur pada layar sentuh, dan membongkar lasan. ‘Tanpa pemrograman’ berarti tidak ada pengajaran jalur manual — beban kognitif pemrograman dihilangkan, namun peran fisik operator dalam penanganan komponen dan konfirmasi kualitas tetap ada.
Seberapa akurat jalur yang dipandu penglihatan untuk sambungan baja struktural?
Pemindai modern mencapai resolusi point-cloud 0,2–0,5 mm, cukup untuk las fillet MIG dengan ukuran tenggorokan 4 mm ke atas. Akurasi jalur biasanya ±0,3–0,5 mm pada garis tengah jahitan. Pengelasan verifikasi artikel pertama direkomendasikan sebelum melepaskan jenis sambungan baru ke produksi.
Bisakah satu sel menangani produksi berulang dan pekerjaan struktural yang dilakukan satu kali saja?
Ya — ini adalah kasus penggunaan utama. Satu sel dapat mengelas bagian yang identik di pagi hari dan bingkai khusus satu kali di sore hari tanpa perubahan pemrograman di antara keduanya. Siklus pemindaian dan pembuatan memerlukan waktu yang sama terlepas dari apakah bagian tersebut pernah dilihat sebelumnya.
Apa yang terjadi jika pemindai tidak dapat membaca sambungan dengan jelas?
Sistem menandai hasilnya dan menunggu konfirmasi operator. Penyebab umum termasuk ketinggian paku yang berlebihan sehingga menutupi jahitan, oksidasi berat, atau sudut sambungan di tepi bidang pandang pemindai. Sel tidak dapat mengelas karena hasil pemindaian yang tidak pasti — konfirmasi operator atau teknisi diperlukan untuk melanjutkan.
Berapa lama waktu implementasi dari pemesanan hingga produksi?
Garis waktu umumnya adalah 8–16 minggu: empat hingga enam minggu untuk pembuatan dan penerimaan pabrik, dua hingga tiga minggu untuk instalasi dan commissioning, satu hingga dua minggu untuk pelatihan dan persetujuan artikel pertama. Anggaran dua hingga empat minggu untuk pengembangan perpustakaan jadwal pengelasan dengan teknisi pengelasan Anda.
Tentang Penulis
Pengalaman & Kredensial
Spesialis integrasi sistem pengelasan robot dengan 12+ pengalaman proyek langsung selama bertahun-tahun yang berfokus pada pemilihan dan integrasi Robot Positioner. Telah memberikan konsultasi kepada 300+ pabrik di seluruh Amerika Utara, Eropa, dan Asia.
Latar belakang perusahaan: 26+ tahun teknik otomasi pengelasan, 40+ paten aktif, 1,500+ menyelesaikan proyek secara global, sekitar 70% melibatkan integrasi Robot Positioner.
Sertifikasi
- ISO 9001: 2015 (GB/T 19001-2016) — Sistem Manajemen Mutu
- GJB 9001C-2017 — Sistem Manajemen Mutu Peralatan Militer/Senjata
- EU CE — Petunjuk Mesin 2006/42/EC (Sertifikat. TIDAK. M.2026.206.C134866)
- Perusahaan Teknologi Tinggi — Sertifikat. TIDAK. GR202341000595 (Dikeluarkan pada bulan November. 2023)
Terakhir diperbarui: Juni 2026
POSTINGAN TERKAIT
5 Alasan Pengelasan Benda Kerja Besar Tidak Efisien — dan Bagaimana Robot Positioner Menyelesaikannya
10 Manfaat Utama Penerapan Sel Pengelasan Robot di Toko Anda

Mengapa Menambahkan Robot Sumbu ke-7? 5 Cara Ampuh untuk Meningkatkan Produktivitas & Pangkas Biaya 2026
8 Kesalahan Mahal Saat Menggunakan Sel Pengelasan Robot (Dan Cara Menghindarinya) – 2026 Edisi
Aplikasi Sel Pengelasan Robot Dunia Nyata di Industri Umum: Studi Kasus 2026