Stasiun Kerja Robot Khusus Dan Produsen Sistem Laser



Otomatisasi Pengelasan Tangki Transformator:Memecahkan Tantangan Besar, Bagian yang Tidak Berulang
Pengelasan tangki transformator berada di persimpangan segala sesuatu yang membuat otomatisasi pengelasan menjadi sulit. Tangki-tangkinya berukuran besar — sering kali 2 ke 6 meter dalam dimensi terpanjangnya. Masing-masing secara efektif unik, dengan tata letak panel, pola bergelombang, dan posisi port koneksi yang bervariasi berdasarkan nilai transformator dan spesifikasi pelanggan. Sendinya banyak sekali: mungkin dimiliki oleh satu tangki trafo berkekuatan sedang 40 ke 80 sambungan las individu, banyak dari mereka berada di lokasi terbatas di antara sirip pendingin, memperkuat tulang rusuk, dan mengangkat lug.
Sel las robot konvensional tidak dirancang untuk ini. Mereka dirancang untuk komponen berulang dengan geometri stabil — braket otomotif, alat kelengkapan pipa, bagian struktural standar. Sel robot tradisional di lingkungan tangki transformator menghabiskan lebih banyak waktu untuk diprogram ulang daripada pengelasan, karena setiap varian tangki ada, dari sudut pandang robot, bagian baru.
Artikel ini menjelaskan mengapa pengelasan tangki transformator secara historis menolak otomatisasi, kemampuan teknis spesifik apa yang diperlukan agar otomatisasi berhasil, dan bagaimana pemrograman nol, sistem pengelasan yang dipandu visi mengatasi setiap tantangan yang tidak dapat dilakukan oleh sel konvensional.
Artikel ini adalah bagian dari seri Otomasi Pengelasan Baja Struktural. Jika Anda baru mengenal sel las robotik yang dipandu penglihatan, blog 03: Sel Pengelasan Robot Tanpa Pemrograman memberikan konteks dasar sebelum membaca artikel aplikasi vertikal ini.
Mengapa Pengelasan Tangki Transformator Menolak Otomatisasi
Untuk memahami solusinya, akan membantu untuk menjelaskan masalahnya secara tepat. Tangki transformator gagal memenuhi asumsi dasar pengelasan robotik konvensional dalam empat hitungan secara bersamaan.
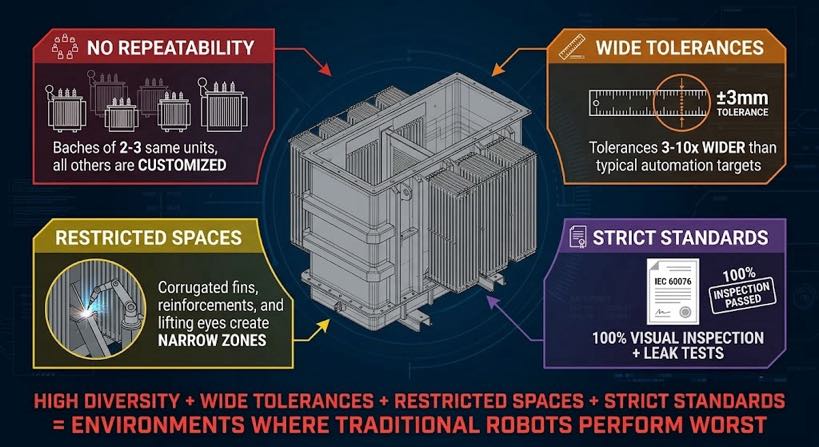
1. Tidak ada dua tank yang identik
Transformator daya adalah produk yang direkayasa berdasarkan pesanan. Dimensi tangki, ketebalan dinding, jumlah panel, kedalaman kerutan, posisi busing, dan lokasi pemasangan pengangkat semuanya bervariasi menurut spesifikasi kelistrikan. Seorang fabrikator yang memproduksi 15 ke 30 tangki transformator per bulan mungkin hanya memiliki dua atau tiga unit dengan konfigurasi yang sama dalam setiap batch produksi. Sisanya adalah varian satu kali atau varian bervolume rendah.
Sel robot konvensional memerlukan program pengajaran terpisah untuk setiap konfigurasi. Pada tiga hingga delapan jam per program, diperlukan batch bulanan 25 varian 75 ke 200 jam waktu programmer — sebelum satu busur terbuka. Untuk sebagian besar perakit tangki transformator, perhitungan ini mengakhiri percakapan otomatisasi.
2. Toleransi dimensi lebih lebar dibandingkan target otomatisasi pada umumnya
Panel tangki transformator dibuat dari pelat berat — biasanya 4 ke 16 ketebalan dinding mm — menggunakan pemotongan api, pemotongan plasma, dan tekan membentuk. Toleransi dimensi yang dihasilkan adalah ±1 hingga 3 mm pada dimensi panel, ±2 sampai 4 mm pada nada bergelombang, dan ±1 sampai 3 mm pada celah fit-up pada sambungan las. Ini adalah toleransi standar untuk metode fabrikasi ini; mereka juga tiga hingga sepuluh kali lebih lebar dari toleransi yang diasumsikan oleh jalur pengelasan robotik konvensional.
3. Geometri akses gabungan dibatasi dan bervariasi
Tangki transformator adalah struktur rakitan dengan sekat internal, sirip pendingin eksternal, koneksi katup, dan memperkuat saluran yang menciptakan zona akses terbatas. Obor robot harus menavigasi antara fitur-fitur ini untuk mencapai sambungan las — dan konfigurasi penghalang yang tepat bervariasi dari unit ke unit berdasarkan peringkat transformator dan spesifikasi pelanggan.
4. Standar kualitas las sangat ketat
Tangki transformator beroperasi di bawah tekanan oli terus menerus dalam pelayanan. IEC 60076 dan spesifikasi pabrik pelanggan biasanya memerlukan 100% inspeksi visual dan pengujian kebocoran, dengan banyak pelanggan yang menentukan pengujian non-destruktif tambahan pada lapisan primer. Kesenjangan kualitas antara apa yang dihasilkan oleh sel terprogram tetap dan apa yang dibutuhkan oleh spesifikasi merupakan kendala utama.
| Paradoks otomatisasi tangki transformator: Variasi bagian tinggi + toleransi dimensi yang luas + akses terbatas + standar kualitas yang ketat = kondisi di mana sel robot konvensional memiliki kinerja paling buruk. Dan tepatnya pada kondisi di mana pengelasan manual menimbulkan kemacetan paling besar. |
Apa yang Membuat Pengelasan Tangki Transformator Dapat Diotomatisasi 2026
Tiga perkembangan teknologi, tiba dalam kombinasi, telah mengubah perhitungan kelayakan untuk otomatisasi pengelasan tangki transformator.
Perkembangan 1: Pembuatan jalur tanpa pemrograman dari pemindaian 3D
Sistem pengelasan yang dipandu penglihatan yang dilengkapi dengan pemindai laser 3D dapat menangkap geometri sebenarnya dari setiap rakitan panel tangki transformator sebelum pengelasan dimulai. Pemindaian mendeteksi posisi sambungan sebenarnya — bukan posisi nominal dari gambar — dan menghasilkan jalur pengelasan robot dari apa yang sebenarnya ditemukan.. Karena jalur dihasilkan segar dari setiap pemindaian, variasi dimensi bagian-ke-bagian tidak relevan.
Perkembangan 2: Kontrol parameter las adaptif celah
Pemindaian 3D tidak hanya menemukan lokasi jahitannya — tetapi juga mengukur lebar celah di sepanjang sambungan. Data ini mendorong kontrol parameter adaptif kesenjangan: sistem pengelasan menyesuaikan kecepatan umpan kawat, kecepatan perjalanan, dan osilasi obor secara terus-menerus di sepanjang sambungan untuk mempertahankan ukuran leher dan kaki las yang konsisten meskipun lebar celahnya bervariasi. Untuk lapisan tangki trafo yang celah pemasangannya bervariasi 0.5 mm sampai 3 mm sepanjang sambungan panel tunggal, kontrol adaptif celah adalah perbedaan antara lasan yang lolos uji kebocoran dan lasan yang memerlukan pengerjaan ulang.
Perkembangan 3: Verifikasi tabrakan kembar digital
Simulasi virtual ukuran penuh dari sel kerja — kembaran digital — menjalankan rangkaian pengelasan lengkap sebelum busur pertama terbuka pada konfigurasi tangki baru. Simulasi memeriksa setiap posisi robot dari benturan dengan struktur tangki, perlengkapannya, dan pengatur posisi. Hal ini menghilangkan risiko utama pengelasan otomatis pada konfigurasi komponen baru: kecelakaan artikel pertama.
Proses Pengelasan Tangki Transformator Otomatis — Langkah demi Langkah
Alur kerja di bawah ini menjelaskan bagaimana panduan visi, sistem pengelasan tanpa pemrograman menangani badan tangki transformator mulai dari perakitan panel hingga pengelasan selesai.
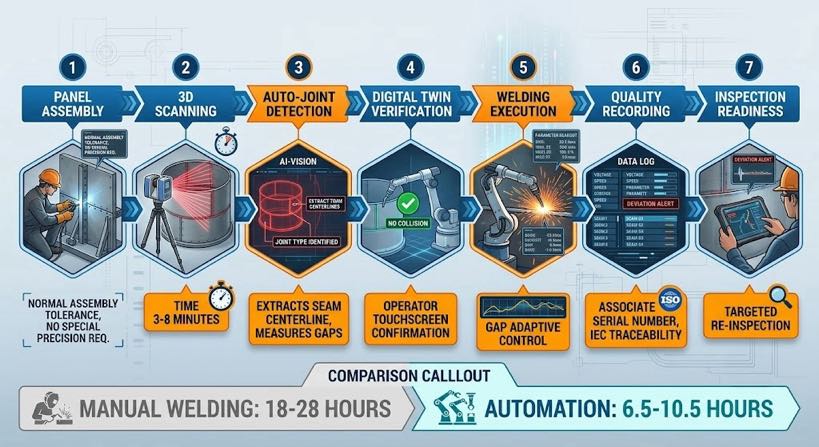
- Perakitan panel dan pengelasan paku payung — panel dirakit dalam perlengkapan dan dilas dengan paku secara berkala. Keakuratan dimensi pada tahap ini sesuai dengan toleransi fabrikasi normal (±1–3mm). Tidak diperlukan ketelitian khusus.
- 3D pemindaian struktur rakitan — pemindai laser menyapu tangki rakitan, menangkap geometri semua sambungan las yang dapat diakses: jahitan dari dasar ke dinding, jahitan sudut dari dinding ke dinding, las akar bergelombang, memperkuat las pengikat tulang rusuk, dan lasan bantalan lug pengangkat. Waktu pemindaian: 3 ke 8 menit tergantung pada ukuran tangki dan jumlah sambungan.
- Deteksi sambungan otomatis dan ekstraksi jahitan — sistem penglihatan mengidentifikasi setiap jenis sambungan dari geometri pemindaian, mengekstrak garis tengah jahitan, mengukur profil celah aktual di sepanjang setiap sambungan, dan menandai sambungan di luar toleransi yang dapat diprogram untuk tinjauan operator.
- Verifikasi kembar digital — urutan pengelasan yang dihasilkan dijalankan dalam simulasi virtual ukuran penuh. Deteksi tabrakan memeriksa setiap pendekatan, las, dan menarik kembali gerakan terhadap geometri tangki sebenarnya dari pemindaian. Operator meninjau simulasi pada layar sentuh dan mengonfirmasi sebelum melanjutkan.
- Eksekusi pengelasan — robot menjalankan urutan yang diverifikasi. Kontrol parameter adaptif celah menyesuaikan pengumpanan kawat dan kecepatan perjalanan secara terus menerus di sepanjang setiap sambungan. Positioner memutar tangki di antara kelompok sambungan untuk mempertahankan posisi pengelasan datar atau horizontal secara keseluruhan.
- Pencatatan kualitas dalam proses — parameter busur, kecepatan perjalanan, dan peringatan deviasi dicatat per sambungan di seluruh rangkaian pengelasan, terhadap nomor seri tangki, untuk IEC 60076 ketertelusuran.
- Persiapan inspeksi pasca pengelasan — tangki yang telah selesai disajikan untuk inspeksi visual. Log las mengarahkan perhatian pemeriksa ke sambungan di mana peringatan penyimpangan terjadi selama pengelasan.
| Perbandingan waktu siklus — tangki trafo sedang (kira-kira. 2.5 m× 1.5 m× 1.5 M, 60 sendi): Pengelasan manual: 18–28 jam (2–3 hari shift) Sel robot tradisional: Tidak dapat dijalankan — waktu pemrograman ulang melebihi waktu pengelasan Sistem otomatis yang dipandu penglihatan: Pindai + memeriksa: 15–25 menit | Siklus pengelasan: 6–10 jam Total: 6.5–10,5 jam (1–1,5 hari shift) Keuntungan throughput: sekitar 2–3× pada waktu siklus pengelasan, ditambah penghapusan overhead pemrograman. |
Jenis Sambungan Tangki Transformator dan Tantangan Otomasinya
| Tipe sambungan | Lokasi | Tantangan otomatisasi | Solusi yang dipandu oleh visi |
| Pengelasan butt panel datar | Jahitan pelat dasar | Variasi celah dari tepi potongan plasma; busur panel | 3D scan mengukur profil kesenjangan yang sebenarnya; parameter adaptif celah mempertahankan ukuran tenggorokan secara keseluruhan |
| Pengelasan fillet dari dinding ke dasar | Jahitan perimeter di dasar tangki | Jahitan panjang terus menerus; distorsi termal terakumulasi | Pelacakan busur dalam las mengoreksi posisi obor; positioner menampilkan sambungan dalam posisi rata |
| Lasan akar bergelombang | Panel samping bergelombang ke bingkai datar | Akses ketat antar gelombang; variasi nada ±2–4 mm | Pemindaian mendeteksi nada gelombang yang sebenarnya; jalur yang dihasilkan agar sesuai dengan jarak sebenarnya, bukan gambar nominal |
| Pengelasan sudut (dinding ke dinding) | Jahitan vertikal di sudut tangki | Kesenjangan variabel; penetrasi penuh diperlukan pada lapisan penahan tekanan | Pengukuran celah saat pemindaian; jalur multi-lintasan direncanakan berdasarkan kesenjangan aktual — 1 ke 3 berlalu |
| Memperkuat fillet iga | Tulang rusuk yang kaku di bagian luar pada dinding tangki | Kebuntuan variabel dari kelengkungan dinding; toleransi posisi tulang rusuk ±3 mm | Penglihatan menemukan posisi tulang rusuk sebenarnya; jalur fillet yang dihasilkan dari persimpangan nyata rib-to-wall |
| Mengangkat las bantalan lug | Bantalan eksternal pada titik pengangkatan | Pengelasan dengan batasan tinggi — diperlukan fusi penuh | Kembaran digital memverifikasi akses obor; kontrol adaptif celah memastikan fusi penuh pada perimeter pad |
| Las tempat duduk bushing | Tutup tangki — flensa bushing ke pelat tutup | Jahitan melingkar pada tutupnya; pendekatan sudut diperlukan | Jalur las melingkar dihasilkan dari pemindaian posisi flensa bushing sebenarnya |
Konfigurasi Sel Fisik untuk Pengelasan Tangki Transformator
Robot dan jangkauan
Robot industri 6 sumbu standar dengan a 1,400 ke 2,800 jangkauan mm menangani sebagian besar konfigurasi tangki transformator menengah. Untuk tangki trafo daya besar — 4 ke 6 panjangnya meter — lintasan linier sumbu ke-7 memperluas jangkauan pengoperasian robot di sepanjang tangki tanpa memerlukan reposisi bagian. Jalur sumbu ke-7 dikoordinasikan dengan pengontrol robot sehingga gerakan linier tersinkronisasi dengan jalur las.
pengatur posisi
Positioner headstock/tailstock — biasanya 2,000 ke 10,000 peringkat muatan kg untuk tangki distribusi dan transformator daya — memutar tangki untuk menyajikan setiap kelompok sambungan pada posisi pengelasan yang optimal. Positioner dikoordinasikan dengan pengontrol robot dan sistem pemindaian: pemindaian menangkap posisi gabungan relatif terhadap titik nol positioner, dan urutan pengelasan merencanakan rotasi pengatur posisi antar grup sambungan secara otomatis.
Manajemen keselamatan dan asap
Pengelasan tangki transformator melibatkan tingkat pengendapan yang tinggi pada pelat berat — timbulnya asap sangat signifikan. Penutup sel mencakup ekstraksi volume tinggi pada sumbernya ditambah ekstraksi area untuk penutup penuh. Perlindungan arc flash terpenuhi IEC 60079 dan kode keselamatan setempat. Sel tersebut saling bertautan untuk mencegah gerakan robot saat pintu akses terbuka.
Kualitas Las dan Ketertelusuran untuk IEC 60076 dan Spesifikasi Pelanggan
| Persyaratan kualitas | Pendekatan pengelasan manual | Pendekatan sel otomatis |
| 100% inspeksi visual | Inspektur memeriksa semua sambungan pasca pengelasan; tidak ada catatan proses | Log las memberikan parameter busur aktual per sambungan; log ulasan inspektur di samping pemeriksaan visual |
| Pengujian tekanan/kebocoran | Lulus/gagal — tidak ada hubungan proses jika pengujian gagal | Log las mengidentifikasi sambungan dengan peringatan deviasi; inspeksi ulang yang ditargetkan jika pengujian gagal |
| Kualifikasi prosedur pengelasan (WPS/PQR) | Tukang las memenuhi syarat per AWSD1.1 atau DI DALAM 15614 | Pengelasan sel ke perpustakaan jadwal pengelasan yang divalidasi — parameter dapat ditelusuri ke catatan uji kualifikasi |
| Verifikasi dimensi | Pengukuran pengukur manual - dasar sampel | Pengukuran celah dari pemindaian pra-pengelasan memberikan prediksi ukuran las; arc log mengonfirmasi eksekusi |
| Ketertelusuran material | Catatan manual yang menghubungkan nomor panas pelat dengan sambungan | Log las ditautkan ke nomor seri bagian; entri nomor panas pelat pada pengaturan pekerjaan |
Pertanyaan yang Sering Diajukan
Dapatkah pengelasan otomatis menangani lapisan panel bergelombang?
Ya — pengelasan panel bergelombang adalah salah satu aplikasi spesifik di mana otomatisasi yang dipandu penglihatan mengungguli pengelasan manual dan sel robotik konvensional. Pemindaian 3D mendeteksi nada dan geometri kerut yang sebenarnya, yang bervariasi dari dimensi gambar nominal karena toleransi pembentukan tekan. Jalur las dibuat agar sesuai dengan jarak kerutan yang sebenarnya, menghasilkan ukuran las yang jauh lebih konsisten dibandingkan pengelasan manual dalam jangka panjang.
Berapa ukuran tangki minimum dan maksimum yang dapat ditangani sistem?
Kisaran ukuran praktisnya kira-kira 0.8 meter ke 6 meter dalam dimensi terpanjang, dengan bobot bagian dari 200 kg ke 15,000 kg tergantung pada peringkat positioner. Tangki yang lebih kecil — trafo distribusi di bawah 100 kVA — dapat dilas pada sel stasiun ganda standar tanpa track sumbu ke-7. Tangki transformator daya yang lebih besar — 6 meter ke atas — memerlukan robot yang dipasang di gantry atau sistem multi-robot. Rentang produksi yang paling umum untuk implementasi otomatisasi adalah 400 kVA ke 10 Distribusi MVA dan tangki trafo daya menengah.
Bagaimana sistem menangani tangki yang spesifikasi pelanggannya berubah antar pesanan?
Karena jalur las dihasilkan dari pemindaian sebenarnya setiap tangki, bukan dari program yang disimpan, perubahan spesifikasi antar pesanan tidak memerlukan pembaruan pemrograman. Operator memuat tangki, memulai pemindaian, dan sistem menghasilkan jalur baru yang sesuai dengan geometri yang ditemukannya. Pembaruan pustaka jadwal pengelasan — jika perubahan spesifikasi melibatkan kelas sambungan atau ketebalan material yang berbeda — memerlukan masukan teknisi pengelasan, tapi ini adalah pembaruan satu kali per konfigurasi gabungan baru, bukan tugas pemrograman per pesanan.
Keterampilan operator apa yang diperlukan untuk menjalankan sel pada produksi tangki trafo?
Operator seluler membutuhkan: izin derek atau forklift untuk memuat tangki; kemampuan membaca gambar las dan mengidentifikasi urutan sambungan; keakraban dengan HMI layar sentuh sel; dan pemahaman dasar tentang apa yang merupakan hasil pemindaian yang tidak dapat diterima. Keterampilan pemrograman robot, pengetahuan CAD, dan sertifikasi pengelasan tidak diperlukan. Seorang teknisi dengan pengalaman bengkel fabrikasi umum dapat dilatih dalam dua hingga tiga minggu.
Langkah Selanjutnya
- Untuk memahami teknologi pemindaian 3D dan pelacakan jahitan yang memungkinkan hal ini, membaca blog 04: 3Pelacakan Jahitan Laser D Vision Dijelaskan.
- Untuk memahami bagaimana data pemindaian diubah menjadi program pengelasan melalui pemodelan terbalik , membaca blog 05: Teknologi Pindai untuk Mengelas.
- Untuk mengevaluasi kasus ROI untuk volume produksi tangki transformator dan biaya tenaga kerja saat ini, membaca Blog 08: ROI Sel Pengelasan Robot Tanpa Pemrograman.
- Untuk memahami bagaimana mengintegrasikan sel pengelasan otomatis ke dalam jalur fabrikasi yang ada, membaca Blog 10: Bagaimana Mengintegrasikan Stasiun Kerja Pengelasan Robot yang Dipandu Visi.
| Lihat Cara Kerja Pengelasan Berpanduan Penglihatan pada Bagian Asli Anda Kirimkan gambar tangki kepada kami, model Tekla, atau hanya foto sambungannya. Kami akan menjalankan demonstrasi jalur pemindaian hingga pengelasan dan mengembalikan perkiraan waktu siklus, pratinjau jalur, dan penampang las — tidak diperlukan komitmen. ✉ Contact Us Now → Calculate My ROI ✓ No commitment required ✓ Response within 24 hours ✓ Free cycle time estimate |
Tentang Penulis
Pengalaman & Kredensial
Spesialis integrasi sistem pengelasan robot dengan 12+ pengalaman proyek langsung selama bertahun-tahun yang berfokus pada pemilihan dan integrasi Robot Positioner. Telah memberikan konsultasi kepada 300+ pabrik di seluruh Amerika Utara, Eropa, dan Asia.
Latar belakang perusahaan: 26+ tahun teknik otomasi pengelasan, 40+ paten aktif, 1,500+ menyelesaikan proyek secara global, sekitar 70% melibatkan integrasi Robot Positioner.
Sertifikasi
- ISO 9001: 2015 (GB/T 19001-2016) — Sistem Manajemen Mutu
- GJB 9001C-2017 — Sistem Manajemen Mutu Peralatan Militer/Senjata
- EU CE — Petunjuk Mesin 2006/42/EC (Sertifikat. TIDAK. M.2026.206.C134866)
- Perusahaan Teknologi Tinggi — Sertifikat. TIDAK. GR202341000595 (Dikeluarkan pada bulan November. 2023)
Terakhir diperbarui: Juni 2026
POSTINGAN TERKAIT
Jenis Pengelasan Positioner Dibandingkan: Stok kepala, Tipe-L, Tipe-U, 3-Sumbu & Lagi

Cara Memilih Sel Las Robot yang Tepat untuk Toko Anda? Stasiun Tunggal vs. Dua Stasiun (2026 Panduan Lengkap)
Stasiun Kerja Pengelasan Turnkey: Dari Menggambar hingga Sel Siap Produksi
Bulat vs Persegi Panjang vs Tidak Beraturan: Mencocokkan Konfigurasi Welding Positioner dengan Geometri Benda Kerja
Cara Menghitung ROI Sel Pengelasan Robot di 2026: Template Lengkap dengan Kasus Dunia Nyata