कस्टम रोबोट वर्कस्टेशन और लेजर सिस्टम निर्माता



स्कैन-टू-वेल्ड प्रौद्योगिकी:कैसे रिवर्स मॉडलिंग रोबोट प्रोग्रामिंग की जगह लेती है
वेल्ड जोड़ को स्कैन करने और रोबोट द्वारा उसे वेल्ड करना शुरू करने के बीच एक ऐसा चरण होता है जिसे अधिकांश लेख छोड़ देते हैं. 3डी स्कैनर एक बिंदु बादल को पकड़ता है. चाप खुलता है. बीच में कुछ हुआ - कुछ ऐसा जिसमें एक प्रोग्रामर को दो से आठ घंटे लगते थे और अब एक सॉफ्टवेयर सिस्टम को पांच मिनट से कम समय लगता है. वह कुछ रिवर्स मॉडलिंग है .
रिवर्स मॉडलिंग कच्ची स्कैन ज्यामिति लेने और उसे पहचानी गई सतहों के साथ एक संरचित 3डी मॉडल में परिवर्तित करने की प्रक्रिया है, संयुक्त विशेषताएँ, और वेल्ड सीम पैरामीटर जिन पर एक रोबोट मोशन प्लानर कार्य कर सकता है. यह संवेदन और निष्पादन के बीच का सेतु है. और आलोचनात्मक रूप से, यह काम करता है कि क्या वेल्ड मॉडल भौतिक स्कैन से उत्पन्न होता है, एक टेक्ला स्ट्रक्चर्स निर्यात, या एक पैरामीट्रिक टेम्पलेट - आपका मौजूदा डिजिटल निवेश एक इनपुट है, कोई बाधा नहीं.
यह आलेख बताता है कि रिवर्स मॉडलिंग कैसे काम करती है, यह विशेष रूप से संरचनात्मक इस्पात निर्माण के लिए क्यों महत्वपूर्ण है, और उन दोनों दुकानों के लिए व्यवहार में इसका क्या मतलब है जिनके पास विस्तृत टेक्ला मॉडल हैं और जिन दुकानों को स्टील के नमूने और मौखिक विनिर्देश के अलावा कुछ नहीं मिलता है.
| रीडिंग गाइड - अपनी पृष्ठभूमि के आधार पर कहां से शुरू करें: 3डी स्कैनिंग और पॉइंट क्लाउड में नया? → ब्लॉग पढ़ें 04: 3डी विजन लेजर सीम ट्रैकिंग को पहले समझाया गया. यह बताता है कि बिंदु बादल क्या है, लेज़र स्कैनर कैसे बनते हैं?, and what ‘seam extraction’ मतलब - सीधी भाषा में, किसी पूर्व ज्ञान की आवश्यकता नहीं. |
वह कदम जिसके बारे में कोई बात नहीं करता: प्वाइंट क्लाउड से वेल्ड प्रोग्राम तक
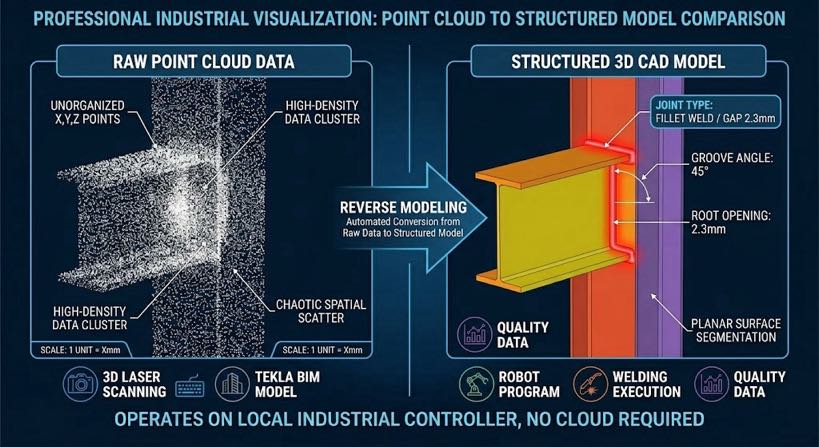
जब विक्रेता नो-प्रोग्रामिंग रोबोटिक वेल्डिंग का वर्णन करते हैं, वे अक्सर प्रक्रिया को दो चरणों में संक्षिप्त कर देते हैं: भाग को स्कैन करें, वेल्डिंग शुरू करो. वह संपीड़न श्रृंखला में सबसे तकनीकी रूप से महत्वपूर्ण कदम छुपाता है. एक कच्चा पॉइंट क्लाउड - लाखों x, य, z समन्वय माप जो एक 3D लेजर स्कैनर भाग की सतह से कैप्चर करता है - एक वेल्ड प्रोग्राम नहीं है. यह जानता है कि सतहें कहाँ हैं लेकिन यह नहीं कि वे क्या हैं. यह वेल्ड ग्रूव को टैक वेल्ड निशान या फिक्स्चर क्लैंप से अलग नहीं कर सकता है. इसमें संयुक्त प्रकार की कोई अवधारणा नहीं है, वेल्ड क्रम, पास गिनती, या टॉर्च कोण.
| पॉइंट क्लाउड: 3डी समन्वय माप का एक सघन सेट (एक्स, य, जेड) किसी भौतिक सतह से लेज़र स्कैनर द्वारा कैप्चर किया गया. इसे एक डिजिटल के रूप में सोचें “बिंदु मानचित्र” भाग का - सटीक, लेकिन असंरचित. रिवर्स मॉडलिंग इसे संरचना प्रदान करती है. |
पॉइंट क्लाउड को वेल्ड प्रोग्राम में परिवर्तित करने के लिए संरचित व्याख्या की आवश्यकता होती है, और यही रिवर्स मॉडलिंग प्रदान करता है. पारंपरिक विकल्प टीच पेंडेंट वाला एक मानव प्रोग्रामर था, जिन्होंने मैन्युअल रूप से संरचनात्मक व्याख्या प्रदान की: 'यह एक फ़िलेट जोड़ है, जड़ यहाँ है, मशाल चलती है 45 डिग्री, हमें दो पास चाहिए।’ रिवर्स मॉडलिंग उस व्याख्या को स्वचालित करता है - बिंदु क्लाउड सुविधाओं से संयुक्त ज्यामिति की पहचान करना और वेल्ड पथ योजनाकार के लिए आवश्यक सभी मापदंडों को प्राप्त करना, मानव इनपुट के बिना.
| स्कैन-टू-वेल्ड के लिए सही मानसिक मॉडल: Model input → [रिवर्स मॉडलिंग] → Structured weld geometry → [पथ योजना] → Robot program मॉडल इनपुट हो सकता है: शारीरिक स्कैन (पॉइंट क्लाउड) | टेकला निर्यात करता है | पैरामीट्रिक टेम्पलेट रिवर्स मॉडलिंग व्याख्या परत है. इसके बिना, कोई भी इनपुट - स्कैन या सीएडी - सिर्फ डेटा है. |
वेल्डिंग ऑटोमेशन में रिवर्स मॉडलिंग क्या है??
| वेल्डिंग ऑटोमेशन में रिवर्स मॉडलिंग इनपुट डेटा से एक संरचित 3डी ज्यामितीय मॉडल के पुनर्निर्माण की कम्प्यूटेशनल प्रक्रिया है - चाहे भौतिक स्कैन से हो (पॉइंट क्लाउड), एक बीआईएम/सीएडी निर्यात, या एक पैरामीट्रिक परिभाषा - उस मॉडल के भीतर वेल्ड संयुक्त सुविधाओं की पहचान करना, और स्वचालित रूप से रोबोट वेल्डपाथ उत्पन्न करने के लिए आवश्यक पैरामीटर निकालना. |
शब्द 'रिवर्स’ इसे पारंपरिक फॉरवर्ड-प्रोग्रामिंग से अलग करता है, जहां एक प्रोग्रामर रोबोट को प्रत्येक पथ स्थिति को मैन्युअल रूप से सिखाता है. रिवर्स मॉडलिंग में, ज्यामिति मॉडल - चाहे स्कैन से हो या टेक्ला से - सत्य का स्रोत है. सिस्टम स्वचालित रूप से इससे वेल्ड प्रोग्राम प्राप्त करता है.
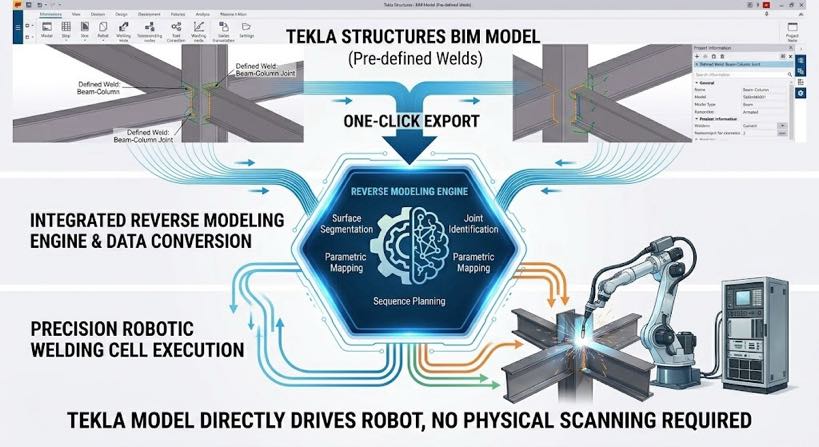
| टेक्ला संरचनाएँ: एक संरचनात्मक स्टील बीआईएम (भवन सूचना मॉडलिंग) स्टील कनेक्शन के विस्तृत 3डी मॉडल बनाने के लिए फैब्रिकेशन दुकानों में व्यापक रूप से उपयोग किया जाने वाला सॉफ्टवेयर, बीम, कॉलम, और फ्रेम. स्कैन-टू-वेल्ड एकीकरण में, टेक्ला मॉडल संयुक्त ज्यामिति को सीधे रिवर्स मॉडलिंग इंजन में फीड करते हैं - उन हिस्सों के लिए किसी भौतिक स्कैन की आवश्यकता नहीं है जिनके पास पहले से ही मौजूदा मॉडल है. |
परिपक्व टेकला वर्कफ़्लो वाले बड़े संरचनात्मक स्टील फैब्रिकेटर के लिए, यह वास्तव में उपलब्ध सबसे तेज़ पथ है: एक-क्लिक टेकला निर्यात संयुक्त ज्यामिति को सीधे रिवर्स मॉडलिंग इंजन में फीड करता है, भौतिक स्कैन चरण को पूरी तरह से दरकिनार कर दिया गया. आपका Tekla निवेश प्रक्रिया को तेज़ करता है; यह उससे प्रतिस्पर्धा नहीं करता.
डिजिटल फाइलों से रहित दुकानों के लिए - मरम्मत कार्य, ग्राहक द्वारा प्रदत्त नमूने, लीगेसी भाग - भौतिक स्कैन टेकला इनपुट को प्रतिस्थापित करता है और उसी रिवर्स मॉडलिंग पाइपलाइन को फीड करता है. चाहे किसी भी इनपुट पथ का उपयोग किया गया हो, वेल्ड प्रोग्राम आउटपुट समान है.
जब प्रत्येक इनपुट पथ लागू होता है
| इनपुट पथ | प्रस्थान बिंदू | के लिए सर्वोत्तम | वेल्ड कार्यक्रम का समय |
| टेक्ला स्ट्रक्चर्स निर्यात | मौजूदा 3डी संरचनात्मक मॉडल | वर्तमान टेक्ला मॉडल वाले फैब्रिकेटर - सबसे तेज़ पथ, स्कैन की आवश्यकता नहीं | < 2 मिनट |
| पैरामीट्रिक मॉडलिंग | ऑपरेटर द्वारा दर्ज किए गए मुख्य आयाम | मानक अनुभाग: बीम, कॉलम, कोष्ठक - मोटाई द्वारा परिभाषित, लंबाई, संयुक्त प्रकार | 2-4 मिनट |
| 3डी स्कैन → रिवर्स मॉडलिंग | वर्कसेल पर भौतिक भाग स्कैन किया गया | मरम्मत कार्य; बिना सीएडी वाले हिस्से; ग्राहक नमूने; यथा-निर्मित ज्यामिति सत्यापन | 3-5 मिनट |
सभी तीन पथ एक ही वेल्ड प्रोग्राम आउटपुट पर एकत्रित होते हैं, उसी वेल्ड शेड्यूल लाइब्रेरी का उपयोग करें, और उसी अनुक्रम योजनाकार को फ़ीड करें. उनके बीच चयन करना एक वर्कफ़्लो प्रश्न है, क्षमता का सवाल नहीं है.
रिवर्स मॉडलिंग कैसे काम करती है - इनपुट से प्रोग्राम तक पांच चरण
नीचे दी गई प्रक्रिया बताती है कि इनपुट पथ की परवाह किए बिना रिवर्स मॉडलिंग इंजन के अंदर क्या होता है. पाँच चरण समान हैं; चरण में केवल डेटा प्रारूप 1 अलग है.
कदम 1: ज्यामिति अंतर्ग्रहण और सतह विभाजन
रिवर्स मॉडलिंग इंजन इनपुट ज्योमेट्री - रॉ पॉइंट क्लाउड प्राप्त करता है, टेक्ला आईएफसी/एक्सएमएल निर्यात, या पैरामीट्रिक परिभाषा - और इसे अलग-अलग समतल और घुमावदार सतहों में विभाजित करता है. एक बिंदु बादल के लिए, एल्गोरिथ्म विमानों को समन्वय बिंदुओं के समूहों में फिट करता है और उन सीमाओं की पहचान करता है जहां सतह अभिविन्यास बदलता है. टेकला मॉडल के लिए, सतहें पहले से ही परिभाषित हैं; इंजन उन्हें सीधे पढ़ता है और सतह के चौराहों से उम्मीदवार के संयुक्त स्थानों की पहचान करता है.
संरचनात्मक इस्पात के लिए, प्राथमिक सतहें अधिकतर समतल - सपाट प्लेट होती हैं, कोण खंड, बॉक्स अनुभाग - जो इनपुट प्रारूप की परवाह किए बिना विभाजन को विश्वसनीय बनाता है.
कदम 2: संयुक्त सुविधा पहचान
खंडित सतहों के भीतर, सिस्टम वेल्ड संयुक्त विशेषताओं की पहचान करता है - ज्यामितीय विन्यास जो प्रत्येक संयुक्त प्रकार को परिभाषित करते हैं. फ़िलेट जोड़ एक कोण पर दो तलों का प्रतिच्छेदन है. वी-ग्रूव बट जोड़ दो बेवेल्ड सतहें हैं जो रूट गैप में परिवर्तित होती हैं. टी-संयुक्त एक ऊर्ध्वाधर तल है जो क्षैतिज तल से मिलता है 90 डिग्री.
मान्यता एल्गोरिथ्म संयुक्त टेम्पलेट्स की लाइब्रेरी के विरुद्ध मापी गई ज्यामिति से मेल खाता है. जब कोई मैच विश्वास सीमा से ऊपर पाया जाता है, जोड़ के प्रकार को वर्गीकृत किया जाता है और प्रमुख पैरामीटर निकाले जाते हैं:
- 3डी अंतरिक्ष में संयुक्त केंद्र रेखा स्थिति
- संयुक्त प्रकार: पट्टिका, बट, टी संयुक्त, गोद, नाली
- जोड़ की लंबाई के साथ प्रत्येक बिंदु पर अंतराल की चौड़ाई
- ग्रूव वेल्ड के लिए बेवल कोण और रूट फेस
- रोबोट पहुंच कोण - क्या मशाल बिना टकराव के जोड़ तक पहुंच सकती है
यदि निकाली गई ज्यामिति विश्वास सीमा से ऊपर ज्ञात संयुक्त टेम्पलेट से मेल नहीं खाती है - शायद इसलिए कि फिट-अप असामान्य रूप से खराब है या एक टैक वेल्ड रूट को अस्पष्ट करता है - सिस्टम ऑपरेटर समीक्षा के लिए संयुक्त को चिह्नित करता है. सिस्टम अस्पष्ट डेटा से वेल्ड नहीं होता है.
कदम 3: वेल्ड पैरामीटर मैपिंग
एक बार जोड़ के प्रकार और ज्यामिति को वर्गीकृत किया जाता है, सिस्टम निकाले गए मापदंडों को वेल्ड शेड्यूल लाइब्रेरी में मैप करता है - प्रत्येक संयुक्त कॉन्फ़िगरेशन के लिए मान्य प्रक्रिया पैरामीटर: वोल्टेज, तार फ़ीड गति, यात्रा की गति, परिरक्षण गैस, और पास गिनती.
मैपिंग कोई साधारण लुकअप नहीं है. गैप की चौड़ाई जोड़ की लंबाई के साथ बदलती रहती है, और सिस्टम प्रत्येक क्रॉस-सेक्शन के लिए पैरामीटर मानों की लगातार गणना करता है. ए 1 संयुक्त शुरुआत में मिमी का अंतर और ए 3.5 संयुक्त सिरे पर मिमी गैप के लिए प्रत्येक बिंदु पर अलग-अलग तार फ़ीड दर और यात्रा गति की आवश्यकता होती है - कार्यक्रम उन्हें एक सतत फ़ंक्शन के रूप में समायोजित करता है, चरणबद्ध औसत नहीं.
| यह AWS D1.1 अनुपालन के लिए क्यों मायने रखता है: AWS D1.1 वास्तविक संयुक्त ज्यामिति के आधार पर आंशिक-प्रवेश ग्रूव वेल्ड के लिए न्यूनतम प्रभावी गला और फ़िलेट वेल्ड के लिए न्यूनतम पैर की लंबाई निर्दिष्ट करता है - नाममात्र का अंतर नहीं। वास्तविक अंतर की परवाह किए बिना निश्चित मापदंडों का उपयोग करने वाला एक वेल्ड प्रोग्राम व्यापक अंतराल को कम करेगा और तंग खंडों पर अधिक जमा करेगा. गैप-अनुकूली पैरामीटर मैपिंग प्रोग्राम जेनरेशन स्तर पर दोनों विफलता मोड को समाप्त करता है. |
कदम 4: वेल्ड अनुक्रम योजना
एक वेल्ड प्रोग्राम केवल व्यक्तिगत संयुक्त पथों का संग्रह नहीं है - यह तर्क के साथ एक अनुक्रम है. अनुक्रम योजनाकार उस क्रम को निर्धारित करता है जिसमें जोड़ों को वेल्ड किया जाता है, के लिए लेखांकन:
- विरूपण नियंत्रण: वेल्ड में ताप इनपुट को संतुलित करने के लिए वेल्ड दिशा को बदलना
- पहुँच पदानुक्रम: जोड़ों को उस क्रम में वेल्डिंग करना जो पूरे अनुक्रम में रोबोट की पहुंच को बनाए रखता है
- पोजिशनर समन्वय: जोड़ों को समतल या क्षैतिज स्थिति में प्रस्तुत करने के लिए भाग को घुमाना
- मल्टी-पास योजना: मोटे जोड़ों के लिए इंटरपास आवश्यकताएँ और पास अनुक्रम
वेल्डिंग स्वचालन में अनुक्रम नियोजन वह कदम है जिसे अक्सर कम करके आंका जाता है. एक सेल जो अलग-अलग संयुक्त पथों को सटीक रूप से उत्पन्न करता है लेकिन उन्हें खराब तरीके से अनुक्रमित करता है, बाद के जोड़ों पर रोबोट पहुंच समस्याओं के साथ विकृत भागों का उत्पादन करेगा. बाधा-आधारित योजनाकार सभी चार मानदंडों को एक साथ अनुकूलित करता है.
कदम 5: रोबोट प्रोग्राम आउटपुट
अंतिम आउटपुट एक संपूर्ण रोबोट प्रोग्राम है: रोबोट संयुक्त स्थिति, मशाल कोण, पोजिशनर कमांड, और वेल्ड पैरामीटर कॉल करता है जिसे रोबोट नियंत्रक सीधे निष्पादित करता है. इनपुट ज्योमेट्री से लेकर निष्पादन योग्य प्रोग्राम तक: पाँच से पंद्रह जोड़ों वाले एक विशिष्ट संरचनात्मक स्टील वेल्ड के लिए पाँच मिनट से कम. ऑपरेटर टचस्क्रीन पर पुष्टि करता है और वेल्डिंग शुरू करता है - किसी भी बिंदु पर कोई प्रोग्रामर शामिल नहीं होता है.
यह स्ट्रक्चरल स्टील फैब्रिकेटर्स के लिए अर्थशास्त्र को क्यों बदलता है
टेकला मॉडल वाले फैब्रिकेटर के लिए: प्रोग्रामिंग का समय लगभग शून्य हो जाता है
बड़े संरचनात्मक स्टील फैब्रिकेटर में अक्सर परिपक्व बीआईएम वर्कफ़्लो होते हैं - प्रत्येक भाग में एक टेकला मॉडल होता है, कनेक्शन विवरण पूरी तरह से हल हो गए हैं, और दुकान के चित्र स्वचालित रूप से उत्पन्न होते हैं. गुम लिंक हमेशा अंतिम चरण रहा है: उस डिजिटल मॉडल को रोबोट वेल्ड प्रोग्राम में परिवर्तित करने के लिए अभी भी टीच पेंडेंट में एक प्रोग्रामर की आवश्यकता होती है.
रिवर्स मॉडलिंग के माध्यम से टेकला-टू-वेल्ड एकीकरण के साथ, वह अंतिम चरण स्वचालित है. टेक्ला मॉडल, जिसे बनाने में इंजीनियरिंग के कई घंटे लगे थे, अब रोबोट को सीधे चलाता है - एक क्लिक संयुक्त ज्यामिति को निर्यात करता है, रिवर्स मॉडलिंग इंजन इसकी व्याख्या करता है, और पार्ट वर्कसेल तक पहुंचने से पहले वेल्ड प्रोग्राम तैयार है.
सीएडी फाइलों के बिना नौकरी की दुकानों के लिए: स्वचालन पहली बार सुलभ हो गया है
स्केच से काम करने वाली स्ट्रक्चरल स्टील जॉब दुकानें, ग्राहक नमूने, या मौखिक विशिष्टताओं को ऐतिहासिक रूप से रोबोटिक स्वचालन से पूरी तरह से बाहर रखा गया है - क्योंकि प्रत्येक स्वचालन विक्रेता को शुरुआती बिंदु के रूप में एक सीएडी फ़ाइल की आवश्यकता होती है. फिजिकल स्कैन से रिवर्स मॉडलिंग इसमें बदलाव करती है: भाग ही इनपुट है.
आर्थिक क्रॉसओवर बिंदु - उत्पादन की मात्रा जिस पर स्वचालन से लाभ होता है - प्रभावी ढंग से प्रति कार्यक्रम 30-50 समान भागों से गिरता है 1. चाहे दुकान एक कॉन्फ़िगरेशन में चले या सौ में से एक, प्रोग्रामिंग ओवरहेड शून्य है.
| पुनः कार्य में कमी: स्कैन-टू-वेल्ड लागू करने वाली दुकानें वेल्डआउटपुट के 3-8% से घटाकर रिपोर्ट करती हैं 1% पुनः कार्य करना. $3M वार्षिक वेल्ड राजस्व पर, यानी $60,000- $210,000 प्रति वर्ष, पुनर्कार्य लागत समाप्त हो गई - अंतर-अनुकूली पैरामीटर मैपिंग द्वारा संचालित जो एक निश्चित प्रोग्राम पथ प्रदान नहीं कर सकता है. |
अक्सर पूछे जाने वाले प्रश्नों
क्या रिवर्स मॉडलिंग 3डी स्कैनिंग के समान है?
नहीं - वे अनुक्रमिक चरण हैं. 3डी स्कैनिंग भौतिक भाग से कच्चे बिंदु क्लाउड डेटा को कैप्चर करती है (ब्लॉग देखें 04 यह कैसे काम करता है इसकी पूरी व्याख्या के लिए). रिवर्स मॉडलिंग उस डेटा की व्याख्या करती है: सतहों का विभाजन, संयुक्त विशेषताओं को पहचानना, वेल्ड मापदंडों का मानचित्रण, और वेल्ड अनुक्रम की योजना बनाना. स्कैनर डेटा उत्पन्न करता है; रिवर्स मॉडलिंग एक वेल्ड प्रोग्राम तैयार करता है. जब इनपुट स्कैन के बजाय टेकला मॉडल हो, स्कैनिंग चरण को पूरी तरह से दरकिनार कर दिया गया है - रिवर्स मॉडलिंग सीधे डिजिटल ज्यामिति से काम करती है.
क्या हमारा मौजूदा टेकला मॉडल सीधे इस प्रणाली के साथ काम करता है?
हाँ - टेकला स्ट्रक्चर्स इंटीग्रेशन सबसे तेज़ उपलब्ध इनपुट पथ है. टेकला से एक-क्लिक निर्यात संयुक्त ज्यामिति को सीधे रिवर्स मॉडलिंग इंजन में भेजता है, जो जोड़ के प्रकार का पता लगाता है, पैरामीटर निकालता है, और भौतिक स्कैन के बिना वेल्ड प्रोग्राम उत्पन्न करता है. तेखला पर पहले से ही मौजूद दुकानों के लिए, यह स्कैनिंग चरण को समाप्त कर देता है और प्रोग्राम निर्माण से लेकर नए हिस्से पर पहली बार वेल्ड करने का समय घटाकर दो मिनट से भी कम कर देता है.
सिस्टम काटने या थर्मल प्रसंस्करण से महत्वपूर्ण विकृति वाले भागों को कैसे संभालता है?
भौतिक स्कैन के माध्यम से भागों के इनपुट के लिए, रिवर्स मॉडलिंग इंजन वास्तविक निर्मित ज्यामिति से अपना मॉडल बनाता है - विरूपण को पकड़ लिया जाता है और स्वचालित रूप से वेल्ड पथ में शामिल कर लिया जाता है. टेक्ला के माध्यम से भागों के इनपुट के लिए, डिज़ाइन की गई ज्यामिति पथ को चलाती है; यदि निर्मित के रूप में महत्वपूर्ण विचलन अपेक्षित है (जैसे, थर्मल धनुष के साथ लौ-कट प्लेट), वेल्डिंग से पहले एक तेज़ सत्यापन स्कैन पास की अनुशंसा की जाती है. सिस्टम हाइब्रिड वर्कफ़्लो का समर्थन करता है: संयुक्त पहचान के लिए टेकला मॉडल और स्थिति की पुष्टि के लिए एक सत्यापन स्कैन.
क्या सिस्टम ओवरलैपिंग जोड़ों के साथ बहु-स्तरीय वेल्डमेंट को संभाल सकता है??
हाँ. जटिल वेल्डमेंट के लिए जहां कुछ जोड़ अन्य संरचनात्मक सदस्यों द्वारा अस्पष्ट होते हैं, सिस्टम कई कोणों या रोबोट स्थितियों से मल्टी-पास स्कैनिंग का समर्थन करता है, संयुक्त मान्यता चलने से पहले पॉइंट क्लाउड को एक एकल मॉडल में पंजीकृत करना और विलय करना. टेक्ला-इनपुट वेल्डमेंट के लिए, भौतिक पहुंच जटिलता की परवाह किए बिना मॉडल में सभी जोड़ दिखाई देते हैं - अनुक्रम योजनाकार वास्तविक रोबोट पहुंच बाधाओं को ध्यान में रखता है. यह संरचनात्मक फ़्रेमों के लिए एक मानक वर्कफ़्लो है, बॉक्स कॉलम, और ट्रांसफार्मर टैंक निकाय.
क्या इसके लिए क्लाउड प्रोसेसिंग या इंटरनेट कनेक्टिविटी की आवश्यकता है??
नहीं. सभी रिवर्स मॉडलिंग गणना स्थानीय औद्योगिक नियंत्रक पर चलती है - जो बिना किसी नेटवर्क निर्भरता के जटिल संरचनात्मक बिंदु बादलों के वास्तविक समय प्रसंस्करण के लिए निर्दिष्ट है. यह उन आईटी सुरक्षा नीतियों वाली दुकानों के लिए मायने रखता है जो क्लाउड-कनेक्टेड उत्पादन उपकरण को प्रतिबंधित करती हैं और अविश्वसनीय कनेक्टिविटी वाली साइटों के लिए भी. वेल्ड डेटा लॉग स्थानीय रूप से संग्रहीत किए जाते हैं और स्थानीय नेटवर्क के माध्यम से गुणवत्ता प्रबंधन प्रणालियों में निर्यात किए जाते हैं.
अगले कदम
- 3डी स्कैनिंग चरण को समझने के लिए जो रिवर्स मॉडलिंग के लिए पॉइंट क्लाउड तैयार करता है - जिसमें पॉइंट क्लाउड क्या है, भी शामिल है, लेज़र स्कैनर कैसे बनते हैं?, और सीम निष्कर्षण कैसे काम करता है - पढ़ें ब्लॉग 04: 3डी विज़न लेजर सीम ट्रैकिंग की व्याख्या.
- पूर्ण सेल के संदर्भ में पूर्ण नो-प्रोग्रामिंग वर्कफ़्लो देखने के लिए, पढ़ना ब्लॉग 03: नो-प्रोग्रामिंग रोबोटिक वेल्डिंग सेल: विज़न-निर्देशित प्रणालियाँ कैसे पेंडेंट सिखाती हैं.
- अपने स्वयं के कार्य पर सिस्टम का परीक्षण करना: हमें एक टेक्ला मॉडल भेजें, एक भाग चित्रण, या जोड़ की एक तस्वीर. हम एक रिवर्स मॉडलिंग पथ तैयार करेंगे और एक प्रोग्राम पूर्वावलोकन लौटाएंगे, चक्र समय अनुमान, और वेल्ड क्रॉस-सेक्शन - किसी प्रतिबद्धता की आवश्यकता नहीं है.
लेखक के बारे में
अनुभव & साख
रोबोटिक वेल्डिंग सिस्टम एकीकरण विशेषज्ञ के साथ 12+ रोबोट पोजिशनर चयन और एकीकरण पर केंद्रित वर्षों का प्रत्यक्ष परियोजना अनुभव. को परामर्श प्रदान किया है 300+ उत्तरी अमेरिका भर में कारखाने, यूरोप, और एशिया. इस आलेख में सभी विनिर्देशन डेटा वास्तविक एच से लिया गया है / बी / एल / यू सीरीज उत्पाद डेटाशीट.
कंपनी बैकग्राउंड: 26+ वेल्डिंग ऑटोमेशन इंजीनियरिंग के वर्ष, 40+ सक्रिय पेटेंट, 1,500+ विश्व स्तर पर पूर्ण की गई परियोजनाएँ, लगभग 70% रोबोट पोजिशनर एकीकरण शामिल है.
प्रमाणपत्र
- आईएसओ 9001: 2015 (जीबी/टी 19001-2016) - गुणवत्ता प्रबंधन प्रणाली
- GJB 9001C-2017 - सैन्य/हथियार उपकरण गुणवत्ता प्रबंधन प्रणाली
- ईयू सीई - मशीनरी निर्देश 2006/42/ईसी (प्रमाणपत्र. नहीं. एम.2026.206.सी134866)
- हाई-टेक एंटरप्राइज - सर्टिफिकेट. नहीं. GR202341000595 (नवंबर में जारी. 2023)
आखरी अपडेट: जून 2026
संबंधित पोस्ट

रोबोट पोजिशनर पेलोड गणना और सुरक्षित चयन: संपूर्ण इंजीनियरिंग गाइड
इंस्टालेशन & रोबोटिक लेजर वेल्डिंग सिस्टम के लिए रखरखाव गाइड: एक व्यावहारिक रोडमैप

रोबोटिक लेजर वेल्डिंग: सिद्धांत, लाभ, और अनुप्रयोग (2026 संपूर्ण गाइड)

6 रोबोटिक लेजर वेल्डिंग में सामान्य चुनौतियाँ और उन्हें कैसे हल करें
रोबोटिक लेजर वेल्डिंग आपूर्तिकर्ता का चयन कैसे करें: तकनीकी मूल्यांकन से लेकर नमूना परीक्षण तक