कस्टम रोबोट वर्कस्टेशन और लेजर सिस्टम निर्माता



स्ट्रक्चरल स्टील के लिए मैनुअल बनाम रोबोटिक वेल्डिंग:स्वचालन कब लाभ देता है?
सवाल यह कभी नहीं है कि रोबोटिक वेल्डिंग बेहतर है या नहीं. सवाल यह है कि किस बिंदु पर संख्याएं आपके पक्ष में बदल जाती हैं.
एक कुशल वेल्डर उत्पादक 60 संरचनात्मक ब्रैकेट प्रति माह पूरी तरह से भरी हुई दर पर $52 प्रति घंटा पूंजीगत दक्षता को मात देना कठिन है. वही दुकान भरने की कोशिश कर रहे हैं 400 एक महीने में ऑर्डर देना - या तंग श्रम बाजार में दूसरे प्रमाणित वेल्डर को काम पर रखने की कोशिश करना - एक पूरी तरह से अलग गणना है. यह लेख विशेष रूप से स्ट्रक्चरल स्टील फैब्रिकेटर्स के लिए उस गणना के माध्यम से काम करता है, वास्तविक लागत आंकड़ों के साथ, एक सम-विच्छेद ढाँचा, और उन स्थितियों का एक ईमानदार विवरण जहां मैन्युअल वेल्डिंग अभी भी जीतती है.
विषय पर नया? पढ़ना रोबोटिक वेल्डिंग सेल बनाम मैनुअल वेल्डिंग: जो आधुनिक विनिर्माण के लिए बेहतर है? - इसमें अर्थशास्त्र से पहले परिचालन संबंधी बुनियादी सिद्धांतों को शामिल किया गया है.
वास्तव में मैनुअल और रोबोटिक वेल्डिंग की तुलना कैसे की जाती है
डेटा से शुरुआत करें. नीचे दी गई तालिका उन आयामों को कवर करती है जो एक संरचनात्मक स्टील फैब शॉप के लिए मायने रखते हैं - ऑटोमोटिव बॉडी पैनल नहीं, सटीक शीट धातु नहीं, लेकिन बीम निर्माण की वास्तविक कामकाजी स्थितियाँ, फ़्रेम असेंबली, और भारी वेल्डमेंट.
| आयाम | मैनुअल वेल्डिंग | रोबोटिक वेल्डिंग सेल |
| यात्रा की गति | 20-35 सेमी/मिनट (कुशल वेल्डर) | 60-120 सेमी/मिनट एमई; तक 200 सेमी/मिनट लेजर |
| प्रति 8-घंटे की शिफ्ट में आर्क-ऑन समय | 25-35% (प्रस्तुत करने का, पोजिशनिंग, टूट जाता है, थकान) | 60-85% (स्वचालित पोजिशनर, न्यूनतम निष्क्रिय समय) |
| वेल्ड मनका प्लेसमेंट | ±1.5-3 मिमी भिन्नता, थकान पर निर्भर | ±0.1 मिमी दोहराव योग्यता, वेल्ड से वेल्ड |
| छींटे और पुनः कार्य दर | 3-8% संरचनात्मक जोड़ों पर सामान्य रूप से पुनः कार्य करना | < 1% बंद-लूप चाप निगरानी के साथ |
| सेटअप समय - नया भाग क्रमांक | 2-15 मिनट (वेल्डर ड्राइंग पढ़ता है, टैक्स) | 2-8 घंटे पारंपरिक रोबोट; < 5 न्यूनतम दृष्टि-निर्देशित |
| थ्रूपुट स्केलिंग | रैखिक - प्रत्येक अतिरिक्त वेल्डर निश्चित लागत जोड़ता है | गैर-रैखिक - दूसरी पाली केवल सीमांत लागत जोड़ती है |
| वेल्ड के प्रति मीटर श्रम लागत | $4-$9 (भरी हुई दर, विकसित बाज़ार) | $0.80- 2-शिफ्ट उपयोग पर $2.20 |
| अग्रिम पूंजी | < $10के (उपकरण, उपभोग्य) | $80K-$500K+ (सेल कॉन्फ़िगरेशन निर्भर) |
| विशिष्ट ब्रेक-ईवन वॉल्यूम | ~80-100 भाग/माह से नीचे | ~100-150 भाग/माह से ऊपर |
व्यवहार में संख्याओं का क्या अर्थ है
उस तालिका में तीन पंक्तियाँ धीमी करने लायक हैं, क्योंकि वे अधिकांश आरओआई गणना संचालित करते हैं.
आर्क-ऑन टाइम छिपा हुआ उत्पादकता लीवर है. एक कुशल मैनुअल वेल्डर एक शिफ्ट का लगभग 65-75% गैर-वेल्डिंग कार्यों पर खर्च करता है: पिसाई, पुनः स्थिति, चित्र पढ़ना, क्रेन का इंतजार किया जा रहा है, अनुकूलक. पोजिशनर के साथ एक रोबोटिक सेल 60-85% आर्क-ऑन टाइम बनाए रखता है क्योंकि भाग की हैंडलिंग और रिपोजिशनिंग वेल्डिंग के समानांतर होती है. दोहरी पारी पर, वह अंतर यौगिक. एक सेल प्रभावी रूप से अपने द्वारा चलाए जाने वाले प्रत्येक शिफ्ट घंटे के लिए 1.4-2× वेल्डर-घंटे के बराबर प्रदान करता है.
सेटअप समय यह निर्धारित करता है कि स्वचालन आपके पार्ट मिश्रण के लिए व्यवहार्य है या नहीं. पारंपरिक रोबोटिक कोशिकाओं को प्रति नए भाग संख्या के लिए 2-8 घंटे की टीच-पेंडेंट प्रोग्रामिंग की आवश्यकता होती है. यह उन्हें केवल बैच आकार में किफायती बनाता है 30+ समान भाग. दृष्टि निर्देशित, नो-प्रोग्रामिंग सेल इस बाधा को पूरी तरह से बदल देते हैं: 3डी स्कैनर वास्तविक वेल्ड सीम ज्यामिति को पढ़ता है और पांच मिनट से कम समय में रोबोट पथ उत्पन्न करता है. एकल-भाग स्वचालन व्यवहार्य हो जाता है. यह तकनीकी बदलाव है जो रोबोटिक वेल्डिंग को नौकरी की दुकानों के लिए व्यावहारिक बनाता है - न कि केवल उच्च मात्रा वाली उत्पादन लाइनों के लिए.
वेल्ड के प्रति मीटर श्रम लागत को ट्रैक करने के लिए मीट्रिक है - मशीन प्रति घंटा की दर नहीं. खरीदार अक्सर प्रति घंटे रोबोट मूल्यह्रास लागत की तुलना वेल्डर लागत प्रति घंटे से करते हैं, जो रोबोट के लाभ को कम आंकता है क्योंकि यह आर्क-ऑन समय के अंतर को नजरअंदाज करता है. पर 75% आर्क-ऑन समय (रोबोट) बनाम 30% (नियमावली), रोबोट प्रति घड़ी घंटे में 2.5× अधिक वेल्ड मीटर का उत्पादन करता है. जमा वेल्ड की प्रति मीटर लागत की गणना करें, मशीन समय की प्रति घंटा लागत नहीं.
स्वामित्व की सही लागत: अधिकांश तुलनाएँ क्या चूकती हैं?
अधिकांश 'मैनुअल बनाम'. रोबोट’ तुलनाएँ वेल्डर वेतन की तुलना रोबोट मूल्यह्रास से करती हैं. उस गणना के दोनों पक्ष अधूरे हैं. यहाँ वास्तव में प्रत्येक विकल्प में क्या शामिल है.
मैनुअल वेल्डिंग पक्ष पर छिपी लागत
| लागत तत्व | विशिष्ट वार्षिक प्रभाव |
| वेल्डर भर्ती और टर्नओवर | $8K-$25K प्रति किराया (एजेंसी शुल्क, ज्ञानप्राप्ति, उत्पादकता रैम्प) |
| पुनः कार्य और वेल्ड मरम्मत | 2-वेल्ड राजस्व का 5% - श्रम का पुनः निरीक्षण, सामग्री, शेड्यूल में देरी |
| थकान से संबंधित उत्पादकता में गिरावट | शिफ्ट के दूसरे भाग में आउटपुट ~15% गिर जाता है - शायद ही कभी मॉडल किया गया हो |
| उपभोज्य अपशिष्ट | स्पैटर हानि और अतिरिक्त तार जलने का क्रम रोबोटिक की तुलना में ~12% अधिक है |
| थ्रूपुट छत | नियुक्ति के बिना स्केल नहीं किया जा सकता - वेल्डर अनुपलब्ध होने पर कठिन बाधा |
| ओवरटाइम प्रीमियम | सर्ज ऑर्डर 1.5-2× श्रम लागत के साथ पूरे हुए; रोबोट की सीमांत लागत शून्य के करीब है |
रोबोटिक सेल पक्ष पर छिपी हुई लागत
| लागत तत्व | विशिष्ट वार्षिक प्रभाव |
| स्थापना और कमीशनिंग | 15-उपकरण लागत का 25%, एक बार भुगतान किया |
| फिक्स्चरिंग और भाग-विशिष्ट टूलींग | $10K-$80K - अक्सर सबसे कम आंका जाने वाला लाइन आइटम |
| प्रोग्रामिंग श्रम (पारंपरिक कोशिकाएँ) | $60- प्रत्येक नए भाग संख्या के लिए $120/घंटा - जारी है, एक बार नहीं |
| रखरखाव और उपभोग्य वस्तुएं | 3-प्रति वर्ष पूंजीगत लागत का 5% (सुझावों, लाइनर, तार, रोबोट सेवा) |
| अनियोजित डाउनटाइम | $800- खोए हुए थ्रूपुट में $2,500/घंटा - विक्रेता प्रस्तावों में शायद ही कभी दिखाई देता है |
| ऑपरेटर प्रशिक्षण और प्रमाणन | $3प्रारंभिक सेल योग्यता के लिए K-$8K प्रति ऑपरेटर |
| प्रोग्रामिंग लेबर लाइन रोबोटिक कॉलम में सबसे अधिक परिवर्तनीय लागत है. नौकरी की दुकान के माहौल में बार-बार पार्ट बदलने के साथ एक पारंपरिक सेल अकेले प्रोग्रामर समय में $50,000-$120,000 प्रति वर्ष जमा कर सकता है. दृष्टि निर्देशित, नो-प्रोग्रामिंग सेल इस लाइन को पूरी तरह से खत्म कर देते हैं - जो इससे अधिक चलने वाले फैब्रिकेटर के लिए स्वामित्व गणना की कुल लागत को महत्वपूर्ण रूप से बदल देता है 15 सक्रिय भाग संख्या. |
ब्रेक-ईवन फ्रेमवर्क: स्वचालन कब लाभ देता है?
उत्तर आपकी दुकान के लिए विशिष्ट चार चरों पर निर्भर करता है. यहाँ रूपरेखा है, यथार्थवादी संरचनात्मक इस्पात आंकड़ों का उपयोग करके एक कार्यशील उदाहरण दिया गया है.
चार चर
| चर | इसे अपनी दुकान में कैसे मापें? |
| मासिक वेल्ड मात्रा (वी) | प्रति माह भाग × प्रति भाग औसत वेल्ड मीटर |
| भारित श्रम दर (एल) | वेल्डर मजदूरी + फ़ायदे + ऊपरी बोझ (आम तौर पर कुल $35-$65/घंटा) |
| सेल पूंजी लागत (सी) | उपकरण + इंस्टालेशन + फिक्स्चरिंग - सिर्फ उपकरण सूची मूल्य नहीं |
| लक्ष्य वापसी अवधि (पी) | 24-48 महीने इस श्रेणी में पूंजीगत व्यय के निर्माण के लिए विशिष्ट हैं |
सम-विच्छेद सूत्र
| Monthly savings required = C ÷ P (जहां P महीनों में है) Monthly savings = (प्रति माह मैनुअल श्रम लागत) − (प्रति माह रोबोट संचालन लागत) = (वी × एल × मैन्युअल_घंटे_प्रति_भाग) − (वी × रोबोट_लागत_प्रति_भाग + रखरखाव) न्यूनतम मासिक मात्रा ज्ञात करने के लिए V को हल करें जिस पर सेल आपके लक्षित अवधि के भीतर भुगतान करता है. |
काम किया उदाहरण: संरचनात्मक स्टील बीम ब्रैकेट
एक मध्यम आकार का फैब्रिकेटर इस पर विचार कर रहा है $280,000 दोहरे स्टेशन, पोजिशनर के साथ दृष्टि-निर्देशित सेल. वे वेल्ड करते हैं 250 उनके प्राथमिक भाग के रूप में चार-तरफा बीम ब्रैकेट पर मिमी फ़िलेट जोड़.
| इनपुट | उपयोग किया गया मान |
| सेल पूंजी लागत (सी) | $280,000 (दोहरे स्टेशन, दृष्टि निर्देशित, पोजिशनर शामिल है) |
| लक्ष्य वापसी (पी) | 36 महीने |
| मासिक बचत आवश्यक है | $280,000 ÷ 36 = $7,780 प्रति महीने |
| भरी हुई वेल्डर दर (एल) | $52/घंटा |
| प्रति भाग मैन्युअल समय | 1.8 घंटे (वेल्ड + अनुकूलक + पुनः स्थिति) |
| रोबोट चक्र समय प्रति भाग | 0.55 घंटे (लोड/अनलोड सहित; 75% आर्क-ऑन समय) |
| प्रति भाग रोबोट संचालन लागत | $0.95 (शक्ति + उपभोग्य + रखरखाव परिशोधन) |
| प्रति भाग श्रम बचत | ($52 × 1.8) − ($52 × 0.2 ऑपरेटर समय + $0.95) = $72.85 |
| ब्रेक-ईवन वॉल्यूम | $7,780 ÷ $72.85 = 107 प्रति माह भागों |
जब मैनुअल वेल्डिंग अभी भी जीतती है
यह अनुभाग ब्रेक-ईवन ढाँचे जितना ही मायने रखता है. जो फैब्रिकेटर इस विश्लेषण पर भरोसा करते हैं, वे ही देखते हैं कि यह ईमानदार सलाह देता है, कोई पूर्वनिर्धारित निष्कर्ष नहीं. ऐसी वास्तविक स्थितियाँ हैं जहाँ मैनुअल वेल्डिंग सही उत्तर है - और उनकी गलत पहचान करना किसी भी दिशा में एक महंगी गलती है.
| परिदृश्य | स्वचालन क्यों फिट नहीं बैठता |
| वॉल्यूम ~80 भाग/माह से कम | पूंजीगत लागत अपर्याप्त रनटाइम घंटों से अधिक नहीं चुकाई जा सकती |
| गहरी प्रतिबंधित पहुंच - गुहाएँ < 200 मिमी | रोबोट टॉर्च भौतिक रूप से जोड़ तक नहीं पहुंच सकती |
| विदेशी या अत्यधिक परिवर्तनशील मिश्र धातुएँ | प्रति सामग्री प्रक्रिया विकास समय स्वचालन को अलाभकारी बनाता है |
| एकमुश्त या प्रोटोटाइप निर्माण | यहां तक कि दृष्टि-निर्देशित कोशिकाओं में भी ओवरहेड सेटअप होता है - एकल लोगों के लिए लागत प्रभावी नहीं |
| फ़ील्ड वेल्डिंग और साइट पर मरम्मत | कोई निश्चित सेल वातावरण नहीं; इस क्षेत्र में मैन्युअल कौशल अपूरणीय है |
| बहुत मोटी प्लेट > 50 मिमी, मल्टी-पास | जटिल इंटर-पास प्रबंधन अभी भी वेल्डर निर्णय से लाभान्वित होता है |
| $60K से कम पूंजीगत बजट | इस कीमत पर संरचनात्मक स्टील के लिए कोई विश्वसनीय रोबोटिक सेल मौजूद नहीं है |
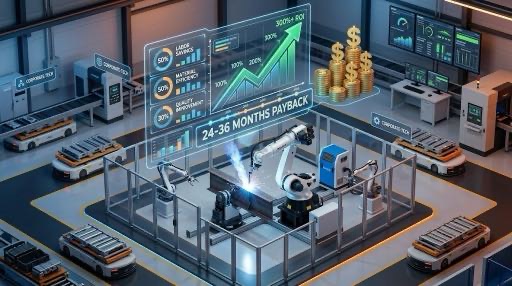
संकर वास्तविकता: अधिकांश दुकानों में दोनों विधियाँ एक साथ मौजूद हैं
स्वचालन को अपनाने वाले अधिकांश संरचनात्मक इस्पात फैब्रिकेटरों में व्यावहारिक परिणाम प्रतिस्थापन नहीं है - यह पुनर्नियोजन है. रोबोट दोहराने योग्य को संभालते हैं, उच्च मात्रा वाले जोड़. कुशल वेल्डर जटिल वन-ऑफ़ को संभालते हैं, मरम्मत, संयुक्त ज्यामिति तक रोबोट नहीं पहुंच सकता, और गुणवत्ता निरीक्षण.
चार मैनुअल वेल्डर वाली एक दुकान में एक रोबोटिक सेल जोड़ा जाता है. दो वेल्डर सेल ऑपरेटर बन जाते हैं - कम शारीरिक थकान के साथ उच्च-मूल्य वाली भूमिकाएँ. अन्य दो जटिल कार्य पर मैनुअल वेल्डिंग जारी रखते हैं. समान संख्या के साथ कुल थ्रूपुट 2-3× बढ़ जाता है. वह यथार्थवादी परिवर्तन है, ऐसा परिदृश्य नहीं जहां वेल्डर गायब हो जाएं.
कार्यबल की बातचीत जल्दी करने लायक है. जो ऑपरेटर यह समझते हैं कि सेल नीरस काम संभालता है और अपनी भूमिका बढ़ाता है, वे निवेश का विरोध करने के बजाय उसका समर्थन करते हैं.
संरचनात्मक इस्पात-विशिष्ट कारक जो गणना को बदलते हैं
जेनेरिक वेल्डिंग ऑटोमेशन तुलना में वे विशेषताएँ गायब हैं जो संरचनात्मक स्टील निर्माण को शीट मेटल या ऑटोमोटिव अनुप्रयोगों से अलग बनाती हैं. इनमें से प्रत्येक कारक प्रभावित करता है कि आपको किस सेल कॉन्फ़िगरेशन की आवश्यकता है - और क्या स्वचालन बिल्कुल व्यवहार्य है.
| संरचनात्मक इस्पात विशेषता | स्वचालन रणनीति पर प्रभाव |
| भाग का वजन: 50 किग्रा- 5,000 किग्रा+ | पोजिशनर पेलोड रेटिंग महत्वपूर्ण है; ओवरहेड क्रेन एकीकरण की आवश्यकता है |
| फ़िट-अप गैप भिन्नता: 1-4 मिमी सामान्य | दृष्टि-निर्देशित सीम ट्रैकिंग वैकल्पिक नहीं है - यह वेल्ड गुणवत्ता की आवश्यकता है |
| संयुक्त पहुंच: किरण निकला हुआ किनारा, कठोरता देने वाले तत्व | 6-अक्ष रोबोट की पहुंच को सबसे खराब स्थिति वाली संयुक्त ज्यामिति के विरुद्ध सत्यापित किया जाना चाहिए |
| वेल्ड कोड अनुपालन: एडब्लूएस डी1.1 / में 1090 | सेल को प्रति जोड़ पैरामीटर लॉग करना होगा; कई क्षेत्रों में ट्रेसेबिलिटी एक अनुबंध आवश्यकता है |
| सतह की स्थिति: चक्की का पैमाना, भजन की पुस्तक | आर्क मापदंडों को क्षतिपूर्ति करनी चाहिए - बंद-लूप पावर स्रोत को प्राथमिकता दी जाएगी |
| नौकरी की दुकानों में उच्च भाग मिश्रण | दृष्टि-निर्देशित पथ योजना बार-बार होने वाले बदलावों के लिए आर्थिक प्रवर्तक है |
फिट-अप गैप समस्या - और यह संरचनात्मक स्टील के लिए विशिष्ट क्यों है
संरचनात्मक स्टील कट सहनशीलता आमतौर पर ±1–3 मिमी होती है. ऑटोमोटिव मुद्रांकित हिस्से ±0.3 मिमी धारण करते हैं. वह अंतर छोटा लगता है. व्यवहार में, यही कारण है कि अधिकांश पारंपरिक रोबोटिक कोशिकाएं संरचनात्मक इस्पात वातावरण में विफल हो जाती हैं.
एक पारंपरिक क्रमादेशित सेल टीच-इन के दौरान परिभाषित एक निश्चित पथ का अनुसरण करता है. जब वास्तविक भाग बैठ जाता है 2 जहां फिक्स्चर इसे रखता है उसके बाईं ओर मिमी - जो संरचनात्मक स्टील के साथ हर चक्र में होता है - रोबोट वेल्ड करता है 2 संयुक्त केंद्र रेखा से मिमी दूर. एक प्रोडक्शन रन के दौरान, इसका अर्थ है असंगत गले का आकार, असफल दृश्य निरीक्षण, और पुनः कार्य दरें जो उत्पादकता लाभ को समाप्त कर देती हैं.
दृष्टि-निर्देशित कोशिकाएं प्रत्येक चक्र पर वास्तविक संयुक्त ज्यामिति को स्कैन करती हैं. पथ वास्तविक भाग से उत्पन्न होता है, आदर्श मॉडल नहीं. अंतराल भिन्नता, कोणीय विचलन, और प्लेट की मोटाई सहनशीलता की भरपाई चाप खुलने से पहले पथ में की जाती है. यह संरचनात्मक इस्पात स्वचालन के लिए एक प्रीमियम सुविधा नहीं है - यह AWS D1.1 या EN के तहत स्वीकार्य वेल्ड गुणवत्ता के लिए आधारभूत आवश्यकता है 1090.
कौन सा विकल्प आपकी दुकान के लिए उपयुक्त है?
किसी भी आपूर्तिकर्ता से बात करने से पहले अपनी स्थिति का पता लगाने के लिए इस तालिका का उपयोग करें. हर परिणाम स्वचालन की ओर इशारा नहीं करता है - और गलत फिट की जल्दी पहचान करने से हर किसी का समय बचता है.
| आपकी स्थिति | मासिक मात्रा | श्रम प्रसंग | सिफारिश |
| नौकरी केन्द्र, उच्च भाग मिश्रण | < 80 पार्ट्स | कोई | मैनुअल वेल्डिंग या सेमी-ऑटो फिक्स्चर - दोबारा देखें 12 यदि मात्रा बढ़ती है तो महीनों |
| नौकरी केन्द्र, उच्च भाग मिश्रण | 80-200 भाग | वेल्डर की कमी | दृष्टि-निर्देशित कोशिका - ब्रेक-ईवन आम तौर पर 24-36 महीने |
| नौकरी केन्द्र, उच्च भाग मिश्रण | 80-200 भाग | श्रम उपलब्ध है | हाइब्रिड: शीर्ष-वॉल्यूम भागों के लिए एक सेल + जटिल कार्य के लिए मैनुअल |
| उत्पादन दोहराएँ, कम मिश्रण | < 150 पार्ट्स | कोई | पहले पारंपरिक प्रोग्राम्ड सेल या सेमी-ऑटो पोजिशनर का मूल्यांकन करें |
| उत्पादन दोहराएँ, कम मिश्रण | > 150 पार्ट्स | कोई | रोबोटिक सेल - मजबूत आरओआई, 18-30 महीने का पेबैक सामान्य |
| बड़े संरचनात्मक कार्य - टैंक, फ़्रेम | > 50 पार्ट्स | कोई | 7वें-अक्ष ट्रैक और पोजिशनर के साथ दोहरे स्टेशन सेल की आवश्यकता है |
| व्यावहारिक नोट: इससे पहले कि इनमें से कोई भी विश्लेषण उपयोगी हो, आपको एक नंबर की आवश्यकता है - आपका वर्तमान कॉस्टपर वेल्डेड मीटर (श्रम + उपभोग्य + पुनः कार्य आवंटन). यदि आपके पास यह नहीं है, किसी भी आपूर्तिकर्ता बातचीत से पहले इसकी गणना करें. आपके उत्पादन और वित्त डेटा में लगभग दो घंटे लगते हैं. इसके बिना, आप यह नहीं माप सकते कि स्वचालन वास्तव में क्या प्रदान करता है. |
अक्सर पूछे जाने वाले प्रश्नों
किस उत्पादन मात्रा पर एक रोबोटिक वेल्डिंग सेल इसके लायक हो जाता है??
संरचनात्मक इस्पात निर्माण के लिए, $200K-$350K दोहरे स्टेशन सेल के लिए सामान्य ब्रेक-ईवन वॉल्यूम 80-150 भाग प्रति माह है. सटीक संख्या आपके भारित श्रम दर पर निर्भर करती है, भाग जटिलता, और लक्ष्य भुगतान अवधि. $52/घंटा लोडेड लागत और 36 महीने के भुगतान लक्ष्य पर, उपरोक्त काम किया गया उदाहरण पैदावार देता है 107 प्रति माह भागों. अधिक श्रम-लागत वाले बाज़ारों में दुकानें कम मात्रा में भी टूट जाती हैं. ब्लॉग में ROI टेम्पलेट का उपयोग करें 08 अपनी गणना चलाने के लिए.
क्या पांच या उससे कम वेल्डर वाला एक छोटा फैब्रिकेटर एक रोबोटिक सेल को उचित ठहरा सकता है?
हाँ, यदि आयतन और भाग का मिश्रण संरेखित हो. पाँच व्यक्तियों की दुकान चल रही है 120+ दोहराए जाने योग्य ज्यामिति के साथ प्रति माह संरचनात्मक भाग एक मजबूत उम्मीदवार है. सीमित कारक आमतौर पर दुकान का आकार नहीं है, बल्कि यह है कि आप सेल संचालन के लिए एक व्यक्ति को समर्पित कर सकते हैं या नहीं. दृष्टि-निर्देशित कोशिकाओं को न्यूनतम प्रोग्रामिंग कौशल की आवश्यकता होती है - एक मौजूदा वेल्डर को एक से दो सप्ताह में सेल ऑपरेटर के रूप में प्रशिक्षित किया जा सकता है. सेल को स्वयं को सही ठहराने के लिए वेल्डर को बदलने की आवश्यकता नहीं है; इसे अपनी लागत को कवर करने के लिए पर्याप्त थ्रूपुट जोड़ने की आवश्यकता है.
क्या रोबोटिक सेल कुशल वेल्डर की आवश्यकता को समाप्त कर देता है??
नहीं - और यह फ़्रेमिंग स्वचालन के लिए सबसे अनावश्यक प्रतिरोध का कारण बनती है. रोबोटिक कोशिकाएं दोहराव को हटा देती हैं, कुशल वेल्डरों से शारीरिक रूप से वेल्ड पास की मांग करना’ वर्कलोड. वेल्डरों को जटिल जोड़ों पर पुनः तैनात किया जाता है, मरम्मत, सेल निरीक्षण, और गुणवत्ता निरीक्षण. अधिकांश दुकानों में, कुल वेल्डिंग हेडकाउंट समय के साथ फ्लैट रहता है या एक स्थान से गिर जाता है - जोड़े गए रोबोटों की संख्या से नहीं. काम बदल जाता है; टीम काफी हद तक ऐसा नहीं करती.
वेल्डर की कमी स्वचालन निर्णय को कैसे प्रभावित करती है??
वेल्डर की कमी वर्तमान में संरचनात्मक इस्पात में रोबोटिक वेल्डिंग को अपनाने का सबसे तेजी से बढ़ने वाला कारक है. जब आप अपनी जरूरत के दूसरे वेल्डर को काम पर नहीं रख सकते, स्वचालित न करने की अवसर लागत उन आदेशों से होने वाला राजस्व है जिन्हें आप पूरा नहीं कर सकते - जो अक्सर इससे अधिक हो जाता है $200,000 प्रति वर्ष अपूर्ण क्षमता में. इस संदर्भ में, एक $280K सेल जो मौजूदा कर्मचारियों के साथ 3× थ्रूपुट को सक्षम बनाता है, लागत केंद्र का प्रश्न नहीं है. यह विकास का प्रश्न है.
क्या संरचनात्मक स्टील के लिए रोबोटिक वेल्ड की गुणवत्ता मैनुअल से बेहतर है??
दोहराव पर, हाँ. रोबोटिक कोशिकाएं मैन्युअल वेल्डिंग के लिए ±0.1 मिमी मनका प्लेसमेंट बनाम ±1.5-3 मिमी रखती हैं. AWS D1.1 निरीक्षण के अंतर्गत - दृश्य, केन्द्र शासित प्रदेशों, एमटी - रोबोटिक कोशिकाएं लगातार कम पुनर्कार्य दर पर गुजरती हैं (अंतर्गत 1% बनाम मैन्युअल उत्पादन के लिए 3-8%). जटिल जोड़ों के लिए निर्णय की आवश्यकता होती है - अनियमित ज्यामिति, प्रतिबंधित पहुंच, असामान्य बेस मेटल स्थितियाँ - एक अनुभवी मैनुअल वेल्डर अभी भी किसी भी एक पास पर रोबोट से बेहतर प्रदर्शन कर सकता है. यथार्थवादी उत्तर यह है कि रोबोटिक गुणवत्ता अधिक सुसंगत है; मैन्युअल गुणवत्ता में कठिन जोड़ों पर ऊंची छत होती है.
लेखक के बारे में
अनुभव & साख
रोबोटिक वेल्डिंग सिस्टम एकीकरण विशेषज्ञ के साथ 12+ रोबोट पोजिशनर चयन और एकीकरण पर केंद्रित वर्षों का प्रत्यक्ष परियोजना अनुभव. को परामर्श प्रदान किया है 300+ उत्तरी अमेरिका भर में कारखाने, यूरोप, और एशिया. इस आलेख में सभी विनिर्देशन डेटा वास्तविक एच से लिया गया है / बी / एल / यू सीरीज उत्पाद डेटाशीट.
कंपनी बैकग्राउंड: 26+ वेल्डिंग ऑटोमेशन इंजीनियरिंग के वर्ष, 40+ सक्रिय पेटेंट, 1,500+ विश्व स्तर पर पूर्ण की गई परियोजनाएँ, लगभग 70% रोबोट पोजिशनर एकीकरण शामिल है.
प्रमाणपत्र
- आईएसओ 9001: 2015 (जीबी/टी 19001-2016) - गुणवत्ता प्रबंधन प्रणाली
- GJB 9001C-2017 - सैन्य/हथियार उपकरण गुणवत्ता प्रबंधन प्रणाली
- ईयू सीई - मशीनरी निर्देश 2006/42/ईसी (प्रमाणपत्र. नहीं. एम.2026.206.सी134866)
- हाई-टेक एंटरप्राइज - सर्टिफिकेट. नहीं. GR202341000595 (नवंबर में जारी. 2023)
आखरी अपडेट: जून 2026
संबंधित पोस्ट

5 स्ट्रक्चरल स्टील के लिए रोबोटिक वेल्डिंग सेल खरीदने से पहले पूछे जाने वाले प्रश्न

3डी विज़न लेजर सीम ट्रैकिंग की व्याख्या:प्वाइंट क्लाउड से वेल्ड पथ तक सेकंडों में

शुरुआती लोगों के लिए रोबोटिक वेल्डिंग सेल प्रोग्रामिंग: चरण-दर-चरण मार्गदर्शिका 2026
गोल बनाम आयताकार बनाम अनियमित: वर्कपीस ज्योमेट्री के साथ वेल्डिंग पोजिशनर कॉन्फ़िगरेशन का मिलान
रोबोटिक वेल्डिंग सेल आरओआई की गणना कैसे करें 2026: वास्तविक दुनिया के मामलों के साथ पूरा टेम्पलेट