


कस्टम रोबोट वर्कस्टेशन और लेजर सिस्टम निर्माता



7वें एक्सिस रोबोट को कैसे स्थापित और एकीकृत करें: चरण-दर-चरण मार्गदर्शिका & सर्वोत्तम प्रथाएं
“ए7वें अक्ष रोबोट पिछले सप्ताह आ गया. मैनुअल है 200 पृष्ठों. हम कहाँ शुरू करें?”
यह मेरे द्वारा सुना जाने वाला सबसे सामान्य प्रश्न है. पर आधारित200+ फ़ील्ड स्थापनाएँ, यह मार्गदर्शिका आपको फर्श की तैयारी से लेकर प्रथम उत्पादन संचालन तक के हर चरण के बारे में बताती है.
भाग 1: स्थापना पूर्व तैयारी & सुरक्षा
इन्हें पूरा करें 5 अनबॉक्सिंग से पहले महत्वपूर्ण कदम:
1. फर्श का निरीक्षण- ट्रैक की पूरी लंबाई में समतलता मापें. मांग:±1मिमी प्रति 3 मीटर की दूरी पर. यदि आवश्यक हो तो स्व-समतल यौगिक का उपयोग करें.
2. एंकर योजना- लेआउट ड्राइंग के अनुसार बोल्ट छेद स्थानों को चिह्नित करें. 100-150 मिमी गहरी ड्रिल करें. रासायनिक एंकर का प्रयोग करें.
3. लेआउट सत्यापन- ट्रैक अनुभागों को यथास्थान रखें. सत्यापित करें कि रोबोट सभी स्टेशनों तक पहुंचता है. केबल ड्रैग चेन क्लीयरेंस की जाँच करें.
4. सुरक्षा क्षेत्र योजना- ए7वें अक्ष रोबोट एक बड़ा खतरा क्षेत्र बनाता है. अधिकतम पहुंच से कम से कम 500 मिमी दूर सुरक्षा बाड़ लगाएं.
5. उपकरण की तैयारी- परिशुद्धता स्तर, लेजर संरेखण उपकरण, टौर्क रिंच, उठाने का उपकरण.
सबसे पहले सुरक्षा:यांत्रिक स्थापना से पहले सभी बिजली स्रोतों को लॉक/टैग आउट करें.
भाग 2: यांत्रिक स्थापना - चरण दर चरण
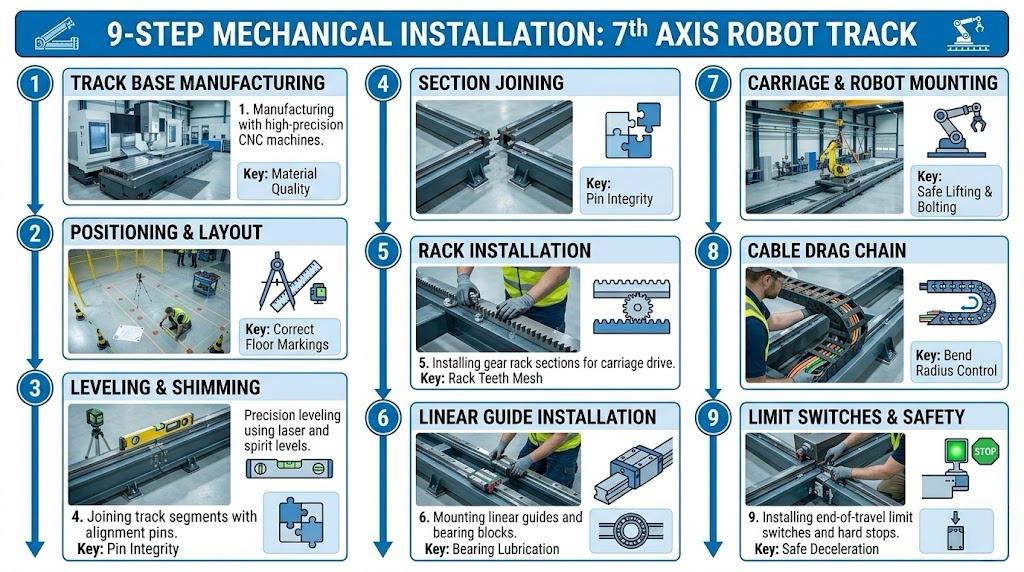
कदम 1: ट्रैक बेस निर्माण (पूर्व स्थापना)
उच्च गुणवत्ता7वें अक्ष रोबोट उचित विनिर्माण से शुरू होता है: उच्च शक्ति वाला स्टील/कच्चा लोहा → तनाव से राहत → सीएनसी मशीनिंग → सीधापन0.1 मिमी प्रति मीटर के भीतर.
कदम 2: ट्रैक पोजीशनिंग- पहले खंड को घर की स्थिति में रखें. लेआउट चिह्नों के साथ संरेखित करें.अभी बोल्ट मत लगाओ.
कदम 3: लेवलिंग (सबसे महत्वपूर्ण कदम)- रेल की सतह पर सटीक स्तर रखें. लेवलिंग बोल्ट समायोजित करें. लक्ष्य:पूरी लंबाई पर ±0.5 मिमी. लंबे ट्रैक के लिए लेजर का प्रयोग करें.
कदम 4: अनुभाग जुड़ना- संरेखण पिन के साथ बट अनुभाग. रेल संयुक्त कदम0.1 मिमी से कम. टोक़ बोल्ट (200-300 एनएम). स्प्लिस प्लेटें स्थापित करें.
कदम 5: रैक स्थापना- साफ सतह. घर की स्थिति से स्थापित करें. संयुक्त अंतराल बनाए रखें0.5-1.0मिमी. संरेखण स्थिरता का प्रयोग करें.
कदम 6: रैखिक गाइड स्थापना- साफ सतह. पहले संदर्भ रेल स्थापित करें. दूसरी रेल को समानांतर संरेखित करें. प्री-लोड बियरिंग ब्लॉक.
कदम 7: गाड़ी और माउंटिंग प्लेट-गाड़ी को गाइडों पर रखें. माउंटिंग प्लेट स्थापित करें. स्तर सत्यापित करें. माउंट रोबोट. विशिष्ट करने के लिए टोक़.
कदम 8: केबल खींचें श्रृंखला- ट्रैक के किनारे लेटें. न्यूनतम मोड़ त्रिज्या सुनिश्चित करें. छुट्टी 10-15% केबल ढीला.
कदम 9: सीमा स्विच और होम सेंसर- दोनों सिरों पर हार्ड लिमिट स्थापित करें. होम सेंसर स्थापित करें. बिजली देने से पहले परीक्षण करें.
भाग 3: विद्युत एकीकरण, सर्वो ट्यूनिंग & प्रोग्रामिंग
कदम 10: बिजली का संपर्क- सर्वो ड्राइव को पावर से कनेक्ट करें. फीडबैक केबल कनेक्ट करें. ड्राइव को रोबोट नियंत्रक से कनेक्ट करें (ईथरकैट/प्रोफिनेट/डिवाइसनेट). ठीक से पीस लें.
कदम 11: रोबोट नियंत्रक विन्यास
- फैनुक:बाह्य अक्ष कॉन्फ़िगर करें. अक्ष पैरामीटर सेट करें. I/O असाइन करें. शारीरिक नियम.
- एबीबी:रोबोटस्टूडियो में बाहरी अक्ष जोड़ें. ड्राइव पैरामीटर कॉन्फ़िगर करें. जांचना.
- चिल्लाना:वर्कविज़ुअल में बाहरी अक्ष कॉन्फ़िगर करें. गतिज मॉडल सेट करें. मास्टर अक्ष.
कदम 12: सर्वो ट्यूनिंग- ऑटो-ट्यूनिंग से शुरुआत करें. लाभ/अभिन्न/व्युत्पन्न मूल्यों को समायोजित करें. परीक्षण चरण प्रतिक्रिया. लक्ष्य:कोई दृश्यमान कंपन नहीं, न्यूनतम निम्न त्रुटि.
कदम 13: समन्वय अंशांकन- समन्वय प्रणाली को परिभाषित करें. घर की स्थिति सिखाओ. सकारात्मक दिशा सत्यापित करें. एकाधिक पदों का परीक्षण करें.
कदम 14: सुरक्षा एकीकरण- एसटीओ को सुरक्षा रिले से कनेक्ट करें. ई-स्टॉप का परीक्षण करें. हल्के पर्दे सत्यापित करें. सभी परीक्षणों का दस्तावेजीकरण करें.
कदम 15: प्रथम गति परीक्षण- साफ़ क्षेत्र. जोग और 10% रफ़्तार. असामान्य शोरों को सुनें. सीमा स्विच सत्यापित करें. धीरे-धीरे गति बढ़ाएं 100%.
भाग 4: सामान्य समस्याएँ एवं समाधान
| संकट | मूल कारण | समाधान |
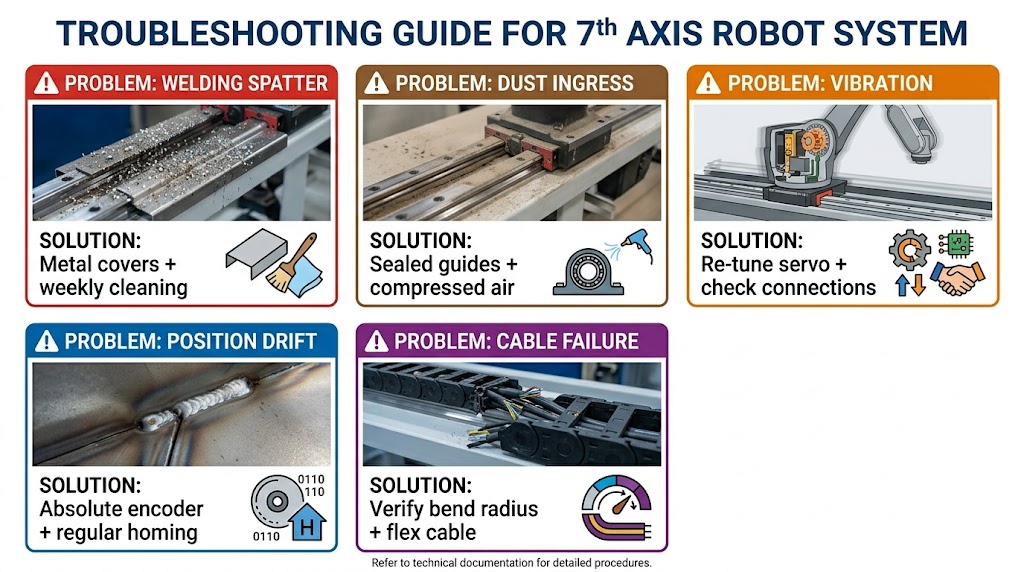
| वेल्डिंग छींटे से क्षति | रेल और रैक पर छींटे | धातु कवर/धौंकनी स्थापित करें; IP67 मोटर का उपयोग करें; साप्ताहिक साफ़ करें |
| धूल का प्रवेश | धूल रैखिक गाइडों में प्रवेश करती है | सीलबंद गाइडों का प्रयोग करें; सकारात्मक दबाव; दैनिक संपीड़ित हवा |
| कंपन | ख़राब सर्वो ट्यूनिंग या ढीला कनेक्शन | सर्वो को पुनः ट्यून करें; कनेक्शन जांचें; त्वरण कम करें |
| स्थिति बहाव | थर्मल विस्तार या एनकोडर बहाव | नियमित रूप से घर जाएं; पूर्ण एनकोडर का उपयोग करें; वार्म-अप की अनुमति दें |
| केबल श्रृंखला विफलता | बेंड रेडियस से अधिक या गलत केबल | मोड़ त्रिज्या सत्यापित करें; निरंतर फ्लेक्स केबल का उपयोग करें; मासिक निरीक्षण करें |
भाग 5: सुरक्षा प्रणाली डिज़ाइन
सुरक्षा क्यों महत्वपूर्ण है:ए7वें अक्ष रोबोट वेल्डिंग/पीसने वाले वातावरण में लगातार छींटे और धूल का सामना करना पड़ता है. बिना सुरक्षा के, घटक महीनों के भीतर विफल हो जाते हैं.
धातु आवरण (वेल्डिंग के लिए अनुशंसित):जस्ती या स्टेनलेस स्टील. टेलीस्कोपिंग डिज़ाइन. अत्यंत टिकाऊ. नुकसान: भारी.
धौंकनी (धूल के लिए अनुशंसित):नियोप्रीन-लेपित कपड़ा. अकॉर्डियन शैली. लाइटवेट, पूरी तरह से सील, कम लागत. नुकसान: छींटे से जलाया जा सकता है.
सुरक्षा चयन मार्गदर्शिका:
| पर्यावरण | अनुशंसित सुरक्षा | अतिरिक्त उपाय |
| भारी वेल्डिंग (कार्बन स्टील) | धातु आवरण | IP67 मोटर्स, साप्ताहिक सफ़ाई |
| हल्की वेल्डिंग | धातु या धौंकनी | छींटे रोधी स्प्रे |
| पीसना/ढलाई करना | धातु + सीलबंद गाइड | सकारात्मक दबाव |
| साफ़ कमरा | धौंकनी | कम कण वाली सामग्री |
भाग 6: हमारा एकीकरण सेवा अनुभव
साथ 1,500+ वैश्विक परियोजनाएं और 200+ फ़ील्ड स्थापनाएँ, हमारी प्रक्रिया:
- पूर्व-स्थापना सर्वेक्षण (1 दिन)- फर्श मापें, एंकरों को सत्यापित करें, बाधाओं की पहचान करें
- ऑन-साइट स्थापना (2-5 दिन)- यांत्रिक स्थापना, लेजर लेवलिंग, विद्युत एकीकरण, सर्वो ट्यूनिंग
- प्रोग्रामिंग & परीक्षण (1-2 दिन)- बाहरी अक्ष कॉन्फ़िगर करें, परीक्षण कार्यक्रम विकसित करें, चक्र समय सत्यापित करें
- प्रशिक्षण (1 दिन)-दैनिक संचालन, रखरखाव चेकलिस्ट, समस्या निवारण, सुरक्षा
- प्रलेखन- जैसा कि निर्मित चित्र, रखरखाव कार्यक्रम, स्पेयर पार्ट्स की सूची, कमीशनिंग रिपोर्ट
ग्राहक प्रतिक्रिया:
“आपका तकनीशियन सोमवार को आया. गुरुवार दोपहर तक, हमारा7वें अक्ष रोबोट वेल्डिंग कर रहा था. प्रशिक्षण संपूर्ण था - हमारी रखरखाव टीम अब सब कुछ संभालती है।” - ऑटोमोटिव टियर 1 देने वाला
“हमने किसी अन्य आपूर्तिकर्ता को स्थापित करने का प्रयास किया7वें अक्ष रोबोट हम स्वयं. तीन सप्ताह के बाद, हमने आपकी टीम को काम पर रखा है. आपके पास यह चल रहा था 4 दिन.” - भारी उपकरण निर्माता
भाग 7: रखरखाव कार्यक्रम
| आवृत्ति | कार्य |
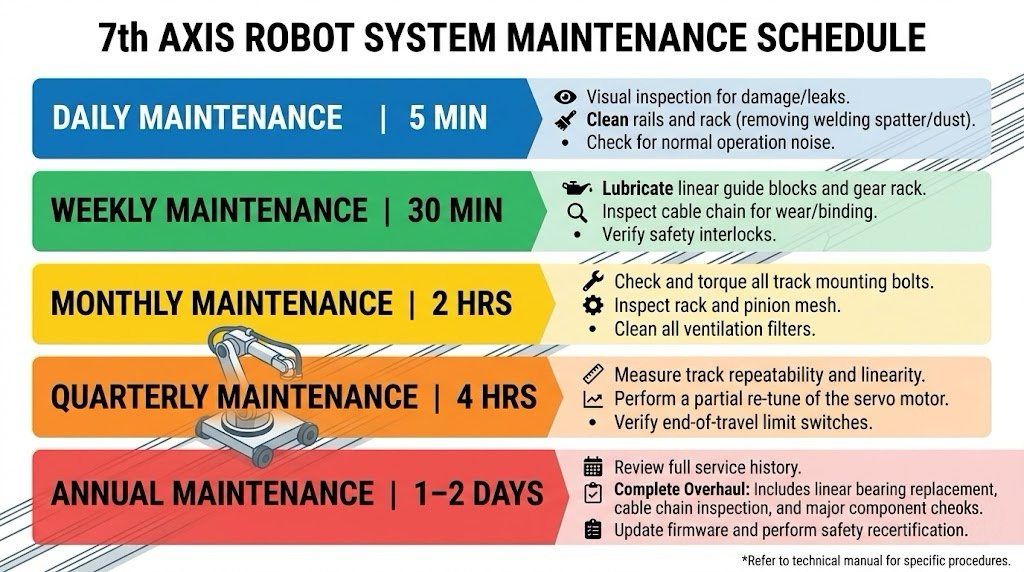
| दैनिक (5 मिन) | दृश्य निरीक्षण, स्वच्छ पटरियाँ, शोर सुनो, घर सत्यापित करें |
| साप्ताहिक (30 मिन) | रेल और रैक को लुब्रिकेट करें, ड्रैग चेन का निरीक्षण करें, सीमा स्विच की जाँच करें, कवर पोंछें |
| महीने के (2 घंटे) | पूर्ण यांत्रिक निरीक्षण, रैक घिसाव की जाँच करें, असर ब्लॉकों का निरीक्षण करें, ई-स्टॉप का परीक्षण करें |
| त्रैमासिक (4 घंटे) | पुनरावृत्ति मापें, यदि आवश्यक हो तो सर्वो को पुनः ट्यून करें, घिसे हुए वाइपर को बदलें, री-टॉर्क एंकर |
| वार्षिक (1-2 दिन) | संपूर्ण सिस्टम निरीक्षण, क्षतिग्रस्त कवर बदलें, पुनर्अंशांकन पर विचार करें |
अगले भाग में आ रहा हूँ 5
शीर्षक:7वेल्डिंग अनुप्रयोगों के लिए वें एक्सिस रोबोट: वास्तविक दुनिया के मामले का अध्ययन & आरओआई विश्लेषण
कवर:तीन वेल्डिंग केस अध्ययन, उत्पादकता तुलना से पहले/बाद में, वास्तविक आरओआई गणना, से सबक 50+ अधिष्ठापन
अब कार्रवाई करो
आपने पूरा सीख लिया है7वें अक्ष रोबोट स्थापना प्रक्रिया. अब इस ज्ञान को अपने प्रोजेक्ट पर लागू करें.
हम संपूर्ण 7वीं अक्ष रोबोट एकीकरण सेवाएं प्रदान करते हैं:पूर्व-स्थापना सर्वेक्षण, यांत्रिक स्थापना, विद्युत एकीकरण, सर्वो ट्यूनिंग, प्रशिक्षण, प्रलेखन.
लेखक की पहचान
मैं रोबोटिक वेल्डिंग सिस्टम एकीकरण विशेषज्ञ हूं12+ साल उद्योग में विशेषज्ञता का अनुभव7वें अक्ष रोबोट स्थापना और एकीकरण. मेरी कंपनी के पास है26+ साल विशेषज्ञता का, रखती है40+ पेटेंट, और पूरा हो गया है1,500+ वैश्विक परियोजनाएँ. मैंने व्यक्तिगत रूप से निरीक्षण किया है200 फ़ील्ड स्थापनाएँकारोबोटिक 7वीं धुरी प्रणाली.
अद्यतन: मई 2026
संदर्भ & इंजीनियरिंग अनुपालन मानक
- नागरिक & फाउंडेशन सहनशीलता:
- ए.सी.आई 117-10:भारी औद्योगिक फर्श के लिए अमेरिकी कंक्रीट संस्थान विशिष्टता, के लिए वैश्विक बेंचमार्क स्थापित करना ±1मिमी उच्च गति वाले रैखिक ट्रैकों के लिए आवश्यक समतल मानदंड.
- आईएसओ 230-1:2012:लेज़र इंटरफेरोमेट्री का उपयोग करके बहु-खंड रैखिक बिस्तरों की ज्यामितीय और गतिक सीधापन माप के लिए परीक्षण कोड.
- मैकेनिकल मेट्रोलॉजी & गियरिंग मानक:
- एजीएमए 2015-1-ए01:संरचनात्मक प्रतिक्रिया स्थापित करने के लिए अंतर्राष्ट्रीय मानक, पिच संरेखण, और संयुक्त गैप पैरा मंत्रियों ($0.5mm∼1.0mm$) यह मुश्किल है स्ट्रिसल रैक-एंड-पिनियन ड्राइव इकाइयाँ.
- वीडीआई 2861:जर्मन इंजीनियर्स एसोसिएशन गतिशील संरचनात्मक भार के तहत रैखिक गाइड रेल की सटीक हैंडलिंग और गतिज स्प्लिसिंग के लिए मार्गदर्शन करता है.
- निर्माता OEM एकीकरण प्रोटोकॉल:
- FANUC B-83284EN मैनुअल:R-30iB नियंत्रकों पर स्वतंत्र/सिंक्रनाइज़ बाहरी अक्ष स्थापित करने के लिए कोर इंजीनियरिंग संदर्भ, वास्तविक समय सर्वो ट्यूनिंग और लाभ शमन सहित.
- एबीबी 3HAC050941-001 मैनुअल:रोबोटस्टूडियो के भीतर बाहरी ट्रैक प्रोफाइल लोड करने और प्रोफिनेट/ईथरकैट के माध्यम से मल्टीमूव क्रॉस-टॉक को सिंक्रनाइज़ करने के लिए तकनीकी डेटाबेस.
- कूका वर्कविज़ुअल केएसएस 8.6:रोबोट के मूल गतिज परिवर्तन मैट्रिक्स में गैर-कुका बाहरी रैखिक मोटर्स को एकीकृत करने के लिए सॉफ्टवेयर कॉन्फ़िगरेशन मैनुअल.
- कार्यात्मक सुरक्षा & जोखिम आकलन:
- आईएसओ में 10218-1:2011 / एएनएसआई/आरआईए आर15.06-2014:औद्योगिक रोबोट और रोबोट सिस्टम सुरक्षा आवश्यकताएँ. यह ढांचा 500 मिमी पूर्ण खतरा निकासी गणना और दोहरे चैनल एसटीओ को नियंत्रित करता है (सुरक्षित टॉर्क बंद) वायरिंग प्रोटोकॉल का उपयोग हमारे यहां किया जाता है 1,500+ मई तक वैश्विक तैनाती 2026.
संबंधित पोस्ट
रोबोटिक लेजर वेल्डिंग के लिए विज़न सिस्टम क्यों आवश्यक हैं?

2026 वेल्डिंग स्वचालन दर्द बिंदु: क्यों प्रतिस्पर्धी फ़ैक्टरियाँ रोबोट पोजिशनर का चयन कर रही हैं?

6 रोबोटिक लेजर वेल्डिंग में सामान्य चुनौतियाँ और उन्हें कैसे हल करें

कैसे रोबोटिक लेजर वेल्डिंग ऑटोमोटिव लाइटवेटिंग को सक्षम बनाती है: हाई-स्ट्रेंथ स्टील से लेकर एल्युमीनियम बॉडी तक

रोबोटिक लेजर वेल्डिंग बनाम की एक व्यापक तुलना. एमआईजी और टीआईजी वेल्डिंग: आपके लिए कौन अच्छा है?
