


Fabricant de postes de travail robotisés et de systèmes laser personnalisés



Programmation de mouvements coordonnés: Faire bouger votre robot et votre positionneur comme une seule chaîne cinématique
La plupart des usines achètent un robot et un positionneur comme deux machines. Ils les connectent ensemble, exécuter le programme du robot, et déclencher le positionneur avec une sortie numérique entre les passes. Le résultat « fonctionne » — jusqu'à ce que vous regardiez la soudure. La torche s'arrête à chaque index, l'arc redémarre à froid, la couture présente une ondulation à chaque joint, et le rendement du premier passage n'atteint jamais ce que la brochure promettait. Le problème n'est pas l'équipement. C'est que les deux machines n'ont jamais été programmées comme une seule.
Cet article explique la programmation de mouvements coordonnés: la pratique consistant à traiter le positionneur comme un axe intégral du contrôleur du robot afin que les deux se déplacent à partir d'une seule trajectoire. Nous couvrons l'interpolation d'axe externe, Synchronisation EtherCAT, lissage du chemin, et l'avantage, en termes de qualité de soudure, de conserver le point central de l'outil (TCP) à vitesse constante. L’objectif est une cellule dans laquelle le robot et le positionneur ne sont pas deux appareils qui coopèrent : ils forment une seule chaîne cinématique..
Note: La méthodologie de coordination reflète la pratique d'intégration du positionneur ROBOPTIX dans les cellules servocommandées, avec références croisées avec des recherches évaluées par des pairs sur le comportement du bain de soudure en fonction de la position (Parc et coll., 2019, Sciences appliquées; Liu et coll., 2023, Matériels) et ISO 9283 méthodes de test des performances des robots.
1. « L’intégration » n’est pas un bon objectif
L'intégration implique deux systèmes indépendants connectés aux bords. Contrôle basé sur la gâchette : le robot soude une passe, envoie un signal, le positionneur tourne, le robot reprend : l'intégration est-elle. C’est aussi pourquoi tant de cellules sont sous-performantes. Chaque fois que le positionneur bouge, le robot est garé; à chaque fois que le robot bouge, le positionneur est garé. La soudure est construite en discret, morceaux stop-start, et les défauts s'accumulent à chaque frontière entre eux.
Le meilleur objectif est la coordination: un contrôleur planifie une trajectoire qui inclut à la fois les six axes du robot et les axes de rotation du positionneur. Le positionneur devient partie intégrante du modèle cinématique du robot. Quand cela arrive, l'arc ne s'arrête jamais car le positionneur n'a jamais à attendre son tour.
2. Une chaîne cinématique: Le positionneur comme extension du robot
Cinématiquement, une cellule de soudage est un arbre de liens. La base du robot est la racine, les axes du robot sont des branches, la torche est l'effecteur final, et la pièce est maintenue par le positionneur. En mouvement coordonné, les axes du positionneur sont ajoutés à la même chaîne cinématique que le contrôleur du robot résout, donc déplacer le positionneur est mathématiquement la même opération que déplacer une articulation de robot. Le contrôleur ne voit plus « robot + positionneur »; il voit un bras plus long traverser la pièce.
2.1 Axe 7, 8, et 9 dans le contrôleur
La plupart des contrôleurs industriels vous permettent de déclarer des axes externes (généralement les axes de rotation et d'inclinaison du positionneur) et de les affecter au même groupe de mouvements que le robot.. Une fois déclaré, le positionneur est un axe 7, 8, ou 9 dans la solution de coordonnées interne du contrôleur. Une seule instruction de mouvement peut désormais commander simultanément le robot et le positionneur., et le contrôleur calcule la cinématique inverse combinée afin que la torche suive la trajectoire prévue sur la pièce. L'axe externe n'est pas un périphérique; c'est une articulation que le planificateur optimise parallèlement à celle du robot.
2.2 Une trajectoire, Pas deux programmes
Avec le positionneur externalisé, vous ne gérez plus un programme de robot et un programme de positionneur séparé. Vous maintenez une trajectoire. Le chemin est défini dans la pièce (ou un utilisateur) cadre, et le contrôleur distribue automatiquement le mouvement requis entre le robot et le positionneur. Si la pièce doit rester plate pendant le déplacement de la couture, le contrôleur incline le positionneur et rapproche le robot pour maintenir la soudure dans la bande 1G/2G – exactement le contrôle de position P02 décrit, maintenant exécuté en continu plutôt que par étapes discrètes. Un programme signifie une source de vérité sur l'endroit où la soudure doit être.
3. Interpolation sur axe externe
L'interpolation est la façon dont le contrôleur remplit l'espace entre deux points appris avec un mouvement fluide. En mode autonome, le robot interpole ses propres six axes. En mode coordonné, le contrôleur interpole les axes du robot et les axes du positionneur externe ensemble, recherche d'un chemin synchronisé où la part de mouvement entre eux est décidée image par image pour conserver le TCP sur la soudure. C'est le cœur de la coordination: pas deux interpolateurs fonctionnant en parallèle, mais un interpolateur qui possède tous les axes.
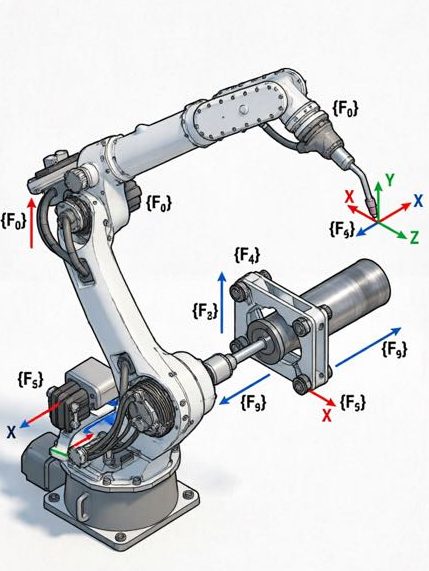
3.1 Calibrage du cadre du positionneur sur la base du robot
Le mouvement coordonné est aussi précis que la relation de trame entre le robot et le positionneur. Avant le premier mouvement coordonné, le zéro du positionneur doit être calibré sur le châssis de base du robot, généralement en pilotant le TCP du robot jusqu'à des références connues sur le mandrin ou la plaque frontale du positionneur., ou par un étalonnage laser ou ballbar. Si vous vous trompez, la cinématique combinée du contrôleur est construite sur une fausse prémisse: le robot « pensera » que la pièce se trouve quelque part où elle ne se trouve pas, et la soudure sera compensée par une erreur constante ou tournante. Cet étalonnage du cadre est l'étape la plus ignorée lors des démarrages sur le terrain, et la cause la plus courante de « le programme s'exécute mais la soudure est incorrecte ».
4. Synchronisation EtherCAT et trame de synchronisation
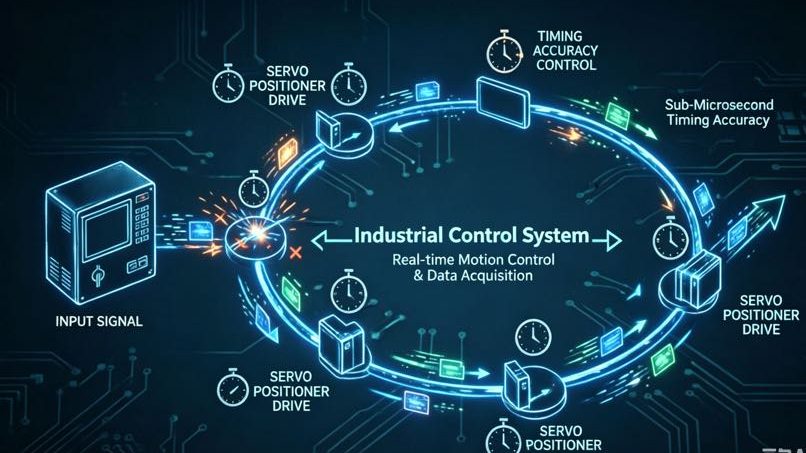
Pour que le robot et le positionneur se déplacent comme un seul corps, leurs lecteurs doivent partager une base de temps commune. Un positionneur en retard par rapport au robot, même de quelques millisecondes, produit un défaut de couture visible, car les deux mouvements ne sont plus cohérents géométriquement au moment du soudage : la torche est sur un point de la trajectoire alors que la pièce a dérivé légèrement en arrière. La synchronisation est ce qui les maintient verrouillés.
4.1 Horloges distribuées et gigue
EtherCAT avec horloges distribuées donne à chaque servomoteur un horodatage synchronisé, ainsi les axes du robot et du positionneur exécutent leurs positions commandées au même instant de contrôle. La « trame de synchronisation » est le message réseau qui les verrouille. La gigue (la variation de ce timing) est l'ennemi. Les servopositionneurs ROBOPTIX utilisent la synchronisation d'horloge distribuée EtherCAT afin que l'axe du positionneur suive le groupe de mouvements du robot avec une cohérence inférieure à la milliseconde., c'est ce qui permet à une soudure continue de couvrir une pièce en rotation sans redémarrage à froid. Là où les anciennes liaisons analogiques ou à trains d'impulsions introduisaient des dizaines de millisecondes de dérive, EtherCAT maintient la chaîne serrée. L'examen pratique est simple: commander un mouvement hélicoïdal coordonné et définir le timing de l'axe; si le positionneur est en retard, la couture vous le dit avant l'oscilloscope.
5. Vitesse TCP constante à travers la soudure
Le gain de la coordination est une vitesse constante de l'outil au centre du point. Dans les cellules basées sur des déclencheurs, le TCP alterne entre pleine vitesse et zéro à chaque index; dans des cellules coordonnées, le TCP se déplace à travers la soudure à une vitesse constante tandis que le positionneur fait tourner la pièce située en dessous. Le robot suit le chemin; le positionneur assure la rotation; ni l'un ni l'autre ne s'arrête.
5.1 Pourquoi les arrêts et les démarrages détruisent la soudure
Quand l'arc s'arrête et redémarre, le bain de soudure refroidit et refond, laisser un tour froid, un redémarrage sans fusion, ou une ondulation visible, et pics d'apport de chaleur à chaque redémarrage. Vitesse TCP constante, obtenue parce que le positionneur effectue la rotation tandis que le robot maintient le trajet de la torche, maintient l'apport de chaleur uniforme et le profil des billes cohérent. Il s'agit du même document physique de Park et Liu pour le comportement du pool dépendant de la position.: maintenir la soudure dans une bande gravitationnelle et positionnelle cohérente stabilise la piscine, et le mouvement coordonné est ce qui maintient cette bande en continu plutôt que par étapes stationnaires (Parc et coll., 2019; Liu et coll., 2023).
6. Lissage du chemin et mouvement mixte
Même avec coordination, un programme naïf crée des coins: la trajectoire passe par chaque point appris et décélère pour satisfaire à la précision. Le lissage du chemin, souvent appelé fusion ou arrondi des coins, permet au contrôleur de couper le coin avec un rayon défini., donc le TCP ne s'arrête jamais complètement. Le positionneur et le robot partagent le chemin mixte, et la soudure traverse ce qui serait autrement une butée dure. Le compromis est réel: un lissage excessif sacrifie la précision dans les coins, le rayon est donc ajusté par application – serré lors des passes de racine de précision, plus lâche sur les filets longs. Les cellules coordonnées exposent cela comme un seul paramètre défini sur le robot et le positionneur., plutôt que deux réglages de lissage indépendants qui se combattent et produisent une couture différente à chaque passage.
7. La constante de gravité: Comment la coordination protège la qualité de la soudure
Le mouvement coordonné n’est pas seulement plus fluide; c'est un contrôle de qualité. En faisant tourner continuellement la pièce pour maintenir la soudure dans la bande plate ou horizontale, la cellule maintient un vecteur de gravité presque constant au niveau de la piscine (le principal déterminant de la stabilité de la flaque d'eau) au lieu de laisser la piscine se balancer à travers les zones verticales et aériennes lorsque la pièce est repositionnée par étapes.
7.1 Comportement du pool en fonction de la position
Des travaux évalués par des pairs montrent que le comportement du bain de soudure et la qualité du cordon varient fortement en fonction de la position de soudage., parce que la gravité draine et déstabilise la piscine dans les orientations aériennes et verticales (Parc et coll., 2019, sur les postes GMAW; Liu et coll., 2023, sur VPPA dans tous les postes). Le mouvement coordonné transforme cette découverte en règle de conception de cellules: maintenir la piscine dans la bande plate/horizontale en déplaçant la pièce, pas en s'arrêtant pour se repositionner. Le positionneur fait la rotation; le robot fait le suivi; le contrôleur les garde comme un seul. Le résultat est la qualité de position plate du P02, maintenu tout au long de la couture plutôt que réinitialisé à chaque index. Autrement dit, la coordination est la façon dont vous opérationnalisez la physique de la gravité de P01 sur toute une partie.
8. Trois échecs qui brisent les programmes coordonnés
Le mouvement coordonné échoue de manière prévisible. Les connaître raccourcit une startup de quelques semaines à quelques jours, parce que chacun a une solution spécifique plutôt qu’un vague « la cellule ne se sent pas bien ».
8.1 Incompatibilité de cadre, Dérive de synchronisation, Singularité du positionneur
- Incompatibilité de cadre: Le zéro du positionneur n'a jamais été calibré sur la base du robot, donc les cinématiques combinées sont décalées. Réparer: exécuter l'étalonnage du cadre avant le premier mouvement coordonné, et revérifiez-le après toute modification mécanique de la cellule.
- Dérive de synchronisation: Le lien réseau permet une gigue temporelle, donc le positionneur est en retard sur le robot. Réparer: utiliser un bus de terrain synchronisé (Horloges distribuées EtherCAT) et vérifiez la synchronisation avec un mouvement de test limité plutôt que de supposer que le lien est étroit.
- Singularité du positionneur: À certains angles d'inclinaison, le positionneur perd son autorité mécanique ou le contrôleur atteint une limite cinématique, forcer un arrêt à mi-soudure. Réparer: planifier le chemin pour éviter les orientations singulières du positionneur, ou ajoutez un axe redondant pour que le robot puisse reprendre le mouvement à travers cette zone.
9. Exemple de champ: Une cellule à 3 axes optimisée pour un mouvement fluide
Un client ROBOPTIX a fait fonctionner un positionneur 2 axes à côté d'un robot 6 axes en mode déclenchement: le robot a soudé un 300 passe mm, a signalé au positionneur d'indexer 15°, répété. Le rendement du premier passage a stagné près de 80% avec des défauts de recouvrement à froid à chaque index, et la cellule était sur le point d'être re-cotée avec un robot plus rapide. Après avoir reconfiguré le positionneur en tant qu'axes externes 7 à 8 dans le contrôleur du robot, calibrage du cadre du positionneur, et activation de la synchronisation EtherCAT avec la fusion de chemins, la cellule a parcouru la couture comme une trajectoire continue à vitesse TCP constante. Les défauts d'index ont disparu, et le rendement du premier passage a dépassé 97%. Le matériel n'a pas changé, le modèle de programmation a changé. Coordination, pas plus d'équipement, c'était la solution, et cela coûte une fraction de la mise à niveau du robot proposée.
10. Quand la coordination n’en vaut pas la peine
La coordination n’est pas gratuite, et pour certains travaux, c'est exagéré. Si votre pièce est soudée dans une seule position sans rotation entre les passes (une couture courte sur un montage qui la présente déjà plate), le contrôle par gâchette est parfaitement adéquat., et la configuration supplémentaire de l'étalonnage du cadre et de la vérification de la synchronisation ne vous rapporte pas grand-chose. La coordination s'avère payante lorsque la soudure se déplace autour d'une pièce qui doit tourner en permanence, lorsque le rendement du premier passage est limité par des défauts de redémarrage, ou lorsque vous investissez déjà dans un servopositionneur dont le modèle à déclenchement ne peut pas utiliser la précision. Dépensez l'ingénierie là où réside le taux de défauts; sautez-le là où un simple signal fait le travail.
Foire aux questions
Q: Quelle est la différence entre intégrer et coordonner un positionneur?
UN: L'intégration connecte deux systèmes autonomes qui se relaient: le robot soude, signale ensuite au positionneur d'indexer. La coordination traite le positionneur comme un axe externe dans le contrôleur du robot afin que les deux se déplacent à partir d'une même trajectoire.. La coordination supprime le cycle arrêt-démarrage qui provoque des défauts de redémarrage à froid et un apport de chaleur inégal.
Q: Ai-je besoin d'EtherCAT pour coordonner le mouvement du robot et du positionneur?
UN: Vous avez besoin d'un bus de terrain synchronisé avec une base de temps commune. EtherCAT avec des horloges distribuées est le choix courant car il maintient la synchronisation des axes dans une gigue inférieure à la milliseconde.; les liaisons analogiques ou à train d'impulsions dérivent généralement suffisamment (des dizaines de millisecondes) pour apparaître sous forme de défauts de joint lors d'une soudure continue.
Q: Pourquoi l'étalonnage du cadre du positionneur est-il si important?
UN: Le mouvement coordonné résout les cinématiques combinées depuis la base du robot jusqu'à la pièce en passant par le positionneur.. Si le zéro du positionneur est mal calibré sur le châssis du robot, chaque mouvement coordonné est construit sur une fausse géométrie et les points de soudure sont décalés. Il s'agit de l'étape de démarrage la plus ignorée et de la cause la plus fréquente d'un programme qui s'exécute mais qui soude mal..
Q: Un mouvement coordonné peut-il vraiment améliorer la qualité de la soudure, ou juste de la vitesse?
UN: Les deux, mais la qualité est l'effet le plus fort. La vitesse TCP constante et la rotation continue des pièces maintiennent la piscine dans une bande gravitationnelle stable, éliminer les défauts de redémarrage à froid. Recherche sur le comportement des piscines en fonction de la position (Parc, 2019; Liu, 2023) prend en charge le maintien d'une position de soudage constante pour une qualité de cordon - et la coordination est la façon dont vous le maintenez tout au long du joint.
Traiter un positionneur comme une machine distincte avec laquelle le robot « parle » bouche votre cellule avec une qualité stop-start. La programmation de mouvements coordonnés supprime ce plafond: déclarer le positionneur comme axes externes dans le contrôleur du robot, calibrer son châssis à la base du robot, synchroniser les disques sur une base de temps commune avec les horloges distribuées EtherCAT, et laissez une trajectoire conduire les deux. La soudure s'exécute ensuite à une vitesse TCP constante avec la pièce en rotation continue pour maintenir la bande plate/horizontale - exactement les conditions de stabilité par gravité que la recherche lie à de meilleurs pools..
ROBOPTIX positionneurs servo (le B008 à B011、B012 unités multi-axes) sont livrés prêts pour EtherCAT et sont configurés comme axes externes dans les principaux contrôleurs de robots, avec prise en charge des applications pour l'étalonnage du cadre et la vérification de la synchronisation. Pour les cellules où le rendement au premier passage compte plus que le temps de cycle brut, la coordination est la mise à niveau qui se rentabilise en réduction des défauts plutôt qu'en matériel.
Le prochain article de cette série pousse la question de l'exactitude plus loin.: comment vérifier, avec trackers laser et ISO 9283, que la cellule coordonnée détient réellement la répétabilité revendiquée par la fiche technique.
Prêt à coordonner votre cellule?
Contact ROBOPTIX avec la marque de votre robot et la géométrie de la pièce pour une configuration d'axe externe et un plan de calibrage du cadre.
À propos de l'auteur
Expérience & Informations d'identification
Spécialiste de l'intégration de systèmes de soudage robotisés avec 12+ années d'expérience directe en matière de projets axées sur la sélection et l'intégration de positionneurs de robots. A fourni des conseils à 300+ usines à travers l’Amérique du Nord, Europe, et l'Asie. Toutes les données de spécification de cet article sont tirées du H réel / B / L / Fiches techniques des produits de la série U.
Contexte de l'entreprise: 26+ années d'ingénierie en automatisation du soudage, 40+ brevets actifs, 1,500+ projets réalisés à l'échelle mondiale, environ 70% impliquant l'intégration du positionneur de robot.
Certifications
- OIN 9001: 2015 (GB/T 19001-2016) — Système de gestion de la qualité
- GJB 9001C-2017 — Système de gestion de la qualité des équipements militaires/armes
- CE UE — Directive Machines 2006/42/CE (Certifié. Non. M.2026.206.C134866)
- Entreprise de haute technologie — Cert. Non. GR202341000595 (Publié en novembre. 2023)
Dernière mise à jour: juin 2026
Références
[1] Parc, J.-H., Kim, S.-H., Lune, H.-S., & Kim, M.-H.. (2019). Influence de la gravité sur le comportement du bain en fusion et analyse de la microstructure sur diverses positions de soudage dans le soudage à l'arc métallique sous gaz pulsé. Sciences appliquées, 9(21), 4626.
[2] Liu, J., Jiang, F., Chen, S., Xu, B., Zhang, G., Cheng, W., & Maman, X. (2023). Mécanismes d'influence gravitationnelle sur le comportement du bain de soudure et les performances des cordons de soudure lors du soudage à l'arc plasma à polarité variable dans différentes positions de soudage. Matériels, 16(19), 6457.
ARTICLES CONNEXES

Fabrication sans fixation: Lorsqu'un positionneur de soudage remplace des gabarits complexes, Soudures de pointage, et temps de grue

Guide d'achat d'un positionneur de robot 2026:Adaptez votre budget au bon système

Comment se forment les défauts de soudage robotisé – et dans quelle mesure un positionneur robot peut-il les réparer?

Comment calculer le retour sur investissement d'une cellule de soudage robotisée 2026: Modèle complet avec des cas réels

5 Questions à poser avant d'acheter une cellule de soudage robotisée pour l'acier de construction
