Fabricant de postes de travail robotisés et de systèmes laser personnalisés



Cellule de soudage robotisée sans programmation: Guidé par la vision, Pas de pendentif d'apprentissage
Vous avez recherché « positionneur de soudage à vendre » et trouvé des machines. Mais le véritable obstacle dans la plupart des ateliers n’est pas le matériel : c’est le programmeur de robot que vous n’avez pas.. UN Cellule de soudage robotisée sans programmation supprime ce bloqueur: une caméra voit la pièce, le logiciel génère le chemin de soudure, et le robot et le positionneur le font fonctionner sans pendentif d'apprentissage ni programmation hors ligne.. Ce guide explique le fonctionnement des cellules guidées par la vision, d'où vient réellement leur précision, quelles pièces ils conviennent, et – honnêtement – là où ils ne sont toujours pas à la hauteur. Si vous n'avez pas encore choisi de famille de positionneurs, commencez par la sélection du type; pour la comparaison complète de la famille, voir la table des six familles.

Le goulot d’étranglement n’est pas le robot, c’est le programmeur
Une cellule robotique de soudage conventionnelle nécessite un programmeur qualifié pour faire fonctionner le robot., enseigner chaque point sur un pendentif, et ajustez le chemin pour chaque nouvelle partie. Environ 4 à 8 heures de temps d'apprentissage par nouveau lot, la programmation, et non le soudage, devient la tâche lente, étape coûteuse. Les magasins sans cette compétence paient un intégrateur pour chaque changement de dessin ou n'automatisent jamais du tout. La cellule de soudage robotisée sans programmation existe précisément pour cet atelier: il échange le programmeur contre une caméra et un algorithme.
Ce que signifie réellement « pas de programmation »
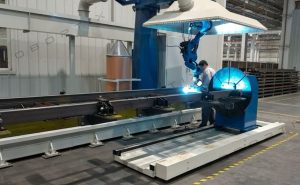
Cela ne veut pas dire « plus bête ». Cela signifie que le chemin est dérivé, pas enseigné. L'opérateur charge la pièce sur un positionneur, souvent un Positionneur de soudage de type L ou un positionneur rotatif à axe unique - et le système gère le reste. Pas de pendentif, pas de code, pas de licence de simulation hors ligne. ROBOPTIX construit toujours la cellule à partir des mêmes éléments de base coordonnés, donc « pas de programmation » est une couche d'utilisabilité au-dessus d'une véritable cellule à axe externe, pas un jouet. Le positionneur peut ensuite être déclaré comme axe externe et coordonné exactement comme n'importe quel autre..
Comment fonctionne une cellule guidée par la vision
Trois étapes remplacent le programmateur.
Localisation de la pièce : la caméra voit la pièce
Une caméra 3D ou à lumière structurée scanne la pièce chargée et la localise dans l'espace, dans le cadre du robot, sans aucune fixation ni marque de référence.. C'est ce qui rend la cellule sans luminaire: la pièce peut atterrir n'importe où dans l'enveloppe de travail. La précision de la localisation est la base sur laquelle tout le reste repose, donc ROBOPTIX calibre la caméra sur le châssis de base du robot lors de la mise en service.

Génération automatique de chemin
Le logiciel fait correspondre la géométrie numérisée à un modèle de caractéristique de soudure et génère le chemin de joint.: commencer, tisser, paramètres. L’opérateur l’approuve ou le pousse; ils ne le dessinent pas point par point. Parce que le chemin est généré dans l'espace cartésien, le contrôleur peut ensuite le planifier via le positionneur comme une seule chaîne cinématique-le même mouvement coordonné qu'une cellule programmée utilise, je viens de m'approvisionner différemment.
Exécution coordonnée
Le robot et un servo positionneur (déclaré comme axe externe) souder à vitesse TCP constante tout en le positionneur maintient la couture à plat (1G) position. La gravité stabilise la flaque d'eau au lieu de la combattre . Pas de rouleaux tournants : la pièce est maintenue sur une table rotative, axe d'inclinaison, ou entre centres pilotés, le tout asservi et coordonné avec le robot.
Les mathématiques: D'où vient la précision
Une cellule sans programmation vit ou meurt lors de l'étalonnage de la caméra, pas sur le robot. L'erreur de trajectoire de soudure que la pièce voit est la racine carrée des deux sources dominantes.: localisation de la vision et répétabilité du positionneur. Avec un système de vision localisant à ± 0,5 mm et un servo-positionneur ROBOPTIX maintenant une répétabilité de pose RP de ± 0,05 mm par ISO 9283:1998, l'erreur de chemin combinée est √(0.5² + 0.05²) ≈ ±0,50mm. La vision domine, nous énonçons donc la condition de localisation aussi strictement que la condition du robot: une affirmation « sans programmation » sans tolérance de localisation déclarée est la même demi-vérité qu'un nombre de répétabilité sans charge ni vitesse. ROBOPTIX prend en charge la vérification par laser tracker de l'ensemble de la chaîne.
À quelles pièces s'adapte une cellule sans programmation
Faites d'abord correspondre la famille à la géométrie de votre pièce : les pièces rondes et rotatives conviennent à un positionneur rotatif à axe unique; poutres, boîtes, et combinaison de travail multiface avec un positionneur de soudage de type L; les grands cadres irréguliers conviennent à un positionneur de soudage de type U. La couche sans programmation ajoute le plus de valeur là où les lots changent souvent et les volumes sont modérés : chaque nouveau dessin signifiait autrefois un programmeur., maintenant, cela signifie un scan de la caméra. Pour longtemps, coutures rotatives à orientation unique, un positionneur de poupée mobile coordonné au robot est souvent plus simple et tout aussi pratique . Laissez la géométrie, pas de commercialisation, conduire le choix.
Exemple travaillé
Atelier d'emploi à supports mixtes (robot + Positionneur de soudage de type L)
Un atelier de soudage à peu près 300 tranches mixtes par semaine utilisées pour rémunérer un intégrateur 4 à 8 heures de programmation en mode apprentissage pour chaque nouveau lot. Après être passé à une cellule de soudage robotisée sans programmation construite autour d'un positionneur de soudage de type L, la caméra a localisé et tracé chaque support sous 90 secondes. La configuration du premier article a été abandonnée 95%, le refixage entre les côtés a disparu car le positionneur présentait chaque visage à plat, et le magasin a arrêté de payer un programmeur à chaque changement de dessin. La coordination est ce qui a rendu la soudure sans intervention géométriquement possible.
Sans programmation, coordonné ou clé en main
| Approche | Nécessite des programmeurs de robots? | Idéal pour | Lien ROBOPTIX |
| Pas de programmation (vision) | Non | Mélange élevé, tolérance modérée, changements fréquents | Cette page |
| Cellule coordonnée | Oui (une fois) | Grand volume, tolérance stricte, mouvement complexe | Cellule coordonnée |
| Poste de travail clé en main | Non | Démarrage plus rapide, partie fixe reproductible | Clé en main |
Quand une cellule sans programmation n’est pas la réponse
Le guidage visuel n’est pas universel. Pour des tolérances très serrées (Classe ±0,1 mm), pièces hautement réfléchissantes ou translucides qui trompent un appareil photo, ou des géométries de joint exotiques que le modèle de caractéristiques ne peut pas reconnaître, une cellule coordonnée programmée avec un opérateur qualifié gagne . Auditez tout fournisseur avant de vous engager : une visite d’usine et le test au banc a dépassé une promesse de la fiche technique -et évaluer le coût total de possession sur cinq ans par rapport à l'autocollant. Une cellule sans programmation que vous utilisez uniquement sur trois numéros de pièce est une commodité coûteuse. Dépensez-le là où le mix le justifie; saute-le là où ce n'est pas le cas.
Quand NE PAS le choisir
Si vos pièces sont stables, famille à volume élevé, un poste de travail clé en main est moins cher à exploiter et plus facile à verrouiller. Si les tolérances sont serrées et les surfaces sont hostiles à la caméra, une cellule coordonnée programmée est le choix honnête. Jugement, pas de rituel, protège le budget.
ROBOPTIX construit la cellule de soudage robotisée sans programmation
ROBOPTIX associe le système de vision aux mêmes éléments de base coordonnés: un système de rails robotisés du 7ème axe qui étend la portée , une base de robots / Socle de robot qui définit le cadre de base stable, et positionneurs de servo-positionneur de poupée mobile, Positionneur de soudage de type L, Positionneur de soudage de type U, Positionneur rotatif horizontal à 3 axes, Positionneur d'inclinaison verticale, ou positionneur rotatif à axe unique – déclaré comme axes externes. Pour une partie fixe, le même matériel est livré comme un poste de travail clé en main; pour les processus laser, sur une plateforme prête pour le laser; et pour les géométries non standards, via le programme personnalisé. La cellule de soudage robotisée sans programmation est une configuration d'une cellule de robot de soudage, et non une configuration distincte., machine plus faible.

Foire aux questions
Q: Ai-je vraiment besoin d'aucune expérience en programmation de robots?
UN: Pour un fonctionnement quotidien, Non. Vous chargez la pièce et approuvez le chemin généré automatiquement; tu n'enseignes pas de points sur un pendentif. La mise en service initiale et toute pièce exotique bénéficient toujours du support technique ROBOPTIX.
Q: Quelle est la précision d’une cellule de vision sans programmation?
UN: L'erreur de trajectoire est la racine carrée de la localisation de la vision (±0,5 mm typique) et répétabilité du positionneur RP (±0,05 mm par ISO 9283:1998), environ ±0,50 mm combiné. La précision dépend de l'étalonnage de la caméra indiqué dans des conditions réelles, et non d'une simple affirmation..
Q: Quelle famille de positionneurs fonctionne avec?
UN: N'importe quelle famille de servos correspond à votre géométrie: Rotatif à axe unique pour pièces rondes, Type L pour poutres/boîtes, Type U pour grands cadres irréguliers, Poupée mobile pour coutures rotatives longues, 3-Axe pour coutures mixtes complexes, Inclinaison verticale pour tôles fortes.
Q: Est-ce la même chose qu'une cellule de soudage coordonnée?
UN: Il utilise le même mouvement coordonné sur l'axe externe; « sans programmation » est une couche de convivialité de vision au-dessus, pas une autre machine. Le chemin est dérivé par caméra au lieu d'être enseigné par un programmeur.
Q: Quand ne dois-je PAS acheter une cellule sans programmation?
UN: Pour une tolérance de classe ±0,1 mm, surfaces réfléchissantes/translucides hostiles aux caméras, ou des géométries de jointures que le modèle ne peut pas reconnaître, choisir une cellule coordonnée programmée. Pour une famille stable et à volume élevé, un poste de travail clé en main coûte moins cher. Auditez d’abord le fournisseur.
Une cellule de soudage robotisée sans programmation troque le programmeur du robot contre une caméra et un algorithme : le chargement de la pièce est la seule compétence requise. Sa précision vient de l'étalonnage de la caméra et d'un servopositionneur coordonné détenant RP par ISO 9283:1998, pas d'une machine plus faible. ROBOPTIX est certifié ISO 9001, construit la cellule à partir du système ferroviaire robotique du 7ème axe, Base de robot / Piédestal de robot, et servopositionneurs, et prend en charge la vérification du laser tracker.
À propos de l'auteur
Expérience & Informations d'identification
Spécialiste de l'intégration de systèmes de soudage robotisés avec 12+ années d'expérience directe en matière de projets axées sur la sélection et l'intégration de positionneurs de robots. A fourni des conseils à 300+ usines à travers l’Amérique du Nord, Europe, et l'Asie. Toutes les données de spécification de cet article sont tirées du H réel / B / L / Fiches techniques des produits de la série U.
Contexte de l'entreprise: 26+ années d'ingénierie en automatisation du soudage, 40+ brevets actifs, 1,500+ projets réalisés à l'échelle mondiale, environ 70% impliquant l'intégration du positionneur de robot.
Certifications
Entreprise de haute technologie — Cert. Non. GR202341000595 (Publié en novembre. 2023)
OIN 9001: 2015 (GB/T 19001-2016) — Système de gestion de la qualité
GJB 9001C-2017 — Système de gestion de la qualité des équipements militaires/armes
CE UE — Directive Machines 2006/42/CE (Certifié. Non. M.2026.206.C134866)
Références
[1] Organisation internationale de normalisation. (1998). OIN 9283:1998, Manipulation de robots industriels — Critères de performance et méthodes de test associées.
[2] Parc, J.-H., Kim, S.-H., Lune, H.-S., & Kim, M.-H.. (2019). Influence de la gravité sur le comportement du bain en fusion et analyse de la microstructure sur diverses positions de soudage dans le soudage à l'arc métallique sous gaz pulsé. Sciences appliquées, 9(21), 4626.
[3] Liu, J., Jiang, F., Chen, S., Xu, B., Zhang, G., Cheng, W., & Maman, X. (2023). Mécanismes d'influence gravitationnelle sur le comportement du bain de soudure et les performances des cordons de soudure lors du soudage à l'arc plasma à polarité variable dans différentes positions de soudage. Matériels, 16(19), 6457.
ARTICLES CONNEXES
Comment un positionneur de soudage contrôle la gravité: La physique de la stabilité des flaques d’eau et de la qualité des soudures
Pouvez-vous faire confiance à la fiche technique? Comment vérifier la précision du positionneur de soudage avec les laser trackers et ISO 9283
7Robot de l'axe vs portique traditionnel: Quel est le meilleur pour votre ligne de soudage ou de manutention de matériaux?
5 Raisons pour lesquelles le soudage de grandes pièces est inefficace – et comment un positionneur robot résout chacune d’entre elles
Pourquoi les systèmes de vision sont essentiels pour le soudage laser robotisé