Fabricant de postes de travail robotisés et de systèmes laser personnalisés



Planification de trajectoire autonome dans les soudeurs robotisés:Ce que cela signifie pour votre ligne de production
Chaque cellule de soudage robotisée a une trajectoire - une séquence de positions, angles, et des horaires qui indiquent au robot exactement où se déplacer et quand. Dans une cellule traditionnelle, un humain crée cette trajectoire manuellement: un programmeur avec un pendentif d'apprentissage, passer deux à huit heures à guider le bras du robot à travers chaque point de chaque articulation de chaque nouvelle pièce. La planification de la trajectoire est la tâche qui prend le plus de temps, le plus dépendant des compétences, et l'étape la plus limitante de l'ensemble du flux de travail de soudage robotisé.
La planification autonome de trajectoire supprime l'humain de cette étape. Le système planifie ses propres trajectoires de soudage, dérivées de données de numérisation 3D ou de modèles numériques., optimisé pour la qualité des joints, accéder à la géométrie, et contrôle de la distorsion, et vérifié pour la sécurité en cas de collision avant qu'un seul arc ne s'ouvre. Le programmeur n'est pas réaffecté à une autre tâche. Le programmeur ne fait plus partie du processus.
Qu'est-ce que la planification de trajectoire dans une cellule de soudage robotisée?
La planification de trajectoire ne se limite pas à tracer une ligne le long d’un cordon de soudure. Une trajectoire de soudure doit satisfaire simultanément plusieurs contraintes concurrentes:
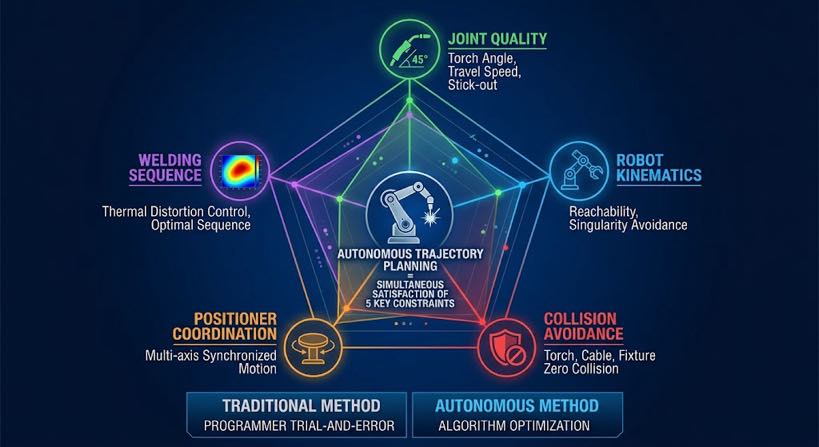
- Qualité des joints: angle de la torche, angle de déplacement, et la distance de sécurité doit rester dans les plages qui produisent une géométrie de cordon de soudure acceptable pour le type et la position du joint.
- Cinématique des robots: les positions prévues doivent être accessibles par le robot sans singularités — configurations où le robot perd un degré de liberté et le mouvement devient imprévisible
- Évitement des collisions: la torche, bras de robot, et le paquet de câbles ne doit pas entrer en contact avec la pièce à travailler, fixation, ou positionneur à tout moment le long du chemin
- Coordination du positionneur: si la pièce doit tourner entre les articulations, le mouvement du positionneur doit être planifié et synchronisé avec le mouvement du robot
- Séquence de soudure: l'ordre dans lequel les joints sont soudés affecte l'accumulation de distorsion thermique — le planificateur de trajectoire doit tenir compte de la distorsion lors du séquençage
Dans une cellule de soudage robotisée traditionnelle, un programmeur humain satisfait simultanément aux cinq contraintes, par essais et erreurs sur le boîtier d'apprentissage. Dans une cellule à planification de trajectoire autonome, un système logiciel le fait – plus rapidement, de manière plus cohérente, et sans avoir besoin d'un programmeur parmi le personnel.
Planification de trajectoire manuelle vs planification de trajectoire autonome
La différence entre les deux approches ne réside pas seulement dans la rapidité. C'est un changement fondamental dans ce que le système sait et quand il le sait.
| Dimension | Manuel (pendentif d'enseignement) | Autonome (guidé par la vision) |
| Source de la position commune | Mémoire du programmeur de l'endroit où se trouve l'articulation | 3Scan D de la pièce réelle - mesuré, pas supposé |
| Gestion des variations de pièces | Chemin fixe - échoue lorsque la pièce dévie | Chemin généré par numérisation - s'adapte automatiquement à chaque pièce |
| Temps par nouveau numéro de pièce | 2–8 heures de temps d'enseignement | < 5 analyse des minutes + générer automatiquement |
| Compétence de programmeur requise | Programmeur certifié robot, $60K–120 000 $/an | Opérateur de cellule, 2-entraînement d'une semaine |
| Vérification des collisions | Manuel - le programmeur surveille les conflits | Simulation de jumeau numérique : chaque position est vérifiée avant l'ouverture de l'arc |
| Optimisation de la séquence de soudage | Dépend de l'expérience - varie selon le programmeur | Algorithme basé sur des contraintes — cohérent, sortie répétable |
| Contrôle de la distorsion | Heuristique - dépend des connaissances du programmeur | Systématique : le planificateur de séquence équilibre l'apport de chaleur dans la soudure |
| Nouveau risque de configuration | Risque de crash de première partie : le programmeur doit intervenir | Zéro risque de crash : le jumeau numérique vérifie avant l'exécution |
| Évolutivité du mix de pièces | Se dégrade - plus de pièces = plus de temps de programmation | S'adapte librement : chaque pièce est numérisée à nouveau, pas d'accumulation de programme |
La dernière ligne est la plus importante pour la planification de la production. Une cellule robotique traditionnelle accumule des dettes de programmation à mesure que votre mix de pièces augmente : plus de numéros de pièces actifs signifient plus de programmes à maintenir., plus de reprogrammation lorsque les conceptions changent, et plus de temps de programmation qui ne peut pas être récupéré. Une cellule à planification de trajectoire autonome ne possède pas de bibliothèque de programmes. Chaque pièce est planifiée dès son scan. La croissance du mix de pièces n’augmente pas les frais généraux.
Comment fonctionne la planification de trajectoire autonome – à l'intérieur du système
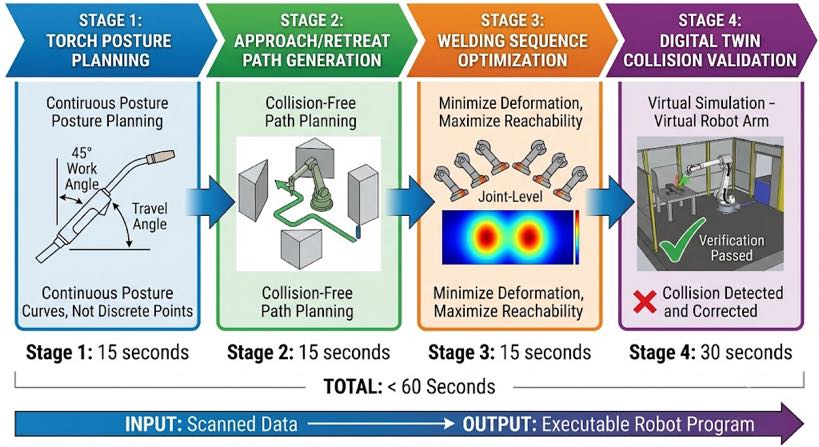
Le processus de planification a lieu entre l'étape d'extraction des coutures et l'étape d'exécution du robot.. Il se compose de quatre étapes de calcul qui s'exécutent en séquence sous 60 secondes pour la plupart des soudures en acier de construction.
Scène 1: Planification de l'orientation de la flamme
Pour chaque joint de soudure identifié, le planificateur calcule l'angle de travail et l'angle de déplacement optimaux de la torche en fonction du type de joint, poste de soudage, et épaisseur du matériau. Ce ne sont pas des valeurs fixes : elles varient le long de la longueur du joint si le joint se courbe ou change d'angle.. Le planificateur génère un profil continu d'orientation de la torche, pas une série de waypoints discrets.
Pour les soudures d'angle sur l'acier de construction, l'angle de travail standard est 45 degrés par rapport à la bissectrice avec une tolérance de ± 5 degrés. Pour les soudures bout à bout, la torche est perpendiculaire au plan de joint. Pour joints en T avec accès restreint, le planificateur calcule l'angle de travail maximum réalisable en fonction des contraintes géométriques et vérifie s'il se situe dans la plage acceptable pour cette classe de joints - en signalant les joints où l'accès est trop restreint pour une soudure fiable.
Scène 2: Génération de trajectoire d'approche et de retrait
La torche doit s'approcher du début du joint à partir d'une position dégagée et se rétracter dans une position dégagée après la fin de la soudure, sans entrer en collision avec la pièce., fixation, ou toute autre structure. Pour joints ouverts simples, les trajectoires d'approche et de retrait sont simples. Pour cuves de transformateur, colonnes de boîte, ou des cadres structurels à géométrie encombrée, la trajectoire d'approche doit contourner les ailettes de refroidissement, côtes raidissantes, et autres obstacles.
Le planificateur utilise la géométrie de numérisation 3D pour modéliser l'espace de travail autour de chaque articulation et calcule une approche et une trajectoire de retrait sans collision à l'aide d'algorithmes de planification de mouvement.. Les chemins prévus sont ajoutés au modèle de jumeau numérique pour vérification dans Stage 4.
Scène 3: Optimisation de la séquence de soudage
Avec des trajectoires communes individuelles prévues, le planificateur de séquences détermine l'ordre optimal pour les exécuter. Il s'agit d'un problème d'optimisation avec plusieurs objectifs:
- Minimiser la distorsion: direction de soudure alternative, équilibrer l'apport de chaleur symétriquement à travers la soudure
- Préserver l'accès: joints de soudure qui deviendraient inaccessibles une fois les soudures adjacentes terminées, avant que ces soudures adjacentes ne soient exécutées
- Minimisez le temps de déplacement du robot: regrouper les joints par proximité physique là où les contraintes de distorsion et d'accès le permettent
- Coordonner les rotations du positionneur: planifier le repositionnement des pièces entre les groupes de joints pour minimiser le nombre de rotations tout en maintenant une position de soudage optimale
Pour une construction soudée en acier avec 15 à 30 articulations, le planificateur de séquences évalue des milliers d'ordres candidats et sélectionne celui qui satisfait le mieux simultanément aux quatre objectifs. Le résultat est une séquence de soudure complète – pas seulement une liste de joints, mais un plan chronométré incluant les rotations des positionneurs, temps d'arrêt entre passages, et les chemins de transit des robots entre les articulations.
| Pourquoi la séquence est plus importante que la plupart des acheteurs ne le pensent: Une construction soudée structurelle soudée dans le mauvais ordre peut accumuler 3 à 8 mm de distorsion angulaire sur une poutre de 2 mètres, suffisamment pour échouer à l'inspection dimensionnelle.. La même soudure soudée dans la séquence optimisée accumule < 1 mm. Les paramètres de soudure sont identiques. La différence réside entièrement dans la séquence. La planification autonome y parvient de manière cohérente; la programmation manuelle dépend de l'expérience du programmeur avec cette configuration commune spécifique. |
Scène 4: Vérification numérique des collisions jumelles
La séquence complète prévue — trajectoires d’approche, chemins de soudure, retirer les chemins, mouvements de transit, et rotations du positionneur - s'exécute dans une simulation virtuelle grandeur nature de la cellule de travail avant qu'un mouvement physique ne se produise. Le jumeau numérique est construit à partir du scan 3D de la pièce réelle (il ne s'agit pas d'un modèle CAO nominal), il reflète donc la géométrie réelle de cette soudure spécifique.
La détection de collision vérifie chaque configuration du robot lors de chaque mouvement planifié pour détecter toute interférence avec la pièce., fixation, positionneur, et enceinte de cellule de travail. Si une collision est détectée, le planificateur révise la trajectoire incriminée - ajustant l'angle d'approche, distance de sécurité, ou itinéraire de transit — et revérifie. Le processus se répète jusqu'à ce que la séquence entière réussisse la vérification des collisions..
L'opérateur examine la simulation vérifiée sur l'écran tactile (une vidéo compressée dans le temps de la séquence complète de soudage) avant de confirmer l'exécution.. Les soudures du premier article sur de nouvelles configurations de pièces s'effectuent avec la même confiance que la production répétée, car le risque de collision a été résolu en simulation, pas découvert en écrasant le robot.
Ce que la planification de trajectoire autonome change sur votre ligne de production
La description de la technologie ci-dessus est utile, mais la question du directeur de production est plus pratique: qu'est-ce qui est différent dans le fonctionnement de ma ligne le lendemain de l'installation de ce système? La réponse couvre cinq domaines.
1. Le temps de lancement des nouvelles pièces passe de quelques jours à quelques heures
Dans une cellule de soudage robotisée traditionnelle, lancer une nouvelle configuration de pièce implique: programmeur examine le dessin, un programmeur enseigne le chemin au robot, soudure du premier article, contrôle de qualité, révision du programme, soudure du deuxième article, approbation. Ce cycle prend généralement un à trois jours pour une pièce structurelle complexe. Le robot est indisponible pour la production pendant la majeure partie de cette période.
Avec planification de trajectoire autonome: l'opérateur charge une pièce, lance l'analyse, le système génère et vérifie le chemin, l'opérateur confirme sur l'écran tactile, passages de soudure du premier article. Le temps total écoulé est de deux à quatre heures, le robot est disponible pour la production au cours de la même équipe, et l'opérateur n'a pas besoin de compétences en programmation robotique.
2. La croissance du mix de pièces cesse d’être un problème de frais généraux
Chaque nouveau numéro de pièce dans une cellule traditionnelle signifie un autre programme à écrire, magasin, et maintenir. Les révisions de conception signifient des mises à jour du programme. Les changements de luminaire signifient un réapprentissage du chemin. Une boutique avec 40 les numéros de pièces actifs et deux révisions de conception par pièce et par an sont gérés 80 cycles de mise à jour du programme chaque année – de trois heures chacun, c'est 240 heures de temps de programmeur, ou à peu près $21,600 à $90 par heure. Ce coût augmente linéairement avec la composition des pièces.
Avec planification de trajectoire autonome, il n'y a pas de bibliothèque de programmes à maintenir. Chaque pièce est planifiée dès son scan. L'ajout d'un nouveau numéro de pièce coûte exactement le même prix que l'exécution d'une pièce répétée.: une analyse, un plan généré automatiquement, une vérification de jumeau numérique. Les frais généraux sont fixes, quel que soit le nombre de références de pièces actives proposées par l'atelier..
3. La qualité de la soudure devient plus cohérente entre les opérateurs et les équipes
La planification manuelle de la trajectoire produit des résultats qui varient en fonction de l'expérience du programmeur., fatigue, et familiarité avec la partie spécifique. Un programmeur expérimenté planifie de meilleurs chemins qu'un programmeur junior. Le quart de nuit peut produire des résultats différents de celui du quart de jour. Ces variations se manifestent dans la qualité de la soudure : taille de gorge incohérente, distorsion variable, temps d'arc différent par joint.
La planification autonome de la trajectoire produit le même chemin à partir des mêmes données numérisées, quelle que soit la personne qui exploite la cellule., de quel changement s'agit-il, ou combien de pièces ont été exécutées ce jour-là. La cohérence de la qualité de soudure devient une fonction de la qualité de numérisation et de la bibliothèque de programmes de soudage (qui sont toutes deux des entrées contrôlées) plutôt qu'une fonction des compétences individuelles du programmeur..
4. Le risque lié au premier article est éliminé sur les nouvelles configurations
L'événement le plus coûteux dans une cellule de soudage robotisée traditionnelle est la collision du premier article : le robot entre en collision avec la pièce lors du premier passage d'une nouvelle configuration., endommager la torche, la partie, ou le robot. Les accidents se produisent parce que la planification manuelle des trajectoires ne peut pas prédire parfaitement chaque scénario de collision sur une géométrie complexe, et le programmeur doit physiquement surveiller le premier fonctionnement, prêt à appuyer sur l'arrêt d'urgence..
La vérification des jumeaux numériques élimine les plantages du premier article en exécutant la séquence complète en simulation avant tout mouvement physique. L'opérateur n'est pas prêt à l'arrêt d'urgence — il revoit la simulation, confirme-le, et s'éloigner. Le robot s'exécute sans supervision car le risque de collision a été résolu avant l'ouverture de l'arc.
5. Le positionneur et le robot fonctionnent comme un système coordonné
Dans une cellule programmée manuellement, la trajectoire du robot et la rotation du positionneur sont généralement planifiées séparément et coordonnées par le programmeur par essais et erreurs. Le résultat est souvent une séquence conservatrice: le positionneur effectue une rotation complète et s'arrête, puis le robot commence à souder, puis les deux s'arrêtent, puis le positionneur tourne à nouveau. Le temps d'inactivité du robot s'accumule entre les groupes communs.
La planification de trajectoire autonome traite le robot et le positionneur comme un système multi-axes coordonné. Le planificateur calcule le mouvement simultané du robot et du positionneur (le positionneur peut tourner pendant que le robot passe entre les articulations), minimisant ainsi le temps d'inactivité et maximisant le temps d'arc.. Pour une construction soudée structurelle nécessitant quatre rotations du positionneur, un mouvement coordonné peut réduire le temps de cycle total de 15 à 25 pour cent par rapport au fonctionnement avec arrêt et démarrage séquentiel.
Ce que la planification de trajectoire autonome ne fait pas – déclaré honnêtement
La planification autonome de trajectoire est une capacité importante, et cela vaut la peine d'être précis sur ce qu'il fait et ne remplace pas.
| Il remplace | Il ne remplace pas |
| Enseigner la programmation du pendentif pour la génération de chemins | Expertise d’ingénieur en soudage pour le développement des paramètres de soudure |
| Vérification manuelle des collisions et gestion des risques d'accident | Jugement de l'opérateur pour signaler des résultats d'analyse inhabituels ou des défauts de pièces |
| Temps de programmation pour le lancement de nouvelles pièces | Rôle de l’inspecteur qualité dans la vérification des soudures terminées |
| Contrôle heuristique de la distorsion à partir de l'expérience du programmeur | Expertise en conception de luminaires et en positionnement de pièces |
| Planification manuelle de la séquence de soudage | Connaissances métallurgiques pour nouveau matériau ou qualification conjointe |
L’ingénieur soudeur reste indispensable. La bibliothèque de programmes de soudure — la base de données des paramètres validés pour chaque type de joint, matériel, et combinaison d'épaisseur - doit être construit par quelqu'un qui comprend la métallurgie du soudage et dispose de l'équipement nécessaire pour effectuer des tests de qualification. Ce que la planification de trajectoire autonome supprime, c’est l’étape qui prenait auparavant la majeure partie du temps de l’opérateur du robot.: l'apprentissage manuel du chemin qui s'est produit entre la spécification des paramètres de l'ingénieur et l'exécution du robot.
Foire aux questions
En quoi la planification de trajectoire autonome est-elle différente de la programmation hors ligne?
Programmation hors ligne (OLP) génère des trajectoires de robot dans un logiciel de simulation à partir d'un modèle CAO, puis les télécharge sur le contrôleur du robot – réduisant ainsi le temps d'apprentissage du pendentif mais nécessitant toujours un programmeur. La planification autonome de trajectoire génère des chemins à partir de la géométrie réelle de la pièce numérisée, sans implication de programmeur et sans modèle CAO requis. OLP échoue toujours lorsque la pièce réelle s'écarte du modèle CAO; la planification autonome s'adapte à la partie réelle car elle planifie à partir de la partie réelle. Voir Blogue 03 pour une comparaison détaillée des trois approches.
Que se passe-t-il lorsque le planificateur de trajectoire ne parvient pas à trouver un chemin valide pour une articulation ??
Lorsque le planificateur ne peut pas générer une trajectoire sans collision satisfaisant aux exigences d'angle de la torche, par exemple, un joint dans un endroit très confiné entre des éléments structurels - il signale ce joint comme « nécessite un examen manuel »’ et présente le problème à l'opérateur sur l'écran tactile avant l'exécution de la séquence. L'opérateur peut soit ajuster la fixation de la pièce pour améliorer l'accès, consulter l'ingénieur en soudage pour connaître un angle de torche alternatif acceptable, ou marquer le joint pour le soudage manuel. Le système ne saute pas de joints en silence et ne soude pas à un angle inacceptable sans notification.
Le système replanifie-t-il si la pièce se déplace pendant le soudage?
Le scan et la trajectoire de pré-soudage sont générés à partir de la position de la pièce au moment du scan. Si la pièce se déplace considérablement pendant le soudage, par exemple, si une pince se détache sous l'effet de la dilatation thermique, le système de suivi de l'arc dans le soudage détecte la déviation du joint et corrige la position de la torche dans sa plage de compensation (généralement ±3 à 5 mm déviation latérale). Si l'écart dépasse la plage de suivi de l'arc, le système génère une alerte et fait une pause. Pour la plupart des productions d’acier de construction avec fixations adéquates, Le suivi de l'arc dans le soudage gère la dérive de position qui se produit pendant un cycle de soudage normal sans nécessiter de nouvelle planification..
Combien de temps prend le processus de planification pour une construction soudée structurelle complexe?
Pour une construction soudée typique en acier avec 10 à 20 joints - un assemblage de support de poutre, une section de cadre rigidifiée, ou une petite colonne de boîte - le cycle de planification autonome complet prend 45 à 90 secondes entre la fin de l'analyse et le programme exécutable. Pour les soudures complexes avec 40 à 80 joints - comme le corps d'un réservoir de transformateur - la planification prend 3 à 6 minutes. La vérification du jumeau numérique ajoute 1 à 3 minutes de temps d'examen par l'opérateur. Le temps total écoulé entre la charge partielle et le premier arc est inférieur à 10 minutes pour la grande majorité des scénarios de production de structures d’acier.
Le système peut-il apprendre des soudures précédentes pour améliorer les chemins futurs?
Les systèmes de production actuels utilisent des bibliothèques de programmes de soudage validés et une planification des trajectoires basée sur la physique plutôt que l'apprentissage automatique, car dans les applications de soudage structurel certifiées, la traçabilité et la prévisibilité de la planification basée sur la physique sont requises pour la qualification des procédures de soudage. Le système accumule des données: les journaux de soudure enregistrent les paramètres réels de l'arc, alertes d'écart, et des résultats de qualité par articulation, que les ingénieurs en soudage utilisent pour affiner la bibliothèque de programmes de soudage au fil du temps. Il s’agit d’un processus structuré d’amélioration de l’ingénierie, pas d'apprentissage autonome au sens de l'IA.
Prochaines étapes
Si cet article a clarifié ce que signifie en pratique la planification autonome de trajectoire, la prochaine étape logique dépend de l'endroit où vous en êtes dans votre évaluation:
- Si vous souhaitez comprendre les étapes de scanning et de modélisation inverse qui alimentent la planification de trajectoire, lire Blogue 04: 3Le suivi des coutures au laser D Vision expliqué et Blogue 05: Technologie Scan-to-Weld.
- Si vous souhaitez voir comment la planification de trajectoire s'applique à une application spécifique de construction d'acier - grand, parties non répétitives — lire Blogue 06: Automatisation du soudage des réservoirs de transformateurs.
- Si vous êtes prêt à évaluer si le système complet — analyse, modélisation inversée, planification autonome, et soudage adaptatif aux écarts : offre le retour sur investissement dont votre analyse de rentabilisation a besoin, lire le blog 08: ROI d'une cellule de soudage robotisée sans programmation: Chiffres réels issus des applications de construction en acier.
- Si vous possédez une pièce de construction en acier spécifique et que vous souhaitez voir une planification de trajectoire autonome générer un chemin de soudure pour celle-ci, envoyez-nous le dessin ou un modèle 3D. Nous exécuterons le cycle de planification complet et renverrons l'aperçu du chemin, estimation du temps de cycle, et vidéo de vérification du jumeau numérique.
| Parlez à nos ingénieurs en automatisation du soudage Envoyez-nous votre dessin de pièce ou décrivez votre défi de production. Nous vous montrerons comment fonctionne la planification de trajectoire autonome sur vos pièces de construction en acier réelles — aucun engagement requis. ✉ Contact Us Now → Calculate My ROI First ✓ No commitment required ✓ Response within 24 hours ✓ Free cycle time estimate |
À propos de l'auteur
Expérience & Informations d'identification
Spécialiste de l'intégration de systèmes de soudage robotisés avec 12+ années d'expérience directe en matière de projets axées sur la sélection et l'intégration de positionneurs de robots. A fourni des conseils à 300+ usines à travers l’Amérique du Nord, Europe, et l'Asie.
Contexte de l'entreprise: 26+ années d'ingénierie en automatisation du soudage, 40+ brevets actifs, 1,500+ projets réalisés à l'échelle mondiale, environ 70% impliquant l'intégration du positionneur de robot.
Certifications
- OIN 9001: 2015 (GB/T 19001-2016) — Système de gestion de la qualité
- GJB 9001C-2017 — Système de gestion de la qualité des équipements militaires/armes
- CE UE — Directive Machines 2006/42/CE (Certifié. Non. M.2026.206.C134866)
- Entreprise de haute technologie — Cert. Non. GR202341000595 (Publié en novembre. 2023)
Dernière mise à jour: juin 2026
ARTICLES CONNEXES
Comment installer et intégrer un robot du 7ème axe: Guide étape par étape & Meilleures pratiques

Fabrication sans fixation: Lorsqu'un positionneur de soudage remplace des gabarits complexes, Soudures de pointage, et temps de grue

Guide de maintenance des cellules de soudage robotisées: Meilleures pratiques, Calendrier & Dépannage 2026

Analyse du retour sur investissement du soudage laser robotisé: Vaut-il l'investissement?

7Maintenance du système de chenilles du robot e Axis & Guide de dépannage