Fabricant de postes de travail robotisés et de systèmes laser personnalisés



Automatisation du soudage des réservoirs de transformateurs:Relever le défi des grandes, Pièces non répétitives
Le soudage des cuves de transformateur se situe à l’intersection de tout ce qui rend l’automatisation du soudage difficile. Les réservoirs sont grands – souvent 2 à 6 mètres dans leur plus grande dimension. Chacun est effectivement unique, avec disposition des panneaux, modèles d'ondulation, et les positions des ports de connexion qui varient selon la puissance du transformateur et les spécifications du client. Les articulations sont nombreuses: un seul réservoir de transformateur de moyenne puissance peut avoir 40 à 80 joints de soudure individuels, beaucoup d'entre eux dans des endroits confinés entre les ailettes de refroidissement, nervures de renfort, et pattes de levage.
Les cellules de soudage robotisées conventionnelles n'ont pas été conçues pour cela. Ils ont été conçus pour les pièces répétitives à géométrie stable – supports automobiles, raccords de tuyauterie, sections structurelles standardisées. Une cellule robotisée traditionnelle dans un environnement de cuve de transformateur passe plus de temps à être reprogrammée qu'à souder., parce que chaque variante de char est, du point de vue du robot, une nouvelle partie.
Cet article explique pourquoi le soudage des cuves de transformateur a historiquement résisté à l'automatisation, quelles capacités techniques spécifiques sont nécessaires pour l'automatiser avec succès, et comment la programmation zéro, les systèmes de soudage guidés par vision relèvent tous les défis que les cellules conventionnelles ne peuvent pas relever.
Cet article fait partie de la série Automatisation du soudage des aciers de construction. Si vous débutez dans les cellules de soudage robotisées guidées par vision, Blogue 03: Cellule de soudage robotisée sans programmation fournit le contexte fondamental avant de lire cet article sur les applications verticales.
Pourquoi le soudage des réservoirs de transformateur a résisté à l'automatisation
Pour comprendre la solution, ça aide d'être précis sur le problème. Les réservoirs des transformateurs échouent aux hypothèses de base du soudage robotisé conventionnel sur quatre points simultanément.
1. Il n’y a pas deux réservoirs identiques
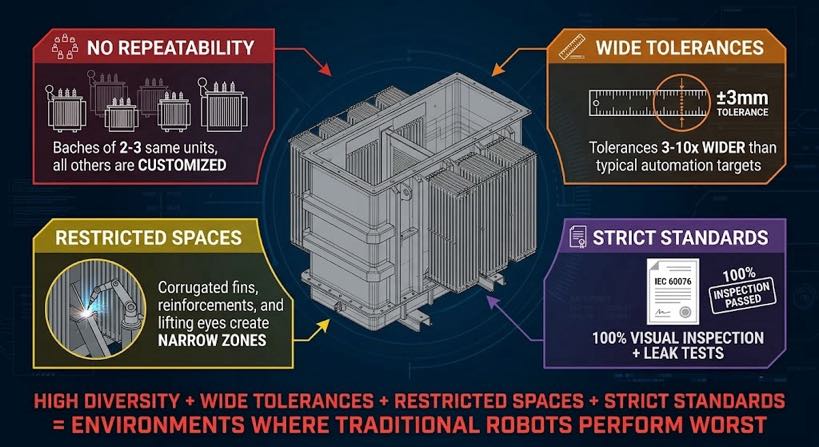
Les transformateurs de puissance sont des produits conçus sur commande. Dimensions du réservoir, épaisseur de paroi, nombre de panneaux, profondeur d'ondulation, positions des bagues, et les emplacements des attaches de levage varient tous selon les spécifications électriques. Un fabricant produisant 15 à 30 les réservoirs de transformateur par mois ne peuvent contenir que deux ou trois unités de la même configuration dans un lot de production donné. Le reste est constitué de pièces uniques ou de variantes à faible volume.
Une cellule robotique conventionnelle nécessite un programme d'apprentissage distinct pour chaque configuration. De trois à huit heures par programme, un lot mensuel de 25 variantes nécessite 75 à 200 heures de temps de programmation - avant l'ouverture d'un seul arc. Pour la plupart des fabricants de réservoirs de transformateurs, ce calcul met fin à la conversation d'automatisation.
2. Les tolérances dimensionnelles sont plus larges que les objectifs d'automatisation typiques
Les panneaux des réservoirs de transformateur sont fabriqués à partir de tôles épaisses, généralement 4 à 16 mm d'épaisseur de paroi — par oxycoupage, coupage au plasma, et formage à la presse. Les tolérances dimensionnelles qui en résultent sont de ±1 à 3 mm sur les dimensions du panneau, ±2 à 4 mm sur le pas d'ondulation, et ±1 à 3 mm sur l'espace d'ajustage au niveau des joints de soudure. Ce sont des tolérances standard pour cette méthode de fabrication; ils sont également trois à dix fois plus larges que les tolérances supposées par les chemins de soudage robotisés conventionnels.
3. La géométrie de l'accès aux articulations est contrainte et variable
Les réservoirs de transformateur sont des structures assemblées avec des chicanes internes, ailettes de refroidissement externes, connexions de vannes, et renforcer les canaux qui créent des zones d'accès restreint. La torche robot doit naviguer entre ces éléments pour atteindre le joint de soudure — et la configuration exacte des obstructions varie d'une unité à l'autre en fonction de la puissance nominale du transformateur et des spécifications du client..
4. Les normes de qualité des soudures sont strictes
Les réservoirs du transformateur fonctionnent sous pression d'huile continue en service. CEI 60076 et les spécifications d'usine du client exigent généralement 100% inspection visuelle et test d'étanchéité, de nombreux clients spécifiant des tests non destructifs supplémentaires sur les coutures primaires. L'écart de qualité entre ce qu'une cellule programmée fixe produit et ce que la spécification exige est le principal obstacle..
| Le paradoxe de l’automatisation des cuves de transformateur: Variété de parties élevées + larges tolérances dimensionnelles + accès limité + normes de qualité strictes = exactement les conditions dans lesquelles les cellules robotiques conventionnelles fonctionnent le moins bien. Et exactement les conditions dans lesquelles le soudage manuel crée le plus de goulot d'étranglement. |
Qu'est-ce qui rend le soudage des réservoirs de transformateur automatisable 2026
Trois évolutions technologiques, arrivant en combinaison, ont modifié le calcul de faisabilité pour l'automatisation du soudage des réservoirs de transformateur.
Développement 1: Génération de chemin sans programmation à partir d'un scan 3D
Les systèmes de soudage guidés par vision équipés de scanners laser 3D peuvent capturer la géométrie réelle de chaque assemblage de panneau de cuve de transformateur avant le début du soudage.. L'analyse détecte les positions réelles des joints (et non les positions nominales d'un dessin) et génère le chemin de soudure du robot à partir de ce qu'il trouve réellement.. Parce que le chemin est généré à partir de chaque analyse, la variation dimensionnelle d'une pièce à l'autre n'est pas pertinente.
Développement 2: Contrôle des paramètres de soudure adaptatifs aux écarts
Un scan 3D ne se contente pas de localiser le joint : il mesure la largeur de l'espace sur toute la longueur du joint.. Ces données permettent un contrôle des paramètres adaptatif aux écarts: le système de soudage ajuste la vitesse d'alimentation du fil, vitesse de déplacement, et oscillation continue de la torche le long du joint pour maintenir une taille de gorge et de branche de soudure constante malgré la largeur variable de l'espace.. Pour les joints de cuve de transformateur où l'écart d'ajustement varie de 0.5 mm à 3 mm le long d'un joint de panneau unique, le contrôle adaptatif des écarts est la différence entre une soudure qui réussit le test de fuite et une soudure qui nécessite une reprise.
Développement 3: Vérification numérique des collisions jumelles
Une simulation virtuelle grandeur nature de la cellule de travail - le jumeau numérique - exécute la séquence de soudage complète avant l'ouverture du premier arc sur toute nouvelle configuration de réservoir.. La simulation vérifie chaque position du robot pour détecter toute collision avec la structure du réservoir., le luminaire, et le positionneur. Cela élimine le principal risque de soudage automatisé sur une nouvelle configuration de pièce.: le crash du premier article.
Le processus automatisé de soudage des réservoirs de transformateur - étape par étape
Le flux de travail ci-dessous décrit comment un, un système de soudage sans programmation gère le corps d'un réservoir de transformateur, de l'assemblage du panneau à la soudure terminée.
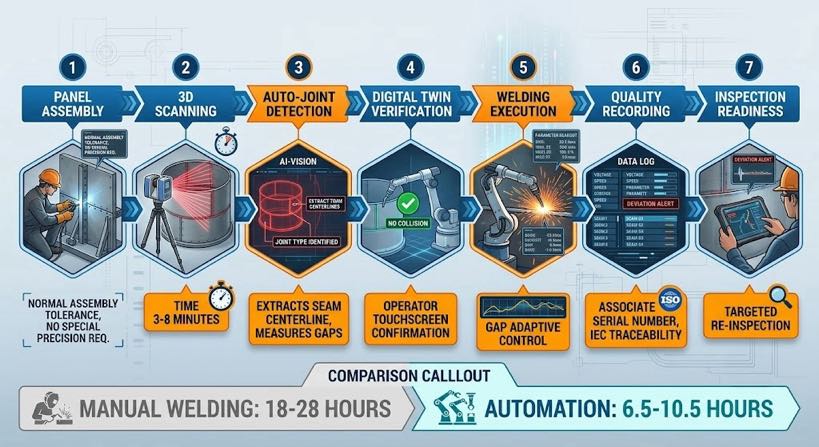
- Assemblage de panneaux et soudage par pointage — panneaux assemblés dans le luminaire et soudés par pointage à intervalles. La précision dimensionnelle à ce stade correspond à la tolérance normale de fabrication (±1 à 3 mm). Aucune précision particulière requise.
- 3Scan D de la structure assemblée — le scanner laser balaie le réservoir assemblé, capturer la géométrie de tous les joints de soudure accessibles: coutures de la base au mur, coutures d'angle mur à mur, soudures de racine d'ondulation, soudures de fixation des nervures de renfort, et soudures des coussinets des oreilles de levage. Temps de numérisation: 3 à 8 minutes en fonction de la taille du réservoir et du nombre de joints.
- Détection automatique des joints et extraction des joints — le système de vision identifie chaque type de joint à partir de la géométrie numérisée, extrait la ligne médiane de la couture, mesure le profil d'écart réel le long de chaque joint, et signale les joints en dehors des tolérances programmables pour examen par l'opérateur.
- Vérification du jumeau numérique : la séquence de soudure générée s'exécute dans une simulation virtuelle grandeur nature. La détection de collision vérifie chaque approche, souder, et rétractez le mouvement par rapport à la géométrie réelle du réservoir à partir du scan. L'opérateur examine la simulation sur l'écran tactile et confirme avant de continuer.
- Exécution de soudure — le robot exécute la séquence vérifiée. Le contrôle des paramètres adaptatifs ajuste l'alimentation du fil et la vitesse de déplacement en continu le long de chaque joint.. Le positionneur fait pivoter le réservoir entre les groupes de joints pour maintenir une position de soudage plate ou horizontale tout au long du processus..
- Enregistrement de la qualité en cours de processus – paramètres d'arc, vitesse de déplacement, et alertes d'écart enregistrées par joint tout au long de la séquence de soudage, contre le numéro de série du réservoir, pour CEI 60076 traçabilité.
- Préparation à l'inspection après soudage : le réservoir terminé est présenté pour une inspection visuelle. Le journal de soudure attire l'attention de l'inspecteur sur les joints pour lesquels des alertes de déviation se sont produites pendant le soudage..
| Comparaison des temps de cycle — réservoir de transformateur moyen (environ. 2.5 m × 1.5 m × 1.5 m, 60 articulations): Soudure manuelle: 18–28 heures (2–3 jours postés) Cellule robotique traditionnelle: Non viable : le temps de reprogrammation dépasse le temps de soudage Système automatisé guidé par vision: Balayage + vérifier: 15–25 minutes | Cycle de soudure: 6–10 heures Total: 6.5–10,5 heures (1–1,5 jours postés) Gain de débit: environ 2 à 3 fois le temps de cycle de soudage, plus élimination des frais généraux de programmation. |
Types de joints de réservoir de transformateur et leurs défis d'automatisation
| Type de joint | Emplacement | Le défi de l'automatisation | Solution guidée par la vision |
| Soudure bout à bout pour panneau plat | Coutures de la plaque de base | Variation de l'écart par rapport aux bords découpés au plasma; arceau de panneau | 3Le scan D mesure le profil d'écart réel; les paramètres adaptatifs à l'écart maintiennent la taille de la gorge tout au long |
| Soudure d'angle mur à base | Couture périphérique au bas du réservoir | Couture longue et continue; la distorsion thermique s'accumule | Le suivi de l'arc dans la soudure corrige la position de la torche; le positionneur présente l'articulation en position à plat |
| Soudure de racine d'ondulation | Panneau latéral ondulé sur cadre plat | Accès étroit entre les ondulations; variation de pas ±2–4 mm | Le scan détecte le pas d'ondulation réel; chemin généré pour correspondre à l'espacement réel, pas de dessin nominal |
| Soudure d'angle (mur à mur) | Coutures verticales aux coins du réservoir | Écart variable; pénétration complète requise sur les coutures retenant la pression | Mesure de l'écart au scan; chemin multi-passes planifié en fonction de l'écart réel — 1 à 3 passe |
| Filet de renfort | Nervures de renfort externes sur paroi du réservoir | Distance variable par rapport à la courbure du mur; tolérance de positionnement des côtes ±3 mm | Vision localise la position réelle des côtes; chemin de congé généré à partir d'une véritable intersection nervure-mur |
| Soudure du coussinet de l'anneau de levage | Coussinets externes aux points de levage | Soudure à haute contrainte — fusion complète requise | Un jumeau numérique vérifie l'accès à la torche; le contrôle adaptatif à l'espace assure une fusion complète au périmètre du tampon |
| Soudure du siège de la bague | Couvercle du réservoir – bride de bague sur plaque de couvercle | Couture circulaire sur le couvercle; approche angulaire requise | Trajectoire de soudure circulaire générée à partir de l'analyse de la position réelle de la bride de la bague |
La configuration physique des cellules pour le soudage des cuves de transformateur
Robot et portée
Un robot industriel standard à 6 axes avec un 1,400 à 2,800 La portée en mm convient à la plupart des configurations de réservoirs de transformateur de taille moyenne. Pour les grands réservoirs de transformateurs de puissance — 4 à 6 mètres de longueur — une piste linéaire sur le 7ème axe étend la plage de fonctionnement du robot sur toute la longueur du réservoir sans nécessiter le repositionnement de la pièce. La piste du 7ème axe est coordonnée avec le contrôleur du robot afin que le mouvement linéaire soit synchronisé avec le chemin de soudure.
Positionneur
Un positionneur de poupée mobile/contre-pointe – généralement 2,000 à 10,000 Charge utile en kg pour les réservoirs de distribution et de transformateur de puissance — fait pivoter le réservoir pour présenter chaque groupe de joints dans la position de soudage optimale. Le positionneur est coordonné avec le contrôleur du robot et le système de numérisation: le scan capture les positions des articulations par rapport au point zéro du positionneur, et la séquence de soudure planifie automatiquement les rotations du positionneur entre les groupes de joints..
Gestion de la sécurité et des fumées
Le soudage des cuves de transformateur implique des taux de dépôt élevés sur des tôles lourdes – la génération de fumées est importante. L'enceinte cellulaire comprend une extraction de gros volumes à la source ainsi qu'une extraction de zone pour l'enceinte complète.. La protection contre les arcs électriques répond CEI 60079 et les codes de sécurité locaux. La cellule est verrouillée pour empêcher le robot de bouger lorsque les portes d'accès sont ouvertes.
Qualité des soudures et traçabilité pour CEI 60076 et spécifications du client
| Exigence de qualité | Approche de soudage manuel | Approche cellulaire automatisée |
| 100% inspection visuelle | L’inspecteur examine tous les joints après soudure; aucun enregistrement de processus | Le journal de soudure fournit les paramètres d'arc réels par joint; l'inspecteur examine le journal parallèlement au contrôle visuel |
| Tests de pression/fuite | Réussite/échec – aucun lien de processus si le test échoue | Le journal de soudure identifie les joints avec des alertes de déviation; réinspection ciblée en cas d'échec du test |
| Qualification des procédures de soudage (WPS/PQR) | Soudeur qualifié par AWS D1.1 ou DANS 15614 | Soudures de cellules vers une bibliothèque de programmes de soudure validés — paramètres traçables aux enregistrements de tests de qualification |
| Vérification dimensionnelle | Mesure manuelle par jauge – sur la base d’un échantillon | La mesure de l'écart à partir de l'analyse pré-soudure fournit une taille de soudure prévue; le journal d'arc confirme l'exécution |
| Traçabilité des matières | Enregistrements manuels reliant les numéros de chaleur des plaques aux joints | Journal de soudure lié au numéro de série de la pièce; entrée du numéro de chaleur de plaque lors de la configuration du travail |
Foire aux questions
Le soudage automatisé peut-il gérer les joints des panneaux ondulés?
Oui — le soudage de panneaux ondulés est l'une des applications spécifiques où l'automatisation guidée par la vision surpasse à la fois le soudage manuel et les cellules robotisées conventionnelles.. Le scan 3D détecte le pas et la géométrie réels de l'ondulation, qui varie de la dimension nominale du dessin en raison des tolérances de formage à la presse. Le chemin de soudure est généré pour correspondre à l'espacement réel des ondulations, produisant une taille de soudure nettement plus constante que le soudage manuel sur un long trajet d'ondulation.
Quelle est la taille minimale et maximale du réservoir que le système peut gérer?
La gamme de tailles pratiques est d'environ 0.8 mètres à 6 mètres dans la dimension la plus longue, avec des poids partiels de 200 kg à 15,000 kg selon la puissance du positionneur. Réservoirs plus petits - transformateurs de distribution ci-dessous 100 kVA — peut être soudé sur une cellule standard à deux stations sans piste du 7ème axe. Réservoirs de transformateur de puissance plus grands — 6 mètres et plus — nécessitent un robot monté sur un portique ou un système multi-robot. La gamme de production la plus courante pour la mise en œuvre de l'automatisation est 400 kVA à 10 Cuves de distribution MVA et de transformateur de moyenne puissance.
Comment le système gère-t-il les réservoirs dont les spécifications du client changent entre les commandes?
Parce que le chemin de soudure est généré à partir du scan réel de chaque réservoir plutôt qu'à partir d'un programme stocké, les changements de spécifications entre les commandes ne nécessitent aucune mise à jour de la programmation. L'opérateur charge le réservoir, lance l'analyse, et le système génère un nouveau chemin approprié à la géométrie qu'il trouve. Les mises à jour de la bibliothèque de programmes de soudage (si la modification des spécifications implique une classe de joint ou une épaisseur de matériau différente) nécessitent l'intervention d'un ingénieur en soudage., mais il s'agit d'une mise à jour unique par nouvelle configuration commune, pas une tâche de programmation par commande.
Quelles compétences d'opérateur sont nécessaires pour faire fonctionner la cellule lors de la production de cuves de transformateur?
L'opérateur de cellule exige: permis de grue ou de chariot élévateur pour le chargement de citernes; capacité à lire un dessin de soudure et à identifier les séquences de joints; familiarité avec l’IHM à écran tactile de la cellule; et une compréhension de base de ce qui constitue un résultat d'analyse inacceptable. Compétences en programmation de robots, Connaissances en CAO, et la certification en soudage ne sont pas requises. Un technicien ayant une expérience en atelier de fabrication générale peut être formé en deux à trois semaines.
Prochaines étapes
- Comprendre la technologie de numérisation 3D et de suivi des coutures qui rend cela possible, lire Blogue 04: 3Le suivi des coutures au laser D Vision expliqué.
- Comprendre comment les données numérisées sont converties en programme de soudage grâce à la modélisation inverse , lire Blogue 05: Technologie Scan-to-Weld.
- Pour évaluer le retour sur investissement de votre volume de production de réservoirs de transformateur et du coût de main-d'œuvre actuel, lire le blog 08: ROI d'une cellule de soudage robotisée sans programmation.
- Comprendre comment intégrer une cellule de soudage automatisée dans une ligne de fabrication existante, lire le blog 10: Comment intégrer un poste de travail de soudage robotisé guidé par la vision.
| Découvrez comment fonctionne le soudage guidé par vision sur vos pièces réelles Envoyez-nous un dessin de réservoir, le modèle Tekla, ou juste une photo du joint. Nous effectuerons une démonstration du chemin de numérisation vers la soudure et renverrons une estimation du temps de cycle, aperçu du chemin, et section de soudure — aucun engagement requis. ✉ Contact Us Now → Calculate My ROI ✓ No commitment required ✓ Response within 24 hours ✓ Free cycle time estimate |
À propos de l'auteur
Expérience & Informations d'identification
Spécialiste de l'intégration de systèmes de soudage robotisés avec 12+ années d'expérience directe en matière de projets axées sur la sélection et l'intégration de positionneurs de robots. A fourni des conseils à 300+ usines à travers l’Amérique du Nord, Europe, et l'Asie.
Contexte de l'entreprise: 26+ années d'ingénierie en automatisation du soudage, 40+ brevets actifs, 1,500+ projets réalisés à l'échelle mondiale, environ 70% impliquant l'intégration du positionneur de robot.
Certifications
- OIN 9001: 2015 (GB/T 19001-2016) — Système de gestion de la qualité
- GJB 9001C-2017 — Système de gestion de la qualité des équipements militaires/armes
- CE UE — Directive Machines 2006/42/CE (Certifié. Non. M.2026.206.C134866)
- Entreprise de haute technologie — Cert. Non. GR202341000595 (Publié en novembre. 2023)
Dernière mise à jour: juin 2026
ARTICLES CONNEXES

Comment intégrer une cellule de soudage robotisée guidée par vision dans une ligne de fabrication existante
Pourquoi un positionneur de 2 tonnes ne peut pas toujours contenir une pièce de 2 tonnes: Chargement excentrique, Moment de renversement, et inertie

2026 Points faibles de l’automatisation du soudage: Pourquoi les usines compétitives choisissent un positionneur de robot

Pourquoi ajouter un robot du 7ème axe? 5 Des moyens puissants pour augmenter la productivité & Réduisez les coûts en 2026
Pourquoi les systèmes de vision sont essentiels pour le soudage laser robotisé