


Fabricant de postes de travail robotisés et de systèmes laser personnalisés



Contrecoup, Rigidité, et dérive thermique: Les trois spécifications cachées qui définissent les performances du positionneur de soudage
Les numéros sur la brochure sont les plus faciles. Les chiffres qui déterminent la qualité de votre soudure sont ceux qu'ils oublient.
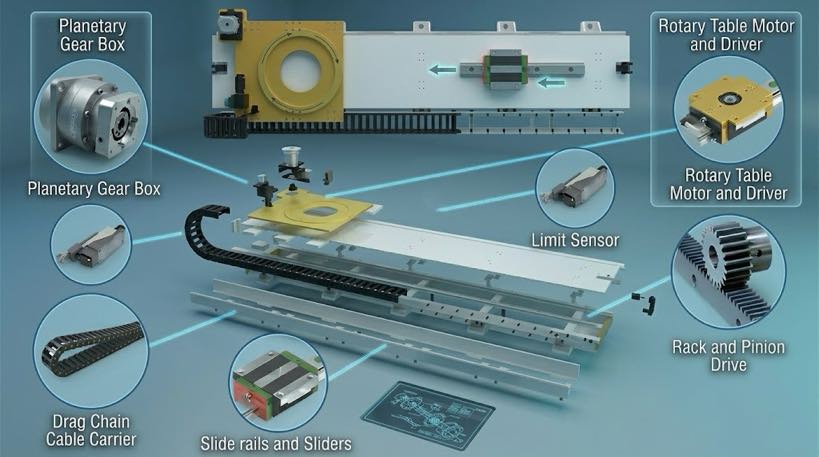
Ouvrez n'importe quel positionneur de soudage catalogue et vous retrouverez les mêmes numéros rassurants: charge utile en kilogrammes, vitesse de rotation maximale, et un chiffre de répétabilité comme ±0,05 mm. Ce sont des vrais, utile, et presque toujours mesuré dans des conditions idéales. Ce que la brochure n'imprime pas, c'est l'ensemble des spécifications qui déterminent réellement si votre soudure atterrit là où elle devrait - jeu., rigidité en torsion, et dérive thermique.
Cet article examine les trois spécifications cachées qui séparent un positionneur qui maintient sa position de celui qui prétend simplement. Les comprendre fait la différence entre acheter sur une fiche technique et acheter sur la performance – et pour le soudage robotisé synchronisé, c'est la différence entre une couture propre et une pièce mise au rebut.
Note: Les affirmations techniques ci-dessous reflètent ROBOPTIX pratiques de conception de servopositionneurs et sont recoupées avec des recherches évaluées par des pairs sur la précision du positionnement et le comportement du bain de soudure induit par la gravité. (Parc et coll., 2019, Sciences appliquées; Liu et coll., 2023, Matériels).
1. L’écart entre les fiches techniques
Une fiche technique typique d'un positionneur indique la charge utile, vitesse, et un numéro de répétabilité. Ces chiffres répondent à « quelle taille, à quelle vitesse, quelle précision en laboratoire. Ils ne répondent pas « avec quelle précision sous votre charge, après une heure de soudure, quand l'axe change de direction?" C'est exactement là que résident les spécifications cachées.
1.1 Ce que montrent les fiches techniques par rapport. Ce qu'ils cachent
- Publié: Charge utile, vitesse maximale, répétabilité à un rayon de référence, souvent mesuré à vide et à température ambiante.
- Caché: Jeu dans la transmission, rigidité en torsion sous charge, et dérive de position lorsque le servo et le réducteur se réchauffent pendant un changement de vitesse.
Aucun des trois cachés n'apparaît sur la plupart des fiches techniques car chacun est plus difficile à mesurer, moins flatteur à signaler, et fortement dépendant de la manière dont le positionneur est réellement utilisé. Pourtant, chacun s’attaque directement à la seule chose qu’un positionneur existe pour fournir: un joint organisé précisément là où le programme l'attend.
1.2 L’angle mort d’un acheteur
L'écart entre les fiches techniques persiste car les catalogues sont rédigés pour comparer, ne pas se qualifier. Une feuille de calcul d'approvisionnement peut trier les positionneurs par charge utile et par prix; il ne peut pas être facilement trié par jeu ou rigidité, parce que ces chiffres sont incohérents, dépendant de la méthode, et parfois embarrassant. Le résultat est un marché où les différenciateurs les plus importants sont les moins annoncés.. Les acheteurs qui apprennent à demander les spécifications cachées obtiennent un avantage immédiat sur ceux qui sélectionnent sur les quelques spécifications imprimées, souvent avec le même budget..
2. Contrecoup: Le mouvement perdu dans la transmission
Le jeu est le dégagement, ou « mouvement perdu," entre les dents d'engrenage correspondantes dans le réducteur et les composants d'entraînement. Quand l'axe inverse la direction, la sortie ne bouge pas tant que le jeu n'est pas atteint. L'encodeur du positionneur peut signaler l'angle commandé, mais la sortie physique est en retard du montant du jeu.
2.1 Pourquoi le jeu ruine les soudures
- Erreur d'inversion sur les soudures multi-passes: Une passe de racine soudée dans le sens des aiguilles d'une montre et une passe de capuchon soudée dans le sens inverse des aiguilles d'une montre peuvent atterrir sur des positions réelles différentes si le jeu est important, ce qui produit un mauvais alignement., pile de perles irrégulière.
- Mouvement synchronisé du robot: Lorsque le positionneur est un axe externe du robot, le jeu injecte un décalage de phase dans le chemin coordonné. La torche et la pièce ne sont pas d'accord momentanément sur leur position., suivi des coutures douloureuses.
- Fluage sous inversion de charge: Les pièces lourdes retenues à proximité d'un point de changement de direction peuvent dériver à mesure que l'espace libre est atteint., déplacer le joint entre les passes.
Les servopositionneurs de haute qualité éliminent le jeu grâce à des réducteurs planétaires ou harmoniques de précision avec engrenages préchargés, et grâce à des systèmes de contrôle qui compensent les autorisations connues. Le ROBOPTIX série B les servomoteurs associent des encodeurs haute résolution à des réducteurs à faible jeu afin que les angles commandés et réels restent alignés lors des changements de direction – ce qui est essentiel lorsque la même pièce est soudée sous plusieurs angles dans une seule configuration..
2.2 Mesurer le jeu en pratique
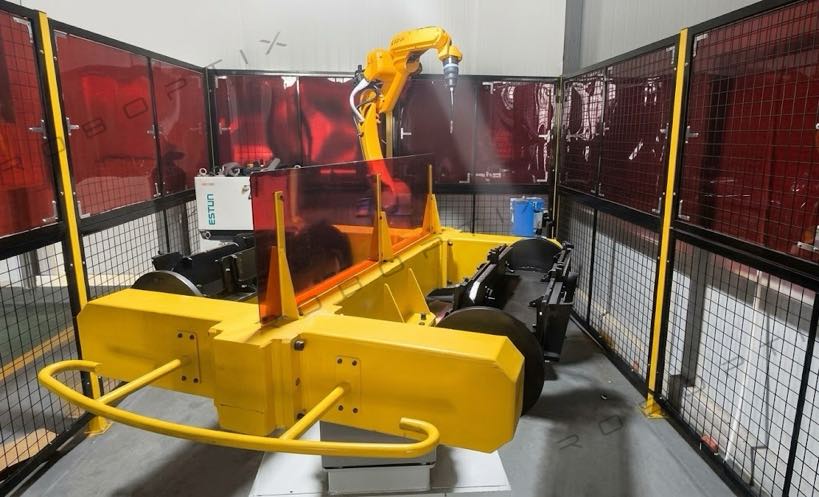
Le jeu est quantifié en commandant une petite oscillation bidirectionnelle et en mesurant la bande morte angulaire que la sortie ne parvient pas à suivre.. Un servopositionneur bien conçu affichera cette bande dans la plage des secondes d'arc; une unité mal adaptée peut présenter plusieurs minutes d'arc - des centaines de fois pires. Pour référence, une minute d'arc à une 350 Le rayon en mm est égal à environ 0.10 mm d'erreur de position linéaire, assez pour égarer une passe racine par rapport à une passe cap. Lors de l'évaluation d'un positionneur, demander le test d'inversion plutôt que de faire confiance à la répétabilité du titre, car la répétabilité est généralement mesurée sans changement de direction et masque donc le jeu d'erreur introduit.
3. Rigidité en torsion: Tenir la charge, Pas seulement le soulever
La charge utile vous indique la masse qu'un positionneur peut faire pivoter. La rigidité en torsion vous indique dans quelle mesure cette masse dévie l'axe lors des forces de soudage, pesanteur, et l'inertie agit sur lui. UN 1,000 La cote en kg ne dit rien quant à savoir si un 1,000 kilos, la poutre décentrée fera tordre l'arbre de sortie d'une fraction de degré sous charge.
3.1 Rigidité vs. Charge utile
Deux positionneurs avec des charges utiles identiques peuvent avoir une rigidité en torsion très différente. Celui avec un rigide, un bras de moment court et un réducteur rigide maintiennent la pièce stable; le flexible permet des micro-rotations que l'encodeur peut ne pas corriger complètement en temps réel. Sous les charges dynamiques du soudage robotisé – en particulier lorsque la torche pousse sur le joint – cette flexion se manifeste par un déplacement des coutures et une pénétration incohérente..
Aperçu de la conception: la rigidité compte le plus pour les grands, décentré, ou charges en porte-à-faux. Une longue poutre montée à une extrémité (cantilever) sollicite bien plus la rigidité en torsion que la même masse centrée entre la tête et la queue.
3.2 Rigidité et pénalité en porte-à-faux
La relation entre masse et rigidité n'est pas linéaire. Une charge centrée entre les stocks de tête et de queue est supportée aux deux extrémités et connaît relativement peu de demande de torsion.. La même masse montée à une extrémité d'un positionneur mono-axe devient un porte-à-faux, multiplier le couple sur l'arbre de sortie par le bras de levier complet. C’est pourquoi la précision utilisable d’un positionneur chute souvent fortement à mesure que le centre de gravité de la pièce s’éloigne de l’axe de rotation.. Spécifier un positionneur uniquement sur la charge utile totale peut donc masquer un manque de rigidité qui n'apparaît qu'avec votre modèle réel., géométrie décentrée - une autre raison de tester avec une charge nominale décentrée plutôt que de se fier au numéro de catalogue.
4. Dérive thermique: Le positionneur qui bouge tout en restant immobile
Les servomoteurs et les réducteurs génèrent de la chaleur pendant un fonctionnement continu. À mesure que les composants se réchauffent, ils se dilatent de manière microscopique, et l'expansion décale le zéro mécanique. L'encodeur rapporte toujours l'angle commandé, mais la référence physique s'est glissée. Il s'agit d'une dérive thermique - une lente, erreur dépendante de la charge et du temps qu'aucun test de répétabilité en un seul point ne capture.
4.1 Là où la dérive fait le plus mal
- Coutures simples longues: Une coque de récipient sous pression soudée en une rotation continue peut dériver de manière mesurable du début à la fin si l'entraînement se réchauffe pendant le passage..
- Production en plusieurs équipes: Un positionneur qui chauffe pendant la deuxième équipe peut contenir un zéro différent de celui de la première., cohérence dégradante tout au long de la journée.
- Un travail à tolérance serrée: Pour les pièces avec des légendes de position proches, même quelques centièmes de millimètre de dérive enfreignent les spécifications.
L’atténuation est une ingénierie, pas de magie: matériaux réducteurs thermiquement stables, refroidissement forcé ou régulation compensée en température, et des routines d'échauffement qui permettent à l'axe d'atteindre l'équilibre thermique avant le soudage critique. ROBOPTIX les positionneurs intègrent des stratégies de contrôle sensibles à la température afin que la dérive soit prédite et corrigée plutôt que découverte dans la soudure.
4.2 Quantifier la dérive sur le banc
La dérive thermique est mesurée en enregistrant la position réelle d'un repère de référence sur 30 à 60 minutes de rotation continue à charge nominale., puis enregistrement du décalage cumulé depuis le démarrage à froid. Un positionneur avec une mauvaise gestion thermique peut dériver de plusieurs centièmes de millimètre, voire plus, sur un seul long passage.; celui avec compensation maintient les positions de début et de fin essentiellement identiques. Parce que cette erreur augmente avec le cycle de service, c'est le plus dangereux précisément dans les applications pour lesquelles les positionneurs sont achetés: long, ininterrompu, soudures à haute résistance. Les données de dérive d’échauffement d’un fournisseur constituent donc un bien meilleur indicateur de la précision réelle qu’un chiffre de répétabilité en un seul point pris à température ambiante..
5. Pourquoi les spécifications cachées déterminent la qualité de la soudure
Le lien avec la qualité de la soudure est direct. Comme le montre le dossier évalué par les pairs, les résultats des soudures dépendent fortement du maintien du joint dans l’orientation optimale: Park et autres. (2019) pénétration mesurée de 1.8 mm en position à plat versus 0.8 mm en P-GMAW vertical vers le bas à apport de chaleur adapté, et Liu et al.. (2023) trouvé un 23.8% taille de grain du centre de soudure plus grande dans les soudures à l'arc plasma plates ou verticales. Un positionneur gagne sa vie en maintenant chaque joint à plat (1G). Si le jeu, faible rigidité, ou la dérive thermique laisse la pièce s'éloigner de cet angle - même d'une fraction de degré - l'avantage de qualité pour lequel le positionneur a été acheté s'évapore silencieusement.
Autrement dit, la répétabilité publiée est une promesse concernant l'appareil isolé. Contrecoup, rigidité, et la dérive thermique sont les trois façons dont la promesse est rompue dans votre magasin, sous ta charge, sur votre emploi du temps.
6. Comment évaluer la précision réelle
Parce que les spécifications cachées sont rarement imprimées, l'acheteur doit tester ou demander. Méthodes d'évaluation pratiques:
- Chargé contre. répétabilité à vide: Répétabilité des demandes mesurée à charge utile nominale et décentrée, pas seulement au rayon de référence déchargé.
- Renversement (contrecoup) test: Commandez une petite oscillation lors d'un changement de direction et mesurez la bande morte que la sortie ne parvient pas à suivre - c'est votre réaction..
- Test de dérive à l'échauffement: Enregistrez la position réelle sur 30 à 60 minutes de rotation continue et enregistrez la distance parcourue par le zéro pendant que l'unité chauffe..
- Contrôle de rigidité: Appliquer une charge excentrée connue et mesurer la déviation angulaire; divisez le couple par la déflexion pour obtenir la rigidité en torsion.
Un fournisseur capable de produire ces résultats de tests – ou qui conçoit explicitement pour eux – vaut plus qu'un fournisseur qui ne cite qu'un numéro de répétabilité du catalogue.. Demandez les données du banc; s'il n'existe pas, les spécifications cachées sont également inconnues du vendeur.
7. Quand les spécifications cachées comptent le plus
Exige l’honnêteté: toutes les applications n'ont pas besoin d'une précision inférieure à la seconde d'arc. Les spécifications cachées sont décisives lorsque:
- Le positionneur est un axe externe du robot nécessitant une synchronisation, mouvement verrouillé en phase
- Les pièces sont grandes, décentré, ou en porte-à-faux (charges dominées par la rigidité)
- Les soudures sont longues, continu, ou exécuter plusieurs équipes (dominé par la dérive)
- Le travail comporte des tolérances strictes de position ou d’inspection du code
Pour un positionnement occasionnel de la lumière, pièces centrées à tolérance modérée, un positionneur de base est parfaitement adéquat : les spécifications cachées ont tout simplement moins de place pour causer des dommages. Le but est d’adapter la rigueur des spécifications au travail, ne pas sur-acheter ou sous-acheter aveuglément.
Foire aux questions
Q: Qu'est-ce que le jeu dans un positionneur de soudage?
UN: Le jeu est le mouvement perdu dans la transmission - le jeu entre les dents de l'engrenage. Sur inversion de sens, la sortie est en retard sur l'angle commandé jusqu'à ce que cet espace soit atteint. Cela provoque un désalignement sur les soudures multi-passes et synchronisées.
Q: La charge utile m'informe-t-elle sur la rigidité?
UN: Non. La charge utile correspond à la masse que l'axe peut tourner; la rigidité en torsion est la mesure dans laquelle cette masse la dévie sous charge. Deux positionneurs avec la même charge utile peuvent avoir une rigidité très différente, surtout avec des pièces décentrées ou en porte-à-faux.
Q: La dérive thermique peut-elle être corrigée?
UN: Oui, par l'ingénierie: matériaux thermiquement stables, refroidissement, routines d'échauffement, et un contrôle compensé en température qui prédit et corrige la dérive. La clé est que le fournisseur conçoive en fonction plutôt que de l'ignorer..
Q: Comment puis-je vérifier la précision réelle d'un positionneur avant de l'acheter?
UN: Demander une répétabilité chargée avec une charge utile décentrée nominale, un renversement (contrecoup) test, et un test de dérive d'échauffement sur 30 à 60 minutes. Un fournisseur capable de présenter des données d'essai à ce sujet est bien plus digne de confiance qu'un fournisseur citant uniquement la répétabilité du catalogue..
Les spécifications qui vendent un positionneur de soudage sont rarement celles qui déterminent ses performances.. Charge utile, vitesse, et un chiffre de répétabilité en laboratoire sont nécessaires mais insuffisants; contrecoup, rigidité en torsion, et la dérive thermique sont les variables cachées qui déterminent si la pièce est réellement maintenue là où le programme pense qu'elle se trouve.. Ignorez-les et vous hériterez d'erreurs qui n'apparaissent que dans la soudure : passes mal alignées, coutures errantes, et dériver sur un long quart de travail.
Pour une haute précision, synchronisé, ou soudage à cycle long, l'évaluation de ces trois spécifications cachées n'est pas négociable. Demandez des données de test chargées et réchauffées, comprendre votre charge dominée par la rigidité, et choisissez un fournisseur dont l'ingénierie traite explicitement les réactions négatives, rigidité, et dérive thermique. Les servopositionneurs ROBOPTIX sont construits autour de réducteurs à faible jeu, structures rigides, et un contrôle sensible à la température afin que la répétabilité publiée soit valable dans des conditions réelles d'atelier, et pas seulement sur le banc.
Contact ROBOPTIX pour un examen des spécifications du positionneur par rapport à votre charge réelle, cycle de service, et exigences de tolérance.
À propos de l'auteur
Expérience & Informations d'identification
Spécialiste de l'intégration de systèmes de soudage robotisés avec 12+ années d'expérience directe en matière de projets axées sur la sélection et l'intégration de positionneurs de robots. A fourni des conseils à 300+ usines à travers l’Amérique du Nord, Europe, et l'Asie. Toutes les données de spécification de cet article sont tirées du H réel / B / L / Fiches techniques des produits de la série U.
Contexte de l'entreprise: 26+ années d'ingénierie en automatisation du soudage, 40+ brevets actifs, 1,500+ projets réalisés à l'échelle mondiale, environ 70% impliquant l'intégration du positionneur de robot.
Certifications
- OIN 9001: 2015 (GB/T 19001-2016) — Système de gestion de la qualité
- GJB 9001C-2017 — Système de gestion de la qualité des équipements militaires/armes
- CE UE — Directive Machines 2006/42/CE (Certifié. Non. M.2026.206.C134866)
- Entreprise de haute technologie — Cert. Non. GR202341000595 (Publié en novembre. 2023)
Dernière mise à jour: juin 2026
Références
[1] Parc, J.-H., Kim, S.-H., Lune, H.-S., & Kim, M.-H.. (2019). Influence de la gravité sur le comportement du bain en fusion et analyse de la microstructure sur diverses positions de soudage dans le soudage à l'arc métallique sous gaz pulsé.Sciences appliquées, 9(21), 4626. https://est ce que je.org/10.3390/app9214626
[2] Liu, J., Jiang, F., Chen, S., Xu, B., Zhang, G., Cheng, W., & Maman, X. (2023). Mécanismes d'influence gravitationnelle sur le comportement du bain de soudure et les performances des cordons de soudure dans le soudage à l'arc plasma à polarité variable dans différentes positions de soudage.Matériels, 16(19), 6457. https://est ce que je.org/10.3390/ma16196457
ARTICLES CONNEXES

Cellule de soudage robotisée sans programmation:Comment les systèmes guidés par la vision éliminent les pendentifs d'apprentissage

ROI des positions de robots: Combien vous coûte réellement le soudage manuel?

Rail au sol vs robot aérien du 7ème axe: Installation, Sécurité & Guide de sélection

Budget serré, Choix intelligent:Comment les petites et moyennes usines tirent le meilleur parti d'un positionneur de robot 2026

Comment choisir la bonne cellule de soudage robotisée pour votre atelier? Station unique vs. Deux stations (2026 Guide complet)
