


Stasiun Kerja Robot Khusus Dan Produsen Sistem Laser



Perencanaan Lintasan Otonom pada Tukang Las Robot:Apa Artinya bagi Lini Produksi Anda
Setiap sel las robot memiliki lintasan — urutan posisi, sudut, dan pengaturan waktu yang memberi tahu robot secara tepat ke mana harus bergerak dan kapan. Di sel tradisional, manusia menciptakan lintasan itu secara manual: seorang programmer dengan liontin pengajaran, menghabiskan dua hingga delapan jam memandu lengan robot melewati setiap titik di setiap sambungan pada setiap bagian baru. Perencanaan lintasan adalah yang paling memakan waktu, paling bergantung pada keterampilan, dan langkah paling membatasi dalam keseluruhan alur kerja pengelasan robotik.
Perencanaan lintasan yang otonom menghilangkan manusia dari langkah itu. Sistem merencanakan jalur pengelasannya sendiri — yang berasal dari data pemindaian 3D atau model digital, dioptimalkan untuk kualitas sambungan, mengakses geometri, dan pengendalian distorsi, dan diverifikasi untuk keamanan tabrakan sebelum satu busur terbuka. Pemrogram tidak ditugaskan kembali ke tugas lain. Pemrogram tidak lagi menjadi bagian dari proses.
Apa Perencanaan Lintasan dalam Sel Pengelasan Robot?
Perencanaan lintasan lebih dari sekedar menggambar garis di sepanjang lapisan las. Lintasan las harus secara bersamaan memenuhi beberapa batasan yang bersaing:
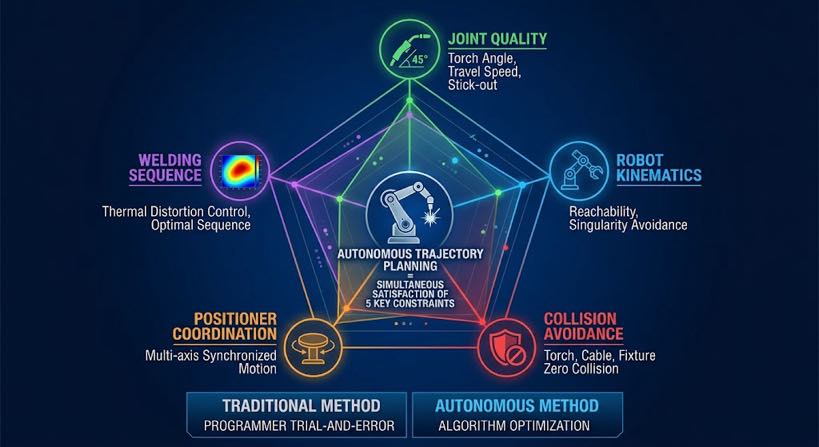
- Kualitas bersama: sudut obor, sudut perjalanan, dan jarak kebuntuan harus tetap berada dalam rentang yang menghasilkan geometri manik las yang dapat diterima untuk jenis dan posisi sambungan
- Kinematika robot: posisi yang direncanakan harus dapat dijangkau oleh robot tanpa singularitas — konfigurasi di mana robot kehilangan tingkat kebebasan dan gerakan menjadi tidak dapat diprediksi
- Penghindaran tabrakan: obor, lengan robot, dan paket kabel tidak boleh menyentuh benda kerja, perlengkapan, atau pengatur posisi di titik mana pun di sepanjang jalur
- Koordinasi pengatur posisi: jika bagian tersebut perlu diputar di antara sambungan, gerak positioner harus direncanakan dan disinkronkan dengan gerak robot
- Urutan pengelasan: urutan sambungan las mempengaruhi akumulasi distorsi termal — perencana lintasan harus mempertimbangkan distorsi saat mengurutkannya
Dalam sel pengelasan robot tradisional, seorang pemrogram manusia memenuhi kelima batasan secara bersamaan, melalui trial and error pada liontin pengajaran. Dalam sel dengan perencanaan lintasan otonom, sistem perangkat lunak melakukannya — lebih cepat, lebih konsisten, dan tanpa memerlukan programmer sebagai staf.
Perencanaan Lintasan Manual vs Perencanaan Lintasan Otonom
Perbedaan antara kedua pendekatan ini bukan sekadar kecepatan. Ini adalah perubahan mendasar dalam apa yang diketahui dan kapan sistem mengetahuinya.
| Dimensi | petunjuk (ajarkan liontin) | Otonom (dipandu oleh visi) |
| Sumber posisi bersama | Ingatan pemrogram tentang letak sambungannya | 3D pemindaian bagian sebenarnya — diukur, tidak diasumsikan |
| Penanganan variasi bagian | Jalur tetap — gagal jika ada bagian yang menyimpang | Jalur yang dihasilkan per pemindaian — beradaptasi dengan setiap bagian secara otomatis |
| Waktu per nomor bagian baru | 2–8 jam waktu mengajar | < 5 pemindaian menit + menghasilkan secara otomatis |
| Keterampilan pemrogram diperlukan | Pemrogram bersertifikat robot, $60K–$120K/tahun | Operator seluler, 2-pelatihan minggu |
| Pemeriksaan tabrakan | Manual — programmer mengawasi bentrokan | Simulasi kembar digital — setiap posisi diperiksa sebelum busur terbuka |
| Optimalisasi urutan pengelasan | Bergantung pada pengalaman — bervariasi menurut programmer | Algoritme berbasis batasan — konsisten, keluaran yang dapat diulang |
| Kontrol distorsi | Heuristik — bergantung pada pengetahuan programmer | Sistematis — perencana urutan menyeimbangkan masukan panas di seluruh pengelasan |
| Risiko konfigurasi baru | Risiko kecelakaan bagian pertama — pemrogram harus turun tangan | Risiko kerusakan nol — kembaran digital memverifikasi sebelum eksekusi |
| Skalabilitas campuran bagian | Menurun — lebih banyak bagian = lebih banyak waktu programmer | Skala bebas — setiap bagian dipindai segar, tidak ada akumulasi program |
Baris terakhir adalah yang paling penting untuk perencanaan produksi. Sel robotik tradisional mengakumulasi hutang pemrograman seiring bertambahnya jumlah komponen Anda — semakin banyak nomor komponen yang aktif berarti semakin banyak program yang harus dikelola, lebih banyak pemrograman ulang ketika desain berubah, dan lebih banyak waktu programmer yang tidak dapat dipulihkan. Sel dengan perencanaan lintasan otonom tidak memiliki perpustakaan program. Setiap bagian direncanakan langsung dari pemindaiannya. Pertumbuhan campuran sebagian tidak meningkatkan overhead.
Cara Kerja Perencanaan Lintasan Otonom - Di Dalam Sistem
Proses perencanaan berlangsung antara langkah ekstraksi jahitan dan langkah eksekusi robot. Ini terdiri dari empat tahap komputasi yang dijalankan secara berurutan di bawah 60 detik untuk sebagian besar pengelasan baja struktural.
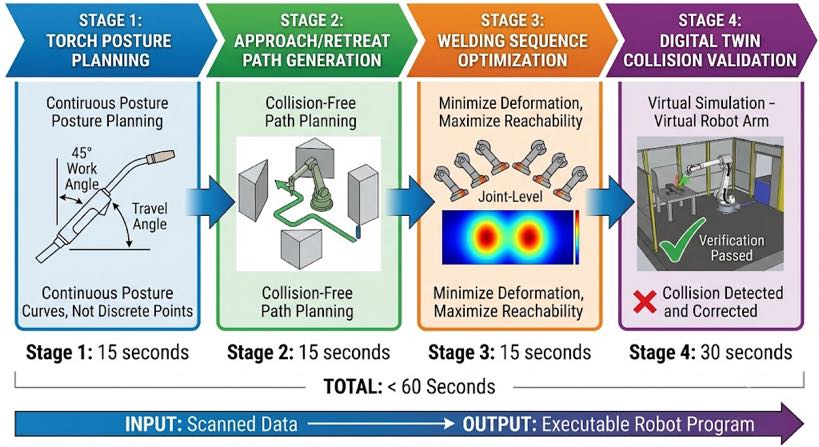
Panggung 1: Perencanaan orientasi obor
Untuk setiap sambungan las yang diidentifikasi, perencana menghitung sudut kerja obor dan sudut perjalanan yang optimal berdasarkan jenis sambungan, posisi pengelasan, dan ketebalan bahan. Ini bukan nilai yang tetap — nilai tersebut bervariasi sepanjang sambungan jika sambungan melengkung atau berubah sudut. Perencana menghasilkan profil orientasi obor yang berkesinambungan, bukan serangkaian titik jalan yang terpisah.
Untuk las fillet pada baja struktural, sudut kerja standar adalah 45 derajat ke garis bagi sendi dengan toleransi ±5 derajat. Untuk las butt, obor tegak lurus terhadap bidang sambungan. Untuk sambungan-T dengan akses terbatas, perencana menghitung sudut kerja maksimum yang dapat dicapai dengan mempertimbangkan batasan geometrik dan memeriksa apakah sudut tersebut berada dalam rentang yang dapat diterima untuk kelas sambungan tersebut — menandai sambungan yang aksesnya terlalu terbatas untuk pengelasan yang andal.
Panggung 2: Dekati dan tarik kembali pembuatan jalur
Obor harus mendekati titik awal sambungan dari posisi yang jelas dan ditarik kembali ke posisi yang jelas setelah akhir pengelasan — tanpa bertabrakan dengan bagian tersebut., perlengkapan, atau struktur lainnya. Untuk sambungan terbuka sederhana, jalur pendekatan dan penarikan kembali sangatlah mudah. Untuk tangki trafo, kolom kotak, atau kerangka struktural dengan geometri padat, jalur pendekatan harus melewati sirip pendingin, tulang rusuk menjadi kaku, dan hambatan lainnya.
Perencana menggunakan geometri pemindaian 3D untuk memodelkan ruang kerja di sekitar setiap sambungan dan menghitung pendekatan bebas tabrakan dan retraksi jalur menggunakan algoritma perencanaan gerak. Jalur yang direncanakan ditambahkan ke model kembar digital untuk verifikasi di Tahap 4.
Panggung 3: Optimalisasi urutan pengelasan
Dengan lintasan gabungan individu yang direncanakan, perencana urutan menentukan urutan optimal untuk mengeksekusinya. Ini adalah masalah optimasi dengan berbagai tujuan:
- Minimalkan distorsi: arah las alternatif, menyeimbangkan masukan panas secara simetris di seluruh pengelasan
- Pertahankan akses: sambungan las yang tidak dapat diakses setelah pengelasan yang berdekatan selesai, sebelum lasan yang berdekatan dijalankan
- Meminimalkan waktu perjalanan robot: mengelompokkan sambungan berdasarkan kedekatan fisik di mana distorsi dan kendala akses memungkinkan
- Koordinasikan rotasi positioner: rencanakan reposisi bagian antar kelompok sambungan untuk meminimalkan jumlah putaran sambil mempertahankan posisi pengelasan optimal
Untuk pengelasan baja struktural dengan 15 ke 30 sendi, perencana urutan mengevaluasi ribuan kandidat yang dipesan dan memilih salah satu yang paling memenuhi keempat tujuan secara bersamaan. Outputnya adalah rangkaian pengelasan yang lengkap — bukan hanya daftar sambungan, tetapi rencana yang diatur berdasarkan waktu termasuk rotasi positioner, waktu tunggu interpass, dan jalur transit robot antar sambungan.
| Mengapa urutan lebih penting daripada yang disadari kebanyakan pembeli: Pengelasan struktur yang dilakukan dengan urutan yang salah dapat menyebabkan distorsi sudut sebesar 3–8 mm pada balok sepanjang 2 meter — cukup untuk menggagalkan pemeriksaan dimensi.. Lasan yang sama yang dilas dalam urutan yang dioptimalkan terakumulasi < 1 mm. Parameter lasnya identik. Perbedaannya terletak pada urutannya saja. Perencanaan otonom melakukan hal ini secara konsisten; pemrograman manual bergantung pada pengalaman pemrogram dengan konfigurasi gabungan spesifik tersebut. |
Panggung 4: Verifikasi tabrakan kembar digital
Urutan lengkap yang direncanakan - jalur pendekatan, jalur las, menarik kembali jalur, perpindahan transit, dan rotasi positioner — berjalan dalam simulasi virtual ukuran penuh dari sel kerja sebelum gerakan fisik terjadi. Kembaran digital dibuat dari pemindaian 3D bagian sebenarnya (bukan model CAD nominal), sehingga mencerminkan geometri sebenarnya dari pengelasan spesifik ini.
Deteksi tabrakan memeriksa setiap konfigurasi robot di sepanjang setiap gerakan yang direncanakan untuk mengetahui adanya gangguan pada bagian tersebut, perlengkapan, pengatur posisi, dan selungkup sel kerja. Jika tabrakan terdeteksi, perencana merevisi jalur yang melanggar — menyesuaikan sudut pendekatan, jarak kebuntuan, atau rute transit — dan memverifikasi ulang. Proses ini berulang hingga seluruh rangkaian melewati pemeriksaan tabrakan.
Operator meninjau simulasi terverifikasi pada layar sentuh — video terkompresi waktu dari urutan pengelasan lengkap — sebelum mengonfirmasi pelaksanaan. Pengelasan artikel pertama pada konfigurasi komponen baru berjalan dengan keyakinan yang sama seperti produksi berulang, karena risiko tabrakan telah teratasi secara simulasi, tidak ditemukan dengan menabrakkan robot.
Apa Perubahan Perencanaan Lintasan Otonom di Lini Produksi Anda
Uraian teknologi di atas bermanfaat, tapi pertanyaan manajer produksi lebih praktis: apa yang berbeda tentang cara saluran saya beroperasi sehari setelah sistem ini diinstal? Jawabannya mencakup lima bidang.
1. Waktu peluncuran suku cadang baru turun dari hari ke jam
Dalam sel pengelasan robot tradisional, meluncurkan konfigurasi bagian baru melibatkan: gambar ulasan programmer, programmer mengajarkan jalur di robot, pengelasan artikel pertama, pemeriksaan kualitas, revisi program, pengelasan artikel kedua, persetujuan. Siklus ini biasanya memakan waktu satu hingga tiga hari untuk bagian struktural yang kompleks. Robot tidak tersedia untuk produksi selama sebagian besar waktu ini.
Dengan perencanaan lintasan otonom: operator memuat bagian, memulai pemindaian, sistem menghasilkan dan memverifikasi jalur, operator mengonfirmasi pada layar sentuh, pengelasan artikel pertama berjalan. Total waktu yang berlalu adalah dua hingga empat jam, robot tersedia untuk produksi dalam shift yang sama, dan operator tidak memerlukan keterampilan pemrograman robot.
2. Pertumbuhan campuran sebagian tidak lagi menjadi masalah overhead
Setiap nomor bagian baru dalam sel tradisional berarti program lain untuk ditulis, toko, dan pertahankan. Revisi desain berarti pembaruan program. Perubahan jadwal berarti pengajaran ulang jalur. Sebuah toko dengan 40 nomor bagian aktif dan dua revisi desain per bagian per tahun sedang dikelola 80 siklus pembaruan program setiap tahunnya — masing-masing tiga jam, yaitu 240 jam waktu programmer, atau secara kasar $21,600 pada $90 per jam. Biaya ini tumbuh secara linear dengan campuran komponen.
Dengan perencanaan lintasan otonom, tidak ada perpustakaan program yang perlu dipelihara. Setiap bagian direncanakan langsung dari pemindaiannya. Menambahkan nomor komponen baru biayanya sama persis dengan menjalankan komponen berulang: satu pemindaian, satu paket yang dibuat secara otomatis, satu verifikasi kembar digital. Biaya overhead tetap, terlepas dari berapa banyak nomor suku cadang aktif yang dimiliki toko tersebut.
3. Kualitas las menjadi lebih konsisten di seluruh operator dan shift
Perencanaan lintasan manual menghasilkan hasil yang bervariasi sesuai dengan pengalaman pemrogram, kelelahan, dan keakraban dengan bagian tertentu. Seorang programmer berpengalaman merencanakan jalur yang lebih baik daripada programmer junior. Shift malam mungkin memberikan hasil yang berbeda dibandingkan shift siang. Variasi ini terlihat pada kualitas las – ukuran tenggorokan yang tidak konsisten, distorsi variabel, waktu arc-on yang berbeda per sambungan.
Perencanaan lintasan otonom menghasilkan jalur yang sama dari data pemindaian yang sama terlepas dari siapa yang mengoperasikan sel, pergeseran apa itu, atau berapa banyak bagian yang telah dijalankan pada hari itu. Konsistensi kualitas las menjadi fungsi dari kualitas pemindaian dan perpustakaan jadwal las — keduanya merupakan input yang dikontrol — dan bukan merupakan fungsi dari keterampilan pemrogram individual..
4. Risiko artikel pertama dihilangkan pada konfigurasi baru
Peristiwa tunggal yang paling mahal dalam sel pengelasan robot tradisional adalah kecelakaan artikel pertama - robot bertabrakan dengan bagian pada konfigurasi baru yang pertama kali dijalankan., merusak obor, bagiannya, atau robotnya. Kecelakaan terjadi karena perencanaan jalur manual tidak dapat memprediksi secara sempurna setiap skenario tabrakan pada geometri kompleks, dan pemrogram harus secara fisik menyaksikan proses pertama yang siap untuk mencapai penghentian darurat.
Verifikasi kembaran digital menghilangkan kerusakan artikel pertama dengan menjalankan urutan lengkap dalam simulasi sebelum gerakan fisik apa pun. Operator tidak bersiap-siap di pemberhentian darurat — mereka meninjau simulasi, konfirmasikan itu, dan pergi. Robot mengeksekusi tanpa pengawasan karena risiko tabrakan telah teratasi sebelum busur dibuka.
5. Positioner dan robot beroperasi sebagai sistem yang terkoordinasi
Dalam sel yang diprogram secara manual, jalur robot dan rotasi positioner biasanya direncanakan secara terpisah dan dikoordinasikan oleh programmer melalui trial and error. Hasilnya sering kali merupakan rangkaian yang konservatif: pengatur posisi menyelesaikan putaran penuh dan berhenti, kemudian robot mulai mengelas, lalu keduanya berhenti, kemudian positioner berputar lagi. Waktu idle robot terakumulasi di antara kelompok gabungan.
Perencanaan lintasan otonom memperlakukan robot dan pengatur posisi sebagai sistem multi-sumbu yang terkoordinasi. Perencana menghitung gerakan robot dan positioner secara bersamaan — positioner dapat berputar saat robot berpindah antar sambungan — meminimalkan waktu idle dan memaksimalkan waktu arc-on. Untuk pengelasan struktural memerlukan empat rotasi positioner, gerakan terkoordinasi dapat mengurangi total waktu siklus sebesar 15 ke 25 persen dibandingkan dengan operasi stop-and-start berurutan.
Apa yang Tidak Dilakukan Perencanaan Lintasan Otonom - Dinyatakan dengan Jujur
Perencanaan lintasan otonom adalah kemampuan yang signifikan, dan penting untuk mengetahui dengan tepat apa yang dapat dan tidak dapat digantikannya.
| Itu menggantikan | Itu tidak menggantikan |
| Ajarkan pemrograman liontin untuk pembuatan jalur | Keahlian insinyur pengelasan untuk pengembangan parameter las |
| Pemeriksaan tabrakan manual dan manajemen risiko kecelakaan | Penilaian operator untuk menandai hasil pemindaian yang tidak biasa atau cacat komponen |
| Waktunya programmer untuk meluncurkan komponen baru | Peran pemeriksa kualitas dalam memverifikasi pengelasan yang telah selesai |
| Kontrol distorsi heuristik dari pengalaman programmer | Desain perlengkapan dan keahlian penentuan posisi bagian |
| Perencanaan urutan pengelasan manual | Pengetahuan metalurgi untuk material baru atau kualifikasi gabungan |
Insinyur pengelasan tetap penting. Pustaka jadwal pengelasan — database parameter yang divalidasi untuk setiap jenis sambungan, bahan, dan kombinasi ketebalan — harus dibuat oleh seseorang yang memahami metalurgi pengelasan dan memiliki peralatan untuk menjalankan uji kualifikasi. Apa yang dihilangkan oleh perencanaan lintasan otonom adalah langkah yang sebelumnya menghabiskan sebagian besar waktu operator robot: pengajaran jalur manual yang terjadi antara spesifikasi parameter insinyur dan eksekusi robot.
Pertanyaan yang Sering Diajukan
Apa perbedaan perencanaan lintasan otonom dengan pemrograman offline?
Pemrograman offline (PLO) menghasilkan jalur robot dalam perangkat lunak simulasi dari model CAD, lalu mengunggahnya ke pengontrol robot — mengurangi waktu tunggu pengajaran namun tetap memerlukan pemrogram. Perencanaan lintasan otonom menghasilkan jalur dari geometri bagian aktual yang dipindai, tanpa keterlibatan programmer dan tidak diperlukan model CAD. OLP masih gagal ketika bagian sebenarnya menyimpang dari model CAD; perencanaan otonom menyesuaikan dengan bagian nyata karena merencanakan dari bagian nyata. Melihat blog 03 untuk perbandingan rinci dari ketiga pendekatan.
Apa yang terjadi ketika perencana lintasan tidak dapat menemukan jalur yang valid untuk suatu sambungan?
Ketika perencana tidak dapat menghasilkan jalur bebas tabrakan yang memenuhi persyaratan sudut obor — misalnya, sambungan di lokasi yang sangat terbatas di antara anggota struktural — sambungan tersebut ditandai sebagai 'memerlukan tinjauan manual’ dan menyampaikan masalahnya kepada operator di layar sentuh sebelum rangkaian dijalankan. Operator dapat menyesuaikan pemasangan komponen untuk meningkatkan akses, konsultasikan dengan teknisi pengelasan tentang sudut obor alternatif yang dapat diterima, atau tandai sambungan untuk pengelasan manual. Sistem tidak melewatkan sambungan secara diam-diam atau mengelas pada sudut yang tidak dapat diterima tanpa pemberitahuan.
Apakah sistem merencanakan ulang jika bagiannya bergeser selama pengelasan?
Pemindaian dan lintasan pra-las dihasilkan dari posisi bagian pada waktu pemindaian. Jika bagian tersebut bergeser secara signifikan selama pengelasan — misalnya, jika klem terlepas karena ekspansi termal — sistem pelacakan busur dalam las mendeteksi deviasi lapisan dan mengoreksi posisi obor dalam rentang kompensasinya (biasanya ±3 sampai 5 deviasi lateral mm). Jika deviasi melebihi rentang pelacakan busur, sistem menghasilkan peringatan dan jeda. Untuk sebagian besar produksi baja struktural dengan pemasangan yang memadai, pelacakan busur dalam las menangani penyimpangan posisi yang terjadi selama siklus pengelasan normal tanpa memerlukan perencanaan ulang.
Berapa lama proses perencanaan pada pengelasan struktur yang rumit?
Untuk pengelasan baja struktural tipikal dengan 10 ke 20 sambungan — rakitan braket balok, bagian rangka yang kaku, atau kolom kotak kecil - dibutuhkan siklus perencanaan otonom yang lengkap 45 ke 90 detik dari penyelesaian pemindaian hingga program yang dapat dieksekusi. Untuk pengelasan kompleks dengan 40 ke 80 sambungan — seperti badan tangki transformator — memerlukan perencanaan 3 ke 6 menit. Verifikasi kembar digital menambahkan 1 ke 3 menit waktu peninjauan operator. Total waktu yang berlalu dari pemuatan sebagian ke busur pertama berada di bawah 10 menit untuk sebagian besar skenario produksi baja struktural.
Bisakah sistem belajar dari pengelasan sebelumnya untuk memperbaiki jalur di masa depan?
Sistem produksi saat ini menggunakan perpustakaan jadwal pengelasan yang tervalidasi dan perencanaan jalur berbasis fisika daripada pembelajaran mesin — karena dalam aplikasi pengelasan struktural bersertifikat, ketertelusuran dan prediktabilitas perencanaan berbasis fisika diperlukan untuk kualifikasi prosedur pengelasan. Sistem memang mengumpulkan data: log las mencatat parameter busur aktual, peringatan penyimpangan, dan hasil berkualitas per gabungan, yang digunakan insinyur pengelasan untuk menyempurnakan perpustakaan jadwal pengelasan dari waktu ke waktu. Ini adalah proses perbaikan rekayasa terstruktur, bukan pembelajaran otonom dalam pengertian AI.
Langkah Selanjutnya
Jika artikel ini telah menjelaskan apa yang dimaksud dengan perencanaan lintasan otonom dalam praktiknya, langkah logis berikutnya bergantung pada posisi Anda dalam evaluasi:
- Jika Anda ingin memahami langkah-langkah pemindaian dan pemodelan terbalik yang mendukung perencanaan lintasan, membaca blog 04: 3Pelacakan Jahitan Laser D Vision Dijelaskan Dan blog 05: Teknologi Pindai untuk Mengelas.
- Jika Anda ingin melihat bagaimana perencanaan lintasan diterapkan pada aplikasi baja struktural tertentu — besar, bagian yang tidak berulang - baca blog 06: Otomatisasi Pengelasan Tangki Transformator.
- Jika Anda siap untuk mengevaluasi apakah sistem lengkap — pemindaian, pemodelan terbalik, perencanaan otonom, dan pengelasan adaptif celah — memberikan ROI yang dibutuhkan kasus bisnis Anda, membaca Blog 08: ROI Sel Pengelasan Robot Tanpa Pemrograman: Bilangan Nyata dari Aplikasi Baja Struktural.
- Jika Anda memiliki bagian baja struktural tertentu dan ingin melihat perencanaan lintasan otonom menghasilkan jalur las untuknya, kirimkan gambar atau model 3D kepada kami. Kami akan menjalankan siklus perencanaan penuh dan mengembalikan pratinjau jalur, perkiraan waktu siklus, dan video verifikasi kembar digital.
| Bicaralah dengan Teknisi Otomasi Pengelasan Kami Kirimkan gambar bagian Anda kepada kami atau jelaskan tantangan produksi Anda. Kami akan menunjukkan kepada Anda cara kerja perencanaan lintasan otonom pada komponen baja struktural Anda yang sebenarnya — tidak diperlukan komitmen. ✉ Contact Us Now → Calculate My ROI First ✓ No commitment required ✓ Response within 24 hours ✓ Free cycle time estimate |
Tentang Penulis
Pengalaman & Kredensial
Spesialis integrasi sistem pengelasan robot dengan 12+ pengalaman proyek langsung selama bertahun-tahun yang berfokus pada pemilihan dan integrasi Robot Positioner. Telah memberikan konsultasi kepada 300+ pabrik di seluruh Amerika Utara, Eropa, dan Asia.
Latar belakang perusahaan: 26+ tahun teknik otomasi pengelasan, 40+ paten aktif, 1,500+ menyelesaikan proyek secara global, sekitar 70% melibatkan integrasi Robot Positioner.
Sertifikasi
- ISO 9001: 2015 (GB/T 19001-2016) — Sistem Manajemen Mutu
- GJB 9001C-2017 — Sistem Manajemen Mutu Peralatan Militer/Senjata
- EU CE — Petunjuk Mesin 2006/42/EC (Sertifikat. TIDAK. M.2026.206.C134866)
- Perusahaan Teknologi Tinggi — Sertifikat. TIDAK. GR202341000595 (Dikeluarkan pada bulan November. 2023)
Terakhir diperbarui: Juni 2026
POSTINGAN TERKAIT
Mengapa Sistem Penglihatan Penting untuk Pengelasan Laser Robotik

3Pelacakan Jahitan Laser D Vision Dijelaskan:Dari Point Cloud ke Jalur Las dalam Hitungan Detik

Analisis ROI Pengelasan Laser Robot: Apakah Ini Layak untuk Diinvestasikan?
Reaksi, Kekakuan, dan Penyimpangan Termal: Tiga Spesifikasi Tersembunyi Yang Menentukan Kinerja Welding Positioner
Berapa Biaya Sel Pengelasan Robot 2026? Rincian Harga Lengkap
