


Производител на работни станции за роботи и лазерни системи по поръчка



3Обяснено проследяване на шев с лазер D Vision:От точков облак до заваръчен път за секунди
Попитайте повечето хора как един робот знае къде да заварява и те описват програматор с висулка за обучение, насочване на ръката точка по точка през път, запаметен в контролера. Този модел е на четиридесет години. Технологията, която я замени - 3D лазерно проследяване на шевове - прави за секунди това, което програмистът прекарваше с часове да прави, и го прави по-точно, защото чете действителната част, а не запаметен идеал.
Тази статия обяснява как работи лазерното проследяване на шевове с 3D визуализация от първите принципи: как скенерът улавя облак от точки, как софтуерът извлича заваръчния шев от този облак, и как системата преобразува геометрията на шева в заваръчна пътека на робот – всичко това без човешка намеса. Написано е за инженери и производствени мениджъри, които оценяват дали тази технология пасва на тяхната среда за производство на структурна стомана.

Защо съществува проследяването на шевовете - и какво замества
Традиционното роботизирано заваряване предполага, че частта е точно там, където програмата казва, че е. Пътят на заваръчния шев се обучава спрямо идеална част в прецизно приспособление, след което се възпроизвежда на всяка следваща част. Това предположение работи добре в автомобилното производство, където щампованите части имат допустими отклонения от ±0,3 mm и приспособленията са проектирани да се повтарят на същото ниво.
Не работи при производството на структурна стомана. Допустимите отклонения при рязане с пламък и рязане с трион са ±1–3 mm. Междините за напасване варират от единия край на съединението до другия. Частите, натоварени с кран, седят малко по-различно всеки цикъл. Фиксиран програмиран път върху структурна стомана води до непоследователен размер на заваръчния шев, пропуснати стави, и нива на преработка, които елиминират увеличаването на производителността на автоматизацията.
Проследяването на шевовете решава това чрез преместване на интелигентността от програмата към сензора. Вместо да се доверите на запазена позиция, системата разчита действителната геометрия на фугата преди — и по време — на всяка заварка. Пътеката следва истинския шев, не теоретичната.
| Изместването на ядрото: традиционното роботизирано заваряване се доверява на програмата. 3D визуалното проследяване на шевовете се доверява на частта. |
Какво е 3D Vision лазерно проследяване на шевове?
| 3D vision лазерно проследяване на шевове е сензорна и софтуерна система, която използва лазерен профилиращ апарат или скенер със структурирана светлина за улавяне на триизмерната геометрия на заваръчна връзка, извлечете тези параметри на централната линия и празнината от тези данни, и непрекъснато актуализиране на заваръчната пътека на робота, за да следва действителното съединение - компенсирайки вариацията на частта, празнини за напасване, и термично изкривяване в реално време. |
Има две различни приложения на тази технология, и си струва да бъдем точни и за двете.
Сканиране преди заваряване (планиране на пътя): скенерът почиства фугата преди да започне заваряването, софтуерът генерира пълната траектория на робота от сканираните данни, и след това роботът изпълнява този път. Това е подходът, използван в клетки без програмиране, за да се елиминира изцяло програмирането с висящо обучение.
Проследяване в заваръчния шев (корекция в реално време): сензор, монтиран близо до горелката, наблюдава непрекъснато съединението по време на заваряване и подава коригиращи сигнали към контролера на робота, регулиране на позицията на горелката в реално време, когато шевът се отклонява от планирания път. Това компенсира термичното изкривяване и дрейфа на закрепването, които възникват след сканирането преди заваряване.
Повечето мощни съвременни системи съчетават и двете: сканирането преди заваряване генерира първоначалния път, а проследяването в заваръчния шев го усъвършенства непрекъснато през целия заваръчен проход. Нашата интелигентна система за заваряване използва този комбиниран подход — високоскоростно 3D лазерно профилиране преди заваряване за генериране на траектория, плюс непрекъснато проследяване на дъгата по време на изпълнение.
От облак от точки до път на заваряване — техническият процес
Разбирането на процеса в последователност изяснява защо тази технология е достатъчно надеждна за производство на структурна стомана - и къде са нейните граници.
стъпка 1: Светлинна проекция и улавяне на отражение
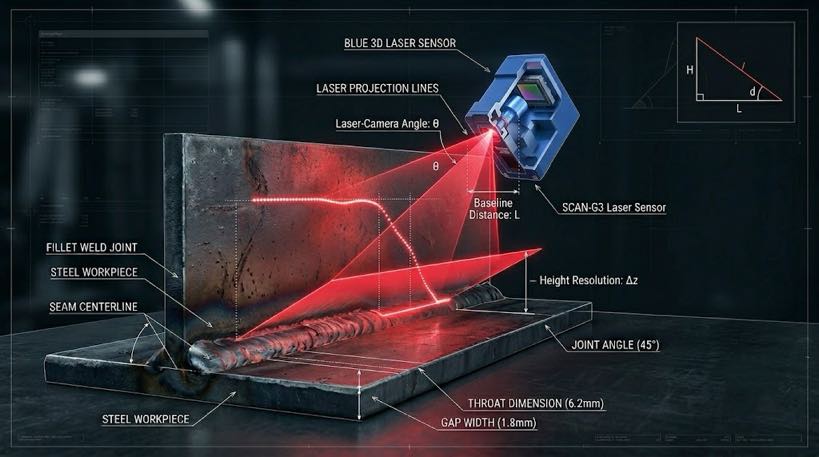
Скенерът проектира структуриран модел от лазерна светлина - обикновено линия или решетка - върху повърхността на заваръчната фуга. Камера, изместена от лазерния източник, улавя отразения модел. Тъй като камерата и лазерът са под фиксиран ъгъл един спрямо друг (геометрия, наречена лазерна триангулация), всяко отклонение във височината на повърхността причинява предвидимо изместване на мястото, където се появява отразената линия в изображението на камерата.
Системата измерва тези измествания по цялата ширина на сканирането и ги преобразува в карта на височината на повърхността на ставата. Нашият 3D лазерен профильор улавя тези данни на до 1,140 кадри в секунда през a 2,600 mm зрително поле - достатъчно бързо, за да сканира цял структурен лъч в едно широко минаване без спиране.
стъпка 2: Изграждане на облак от точки
Докато скенерът се движи по ставата (или скенерът се движи, или роботът го носи, или частта се движи на позиционер), последователни профили на височина се сглобяват в триизмерен облак от точки — плътен масив от x, г, z координатни измервания, представящи геометрията на повърхността на съединението.
Резолюцията има значение тук. На 0,2–0,5 mm разстояние между точките, облакът улавя фината геометрия на заваръчен жлеб — коренна повърхност, ъгъл на скосяване, земя, ширина на междината - с достатъчна прецизност за планиране на заваръчен път, който ще отговаря на изискванията за размери на AWS D1.1. Скенерите с по-ниска разделителна способност пропускат детайлите на геометрията на жлебовете и създават пътеки, които изискват корекция.
| Проверка на качеството на облака от точки — как изглеждат добрите данни: Разстояние между точките: 0.2–0,5 мм (достатъчно за структурни MIG заварки) Скорост на сканиране: Корици 1 m заваръчна фуга в < 90 seconds at production pace Noise level: < 0.1 mm Z-axis noise at rated scan distance Field of view: Достатъчно широк, за да обхване двете страни на ставата с едно минаване |
стъпка 3: Екстракция на шева
Суровите данни за облак от точки съдържат цялата сканирана повърхност — основна плоча, подготовка за заваряване, заваръчни шевове, околна структура. Алгоритъмът за извличане на шева трябва да идентифицира заваръчната връзка от този фон.
Алгоритъмът търси геометрични характеристики, характерни за всеки тип съединение. За ъглова заварка, той намира пресечната точка на две равнинни повърхности. За челна заварка с V-образен канал, той идентифицира долината между два скосени ръба. За Т-образна става, той намира основната точка, където вертикалната мрежа среща хоризонталния фланец. След като функцията на ставата е локализирана, алгоритъмът пасва на осевата линия и извлича ключови параметри:
- Положение на централната линия на ставата (х, г, z координати по цялата дължина на ставата)
- Ширина на междината на корена във всяка точка по протежение на фугата
- Ъгъл на скосяване и геометрия на основата (за жлебови заварки)
- Цел за дълбочина на гърлото или дължина на краката въз основа на геометрията на ставата
- Всякакви геометрични аномалии — мостови заварки, локални пикове на празнина, липсващ материал
Прилепващите заварки представляват специфично предизвикателство: те пресичат шева и могат да объркат алгоритъма за извличане, ако височината им е голяма спрямо празнината. Способните системи откриват прилепващи заварки като аномалии и ги пропускат по пътя или намаляват скоростта на движение, за да ги заваряват правилно. Операторът се уведомява, ако халсът надхвърли диапазона на компенсация на системата.
стъпка 4: Планиране на пътя и генериране на траектория
С извлечена геометрия на шева, модулът за планиране на пътя генерира пълната последователност от движения на робота. Това е по-сложно от простото следване на осевата линия - системата също трябва да планира:
- Ъгъл на горелката спрямо съединението (работен ъгъл и ъгъл на движение за ъглови заварки)
- Приближавайте и прибирайте пътеки, които избягват сблъсък с детайла и приспособлението
- Параметри на тъкане, ако празнината изисква трептене, за да я запълни
- Многопроходна последователност, ако размерът на гърлото надвишава границите за еднократно преминаване (обикновено > 8 mm филе)
- Междупроходно позициониране за позиционера, ако частта трябва да се завърти между преминаванията
Генерираната траектория е маркирана с време последователност от позиции на ставите на робота, ъгли на факела, и извикване на параметри за заваряване — пълна програма за заваряване, генерирани за 15–45 секунди от данни от сканиране, без човешки принос.
| Време за първа дъга върху нов тип част: Традиционна висулка за обучение: 2–8 hours programming Offline programming (PLO): 45 минути – 3 hours 3D vision path planning: < 5 минути общо (сканиране + екстракт + генерирам) |
стъпка 5: Корекция в реално време в заваръчния шев
Сканирането преди заваряване улавя геометрията на фугата преди да започнат топлинните ефекти. След като дъгата се отвори, две неща се променят: детайлът се нагрява и изкривява, и позицията на заваръчната вана спрямо съединението се измества леко с всяко преминаване. Проследяването в заваръчния шев се справя с това.
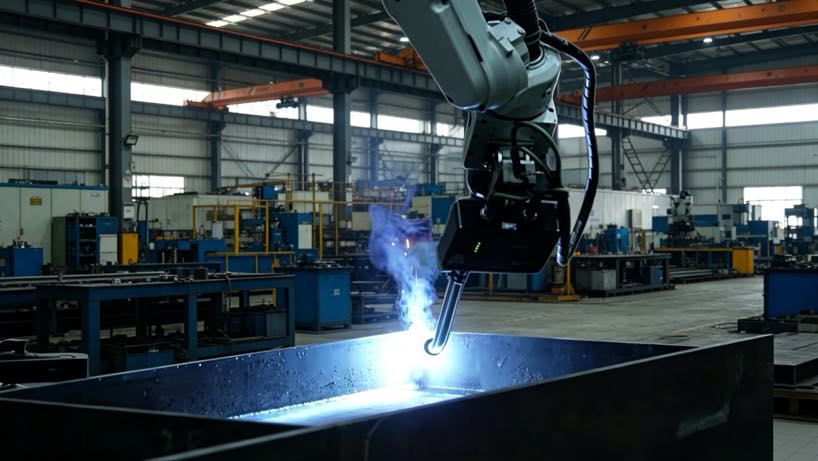
Сензор — или малък лазерен профильор, монтиран близо до фенерчето, или дъгово базирано отчитане, използващо самия заваръчен ток — следи позицията на шева непрекъснато по време на заваръчния проход. Коригиращите сигнали се изпращат към контролера на робота при честота на актуализиране от 50–200 Hz, избутване на позицията на горелката, за да остане на централната линия, докато частта се движи под въздействието на топлина.
Патентованият алгоритъм за проследяване на дъгата на интелигентната система за заваряване поддържа точността на шева при амплитуди на трептене толкова фини, колкото 1 mm — което означава, че може да следва шева дори по време на заваряване на тъкани върху термично деформирана тънка плоча, където позицията на шева се измества непрекъснато, тъй като всяко зърно отлага топлина.
Технология на скенера: Лазерна триангулация срещу структурирана светлина
Две сензорни технологии доминират сканирането на промишлени заваръчни шевове. Разбирането на техните различия помага при оценката на конкурентни системи.
| Характеристика | Лазерна линейна триангулация | Структурирана светлина (периферна проекция) |
| Принцип | Единична лазерна линия, преминала през повърхността | Решетка или ресни, проектирани върху повърхността |
| Скорост | Много бързо — 1,000+ fps скорост на линията | По-бавно — множество експозиции на кадър |
| Резолюция | Високо в едната ос; зависи от скоростта на сканиране в други | Високо в двете оси едновременно |
| Дистанция на отстояние | Обикновено 100–400 mm | Обикновено 200–600 mm |
| Ефективност върху лъскави повърхности | Може да се повлияе от огледално отражение | По-здрав на отразяващ метал |
| Най-подходящ за заваряване | Проследяване в заваръчния шев + сканиране на линията преди заваряване | Сканиране на цялата повърхност преди заваряване |
| Нашата интелигентна система за заваряване | Високоскоростен лазерен профильор при 1,140 fps за сканиране преди заваряване + проследяване на дъгата | Голяма камера за линейно сканиране за глобално позициониране |
За производство на конструкционна стомана, лазерната триангулация е доминиращата технология за проследяване на шевове по време на заваряване - нейната висока кадрова честота съответства на скоростта на движение на робота, без да въвежда забавяне. Скенерите със структурирана светлина или област се използват за първоначалния проход за глобално позициониране, който локализира частта грубо, преди да започне прецизното лазерно сканиране. Нашата интелигентна система за заваряване използва и двете в стратегия от грубо към фино: голяма камера за линейно сканиране за глобално местоположение, след това високоскоростният лазерен профильор за прецизно извличане на шева.
Как тази технология се справя конкретно със структурната стомана
Общата литература за проследяване на шевове се фокусира върху автомобилни приложения с тънки листове. Конструкционната стомана представлява различни предизвикателства, и си струва да бъдете изрични за това как се адаптира технологията.
| Предизвикателство за структурна стомана | Как 3D проследяването на шевовете го адресира |
| Вариация на междината при напасване ±1–4 mm | Екстракцията на шева измерва действителната празнина във всяка точка; пътят регулира подаването на телта и скоростта на движение за запълване |
| Допустимо отклонение на размерите на частта ±1–3 mm | Сканирането преди заваряване улавя реалната позиция на детайла — път, генериран от действителното местоположение, не номинално приспособление |
| Тежки части се изместват под натоварването на крана | Сканирането се изпълнява, след като частта е заредена и закрепена — улавя крайната позиция, независимо от варианта на разположение |
| Мелничен котлен камък и окисляване на ръбовете | Лазерното измерване на геометрията не се влияе от обезцветяване на повърхността или текстура на мелничен мащаб |
| Сглобки на жлебове на колони с кутии с неравномерни междини | Адаптивният режим за заваряване на канали чете действителната геометрия на каналите и регулира отместването на горелката за напречно сечение |
| Термично изкривяване на дебела многопроходна плоча | Проследяването на дъгата в заваръчния шев коригира позицията на горелката непрекъснато през всички проходи |
| Дълги стави > 3 m върху конструктивни греди | Скенери с широко поле на видимост (2,600 mm FOV) покриване на цялата фуга с едно преминаване; 7следата на th-axis разширява обхвата |
Точност в контекста: какво означава ±0,5 mm на структурна заварка
Точност на генериране на пътя от ±0,3–0,5 mm по централната линия на шева звучи прецизно абстрактно. На практика конструктивна стомана: за а 6 mm ъглови заварки, определени за AWS D1.1, приемливото отклонение на дължината на крака е -0 / +3 мм. Пътека, поставена на ±0,5 mm от централната линия, създава ъглова заварка добре в рамките на този толеранс при всяко преминаване. За заварки с частично проникване, изискването за позициониране на корена е по-строго — ±1 mm — което също е в рамките на възможностите на системата, когато проследяването на дъгата в заварката е активно заедно със сканирането преди заваряване.
Технически граници — честно казано
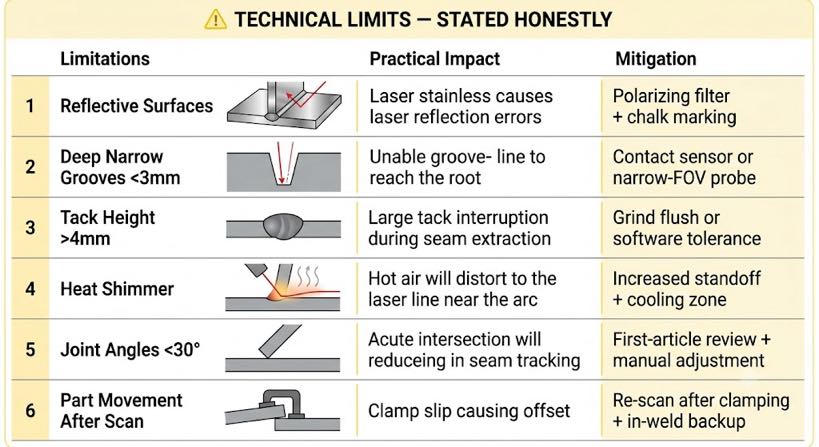
3D лазерното проследяване на шевовете е зряла технология, но има истински ограничения, които всеки производител на стоманени конструкции трябва да разбере, преди да посочи система.
| Ограничение | Практическо въздействие | Смекчаване |
| Отразяващи или прозрачни повърхности | Силно полираната неръждаема стомана може да причини грешки при огледално отражение | Намалете интензивността на сканиране; използвайте поляризационен филтър; нанесете маркировка с тебешир |
| Много дълбоки тесни бразди (< 3 мм ширина) | Лазерната линия не може да достигне корена на дълбоката бразда | Използвайте контактен сензор или специализирана сонда с тесен FOV |
| Височина на заваръчния шев > 4 мм | Може да прекъсне изваждането на шева, ако лепенките са по-високи от празнината, която преодоляват | Шлифоване на лепенките или задаване на параметър за толеранс на лепене в софтуера |
| Екстремна топлина блещука близо до дъга | Промените в индекса на пречупване в горещ въздух могат да изкривят лазерната линия | Увеличете разстоянието между горелката и сензора; използвайте зона за охлаждане след дъга |
| Ставни ъгли < 30° | Острите пресичания намаляват увереността при извличане | Изисква се преглед на пътя на първата статия; може да е необходима ръчна настройка |
| Движение на част след сканиране | Ако частта се измества след сканиране преди заваряване (e.g., приплъзване на скоба), пътят е изместен | Повторно сканиране след окончателното затягане; използвайте проследяване в заваръчния шев като резервна корекция |
Нито едно от тези ограничения не е дисквалифициращо за стандартни конструкционни стоманени работи — ъглови заварки, челни заварки, Т-стави, и препокриващите фуги на плочи с обща дебелина са в рамките на надеждната работна обвивка на технологията. Таблицата по-горе обхваща крайни случаи, които си струва да прегледате спрямо вашето конкретно портфолио от части, преди да изберете система.
Често задавани въпроси
Каква е разликата между проследяване на шев и намиране на шев?
Намиране на шев (или търсене на шевове) локализира съединението преди заваряване и настройва началната точка на предварително програмиран път. Той коригира позицията на детайла, но използва фиксирана форма на пътя. Проследяването на шева актуализира непрекъснато целия път - както позицията, така и геометрията - по целия заваръчен шев. За конструкционна стомана с променлива междина и монтаж, необходимо е проследяване; намирането на шева само по себе си не компенсира вариацията на празнината по дължината на фугата.
Скенерът работи ли чрез заваръчен дим и пръски?
Скенерите за лазерна триангулация се влияят от плътни колони дим директно по пътя на лъча. На практика, сканирането преди заваряване се извършва преди отварянето на дъгата — няма наличие на дим. За проследяване на дъгата в заваръчния шев, сензорът обикновено се монтира на 80–150 mm пред горелката (водещи), извън димния конус. Пръските по лещите на скенера се управляват със системи за продухване с въздушен нож и сменяеми защитни стъклени капаци - стандартен елемент за поддръжка в среди със структурна стомана.
Как системата се справя със фуги, които не са прави — извити шевове или връзки с променлив ъгъл?
Облакът от точки улавя действителната триизмерна геометрия на фугата, включително криви, ъглови промени, и сложни геометрии. Алгоритъмът за извличане на шевове напасва централната линия към каквато геометрия намери - права, извита, или стъпало. След това генераторът на пътя произвежда съответното движение на робота, включително корекциите на ъгъла на горелката, необходими за поддържане на постоянен работен ъгъл около кривите. Криви с тесен радиус (< 50 мм) може да изисква изглаждане на пътя, за да се избегнат сингулярностите на робота, които модулът за планиране на пътя обработва автоматично.
Какви сканирани данни се съхраняват, и как поддържа проследяването на заваръчните шевове?
Нашата интелигентна система за заваряване регистрира облака от точки, извлечена централна линия на шева, измервания на празнини, и генерирани данни за пътя спрямо серийния номер на частта. По време на заваряване, параметри на дъгата (напрежение, ток, скорост на пътуване, сигнали за отклонение) се добавят към същия запис. Полученият файл предоставя пълен пакет за проследяване на заваръчните шевове — геометрия плюс параметри на процеса на съединение — който отговаря на изискванията за документация на AWS D1.1 и EN 1090 за сертифицирани конструкционни заварки. Записите могат да бъдат експортирани в стандартни формати за системи за управление на качеството.
Може ли тази технология да се модернизира в съществуваща роботизирана клетка за заваряване?
Лазерни сензори за проследяване на шевове могат да бъдат добавени към много съществуващи роботизирани клетки като надстройка за следпродажбено обслужване, при условие че контролерът на робота поддържа необходимия I/O и скорост на актуализиране. По-сложната модернизация е софтуерът за планиране на пътя - истинското генериране на път без програмиране от сканирани данни изисква софтуерна интеграция на ниво контролер, не просто допълнение към сензора. За пълна оценка дали вашата съществуваща клетка може да бъде надстроена спрямо. заменени, най-надеждният подход е оценка на обекта с доставчика на сензора.
Следващи стъпки
- За да видите как данните от 3D сканиране се превръщат в пълна програма за заваряване чрез обратно моделиране, прочетете блога 05: Технология Scan-to-Weld: Как обратното моделиране замества програмирането на роботи.
- Да разберем как клетката без програмиране използва тази технология за сканиране като своя основа, прочетете блога 03: Роботизирана клетка за заваряване без програмиране: Как Vision-Guided Systems елиминират Teach Pendants.
- За да заявите демонстрация на сканиране на живо върху вашата собствена структурна стоманена част: изпратете ни чертежа на частта или снимка на конфигурацията на съединението. Ще проведем 3D лазерно сканиране и ще върнем извлечените данни за шева, генериран преглед на пътя, и оценка на времето на цикъла.
| Свързано четене в тази серия: Блог 01 — Роботизирана заваръчна клетка срещу традиционна заваръчна линия: Какво се променя във вашия магазин Блог 02 — Ръчно срещу роботизирано заваряване за структурна стомана: Кога автоматизацията се изплаща? Блог 03 — Роботизирана клетка за заваряване без програмиране: Как Vision-Guided Systems елиминират Teach Pendants Блог 05 — Технология Scan-to-Weld: Как обратното моделиране замества програмирането на роботи |
За автора
опит & пълномощията
Специалист по интегриране на роботизирана система за заваряване с 12+ години директен проектен опит, фокусиран върху избора и интегрирането на робот позиционер. Предоставя консултации на 300+ фабрики в цяла Северна Америка, Европа, и Азия. Всички спецификационни данни в тази статия са извлечени от действителните H / Б / Л / Продуктови листове с данни от серия U.
История на компанията: 26+ години инженеринг за автоматизация на заваряване, 40+ активни патенти, 1,500+ завършени проекти в световен мащаб, приблизително 70% включваща интеграция на Robot Positioner.
Сертификати
- ISO 9001: 2015 (GB/T 19001-2016) — Система за управление на качеството
- GJB 9001C-2017 — Система за управление на качеството на военно/оръжейно оборудване
- ЕС CE — Директива за машините 2006/42/ЕО (Серт. не. M.2026.206.C134866)
- Високотехнологично предприятие — Cert. не. GR202341000595 (Издадено ноем. 2023)
Последна актуализация: юни 2026
СВЪРЗАНИ ПУБЛИКАЦИИ
Какво е роботизирана заваръчна клетка? 2026 Ръководство за начинаещи | 37 Данни за магазина
Одитът преди покупката: Контролен списък за посещение на фабрика и протокол за изпитване на стенд за купувачи на заваръчни позиционери
Head-and-Tailstock vs. L-тип срещу. Робот позиционер U-тип: Как да изберете според формата на детайла

2026 Точки на болка при автоматизацията на заваряване: Защо конкурентните фабрики избират позициониращ робот

Технология Scan-to-Weld:Как обратното моделиране замества програмирането на роботи
