Производитель индивидуальных роботизированных рабочих станций и лазерных систем



Автономное планирование траектории в роботах-сварщиках:Что это значит для вашей производственной линии
Каждый роботизированная сварочная ячейка имеет траекторию — последовательность позиций, углы, и тайминги, которые точно сообщают роботу, куда и когда двигаться. В традиционной клетке, человек создает эту траекторию вручную: программист с обучающим кулоном, тратить от двух до восьми часов на то, чтобы провести роботизированную руку через каждую точку каждого сустава на каждой новой детали.. Планирование траектории занимает больше всего времени., наиболее зависит от навыков, и самый ограничивающий этап во всем рабочем процессе роботизированной сварки.
Автономное планирование траектории избавляет человека от этого шага.. Система планирует собственные траектории сварки — на основе данных 3D-сканирования или цифровых моделей., оптимизировано для качества соединения, доступ к геометрии, и контроль искажений, и проверено на безопасность при столкновении до того, как откроется одна дуга. Программист не переназначается на другую задачу. Программист больше не является частью процесса.
Что такое планирование траектории в роботизированной сварочной камере??
Планирование траектории — это больше, чем просто рисование линии вдоль сварного шва.. Траектория сварки должна одновременно удовлетворять нескольким конкурирующим ограничениям.:
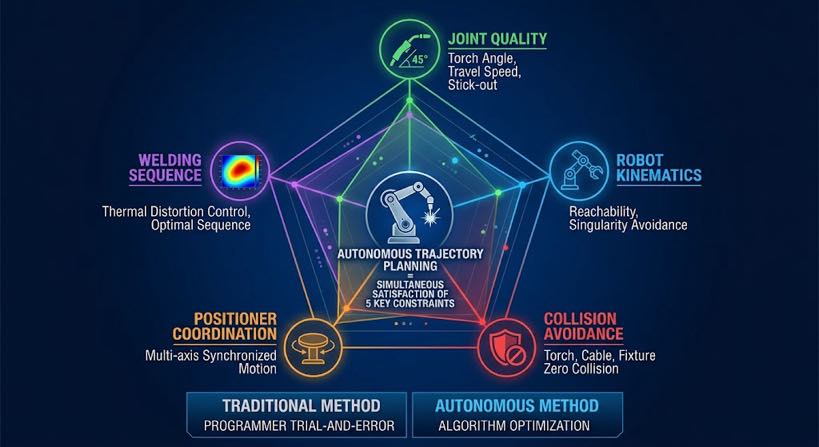
- Совместное качество: угол факела, угол перемещения, Расстояние между зазорами и зазорами должно оставаться в пределах, обеспечивающих приемлемую геометрию сварного шва для данного типа и положения соединения.
- Кинематика робота: запланированные позиции должны быть достижимы роботом без сингулярностей — конфигурации, в которых робот теряет степень свободы и движение становится непредсказуемым
- Предотвращение столкновений: факел, рука робота, и пакет кабелей не должен касаться заготовки, приспособление, или позиционер в любой точке пути
- Координация позиционера: если деталь должна вращаться между суставами, движение позиционера должно быть запланировано и синхронизировано с движением робота
- Последовательность сварки: порядок сварки соединений влияет на накопление тепловых искажений — планировщик траектории должен учитывать искажения при определении последовательности
В традиционной роботизированной сварочной ячейке, программист-человек одновременно удовлетворяет всем пяти ограничениям, методом проб и ошибок на обучающем подвеске. В камере с автономным планированием траектории, программная система делает это быстрее, более последовательно, и не требуя в штат программиста.
Ручное планирование траектории против автономного планирования траектории
Разница между этими двумя подходами заключается не только в скорости. Это фундаментальное изменение в том, что знает система и когда она это знает..
| Измерение | Руководство (обучающий кулон) | Автономный (управляемый видением) |
| Источник совместной позиции | Память программиста о том, где находится сустав | 3D скан фактической детали — измеренный, не предполагается |
| Обработка вариаций детали | Фиксированный путь — сбой при отклонении детали | Путь, создаваемый при каждом сканировании — автоматически адаптируется к каждой детали |
| Время на новый номер детали | 2–8 часов обучения | < 5 сканирование минут + автоматически генерировать |
| Требуется навык программиста | Сертифицированный робот-программист, $60К – 120 тысяч долларов в год | Сотовый оператор, 2-недельное обучение |
| Проверка столкновений | Руководство — программист следит за конфликтами | Цифровое двойное моделирование — каждая позиция проверяется перед размыканием дуги |
| Оптимизация последовательности сварки | Зависит от опыта — зависит от программиста | Алгоритм на основе ограничений — последовательный, повторяемый вывод |
| Контроль искажений | Эвристика — зависит от знаний программиста | Систематический — планировщик последовательности уравновешивает тепловложение сварного изделия. |
| Риск новой конфигурации | Риск сбоя первой части — программист должен вмешаться | Нулевой риск сбоя — цифровой двойник проверяет перед выполнением |
| Масштабируемость набора деталей | Деградирует — больше деталей = больше времени программиста | Свободное масштабирование — каждая деталь сканируется заново, нет накопления программ |
Последняя строка является наиболее значимой для планирования производства.. Традиционная роботизированная ячейка накапливает долги по программированию по мере увеличения ассортимента деталей — чем больше активных номеров деталей, тем больше программ нужно поддерживать., больше перепрограммирования при изменении конструкции, и больше времени программиста, которое невозможно восстановить. Ячейка с автономным планированием траектории не имеет библиотеки программ.. Каждая деталь планируется сразу после сканирования.. Увеличение ассортимента деталей не приводит к увеличению накладных расходов.
Как работает автономное планирование траектории — внутри системы
Процесс планирования происходит между этапом извлечения шва и этапом выполнения робота.. Он состоит из четырех вычислительных этапов, которые выполняются последовательно в течение 60 секунды для большинства сварных конструкций из конструкционной стали.
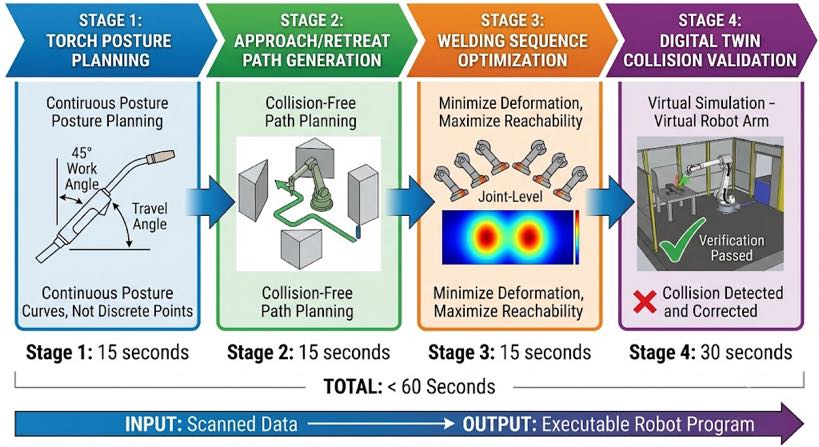
Этап 1: Планирование ориентации факела
Для каждого идентифицированного сварного соединения, планировщик рассчитывает оптимальный угол работы горелки и угол перемещения в зависимости от типа соединения, положение сварки, и толщина материала. Это не фиксированные значения — они изменяются по длине сустава, если сустав искривляется или меняет угол.. Планировщик генерирует непрерывный профиль ориентации горелки., не серия отдельных путевых точек.
Для угловых швов конструкционной стали., стандартный рабочий угол 45 градусов до биссектрисы сустава с допуском ±5 градусов. Для стыковых сварных швов, горелка перпендикулярна плоскости соединения. Для тройников с ограниченным доступом, проектировщик рассчитывает максимально достижимый рабочий угол с учетом геометрических ограничений и проверяет, попадает ли он в допустимый диапазон для данного класса соединения — маркирует соединения, доступ к которым слишком ограничен для надежной сварки..
Этап 2: Генерация пути подвода и отвода
Горелка должна приближаться к началу соединения из свободного положения и возвращаться в свободное положение после окончания сварки, не допуская столкновения с деталью., приспособление, или любая другая структура. Для простых открытых соединений, пути подхода и отвода просты. Для баков-трансформеров, столбцы коробки, или структурные рамы с перегруженной геометрией, путь подхода должен проходить вокруг ребер охлаждения, ребра жесткости, и другие препятствия.
Планировщик использует геометрию 3D-сканирования для моделирования рабочего пространства вокруг каждого соединения и вычисляет подход без столкновений и путь отвода, используя алгоритмы планирования движения.. Запланированные пути добавляются в модель цифрового двойника для проверки в Stage. 4.
Этап 3: Оптимизация последовательности сварки
С запланированными индивидуальными совместными траекториями, планировщик последовательности определяет оптимальный порядок их выполнения. Это задача оптимизации с несколькими целями.:
- Минимизация искажений: альтернативное направление сварки, сбалансировать подвод тепла симметрично по всей сварной детали
- Сохранить доступ: сварные соединения, которые станут недоступными после завершения сварки соседних сварных швов., до того, как эти соседние сварные швы пройдут
- Минимизируйте время перемещения робота: группируйте стыки по физической близости, где это позволяют искажения и ограничения доступа.
- Координация вращения позиционера: спланируйте перемещение детали между группами соединений, чтобы минимизировать количество поворотов, сохраняя при этом оптимальное положение сварки.
Для сварной конструкции из конструкционной стали с 15 к 30 суставы, планировщик последовательности оценивает тысячи вариантов упорядочения и выбирает тот, который лучше всего удовлетворяет всем четырем целям одновременно. На выходе получается полная последовательность сварных швов, а не просто список соединений., но план, упорядоченный по времени, включая вращение позиционера, время задержки между проходами, и пути перемещения роботов между суставами.
| Почему последовательность имеет большее значение, чем думает большинство покупателей: Конструктивная сварная деталь, сваренная в неправильной последовательности, может накопить угловую деформацию 3–8 мм на 2-метровой балке — этого достаточно, чтобы не пройти размерный контроль.. Одна и та же сварная деталь, сваренная в оптимизированной последовательности, накапливает < 1 мм. Параметры сварки идентичны. Разница целиком в последовательности. Автономное планирование последовательно обеспечивает это правильно.; ручное программирование зависит от опыта программиста в работе с конкретной конфигурацией соединения.. |
Этап 4: Проверка столкновения цифровых двойников
Полная запланированная последовательность — пути подхода, пути сварки, убрать пути, транзитные перемещения, и вращение позиционера — выполняется полноразмерная виртуальная симуляция рабочего места до того, как произойдет какое-либо физическое движение.. Цифровой двойник создается на основе 3D-сканирования реальной детали. (не номинальная модель САПР), поэтому он отражает реальную геометрию этой конкретной сварной детали..
Система обнаружения столкновений проверяет каждую конфигурацию робота при каждом запланированном движении на наличие помех в детали., приспособление, позиционер, и ограждение рабочего места. Если столкновение обнаружено, планировщик пересматривает неправильный путь — корректируя угол захода на посадку, расстояние противостояния, или транзитный маршрут — и повторно проверяет. Процесс повторяется до тех пор, пока вся последовательность не пройдет проверку на коллизии..
Оператор просматривает проверенное моделирование на сенсорном экране — сжатое по времени видео всей последовательности сварки — прежде чем подтвердить выполнение.. Сварные швы первых изделий на новых конфигурациях деталей выполняются с той же уверенностью, что и повторное производство., поскольку риск столкновения был устранен в моделировании, не обнаружен при разбивании робота.
Что меняет автономное планирование траектории на вашей производственной линии?
Описание технологии выше полезно, но вопрос начальника производства более практичный: чем отличается работа моей линии на следующий день после установки этой системы? Ответ охватывает пять областей.
1. Время запуска новой детали сократилось с дней до часов
В традиционной роботизированной сварочной ячейке, запуск новой конфигурации детали включает в себя: программист рассматривает рисунок, программист учит робота пути, сварной шов первого изделия, проверка качества, пересмотр программы, сварной шов второй детали, одобрение. Этот цикл обычно занимает от одного до трех дней для сложной структурной детали.. Большую часть этого времени робот недоступен для производства..
С автономным планированием траектории: оператор загружает часть, инициирует сканирование, система генерирует и проверяет путь, оператор подтверждает на сенсорном экране, сварные швы первой детали. Общее затраченное время составляет от двух до четырех часов., робот доступен для производства в течение одной смены, и оператору не нужны навыки программирования роботов.
2. Увеличение ассортимента деталей перестает быть проблемой накладных расходов
Каждый новый номер детали в традиционной ячейке означает, что нужно написать еще одну программу., магазин, и поддерживать. Изменения в дизайне означают обновления программы.. Изменения приспособлений означают переобучение траектории. Магазин с 40 действующие номера деталей и две редакции конструкции на деталь в год. 80 циклы обновления программы ежегодно — по три часа каждый, то есть 240 часов рабочего времени программиста, или примерно $21,600 в $90 в час. Эта стоимость растет линейно в зависимости от состава деталей..
С автономным планированием траектории, нет библиотеки программ для поддержки. Каждая деталь планируется сразу после сканирования.. Добавление нового номера детали стоит точно так же, как создание повторной детали.: одно сканирование, один автоматически созданный план, одна проверка цифрового двойника. Накладные расходы остаются неизменными независимо от того, сколько активных номеров деталей имеется в магазине..
3. Качество сварки становится более стабильным для всех операторов и смен
Планирование траектории вручную дает результаты, которые зависят от опыта программиста., усталость, и знакомство с конкретной частью. Опытный программист планирует лучшие пути, чем младший. Ночная смена может давать иные результаты, чем дневная смена.. Эти различия проявляются в качестве сварного шва — непостоянный размер горловины., переменное искажение, различное время горения дуги для каждого соединения.
Автономное планирование траектории создает один и тот же путь на основе одних и тех же данных сканирования независимо от того, кто управляет ячейкой., какая это смена, или сколько деталей было сделано в этот день. Стабильность качества сварки становится функцией качества сканирования и библиотеки графиков сварки (оба являются контролируемыми входными данными), а не функцией индивидуальных навыков программиста..
4. Риск первой статьи исключен в новых конфигурациях.
Самым дорогостоящим событием в традиционной роботизированной сварочной ячейке является авария первой детали: робот сталкивается с деталью при первом запуске новой конфигурации., повредить факел, часть, или робот. Сбои происходят потому, что планирование пути вручную не может точно предсказать каждый сценарий столкновения на сложной геометрии., и программист должен физически наблюдать за первым запуском, готовым нажать кнопку аварийной остановки..
Проверка цифровых двойников исключает сбои при первой детали за счет запуска всей последовательности в моделировании до любого физического движения.. Оператор не готов к аварийной остановке — он просматривает симуляцию, подтвердите это, и уйти. Робот работает без присмотра, поскольку риск столкновения был устранен до того, как разгорелась дуга..
5. Позиционер и робот работают как скоординированная система.
В запрограммированной вручную ячейке, путь робота и вращение позиционера обычно планируются отдельно и координируются программистом методом проб и ошибок.. Результатом часто является консервативная последовательность: позиционер совершает полный оборот и останавливается, затем робот начинает сварку, тогда оба останавливаются, затем позиционер снова вращается. Время простоя робота накапливается между объединенными группами.
Автономное планирование траектории рассматривает робота и позиционера как скоординированную многоосную систему.. Планировщик рассчитывает одновременное движение робота и позиционера — позиционер может вращаться во время перемещения робота между соединениями — минимизируя время простоя и максимизируя время включения дуги.. Для сварной конструкции, требующей четырех оборотов позиционера., скоординированное движение может сократить общее время цикла на 15 к 25 в процентах по сравнению с последовательным режимом остановки и запуска.
Чего не делает автономное планирование траектории — честно сказано
Автономное планирование траектории является важной возможностью., и стоит уточнить, что он делает, а не заменяет.
| Он заменяет | Он не заменяет |
| Научить подвесное программирование для генерации пути | Опыт инженера-сварщика по разработке параметров сварного шва |
| Ручная проверка столкновений и управление рисками аварий | Решение оператора о необходимости отмечать необычные результаты сканирования или дефекты деталей. |
| Время программистов для запуска новых деталей | Роль инспектора по качеству в проверке выполненных сварных швов |
| Эвристический контроль искажений на основе опыта программиста | Опыт проектирования креплений и позиционирования деталей |
| Планирование последовательности сварки вручную | Металлургические знания для нового материала или совместной квалификации |
Инженер-сварщик по-прежнему необходим. Библиотека графиков сварки — база данных проверенных параметров для каждого типа соединения., материал, и сочетание толщины — должен быть изготовлен кем-то, кто разбирается в сварочной металлургии и имеет оборудование для проведения квалификационных испытаний.. Что исключается при автономном планировании траектории, так это шаг, который раньше занимал большую часть времени оператора робота.: ручное обучение пути, которое происходило между спецификацией параметров инженера и выполнением робота.
Часто задаваемые вопросы
Чем автономное планирование траектории отличается от автономного программирования?
Оффлайн программирование (ООП) генерирует траектории робота в программном обеспечении для моделирования на основе модели САПР, затем загружает их в контроллер робота, что сокращает время обучения, но при этом требует участия программиста. Автономное планирование траектории генерирует пути на основе фактической геометрии сканируемой детали., без участия программиста и без необходимости модели CAD. OLP по-прежнему терпит неудачу, когда реальная деталь отклоняется от модели САПР.; автономное планирование адаптируется к реальной части, поскольку оно планирует исходя из реальной части. Видеть Блог 03 для детального сравнения всех трёх подходов.
Что происходит, когда планировщик траектории не может найти правильный путь для соединения?
Когда планировщик не может создать путь без столкновений, который удовлетворяет требованиям угла наклона резака, например, стык в очень ограниченном месте между элементами конструкции — он помечает этот стык как «требует проверки вручную».’ и отображает проблему оператору на сенсорном экране до запуска последовательности. Оператор может отрегулировать крепление детали для улучшения доступа., проконсультируйтесь с инженером-сварщиком по поводу приемлемого альтернативного угла горелки., или разметить место соединения для ручной сварки. Система не пропускает стыки бесшумно и не выполняет сварку под неприемлемым углом без уведомления..
Производит ли система перепланировку, если деталь смещается во время сварки??
Сканирование и траектория перед сваркой генерируются на основе положения детали во время сканирования.. Если деталь значительно смещается во время сварки — например, если зажим ослабляется при тепловом расширении — система слежения за сварочной дугой определяет отклонение шва и корректирует положение горелки в пределах диапазона компенсации. (обычно от ±3 до 5 мм боковое отклонение). Если отклонение превышает диапазон отслеживания дуги, система генерирует предупреждение и приостанавливает работу. Для большинства видов производства конструкционной стали с соответствующим крепежом., отслеживание сварочной дуги устраняет позиционный дрейф, возникающий во время нормального сварочного цикла, без необходимости перепланирования.
Сколько времени занимает процесс планирования сложной сварной конструкции??
Для типичной сварной конструкции из конструкционной стали с 10 к 20 соединения — узел кронштейна балки, усиленная секция рамы, или небольшой столбец — полный цикл автономного планирования занимает 45 к 90 секунд от завершения сканирования до исполняемой программы. Для сложных сварных изделий с 40 к 80 соединения — например, корпус бака трансформатора — планирование занимает 3 к 6 минуты. Проверка цифрового двойника добавляет 1 к 3 минут времени просмотра оператором. Общее время, прошедшее от частичной нагрузки до первой дуги, меньше 10 минут для подавляющего большинства сценариев производства металлоконструкций.
Может ли система учиться на предыдущих сварных швах, чтобы улучшить будущие траектории??
Современные производственные системы используют проверенные библиотеки графиков сварки и планирование маршрутов на основе физики, а не машинное обучение, поскольку в сертифицированных приложениях для сварки конструкций, для аттестации процедуры сварки требуется прослеживаемость и предсказуемость физического планирования.. Система накапливает данные: журналы сварки фиксируют фактические параметры дуги, оповещения об отклонениях, и качественные результаты на сустав, которые инженеры-сварщики используют для совершенствования библиотеки графиков сварки с течением времени. Это структурированный процесс инженерного улучшения., не автономное обучение в смысле ИИ.
Следующие шаги
Если эта статья разъяснила, что на практике означает автономное планирование траектории, следующий логический шаг зависит от того, где вы находитесь в своей оценке:
- Если вы хотите понять этапы сканирования и обратного моделирования, которые необходимы для планирования траектории, читать Блог 04: 3Объяснение лазерного отслеживания швов D Vision и Блог 05: Технология сканирования и сварки.
- Если вы хотите увидеть, как планирование траектории применимо к конкретному применению конструкционной стали — большой, неповторяющиеся части — читать Блог 06: Автоматизация сварки трансформаторных баков.
- Если вы готовы оценить, работает ли вся система — сканирование, обратное моделирование, автономное планирование, и сварка с адаптацией к зазору — обеспечивает окупаемость инвестиций, необходимую вашему бизнес-кейсу, читать блог 08: Окупаемость непрограммируемой роботизированной сварочной установки: Реальные цифры из применения в сфере металлоконструкций.
- Если у вас есть конкретная деталь стальной конструкции и вы хотите увидеть автономное планирование траектории, создайте для нее траекторию сварки., пришлите нам чертеж или 3D модель. Мы проведем полный цикл планирования и вернем предварительный просмотр пути., оценка времени цикла, и видео проверки цифрового двойника.
| Поговорите с нашими инженерами по автоматизации сварки Отправьте нам чертеж детали или опишите вашу производственную задачу. Мы покажем вам, как автономное планирование траектории работает на ваших реальных стальных конструкциях — никаких обязательств не требуется.. ✉ Contact Us Now → Calculate My ROI First ✓ No commitment required ✓ Response within 24 hours ✓ Free cycle time estimate |
Об авторе
Опыт & Реквизиты для входа
Специалист по интеграции роботизированных сварочных систем с 12+ многолетний опыт реализации проектов, направленный на выбор и интеграцию позиционера робота. Оказывал консультации 300+ заводы по всей Северной Америке, Европа, и Азия.
История компании: 26+ лет разработки в области автоматизации сварки, 40+ действующие патенты, 1,500+ реализованные проекты по всему миру, примерно 70% включая интеграцию позиционера робота.
Сертификаты
- ИСО 9001: 2015 (ГБ/Т 19001-2016) — Система менеджмента качества
- GJB 9001C-2017 — Система управления качеством военной/оружейной техники
- ЕС CE — Директива по машинному оборудованию 2006/42/EC (Сертификат. Нет. М.2026.206.C134866)
- Высокотехнологичное предприятие — Сертификат. Нет. ГР202341000595 (Выпущено в ноябре. 2023)
Последнее обновление: июнь 2026
ПОХОЖИЕ ПОСТЫ
Роботизированная сварочная камера в сравнении с традиционной сварочной линией: Что на самом деле меняется в вашем цехе
1От G до 6G без крана: Как позиционер преобразует верхние сварные швы в плоские сварные швы

Программирование роботизированной сварочной камеры для начинающих: Пошаговое руководство 2026

Мастерство роботизированной лазерной сварки: 10 Практические советы для максимальной производительности и рентабельности инвестиций

Анализ окупаемости инвестиций в роботизированную лазерную сварку: Стоит ли вкладывать деньги?