


Fabricante de sistemas láser y estaciones de trabajo robóticas personalizadas



Planificación autónoma de trayectorias en soldadores robóticos:Qué significa para su línea de producción
Cada celda de soldadura robotizada tiene una trayectoria: una secuencia de posiciones, anglos, y tiempos que le dicen al robot exactamente dónde moverse y cuándo. En una celda tradicional, un humano crea esa trayectoria manualmente: un programador con un colgante de enseñanza, pasar de dos a ocho horas guiando el brazo robótico a través de cada punto de cada articulación en cada pieza nueva. La planificación de trayectoria es la que consume más tiempo., más dependiente de las habilidades, y el paso más limitante en todo el flujo de trabajo de soldadura robótica.
La planificación autónoma de trayectoria elimina al humano de ese paso. El sistema planifica sus propias rutas de soldadura, derivadas de datos de escaneo 3D o modelos digitales., optimizado para la calidad de las juntas, geometría de acceso, y control de distorsión, y verificado para seguridad de colisión antes de que se abra un solo arco. El programador no es reasignado a una tarea diferente.. El programador ya no es parte del proceso..
¿Qué es la planificación de trayectorias en una celda de soldadura robótica??
La planificación de trayectorias es más que trazar una línea a lo largo de una costura de soldadura. Una trayectoria de soldadura debe satisfacer simultáneamente varias restricciones en competencia.:
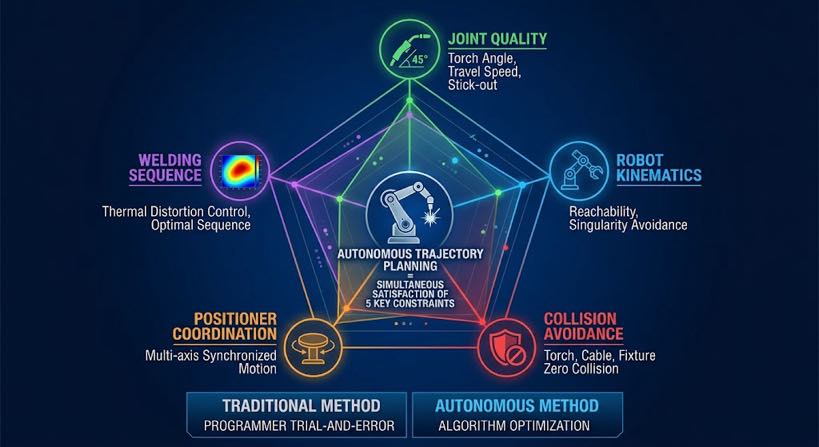
- Calidad conjunta: ángulo de la antorcha, ángulo de viaje, y la distancia de separación debe permanecer dentro de los rangos que produzcan una geometría aceptable del cordón de soldadura para el tipo y posición de la junta.
- Cinemática del robot: Las posiciones planificadas deben ser alcanzables por el robot sin singularidades: configuraciones en las que el robot pierde cierto grado de libertad y el movimiento se vuelve impredecible.
- Prevención de colisiones: la antorcha, brazo robótico, y el paquete de cables no debe entrar en contacto con la pieza de trabajo, artículos fijos, o posicionador en cualquier punto del camino
- Coordinación de posicionadores: si la pieza necesita girar entre juntas, El movimiento del posicionador debe planificarse y sincronizarse con el movimiento del robot.
- Secuencia de soldadura: el orden en que se sueldan las uniones afecta la acumulación de distorsión térmica; el planificador de trayectoria debe considerar la distorsión al secuenciar
En una celda de soldadura robotizada tradicional, un programador humano satisface las cinco restricciones simultáneamente, mediante prueba y error en el control remoto. En una celda con planificación autónoma de trayectorias., un sistema de software lo hace, más rápido, más consistentemente, y sin necesidad de un programador en plantilla.
Planificación de trayectoria manual frente a planificación de trayectoria autónoma
La diferencia entre los dos enfoques no es simplemente la velocidad.. Es un cambio fundamental en lo que el sistema sabe y cuándo lo sabe..
| Dimensión | Manual (enseñar colgante) | Autónomo (guiado por visión) |
| Fuente de posición conjunta | Memoria del programador de dónde está la articulación. | 3Escaneo D de la pieza real: medida, no asumido |
| Manejo de variaciones de piezas | Ruta fija: falla cuando la pieza se desvía | Ruta generada por escaneo: se adapta a cada parte automáticamente |
| Tiempo por número de pieza nuevo | 2–8 horas de enseñanza | < 5 escaneo de minutos + generar automáticamente |
| Se requiere habilidad de programador | Programador certificado en robots, $60K–$120K/año | operador celular, 2-entrenamiento semanal |
| Comprobación de colisiones | Manual: el programador vigila los conflictos | Simulación de gemelo digital: cada posición se verifica antes de que se abra el arco |
| Optimización de la secuencia de soldadura | Dependiente de la experiencia: varía según el programador | Algoritmo basado en restricciones: consistente, salida repetible |
| Control de distorsión | Heurística: depende del conocimiento del programador. | Sistemático: el planificador de secuencia equilibra el aporte de calor en toda la pieza soldada |
| Nuevo riesgo de configuración | Riesgo de falla en la primera parte: el programador debe intervenir | Riesgo de colisión cero: el gemelo digital se verifica antes de la ejecución |
| Escalabilidad de mezcla de piezas | Se degrada: más piezas = más tiempo del programador | Se escala libremente: cada parte se escanea nueva, sin acumulación de programa |
La última fila es la más importante para la planificación de la producción.. Una celda robótica tradicional acumula deuda de programación a medida que crece su combinación de piezas: números de piezas más activos significan más programas que mantener, Más reprogramación cuando los diseños cambian., y más tiempo de programador que no se puede recuperar. Una célula con planificación de trayectoria autónoma no tiene biblioteca de programas. Cada pieza está planificada desde su escaneo.. El crecimiento de la mezcla de piezas no aumenta los gastos generales.
Cómo funciona la planificación de trayectoria autónoma: dentro del sistema
El proceso de planificación tiene lugar entre el paso de extracción de la costura y el paso de ejecución del robot.. Consta de cuatro etapas computacionales que se ejecutan en secuencia en menos 60 segundos para la mayoría de las soldaduras de acero estructural.
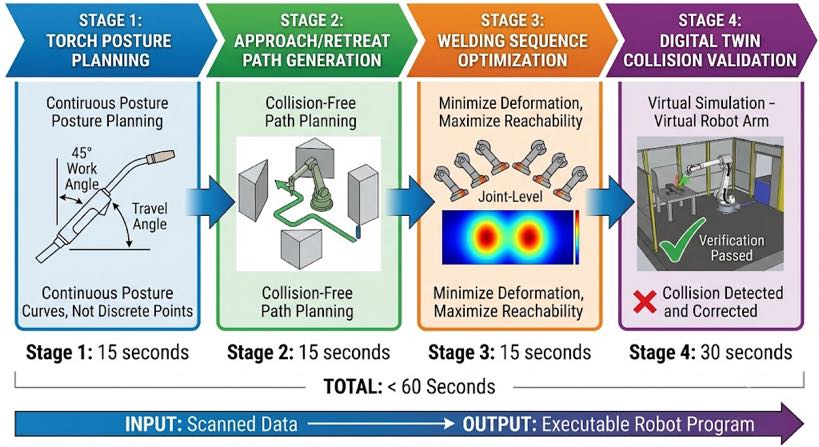
Escenario 1: Planificación de la orientación de la antorcha
Para cada junta de soldadura identificada, El planificador calcula el ángulo de trabajo y el ángulo de desplazamiento óptimos de la antorcha según el tipo de junta., posición de soldadura, y espesor del material. Estos no son valores fijos: varían a lo largo de la longitud de la articulación si la articulación se curva o cambia de ángulo.. El planificador genera un perfil continuo de orientación de la antorcha., no una serie de puntos de referencia discretos.
Para soldaduras de filete en acero estructural, El ángulo de trabajo estándar es 45 grados a la bisectriz de la articulación con una tolerancia de ±5 grados. Para soldaduras a tope, la antorcha es perpendicular al plano de unión. Para juntas en T con acceso restringido, el planificador calcula el ángulo de trabajo máximo alcanzable dadas las restricciones geométricas y verifica si se encuentra dentro del rango aceptable para esa clase de junta, señalando juntas donde el acceso es demasiado restringido para una soldadura confiable..
Escenario 2: Generación de trayectoria de aproximación y retracción.
La antorcha debe acercarse a la unión desde una posición despejada y retraerse a una posición despejada después del final de la soldadura, sin chocar con la pieza., artículos fijos, o cualquier otra estructura. Para juntas abiertas simples, Las rutas de aproximación y retracción son sencillas.. Para tanques de transformadores, columnas de cuadro, o marcos estructurales con geometría congestionada, el camino de aproximación debe pasar alrededor de aletas de refrigeración, costillas de refuerzo, y otras obstrucciones.
El planificador utiliza la geometría de escaneo 3D para modelar el espacio de trabajo alrededor de cada articulación y calcula una ruta de aproximación y retracción sin colisiones utilizando algoritmos de planificación de movimiento.. Las rutas planificadas se agregan al modelo de gemelo digital para su verificación en Etapa 4.
Escenario 3: Optimización de la secuencia de soldadura
Con trayectorias conjuntas individuales planificadas, el planificador de secuencias determina el orden óptimo para ejecutarlas. Este es un problema de optimización con múltiples objetivos.:
- Minimizar la distorsión: dirección de soldadura alternativa, Equilibrar la entrada de calor simétricamente a lo largo de la pieza soldada.
- Preservar el acceso: Uniones soldadas que se volverían inaccesibles después de completar las soldaduras adyacentes., antes de que se ejecuten esas soldaduras adyacentes
- Minimiza el tiempo de viaje del robot: Agrupar juntas por proximidad física donde la distorsión y las restricciones de acceso lo permitan.
- Rotaciones del posicionador de coordenadas: Planifique el reposicionamiento de piezas entre grupos de juntas para minimizar el número de rotaciones manteniendo al mismo tiempo la posición óptima de soldadura.
Para una soldadura de acero estructural con 15 a 30 articulaciones, el planificador de secuencia evalúa miles de pedidos candidatos y selecciona el que mejor satisface los cuatro objetivos simultáneamente. El resultado es una secuencia de soldadura completa, no solo una lista de uniones., sino un plan ordenado en el tiempo que incluye rotaciones del posicionador, tiempos de permanencia entre pasadas, y rutas de tránsito del robot entre articulaciones.
| Por qué la secuencia importa más de lo que la mayoría de los compradores creen: Una pieza estructural soldada en la secuencia incorrecta puede acumular entre 3 y 8 mm de distorsión angular en una viga de 2 metros, suficiente para no pasar la inspección dimensional.. La misma pieza soldada en la secuencia optimizada se acumula < 1 milímetros. Los parámetros de soldadura son idénticos.. La diferencia está enteramente en la secuencia.. La planificación autónoma lo hace bien de forma consistente; La programación manual depende de la experiencia del programador con esa configuración conjunta específica.. |
Escenario 4: Verificación de colisión de gemelos digitales
La secuencia planificada completa: caminos de aproximación, caminos de soldadura, retraer caminos, movimientos de tránsito, y rotaciones del posicionador: se ejecuta en una simulación virtual de tamaño completo de la celda de trabajo antes de que ocurra cualquier movimiento físico.. El gemelo digital se construye a partir del escaneo 3D de la pieza real (no es un modelo CAD nominal), por lo que refleja la geometría real de esta pieza soldada específica.
La detección de colisiones verifica cada configuración del robot a lo largo de cada movimiento planificado para detectar interferencias con la pieza., artículos fijos, posicionador, y recinto de la celda de trabajo. Si se detecta una colisión, el planificador revisa la ruta ofensiva y ajusta el ángulo de aproximación, distancia de separación, o ruta de tránsito, y vuelve a verificar. El proceso se repite hasta que toda la secuencia pasa la verificación de colisión..
El operador revisa la simulación verificada en la pantalla táctil (un video comprimido en tiempo de la secuencia de soldadura completa) antes de confirmar la ejecución.. Las soldaduras del primer artículo en configuraciones de piezas nuevas se ejecutan con la misma confianza que la producción repetida., porque el riesgo de colisión se ha resuelto en simulación, no descubierto al estrellar el robot.
Qué cambios en la planificación de trayectoria autónoma en su línea de producción
La descripción de la tecnología anterior es útil., pero la pregunta del director de producción es más práctica: ¿Qué hay de diferente en cómo funciona mi línea al día siguiente de instalar este sistema?? La respuesta cubre cinco áreas..
1. El tiempo de lanzamiento de piezas nuevas se reduce de días a horas
En una celda de soldadura robotizada tradicional, lanzar una nueva configuración de pieza implica: programador revisa el dibujo, El programador enseña el camino al robot., soldadura del primer artículo, control de calidad, revisión del programa, soldadura del segundo artículo, aprobación. Este ciclo suele tardar de uno a tres días para una pieza estructural compleja.. El robot no está disponible para producción durante la mayor parte de este tiempo..
Con planificación autónoma de trayectoria.: El operador carga la pieza., inicia el escaneo, El sistema genera y verifica la ruta., El operador confirma en la pantalla táctil., corridas de soldadura del primer artículo. El tiempo total transcurrido es de dos a cuatro horas., el robot está disponible para la producción dentro del mismo turno, y el operador no necesita habilidades de programación de robots.
2. El crecimiento del mix de piezas deja de ser un problema de gastos generales
Cada nuevo número de pieza en una celda tradicional significa otro programa para escribir, almacenar, y mantener. Las revisiones de diseño significan actualizaciones del programa.. Los cambios de calendario significan volver a enseñar el camino. una tienda con 40 números de piezas activos y dos revisiones de diseño por pieza por año están gestionando 80 ciclos de actualización del programa anualmente, a tres horas cada uno, eso es 240 horas de tiempo del programador, o aproximadamente $21,600 en $90 por hora. Este costo crece linealmente con la mezcla de piezas..
Con planificación autónoma de trayectoria., no hay biblioteca de programas que mantener. Cada parte se planifica recién desde su escaneo.. Agregar un nuevo número de pieza cuesta exactamente lo mismo que ejecutar una pieza repetida: un escaneo, un plan generado automáticamente, una verificación de gemelo digital. Los gastos generales son fijos independientemente de cuántos números de piezas activos tenga el taller..
3. La calidad de la soldadura se vuelve más consistente entre operadores y turnos.
La planificación manual de trayectoria produce resultados que varían según la experiencia del programador., fatiga, y familiaridad con la parte específica. Un programador experimentado planifica mejores caminos que uno junior. El turno de noche puede producir resultados diferentes a los del turno de día.. Estas variaciones se manifiestan en la calidad de la soldadura: tamaño de garganta inconsistente, distorsión variable, diferente tiempo de encendido del arco por junta.
La planificación de trayectoria autónoma produce el mismo camino a partir de los mismos datos de escaneo independientemente de quién esté operando la celda, que turno es, o cuantas partes se han ejecutado ese día. La consistencia de la calidad de la soldadura se convierte en una función de la calidad del escaneo y de la biblioteca de programas de soldadura (ambas son entradas controladas) en lugar de una función de la habilidad del programador individual..
4. El riesgo del primer artículo se elimina en las nuevas configuraciones.
El evento más costoso en una celda de soldadura robótica tradicional es el choque del primer artículo: el robot choca con la pieza en la primera ejecución de una nueva configuración., dañando la antorcha, la parte, o el robot. Los choques ocurren porque la planificación manual de rutas no puede predecir perfectamente todos los escenarios de colisión en geometría compleja., y el programador debe observar físicamente la primera ejecución listo para realizar la parada de emergencia.
La verificación de gemelos digitales elimina los fallos del primer artículo al ejecutar la secuencia completa en simulación antes de cualquier movimiento físico.. El operador no está preparado en la parada de emergencia: revisa la simulación, confirmalo, y alejarse. El robot ejecuta sin supervisión porque el riesgo de colisión se resolvió antes de que se abriera el arco..
5. El posicionador y el robot funcionan como un sistema coordinado.
En una celda programada manualmente, La trayectoria del robot y la rotación del posicionador generalmente se planifican por separado y el programador los coordina mediante prueba y error.. El resultado es a menudo una secuencia conservadora.: el posicionador completa una rotación completa y se detiene, Luego el robot comienza a soldar., entonces ambos se detienen, luego el posicionador gira nuevamente. El tiempo de inactividad del robot se acumula entre grupos de juntas.
La planificación de trayectoria autónoma trata al robot y al posicionador como un sistema coordinado de múltiples ejes.. El planificador calcula el movimiento simultáneo del robot y del posicionador (el posicionador puede girar mientras el robot transita entre las juntas), minimizando el tiempo de inactividad y maximizando el tiempo de arco activo.. Para una soldadura estructural que requiere cuatro rotaciones del posicionador, El movimiento coordinado puede reducir el tiempo total del ciclo en 15 a 25 por ciento en comparación con el funcionamiento secuencial de parada y arranque.
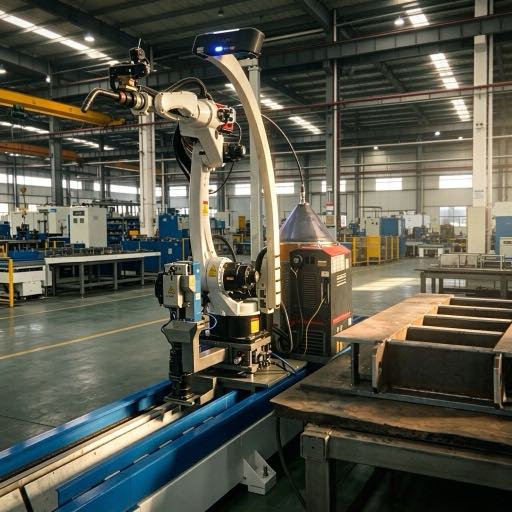
Lo que no hace la planificación de trayectoria autónoma: dicho con sinceridad
La planificación autónoma de trayectorias es una capacidad importante, y vale la pena ser preciso sobre lo que reemplaza y lo que no reemplaza.
| reemplaza | No reemplaza |
| Enseñar programación colgante para generación de rutas | Experiencia en ingeniería de soldadura para el desarrollo de parámetros de soldadura. |
| Comprobación manual de colisiones y gestión del riesgo de accidentes | Juicio del operador para señalar resultados de escaneo inusuales o defectos de piezas |
| Tiempo del programador para lanzamientos de nuevas piezas. | El papel del inspector de calidad en la verificación de soldaduras completadas. |
| Control de distorsión heurística desde la experiencia del programador. | Experiencia en diseño de accesorios y posicionamiento de piezas. |
| Planificación manual de la secuencia de soldadura | Conocimientos metalúrgicos para nuevos materiales o cualificación conjunta. |
El ingeniero de soldadura sigue siendo esencial. La biblioteca de programas de soldadura: la base de datos de parámetros validados para cada tipo de unión, material, y combinación de espesor: debe ser construido por alguien que comprenda la metalurgia de la soldadura y tenga el equipo para realizar pruebas de calificación.. Lo que elimina la planificación autónoma de trayectoria es el paso que anteriormente consumía la mayor parte del tiempo del operador del robot.: la enseñanza de la ruta manual que ocurrió entre la especificación de parámetros del ingeniero y la ejecución del robot.
Preguntas frecuentes
¿En qué se diferencia la planificación de trayectoria autónoma de la programación fuera de línea??
Programación sin conexión (OLP) genera rutas de robot en software de simulación a partir de un modelo CAD, luego los carga en el controlador del robot, lo que reduce el tiempo de programación del colgante, pero sigue requiriendo un programador.. La planificación autónoma de trayectorias genera rutas a partir de la geometría real de la pieza escaneada., sin participación de programador y sin necesidad de modelo CAD. OLP sigue fallando cuando la pieza real se desvía del modelo CAD; La planificación autónoma se adapta a la parte real porque planifica desde la parte real.. Ver Blog 03 para una comparación detallada de los tres enfoques.
¿Qué sucede cuando el planificador de trayectoria no puede encontrar un camino válido para una articulación??
Cuando el planificador no puede generar una trayectoria libre de colisiones que satisfaga los requisitos del ángulo de la antorcha, por ejemplo, una junta en una ubicación muy confinada entre miembros estructurales: marca esa junta como "requiere revisión manual"’ y presenta el problema al operador en la pantalla táctil antes de que se ejecute la secuencia. El operador puede ajustar la fijación de la pieza para mejorar el acceso., Consulte al ingeniero de soldadura sobre un ángulo de antorcha alternativo aceptable., o marcar la unión para soldadura manual. El sistema no salta juntas silenciosamente ni suelda en un ángulo inaceptable sin previo aviso..
¿El sistema vuelve a planificar si la pieza se desplaza durante la soldadura??
El escaneo y la trayectoria previos a la soldadura se generan a partir de la posición de la pieza en el momento del escaneo.. Si la pieza se desplaza significativamente durante la soldadura, por ejemplo, Si una abrazadera se suelta debido a la expansión térmica, el sistema de seguimiento del arco dentro de la soldadura detecta la desviación de la costura y corrige la posición de la antorcha dentro de su rango de compensación. (típicamente ±3 a 5 mm desviación lateral). Si la desviación excede el rango de seguimiento del arco, el sistema genera una alerta y se detiene. Para la mayoría de la producción de acero estructural con accesorios adecuados, El seguimiento del arco dentro de la soldadura maneja la deriva posicional que ocurre durante un ciclo de soldadura normal sin necesidad de volver a planificar.
¿Cuánto tiempo lleva el proceso de planificación en una pieza soldada estructural compleja??
Para una soldadura típica de acero estructural con 10 a 20 juntas: un conjunto de soporte de viga, una sección de marco reforzada, o una pequeña columna de cuadro: el ciclo completo de planificación autónoma tarda 45 a 90 segundos desde la finalización del escaneo hasta el programa ejecutable. Para soldaduras complejas con 40 a 80 juntas, como el cuerpo del tanque de un transformador, la planificación requiere 3 a 6 minutos. La verificación del gemelo digital agrega 1 a 3 minutos de tiempo de revisión del operador. El tiempo total transcurrido desde la carga parcial hasta el primer arco es inferior 10 minutos para la gran mayoría de escenarios de producción de acero estructural.
¿Puede el sistema aprender de soldaduras anteriores para mejorar rutas futuras??
Los sistemas de producción actuales utilizan bibliotecas de programas de soldadura validadas y planificación de rutas basada en la física en lugar de aprendizaje automático, porque en aplicaciones de soldadura estructural certificadas, Se requiere la trazabilidad y previsibilidad de la planificación basada en la física para la calificación del procedimiento de soldadura.. El sistema acumula datos.: Los registros de soldadura registran los parámetros reales del arco., alertas de desviación, y resultados de calidad por articulación, que los ingenieros de soldadura utilizan para perfeccionar la biblioteca de programas de soldadura a lo largo del tiempo. Este es un proceso estructurado de mejora de ingeniería., aprendizaje no autónomo en el sentido de la IA.
Próximos pasos
Si este artículo ha aclarado qué significa en la práctica la planificación autónoma de trayectorias, El siguiente paso lógico depende de dónde se encuentre en su evaluación.:
- Si desea comprender los pasos de escaneo y modelado inverso que alimentan la planificación de trayectorias, leer Blog 04: 3Seguimiento de costura láser D Vision explicado y Blog 05: Tecnología de escaneo para soldar.
- Si desea ver cómo se aplica la planificación de trayectoria a una aplicación específica de acero estructural, grande, partes no repetitivas - leer Blog 06: Automatización de soldadura de tanques de transformadores.
- Si está listo para evaluar si el sistema completo (escaneo), modelado inverso, planificación autónoma, y soldadura adaptable a espacios: ofrece el retorno de la inversión que requiere su caso de negocio, leer Blog 08: ROI de una celda de soldadura robótica sin programación: Números reales de aplicaciones de acero estructural.
- Si tiene una pieza de acero estructural específica y desea ver la planificación de trayectoria autónoma, genere una ruta de soldadura para ella., envíanos el dibujo o un modelo 3D. Ejecutaremos el ciclo de planificación completo y devolveremos la vista previa de la ruta., estimación del tiempo de ciclo, y vídeo de verificación del gemelo digital.
| Hable con nuestros ingenieros de automatización de soldadura Envíenos el dibujo de su pieza o describa su desafío de producción.. Le mostraremos cómo funciona la planificación de trayectoria autónoma en sus piezas estructurales de acero reales, sin necesidad de compromiso.. ✉ Contact Us Now → Calculate My ROI First ✓ No commitment required ✓ Response within 24 hours ✓ Free cycle time estimate |
Sobre el autor
Experiencia & Cartas credenciales
Especialista en integración de sistemas de soldadura robótica con 12+ Años de experiencia directa en proyectos centrados en la selección e integración de posicionadores robóticos.. Ha brindado consultoría a 300+ fábricas en toda América del Norte, Europa, y Asia.
Antecedentes de la empresa: 26+ años de ingeniería de automatización de soldadura, 40+ patentes activas, 1,500+ proyectos completados a nivel mundial, aproximadamente 70% que involucra la integración del posicionador de robot.
Certificaciones
- ISO 9001: 2015 (GB/T 19001-2016) — Sistema de Gestión de Calidad
- GJB 9001C-2017 — Sistema de gestión de calidad de equipos militares/armas
- CE de la UE: Directiva sobre máquinas 2006/42/CE (certificado. No. M.2026.206.C134866)
- Empresa de alta tecnología: certificado. No. GR202341000595 (Emitido en noviembre. 2023)
Última actualización: Jun 2026
PUBLICACIONES RELACIONADAS
¿Cuánto cuesta una celda de soldadura robótica? 2026? Desglose completo de precios
Célula de soldadura robótica versus soldadura manual: ¿Cuál es mejor para la fabricación moderna??
Redondo versus rectangular versus irregular: Adaptación de la configuración del posicionador de soldadura a la geometría de la pieza de trabajo
10 Beneficios clave de implementar una celda de soldadura robótica en su taller

6 Desafíos comunes en la soldadura láser robótica y cómo resolverlos
