


Hersteller kundenspezifischer Roboterarbeitsplätze und Lasersysteme



Autonome Trajektorienplanung bei Roboterschweißgeräten:Was es für Ihre Produktionslinie bedeutet
Jeder Roboterschweißzelle hat eine Flugbahn – eine Abfolge von Positionen, Winkel, und Zeitvorgaben, die dem Roboter genau sagen, wohin und wann er sich bewegen soll. In einer traditionellen Zelle, Ein Mensch erstellt diese Flugbahn manuell: ein Programmierer mit einem Programmiergerät, Wir verbringen zwei bis acht Stunden damit, den Roboterarm durch jeden Punkt jedes Gelenks an jedem neuen Teil zu führen. Die Flugbahnplanung ist am zeitaufwändigsten, am meisten fähigkeitsabhängig, und der limitierendste Schritt im gesamten Roboterschweiß-Workflow.
Durch die autonome Flugbahnplanung entfällt dieser Schritt für den Menschen. Das System plant seine eigenen Schweißpfade – abgeleitet aus 3D-Scandaten oder digitalen Modellen, optimiert für die Verbindungsqualität, Zugangsgeometrie, und Verzerrungskontrolle, und auf Kollisionssicherheit überprüft, bevor sich ein einzelner Lichtbogen öffnet. Der Programmierer wird nicht einer anderen Aufgabe zugewiesen. Der Programmierer ist nicht mehr Teil des Prozesses.
Was ist Trajektorienplanung in einer Roboterschweißzelle??
Trajektorienplanung ist mehr als das Zeichnen einer Linie entlang einer Schweißnaht. Eine Schweißbahn muss gleichzeitig mehrere konkurrierende Einschränkungen erfüllen:
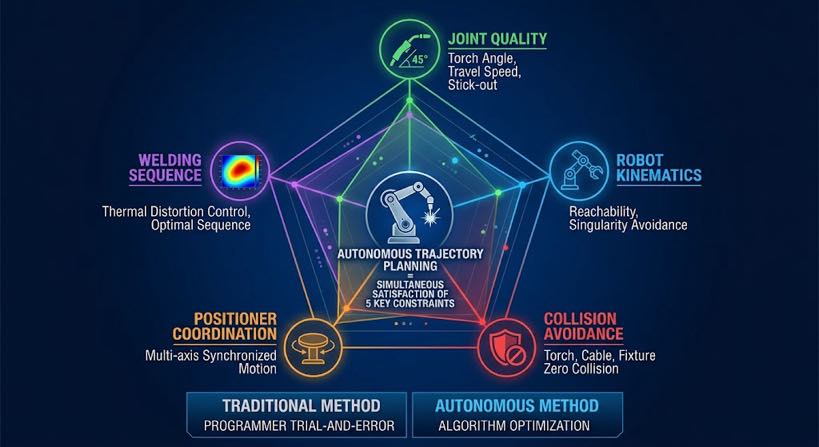
- Gelenkqualität: Brennerwinkel, Reisewinkel, und Abstand müssen innerhalb der Bereiche bleiben, die eine akzeptable Schweißnahtgeometrie für den Verbindungstyp und die Position ergeben
- Roboterkinematik: Die geplanten Positionen müssen für den Roboter ohne Singularitäten erreichbar sein – Konfigurationen, bei denen der Roboter einen Freiheitsgrad verliert und Bewegungen unvorhersehbar werden
- Kollisionsvermeidung: die Fackel, robot arm, und Kabelpaket dürfen das Werkstück nicht berühren, Vorrichtung, oder Positionierer an einem beliebigen Punkt entlang des Pfades
- Koordination des Positionierers: wenn das Teil zwischen den Gelenken rotieren muss, Die Bewegung des Positionierers muss mit der Roboterbewegung geplant und synchronisiert werden
- Schweißfolge: Die Reihenfolge, in der die Verbindungen geschweißt werden, wirkt sich auf die Anhäufung thermischer Verformungen aus – der Trajektorienplaner muss bei der Reihenfolgeplanung Verformungen berücksichtigen
In einer herkömmlichen Roboterschweißzelle, Ein menschlicher Programmierer erfüllt alle fünf Einschränkungen gleichzeitig, durch Versuch und Irrtum am Programmiergerät. In einer Zelle mit autonomer Flugbahnplanung, Ein Softwaresystem erledigt das – und zwar schneller, konsequenter, und ohne dass ein Programmierer angestellt sein muss.
Manuelle Trajektorienplanung vs. autonome Trajektorienplanung
Der Unterschied zwischen den beiden Ansätzen liegt nicht nur in der Geschwindigkeit. Es handelt sich um eine grundlegende Änderung dessen, was das System weiß und wann es es weiß.
| Dimension | Handbuch (Lehranhänger) | Autonom (visionär geführt) |
| Quelle der gemeinsamen Position | Die Erinnerung des Programmierers daran, wo sich das Gelenk befindet | 3D-Scan des tatsächlichen Teils – gemessen, nicht angenommen |
| Handhabung von Teilevariationen | Fester Pfad – schlägt fehl, wenn das Teil abweicht | Pro Scan generierter Pfad – passt sich automatisch an jedes Teil an |
| Zeit pro neue Teilenummer | 2–8 Stunden Unterrichtszeit | < 5 Minutenscan + automatisch generieren |
| Programmierkenntnisse erforderlich | Roboterzertifizierter Programmierer, $60120.000 K$/Jahr | Mobilfunkbetreiber, 2-Woche Training |
| Kollisionsprüfung | Handbuch – Programmierer achtet auf Kollisionen | Digitale Zwillingssimulation – jede Position wird überprüft, bevor sich der Lichtbogen öffnet |
| Optimierung der Schweißfolge | Erfahrungsabhängig – variiert je nach Programmierer | Einschränkungsbasierter Algorithmus – konsistent, wiederholbare Ausgabe |
| Verzerrungskontrolle | Heuristik – hängt vom Wissen des Programmierers ab | Systematisch – der Sequenzplaner gleicht die Wärmezufuhr über die gesamte Schweißkonstruktion aus |
| Neues Konfigurationsrisiko | Risiko eines ersten Absturzes – der Programmierer muss eingreifen | Kein Absturzrisiko – digitaler Zwilling überprüft vor der Ausführung |
| Skalierbarkeit des Teilmixes | Verschlechtert sich – mehr Teile = mehr Programmierzeit | Lässt sich frei skalieren – jedes Teil wird frisch gescannt, keine Programmakkumulation |
Die letzte Zeile ist für die Produktionsplanung am bedeutsamsten. Eine herkömmliche Roboterzelle häuft Programmierschulden an, wenn Ihr Teilemix wächst – je aktivere Teilenummern bedeuten, dass mehr Programme verwaltet werden müssen, mehr Neuprogrammierung, wenn sich Designs ändern, und mehr Programmierzeit, die nicht wiederhergestellt werden kann. Eine Zelle mit autonomer Trajektorienplanung verfügt über keine Programmbibliothek. Jedes Teil wird direkt nach dem Scan geplant. Durch das Wachstum des Teilemixes erhöht sich der Overhead nicht.
Wie autonome Flugbahnplanung funktioniert – im System
Der Planungsprozess findet zwischen dem Nahtentfernungsschritt und dem Roboterausführungsschritt statt. Es besteht aus vier Rechenschritten, die nacheinander ablaufen 60 Sekunden für die meisten Baustahlschweißkonstruktionen.
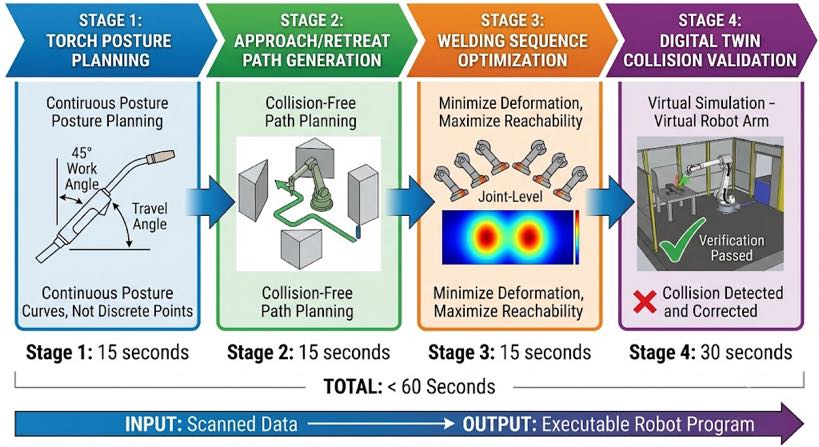
Bühne 1: Planung der Brennerausrichtung
Für jede identifizierte Schweißverbindung, Der Planer berechnet den optimalen Arbeits- und Bewegungswinkel des Brenners basierend auf dem Gelenktyp, Schweißposition, und Materialstärke. Dies sind keine festen Werte – sie variieren entlang der Gelenklänge, wenn sich das Gelenk krümmt oder seinen Winkel ändert. Der Planer generiert ein kontinuierliches Brennerorientierungsprofil, keine Reihe diskreter Wegpunkte.
Für Kehlnähte an Baustahl, Der Standard-Arbeitswinkel beträgt 45 Grad zur Gelenkhalbierenden mit einer Toleranz von ±5 Grad. Für Stumpfschweißnähte, Der Brenner steht senkrecht zur Verbindungsebene. Für T-Verbindungen mit eingeschränktem Zugang, Der Planer berechnet den maximal erreichbaren Arbeitswinkel unter Berücksichtigung der geometrischen Einschränkungen und prüft, ob er innerhalb des akzeptablen Bereichs für diese Verbindungsklasse liegt. Dabei werden Verbindungen gekennzeichnet, bei denen der Zugang für eine zuverlässige Schweißung zu eingeschränkt ist.
Bühne 2: Generierung von Anfahr- und Rückzugspfaden
Der Brenner muss sich dem Verbindungsanfang aus einer freien Position nähern und nach dem Schweißende in eine freie Position zurückfahren – ohne mit dem Teil zu kollidieren, Vorrichtung, oder jede andere Struktur. Für einfache offene Fugen, Anfahr- und Rückzugswege sind unkompliziert. Für Transformatorkessel, Kastenspalten, oder Strukturrahmen mit verdichteter Geometrie, Der Anflugweg muss um Kühlrippen herum verlaufen, Versteifungsrippen, und andere Hindernisse.
Der Planer verwendet die 3D-Scangeometrie, um den Arbeitsbereich um jedes Gelenk herum zu modellieren und berechnet mithilfe von Bewegungsplanungsalgorithmen einen kollisionsfreien Anfahr- und Rückzugspfad. Die geplanten Pfade werden dem digitalen Zwillingsmodell zur Überprüfung in Stage hinzugefügt 4.
Bühne 3: Optimierung der Schweißfolge
Mit individuellen Gelenkverläufen geplant, Der Sequenzplaner bestimmt die optimale Reihenfolge für deren Ausführung. Dies ist ein Optimierungsproblem mit mehreren Zielen:
- Verzerrungen minimieren: alternative Schweißrichtung, Gleichen Sie den Wärmeeintrag symmetrisch über die Schweißkonstruktion aus
- Zugriff bewahren: Schweißverbindungen, die nach Fertigstellung benachbarter Schweißnähte unzugänglich würden, bevor die angrenzenden Schweißnähte verlaufen
- Minimieren Sie die Reisezeit des Roboters: Gruppieren Sie Gelenke nach physischer Nähe, sofern Verzerrungen und Zugangsbeschränkungen dies zulassen
- Koordinatenpositioniererdrehungen: Planen Sie die Neupositionierung von Teilen zwischen Verbindungsgruppen, um die Anzahl der Drehungen zu minimieren und gleichzeitig die optimale Schweißposition beizubehalten
Für eine Baustahlschweißkonstruktion mit 15 Zu 30 Gelenke, Der Sequenzplaner wertet Tausende von Kandidatenbestellungen aus und wählt diejenige aus, die alle vier Ziele gleichzeitig am besten erfüllt. Das Ergebnis ist eine vollständige Schweißsequenz – nicht nur eine Liste von Verbindungen, sondern ein zeitlich geordneter Plan einschließlich Positioniererrotationen, Verweilzeiten zwischen den Durchgängen, und Robotertransitwege zwischen Gelenken.
| Warum die Reihenfolge wichtiger ist, als den meisten Käufern bewusst ist: Bei einer Schweißkonstruktion, die in der falschen Reihenfolge geschweißt wird, kann es bei einem 2-Meter-Träger zu einer Winkelverzerrung von 3 bis 8 mm kommen – genug, um die Maßprüfung nicht zu bestehen. Es entsteht die gleiche Schweißkonstruktion, die in der optimierten Reihenfolge geschweißt wird < 1 mm. Die Schweißparameter sind identisch. Der Unterschied liegt ausschließlich in der Reihenfolge. Autonome Planung macht dies konsequent richtig; Die manuelle Programmierung hängt von der Erfahrung des Programmierers mit dieser spezifischen Gelenkkonfiguration ab. |
Bühne 4: Kollisionsüberprüfung des digitalen Zwillings
Die komplette geplante Abfolge – Anflugwege, Schweißwege, Pfade zurückziehen, Transitbewegungen, und Drehungen des Positionierers – läuft in einer virtuellen Simulation der Arbeitszelle in voller Größe, bevor es zu einer physischen Bewegung kommt. Der digitale Zwilling entsteht aus dem 3D-Scan des tatsächlichen Teils (kein nominales CAD-Modell), Es spiegelt also die tatsächliche Geometrie dieser spezifischen Schweißkonstruktion wider.
Die Kollisionserkennung überprüft jede Roboterkonfiguration entlang jeder geplanten Bewegung auf Kollisionen mit dem Teil, Vorrichtung, Positionierer, und Arbeitszellengehäuse. Wenn eine Kollision erkannt wird, Der Planer überarbeitet den fehlerhaften Pfad und passt den Anflugwinkel an, Abstandsabstand, oder Transitroute – und überprüft erneut. Der Vorgang wiederholt sich, bis die gesamte Sequenz die Kollisionsprüfung besteht.
Der Bediener überprüft die verifizierte Simulation auf dem Touchscreen – ein zeitkomprimiertes Video der gesamten Schweißsequenz – bevor er die Ausführung bestätigt. Erstartikelschweißungen an neuen Teilekonfigurationen laufen mit der gleichen Zuverlässigkeit wie Folgeproduktionen, weil das Kollisionsrisiko in der Simulation gelöst wurde, nicht durch Absturz des Roboters entdeckt.
Was die autonome Trajektorienplanung an Ihrer Produktionslinie verändert
Die obige Technologiebeschreibung ist nützlich, aber die Frage des Produktionsleiters ist praktischer: Was ist an der Funktionsweise meiner Leitung am Tag nach der Installation dieses Systems anders?? Die Antwort deckt fünf Bereiche ab.
1. Die Zeit für die Einführung neuer Teile sinkt von Tagen auf Stunden
In einer herkömmlichen Roboterschweißzelle, Das Starten einer neuen Teilekonfiguration umfasst: Programmierer überprüft Zeichnung, Programmierer lehrt den Pfad am Roboter, Erster Artikel Schweißnaht, Qualitätskontrolle, Programmrevision, Zweite Artikelschweißung, Genehmigung. Dieser Zyklus dauert für ein komplexes Strukturteil typischerweise ein bis drei Tage. Der Roboter steht die meiste Zeit über nicht für die Produktion zur Verfügung.
Mit autonomer Flugbahnplanung: Bediener lädt Teil, startet den Scan, Das System generiert und überprüft den Pfad, Der Bediener bestätigt auf dem Touchscreen, Schweißläufe des ersten Artikels. Die Gesamtzeit beträgt zwei bis vier Stunden, der Roboter steht innerhalb derselben Schicht für die Produktion zur Verfügung, und der Bediener benötigt keine Kenntnisse in der Roboterprogrammierung.
2. Das Wachstum des Teilemixes ist kein Overhead-Problem mehr
Jede neue Teilenummer in einer herkömmlichen Zelle bedeutet, dass ein weiteres Programm geschrieben werden muss, speichern, und pflegen. Designrevisionen bedeuten Programmaktualisierungen. Vorrichtungswechsel bedeuten ein Neu-Teachen des Pfades. Ein Shop mit 40 aktive Teilenummern und zwei Designrevisionen pro Teil und Jahr verwalten 80 Programmaktualisierungszyklen jährlich – jeweils drei Stunden, das heißt 240 Stunden Programmiererzeit, oder ungefähr $21,600 bei $90 pro Stunde. Diese Kosten wachsen linear mit dem Teilemix.
Mit autonomer Flugbahnplanung, Es muss keine Programmbibliothek gepflegt werden. Jedes Teil wird direkt nach dem Scan geplant. Das Hinzufügen einer neuen Teilenummer kostet genauso viel wie die Ausführung eines Wiederholungsteils: ein Scan, ein automatisch generierter Plan, eine Verifizierung des digitalen Zwillings. Der Overhead bleibt gleich, unabhängig davon, wie viele aktive Teilenummern die Werkstatt führt.
3. Die Schweißqualität wird für alle Bediener und Schichten konsistenter
Die manuelle Trajektorienplanung führt zu Ergebnissen, die je nach Erfahrung des Programmierers variieren, Ermüdung, und Vertrautheit mit dem spezifischen Teil. Ein erfahrener Programmierer plant bessere Wege als ein Junior. Die Nachtschicht kann zu anderen Ergebnissen führen als die Tagschicht. Diese Schwankungen zeigen sich in der Schweißnahtqualität – inkonsistente Halsgröße, variable Verzerrung, unterschiedliche Lichtbogen-Einschaltzeit je Verbindung.
Die autonome Trajektorienplanung erzeugt denselben Pfad aus denselben Scandaten, unabhängig davon, wer die Zelle bedient, um welche Verschiebung es sich handelt, oder wie viele Teile an diesem Tag gefahren wurden. Die Konsistenz der Schweißqualität wird zu einer Funktion der Scanqualität und der Schweißplanbibliothek – beides kontrollierte Eingaben – und nicht zu einer Funktion der Fähigkeiten des einzelnen Programmierers.
4. Bei neuen Konfigurationen entfällt das Erstartikelrisiko
Das teuerste Einzelereignis in einer herkömmlichen Roboterschweißzelle ist ein Absturz beim ersten Artikel – der Roboter kollidiert beim ersten Durchlauf einer neuen Konfiguration mit dem Teil, die Taschenlampe beschädigen, das Teil, oder der Roboter. Es kommt zu Abstürzen, weil die manuelle Pfadplanung nicht jedes Kollisionsszenario bei komplexer Geometrie perfekt vorhersagen kann, und der Programmierer muss den ersten Lauf physisch beobachten und bereit sein, den Notstopp zu betätigen.
Durch die digitale Zwillingsverifizierung werden Abstürze beim ersten Artikel vermieden, indem die gesamte Sequenz vor jeder physischen Bewegung in der Simulation ausgeführt wird. Der Bediener steht beim Notstopp nicht bereit – er überprüft die Simulation, bestätige es, und geh weg. Der Roboter führt die Ausführung ohne Aufsicht aus, da das Kollisionsrisiko vor dem Öffnen des Lichtbogens behoben wurde.
5. Positionierer und Roboter arbeiten als koordiniertes System
In einer manuell programmierten Zelle, Der Roboterpfad und die Drehung des Positionierers werden typischerweise separat geplant und vom Programmierer durch Versuch und Irrtum koordiniert. Das Ergebnis ist oft eine konservative Reihenfolge: Der Positionierer führt eine volle Umdrehung durch und stoppt, dann beginnt der Roboter zu schweißen, dann hören beide auf, dann dreht sich der Stellungsregler wieder. Zwischen den Gelenkgruppen summiert sich die Leerlaufzeit des Roboters.
Bei der autonomen Trajektorienplanung werden Roboter und Positionierer als koordiniertes Mehrachsensystem behandelt. Der Planer berechnet die gleichzeitige Bewegung des Roboters und des Positionierers – der Positionierer kann sich drehen, während der Roboter zwischen den Gelenken wechselt – und minimiert so Leerlaufzeiten und maximiert die Lichtbogen-Einschaltzeit. Für eine strukturelle Schweißkonstruktion, die vier Drehungen des Positionierers erfordert, Eine koordinierte Bewegung kann die Gesamtzykluszeit um reduzieren 15 Zu 25 Prozent im Vergleich zum sequentiellen Stop-and-Start-Betrieb.
Was die autonome Trajektorienplanung nicht leistet – ganz ehrlich
Die autonome Flugbahnplanung ist eine bedeutende Fähigkeit, und es lohnt sich, genau zu sagen, was es ersetzt und was nicht.
| Es ersetzt | Es ersetzt nicht |
| Lehren Sie die Programmierung des Handgeräts für die Pfadgenerierung | Fachwissen eines Schweißingenieurs für die Entwicklung von Schweißparametern |
| Manuelle Kollisionsprüfung und Unfallrisikomanagement | Urteil des Bedieners zur Kennzeichnung ungewöhnlicher Scanergebnisse oder Teiledefekte |
| Programmiererzeit für die Einführung neuer Teile | Die Rolle des Qualitätsprüfers bei der Überprüfung abgeschlossener Schweißnähte |
| Heuristische Verzerrungskontrolle aus Programmierererfahrung | Fachwissen über Vorrichtungsdesign und Teilepositionierung |
| Manuelle Schweißreihenfolgeplanung | Metallurgische Kenntnisse für neues Material oder gemeinsame Qualifizierung |
Der Schweißfachingenieur bleibt unverzichtbar. Die Schweißplanbibliothek – die Datenbank validierter Parameter für jeden Verbindungstyp, Material, und Dickenkombination – muss von jemandem gebaut werden, der sich mit Schweißmetallurgie auskennt und über die Ausrüstung zur Durchführung von Qualifikationstests verfügt. Durch die autonome Trajektorienplanung entfällt der Schritt, der zuvor die meiste Zeit des Roboterbedieners in Anspruch nahm: die manuelle Pfadlehre, die zwischen der Parameterspezifikation des Ingenieurs und der Ausführung des Roboters erfolgte.
Häufig gestellte Fragen
Wie unterscheidet sich die autonome Trajektorienplanung von der Offline-Programmierung??
Offline-Programmierung (PLO) generiert Roboterbahnen in Simulationssoftware aus einem CAD-Modell, Anschließend werden sie auf die Robotersteuerung hochgeladen. Dadurch wird die Zeit für das Anlernen des Handgeräts verkürzt, es ist jedoch immer noch ein Programmierer erforderlich. Die autonome Trajektorienplanung generiert Pfade aus der tatsächlich gescannten Teilegeometrie, ohne Beteiligung eines Programmierers und ohne CAD-Modell erforderlich. OLP schlägt immer noch fehl, wenn das Realteil vom CAD-Modell abweicht; Die autonome Planung passt sich dem Realteil an, weil sie vom Realteil aus plant. Sehen Blog 03 für einen detaillierten Vergleich aller drei Ansätze.
Was passiert, wenn der Trajektorienplaner keinen gültigen Pfad für ein Gelenk finden kann??
Wenn der Planer beispielsweise keinen kollisionsfreien Pfad generieren kann, der die Anforderungen an den Brennerwinkel erfüllt, eine Verbindung an einer sehr engen Stelle zwischen Strukturelementen – diese Verbindung wird als „manuelle Überprüfung erforderlich“ gekennzeichnet’ und präsentiert dem Bediener das Problem auf dem Touchscreen, bevor die Sequenz ausgeführt wird. Der Bediener kann entweder die Teilebefestigung anpassen, um den Zugang zu verbessern, Fragen Sie den Schweißingenieur nach einem akzeptablen alternativen Brennerwinkel, oder markieren Sie die Verbindung für das manuelle Schweißen. Das System überspringt Verbindungen nicht lautlos und schweißt nicht ohne Benachrichtigung in einem unzulässigen Winkel.
Führt das System eine Neuplanung durch, wenn sich das Teil während des Schweißens verschiebt??
Der Scan und die Flugbahn vor dem Schweißen werden aus der Position des Teils zum Scanzeitpunkt generiert. Wenn sich das Teil beispielsweise beim Schweißen stark verschiebt, Wenn sich eine Klemme aufgrund der Wärmeausdehnung löst, erkennt das Lichtbogenverfolgungssystem im Schweißvorgang die Nahtabweichung und korrigiert die Brennerposition innerhalb seines Kompensationsbereichs (typischerweise ±3 to 5 mm seitliche Abweichung). Wenn die Abweichung den Bogenverfolgungsbereich überschreitet, Das System generiert eine Warnung und pausiert. Für die meisten Baustahlproduktionen mit ausreichender Befestigung, Die Lichtbogenverfolgung während des Schweißens bewältigt die Positionsabweichung, die während eines normalen Schweißzyklus auftritt, ohne dass eine Neuplanung erforderlich ist.
Wie lange dauert der Planungsprozess für eine komplexe strukturelle Schweißkonstruktion??
Für eine typische Schweißkonstruktion aus Baustahl mit 10 Zu 20 Gelenke – eine Trägerhalterungsbaugruppe, ein versteifter Rahmenabschnitt, oder eine kleine Kastensäule – der komplette autonome Planungszyklus dauert 45 Zu 90 Sekunden vom Abschluss des Scanvorgangs bis zum ausführbaren Programm. Für komplexe Schweißverbindungen mit 40 Zu 80 Die Planung von Verbindungen – etwa eines Transformatorkesselkörpers – erfordert 3 Zu 6 Minuten. Die Überprüfung des digitalen Zwillings fügt hinzu 1 Zu 3 Minuten der Bedienerüberprüfungszeit. Die Gesamtzeit von der Teillast bis zum ersten Lichtbogen liegt unter 10 Minuten für die überwiegende Mehrheit der Baustahlproduktionsszenarien.
Kann das System aus früheren Schweißnähten lernen, um zukünftige Wege zu verbessern??
Aktuelle Produktionssysteme verwenden validierte Schweißplanbibliotheken und eine physikbasierte Pfadplanung anstelle von maschinellem Lernen – denn in zertifizierten Strukturschweißanwendungen, Für die Qualifizierung von Schweißverfahren ist die Nachvollziehbarkeit und Vorhersagbarkeit einer physikbasierten Planung erforderlich. Das System sammelt Daten: Schweißprotokolle zeichnen die tatsächlichen Lichtbogenparameter auf, Abweichungswarnungen, und qualitativ hochwertige Ergebnisse pro Gelenk, mit dem Schweißingenieure die Schweißplanbibliothek im Laufe der Zeit verfeinern. Dabei handelt es sich um einen strukturierten technischen Verbesserungsprozess, kein autonomes Lernen im Sinne der KI.
Nächste Schritte
Dieser Artikel hat geklärt, was autonome Trajektorienplanung in der Praxis bedeutet, Der logische nächste Schritt hängt davon ab, wo Sie sich in Ihrer Bewertung befinden:
- Wenn Sie die Schritte des Scannens und der umgekehrten Modellierung verstehen möchten, die der Flugbahnplanung zugrunde liegen, lesen Blog 04: 3D Vision Laser-Nahtverfolgung erklärt Und Blog 05: Scan-to-Weld-Technologie.
- Wenn Sie sehen möchten, wie sich die Trajektorienplanung auf eine bestimmte Baustahlanwendung anwenden lässt – groß, sich nicht wiederholende Teile – lesen Blog 06: Automatisierung des Transformatortankschweißens.
- Wenn Sie bereit sind, zu bewerten, ob das gesamte System gescannt wird, umgekehrte Modellierung, autonome Planung, und spaltadaptives Schweißen – liefert den ROI, den Ihr Geschäftsmodell erfordert, Blog lesen 08: ROI einer Roboterschweißzelle ohne Programmierung: Reelle Zahlen aus Baustahlanwendungen.
- Wenn Sie ein bestimmtes Baustahlteil haben und eine autonome Trajektorienplanung sehen möchten, generieren Sie dafür einen Schweißpfad, Schicken Sie uns die Zeichnung oder ein 3D-Modell. Wir führen den gesamten Planungszyklus durch und geben die Pfadvorschau zurück, Schätzung der Zykluszeit, und Video zur Verifizierung des digitalen Zwillings.
| Sprechen Sie mit unseren Schweißautomatisierungsingenieuren Senden Sie uns Ihre Teilezeichnung oder beschreiben Sie Ihre Produktionsherausforderung. Wir zeigen Ihnen, wie die autonome Trajektorienplanung an Ihren tatsächlichen Stahlbauteilen funktioniert – ganz ohne Verpflichtung. ✉ Contact Us Now → Calculate My ROI First ✓ No commitment required ✓ Response within 24 hours ✓ Free cycle time estimate |
Über den Autor
Erfahrung & Anmeldeinformationen
Spezialist für die Integration von Roboterschweißsystemen mit 12+ Jahre direkte Projekterfahrung mit Schwerpunkt auf der Auswahl und Integration von Roboterpositionierern. Hat beratend zur Seite gestanden 300+ Fabriken in ganz Nordamerika, Europa, und Asien.
Unternehmenshintergrund: 26+ Jahre Erfahrung in der Schweißautomatisierungstechnik, 40+ aktive Patente, 1,500+ abgeschlossene Projekte weltweit, etwa 70% einschließlich der Integration eines Roboterpositionierers.
Zertifizierungen
- ISO 9001: 2015 (GB/T 19001-2016) — Qualitätsmanagementsystem
- GJB 9001C-2017 – Qualitätsmanagementsystem für Militär-/Waffenausrüstung
- EU CE – Maschinenrichtlinie 2006/42/EG (Zert. NEIN. M.2026.206.C134866)
- High-Tech-Unternehmen – Zert. NEIN. GR202341000595 (Ausgestellt im November. 2023)
Zuletzt aktualisiert: Jun 2026
VERWANDTE BEITRÄGE
1G bis 6G ohne Kran: Wie ein Positionierer Überkopfschweißnähte in Flachschweißnähte umwandelt

Knappes Budget, Intelligente Wahl:Wie kleine und mittlere Fabriken den größten Nutzen aus einem Roboterpositionierer ziehen 2026
Rund vs. rechteckig vs. unregelmäßig: Anpassung der Konfiguration des Schweißpositionierers an die Werkstückgeometrie
Schlüsselfertiger Schweißarbeitsplatz: Von der Zeichnung zur produktionsreifen Zelle
Gegenreaktion, Steifheit, und thermische Drift: Die drei verborgenen Spezifikationen, die die Leistung des Schweißpositionierers definieren
