Produttore di workstation robotizzate personalizzate e sistemi laser



Pianificazione autonoma della traiettoria nei saldatori robotizzati:Cosa significa per la tua linea di produzione
Ogni cella di saldatura robotizzata ha una traiettoria – una sequenza di posizioni, angoli, e tempi che dicono al robot esattamente dove muoversi e quando. In una cella tradizionale, un essere umano crea quella traiettoria manualmente: un programmatore con un dispositivo di programmazione, trascorrendo dalle due alle otto ore guidando il braccio del robot attraverso ogni punto di ogni giunto su ogni nuova parte. La pianificazione della traiettoria è quella che richiede più tempo, più dipendente dalle abilità, e la fase più limitante nell’intero flusso di lavoro della saldatura robotizzata.
La pianificazione autonoma della traiettoria rimuove l’essere umano da quel passaggio. Il sistema pianifica i propri percorsi di saldatura, derivati da dati di scansione 3D o modelli digitali, ottimizzato per la qualità del giunto, geometria di accesso, e controllo della distorsione, e verificato per la sicurezza in caso di collisione prima che si apra un singolo arco. Il programmatore non viene riassegnato a un compito diverso. Il programmatore non è più parte del processo.
Cos'è la pianificazione della traiettoria in una cella di saldatura robotizzata?
La pianificazione della traiettoria è molto più che tracciare una linea lungo un cordone di saldatura. Una traiettoria di saldatura deve soddisfare contemporaneamente diversi vincoli concorrenti:
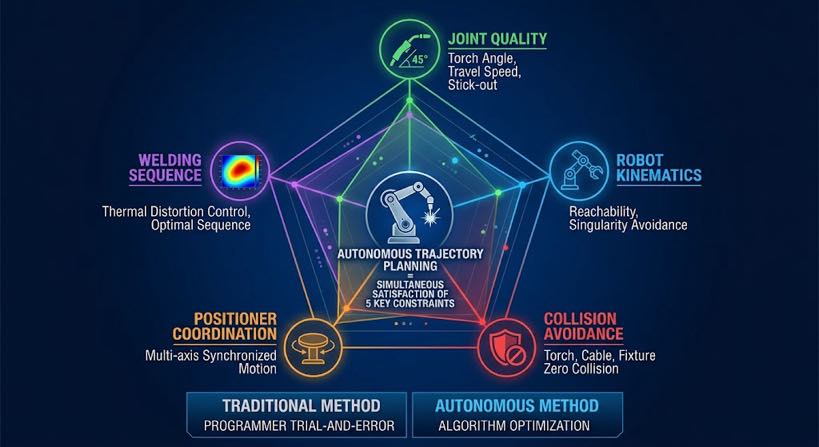
- Qualità congiunta: angolo della torcia, angolo di corsa, e la distanza di sicurezza deve rimanere entro gli intervalli che producono una geometria del cordone di saldatura accettabile per il tipo e la posizione del giunto
- Cinematica dei robot: le posizioni pianificate devono essere raggiungibili dal robot senza singolarità — configurazioni in cui il robot perde un certo grado di libertà e il movimento diventa imprevedibile
- Evitare le collisioni: la torcia, braccio robotico, e il fascio di cavi non devono entrare in contatto con il pezzo, apparecchio, o posizionatore in qualsiasi punto del percorso
- Coordinamento del posizionatore: se la parte deve ruotare tra i giunti, il movimento del posizionatore deve essere pianificato e sincronizzato con il movimento del robot
- Sequenza di saldatura: l'ordine in cui i giunti vengono saldati influisce sull'accumulo di distorsione termica: il pianificatore della traiettoria deve considerare la distorsione durante il sequenziamento
In una cella di saldatura robotizzata tradizionale, un programmatore umano soddisfa tutti e cinque i vincoli simultaneamente, attraverso tentativi ed errori sul comando Teach. In una cella con pianificazione autonoma della traiettoria, un sistema software lo fa, più velocemente, in modo più coerente, e senza richiedere un programmatore nello staff.
Pianificazione manuale della traiettoria vs pianificazione autonoma della traiettoria
La differenza tra i due approcci non è semplicemente la velocità. È un cambiamento fondamentale in ciò che il sistema sa e quando lo sa.
| Dimensione | Manuale (insegnare ciondolo) | Autonomo (guidato dalla visione) |
| Fonte della posizione congiunta | Memoria del programmatore relativa alla posizione del giunto | 3Scansione D della parte reale: misurata, non scontato |
| Gestione delle varianti delle parti | Percorso fisso: fallisce quando la parte devia | Percorso generato per scansione: si adatta automaticamente a ciascuna parte |
| Tempo per nuovo codice articolo | 2–8 ore di insegnamento | < 5 scansione dei minuti + generare automaticamente |
| Richiesta abilità di programmatore | Programmatore certificato Robot, $60K–$120.000/anno | Operatore cellulare, 2-allenamento settimanale |
| Controllo delle collisioni | Manuale: il programmatore controlla gli scontri | Simulazione del gemello digitale: ogni posizione viene controllata prima dell'apertura dell'arco |
| Ottimizzazione della sequenza di saldatura | Dipendente dall'esperienza: varia in base al programmatore | Algoritmo basato su vincoli: coerente, uscita ripetibile |
| Controllo della distorsione | Euristico: dipende dalla conoscenza del programmatore | Sistematico: il pianificatore di sequenze bilancia l'apporto di calore attraverso la saldatura |
| Rischio di nuova configurazione | Rischio di crash di prima parte: il programmatore deve intervenire | Zero rischi di crash: il gemello digitale verifica prima dell'esecuzione |
| Scalabilità del mix di parti | Degrada: più parti = più tempo per il programmatore | Scalabile liberamente: ogni parte viene scansionata di recente, nessun accumulo di programmi |
L'ultima riga è quella più significativa per la pianificazione della produzione. Una cella robotizzata tradizionale accumula debito di programmazione man mano che il mix di parti cresce: più numeri di parte attivi significano più programmi da mantenere, maggiore riprogrammazione quando i progetti cambiano, e più tempo del programmatore che non può essere recuperato. Una cella con pianificazione autonoma della traiettoria non ha una libreria di programmi. Ogni parte è pianificata fresca di scansione. La crescita del mix di parti non aumenta le spese generali.
Come funziona la pianificazione autonoma della traiettoria: all'interno del sistema
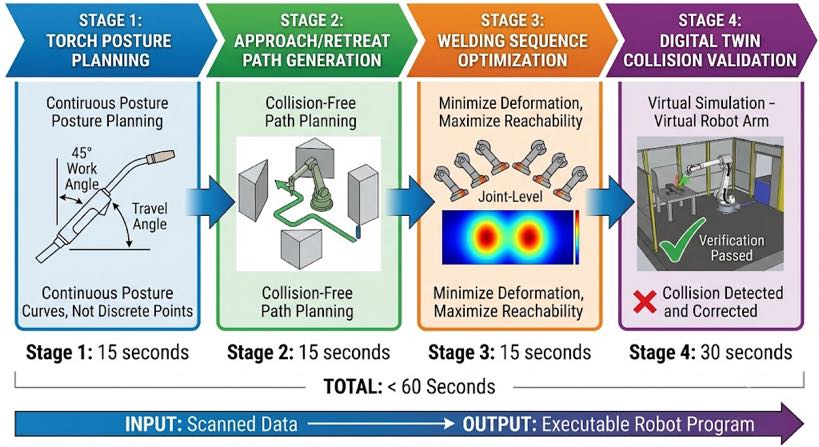
Il processo di pianificazione avviene tra la fase di estrazione della cucitura e la fase di esecuzione del robot. Si compone di quattro fasi computazionali che vengono eseguite in sequenza di seguito 60 secondi per la maggior parte delle saldature in acciaio strutturale.
Palcoscenico 1: Pianificazione dell'orientamento della torcia
Per ogni giunto di saldatura identificato, il pianificatore calcola l'angolo di lavoro e l'angolo di corsa ottimali della torcia in base al tipo di giunto, posizione di saldatura, e spessore del materiale. Questi non sono valori fissi: variano lungo la lunghezza del giunto se il giunto si curva o cambia angolo. Il pianificatore genera un profilo continuo di orientamento della torcia, non una serie di punti di passaggio discreti.
Per saldature d'angolo su acciaio strutturale, l'angolo di lavoro standard è 45 gradi rispetto alla bisettrice dell'articolazione con una tolleranza di ±5 gradi. Per saldature di testa, la torcia è perpendicolare al piano del giunto. Per giunti a T con accesso limitato, il progettista calcola l'angolo di lavoro massimo ottenibile dati i vincoli geometrici e controlla se rientra nell'intervallo accettabile per quella classe di giunti, segnalando i giunti in cui l'accesso è troppo limitato per una saldatura affidabile.
Palcoscenico 2: Avvicinamento e ritrazione per la generazione del percorso
La torcia deve avvicinarsi all'inizio del giunto da una posizione libera e ritrarsi in una posizione libera dopo la fine della saldatura, senza scontrarsi con la parte, apparecchio, o qualsiasi altra struttura. Per giunti aperti semplici, i percorsi di avvicinamento e di ritrazione sono semplici. Per vasche di trasformazione, colonne di scatole, o telai strutturali con geometria congestionata, il percorso di avvicinamento deve aggirare le alette di raffreddamento, nervature di irrigidimento, e altri ostacoli.
Il pianificatore utilizza la geometria della scansione 3D per modellare l'area di lavoro attorno a ciascun giunto e calcola un percorso di avvicinamento e ritrazione senza collisioni utilizzando algoritmi di pianificazione del movimento. I percorsi pianificati vengono aggiunti al modello digital twin per la verifica in Stage 4.
Palcoscenico 3: Ottimizzazione della sequenza di saldatura
Con traiettorie articolari individuali pianificate, il pianificatore di sequenza determina l'ordine ottimale per eseguirli. Questo è un problema di ottimizzazione con più obiettivi:
- Ridurre al minimo la distorsione: direzione di saldatura alternata, bilanciare l'apporto di calore simmetricamente attraverso la saldatura
- Preserva l'accesso: giunti di saldatura che diventerebbero inaccessibili una volta completate le saldature adiacenti, prima che vengano eseguite le saldature adiacenti
- Riduci al minimo il tempo di viaggio del robot: giunti di gruppo per vicinanza fisica laddove la distorsione e i vincoli di accesso lo consentono
- Coordinare le rotazioni del posizionatore: pianificare il riposizionamento delle parti tra i gruppi di giunti per ridurre al minimo il conteggio delle rotazioni mantenendo una posizione di saldatura ottimale
Per una saldatura strutturale in acciaio con 15 A 30 articolazioni, il pianificatore di sequenza valuta migliaia di ordinamenti di candidati e seleziona quello che meglio soddisfa simultaneamente tutti e quattro gli obiettivi. L'output è una sequenza di saldatura completa, non solo un elenco di giunti, ma un piano ordinato nel tempo che include le rotazioni del posizionatore, tempi di permanenza tra gli interpass, e percorsi di transito del robot tra i giunti.
| Perché la sequenza è importante più di quanto la maggior parte degli acquirenti capisca: Una saldatura strutturale saldata nella sequenza sbagliata può accumulare 3-8 mm di distorsione angolare su una trave di 2 metri, sufficiente a non superare l'ispezione dimensionale. Si accumula lo stesso pezzo saldato nella sequenza ottimizzata < 1 mm. I parametri di saldatura sono identici. La differenza sta tutta nella sequenza. La pianificazione autonoma ottiene questo risultato in modo coerente; la programmazione manuale dipende dall’esperienza del programmatore con quella specifica configurazione congiunta. |
Palcoscenico 4: Verifica della collisione del gemello digitale
La sequenza completa pianificata: percorsi di avvicinamento, percorsi di saldatura, ritrarre i percorsi, spostamenti di transito, e rotazioni del posizionatore: viene eseguito in una simulazione virtuale a grandezza naturale della cella di lavoro prima che si verifichi qualsiasi movimento fisico. Il gemello digitale è costruito dalla scansione 3D della parte reale (non un modello CAD nominale), quindi riflette la geometria reale di questa specifica saldatura.
Il rilevamento delle collisioni controlla ogni configurazione del robot lungo ogni movimento pianificato per individuare eventuali interferenze con la parte, apparecchio, posizionatore, e recinzione della cella di lavoro. Se viene rilevata una collisione, il pianificatore rivede il percorso incriminato, regolando l'angolo di approccio, distanza di stallo, o percorso di transito e verifica nuovamente. Il processo si ripete finché l'intera sequenza non supera il controllo delle collisioni.
L'operatore rivede la simulazione verificata sul touchscreen (un video compresso nel tempo dell'intera sequenza di saldatura) prima di confermare l'esecuzione. Le saldature del primo articolo su nuove configurazioni di parti vengono eseguite con la stessa sicurezza della produzione ripetuta, perché il rischio di collisione è stato risolto nella simulazione, non scoperto facendo schiantare il robot.
Cosa cambia la pianificazione autonoma della traiettoria sulla tua linea di produzione
La descrizione della tecnologia sopra è utile, ma la domanda del direttore di produzione è più pratica: cosa c'è di diverso nel funzionamento della mia linea il giorno successivo all'installazione di questo sistema? La risposta copre cinque aree.
1. Il tempo di lancio delle nuove parti diminuisce da giorni a ore
In una cella di saldatura robotizzata tradizionale, il lancio di una nuova configurazione di parte comporta: il programmatore rivede il disegno, il programmatore insegna il percorso al robot, saldatura del primo articolo, controllo di qualità, revisione del programma, saldatura del secondo articolo, approvazione. Questo ciclo richiede in genere da uno a tre giorni per una parte strutturale complessa. Il robot non è disponibile per la produzione durante la maggior parte di questo periodo.
Con pianificazione autonoma della traiettoria: l'operatore carica la parte, avvia la scansione, il sistema genera e verifica il percorso, l'operatore conferma sul touchscreen, cicli di saldatura del primo articolo. Il tempo totale trascorso è compreso tra due e quattro ore, il robot è disponibile per la produzione nello stesso turno, e l'operatore non ha bisogno di competenze di programmazione del robot.
2. La crescita del mix di componenti smette di essere un problema generale
Ogni nuovo codice articolo in una cella tradizionale significa un altro programma da scrivere, negozio, e mantenere. Le revisioni del progetto significano aggiornamenti del programma. I cambiamenti di calendario significano un nuovo insegnamento del percorso. Un negozio con 40 gestisce i numeri di parte attivi e due revisioni di progettazione per parte all'anno 80 l'aggiornamento del programma avviene ogni anno, a tre ore ciascuno, questo è 240 ore di tempo del programmatore, o approssimativamente $21,600 A $90 all'ora. Questo costo cresce linearmente con il mix di parti.
Con pianificazione autonoma della traiettoria, non c'è alcuna libreria di programmi da mantenere. Ogni parte è pianificata fresca di scansione. L'aggiunta di un nuovo codice prodotto costa esattamente come l'esecuzione di una parte ripetuta: una scansione, un piano generato automaticamente, una verifica del gemello digitale. Le spese generali sono stabili indipendentemente dal numero di codici attivi trasportati dal negozio.
3. La qualità della saldatura diventa più uniforme tra operatori e turni
La pianificazione manuale della traiettoria produce risultati che variano a seconda dell’esperienza del programmatore, fatica, e familiarità con la parte specifica. Un programmatore esperto progetta percorsi migliori di uno junior. Il turno notturno può produrre risultati diversi rispetto al turno diurno. Queste variazioni si manifestano nella qualità della saldatura: dimensioni della gola incoerenti, distorsione variabile, tempi di attivazione dell'arco diversi per giunto.
La pianificazione autonoma della traiettoria produce lo stesso percorso dagli stessi dati di scansione indipendentemente da chi utilizza la cella, che spostamento è, o quante parti sono state eseguite quel giorno. La coerenza della qualità della saldatura diventa una funzione della qualità della scansione e della libreria del programma di saldatura (entrambi sono input controllati) piuttosto che una funzione dell'abilità del singolo programmatore.
4. Il rischio del primo articolo viene eliminato nelle nuove configurazioni
Il singolo evento più costoso in una cella di saldatura robotizzata tradizionale è l'incidente del primo articolo: il robot entra in collisione con il pezzo durante la prima esecuzione di una nuova configurazione, danneggiare la torcia, la parte, o il robot. Gli incidenti si verificano perché la pianificazione manuale del percorso non è in grado di prevedere perfettamente ogni scenario di collisione su geometrie complesse, e il programmatore deve guardare fisicamente la prima corsa pronto per colpire l'arresto di emergenza.
La verifica del gemello digitale elimina gli arresti anomali del primo articolo eseguendo la sequenza completa nella simulazione prima di qualsiasi movimento fisico. L'operatore non è pronto all'arresto di emergenza: rivede la simulazione, confermarlo, e andarsene. Il robot funziona senza supervisione poiché il rischio di collisione è stato risolto prima dell'apertura dell'arco.
5. Il posizionatore e il robot funzionano come un sistema coordinato
In una cella programmata manualmente, il percorso del robot e la rotazione del posizionatore vengono generalmente pianificati separatamente e coordinati dal programmatore attraverso tentativi ed errori. Il risultato è spesso una sequenza conservativa: il posizionatore completa una rotazione completa e si ferma, quindi il robot inizia a saldare, poi entrambi si fermano, quindi il posizionatore ruota nuovamente. Il tempo di inattività del robot si accumula tra i gruppi congiunti.
La pianificazione autonoma della traiettoria tratta il robot e il posizionatore come un sistema multiasse coordinato. Il pianificatore calcola il movimento simultaneo del robot e del posizionatore: il posizionatore può ruotare mentre il robot transita tra i giunti, riducendo al minimo i tempi di inattività e massimizzando il tempo di attivazione dell'arco. Per una saldatura strutturale che richiede quattro rotazioni del posizionatore, il movimento coordinato può ridurre il tempo di ciclo totale 15 A 25 percentuale rispetto al funzionamento sequenziale di arresto e avvio.
Ciò che la pianificazione autonoma della traiettoria non fa – detto onestamente
La pianificazione autonoma della traiettoria è una capacità significativa, ed è bene essere precisi su cosa fa e cosa non sostituisce.
| Sostituisce | Non sostituisce |
| Apprendere la programmazione del pendente per la generazione del percorso | Competenza dell'ingegnere di saldatura per lo sviluppo dei parametri di saldatura |
| Controllo manuale delle collisioni e gestione del rischio di incidente | Giudizio dell'operatore per la segnalazione di risultati di scansione insoliti o difetti delle parti |
| Tempo del programmatore per il lancio di nuove parti | Ruolo dell'ispettore della qualità nella verifica delle saldature completate |
| Controllo euristico della distorsione dall'esperienza del programmatore | Competenza nella progettazione di dispositivi e nel posizionamento delle parti |
| Pianificazione manuale della sequenza di saldatura | Conoscenza metallurgica per nuovi materiali o qualificazione congiunta |
L'ingegnere della saldatura rimane essenziale. La libreria della pianificazione della saldatura: il database dei parametri convalidati per ciascun tipo di giunto, materiale, e combinazione di spessore: deve essere costruito da qualcuno che comprenda la metallurgia della saldatura e disponga dell'attrezzatura per eseguire test di qualificazione. Ciò che rimuove la pianificazione autonoma della traiettoria è il passaggio che in precedenza consumava la maggior parte del tempo dell’operatore del robot: l’apprendimento manuale del percorso avvenuto tra la specifica dei parametri da parte dell’ingegnere e l’esecuzione del robot.
Domande frequenti
In che modo la pianificazione autonoma della traiettoria è diversa dalla programmazione offline?
Programmazione offline (L'OLP) genera percorsi robot nel software di simulazione da un modello CAD, quindi li carica sul controller del robot, riducendo i tempi di apprendimento ma richiedendo comunque un programmatore. La pianificazione autonoma della traiettoria genera percorsi dalla geometria effettiva della parte scansionata, senza coinvolgimento del programmatore e nessun modello CAD richiesto. L'OLP continua a fallire quando la parte reale si discosta dal modello CAD; la pianificazione autonoma si adatta alla parte reale perché progetta dalla parte reale. Vedere Blog 03 per un confronto dettagliato di tutti e tre gli approcci.
Cosa succede quando il pianificatore di traiettoria non riesce a trovare un percorso valido per un giunto?
Quando il pianificatore non è in grado di generare un percorso privo di collisioni che soddisfi i requisiti dell'angolo della torcia, ad esempio, un giunto in una posizione molto ristretta tra gli elementi strutturali: contrassegna quel giunto come "richiede revisione manuale".’ e presenta il problema all'operatore sul touchscreen prima dell'esecuzione della sequenza. L'operatore può regolare il fissaggio della parte per migliorare l'accesso, consultare il tecnico della saldatura per informazioni su un'angolazione alternativa accettabile della torcia, oppure contrassegnare il giunto per la saldatura manuale. Il sistema non salta i giunti silenziosamente né salda con un angolo inaccettabile senza preavviso.
Il sistema riprogramma se la parte si sposta durante la saldatura?
La scansione e la traiettoria pre-saldatura vengono generate dalla posizione della parte al momento della scansione. Se la parte si sposta notevolmente durante la saldatura, ad esempio, se una pinza si rilascia sotto espansione termica: il sistema di tracciamento dell'arco di saldatura rileva la deviazione della giunzione e corregge la posizione della torcia entro il suo intervallo di compensazione (tipicamente da ±3 a 5 deviazione laterale mm). Se la deviazione supera l'intervallo di tracciamento dell'arco, il sistema genera un avviso e si mette in pausa. Per la maggior parte della produzione di acciaio strutturale con fissaggi adeguati, Il tracciamento dell'arco di saldatura gestisce la deriva posizionale che si verifica durante un normale ciclo di saldatura senza richiedere una ripianificazione.
Quanto tempo impiega il processo di pianificazione per una saldatura strutturale complessa?
Per una tipica saldatura strutturale in acciaio con 10 A 20 giunti: un gruppo di staffe per travi, una sezione del telaio irrigidita, o una piccola colonna a forma di scatola: dura l'intero ciclo di pianificazione autonoma 45 A 90 secondi dal completamento della scansione al programma eseguibile. Per saldature complesse con 40 A 80 giunti, come il corpo di un serbatoio di un trasformatore, richiede la pianificazione 3 A 6 minuti. Aggiunge la verifica del gemello digitale 1 A 3 minuti di tempo di revisione da parte dell'operatore. Il tempo totale trascorso dal carico parziale al primo arco è inferiore 10 minuti per la grande maggioranza degli scenari di produzione di acciaio strutturale.
Il sistema può imparare dalle saldature precedenti per migliorare i percorsi futuri?
Gli attuali sistemi di produzione utilizzano librerie di programmi di saldatura convalidate e pianificazione dei percorsi basata sulla fisica anziché l'apprendimento automatico, come nelle applicazioni di saldatura strutturale certificate, la tracciabilità e la prevedibilità della pianificazione basata sulla fisica sono necessarie per la qualificazione della procedura di saldatura. Il sistema accumula dati: i registri di saldatura registrano i parametri effettivi dell'arco, avvisi di deviazione, e risultati di qualità per giunto, che gli ingegneri di saldatura utilizzano per perfezionare nel tempo la libreria dei programmi di saldatura. Questo è un processo di miglioramento ingegneristico strutturato, non apprendimento autonomo nel senso dell’intelligenza artificiale.
Passaggi successivi
Se questo articolo ha chiarito cosa significa nella pratica la pianificazione autonoma della traiettoria, il passo logico successivo dipende da dove ti trovi nella tua valutazione:
- Se vuoi comprendere le fasi di scansione e modellazione inversa che alimentano la pianificazione della traiettoria, Leggere Blog 04: 3Spiegazione del tracciamento della cucitura laser D Vision E Blog 05: Tecnologia Scan-to-Weld.
- Se vuoi vedere come si applica la pianificazione della traiettoria a una specifica applicazione di acciaio strutturale, di grandi dimensioni, parti non ripetitive: leggi Blog 06: Automazione della saldatura di serbatoi di trasformatori.
- Se sei pronto a valutare se il sistema completo, esegui la scansione, modellazione inversa, pianificazione autonoma, e saldatura adattiva: garantisce il ROI richiesto dal vostro business case, leggi il blog 08: ROI di una cella di saldatura robotizzata senza programmazione: Numeri reali dalle applicazioni dell'acciaio strutturale.
- Se si dispone di una parte strutturale in acciaio specifica e si desidera vedere la pianificazione autonoma della traiettoria generare un percorso di saldatura per essa, inviaci il disegno o un modello 3D. Eseguiremo l'intero ciclo di pianificazione e restituiremo l'anteprima del percorso, stima del tempo di ciclo, e video di verifica del gemello digitale.
| Parla con i nostri ingegneri dell'automazione della saldatura Inviaci il disegno del tuo componente o descrivi la tua sfida produttiva. Ti mostreremo come funziona la pianificazione autonoma della traiettoria sulle tue parti strutturali in acciaio, senza impegno. ✉ Contact Us Now → Calculate My ROI First ✓ No commitment required ✓ Response within 24 hours ✓ Free cycle time estimate |
Informazioni sull'autore
Esperienza & Credenziali
Specialista nell'integrazione di sistemi di saldatura robotizzata con 12+ anni di esperienza diretta in progetti focalizzati sulla selezione e integrazione del posizionatore robot. Ha fornito consulenza a 300+ fabbriche in tutto il Nord America, Europa, e Asia.
Contesto aziendale: 26+ anni di ingegneria dell'automazione della saldatura, 40+ brevetti attivi, 1,500+ progetti completati a livello globale, circa 70% che coinvolgono l'integrazione del posizionatore robot.
Certificazioni
- ISO 9001: 2015 (GB/T 19001-2016) — Sistema di gestione della qualità
- GJB 9001C-2017 — Sistema di gestione della qualità delle attrezzature militari/armi
- CE UE: Direttiva Macchine 2006/42/CE (Cert. NO. M.2026.206.C134866)
- Impresa ad alta tecnologia — Cert. NO. GR202341000595 (Pubblicato nel novembre. 2023)
Ultimo aggiornamento: giugno 2026
POST CORRELATI

TCO quinquennale di un posizionatore di saldatura: Conteggio dei costi nascosti del preventivo dimenticato

Guida alla manutenzione delle celle di saldatura robotizzata: Migliori pratiche, Programma & Risoluzione dei problemi 2026

Tecnologia Scan-to-Weld:Come la modellazione inversa sostituisce la programmazione dei robot
Testa e contropunta vs. Tipo L vs. Posizionatore robot di tipo U: Come scegliere in base alla forma del pezzo
Anatomia di una cella di saldatura robotizzata: Componenti principali & Guida alla selezione (2026)