Özel Robot İş İstasyonları ve Lazer Sistemleri Üreticisi



Robotik Kaynakçılarda Otonom Yörünge Planlama:Üretim Hattınız İçin Ne İfade Ediyor?
Her robotik kaynak hücresi bir yörüngesi var - bir dizi konum, açılar, ve robota tam olarak nereye ve ne zaman hareket edeceğini söyleyen zamanlamalar. Geleneksel bir hücrede, bir insan bu yörüngeyi manuel olarak yaratır: öğretme kolyesi olan bir programcı, Her yeni parçadaki her eklemin her noktasında robot kolunu yönlendirmek için iki ila sekiz saat harcamak. Yörünge planlaması en çok zaman alan iştir, en çok beceriye bağlı, ve tüm robotik kaynak iş akışındaki en sınırlayıcı adım.
Otonom yörünge planlaması insanı bu adımdan uzaklaştırır. Sistem, 3D tarama verilerinden veya dijital modellerden elde edilen kendi kaynak yollarını planlar, bağlantı kalitesi için optimize edilmiştir, erişim geometrisi, ve distorsiyon kontrolü, ve tek bir ark açılmadan önce çarpışma güvenliği açısından doğrulandı. Programcı farklı bir göreve atanmaz. Programcı artık sürecin bir parçası değil.
Robotik Kaynak Hücresinde Yörünge Planlama Nedir??
Yörünge planlaması kaynak dikişi boyunca bir çizgi çizmekten daha fazlasıdır. Bir kaynak yörüngesi aynı anda birden fazla rakip kısıtlamayı karşılamalıdır:
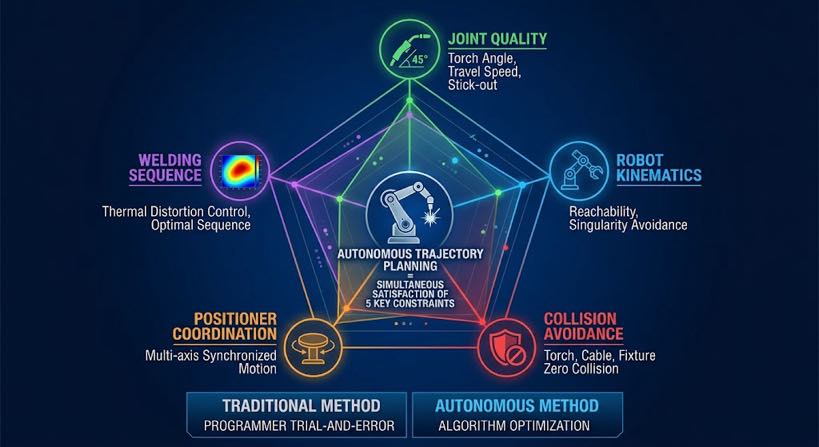
- Ortak kalite: meşale açısı, seyahat açısı, ve uzaklık mesafesi, bağlantı türü ve konumu için kabul edilebilir kaynak dikişi geometrisi üreten aralıklar içerisinde kalmalıdır
- Robot kinematiği: planlanan konumlara robot tarafından tekillikler olmaksızın ulaşılabilir olmalıdır - robotun bir miktar serbestlik derecesini kaybettiği ve hareketin öngörülemez hale geldiği konfigürasyonlar
- Çarpışma önleme: meşale, robot kolu, ve kablo paketi iş parçasına temas etmemelidir, fikstür, veya yol boyunca herhangi bir noktada konumlayıcı
- Pozisyoner koordinasyonu: Parçanın eklemler arasında dönmesi gerekiyorsa, konumlayıcı hareketi planlanmalı ve robot hareketi ile senkronize edilmelidir
- Kaynak sırası: Bağlantıların kaynaklanma sırası termal distorsiyon birikimini etkiler; yörünge planlayıcısı sıralama yaparken distorsiyonu dikkate almalıdır
Geleneksel bir robotik kaynak hücresinde, bir insan programcı beş kısıtlamanın tümünü aynı anda karşılar, öğretme kolyesinde deneme yanılma yoluyla. Otonom yörünge planlamasına sahip bir hücrede, bir yazılım sistemi bunu daha hızlı yapar, daha tutarlı, ve kadroda bir programcıya ihtiyaç duymadan.
Manuel Yörünge Planlama ve Otonom Yörünge Planlama
İki yaklaşım arasındaki fark sadece hız değil. Sistemin ne bildiği ve ne zaman bildiği konusunda temel bir değişikliktir..
| Boyut | Manuel (kolye öğretmek) | Özerk (vizyon rehberli) |
| Ortak pozisyonun kaynağı | Programcının eklemin nerede olduğuna dair hafızası | 3Gerçek parçanın D taraması — ölçülen, varsayılmadı |
| Parça varyasyonunun işlenmesi | Sabit yol — parça saptığında başarısız olur | Tarama başına oluşturulan yol — her parçaya otomatik olarak uyum sağlar |
| Yeni parça numarası başına süre | 2–8 saat öğretme süresi | < 5 dakika taraması + otomatik oluştur |
| Programcı becerisi gerekli | Robot sertifikalı programcı, $60K–120.000$/yıl | Hücre operatörü, 2-hafta antrenmanı |
| Çarpışma kontrolü | Manuel — programcı çakışmaları izler | Dijital ikiz simülasyonu — ark açılmadan önce her konum kontrol edilir |
| Kaynak sırası optimizasyonu | Deneyime bağlıdır – programcıya göre değişir | Kısıtlamaya dayalı algoritma — tutarlı, tekrarlanabilir çıktı |
| Bozulma kontrolü | Sezgisel — programcının bilgisine bağlıdır | Sistematik — sıra planlayıcı, kaynak işlemi boyunca ısı girdisini dengeler |
| Yeni yapılandırma riski | İlk bölümde çarpışma riski — programcının müdahale etmesi gerekir | Sıfır kaza riski — dijital ikiz uygulamadan önce doğrulanır |
| Parça karışımı ölçeklenebilirliği | Bozulur — daha fazla parça = daha fazla programlayıcı süresi | Serbestçe ölçeklenir; her parça yeni taranır, program birikimi yok |
Son satır üretim planlaması için en önemli olanıdır. Geleneksel bir robot hücresi, parça karışımınız büyüdükçe programlama borcunu biriktirir; daha aktif parça numaraları, sürdürülecek daha fazla program anlamına gelir, tasarımlar değiştiğinde daha fazla yeniden programlama, ve kurtarılamayan daha fazla programcı zamanı. Otonom yörünge planlamasına sahip bir hücrenin program kütüphanesi yoktur. Her parça taramasından itibaren yeni planlanır. Parça karışımının büyümesi genel giderleri artırmaz.
Otonom Yörünge Planlama Nasıl Çalışır — Sistemin İçinde
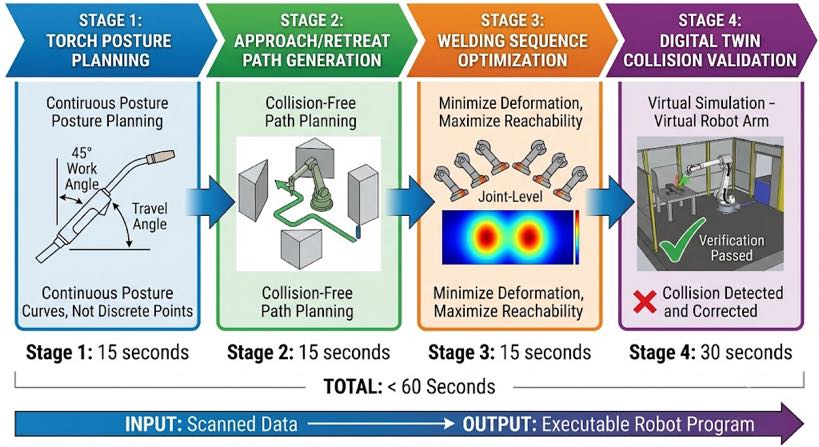
Planlama süreci dikiş çıkarma adımı ile robot uygulama adımı arasında gerçekleşir. Aşağıda sırayla çalışan dört hesaplama aşamasından oluşur. 60 çoğu yapısal çelik kaynak için saniyeler.
Sahne 1: Torç yönlendirme planlaması
Tanımlanan her kaynak bağlantısı için, planlayıcı, bağlantı tipine göre optimum torç çalışma açısını ve hareket açısını hesaplar, kaynak pozisyonu, ve malzeme kalınlığı. Bunlar sabit değerler değildir; bağlantı noktası eğrilirse veya açı değişirse bağlantı uzunluğu boyunca değişiklik gösterirler. Planlayıcı sürekli bir torç oryantasyon profili oluşturur, bir dizi ayrı yol noktası değil.
Yapısal çelikteki köşe kaynakları için, standart çalışma açısı 45 ±5 derece toleransla eklem açıortay dereceleri. Alın kaynakları için, meşale bağlantı düzlemine diktir. Kısıtlı erişime sahip T bağlantıları için, Planlayıcı, geometrik kısıtlamalar göz önüne alındığında elde edilebilecek maksimum çalışma açısını hesaplar ve bu bağlantı sınıfı için kabul edilebilir aralıkta olup olmadığını kontrol eder - güvenilir bir kaynak için erişimin çok kısıtlı olduğu bağlantı noktalarını işaretler.
Sahne 2: Yol oluşturmaya yaklaşma ve geri çekilme
Torç, parçaya çarpmadan bağlantı noktasına net bir konumdan yaklaşmalı ve kaynak bitiminden sonra net bir konuma geri çekilmelidir., fikstür, veya başka herhangi bir yapı. Basit açık bağlantılar için, yaklaşma ve geri çekilme yolları basittir. Transformatör tankları için, kutu sütunları, veya sıkışık geometriye sahip yapısal çerçeveler, yaklaşma yolu soğutma kanatlarının etrafından geçmelidir, sertleştirici kaburgalar, ve diğer engeller.
Planlayıcı, her bir eklem etrafındaki çalışma alanını modellemek için 3 boyutlu tarama geometrisini kullanır ve hareket planlama algoritmalarını kullanarak çarpışmasız bir yaklaşma ve geri çekilme yolunu hesaplar.. Planlanan yollar, Aşama'da doğrulama için dijital ikiz modeline eklenir 4.
Sahne 3: Kaynak sırası optimizasyonu
Planlanan bireysel ortak yörüngelerle, sıra planlayıcı bunları yürütmek için en uygun sırayı belirler. Bu, birden fazla hedefi olan bir optimizasyon problemidir:
- Distorsiyonu en aza indirin: alternatif kaynak yönü, Kaynak boyunca ısı girdisini simetrik olarak dengeleyin
- Erişimi koru: Bitişik kaynaklar tamamlandıktan sonra erişilemeyen kaynak bağlantıları, bitişik kaynaklar çalıştırılmadan önce
- Robotun seyahat süresini en aza indirin: Distorsiyon ve erişim kısıtlamalarının izin verdiği durumlarda eklemleri fiziksel yakınlığa göre gruplayın
- Pozisyoner rotasyonlarını koordine edin: Optimum kaynak pozisyonunu korurken dönüş sayısını en aza indirmek için bağlantı grupları arasında parçanın yeniden konumlandırılmasını planlayın
Yapısal çelik kaynak için 15 ile 30 eklemler, sıra planlayıcı binlerce aday sıralamasını değerlendirir ve dört hedefi aynı anda en iyi karşılayanı seçer. Çıktı, yalnızca bağlantıların bir listesi değil, tam bir kaynak sırasıdır, ancak konumlayıcı rotasyonlarını içeren zaman sıralı bir plan, geçişler arası bekleme süreleri, ve eklemler arasındaki robot geçiş yolları.
| Sıralama neden çoğu alıcının düşündüğünden daha önemli?: Yanlış sırada kaynak yapılan bir yapısal kaynak, 2 metrelik bir kirişte 3-8 mm'lik açısal distorsiyon biriktirebilir; bu, boyutsal incelemenin başarısız olmasına yetecek kadardır. Optimize edilmiş sırayla kaynak yapılan aynı kaynak parçası birikerek < 1 mm. Kaynak parametreleri aynıdır. Fark tamamen sıralamada. Otonom planlama bunu tutarlı bir şekilde doğru yapar; manuel programlamaprogramcının söz konusu özel eklem konfigürasyonu deneyimine bağlıdır. |
Sahne 4: Dijital ikiz çarpışma doğrulaması
Planlanan dizinin tamamı — yaklaşma yolları, kaynak yolları, yolları geri çek, toplu taşıma hareketleri, ve konumlayıcı dönüşleri — herhangi bir fiziksel hareket meydana gelmeden önce iş hücresinin tam boyutlu sanal simülasyonunda çalışır. Dijital ikiz, gerçek parçanın 3 boyutlu taramasından oluşturulmuştur (nominal bir CAD modeli değil), dolayısıyla bu özel kaynağın gerçek geometrisini yansıtır.
Çarpışma algılama, planlanan her hareket boyunca her robot konfigürasyonunu parçayla çakışma olup olmadığını kontrol eder, fikstür, konumlayıcı, ve çalışma hücresi muhafazası. Bir çarpışma tespit edilirse, planlamacı rahatsız edici yolu revize ederek yaklaşma açısını ayarlar, uzaklık mesafesi, veya toplu taşıma rotası — ve yeniden doğrulanır. İşlem, tüm sıra çarpışma kontrolünden geçene kadar tekrarlanır.
Operatör, uygulamayı onaylamadan önce dokunmatik ekranda doğrulanan simülasyonu (tüm kaynak sırasının zaman sıkıştırmalı videosu) inceler. Yeni parça konfigürasyonlarındaki ilk ürün kaynakları, tekrarlı üretimle aynı güvenle gerçekleştirilir, çünkü çarpışma riski simülasyonda çözüldü, robotun çarpılmasıyla keşfedilmedi.
Üretim Hattınızda Otonom Yörünge Planlaması Neleri Değiştirir?
Yukarıdaki teknoloji açıklaması faydalıdır, ancak üretim müdürünün sorusu daha pratiktir: Bu sistem kurulduktan sonraki gün hattımın çalışma şeklinin ne farkı var?? Cevap beş alanı kapsıyor.
1. Yeni parça lansman süresi günlerden saatlere düştü
Geleneksel bir robotik kaynak hücresinde, yeni bir parça konfigürasyonunun başlatılması şunları içerir:: programcı çizim incelemeleri, programcı robota yolu öğretiyor, birinci makale kaynağı, kalite kontrolü, program revizyonu, ikinci makale kaynağı, onay. Bu döngü, karmaşık bir yapısal parça için genellikle bir ila üç gün sürer. Robot bu sürenin çoğunda üretime uygun değil.
Otonom yörünge planlamasıyla: operatör parçayı yükler, taramayı başlatır, sistem yolu oluşturur ve doğrular, operatör dokunmatik ekranda onaylıyor, birinci ürün kaynak çalışmaları. Toplam geçen süre iki ila dört saattir, robot aynı vardiyada üretime hazırdır, ve operatörün robot programlama becerisine ihtiyacı yoktur.
2. Parça karışımının büyümesi genel bir sorun olmaktan çıkıyor
Geleneksel bir hücredeki her yeni parça numarası, yazılacak başka bir program anlamına gelir, mağaza, ve sürdürmek. Tasarım revizyonları program güncellemeleri anlamına gelir. Fikstür değişiklikleri yolun yeniden öğretilmesi anlamına gelir. Bir dükkan 40 aktif parça numaralarını ve parça başına yıllık iki tasarım revizyonunu yönetiyor 80 program güncelleme döngüleri yıllık olarak - her biri üç saatte, yani 240 saat programcı zamanı, veya kabaca $21,600 en $90 saat başına. Bu maliyet parça karışımıyla doğrusal olarak artar.
Otonom yörünge planlamasıyla, bakımı yapılacak bir program kütüphanesi yok. Her parça, taramadan yeni planlanır. Yeni bir parça numarası eklemek, tekrarlanan bir parçayı çalıştırmakla tamamen aynı maliyete sahiptir: bir tarama, otomatik olarak oluşturulan bir plan, bir dijital ikiz doğrulama. Mağazanın kaç aktif parça numarası taşıdığına bakılmaksızın genel gider sabittir.
3. Kaynak kalitesi operatörler ve vardiyalar arasında daha tutarlı hale gelir
Manuel yörünge planlama, programcının deneyimine göre değişen sonuçlar üretir, tükenmişlik, ve belirli bir bölüme aşinalık. Deneyimli bir programcı, kıdemsiz bir programcıdan daha iyi yollar planlar. Gece vardiyası gündüz vardiyasından farklı sonuçlar doğurabilir. Bu farklılıklar kaynak kalitesinde (tutarsız boğaz boyutunda) ortaya çıkar, değişken distorsiyon, bağlantı başına farklı ark açma süreleri.
Otonom yörünge planlaması, hücreyi kimin çalıştırdığına bakılmaksızın aynı tarama verisinden aynı yolu üretir, bu ne vardiyası, veya o gün kaç bölüm çalıştırıldı?. Kaynak kalitesi tutarlılığı, bireysel programcı becerisinin bir işlevi yerine, her ikisi de kontrollü girdiler olan tarama kalitesinin ve kaynak programı kitaplığının bir işlevi haline gelir..
4. Yeni konfigürasyonlarda ilk ürün riski ortadan kaldırılıyor
Geleneksel bir robotik kaynak hücresindeki en pahalı olay, ilk parçanın çarpmasıdır; robot, yeni bir konfigürasyonun ilk çalıştırmasında parçayla çarpışır, meşaleye zarar vermek, parça, veya robot. Manüel yol planlamasının karmaşık geometrideki her çarpışma senaryosunu mükemmel şekilde tahmin edememesi nedeniyle çökmeler meydana gelir, ve programcının acil durdurmaya basmaya hazır ilk koşuyu fiziksel olarak izlemesi gerekir.
Dijital ikiz doğrulaması, herhangi bir fiziksel hareketten önce simülasyondaki tüm sırayı çalıştırarak ilk makaledeki çökmeleri ortadan kaldırır. Operatör acil durdurmada hazır değil; simülasyonu gözden geçiriyor, onayla, ve uzaklaş. Çarpışma riski ark açılmadan çözüldüğü için robot denetimsiz olarak çalışıyor.
5. Pozisyoner ve robot koordineli bir sistem olarak çalışır
Elle programlanmış bir hücrede, robot yolu ve konumlayıcının dönüşü genellikle ayrı ayrı planlanır ve programcı tarafından deneme yanılma yoluyla koordine edilir. Sonuç genellikle konservatif bir dizidir: konumlayıcı tam bir dönüşü tamamlar ve durur, daha sonra robot kaynak yapmaya başlar, sonra ikisi de durur, daha sonra konumlayıcı tekrar döner. Robotun boşta kalma süresi ortak gruplar arasında birikir.
Otonom yörünge planlaması, robotu ve konumlayıcıyı koordineli çok eksenli bir sistem olarak ele alır. Planlayıcı, eşzamanlı robot ve konumlayıcı hareketini hesaplar; robot eklemler arasında geçiş yaparken konumlayıcı dönebilir; boşta kalma süresini en aza indirir ve ark açma süresini maksimuma çıkarır. Dört konumlayıcı dönüşü gerektiren yapısal bir kaynak için, koordineli hareket toplam çevrim süresini şu şekilde azaltabilir: 15 ile 25 sıralı durdurma ve başlatma işlemine kıyasla yüzde.
Otonom Yörünge Planlama Neleri Yapmaz - Dürüstçe İfade Edildi
Otonom yörünge planlaması önemli bir yetenektir, ve neyin yerine geçip geçmediği konusunda kesin olmaya değer.
| Değiştirilir | Değiştirilmez |
| Yol oluşturma için asılı programlamayı öğretin | Kaynak parametresi geliştirme için kaynak mühendisi uzmanlığı |
| Manuel çarpışma kontrolü ve çarpışma riski yönetimi | Olağandışı tarama sonuçlarını veya parça kusurlarını işaretlemeye yönelik operatör kararı |
| Yeni parça lansmanları için programcı zamanı | Tamamlanan kaynakların doğrulanmasında kalite denetçisinin rolü |
| Programcı deneyiminden sezgisel bozulma kontrolü | Fikstür tasarımı ve parça konumlandırma uzmanlığı |
| Manuel kaynak sırası planlaması | Yeni malzeme veya ortak yeterlilik için metalurji bilgisi |
Kaynak mühendisi vazgeçilmez olmaya devam ediyor. Kaynak programı kitaplığı — her bağlantı türü için doğrulanmış parametrelerin veritabanı, malzeme, ve kalınlık kombinasyonu - kaynak metalurjisinden anlayan ve yeterlilik testlerini yürütebilecek donanıma sahip biri tarafından yapılmalıdır. Otonom yörünge planlamasının ortadan kaldırdığı şey, daha önce robot operatörünün zamanının çoğunu tüketen adımdır: mühendisin parametre spesifikasyonu ile robotun çalıştırılması arasında gerçekleşen manuel yol öğretimi.
Sıkça Sorulan Sorular
Otonom yörünge planlamasının çevrimdışı programlamadan farkı nedir??
Çevrimdışı programlama (FKÖ) simülasyon yazılımında bir CAD modelinden robot yolları oluşturur, daha sonra bunları robot kontrolörüne yükler; öğretme süresini kısaltır ancak yine de bir programcı gerektirir. Otonom yörünge planlaması, gerçek taranan parça geometrisinden yollar oluşturur, programcı katılımı olmadan ve CAD modeli gerekmeden. Gerçek parça CAD modelinden saptığında OLP hala başarısız oluyor; Otonom planlama gerçek kısımdan planladığı için gerçek kısma uyum sağlar. Görmek Blog 03 Her üç yaklaşımın ayrıntılı bir karşılaştırması için.
Yörünge planlayıcısı bir eklem için geçerli bir yol bulamadığında ne olur??
Planlamacı torç açısı gereksinimlerini karşılayan çarpışmasız bir yol oluşturamadığında - örneğin, yapısal elemanlar arasında çok sınırlı bir konumda bulunan bir bağlantı — bu bağlantı noktasını 'manuel inceleme gerektirir' olarak işaretler’ ve dizi çalıştırılmadan önce sorunu dokunmatik ekranda operatöre sunar. Operatör erişimi iyileştirmek için parça fikstürünü ayarlayabilir, kabul edilebilir bir alternatif torç açısı hakkında kaynak mühendisine danışın, veya manuel kaynak için bağlantıyı işaretleyin. Sistem, bildirimde bulunmadan eklemleri sessizce atlamaz veya kabul edilemez bir açıda kaynak yapmaz.
Kaynak sırasında parçanın kayması durumunda sistem yeniden planlama yapıyor mu??
Kaynak öncesi tarama ve yörünge, parçanın tarama sırasındaki konumundan oluşturulur. Parça kaynak sırasında önemli ölçüde kayarsa - örneğin, termal genleşme altında bir kelepçe serbest kalırsa — kaynak içi ark izleme sistemi dikiş sapmasını algılar ve telafi aralığı dahilinde torç konumunu düzeltir (tipik olarak ±3 ile 5 mm yanal sapma). Sapma ark izleme aralığını aşarsa, sistem bir uyarı oluşturur ve duraklar. Yeterli fikstürle çoğu yapısal çelik üretimi için, Kaynak içi ark takibi, yeniden planlama gerektirmeden normal bir kaynak çevrimi sırasında meydana gelen konumsal kaymayı yönetir.
Karmaşık bir yapısal kaynakta planlama süreci ne kadar sürer??
Tipik bir yapısal çelik kaynak için 10 ile 20 eklemler - bir kiriş braketi düzeneği, sertleştirilmiş çerçeve bölümü, veya küçük bir kutu sütunu — tam otonom planlama döngüsü 45 ile 90 taramanın tamamlanmasından yürütülebilir programa kadar saniyeler. Karmaşık kaynaklar için 40 ile 80 Bir trafo tankı gövdesi gibi bağlantı noktalarının planlanması 3 ile 6 dakika. Dijital ikiz doğrulaması şunları ekler: 1 ile 3 dakika operatör inceleme süresi. Kısmi yükten ilk ark'a kadar geçen toplam süre 10 yapısal çelik üretim senaryolarının büyük çoğunluğu için dakikalar.
Sistem gelecekteki yolları iyileştirmek için önceki kaynaklardan ders alabilir mi??
Mevcut üretim sistemleri, sertifikalı yapısal kaynak uygulamalarında makine öğrenimi yerine doğrulanmış kaynak programı kitaplıklarını ve fizik tabanlı yol planlamasını kullanıyor, Kaynak prosedür kalifikasyonu için fiziğe dayalı planlamanın izlenebilirliği ve öngörülebilirliği gereklidir. Sistem veri biriktiriyor: kaynak günlükleri gerçek ark parametrelerini kaydeder, sapma uyarıları, ve eklem başına kalite sonuçları, kaynak mühendislerinin zaman içinde kaynak programı kitaplığını geliştirmek için kullandıkları kaynak. Bu yapılandırılmış bir mühendislik iyileştirme sürecidir, Yapay zeka anlamında özerk öğrenme değil.
Sonraki Adımlar
Bu makale otonom yörünge planlamasının pratikte ne anlama geldiğini açıklığa kavuşturduysa, Mantıksal bir sonraki adım, değerlendirmenizin neresinde olduğunuza bağlıdır:
- Yörünge planlamasını besleyen tarama ve ters modelleme adımlarını anlamak istiyorsanız, Okumak Blog 04: 3D Vision Lazer Dikiş Takibi Açıklaması Ve Blog 05: Kaynağa Tarama Teknolojisi.
- Yörünge planlamasının belirli bir yapısal çelik uygulamasına nasıl uygulandığını görmek istiyorsanız - büyük, tekrarlanmayan parçalar - okuma Blog 06: Trafo Tankı Kaynak Otomasyonu.
- Sistemin tamamının taranıp taranmadığını değerlendirmeye hazırsanız, ters modelleme, özerk planlama, ve boşluğa uyum sağlayan kaynak — iş durumunuzun gerektirdiği yatırım getirisini sağlar, Blogu oku 08: Programlamasız Robotik Kaynak Hücresinin Yatırım Getirisi: Yapısal Çelik Uygulamalarından Gerçek Sayılar.
- Belirli bir yapısal çelik parçanız varsa ve otonom yörünge planlamasının bunun için bir kaynak yolu oluşturduğunu görmek istiyorsanız, bize çizimi veya 3D modeli gönderin. Tam planlama döngüsünü çalıştıracağız ve yol önizlemesini geri getireceğiz, çevrim süresi tahmini, ve dijital ikiz doğrulama videosu.
| Kaynak Otomasyon Mühendislerimizle Konuşun Parça çiziminizi bize gönderin veya üretim zorluklarınızı açıklayın. Gerçek yapısal çelik parçalarınızda otonom yörünge planlamasının nasıl çalıştığını size göstereceğiz; herhangi bir taahhüt gerekmiyor. ✉ Contact Us Now → Calculate My ROI First ✓ No commitment required ✓ Response within 24 hours ✓ Free cycle time estimate |
Yazar Hakkında
Deneyim & Kimlik bilgileri
Robotik kaynak sistemi entegrasyon uzmanı 12+ Robot Konumlandırıcı seçimi ve entegrasyonuna odaklanan uzun yıllara dayanan doğrudan proje deneyimi. Danışmanlık yaptı 300+ Kuzey Amerika'daki fabrikalar, Avrupa, ve Asya.
Şirket geçmişi: 26+ yıllarca kaynak otomasyon mühendisliği, 40+ aktif patentler, 1,500+ dünya çapında tamamlanan projeler, yaklaşık olarak 70% Robot Konumlandırıcı entegrasyonunu içerir.
Sertifikalar
- ISO 9001: 2015 (GB/T 19001-2016) — Kalite Yönetim Sistemi
- GJB 9001C-2017 — Askeri/Silah Ekipmanı Kalite Yönetim Sistemi
- AB CE — Makine Direktifi 2006/42/EC (Sertifika. HAYIR. M.2026.206.C134866)
- Yüksek Teknoloji Kuruluşu - Sertifika. HAYIR. GR202341000595 (Kasım'da yayınlandı. 2023)
Son güncelleme: Haziran 2026
İLGİLİ YAZILAR
Programlamasız Robotik Kaynak Hücresinin Yatırım Getirisi: Yapısal Çelik Uygulamaları İçin Pratik Kılavuz

Robotik Kaynak Hücresi Bakım Kılavuzu: En İyi Uygulamalar, Takvim & Sorun giderme 2026
8 Robotik Kaynak Hücresini Kullanırken Yapılan Maliyetli Hatalar (Ve Onlardan Nasıl Kaçınılır?) – 2026 Sürüm
Yeni Başlayanlar İçin Robot Konumlandırıcılara İlişkin Eksiksiz Kılavuz: Bilmeniz Gereken Her Şey

Robotik Kaynak Hücresi Trendleri 2026–2030: yapay zeka, Makine Görüşü & Kaynak Otomasyonunun Geleceği