


Производител на работни станции за роботи и лазерни системи по поръчка



Как да инсталирате и интегрирате робот 7th Axis: Ръководство стъпка по стъпка & Най-добри практики
“А7робот по та ос пристигна миналата седмица. Ръководството има 200 страници. Откъде да започнем?”
Това е най-честият въпрос, който чувам. Въз основа на200+ полеви инсталации, това ръководство ви превежда през всяка стъпка от подготовката на пода до първото производство.
Част 1: Предварителна инсталационна подготовка & Безопасност
Попълнете тези 5 критични стъпки преди разопаковане:
1. Проверка на пода— Измерете равнинността по цялата дължина на коловоза. Изискване:±1 mm на 3 метра. Използвайте саморазливна смес, ако е необходимо.
2. Планиране на котва— Маркирайте местата на отворите за болтове на чертежа на оформлението. Пробийте дълбочина 100-150 мм. Използвайте химически котви.
3. Проверка на оформлението— Поставете секциите на коловоза на място. Проверете дали роботът достига до всички станции. Проверете хлабината на веригата за влачене на кабела.
4. Планиране на безопасна зона— А7робот по та ос създава по-голяма опасна зона. Инсталирайте предпазна ограда на поне 500 mm извън максималния обхват.
5. Подготовка на инструмента— Ниво на точност, инструмент за лазерно подравняване, динамометричен ключ, подемно оборудване.
Безопасността на първо място:Заключете/маркирайте всички източници на захранване преди механична инсталация.
Част 2: Механичен монтаж — стъпка по стъпка
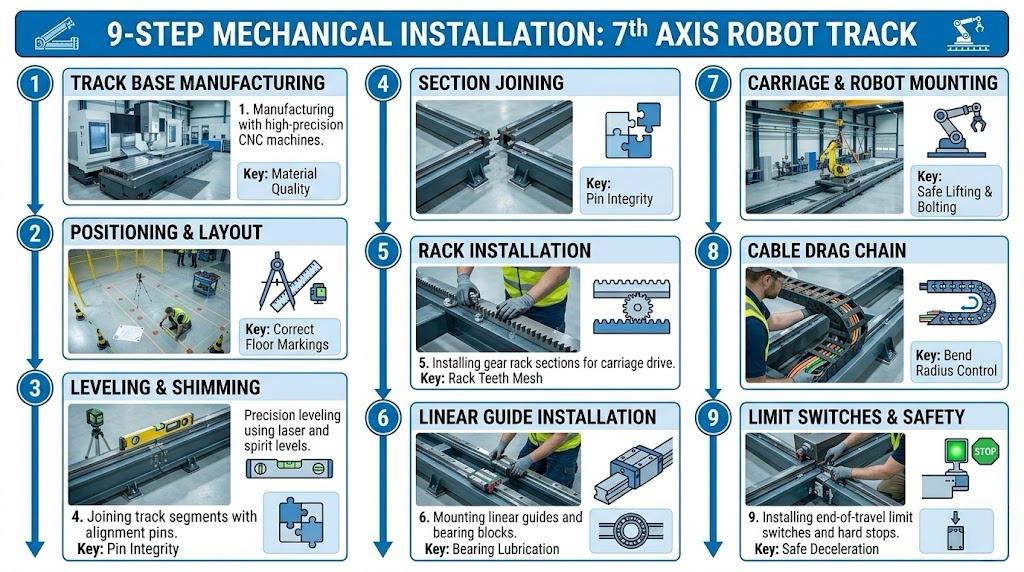
стъпка 1: Производство на коловози (предварителна инсталация)
Високо качество7робот по та ос започва с правилното производство: високоякостна стомана/чугун → облекчаване на напрежението → CNC обработка → праволинейноств рамките на 0,1 mm на метър.
стъпка 2: Позициониране на пистата— Поставете първата секция в начална позиция. Подравнете с маркировките на оформлението.Все още не завинтвайте.
стъпка 3: Изравняване (най-критичната стъпка)— Поставете прецизен нивелир върху повърхността на релсата. Регулирайте нивелиращите болтове. Цел:±0,5 мм по цялата дължина. Използвайте лазер за дълги писти.
стъпка 4: Съединяване на секции— Челни секции с щифтове за подравняване. Стъпка на релсово съединениепод 0,1 мм. Моментни болтове (200-300 Nm). Монтирайте плочи за снаждане.
стъпка 5: Монтаж на стелажи— Чиста повърхност. Инсталирайте от начална позиция. Поддържайте празнината на ставите0.5-1.0мм. Използвайте приспособление за подравняване.
стъпка 6: Линеен направляващ монтаж— Чиста повърхност. Първо инсталирайте референтна релса. Подравнете втората релса успоредно. Носещи блокове с предварително натоварване.
стъпка 7: Каретка и монтажна плоча— Поставете каретката върху водачите. Монтирайте монтажната плоча. Проверете нивото. Монтиране на робот. Въртящ момент според спец.
стъпка 8: Верига за влачене на кабел— Легнете покрай коловоза. Осигурете минимален радиус на огъване. тръгвай 10-15% хлабина на кабела.
стъпка 9: Крайни изключватели и домашен датчик— Инсталирайте твърди ограничения в двата края. Инсталирайте домашен сензор. Тествайте преди захранване.
Част 3: Електрическа интеграция, Серво настройка & Програмиране
стъпка 10: Електрическа връзка— Свържете серво задвижването към захранването. Свържете кабелите за обратна връзка. Свържете устройството към контролера на робота (EtherCAT/Profinet/DeviceNet). Заземете правилно.
стъпка 11: Конфигурация на контролера на робота
- Fanuc:Конфигуриране на външна ос. Задайте параметри на оста. Присвояване на I/O. Закон за тялото.
- ABB:Добавете външна ос в RobotStudio. Конфигурирайте параметрите на задвижването. Калибриране.
- ПЛАЧЕ:Конфигурирайте външна ос в WorkVisual. Задайте кинематичен модел. Главна ос.
стъпка 12: Серво настройка— Започнете с автоматична настройка. Коригирайте стойностите на печалба/интеграл/производна. Отговор на тестова стъпка. Цел:без видими вибрации, минимална следваща грешка.
стъпка 13: Координатно калибриране— Определете координатна система. Научете начална позиция. Проверете положителната посока. Тествайте множество позиции.
стъпка 14: Интегриране на безопасността— Свържете STO към реле за безопасност. Тествайте e-stop. Проверете светлинните завеси. Документирайте всички тестове.
стъпка 15: Първи тест за движение— Чиста зона. Джогинг и 10% скорост. Слушайте за необичайни шумове. Проверете крайните изключватели. Постепенно увеличавайте скоростта до 100%.
Част 4: Често срещани проблеми и решения
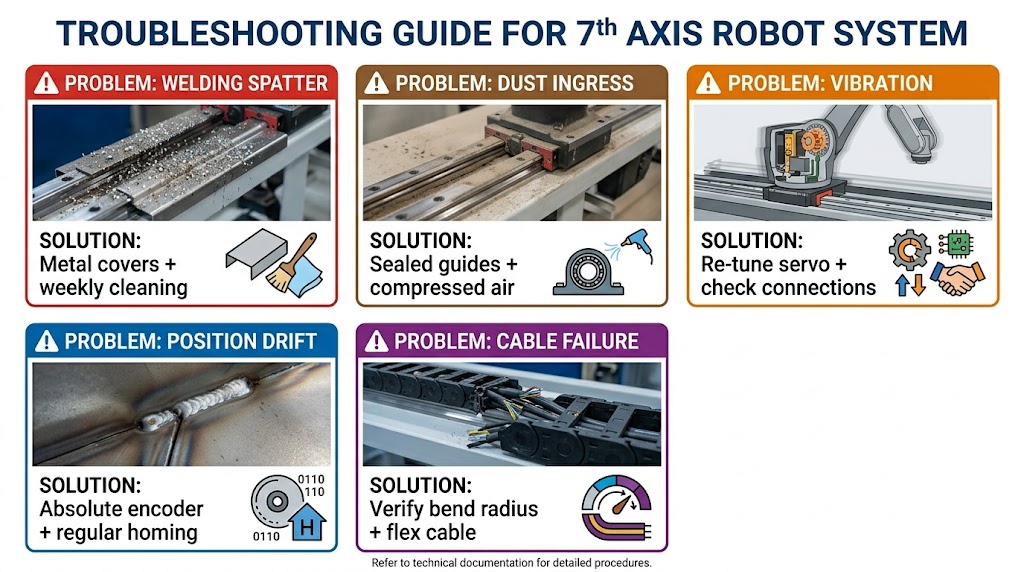
| проблем | Първопричина | Решение |
| Повреда от пръски при заваряване | Пръски по релси и багажник | Инсталирайте метални капаци/маншони; използвайте двигатели IP67; чисти седмично |
| Влизане на прах | Прахът влиза в линейните водачи | Използвайте запечатани водачи; положително налягане; ежедневен сгъстен въздух |
| Вибрация | Лоша серво настройка или разхлабени връзки | Пренастройте сервото; проверете връзките; намалете ускорението |
| Дрейф на позицията | Термично разширение или дрейф на енкодера | Редовно вкъщи; използвайте абсолютни енкодери; позволи загряване |
| Повреда на кабелната верига | Превишен радиус на огъване или грешен кабел | Проверете радиуса на огъване; използвайте непрекъснат гъвкав кабел; проверявайте месечно |
Част 5: Проектиране на системи за защита
Защо защитата е критична:А7робот по та ос в среда на заваряване/шлайфане се сблъсква с постоянни пръски и прах. Без защита, компонентите се повредят в рамките на месеци.
Метални капаци (препоръчва се за заваряване):Поцинкована или неръждаема стомана. Телескопичен дизайн. Изключително издръжлив. Недостатъци: по-тежки.
Силфони (препоръчва се за прах):Плат с неопреново покритие. В стил акордеон. Лек, напълно запечатан, по-ниска цена. Недостатъци: могат да бъдат изгорени от пръски.
Ръководство за избор на защита:
| Околна среда | Препоръчителна защита | Допълнителни мерки |
| Тежко заваряване (въглеродна стомана) | Метални капаци | IP67 двигатели, седмично почистване |
| Леко заваряване | Метални или силфонни | Спрей против пръски |
| Шлайфане/леене | Метал + запечатани водачи | Положително налягане |
| Чиста стая | Силфони | Материали с ниско съдържание на частици |
Част 6: Нашият опит с услугите за интеграция
с 1,500+ глобални проекти и 200+ полеви инсталации, нашия процес:
- Проучване преди монтажа (1 ден)— Измерване на пода, проверете котви, идентифицирайте пречките
- Монтаж на място (2-5 дни)— Механичен монтаж, лазерно нивелиране, електрическа интеграция, серво настройка
- Програмиране & тестване (1-2 дни)— Конфигуриране на външна ос, разработване на тестови програми, проверете времето на цикъла
- обучение (1 ден)— Ежедневна работа, контролен списък за поддръжка, отстраняване на неизправности, безопасност
- Документация— Изпълнителни чертежи, график за поддръжка, списък с резервни части, доклад за въвеждане в експлоатация
Обратна връзка с клиентите:
“Вашият техник пристигна в понеделник. До четвъртък следобед, нашият7робот по та ос беше заваряване. Обучението беше задълбочено — нашият екип по поддръжка вече се справя с всичко.” — Автомобилно ниво 1 доставчик
“Опитахме да инсталираме друг доставчик7робот по та ос себе си. След три седмици, ние наехме вашия екип. Накарахте го да работи 4 дни.” — Производител на тежко оборудване
Част 7: График за поддръжка
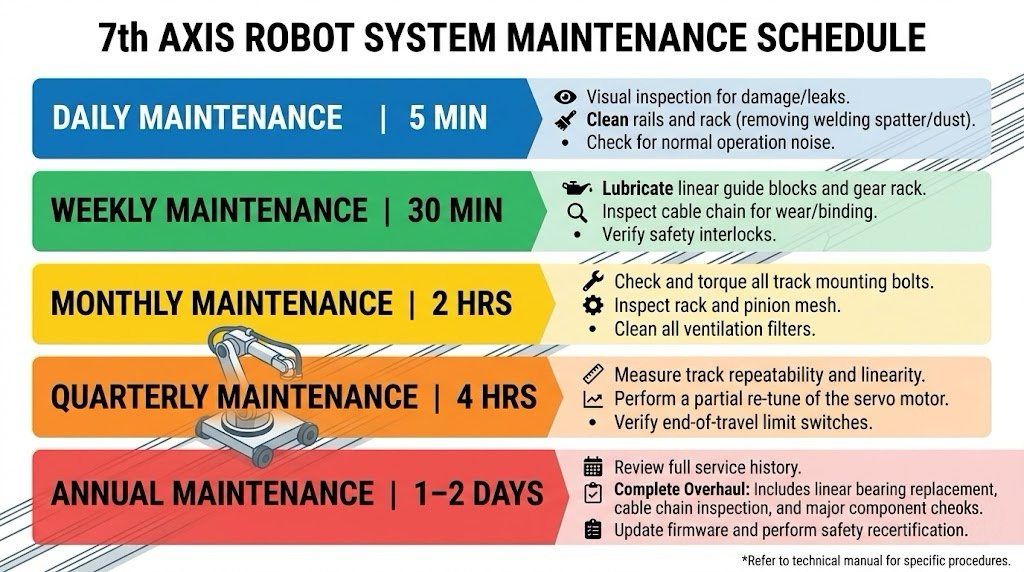
| Честота | Задачи |
| Ежедневно (5 мин) | Визуална проверка, чисти релси, слушайте за шум, потвърдете дома |
| Ежеседмично (30 мин) | Смажете релсите и багажника, проверете влачещата верига, проверете крайните изключватели, избършете корици |
| Месечно (2 часове) | Пълен механичен преглед, проверете износването на багажника, проверете лагерните блокове, тест e-stop |
| Тримесечно (4 часове) | Измерете повторяемостта, пренастройте сервото, ако е необходимо, сменете износените чистачки, повторно затягане на котви |
| Годишен (1-2 дни) | Пълна проверка на системата, сменете повредените капаци, помислете за повторно калибриране |
Очаквайте отчасти 5
Заглавие:7th Axis робот за заваръчни приложения: Казуси от реалния свят & Анализ на ROI
Корици:Три примера за заваряване, сравнения на производителността преди/след, действителни изчисления на ROI, уроци от 50+ инсталации
Действайте сега
Научихте всичко7робот по та ос процес на инсталиране. Сега приложете това знание към вашия проект.
Ние предоставяме цялостни услуги за интегриране на роботи по 7-ма ос:Проучване преди монтажа, механичен монтаж, електрическа интеграция, серво настройка, обучение, документация.
Идентификация на автора
Аз съм експерт по интегриране на системи за роботизирано заваряване12+ години опит в индустрията, специализиран в7робот по та ос инсталация и интеграция. Моята компания има26+ години на експертизата, държи40+ патенти, и е завършен1,500+ глобални проекти. Лично съм контролирал200 полеви инсталациинароботизирана 7-ма ос системи.
Актуализиран: май 2026
Референции & Инженерни стандарти за съответствие
- Гражданска & Толеранси на основата:
- ACI 117-10:Спецификация на Американския институт за бетон за тежки индустриални подови настилки, установяване на глобален еталон за ±1 мм критерии за нивелиране, изисквани от високоскоростните линейни коловози.
- ISO 230-1:2012:Тестов код за измерване на геометрична и кинематична праволинейност на многосекционни линейни легла с помощта на лазерна интерферометрия.
- Механична метрология & Стандарти за зъбни колела:
- AGMA 2015-1-A01:Международен стандарт за установяване на структурна хлабина, подравняване на терена, и параметър на междината на ставата ters ($0.5мм ~ 1,0 мм $) трудно е stris задвижващи агрегати с рейка и пиньон.
- VDI 2861:Ръководство на Асоциацията на немските инженери за прецизно боравене и кинематично снаждане на линейни водещи релси при динамични структурни натоварвания.
- Протоколи за интегриране на OEM на производителя:
- FANUC B-83284EN Ръководство:Основна инженерна справка за настройка на независими/синхронизирани външни оси на R-30iB контролери, включително серво настройка в реално време и намаляване на печалбата.
- ABB 3HAC050941-001 Ръководство:Техническа база данни за зареждане на външни профили на коловози в RobotStudio и синхронизиране на MultiMove cross-talk чрез Profinet/EtherCAT.
- KUKA WorkVisual KSS 8.6:Ръководство за конфигуриране на софтуер за интегриране на външни линейни двигатели, различни от KUKA, в естествената кинематична трансформационна матрица на робота.
- Функционална безопасност & Оценка на риска:
- В ISO 10218-1:2011 / ANSI/RIA R15.06-2014:Изисквания за безопасност на промишлени роботи и роботизирани системи. Тази рамка управлява изчисленията на 500 mm абсолютна опасност и двуканален STO (Безопасно изключване на въртящия момент) протоколи за окабеляване, използвани в нашите 1,500+ глобални внедрявания от май 2026.
СВЪРЗАНИ ПУБЛИКАЦИИ

Програмиране на роботизирана заваръчна клетка за начинаещи: Ръководство стъпка по стъпка 2026
Приложения на роботизирана заваръчна клетка в реалния свят в общата промишленост: Казуси от практиката 2026

Контролен списък за закупуване на позиционер за заваряване: 6 Входящи данни за точен RFQ

2026 Точки на болка при автоматизацията на заваряване: Защо конкурентните фабрики избират позициониращ робот

7th Axis Robot Track System Support & Ръководство за отстраняване на неизправности
