कस्टम रोबोट वर्कस्टेशन और लेजर सिस्टम निर्माता



रोबोटिक वेल्डर में स्वायत्त प्रक्षेपवक्र योजना:आपकी उत्पादन लाइन के लिए इसका क्या अर्थ है
प्रत्येक रोबोटिक वेल्डिंग सेल एक प्रक्षेप पथ है - स्थितियों का एक क्रम, एंगल्स, और समय जो रोबोट को बताता है कि वास्तव में कहाँ और कब जाना है. एक पारंपरिक सेल में, एक मानव उस प्रक्षेपवक्र को मैन्युअल रूप से बनाता है: एक टीच पेंडेंट के साथ एक प्रोग्रामर, प्रत्येक नए हिस्से पर प्रत्येक जोड़ के प्रत्येक बिंदु के माध्यम से रोबोट बांह का मार्गदर्शन करने में दो से आठ घंटे खर्च करना. प्रक्षेपवक्र योजना सबसे अधिक समय लेने वाली है, सबसे अधिक कौशल पर निर्भर, and most limiting step in the entire robotic welding workflow.
स्वायत्त प्रक्षेप पथ योजना मानव को उस चरण से हटा देती है. सिस्टम अपने स्वयं के वेल्ड पथों की योजना बनाता है - जो 3डी स्कैन डेटा या डिजिटल मॉडल से प्राप्त होता है, संयुक्त गुणवत्ता के लिए अनुकूलित, ज्यामिति तक पहुंचें, और विरूपण नियंत्रण, और एकल चाप खुलने से पहले टकराव सुरक्षा के लिए सत्यापित किया गया. प्रोग्रामर को किसी भिन्न कार्य के लिए पुनः नियुक्त नहीं किया जाता है. प्रोग्रामर अब इस प्रक्रिया का हिस्सा नहीं है.
What Is Trajectory Planning in a Robotic Welding Cell?
प्रक्षेपवक्र योजना वेल्ड सीम के साथ एक रेखा खींचने से कहीं अधिक है. एक वेल्ड प्रक्षेपवक्र को एक साथ कई प्रतिस्पर्धी बाधाओं को पूरा करना होगा:
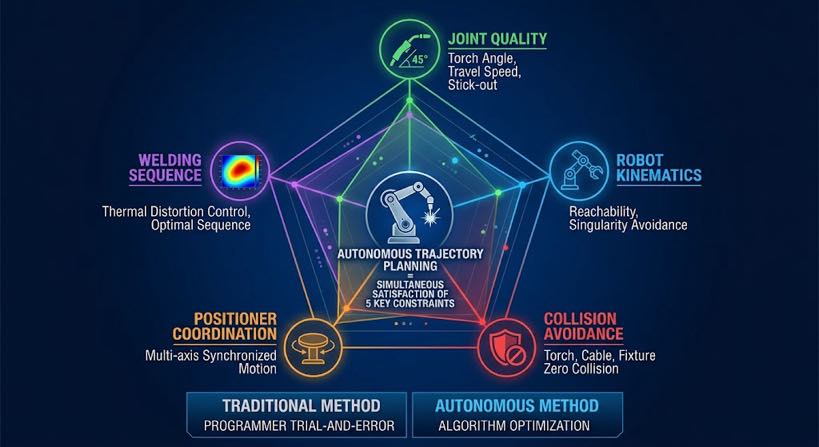
- संयुक्त गुणवत्ता: मशाल कोण, यात्रा कोण, और गतिरोध दूरी उस सीमा के भीतर रहनी चाहिए जो संयुक्त प्रकार और स्थिति के लिए स्वीकार्य वेल्ड बीड ज्यामिति का उत्पादन करती है
- रोबोट किनेमेटिक्स: नियोजित स्थिति रोबोट द्वारा विलक्षणताओं के बिना पहुंच योग्य होनी चाहिए - कॉन्फ़िगरेशन जहां रोबोट स्वतंत्रता की डिग्री खो देता है और गति अप्रत्याशित हो जाती है
- टकराव से बचाव: मशाल, रोबोट भुजा, और केबल पैकेज को वर्कपीस से संपर्क नहीं करना चाहिए, स्थिरता, या पथ के किसी भी बिंदु पर स्थितकर्ता
- पोजिशनर समन्वय: यदि भाग को जोड़ों के बीच घूमने की आवश्यकता है, the positioner motion must be planned and synchronised with robot motion
- वेल्ड क्रम: the order in which joints are welded affects thermal distortion accumulation — the trajectory planner must consider distortion when sequencing
एक पारंपरिक रोबोटिक वेल्डिंग सेल में, a human programmer satisfies all five constraints simultaneously, टीच पेंडेंट में परीक्षण और त्रुटि के माध्यम से. स्वायत्त प्रक्षेपवक्र योजना वाले एक कक्ष में, एक सॉफ्टवेयर सिस्टम इसे तेजी से करता है, अधिक लगातार, और स्टाफ में प्रोग्रामर की आवश्यकता के बिना.
Manual Trajectory Planning vs Autonomous Trajectory Planning
The difference between the two approaches is not simply speed. It is a fundamental change in what the system knows and when it knows it.
| आयाम | नियमावली (रोबोट नियंत्रक यंत्र) | स्वायत्त (दृष्टि निर्देशित) |
| संयुक्त स्थिति का स्रोत | प्रोग्रामर की स्मृति कि जोड़ कहाँ है | 3वास्तविक भाग का डी स्कैन - मापा गया, नहीं माना गया |
| भाग भिन्नता प्रबंधन | निश्चित पथ - भाग के विचलित होने पर विफल हो जाता है | प्रति स्कैन उत्पन्न पथ - स्वचालित रूप से प्रत्येक भाग के अनुकूल हो जाता है |
| प्रति नये भाग क्रमांक पर समय | 2-8 घंटे पढ़ाने का समय | < 5 मिनट स्कैन + स्वत: उत्पन्न करें |
| प्रोग्रामर कौशल की आवश्यकता है | रोबोट-प्रमाणित प्रोग्रामर, $60K-$120K/वर्ष | सेल ऑपरेटर, 2-सप्ताह प्रशिक्षण |
| टकराव की जाँच | मैनुअल - प्रोग्रामर टकराव पर नजर रखता है | डिजिटल ट्विन सिमुलेशन - चाप खुलने से पहले प्रत्येक स्थिति की जाँच की जाती है |
| वेल्ड अनुक्रम अनुकूलन | अनुभव-निर्भर - प्रोग्रामर द्वारा भिन्न होता है | बाधा-आधारित एल्गोरिदम - सुसंगत, दोहराने योग्य आउटपुट |
| विरूपण नियंत्रण | अनुमानी - प्रोग्रामर ज्ञान पर निर्भर करता है | व्यवस्थित - अनुक्रम योजनाकार वेल्ड में ताप इनपुट को संतुलित करता है |
| नया कॉन्फ़िगरेशन जोखिम | प्रथम-भाग दुर्घटना जोखिम - प्रोग्रामर को हस्तक्षेप करना होगा | शून्य दुर्घटना जोखिम - डिजिटल ट्विन निष्पादन से पहले सत्यापन करता है |
| भाग मिश्रण मापनीयता | अवक्रमण - अधिक भाग = अधिक प्रोग्रामर समय | स्केल स्वतंत्र रूप से - प्रत्येक भाग ताज़ा स्कैन किया गया, कोई कार्यक्रम संचय नहीं |
अंतिम पंक्ति उत्पादन योजना के लिए सबसे महत्वपूर्ण है. जैसे-जैसे आपका भाग मिश्रण बढ़ता है, एक पारंपरिक रोबोटिक सेल प्रोग्रामिंग ऋण जमा करता है - अधिक सक्रिय भाग संख्या का मतलब है बनाए रखने के लिए अधिक कार्यक्रम, जब डिज़ाइन बदलते हैं तो अधिक रीप्रोग्रामिंग होती है, और अधिक प्रोग्रामर समय जिसे पुनर्प्राप्त नहीं किया जा सकता है. स्वायत्त प्रक्षेपवक्र योजना वाले सेल में कोई प्रोग्राम लाइब्रेरी नहीं होती है. प्रत्येक भाग को उसके स्कैन से नये सिरे से योजनाबद्ध किया जाता है. आंशिक मिश्रण वृद्धि ओवरहेड में वृद्धि नहीं करती है.
स्वायत्त प्रक्षेप पथ योजना कैसे काम करती है - सिस्टम के अंदर
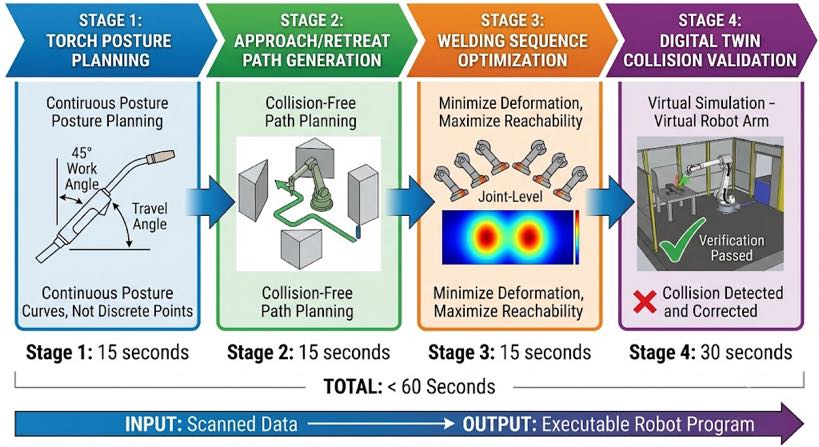
नियोजन प्रक्रिया सीम निष्कर्षण चरण और रोबोट निष्पादन चरण के बीच होती है. इसमें चार कम्प्यूटेशनल चरण शामिल हैं जो नीचे क्रम में चलते हैं 60 अधिकांश संरचनात्मक इस्पात वेल्ड के लिए सेकंड.
अवस्था 1: मशाल उन्मुखीकरण योजना
प्रत्येक पहचाने गए वेल्ड जोड़ के लिए, योजनाकार संयुक्त प्रकार के आधार पर इष्टतम मशाल कार्य कोण और यात्रा कोण की गणना करता है, वेल्डिंग की स्थिति, और सामग्री की मोटाई. These are not fixed values — they vary along the joint length if the joint curves or changes angle. योजनाकार एक सतत मशाल अभिविन्यास प्रोफ़ाइल उत्पन्न करता है, अलग-अलग मार्ग बिंदुओं की श्रृंखला नहीं.
संरचनात्मक स्टील पर फ़िलेट वेल्ड के लिए, मानक कार्य कोण है 45 ±5 डिग्री सहनशीलता के साथ संयुक्त द्विभाजक तक डिग्री. बट वेल्ड के लिए, मशाल संयुक्त तल के लंबवत है. प्रतिबंधित पहुंच वाले टी-जोड़ों के लिए, योजनाकार ज्यामितीय बाधाओं को देखते हुए अधिकतम प्राप्य कार्य कोण की गणना करता है और जांच करता है कि क्या यह उस संयुक्त वर्ग के लिए स्वीकार्य सीमा के भीतर आता है - जोड़ों को चिह्नित करना जहां विश्वसनीय वेल्ड के लिए पहुंच बहुत प्रतिबंधित है.
अवस्था 2: दृष्टिकोण और वापसी पथ निर्माण
मशाल को एक स्पष्ट स्थिति से संयुक्त शुरुआत तक पहुंचना चाहिए और वेल्ड समाप्ति के बाद एक स्पष्ट स्थिति में वापस आना चाहिए - भाग से टकराए बिना, स्थिरता, या कोई अन्य संरचना. सरल खुले जोड़ों के लिए, दृष्टिकोण और वापसी के रास्ते सीधे हैं. ट्रांसफार्मर टैंकों के लिए, बॉक्स कॉलम, या सघन ज्यामिति वाले संरचनात्मक फ़्रेम, the approach path must navigate around cooling fins, पसलियों का सख्त होना, और अन्य रुकावटें.
योजनाकार प्रत्येक जोड़ के आसपास कार्यक्षेत्र को मॉडल करने के लिए 3डी स्कैन ज्यामिति का उपयोग करता है और गति नियोजन एल्गोरिदम का उपयोग करके टकराव-मुक्त दृष्टिकोण और वापसी पथ की गणना करता है।. चरण में सत्यापन के लिए नियोजित पथों को डिजिटल ट्विन मॉडल में जोड़ा जाता है 4.
अवस्था 3: वेल्ड अनुक्रम अनुकूलन
योजनाबद्ध व्यक्तिगत संयुक्त प्रक्षेप पथ के साथ, अनुक्रम योजनाकार उन्हें निष्पादित करने के लिए इष्टतम क्रम निर्धारित करता है. यह अनेक उद्देश्यों वाली एक अनुकूलन समस्या है:
- विकृति को कम करें: वैकल्पिक वेल्ड दिशा, वेल्डमेंट में गर्मी इनपुट को सममित रूप से संतुलित करें
- पहुंच सुरक्षित रखें: वे वेल्ड जोड़ जो आसन्न वेल्ड पूरा होने के बाद पहुंच योग्य नहीं होंगे, उन निकटवर्ती वेल्डों के चलने से पहले
- रोबोट यात्रा का समय कम करें: जोड़ों को भौतिक निकटता के आधार पर समूहित करें जहां विकृति और पहुंच संबंधी बाधाएं अनुमति देती हैं
- पोजिशनर रोटेशन को समन्वित करें: इष्टतम वेल्डिंग स्थिति को बनाए रखते हुए रोटेशन की संख्या को कम करने के लिए संयुक्त समूहों के बीच आंशिक पुनर्स्थापन की योजना बनाएं
एक संरचनात्मक स्टील वेल्ड के लिए 15 को 30 जोड़, अनुक्रम योजनाकार हजारों उम्मीदवारों के आदेशों का मूल्यांकन करता है और उस आदेश का चयन करता है जो सभी चार उद्देश्यों को एक साथ सबसे अच्छा संतुष्ट करता है. आउटपुट एक संपूर्ण वेल्ड अनुक्रम है - केवल जोड़ों की सूची नहीं, लेकिन पोजिशनर रोटेशन सहित एक समय-आदेशित योजना, इंटरपास रुकने का समय, और जोड़ों के बीच रोबोट पारगमन पथ.
| अधिकांश खरीदारों के एहसास से अधिक अनुक्रम क्यों मायने रखता है: गलत क्रम में वेल्ड किया गया एक संरचनात्मक वेल्ड 2-मीटर बीम पर 3-8 मिमी कोणीय विरूपण जमा कर सकता है - जो आयामी निरीक्षण को विफल करने के लिए पर्याप्त है।. अनुकूलित अनुक्रम में वेल्ड किया गया वही वेल्ड जमा होता है < 1 मिमी. वेल्ड पैरामीटर समान हैं. अंतर पूरी तरह से क्रम में है. स्वायत्त नियोजन से यह अधिकार निरंतर मिलता रहता है; मैन्युअल प्रोग्रामिंग उस विशिष्ट संयुक्त कॉन्फ़िगरेशन के साथ प्रोग्रामर के अनुभव पर निर्भर करती है. |
अवस्था 4: डिजिटल जुड़वां टकराव सत्यापन
संपूर्ण नियोजित अनुक्रम - दृष्टिकोण पथ, वेल्ड पथ, पथ वापस लेना, पारगमन चालें, और पोजिशनर रोटेशन - किसी भी भौतिक गति के होने से पहले वर्कसेल के पूर्ण आकार के आभासी सिमुलेशन में चलता है. डिजिटल ट्विन वास्तविक भाग के 3डी स्कैन से बनाया गया है (नाममात्र सीएडी मॉडल नहीं), इसलिए यह इस विशिष्ट वेल्ड की वास्तविक ज्यामिति को दर्शाता है.
टकराव का पता लगाने से भाग के साथ हस्तक्षेप के लिए प्रत्येक नियोजित गति के साथ प्रत्येक रोबोट कॉन्फ़िगरेशन की जांच की जाती है, स्थिरता, positioner, और वर्कसेल संलग्नक. यदि टक्कर का पता चलता है, योजनाकार आपत्तिजनक पथ को संशोधित करता है - दृष्टिकोण कोण को समायोजित करता है, गतिरोध दूरी, या पारगमन मार्ग - और पुनः सत्यापित करता है. प्रक्रिया तब तक दोहराई जाती है जब तक कि पूरा अनुक्रम टकराव की जाँच से गुज़र न जाए.
निष्पादन की पुष्टि करने से पहले ऑपरेटर टचस्क्रीन पर सत्यापित सिमुलेशन की समीक्षा करता है - संपूर्ण वेल्ड अनुक्रम का एक समय-संपीड़ित वीडियो. नए भाग कॉन्फ़िगरेशन पर प्रथम-अनुच्छेद वेल्ड दोहराए गए उत्पादन के समान आत्मविश्वास के साथ चलते हैं, क्योंकि टकराव के जोखिम को सिमुलेशन में हल कर लिया गया है, रोबोट को क्रैश करके नहीं खोजा गया.
आपकी उत्पादन लाइन पर स्वायत्त प्रक्षेप पथ योजना में क्या परिवर्तन होता है
उपरोक्त प्रौद्योगिकी विवरण उपयोगी है, लेकिन उत्पादन प्रबंधक का प्रश्न अधिक व्यावहारिक है: इस प्रणाली के स्थापित होने के अगले दिन मेरी लाइन कैसे संचालित होती है, इसमें क्या अंतर है? उत्तर में पाँच क्षेत्र शामिल हैं.
1. नए हिस्से का लॉन्च समय दिनों से घट कर घंटों में आ जाता है
एक पारंपरिक रोबोटिक वेल्डिंग सेल में, एक नया भाग कॉन्फ़िगरेशन लॉन्च करना शामिल है: प्रोग्रामर ड्राइंग की समीक्षा करता है, प्रोग्रामर रोबोट को पथ सिखाता है, प्रथम-अनुच्छेद वेल्ड, गुणवत्ता की जांच, कार्यक्रम संशोधन, दूसरा-आर्टिकल वेल्ड, अनुमोदन. जटिल संरचनात्मक भाग के लिए इस चक्र में आम तौर पर एक से तीन दिन लगते हैं. इस दौरान अधिकांश समय रोबोट उत्पादन के लिए अनुपलब्ध रहता है.
स्वायत्त प्रक्षेपवक्र योजना के साथ: ऑपरेटर भाग लोड करता है, स्कैन आरंभ करता है, सिस्टम पथ उत्पन्न और सत्यापित करता है, ऑपरेटर टचस्क्रीन पर पुष्टि करता है, प्रथम-अनुच्छेद वेल्ड चलता है. कुल बीता हुआ समय दो से चार घंटे है, रोबोट एक ही पाली में उत्पादन के लिए उपलब्ध है, और ऑपरेटर को रोबोट प्रोग्रामिंग कौशल की आवश्यकता नहीं है.
2. आंशिक मिश्रण वृद्धि एक ऊपरी समस्या बनना बंद कर देती है
पारंपरिक सेल में प्रत्येक नए भाग संख्या का मतलब लिखने के लिए एक और प्रोग्राम है, इकट्ठा करना, और रखरखाव करें. डिज़ाइन संशोधन का अर्थ है प्रोग्राम अपडेट. स्थिरता परिवर्तन का अर्थ है पथ पुनः शिक्षण. के साथ एक दुकान 40 active part numbers and two design revisions per part per year is managing 80 program update cycles annually — at three hours each, वह है 240 प्रोग्रामर का समय के घंटे, या मोटे तौर पर $21,600 पर $90 घंटे से. यह लागत आंशिक मिश्रण के साथ रैखिक रूप से बढ़ती है.
स्वायत्त प्रक्षेपवक्र योजना के साथ, रखरखाव के लिए कोई प्रोग्राम लाइब्रेरी नहीं है. प्रत्येक भाग की योजना उसके स्कैन से नए सिरे से बनाई गई है. Adding a new part number costs exactly the same as running a repeat part: एक स्कैन, एक स्वतः-निर्मित योजना, एक डिजिटल जुड़वां सत्यापन. The overhead is flat regardless of how many active part numbers the shop carries.
3. Weld quality becomes more consistent across operators and shifts
Manual trajectory planning produces results that vary with the programmer’s experience, थकान, और विशिष्ट भाग से परिचित होना. An experienced programmer plans better paths than a junior one. The night shift may produce different results than the day shift. These variations show up in weld quality — inconsistent throat size, परिवर्तनशील विकृति, प्रति जोड़ अलग-अलग आर्क-ऑन समय.
Autonomous trajectory planning produces the same path from the same scan data regardless of who is operating the cell, यह कौन सा बदलाव है, या उस दिन कितने भाग चलाए गए हैं. वेल्ड गुणवत्ता स्थिरता स्कैन गुणवत्ता और वेल्ड शेड्यूल लाइब्रेरी का एक फ़ंक्शन बन जाती है - ये दोनों व्यक्तिगत प्रोग्रामर कौशल के फ़ंक्शन के बजाय नियंत्रित इनपुट हैं -.
4. First-article risk is eliminated on new configurations
पारंपरिक रोबोट वेल्डिंग सेल में सबसे महंगी एकल घटना प्रथम-लेख दुर्घटना है - रोबोट एक नए कॉन्फ़िगरेशन के पहले भाग पर टकराता है, मशाल को नुकसान पहुँचाना, हिस्सा, या रोबोट. दुर्घटनाएँ इसलिए होती हैं क्योंकि मैन्युअल पथ नियोजन जटिल ज्यामिति पर प्रत्येक टकराव परिदृश्य की पूरी तरह भविष्यवाणी नहीं कर सकता है, और प्रोग्रामर को आपातकालीन स्टॉप पर पहुंचने के लिए तैयार पहले रन को भौतिक रूप से देखना होगा.
डिजिटल ट्विन सत्यापन किसी भी भौतिक गति से पहले सिमुलेशन में पूरा अनुक्रम चलाकर प्रथम-लेख क्रैश को समाप्त करता है. ऑपरेटर आपातकालीन स्टॉप पर तैयार नहीं खड़ा होता है - वे सिमुलेशन की समीक्षा करते हैं, इसे पुष्टिकृत करें, और चले जाओ. रोबोट पर्यवेक्षण के बिना कार्यान्वित करता है क्योंकि टकराव का जोखिम चाप खुलने से पहले ही हल हो गया था.
5. पोजिशनर और रोबोट एक समन्वित प्रणाली के रूप में कार्य करते हैं
मैन्युअल रूप से प्रोग्राम किए गए सेल में, रोबोट पथ और पोजिशनर रोटेशन को आम तौर पर अलग से योजनाबद्ध किया जाता है और परीक्षण और त्रुटि के माध्यम से प्रोग्रामर द्वारा समन्वित किया जाता है. परिणाम अक्सर एक रूढ़िवादी अनुक्रम होता है: पोजिशनर एक पूर्ण घूर्णन पूरा करता है और रुक जाता है, फिर रोबोट वेल्डिंग करना शुरू कर देता है, फिर दोनों रुक जाते हैं, फिर पोजिशनर फिर से घूमता है. रोबोट का निष्क्रिय समय संयुक्त समूहों के बीच जमा होता है.
स्वायत्त प्रक्षेपवक्र योजना रोबोट और पोजिशनर को एक समन्वित बहु-अक्ष प्रणाली के रूप में मानती है. प्लानर एक साथ रोबोट और पोजिशनर गति की गणना करता है - जब रोबोट जोड़ों के बीच घूमता है तो पोजिशनर घूम सकता है - निष्क्रिय समय को कम करना और आर्क-ऑन समय को अधिकतम करना. एक संरचनात्मक वेल्ड के लिए चार पोजिशनर घुमाव की आवश्यकता होती है, समन्वित गति कुल चक्र समय को कम कर सकती है 15 को 25 अनुक्रमिक स्टॉप-एंड-स्टार्ट ऑपरेशन की तुलना में प्रतिशत.
स्वायत्त प्रक्षेपवक्र योजना क्या नहीं करती - ईमानदारी से कहा गया है
स्वायत्त प्रक्षेप पथ योजना एक महत्वपूर्ण क्षमता है, और यह क्या करता है और क्या प्रतिस्थापित नहीं करता है, इसके बारे में सटीक होना उचित है.
| यह प्रतिस्थापित करता है | यह प्रतिस्थापित नहीं होता |
| पथ निर्माण के लिए पेंडेंट प्रोग्रामिंग सिखाएं | वेल्ड पैरामीटर विकास के लिए वेल्डिंग इंजीनियर की विशेषज्ञता |
| मैन्युअल टक्कर जाँच और दुर्घटना जोखिम प्रबंधन | असामान्य स्कैन परिणाम या आंशिक दोषों को चिह्नित करने के लिए ऑपरेटर का निर्णय |
| नए भाग के लॉन्च के लिए प्रोग्रामर का समय | पूर्ण वेल्ड के सत्यापन में गुणवत्ता निरीक्षक की भूमिका |
| प्रोग्रामर अनुभव से अनुमानी विरूपण नियंत्रण | फिक्सचर डिजाइन और पार्ट पोजिशनिंग विशेषज्ञता |
| मैनुअल वेल्ड अनुक्रम योजना | नई सामग्री या संयुक्त योग्यता के लिए धातुकर्म ज्ञान |
वेल्डिंग इंजीनियर आवश्यक रहता है. वेल्ड शेड्यूल लाइब्रेरी - प्रत्येक संयुक्त प्रकार के लिए मान्य मापदंडों का डेटाबेस, सामग्री, और मोटाई संयोजन - किसी ऐसे व्यक्ति द्वारा बनाया जाना चाहिए जो वेल्डिंग धातु विज्ञान को समझता हो और जिसके पास योग्यता परीक्षण चलाने के लिए उपकरण हों. स्वायत्त प्रक्षेपवक्र योजना जो हटाती है वह वह कदम है जो पहले रोबोट ऑपरेटर के अधिकांश समय का उपभोग करता था: मैनुअल पथ शिक्षण जो इंजीनियर के पैरामीटर विनिर्देश और रोबोट के निष्पादन के बीच हुआ.
अक्सर पूछे जाने वाले प्रश्नों
स्वायत्त प्रक्षेप पथ योजना ऑफ़लाइन प्रोग्रामिंग से किस प्रकार भिन्न है??
ऑफ़लाइन प्रोग्रामिंग (पीएलओ) सीएडी मॉडल से सिमुलेशन सॉफ्टवेयर में रोबोट पथ उत्पन्न करता है, फिर उन्हें रोबोट नियंत्रक पर अपलोड करता है - सिखाने के समय को कम करता है लेकिन फिर भी एक प्रोग्रामर की आवश्यकता होती है. स्वायत्त प्रक्षेप पथ योजना वास्तविक स्कैन किए गए भाग की ज्यामिति से पथ उत्पन्न करती है, बिना किसी प्रोग्रामर की भागीदारी और किसी CAD मॉडल की आवश्यकता नहीं. OLP तब भी विफल रहता है जब वास्तविक भाग CAD मॉडल से भटक जाता है; स्वायत्त नियोजन वास्तविक भाग के अनुरूप होता है क्योंकि यह वास्तविक भाग से योजना बनाता है. देखना ब्लॉग 03 तीनों दृष्टिकोणों की विस्तृत तुलना के लिए.
क्या होता है जब प्रक्षेप पथ योजनाकार किसी जोड़ के लिए वैध पथ नहीं खोज पाता है?
जब योजनाकार टकराव-मुक्त पथ उत्पन्न नहीं कर सकता है जो मशाल कोण आवश्यकताओं को पूरा करता है - उदाहरण के लिए, संरचनात्मक सदस्यों के बीच एक बहुत ही सीमित स्थान में एक जोड़ - यह उस जोड़ को 'मैन्युअल समीक्षा की आवश्यकता है' के रूप में चिह्नित करता है’ और अनुक्रम चलने से पहले समस्या को टचस्क्रीन पर ऑपरेटर के सामने प्रस्तुत करता है. पहुंच में सुधार के लिए ऑपरेटर या तो पार्ट फिक्स्चर को समायोजित कर सकता है, स्वीकार्य वैकल्पिक टॉर्च कोण के बारे में वेल्डिंग इंजीनियर से परामर्श लें, या मैन्युअल वेल्डिंग के लिए जोड़ को चिह्नित करें. सिस्टम चुपचाप जोड़ों को छोड़ता नहीं है या बिना किसी सूचना के अस्वीकार्य कोण पर वेल्ड नहीं करता है.
यदि वेल्डिंग के दौरान पार्ट शिफ्ट हो जाता है तो क्या सिस्टम दोबारा प्लान करता है?
प्री-वेल्ड स्कैन और प्रक्षेपवक्र स्कैन समय पर भाग की स्थिति से उत्पन्न होते हैं. यदि वेल्डिंग के दौरान भाग महत्वपूर्ण रूप से बदलता है - उदाहरण के लिए, यदि कोई क्लैंप थर्मल विस्तार के तहत रिलीज़ होता है - इन-वेल्ड आर्क ट्रैकिंग सिस्टम सीम विचलन का पता लगाता है और इसकी क्षतिपूर्ति सीमा के भीतर टॉर्च की स्थिति को सही करता है (आम तौर पर ±3 से 5 मिमी पार्श्व विचलन). यदि विचलन चाप ट्रैकिंग सीमा से अधिक है, सिस्टम एक अलर्ट उत्पन्न करता है और रुक जाता है. पर्याप्त फिक्स्चर के साथ अधिकांश संरचनात्मक इस्पात उत्पादन के लिए, इन-वेल्ड आर्क ट्रैकिंग पुन: नियोजन की आवश्यकता के बिना सामान्य वेल्ड चक्र के दौरान होने वाले स्थितिगत बहाव को संभालती है.
एक जटिल संरचनात्मक वेल्ड पर नियोजन प्रक्रिया में कितना समय लगता है??
एक विशिष्ट संरचनात्मक स्टील वेल्डमेंट के लिए 10 को 20 जोड़ - एक बीम ब्रैकेट असेंबली, एक कड़ा फ्रेम अनुभाग, या एक छोटा बॉक्स कॉलम - संपूर्ण स्वायत्त नियोजन चक्र लेता है 45 को 90 स्कैन पूर्ण होने से निष्पादन योग्य प्रोग्राम तक कुछ सेकंड. जटिल वेल्डमेंट के लिए 40 को 80 जोड़ - जैसे ट्रांसफार्मर टैंक बॉडी - नियोजन की आवश्यकता होती है 3 को 6 मिनट. डिजिटल ट्विन सत्यापन जोड़ता है 1 को 3 ऑपरेटर समीक्षा समय के मिनट. आंशिक भार से प्रथम चाप तक बीता हुआ कुल समय निम्न है 10 अधिकांश संरचनात्मक इस्पात उत्पादन परिदृश्यों के लिए मिनट.
क्या सिस्टम भविष्य के रास्तों को बेहतर बनाने के लिए पिछले वेल्ड से सीख सकता है?
वर्तमान उत्पादन प्रणालियाँ मशीन लर्निंग के बजाय मान्य वेल्ड शेड्यूल लाइब्रेरी और भौतिकी-आधारित पथ योजना का उपयोग करती हैं - क्योंकि प्रमाणित संरचनात्मक वेल्डिंग अनुप्रयोगों में, वेल्ड प्रक्रिया योग्यता के लिए भौतिकी-आधारित योजना की पता लगाने की क्षमता और पूर्वानुमेयता आवश्यक है. सिस्टम डेटा संग्रहीत करता है: वेल्ड लॉग वास्तविक आर्क पैरामीटर रिकॉर्ड करते हैं, विचलन अलर्ट, और प्रति जोड़ गुणवत्तापूर्ण परिणाम, जिसका उपयोग वेल्डिंग इंजीनियर समय के साथ वेल्ड शेड्यूल लाइब्रेरी को परिष्कृत करने के लिए करते हैं. यह एक संरचित इंजीनियरिंग सुधार प्रक्रिया है, एआई अर्थ में स्वायत्त शिक्षा नहीं.
अगले कदम
यदि इस लेख ने स्पष्ट किया है कि व्यवहार में स्वायत्त प्रक्षेपवक्र योजना का क्या अर्थ है, the logical next step depends on where you are in your evaluation:
- If you want to understand the scanning and reverse modeling steps that feed trajectory planning, पढ़ना ब्लॉग 04: 3डी विज़न लेजर सीम ट्रैकिंग की व्याख्या और ब्लॉग 05: स्कैन-टू-वेल्ड प्रौद्योगिकी.
- If you want to see how trajectory planning applies to a specific structural steel application — large, गैर-दोहराव वाले भाग - पढ़ें ब्लॉग 06: ट्रांसफार्मर टैंक वेल्डिंग स्वचालन.
- If you are ready to evaluate whether the complete system — scanning, रिवर्स मॉडलिंग, स्वायत्त योजना, and gap-adaptive welding — delivers the ROI your business case requires, ब्लॉग पढ़ें 08: नो-प्रोग्रामिंग रोबोटिक वेल्डिंग सेल का आरओआई: स्ट्रक्चरल स्टील अनुप्रयोगों से वास्तविक संख्याएँ.
- If you have a specific structural steel part and want to see autonomous trajectory planning generate a weld path for it, हमें ड्राइंग या 3डी मॉडल भेजें. We will run the full planning cycle and return the path preview, चक्र समय अनुमान, और डिजिटल ट्विन सत्यापन वीडियो.
| हमारे वेल्डिंग ऑटोमेशन इंजीनियरों से बात करें हमें अपनी पार्ट ड्राइंग भेजें या अपनी उत्पादन चुनौती का वर्णन करें. हम आपको दिखाएंगे कि स्वायत्त प्रक्षेपवक्र योजना आपके वास्तविक संरचनात्मक इस्पात भागों पर कैसे काम करती है - किसी प्रतिबद्धता की आवश्यकता नहीं है. ✉ Contact Us Now → Calculate My ROI First ✓ No commitment required ✓ Response within 24 hours ✓ Free cycle time estimate |
लेखक के बारे में
अनुभव & साख
रोबोटिक वेल्डिंग सिस्टम एकीकरण विशेषज्ञ के साथ 12+ रोबोट पोजिशनर चयन और एकीकरण पर केंद्रित वर्षों का प्रत्यक्ष परियोजना अनुभव. को परामर्श प्रदान किया है 300+ उत्तरी अमेरिका भर में कारखाने, यूरोप, और एशिया.
कंपनी बैकग्राउंड: 26+ वेल्डिंग ऑटोमेशन इंजीनियरिंग के वर्ष, 40+ सक्रिय पेटेंट, 1,500+ विश्व स्तर पर पूर्ण की गई परियोजनाएँ, लगभग 70% रोबोट पोजिशनर एकीकरण शामिल है.
प्रमाणपत्र
- आईएसओ 9001: 2015 (जीबी/टी 19001-2016) - गुणवत्ता प्रबंधन प्रणाली
- GJB 9001C-2017 - सैन्य/हथियार उपकरण गुणवत्ता प्रबंधन प्रणाली
- ईयू सीई - मशीनरी निर्देश 2006/42/ईसी (प्रमाणपत्र. नहीं. एम.2026.206.सी134866)
- हाई-टेक एंटरप्राइज - सर्टिफिकेट. नहीं. GR202341000595 (नवंबर में जारी. 2023)
आखरी अपडेट: जून 2026
संबंधित पोस्ट

शुरुआती लोगों के लिए रोबोटिक वेल्डिंग सेल प्रोग्रामिंग: चरण-दर-चरण मार्गदर्शिका 2026
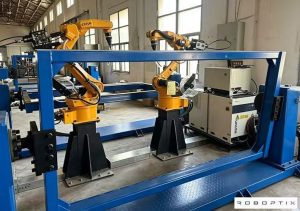
समन्वित वेल्डिंग सेल: एक गतिज श्रृंखला के रूप में पोजिशनर और रोबोट
रोबोटिक वेल्डिंग सेल की शारीरिक रचना: मुख्य घटक & चयन मार्गदर्शिका (2026)
1G से 6G बिना क्रेन के: कैसे एक पोजिशनर ओवरहेड वेल्ड को फ्लैट-पोजीशन वेल्ड में परिवर्तित करता है

रोबोटिक लेजर वेल्डिंग: सिद्धांत, लाभ, और अनुप्रयोग (2026 संपूर्ण गाइड)