


Fabricante de estações de trabalho robóticas personalizadas e sistemas a laser



Planejamento de trajetória autônoma em soldadores robóticos:O que isso significa para sua linha de produção
Todo célula de soldagem robótica tem uma trajetória – uma sequência de posições, ângulos, e horários que informam ao robô exatamente para onde se mover e quando. Em uma cela tradicional, um humano cria essa trajetória manualmente: um programador com um pingente de ensino, passar de duas a oito horas guiando o braço do robô por cada ponto de cada junta em cada peça nova. O planejamento da trajetória é o mais demorado, mais dependente de habilidade, e a etapa mais limitante em todo o fluxo de trabalho de soldagem robótica.
O planejamento de trajetória autônoma remove o humano dessa etapa. O sistema planeja seus próprios caminhos de soldagem – derivados de dados de digitalização 3D ou modelos digitais, otimizado para qualidade conjunta, acessar geometria, e controle de distorção, e verificado quanto à segurança contra colisão antes que um único arco se abra. O programador não é reatribuído a uma tarefa diferente. O programador não faz mais parte do processo.
O que é planejamento de trajetória em uma célula de soldagem robótica?
O planejamento de trajetória é mais do que traçar uma linha ao longo de uma costura de solda. Uma trajetória de solda deve satisfazer simultaneamente diversas restrições concorrentes:
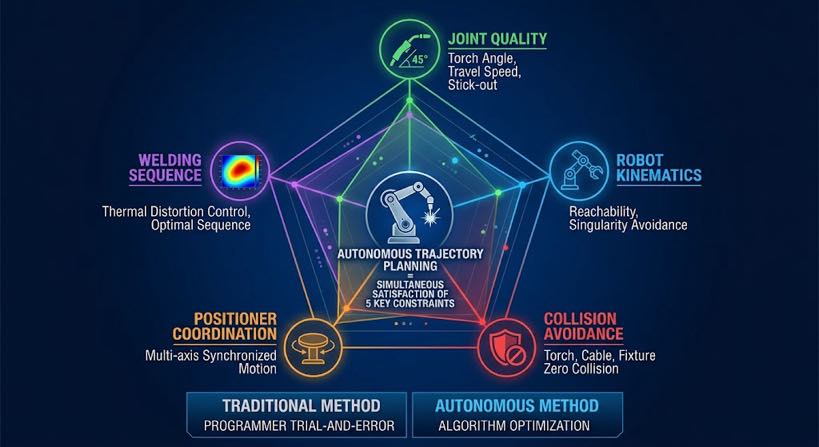
- Qualidade conjunta: ângulo da tocha, ângulo de viagem, e a distância de afastamento devem permanecer dentro dos intervalos que produzem uma geometria do cordão de solda aceitável para o tipo e posição da junta
- Cinemática do robô: as posições planejadas devem ser alcançáveis pelo robô sem singularidades — configurações onde o robô perde um grau de liberdade e o movimento se torna imprevisível
- Evitar colisões: a tocha, braço robótico, e o pacote de cabos não devem entrar em contato com a peça de trabalho, luminária, ou posicionador em qualquer ponto ao longo do caminho
- Coordenação do posicionador: se a peça precisar girar entre as juntas, o movimento do posicionador deve ser planejado e sincronizado com o movimento do robô
- Sequência de soldagem: a ordem em que as juntas são soldadas afeta o acúmulo de distorção térmica — o planejador da trajetória deve considerar a distorção ao sequenciar
Em uma célula de soldagem robótica tradicional, um programador humano satisfaz todas as cinco restrições simultaneamente, através de tentativa e erro no terminal de ensino. Em uma célula com planejamento de trajetória autônomo, um sistema de software faz isso – mais rápido, de forma mais consistente, e sem exigir um programador na equipe.
Planejamento de trajetória manual versus planejamento de trajetória autônoma
A diferença entre as duas abordagens não é simplesmente a velocidade. É uma mudança fundamental no que o sistema sabe e quando sabe..
| Dimensão | Manual (ensinar pingente) | Autônomo (guiado pela visão) |
| Fonte da posição conjunta | Memória do programador de onde está a junta | 3Varredura D da peça real - medida, não assumido |
| Tratamento de variação de peças | Caminho fixo – falha quando a peça se desvia | Caminho gerado por digitalização — adapta-se automaticamente a cada peça |
| Tempo por novo número de peça | 2–8 horas de aula | < 5 verificação de minutos + gerar automaticamente |
| Habilidade de programador necessária | Programador certificado por robô, $60K – $ 120 mil / ano | Operadora de celular, 2-treinamento semanal |
| Verificação de colisão | Manual – o programador observa os confrontos | Simulação de gêmeo digital — todas as posições são verificadas antes da abertura do arco |
| Otimização da sequência de soldagem | Dependente da experiência – varia de acordo com o programador | Algoritmo baseado em restrições — consistente, saída repetível |
| Controle de distorção | Heurística – depende do conhecimento do programador | Sistemático – o planejador de sequência equilibra a entrada de calor em toda a soldagem |
| Novo risco de configuração | Risco de acidente de primeira parte – o programador deve intervir | Risco zero de acidente – o gêmeo digital verifica antes da execução |
| Escalabilidade de mix de peças | Degradações – mais peças = mais tempo do programador | Escala livremente – cada parte digitalizada fresca, sem acumulação de programa |
A última linha é a mais significativa para o planejamento da produção. Uma célula robótica tradicional acumula dívidas de programação à medida que seu mix de peças cresce – números de peças mais ativos significam mais programas para manter, mais reprogramação quando os designs mudam, e mais tempo de programador que não pode ser recuperado. Uma célula com planejamento de trajetória autônomo não possui biblioteca de programas. Cada parte é planejada recém-analisada. O crescimento do mix de peças não aumenta a sobrecarga.
Como funciona o planejamento de trajetória autônoma – dentro do sistema
O processo de planejamento ocorre entre a etapa de extração da costura e a etapa de execução do robô. Consiste em quatro estágios computacionais que são executados em sequência em menos de 60 segundos para a maioria das soldagens de aço estrutural.
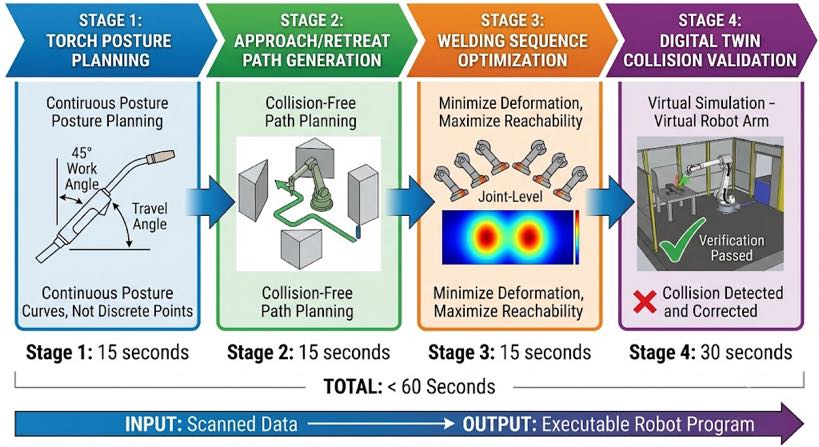
Estágio 1: Planejamento de orientação da tocha
Para cada junta de solda identificada, o planejador calcula o ângulo ideal de trabalho da tocha e o ângulo de percurso com base no tipo de junta, posição de soldagem, e espessura do material. Estes não são valores fixos - eles variam ao longo do comprimento da junta se a junta se curvar ou mudar de ângulo. O planejador gera um perfil contínuo de orientação da tocha, não uma série de waypoints discretos.
Para soldas de ângulo em aço estrutural, o ângulo de trabalho padrão é 45 graus para a bissetriz da junta com tolerância de ±5 graus. Para soldas de topo, a tocha é perpendicular ao plano articular. Para juntas em T com acesso restrito, o planejador calcula o ângulo de trabalho máximo alcançável dadas as restrições geométricas e verifica se ele está dentro da faixa aceitável para aquela classe de junta - sinalizando juntas onde o acesso é muito restrito para uma solda confiável.
Estágio 2: Geração de caminho de aproximação e retração
A tocha deve aproximar-se do início da junta a partir de uma posição livre e retrair-se para uma posição livre após o final da soldagem - sem colidir com a peça, luminária, ou qualquer outra estrutura. Para juntas abertas simples, os caminhos de aproximação e retração são diretos. Para tanques transformadores, colunas de caixa, ou pórticos estruturais com geometria congestionada, o caminho de aproximação deve navegar em torno das aletas de resfriamento, reforço de costelas, e outras obstruções.
O planejador usa a geometria de digitalização 3D para modelar o espaço de trabalho em torno de cada junta e calcula um caminho de aproximação e retração livre de colisões usando algoritmos de planejamento de movimento. Os caminhos planejados são adicionados ao modelo de gêmeo digital para verificação no Stage 4.
Estágio 3: Otimização da sequência de soldagem
Com trajetórias conjuntas individuais planejadas, o planejador de sequência determina a ordem ideal para executá-los. Este é um problema de otimização com múltiplos objetivos:
- Minimize a distorção: direção de solda alternativa, equilibrar a entrada de calor simetricamente através da soldagem
- Preservar o acesso: juntas de solda que se tornariam inacessíveis após a conclusão das soldas adjacentes, antes que as soldas adjacentes sejam executadas
- Minimize o tempo de viagem do robô: agrupar juntas por proximidade física onde distorções e restrições de acesso permitirem
- Coordenar rotações do posicionador: planeje o reposicionamento de peças entre grupos de juntas para minimizar a contagem de rotação enquanto mantém a posição ideal de soldagem
Para uma soldagem de aço estrutural com 15 para 30 articulações, o planejador de sequência avalia milhares de ordenações candidatas e seleciona aquela que melhor satisfaz todos os quatro objetivos simultaneamente. O resultado é uma sequência de soldagem completa — não apenas uma lista de juntas, mas um plano ordenado por tempo, incluindo rotações do posicionador, tempos de permanência entre passes, e caminhos de trânsito do robô entre juntas.
| Por que a sequência é mais importante do que a maioria dos compradores imagina: Uma soldagem estrutural soldada na sequência errada pode acumular de 3 a 8 mm de distorção angular em uma viga de 2 metros – o suficiente para falhar na inspeção dimensional. A mesma soldagem soldada na sequência otimizada acumula < 1 milímetros. Os parâmetros de soldagem são idênticos. A diferença está inteiramente na sequência. O planejamento autônomo acerta isso de forma consistente; a programação manual depende da experiência do programador com aquela configuração conjunta específica. |
Estágio 4: Verificação digital de colisão dupla
A sequência planejada completa – caminhos de abordagem, caminhos de solda, retrair caminhos, movimentos de trânsito, e rotações do posicionador — executa uma simulação virtual em tamanho real da célula de trabalho antes que qualquer movimento físico ocorra. O gêmeo digital é construído a partir da digitalização 3D da peça real (não é um modelo CAD nominal), então reflete a geometria real desta soldagem específica.
A detecção de colisão verifica cada configuração do robô ao longo de cada movimento planejado em busca de interferência com a peça, luminária, posicionador, e gabinete da célula de trabalho. Se uma colisão for detectada, o planejador revisa o caminho incorreto - ajustando o ângulo de abordagem, distância de impasse, ou rota de trânsito - e verifica novamente. O processo se repete até que toda a sequência passe na verificação de colisão.
O operador analisa a simulação verificada na tela sensível ao toque — um vídeo compactado da sequência completa de soldagem — antes de confirmar a execução. As soldas do primeiro artigo em novas configurações de peças são executadas com a mesma confiança que a produção repetida, porque o risco de colisão foi resolvido na simulação, não descoberto ao travar o robô.
O que o planejamento de trajetória autônoma muda em sua linha de produção
A descrição da tecnologia acima é útil, mas a pergunta do gerente de produção é mais prática: o que há de diferente na forma como minha linha opera no dia seguinte à instalação deste sistema? A resposta cobre cinco áreas.
1. O tempo de lançamento de novas peças cai de dias para horas
Em uma célula de soldagem robótica tradicional, lançar uma nova configuração de peça envolve: programador revisa desenho, programador ensina caminho no robô, solda de primeiro artigo, verificação de qualidade, revisão do programa, solda de segundo artigo, aprovação. Este ciclo normalmente leva de um a três dias para uma peça estrutural complexa. O robô fica indisponível para produção durante a maior parte desse tempo.
Com planejamento de trajetória autônomo: operador carrega peça, inicia a varredura, sistema gera e verifica caminho, operador confirma na tela sensível ao toque, execuções de solda do primeiro artigo. O tempo total decorrido é de duas a quatro horas, o robô está disponível para produção no mesmo turno, e o operador não precisa de habilidades de programação de robôs.
2. O crescimento do mix de peças deixa de ser um problema de sobrecarga
Cada novo número de peça em uma célula tradicional significa outro programa para escrever, loja, e manter. Revisões de design significam atualizações do programa. Mudanças no equipamento significam novo ensino do caminho. Uma loja com 40 números de peças ativos e duas revisões de projeto por peça por ano está gerenciando 80 ciclos de atualização do programa anualmente – três horas cada, aquilo é 240 horas de tempo do programador, ou aproximadamente $21,600 no $90 por hora. Este custo cresce linearmente com o mix de peças.
Com planejamento de trajetória autônomo, não há biblioteca de programas para manter. Cada parte é planejada a partir de sua digitalização. Adicionar um novo número de peça custa exatamente o mesmo que executar uma peça repetida: uma varredura, um plano gerado automaticamente, uma verificação de gêmeo digital. A sobrecarga é fixa, independentemente de quantos números de peça ativos a loja possui.
3. A qualidade da solda se torna mais consistente entre operadores e turnos
O planejamento manual da trajetória produz resultados que variam de acordo com a experiência do programador, fadiga, e familiaridade com a parte específica. Um programador experiente planeja caminhos melhores do que um programador júnior. O turno noturno pode produzir resultados diferentes do turno diurno. Essas variações aparecem na qualidade da solda – tamanho inconsistente da garganta, distorção variável, tempo de arco ligado diferente por junta.
O planejamento autônomo de trajetória produz o mesmo caminho a partir dos mesmos dados de varredura, independentemente de quem está operando a célula, que mudança é, ou quantas peças foram executadas naquele dia. A consistência da qualidade da solda torna-se uma função da qualidade da varredura e da biblioteca de programação de soldagem – ambas entradas controladas – em vez de uma função da habilidade individual do programador.
4. O risco do primeiro artigo é eliminado em novas configurações
O evento mais caro em uma célula de soldagem robótica tradicional é uma colisão do primeiro artigo – o robô colide com a peça na primeira execução de uma nova configuração, danificando a tocha, a parte, ou o robô. As falhas acontecem porque o planejamento manual do caminho não consegue prever perfeitamente todos os cenários de colisão em geometrias complexas, e o programador deve observar fisicamente a primeira execução pronta para atingir a parada de emergência.
A verificação do gêmeo digital elimina falhas no primeiro artigo, executando a sequência completa na simulação antes de qualquer movimento físico. O operador não está pronto na parada de emergência — eles revisam a simulação, confirme, e ir embora. O robô executa sem supervisão porque o risco de colisão foi resolvido antes da abertura do arco.
5. O posicionador e o robô operam como um sistema coordenado
Em uma célula programada manualmente, o caminho do robô e a rotação do posicionador são normalmente planejados separadamente e coordenados pelo programador por meio de tentativa e erro. O resultado geralmente é uma sequência conservadora: o posicionador completa uma rotação completa e para, então o robô começa a soldar, então ambos param, então o posicionador gira novamente. O tempo ocioso do robô se acumula entre grupos conjuntos.
O planejamento autônomo de trajetória trata o robô e o posicionador como um sistema multieixo coordenado. O planejador calcula o movimento simultâneo do robô e do posicionador — o posicionador pode girar enquanto o robô transita entre as juntas — minimizando o tempo ocioso e maximizando o tempo de arco ligado. Para uma soldagem estrutural que requer quatro rotações do posicionador, movimento coordenado pode reduzir o tempo total do ciclo em 15 para 25 porcentagem em comparação com a operação sequencial de parada e partida.
O que o planejamento de trajetória autônoma não faz - afirmado honestamente
O planejamento autônomo de trajetória é uma capacidade significativa, e vale a pena ser preciso sobre o que ele faz e o que não substitui.
| Ele substitui | Não substitui |
| Ensine programação pendente para geração de caminho | Experiência de engenheiro de soldagem para desenvolvimento de parâmetros de soldagem |
| Verificação manual de colisões e gerenciamento de risco de colisão | Julgamento do operador para sinalizar resultados de digitalização incomuns ou defeitos de peças |
| Hora do programador para lançamentos de novas peças | O papel do inspetor de qualidade na verificação de soldas concluídas |
| Controle heurístico de distorção a partir da experiência do programador | Experiência em design de acessórios e posicionamento de peças |
| Planejamento manual da sequência de soldagem | Conhecimento metalúrgico para novos materiais ou qualificação de juntas |
O engenheiro de soldagem continua essencial. A biblioteca de programação de soldagem — o banco de dados de parâmetros validados para cada tipo de junta, material, e combinação de espessura - deve ser construído por alguém que entenda de metalurgia de soldagem e tenha o equipamento para realizar testes de qualificação. O que o planejamento autônomo da trajetória elimina é a etapa que anteriormente consumia a maior parte do tempo do operador do robô: o ensino do caminho manual que aconteceu entre a especificação dos parâmetros do engenheiro e a execução do robô.
Perguntas frequentes
Como o planejamento de trajetória autônoma difere da programação offline?
Programação off-line (OLP) gera caminhos de robô em software de simulação a partir de um modelo CAD, em seguida, carrega-os no controlador do robô — reduzindo o tempo de espera de ensino, mas ainda exigindo um programador. O planejamento autônomo de trajetória gera caminhos a partir da geometria real da peça digitalizada, sem envolvimento do programador e sem necessidade de modelo CAD. OLP ainda falha quando a peça real se desvia do modelo CAD; o planejamento autônomo se adapta à parte real porque planeja a partir da parte real. Ver Blogue 03 para uma comparação detalhada de todas as três abordagens.
O que acontece quando o planejador de trajetória não consegue encontrar um caminho válido para uma junta?
Quando o planejador não consegue gerar um caminho livre de colisão que satisfaça os requisitos de ângulo da tocha — por exemplo, uma junta em um local muito confinado entre membros estruturais - sinaliza essa junta como 'requer revisão manual’ e apresenta o problema ao operador na tela sensível ao toque antes da sequência ser executada. O operador pode ajustar a fixação da peça para melhorar o acesso, consulte o engenheiro de soldagem sobre um ângulo alternativo aceitável da tocha, ou marque a junta para soldagem manual. O sistema não salta juntas silenciosamente nem solda em ângulos inaceitáveis sem notificação.
O sistema é replanejado se a peça se deslocar durante a soldagem??
A varredura e a trajetória pré-solda são geradas a partir da posição da peça no momento da varredura. Se a peça se deslocar significativamente durante a soldadura — por exemplo, se um grampo se soltar sob expansão térmica — o sistema de rastreamento do arco de solda detecta o desvio da costura e corrige a posição da tocha dentro de sua faixa de compensação (normalmente ±3 a 5 mm desvio lateral). Se o desvio exceder a faixa de rastreamento do arco, o sistema gera um alerta e pausa. Para a maior parte da produção de aço estrutural com fixação adequada, o rastreamento do arco de solda lida com o desvio de posição que ocorre durante um ciclo normal de soldagem sem exigir replanejamento.
Quanto tempo leva o processo de planejamento em uma soldagem estrutural complexa?
Para uma soldagem típica de aço estrutural com 10 para 20 juntas - um conjunto de suporte de viga, uma seção de estrutura reforçada, ou uma pequena coluna de caixa - o ciclo completo de planejamento autônomo leva 45 para 90 segundos desde a conclusão da verificação até o programa executável. Para soldagens complexas com 40 para 80 juntas - como o corpo do tanque de um transformador - o planejamento leva 3 para 6 minutos. A verificação do gêmeo digital adiciona 1 para 3 minutos de tempo de revisão do operador. O tempo total decorrido desde a carga parcial até o primeiro arco está abaixo 10 minutos para a grande maioria dos cenários de produção de aço estrutural.
O sistema pode aprender com soldas anteriores para melhorar caminhos futuros??
Os sistemas de produção atuais usam bibliotecas de cronograma de soldagem validadas e planejamento de caminho baseado na física, em vez de aprendizado de máquina – porque em aplicações de soldagem estrutural certificadas, a rastreabilidade e a previsibilidade do planejamento baseado na física são necessárias para a qualificação do procedimento de soldagem. O sistema acumula dados: registros de soldagem registram parâmetros reais do arco, alertas de desvio, e resultados de qualidade por articulação, que os engenheiros de soldagem usam para refinar a biblioteca de programação de soldagem ao longo do tempo. Este é um processo estruturado de melhoria de engenharia, aprendizagem não autônoma no sentido de IA.
Próximas etapas
Se este artigo esclareceu o que o planejamento autônomo de trajetória significa na prática, o próximo passo lógico depende de onde você está na sua avaliação:
- Se você quiser entender as etapas de varredura e modelagem reversa que alimentam o planejamento de trajetória, ler Blogue 04: 3Rastreamento de costura a laser D Vision explicado e Blogue 05: Tecnologia de digitalização para soldagem.
- Se você quiser ver como o planejamento de trajetória se aplica a uma aplicação específica de aço estrutural — grandes, partes não repetitivas - leia Blogue 06: Automação de soldagem de tanques de transformadores.
- Se você estiver pronto para avaliar se o sistema completo - digitalização, modelagem reversa, planejamento autônomo, e soldagem adaptativa a lacunas — oferece o ROI que seu caso de negócio exige, leia o blog 08: ROI de uma célula de soldagem robótica sem programação: Números reais de aplicações em aço estrutural.
- Se você possui uma peça de aço estrutural específica e deseja ver o planejamento autônomo da trajetória gerar um caminho de soldagem para ela, envie-nos o desenho ou um modelo 3D. Executaremos o ciclo completo de planejamento e retornaremos a visualização do caminho, estimativa de tempo de ciclo, e vídeo de verificação de gêmeo digital.
| Fale com nossos engenheiros de automação de soldagem Envie-nos o desenho da sua peça ou descreva o seu desafio de produção. Mostraremos como o planejamento de trajetória autônomo funciona em suas peças de aço estrutural reais – sem necessidade de compromisso. ✉ Contact Us Now → Calculate My ROI First ✓ No commitment required ✓ Response within 24 hours ✓ Free cycle time estimate |
Sobre o autor
Experiência & Credenciais
Especialista em integração de sistemas de soldagem robótica com 12+ anos de experiência direta em projetos focados na seleção e integração de posicionadores de robôs. Prestou consultoria para 300+ fábricas em toda a América do Norte, Europa, e Ásia.
Histórico da empresa: 26+ anos de engenharia de automação de soldagem, 40+ patentes ativas, 1,500+ projetos concluídos globalmente, aproximadamente 70% envolvendo integração do Robot Positioner.
Certificações
- ISO 9001: 2015 (GB/T 19001-2016) — Sistema de Gestão da Qualidade
- GJB 9001C-2017 - Sistema de gerenciamento de qualidade de equipamentos militares/armas
- UE CE — Diretiva de Máquinas 2006/42/CE (Certificado. Não. M.2026.206.C134866)
- Empresa de alta tecnologia - Certificado. Não. GR202341000595 (Emitido em novembro. 2023)
Última atualização: junho 2026
POSTS RELACIONADOS
Soldagem Manual vs Robótica para Aço Estrutural:Quando a automação compensa?
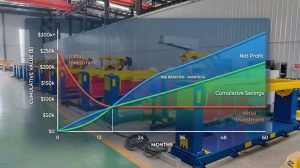
Como calcular o ROI da célula de soldagem robótica em 2026: Modelo completo com casos do mundo real
Automação de soldagem de tanques de transformadores:Resolvendo o Desafio das Grandes, Partes Não Repetitivas
ROI das posições do robô: Quanto a soldagem manual realmente custa para você?
5 Razões pelas quais a soldagem de peças grandes é ineficiente – e como um posicionador de robô resolve cada uma delas
