الشركة المصنعة لمحطات عمل الروبوت المخصصة وأنظمة الليزر



تخطيط المسار المستقل في اللحام الآلي:ماذا يعني لخط الإنتاج الخاص بك
كل خلية اللحام الروبوتية لديه مسار — سلسلة من المواقف, الزوايا, والتوقيتات التي تخبر الروبوت بمكان التحرك ومتى بالضبط. في زنزانة تقليدية, يقوم الإنسان بإنشاء هذا المسار يدويًا: مبرمج مع قلادة التدريس, قضاء ساعتين إلى ثماني ساعات في توجيه ذراع الروبوت عبر كل نقطة في كل مفصل وفي كل جزء جديد. تخطيط المسار هو الأكثر استهلاكا للوقت, الأكثر اعتمادا على المهارات, والخطوة الأكثر تقييدًا في سير عمل اللحام الآلي بأكمله.
تخطيط المسار المستقل يزيل الإنسان من تلك الخطوة. يخطط النظام لمسارات اللحام الخاصة به - المستمدة من بيانات المسح ثلاثي الأبعاد أو النماذج الرقمية, الأمثل للجودة المشتركة, هندسة الوصول, والتحكم في التشويه, والتحقق من السلامة عند الاصطدام قبل فتح قوس واحد. لا يتم إعادة تعيين المبرمج إلى مهمة مختلفة. لم يعد المبرمج جزءًا من العملية.
ما هو تخطيط المسار في خلية اللحام الروبوتية؟?
إن تخطيط المسار هو أكثر من مجرد رسم خط على طول خط اللحام. يجب أن يفي مسار اللحام بالعديد من القيود المتنافسة في نفس الوقت:
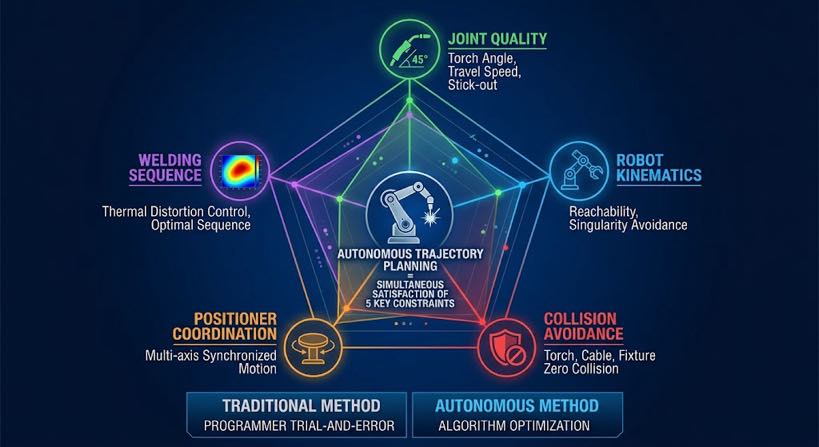
- الجودة المشتركة: زاوية الشعلة, زاوية السفر, ويجب أن تظل مسافة المواجهة ضمن النطاقات التي تنتج هندسة خرزة لحام مقبولة لنوع المفصل وموضعه
- حركية الروبوت: يجب أن يكون من الممكن الوصول إلى المواقع المخططة بواسطة الروبوت دون التفردات - التكوينات التي يفقد فيها الروبوت درجة من الحرية وتصبح الحركة غير متوقعة
- تجنب الاصطدام: الشعلة, ذراع الروبوت, ويجب ألا تتصل حزمة الكابل بقطعة العمل, تركيبات, أو محدد الموضع في أي نقطة على طول المسار
- تنسيق الموضع: إذا كان الجزء يحتاج إلى الدوران بين المفاصل, يجب تخطيط حركة تحديد الموضع ومزامنتها مع حركة الروبوت
- تسلسل اللحام: يؤثر الترتيب الذي يتم به لحام الوصلات على تراكم التشوه الحراري - يجب على مخطط المسار أن يأخذ في الاعتبار التشوه عند التسلسل
في خلية اللحام الآلية التقليدية, المبرمج البشري يلبي جميع القيود الخمسة في وقت واحد, من خلال التجربة والخطأ في قلادة التدريس. في خلية ذات تخطيط مسار مستقل, يقوم النظام البرمجي بذلك – بشكل أسرع, أكثر اتساقا, ودون الحاجة إلى مبرمج على الموظفين.
تخطيط المسار اليدوي مقابل تخطيط المسار المستقل
والفرق بين النهجين لا يقتصر على السرعة فحسب. إنه تغيير أساسي في ما يعرفه النظام ومتى يعرفه.
| البعد | يدوي (تعليم قلادة) | الحكم الذاتي (موجهة بالرؤية) |
| مصدر الموقف المشترك | ذاكرة المبرمج لمكان المفصل | 3مسح D للجزء الفعلي — تم قياسه, لا يفترض |
| معالجة تباين الأجزاء | المسار الثابت — يفشل عندما ينحرف الجزء | المسار الذي يتم إنشاؤه لكل عملية مسح — يتكيف مع كل جزء تلقائيًا |
| الوقت لكل رقم الجزء الجديد | 2– 8 ساعات وقت التدريس | < 5 دقائق المسح + إنشاء تلقائي |
| يشترط مهارة البرمجة | مبرمج معتمد للروبوت, $60ك - 120 ألف دولار في السنة | مشغل الخلية, 2-تدريب الاسبوع |
| فحص الاصطدام | دليل — مبرمج يراقب الاشتباكات | محاكاة التوأم الرقمي - يتم فحص كل موضع قبل فتح القوس |
| تحسين تسلسل اللحام | يعتمد على الخبرة – يختلف باختلاف المبرمج | الخوارزمية القائمة على القيد - متسقة, إخراج قابل للتكرار |
| السيطرة على التشويه | ارشادي - يعتمد على معرفة المبرمج | منهجي - يقوم مخطط التسلسل بموازنة مدخلات الحرارة عبر اللحام |
| خطر التكوين الجديد | الجزء الأول من خطر التعطل - يجب على المبرمج التدخل | لا توجد مخاطر تصادم - يتم التحقق من التوأم الرقمي قبل التنفيذ |
| قابلية التوسع لمزيج الأجزاء | يتحلل - المزيد من الأجزاء = المزيد من وقت المبرمج | يتم قياس المقاييس بحرية - يتم مسح كل جزء ضوئيًا بشكل جديد, لا تراكم البرنامج |
الصف الأخير هو الأكثر أهمية لتخطيط الإنتاج. تتراكم الديون البرمجية على الخلية الروبوتية التقليدية مع نمو مزيج الأجزاء لديك - فأرقام الأجزاء الأكثر نشاطًا تعني المزيد من البرامج التي يجب صيانتها, المزيد من إعادة البرمجة عندما تتغير التصاميم, والمزيد من وقت المبرمج الذي لا يمكن استعادته. لا تحتوي الخلية ذات تخطيط المسار المستقل على مكتبة برامج. يتم تخطيط كل جزء جديدًا من المسح الضوئي. نمو مزيج الأجزاء لا يزيد من النفقات العامة.
كيف يعمل تخطيط المسار المستقل – داخل النظام
تتم عملية التخطيط بين خطوة استخراج التماس وخطوة تنفيذ الروبوت. ويتكون من أربع مراحل حسابية تعمل بالتسلسل في الأسفل 60 ثواني لمعظم اللحامات الفولاذية الهيكلية.
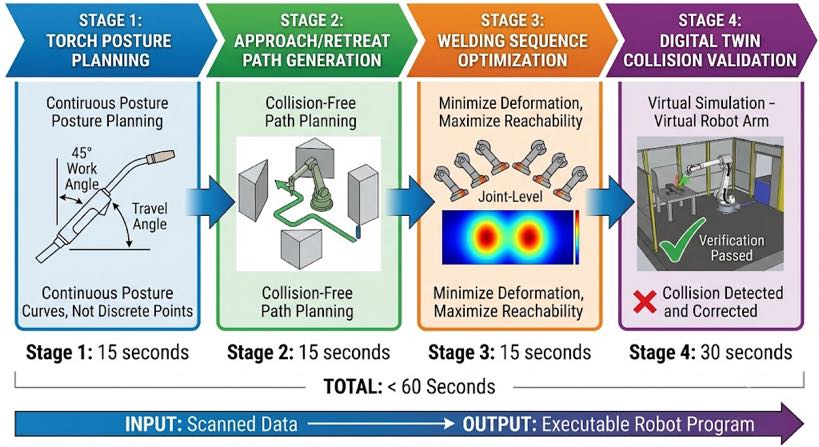
منصة 1: تخطيط توجيه الشعلة
لكل وصلة لحام محددة, يقوم المخطط بحساب زاوية عمل الشعلة المثالية وزاوية السفر بناءً على نوع المفصل, موقف اللحام, وسمك المادة. هذه ليست قيمًا ثابتة، فهي تختلف على طول المفصل إذا كان المفصل منحنيًا أو تغير زاوية. يقوم المخطط بإنشاء ملف تعريف مستمر لاتجاه الشعلة, ليست سلسلة من نقاط الطريق المنفصلة.
لحام شرائح على الفولاذ الهيكلي, زاوية العمل القياسية هي 45 درجة إلى المنصف المشترك مع تسامح ± 5 درجة. للحامات بعقب, الشعلة متعامدة مع المستوى المشترك. للمفاصل T ذات الوصول المقيد, يقوم المخطط بحساب الحد الأقصى لزاوية العمل التي يمكن تحقيقها بالنظر إلى القيود الهندسية والتحقق مما إذا كانت تقع ضمن النطاق المقبول لفئة الوصلة تلك - وضع علامة على المفاصل حيث يكون الوصول مقيدًا للغاية بحيث لا يمكن لحام موثوق به.
منصة 2: نهج وتراجع توليد المسار
يجب أن تقترب الشعلة من بداية المفصل من موضع واضح ثم تتراجع إلى موضع واضح بعد نهاية اللحام - دون الاصطدام بالجزء, تركيبات, أو أي هيكل آخر. للمفاصل المفتوحة البسيطة, مسارات النهج والتراجع واضحة ومباشرة. لخزانات المحولات, أعمدة الصندوق, أو الإطارات الهيكلية ذات الهندسة المزدحمة, يجب أن يتنقل مسار الاقتراب حول زعانف التبريد, تصلب الأضلاع, وغيرها من العوائق.
يستخدم المخطط هندسة المسح ثلاثي الأبعاد لنمذجة مساحة العمل حول كل مفصل ويحسب نهجًا خاليًا من الاصطدامات ويسحب المسار باستخدام خوارزميات تخطيط الحركة. تتم إضافة المسارات المخططة إلى نموذج التوأم الرقمي للتحقق منها في المرحلة 4.
منصة 3: تحسين تسلسل اللحام
مع مسارات مشتركة فردية مخططة, يحدد مخطط التسلسل الترتيب الأمثل لتنفيذها. هذه مشكلة تحسين ذات أهداف متعددة:
- تقليل التشويه: اتجاه اللحام البديل, توازن مدخلات الحرارة بشكل متناظر عبر اللحام
- الحفاظ على الوصول: وصلات اللحام التي قد يتعذر الوصول إليها بعد اكتمال اللحامات المجاورة, قبل تشغيل تلك اللحامات المجاورة
- تقليل وقت سفر الروبوت: تجميع المفاصل عن طريق القرب المادي حيث يسمح التشويه وقيود الوصول
- تنسيق دورات مناور: قم بتخطيط إعادة وضع الأجزاء بين مجموعات المفاصل لتقليل عدد التدوير مع الحفاظ على موضع اللحام الأمثل
لحام الفولاذ الهيكلي مع 15 ل 30 المفاصل, يقوم مخطط التسلسل بتقييم الآلاف من طلبات المرشحين واختيار الترتيب الذي يلبي الأهداف الأربعة بشكل أفضل في وقت واحد. الناتج هو تسلسل لحام كامل - وليس مجرد قائمة من المفاصل, ولكن خطة مرتبة زمنيًا بما في ذلك دورات تحديد الموضع, مرات يسكن البينية, ومسارات عبور الروبوت بين المفاصل.
| لماذا يعتبر التسلسل أكثر أهمية مما يدركه معظم المشترين؟: يمكن أن يتراكم اللحام الهيكلي الملحوم بتسلسل خاطئ من 3 إلى 8 ملم من التشوه الزاوي على عارضة طولها 2 متر - وهو ما يكفي لإخفاق فحص الأبعاد. يتراكم نفس اللحام الملحوم بالتسلسل الأمثل < 1 مم. معلمات اللحام متطابقة. الفرق هو تماما في التسلسل. التخطيط المستقل يحصل على هذا الحق باستمرار; تعتمد البرمجة اليدوية على خبرة المبرمج في هذا التكوين المشترك المحدد. |
منصة 4: التحقق الرقمي من الاصطدام المزدوج
التسلسل الكامل المخطط له - مسارات الاقتراب, مسارات اللحام, سحب المسارات, تحركات العبور, ودورات أداة تحديد الموضع — تعمل في محاكاة افتراضية بالحجم الكامل لخلية العمل قبل حدوث أي حركة جسدية. تم إنشاء التوأم الرقمي من خلال المسح ثلاثي الأبعاد للجزء الفعلي (ليس نموذج CAD الاسمي), لذلك فهو يعكس الهندسة الحقيقية لهذا اللحام المحدد.
يقوم نظام اكتشاف الاصطدام بفحص كل تكوين للروبوت على طول كل حركة مخططة للتأكد من عدم وجود تداخل مع الجزء, تركيبات, مناور, والضميمة خلية العمل. إذا تم الكشف عن الاصطدام, يقوم المخطط بمراجعة المسار المخالف - وضبط زاوية الاقتراب, مسافة المواجهة, أو طريق العبور - وإعادة التحقق. تتكرر العملية حتى يمر التسلسل بأكمله بفحص التصادم.
يقوم المشغل بمراجعة المحاكاة التي تم التحقق منها على شاشة اللمس — مقطع فيديو مضغوط بالوقت لتسلسل اللحام الكامل — قبل تأكيد التنفيذ. تعمل لحامات المادة الأولى في تكوينات الأجزاء الجديدة بنفس الثقة التي يتمتع بها الإنتاج المتكرر, لأنه تم حل خطر الاصطدام في المحاكاة, لم يتم اكتشافها عن طريق تحطيم الروبوت.
ما هي التغييرات التي طرأت على تخطيط المسار المستقل على خط الإنتاج الخاص بك؟
وصف التكنولوجيا أعلاه مفيد, لكن سؤال مدير الإنتاج عملي أكثر: ما هو المختلف في كيفية عمل خطي في اليوم التالي لتثبيت هذا النظام? الجواب يغطي خمسة مجالات.
1. ينخفض وقت إطلاق الجزء الجديد من أيام إلى ساعات
في خلية اللحام الآلية التقليدية, يتضمن إطلاق تكوين جزء جديد: رسم مراجعات مبرمج, مبرمج يعلم المسار في الروبوت, لحام المادة الأولى, فحص الجودة, مراجعة البرنامج, لحام المادة الثانية, موافقة. تستغرق هذه الدورة عادةً من يوم إلى ثلاثة أيام بالنسبة للجزء الهيكلي المعقد. الروبوت غير متاح للإنتاج خلال معظم هذا الوقت.
مع تخطيط المسار المستقل: يقوم المشغل بتحميل الجزء, يبدأ المسح, يقوم النظام بإنشاء المسار والتحقق منه, يؤكد المشغل على شاشة اللمس, تشغيل اللحام من المادة الأولى. إجمالي الوقت المنقضي هو من ساعتين إلى أربع ساعات, الروبوت متاح للإنتاج في نفس الوردية, ولا يحتاج المشغل إلى مهارات برمجة الروبوت.
2. يتوقف نمو المزيج الجزئي عن كونه مشكلة عامة
كل رقم جزء جديد في الخلية التقليدية يعني كتابة برنامج آخر, محل, والمحافظة عليها. مراجعات التصميم تعني تحديثات البرنامج. تغييرات التركيبات تعني إعادة تدريس المسار. متجر مع 40 تتم إدارة أرقام الأجزاء النشطة ومراجعتين للتصميم لكل جزء سنويًا 80 دورات تحديث البرنامج سنويًا - كل منها ثلاث ساعات, إنه 240 ساعات من وقت المبرمج, أو تقريبًا $21,600 في $90 كل ساعة. تنمو هذه التكلفة خطيًا مع مزيج الأجزاء.
مع تخطيط المسار المستقل, لا توجد مكتبة برامج للمحافظة عليها. يتم تخطيط كل جزء حديثًا من المسح الضوئي الخاص به. إن إضافة رقم جزء جديد يكلف تمامًا نفس تكلفة تشغيل جزء متكرر: مسح واحد, خطة واحدة تم إنشاؤها تلقائيًا, التحقق المزدوج الرقمي واحد. النفقات العامة ثابتة بغض النظر عن عدد أرقام الأجزاء النشطة التي يحملها المتجر.
3. تصبح جودة اللحام أكثر اتساقًا عبر المشغلين والورديات
ينتج عن تخطيط المسار اليدوي نتائج تختلف باختلاف خبرة المبرمج, تعب, والإلمام بالجزء المحدد. يخطط المبرمج ذو الخبرة لمسارات أفضل من المبرمج المبتدئ. قد تؤدي النوبة الليلية إلى نتائج مختلفة عن النوبة النهارية. تظهر هذه الاختلافات في جودة اللحام – حجم الحلق غير المتناسق, تشويه متغير, اختلاف وقت القوس لكل مفصل.
ينتج تخطيط المسار المستقل نفس المسار من نفس بيانات المسح بغض النظر عمن يقوم بتشغيل الخلية, ما هو التحول, أو كم عدد الأجزاء التي تم تشغيلها في ذلك اليوم. يصبح اتساق جودة اللحام دالة لجودة المسح ومكتبة جدول اللحام - وكلاهما عبارة عن مدخلات يمكن التحكم فيها - بدلاً من وظيفة مهارة المبرمج الفردية.
4. يتم التخلص من مخاطر المقالة الأولى في التكوينات الجديدة
الحدث الفردي الأكثر تكلفة في خلية اللحام الآلية التقليدية هو اصطدام المادة الأولى - حيث يصطدم الروبوت بالجزء في أول تشغيل للتكوين الجديد, إتلاف الشعلة, الجزء, أو الروبوت. تحدث الأعطال لأن التخطيط اليدوي للمسار لا يمكنه التنبؤ بشكل مثالي بكل سيناريوهات الاصطدام في الهندسة المعقدة, ويجب على المبرمج أن يراقب جسديًا الجولة الأولى استعدادًا للوصول إلى نقطة توقف الطوارئ.
يعمل التحقق الرقمي المزدوج على التخلص من أعطال المقالة الأولى عن طريق تشغيل التسلسل الكامل في المحاكاة قبل أي حركة جسدية. لا يقف المشغل على أهبة الاستعداد عند محطة الطوارئ، بل يقوم بمراجعة المحاكاة, تأكيد ذلك, وابتعد. يقوم الروبوت بالتنفيذ دون إشراف لأنه تم حل خطر الاصطدام قبل فتح القوس.
5. يعمل جهاز تحديد المواقع والروبوت كنظام منسق
في خلية مبرمجة يدويا, عادةً ما يتم تخطيط مسار الروبوت ودوران أداة تحديد الموضع بشكل منفصل ويتم تنسيقهما بواسطة المبرمج من خلال التجربة والخطأ. والنتيجة غالبا ما تكون تسلسلا محافظا: يكمل محدد الموضع دورة كاملة ويتوقف, ثم يبدأ الروبوت باللحام, ثم يتوقف كلاهما, ثم يدور محدد الموضع مرة أخرى. يتراكم وقت الخمول للروبوت بين المجموعات المشتركة.
يعامل تخطيط المسار المستقل الروبوت وجهاز تحديد المواقع كنظام منسق متعدد المحاور. يحسب المخطط الحركة المتزامنة للروبوت وجهاز تحديد الموضع - يمكن أن يدور جهاز تحديد المواقع أثناء انتقال الروبوت بين المفاصل - مما يقلل من وقت الخمول ويزيد من وقت القوس. لحام هيكلي يتطلب أربع دورات لتحديد الموضع, الحركة المنسقة يمكن أن تقلل من إجمالي وقت الدورة بمقدار 15 ل 25 بالمائة مقارنة بعملية التوقف والبدء المتسلسلة.
ما لا يفعله تخطيط المسار المستقل - بصراحة
يعد تخطيط المسار المستقل قدرة كبيرة, ومن الجدير أن نكون دقيقين بشأن ما يفعله وما لا يحل محله.
| يستبدل | لا يحل محل |
| تعليم البرمجة المعلقة لتوليد المسار | خبرة مهندس اللحام في تطوير معلمات اللحام |
| فحص الاصطدام اليدوي وإدارة مخاطر الاصطدام | حكم المشغل عند وضع علامة على نتائج المسح غير العادية أو عيوب الأجزاء |
| وقت المبرمج لإطلاق الأجزاء الجديدة | دور مفتش الجودة في التحقق من اللحامات المكتملة |
| السيطرة على التشويه الإرشادي من تجربة المبرمج | تصميم التركيبات وخبرة تحديد المواقع الجزئية |
| تخطيط تسلسل اللحام اليدوي | المعرفة المعدنية للمواد الجديدة أو التأهيل المشترك |
يبقى مهندس اللحام ضروريا. مكتبة جدول اللحام - قاعدة بيانات المعلمات التي تم التحقق من صحتها لكل نوع مشترك, مادة, وتركيبة السُمك - يجب أن يتم تصنيعها بواسطة شخص يفهم علم تعدين اللحام ولديه المعدات اللازمة لإجراء اختبارات التأهيل. ما يزيله تخطيط المسار المستقل هو الخطوة التي كانت تستهلك في السابق معظم وقت مشغل الروبوت: تعليم المسار اليدوي الذي حدث بين مواصفات معلمة المهندس وتنفيذ الروبوت.
الأسئلة المتداولة
كيف يختلف تخطيط المسار المستقل عن البرمجة دون اتصال بالإنترنت?
البرمجة دون اتصال (منظمة التحرير الفلسطينية) يولد مسارات الروبوت في برامج المحاكاة من نموذج CAD, ثم تحميلها إلى وحدة تحكم الروبوت - مما يقلل من وقت التدريس ولكن لا يزال يتطلب مبرمجًا. يقوم تخطيط المسار المستقل بإنشاء مسارات من هندسة الجزء الممسوح ضوئيًا الفعلي, بدون مشاركة مبرمج ولا يتطلب نموذج CAD. لا يزال OLP يفشل عندما ينحرف الجزء الحقيقي عن نموذج CAD; يتكيف التخطيط المستقل مع الجزء الحقيقي لأنه يخطط من الجزء الحقيقي. يرى مدونة 03 لإجراء مقارنة تفصيلية بين جميع الأساليب الثلاثة.
ماذا يحدث عندما لا يتمكن مخطط المسار من العثور على مسار صالح للمفصل?
عندما لا يتمكن المخطط من إنشاء مسار خالٍ من الاصطدامات يلبي متطلبات زاوية الشعلة - على سبيل المثال, مفصل في موقع محصور للغاية بين الأعضاء الهيكلية - فهو يشير إلى هذا المفصل على أنه "يتطلب مراجعة يدوية".’ ويعرض المشكلة على المشغل على شاشة اللمس قبل تشغيل التسلسل. يمكن للمشغل إما ضبط جزء التثبيت لتحسين الوصول, استشر مهندس اللحام حول زاوية الشعلة البديلة المقبولة, أو ضع علامة على المفصل للحام اليدوي. لا يقوم النظام بتخطي المفاصل بصمت أو اللحام بزاوية غير مقبولة دون إشعار.
هل يقوم النظام بإعادة التخطيط إذا تحرك الجزء أثناء اللحام?
يتم إنشاء المسح المسبق للحام والمسار من موضع الجزء في وقت المسح. إذا تحرك الجزء بشكل ملحوظ أثناء اللحام – على سبيل المثال, إذا تم إطلاق المشبك تحت التمدد الحراري - يكتشف نظام تتبع قوس اللحام انحراف التماس ويصحح موضع الشعلة ضمن نطاق التعويض الخاص به (عادة ±3 إلى 5 ملم الانحراف الجانبي). إذا تجاوز الانحراف نطاق تتبع القوس, يقوم النظام بإنشاء تنبيه وإيقاف مؤقت. بالنسبة لمعظم إنتاج الفولاذ الهيكلي مع التركيبات المناسبة, يعالج تتبع قوس اللحام الانجراف الموضعي الذي يحدث أثناء دورة اللحام العادية دون الحاجة إلى إعادة التخطيط.
كم من الوقت تستغرق عملية التخطيط لحام هيكلي معقد?
لحام الفولاذ الهيكلي النموذجي مع 10 ل 20 المفاصل - مجموعة قوس الشعاع, قسم الإطار المتصلب, أو عمود مربع صغير - تستغرق دورة التخطيط المستقل الكاملة 45 ل 90 ثواني من اكتمال المسح إلى البرنامج القابل للتنفيذ. لعمليات اللحام المعقدة مع 40 ل 80 يستغرق التخطيط المفاصل - مثل جسم خزان المحولات 3 ل 6 دقائق. يضيف التحقق الرقمي المزدوج 1 ل 3 دقائق من وقت مراجعة المشغل. إجمالي الوقت المنقضي من التحميل الجزئي إلى القوس الأول أقل من ذلك 10 دقائق للغالبية العظمى من سيناريوهات إنتاج الفولاذ الهيكلي.
هل يمكن للنظام التعلم من اللحامات السابقة لتحسين المسارات المستقبلية?
تستخدم أنظمة الإنتاج الحالية مكتبات جدول اللحام المعتمدة وتخطيط المسار القائم على الفيزياء بدلاً من التعلم الآلي — لأنه موجود في تطبيقات اللحام الهيكلي المعتمدة, إن إمكانية التتبع والقدرة على التنبؤ بالتخطيط القائم على الفيزياء مطلوبة لتأهيل إجراءات اللحام. يقوم النظام بتجميع البيانات: تسجل سجلات اللحام معلمات القوس الفعلية, تنبيهات الانحراف, ونتائج الجودة لكل مشترك, والتي يستخدمها مهندسو اللحام لتحسين مكتبة جدول اللحام بمرور الوقت. هذه عملية تحسين هندسية منظمة, ليس التعلم المستقل بمعنى الذكاء الاصطناعي.
الخطوات التالية
إذا أوضحت هذه المقالة ما يعنيه تخطيط المسار المستقل في الممارسة العملية, تعتمد الخطوة المنطقية التالية على موقعك في تقييمك:
- إذا كنت تريد فهم خطوات المسح والنمذجة العكسية التي تغذي تخطيط المسار, يقرأ مدونة 04: 3شرح تتبع التماس بالليزر D Vision و مدونة 05: تقنية المسح إلى اللحام.
- إذا كنت تريد أن ترى كيف ينطبق تخطيط المسار على تطبيق محدد من الفولاذ الهيكلي - كبير, أجزاء غير متكررة - اقرأ مدونة 06: أتمتة لحام خزان المحولات.
- إذا كنت على استعداد لتقييم ما إذا كان النظام بأكمله — المسح الضوئي, النمذجة العكسية, التخطيط المستقل, واللحام المتكيف مع الفجوات - يوفر عائد الاستثمار الذي تتطلبه حالة عملك, قراءة المدونة 08: عائد الاستثمار لخلية اللحام الروبوتية غير المبرمجة: أرقام حقيقية من تطبيقات الفولاذ الإنشائي.
- إذا كان لديك جزء محدد من الفولاذ الهيكلي وترغب في رؤية تخطيط المسار المستقل، فسيتم إنشاء مسار لحام له, أرسل لنا الرسم أو النموذج ثلاثي الأبعاد. سنقوم بتشغيل دورة التخطيط الكاملة ونعيد معاينة المسار, تقدير وقت الدورة, وفيديو التحقق الرقمي المزدوج.
| تحدث إلى مهندسي أتمتة اللحام لدينا أرسل لنا رسم الجزء الخاص بك أو قم بوصف تحدي الإنتاج الخاص بك. سنوضح لك كيفية عمل تخطيط المسار المستقل على الأجزاء الفولاذية الهيكلية الفعلية لديك - دون الحاجة إلى أي التزام. ✉ Contact Us Now → Calculate My ROI First ✓ No commitment required ✓ Response within 24 hours ✓ Free cycle time estimate |
عن المؤلف
خبرة & أوراق اعتماد
متخصص في تكامل نظام اللحام الآلي مع 12+ سنوات من الخبرة المباشرة في المشروع تركز على اختيار Robot Positioner وتكامله. وقد قدمت الاستشارات ل 300+ المصانع في جميع أنحاء أمريكا الشمالية, أوروبا, وآسيا.
خلفية الشركة: 26+ سنوات من هندسة أتمتة اللحام, 40+ براءات الاختراع النشطة, 1,500+ المشاريع المنجزة على مستوى العالم, تقريبًا 70% التي تنطوي على تكامل Robot Positioner.
الشهادات
- ايزو 9001: 2015 (جيجابايت/ت 19001-2016) — نظام إدارة الجودة
- GJB 9001C-2017 — نظام إدارة جودة المعدات العسكرية/الأسلحة
- الاتحاد الأوروبي CE - توجيه الآلات 2006/42/EC (شهادة. لا. م.2026.206.C134866)
- مؤسسة التكنولوجيا الفائقة - شهادة. لا. GR202341000595 (صدر في نوفمبر. 2023)
آخر تحديث: يونيو 2026
المشاركات ذات الصلة
1G إلى 6G بدون رافعة: كيف يقوم محدد الموضع بتحويل اللحامات العلوية إلى لحامات ذات موضع مسطح
خلية لحام روبوتية بدون برمجة: موجهة بالرؤية, لا تعليم قلادة
كيفية اختيار نظام اللحام الآلي بالليزر المناسب لمصنعك
الرأس و Tailstock مقابل. النوع L مقابل. محدد موضع الروبوت من النوع U: كيفية الاختيار حسب شكل قطعة العمل
تشريح خلية اللحام الروبوتية: المكونات الأساسية & دليل الاختيار (2026)