カスタムロボットワークステーションおよびレーザーシステムメーカー



ロボット溶接機の自律的な軌道計画:生産ラインにとってそれが何を意味するか
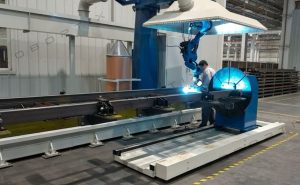
毎 ロボット溶接セル 軌道 - 一連の位置を持つ, 角度, ロボットにいつどこに移動するかを正確に伝えるタイミング. 従来のセル内, 人間が手動でその軌道を作成します: ティーチペンダントを持ったプログラマー, 2 ~ 8 時間をかけて、すべての新しい部品のすべての関節のすべての点にロボット アームをガイドします。. 軌道計画は最も時間がかかります, 最もスキルに依存する, ロボット溶接ワークフロー全体の中で最も制限のあるステップ.
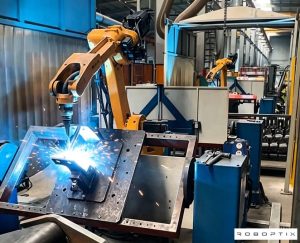
自律的な軌道計画により、そのステップから人間が不要になります. システムは、3D スキャン データまたはデジタル モデルから派生した独自の溶接パスを計画します。, 接合品質の最適化, ジオメトリにアクセスする, そして歪みコントロール, 単一のアークが開く前に衝突安全性を検証. プログラマは別のタスクに再割り当てされません. プログラマーはプロセスの一部ではなくなりました.
ロボット溶接セルにおける軌道計画とは何ですか?
軌道計画は溶接線に沿って線を引くだけではありません. 溶接軌道は、いくつかの競合する制約を同時に満たす必要があります。:
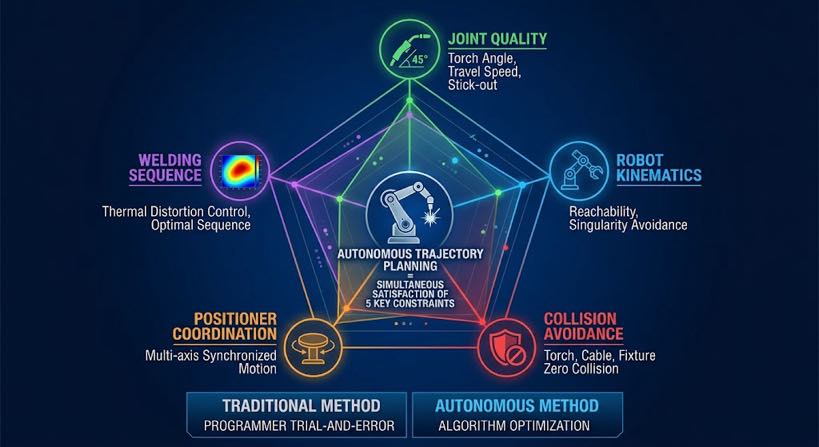
- 接合品質: トーチ角度, 移動角, およびスタンドオフ距離は、ジョイントのタイプと位置に対して許容可能な溶接ビード形状を生成する範囲内に収まる必要があります。
- ロボットの運動学: 計画された位置は、特異点なしにロボットが到達可能でなければなりません。ロボットが自由度を失い、動きが予測不能になる構成です。
- 衝突回避: トーチ, ロボットアーム, ケーブルパッケージはワークピースに接触してはなりません, 治具, またはパスに沿った任意の点のポジショナ
- ポジショナー調整: ジョイント間でパーツを回転する必要がある場合, ポジショナの動作は計画され、ロボットの動作と同期する必要があります
- 溶接シーケンス: ジョイントが溶接される順序は熱歪みの蓄積に影響します。軌道計画者はシーケンスを作成するときに歪みを考慮する必要があります。
従来のロボット溶接セル内, 人間のプログラマは 5 つの制約をすべて同時に満たす, ティーチペンダントで試行錯誤. 自律的な軌道計画を備えたセル内, ソフトウェア システムがそれをより速く実行します, より一貫して, プログラマーを常駐させる必要もありません.
手動軌道計画と自律軌道計画
2 つのアプローチの違いは速度だけではありません. これは、システムが何を認識しているのか、またそれをいつ認識しているのかという根本的な変化です。.
| 寸法 | マニュアル (ティーチペンダント) | 自律型 (ビジョンガイド付き) |
| 関節位置のソース | ジョイントがどこにあるかに関するプログラマーの記憶 | 3実際の部品の D スキャン — 測定, 想定されていない |
| 部品バリエーションの取り扱い | 固定パス - 部分が逸脱すると失敗します | スキャンごとにパスが生成される - 各部分に自動的に適応します |
| 新しい部品番号あたりの時間 | 2– 8時間の指導時間 | < 5 分スキャン + 自動生成 |
| プログラマーのスキルが必要 | ロボット認定プログラマー, $60K–120,000ドル/年 | セル演算子, 2-週のトレーニング |
| 衝突チェック | 手動 — プログラマーが衝突を監視する | デジタル ツイン シミュレーション — アークが開く前にすべての位置をチェック |
| 溶接シーケンスの最適化 | 経験に依存 - プログラマーによって異なります | 制約ベースのアルゴリズム - 一貫性のある, 再現可能な出力 |
| 歪み制御 | ヒューリスティック — プログラマーの知識に依存します | 系統的 — シーケンス プランナーが溶接部全体の入熱のバランスをとります |
| 新たな構成のリスク | 最初の部分のクラッシュのリスク — プログラマーが介入する必要がある | クラッシュリスクゼロ – デジタルツインは実行前に検証します |
| パーツミックスの拡張性 | 劣化 — 部品が増える = プログラマーの時間が増える | 自由に拡大縮小可能 - 各パーツを新たにスキャン, プログラムの蓄積なし |
最後の行は生産計画にとって最も重要です. 従来のロボット セルでは、部品の組み合わせが増えるにつれてプログラミングの負債が蓄積します。アクティブな部品番号が増えると、維持するプログラムが増えることになります。, 設計変更時の再プログラミングの増加, 回復できないプログラマーの時間の増加. 自律的な軌道計画を行うセルにはプログラム ライブラリがありません. すべての部品はスキャンから新たに計画されます. 部品構成が増加してもオーバーヘッドは増加しない.
自律的な軌道計画の仕組み — システムの内部
計画プロセスは、継ぎ目抽出ステップとロボット実行ステップの間に行われます。. これは、以下で順番に実行される 4 つの計算ステージで構成されます。 60 ほとんどの構造用鋼の溶接では数秒.
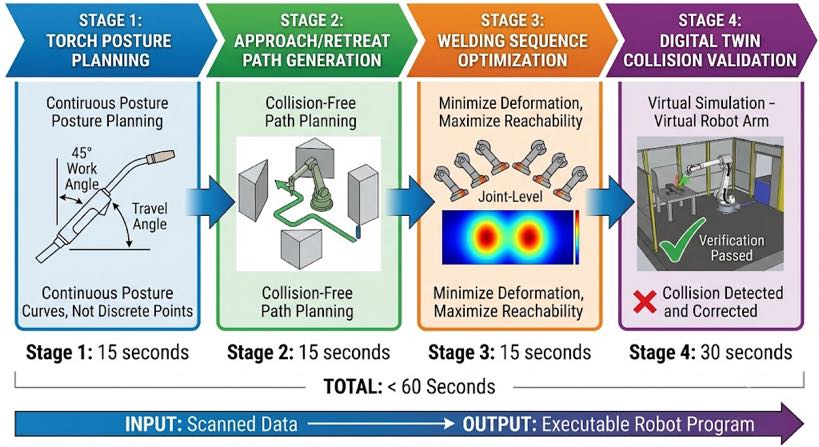
ステージ 1: 聖火オリエンテーションの計画
特定された溶接継手ごとに, プランナーはジョイントタイプに基づいて最適なトーチの作業角度と移動角度を計算します。, 溶接位置, 素材の厚さと. これらは固定値ではなく、ジョイントが湾曲したり角度が変化したりすると、ジョイントの長さに応じて変化します。. プランナーは連続的なトーチ方向プロファイルを生成します, 一連の離散的なウェイポイントではない.
構造用鋼のすみ肉溶接用, 標準の作業角度は 45 関節の二等分線までの角度、許容差 ±5 度. 突合せ溶接用, トーチは関節面に対して垂直です. アクセスが制限された T ジョイント用, プランナーは、幾何学的制約を考慮して達成可能な最大作業角度を計算し、それがそのジョイント クラスの許容範囲内にあるかどうかを確認します。つまり、信頼性の高い溶接をするにはアクセスが制限されすぎているジョイントにフラグを立てます。.
ステージ 2: アプローチおよびリトラクト経路の生成
トーチは、部品に衝突することなく、明確な位置から開始して接合部に接近し、溶接終了後に明確な位置に後退する必要があります。, 治具, または他の構造物. 単純なオープンジョイントの場合, アプローチとリトラクトの経路は単純です. 変圧器タンク用, ボックス列, または混雑した形状の構造フレーム, アプローチパスは冷却フィンの周りを移動する必要があります, 肋骨を強化する, およびその他の障害物.
プランナーは 3D スキャン ジオメトリを使用して各関節の周囲のワークスペースをモデル化し、動作計画アルゴリズムを使用して衝突のないアプローチとリトラクト パスを計算します。. 計画されたパスは、Stage で検証するためにデジタル ツイン モデルに追加されます。 4.
ステージ 3: 溶接シーケンスの最適化
個々の関節の軌道が計画されている, シーケンス プランナーは、それらを実行する最適な順序を決定します。. これは複数の目的を持つ最適化問題です:
- 歪みを最小限に抑える: 交互の溶接方向, 溶接部全体で対称的に入熱のバランスをとる
- アクセスを維持する: 隣接する溶接が完了するとアクセスできなくなる溶接継手, 隣接する溶接が行われる前に
- ロボットの移動時間を最小限に抑える: 歪みとアクセス制限が許す限り、物理的近接性によってジョイントをグループ化します。
- ポジショナーの回転を調整する: 最適な溶接位置を維持しながら回転数を最小限に抑えるために、ジョイント グループ間で部品の再配置を計画します。
構造用鋼の溶接の場合 15 に 30 関節, シーケンス プランナーは、何千もの順序付けの候補を評価し、4 つの目的すべてを同時に最もよく満たすものを選択します。. 出力は単なるジョイントのリストではなく、完全な溶接シーケンスです。, ただし、ポジショナーの回転を含む時間指定の計画, パス間の滞留時間, 関節間のロボットの移動経路.
| ほとんどの購入者が認識している以上に順序が重要である理由: 間違った順序で溶接された構造溶接部は、2 メートルのビームに 3 ~ 8 mm の角度歪みを蓄積する可能性があります。これは寸法検査に合格しないほどです。. 最適化された順序で溶接された同じ溶接物が蓄積されます < 1 mm. 溶接パラメータは同一です. 違いは完全にシーケンスにあります. 自律的な計画によりこれを一貫して適切に実現します; 手動プログラミングは、その特定のジョイント構成に関するプログラマーの経験に依存します. |
ステージ 4: デジタルツイン衝突検証
完全な計画シーケンス - アプローチパス, 溶接パス, リトラクトパス, 交通機関の移動, ポジショナーの回転 - 物理的な動きが発生する前に、ワークセルのフルサイズの仮想シミュレーションで実行されます。. デジタルツインは実際の部品の3Dスキャンから構築されます (名目上の CAD モデルではない), したがって、この特定の溶接の実際の形状が反映されます。.
衝突検出は、すべての計画された動作に沿ってすべてのロボット構成をチェックし、部品との干渉をチェックします。, 治具, ポジショナー, およびワークセルエンクロージャ. 衝突が検知された場合, プランナーは問題の経路を修正し、アプローチ角度を調整します, スタンドオフ距離, または通過ルート - 再検証します. このプロセスは、シーケンス全体が衝突チェックに合格するまで繰り返されます。.
オペレータは、実行を確認する前に、タッチスクリーン上の検証済みシミュレーション (完全な溶接シーケンスの時間圧縮ビデオ) を確認します。. 新しい部品構成の初品溶接は、繰り返し生産と同じ信頼性で実行されます。, 衝突リスクはシミュレーションで解決されているため, ロボットの衝突により発見されない.
自律的な軌道計画が生産ラインに与える影響
上記のテクノロジーの説明は役に立ちます, しかし、制作マネージャーの質問はより現実的です: このシステムをインストールした翌日の回線の動作は何が変わりますか? 答えは 5 つの領域に及びます.
1. 新しいパーツの発売時間が数日から数時間に短縮される
従来のロボット溶接セル内, 新しいパーツ構成の立ち上げには以下が含まれます: プログラマーが図面をレビューする, プログラマーがロボットにパスを教える, 初条溶接, 品質チェック, プログラムの改訂, 二条溶接, 承認. 複雑な構造部品の場合、このサイクルには通常 1 ~ 3 日かかります. この時間のほとんどの間、ロボットは生産に使用できません。.
自律的な軌道計画機能を搭載: オペレータがパーツをロードします, スキャンを開始します, システムがパスを生成して検証する, オペレーターがタッチスクリーンで確認する, 初品溶接ラン. 合計の経過時間は 2 ~ 4 時間です, ロボットは同じシフト内で生産に利用できます, オペレーターはロボットプログラミングのスキルを必要としません.
2. 部品構成の増加がオーバーヘッドの問題にならなくなる
従来のセル内の新しい部品番号はすべて、別のプログラムを作成することを意味します, 店, そして維持する. 設計の改訂はプログラムの更新を意味します. フィクスチャの変更はパスの再ティーチングを意味します. のあるお店 40 有効な部品番号と部品ごとに年間 2 回の設計改訂を管理しています 80 プログラムの更新サイクルは毎年、毎回 3 時間です, つまり 240 プログラマーの時間の数時間, またはおおよそ $21,600 で $90 1時間あたり. このコストは部品の組み合わせに応じて直線的に増加します.
自律的な軌道計画機能を搭載, 保守するプログラム ライブラリがありません. 各パーツはスキャンから新たに計画されます. 新しい部品番号の追加のコストは、リピート部品の実行とまったく同じです。: 1回のスキャン, 1 つの自動生成プラン, 1 つのデジタル ツインの検証. ショップが扱っている有効な部品番号の数に関係なく、諸経費は一定です.
3. オペレーターやシフト間で溶接品質の一貫性が向上
手動による軌道計画では、プログラマーの経験によって結果が異なります, 倦怠感, 特定の部分に精通していること. 経験豊富なプログラマーは、若手プログラマーよりも優れた道を計画します. 夜勤は日勤とは異なる結果をもたらす可能性があります. これらのばらつきは溶接品質に現れます - 一貫性のないスロートサイズ, 可変ディストーション, ジョイントごとに異なるアークオン時間.
自律的な軌道計画により、誰がセルを操作しているかに関係なく、同じスキャンデータから同じパスが生成されます。, それは何のシフトですか, またはその日に実行されたパートの数. 溶接品質の一貫性は、個々のプログラマーのスキルの関数ではなく、スキャン品質と溶接スケジュール ライブラリ (両方とも制御された入力) の関数になります。.
4. 新しい構成では初記事のリスクが排除される
従来のロボット溶接セルにおける最もコストのかかる単一イベントは、最初の製品の衝突です。つまり、新しい構成の最初の実行時にロボットが部品と衝突します。, トーチを傷つける, その部分, またはロボット. クラッシュが発生するのは、手動によるパス計画が複雑なジオメトリ上のすべての衝突シナリオを完全に予測できないためです。, そして、プログラマーは、緊急停止に入る準備ができている最初の実行を物理的に監視する必要があります。.
デジタルツイン検証は、物理的な動作の前にシミュレーションで完全なシーケンスを実行することで、最初の記事のクラッシュを排除します. オペレーターは緊急停止時に準備ができていません - シミュレーションを確認します, それを確認します, そして立ち去る. アークが開く前に衝突のリスクが解決されたため、ロボットは監視なしで実行されます。.
5. ポジショナとロボットは協調システムとして動作します
手動でプログラムされたセル内, ロボットの経路とポジショナーの回転は通常、別々に計画され、プログラマーが試行錯誤を通じて調整します。. 多くの場合、結果は保守的な配列になります: ポジショナが完全に回転して停止します, その後、ロボットが溶接を開始します, それなら両方とも止まる, その後、ポジショナーが再び回転します. 関節グループ間でロボットのアイドル時間が蓄積される.
自律的な軌道計画では、ロボットとポジショナーを調整された多軸システムとして扱います。. プランナーはロボットとポジショナーの同時動作を計算します。ロボットがジョイント間を移動する間にポジショナーは回転でき、アイドル時間を最小限に抑え、アークオン時間を最大化します。. ポジショナーを 4 回回転させる必要がある構造溶接の場合, 協調動作により、合計サイクル時間を短縮できます。 15 に 25 連続的な停止と始動の操作と比較したパーセント.
自律的な軌道計画ではできないこと — 正直に言うと
自律的な軌道計画は重要な機能です, そして、それが何をするのか、何を置き換えないのかを正確に把握する価値があります。.
| 置き換えます | 代わりにはなりません |
| パス生成のためのペンダントプログラミングを教える | 溶接パラメータ開発のための溶接エンジニアの専門知識 |
| 手動による衝突チェックと衝突リスク管理 | 異常なスキャン結果または部品の欠陥を示すオペレーターの判断 |
| プログラマは新しい部品の発売にかかる時間 | 完成した溶接を検証する品質検査官の役割 |
| プログラマーの経験から得たヒューリスティックな歪み制御 | 治具の設計と部品の位置決めに関する専門知識 |
| 手動溶接シーケンス計画 | 新しい材料または接合の資格に関する冶金学の知識 |
溶接エンジニアは引き続き不可欠です. 溶接スケジュール ライブラリ — 各ジョイント タイプの検証済みパラメータのデータベース, 材料, と厚さの組み合わせ - 溶接冶金を理解し、認定テストを実行するための設備を備えた人が組み立てる必要があります。. 自律的な軌道計画によって削除されるのは、これまでロボット オペレーターの時間のほとんどを費やしていたステップです: エンジニアのパラメータ指定とロボットの実行の間に行われる手動パスティーチング.
よくある質問
自律的な軌道計画はオフライン プログラミングとどう違うのですか?
オフラインプログラミング (PLO) シミュレーション ソフトウェアで CAD モデルからロボット パスを生成します, 次に、それらをロボット コントローラーにアップロードします。ティーチ ペンダントの時間は短縮されますが、それでもプログラマーが必要です。. 自律的な軌道計画により、実際にスキャンされた部品形状からパスを生成します, プログラマーの介入も CAD モデルも必要ありません. 実際の部品が CAD モデルから逸脱すると、OLP は引き続き失敗します。; 自律計画は実部から計画するため、実部に適応します。. 見る ブログ 03 3 つのアプローチすべての詳細な比較については、.
軌道プランナーがジョイントの有効なパスを見つけられない場合に何が起こるか?
プランナーがトーチ角度要件を満たす衝突のないパスを生成できない場合 — たとえば, 構造部材間の非常に狭い場所にある接合部 - その接合部に「手動レビューが必要」というフラグを立てます’ シーケンスが実行される前に、タッチスクリーン上でオペレーターに問題を提示します。. オペレータは部品の固定具を調整してアクセスを改善できます。, 許容可能な代替トーチ角度について溶接エンジニアに相談してください。, または手動溶接用にジョイントにマークを付けます. システムは、警告なしにジョイントをスキップしたり、許容できない角度で溶接したりすることはありません。.
溶接中に部品が移動した場合、システムは再計画しますか??
溶接前のスキャンと軌跡はスキャン時の部品の位置から生成されます. 溶接中に部品が大きくずれた場合 — たとえば、, 熱膨張によりクランプが解放されると、溶接内アーク追跡システムがシームのずれを検出し、補正範囲内でトーチの位置を補正します。 (通常±3~ 5 mm横ずれ). 偏差がアークトラッキング範囲を超えた場合, システムはアラートを生成して一時停止します. 適切な治具を備えたほとんどの構造用鋼の生産に対応, 溶接内アーク追跡は、再計画を必要とせずに、通常の溶接サイクル中に発生する位置ドリフトを処理します。.
複雑な構造溶接の計画プロセスにはどのくらい時間がかかりますか?
典型的な構造用鋼の溶接の場合、 10 に 20 ジョイント - 梁ブラケット アセンブリ, 強化されたフレームセクション, または小さなボックスの列 — 完全な自律計画サイクルには時間がかかります 45 に 90 スキャン完了からプログラムが実行されるまでの秒数. 複雑な溶接の場合 40 に 80 変圧器タンク本体などの接合部の計画が必要 3 に 6 分. デジタルツイン検証により追加されるのは、 1 に 3 オペレーターのレビュー時間(分). 部品の負荷から最初のアークまでの合計経過時間が以下です 10 構造用鋼の生産シナリオの大部分で数分.
システムは以前の溶接から学習して将来のパスを改善できるか?
現在の生産システムでは、機械学習ではなく、検証済みの溶接スケジュール ライブラリと物理ベースのパス プランニングを使用しています。これは、認定された構造溶接アプリケーションで使用されているためです。, 溶接手順の認定には、物理学に基づいた計画のトレーサビリティと予測可能性が必要です. システムはデータを蓄積します: 溶接ログは実際のアークパラメータを記録します, 逸脱アラート, 関節ごとの質の高い成果, 溶接エンジニアが時間をかけて溶接スケジュール ライブラリを改良するために使用するもの. これは構造化されたエンジニアリング改善プロセスです, AIの意味での自律学習ではない.
次のステップ
この記事が自律的な軌道計画が実際に何を意味するのかを明らかにした場合, 論理的な次のステップは、評価のどの位置にいるかによって異なります:
- 軌道計画に役立つスキャンとリバース モデリングの手順を理解したい場合, 読む ブログ 04: 3D Vision レーザー シーム トラッキングの説明 そして ブログ 05: スキャン・ツー・ウェルド技術.
- 軌道計画が特定の構造用鋼の用途にどのように適用されるかを確認したい場合 - 大, 非反復部分 - 読み取り ブログ 06: 変圧器タンク溶接の自動化.
- 完全なシステムかどうかを評価する準備ができている場合 - スキャン, リバースモデリング, 自律的な計画, ギャップ適応溶接 - ビジネスケースに必要な ROI を実現します, ブログを読む 08: プログラミング不要のロボット溶接セルの ROI: 形鋼用途の実数.
- 特定の構造用鋼部品があり、その溶接パスを生成する自律的な軌道計画を確認したい場合, 図面または3Dモデルをお送りください. 完全な計画サイクルを実行し、パスのプレビューを返します。, サイクルタイムの見積もり, およびデジタルツイン検証ビデオ.
| 当社の溶接自動化エンジニアにご相談ください 部品の図面をお送りいただくか、製造上の課題について説明してください. 自律的な軌道計画が実際の構造用鋼部品でどのように機能するかを示します - コミットメントは必要ありません. ✉ Contact Us Now → Calculate My ROI First ✓ No commitment required ✓ Response within 24 hours ✓ Free cycle time estimate |
著者について
経験 & 資格
ロボット溶接システム統合スペシャリスト 12+ ロボットポジショナーの選択と統合に重点を置いた直接プロジェクトの長年の経験. にコンサルティングを提供してきました 300+ 北米各地の工場, ヨーロッパ, そしてアジア.
会社背景: 26+ 長年にわたる溶接自動化エンジニアリング, 40+ 有効な特許, 1,500+ 世界中で完了したプロジェクト, 約 70% ロボットポジショナーの統合を含む.
認証
- ISO 9001: 2015 (ギガバイト/トン 19001-2016) — 品質管理システム
- GJB 9001C-2017 — 軍事/武器装備品の品質管理システム
- EU CE — 機械指令 2006/42/EC (証明書. いいえ. M.2026.206.C134866)
- ハイテク企業 — 認定. いいえ. GR202341000595 (11月発行. 2023)
最終更新日: ジュン 2026