


Производител на работни станции за роботи и лазерни системи по поръчка



Пълното ръководство за начинаещи за позициониращи роботи: Всичко, което трябва да знаете
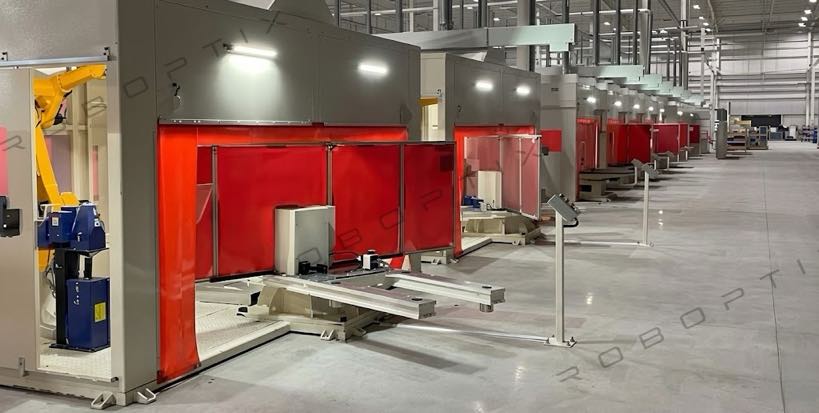
Ръководство на обикновен език за позициониращите роботи — не се изисква предистория
Ако тепърва започвате да изследвате автоматизацията на заваряването, вероятно сте срещали термина „Робот позиционер“.’ без да сте напълно сигурни какво е то, как работи, или как се свързва със заваръчния робот. Това ръководство е написано специално за вас.
Независимо дали сте собственик на фабрика и оценявате първата си инвестиция в автоматизация, инженер по закупуване, отговарящ за избора на оборудване, или нов технически специалист в тази област, до края на тази статия ще разберете:
- Какво представлява роботът позиционер и какви проблеми решава
- Как работи и какви са основните му функции
- Основните налични видове и как се различават
- Реалната оперативна стойност, която доставя на фабрика
- Основните спецификации, които трябва да разберете преди покупка — и най-честите грешки при избора
Няма да се натрупваме с технически жаргон. Всяка концепция е обяснена с термини, които можете да разберете веднага. Ако имате допълнителни въпроси относно конкретен продукт след прочитане, има връзка за безплатна консултация в края.
Какво е позициониращ робот?
Определението от едно изречение
Робот позиционер е серво задвижвано устройство за прецизно въртене, което автоматично настройва пространствената ориентация на детайла по време на заваряване или сглобяване, така че роботът за заваряване винаги да има достъп до всяко съединение под оптимален ъгъл.
Ако това все още звучи абстрактно, ето един прост начин да помислите за това:
| Ежедневна аналогия: Представете си да готвите месо на скара - непрекъснато въртите шиша, така че всяка страна да се нагрява равномерно. Робот позиционер прави абсолютно същото: непрекъснато се върти и накланя детайла, така че заваръчната горелка винаги е обърната към най-лесната за заваряване страна, вместо да кара робота да достига до неудобни ъгли. |
Как позициониращият робот се свързва със заваръчния робот
Често срещан първи въпрос е: роботът за заваряване с шест оси вече е изключително гъвкав — защо ще ви трябва още едно оборудване?
Отговорът е, че гъвкавостта на робота решава въпроса къде отива факлата. Роботът за позициониране решава въпроса как е ориентиран детайлът. Имат различни професии, и комбинирането им е това, което отключва пълния потенциал за ефективност на роботизирана заваръчна клетка.
| Измерение | Робот за заваряване | Позиции на роботи |
| Основна роля | Контролира пътя на горелката и параметрите на заваряване | Контролира пространствената ориентация на детайла |
| Какво се движи | Факлата | Заготовката |
| Проблемът се решава | Точност на пътя на заваръчния шев | Положение на заваръчния шев (плосък / вертикален / режийни) |
| Използва се самостоятелно | да, но ефективността е ограничена | Обикновено се свързва със заваръчен робот |
| Използвани заедно | ✅ Координиран контрол на осите — максимална ефективност и качество | ✅ Детайлът винаги е в оптимално положение за заваряване |
Когато двамата работят заедно в координирано управление на осите режим, роботът за позициониране върти детайла, докато заваръчният робот едновременно регулира позицията на горелката - двете оси се движат в синхрон в реално време, без прекъсване на дъгата. Основното предимство на този режим: роботът винаги заварява в плоска или хоризонтална позиция - позицията, в която физиката прави най-лесно постигането на висококачествена заварка.
Как работи позициониращият робот: 3 Основни движения
Разбирането на позициониращия робот се свежда до три основни движения:
Движение 1: Въртене — Завъртане на детайла
Непрекъснато въртене около основната ос, с типичен диапазон от неограничено завъртане на ±360°. Това се използва най-често за цилиндрични или удължени детайли — корпуси на съдове под налягане, компоненти на вала, кръгли фланци. Детайлът се върти, докато горелката заема фиксирана позиция и заварява непрекъснато. Това е т.нар „заготовката се движи, факла остава’ режим, което увеличава времето за включване на дъгата от средното за ръчно заваряване 35% към 85% или по-висока.
Движение 2: Обръщане / Наклон — Промяна на ориентацията на детайла
Въртене около хоризонтална или наклонена ос, обикновено ±90° до ±135°, за привеждане на различни заварени повърхности в горна или хоризонтална позиция. За многостранни детайли като квадратни рамки или корпуси на оборудване, функцията за обръщане означава, че всяка заваръчна повърхност може да бъде представена на горелката в плоска позиция за заваряване, напълно елиминирайки вертикалното и горното заваряване.
Движение 3: Прецизно позициониране — Заключване и задържане
Движенията на въртене и обръщане се задвижват серво чрез прецизни скоростни кутии, постигане на позиционна повторяемост на ±0,03 mm до ±0,075 mm в зависимост от модела. Системата се заключва автоматично след достигане на целевата позиция, гарантирайки, че всеки път, когато заваръчният робот запали дъга, детайлът е в повторяем, проследима позиция — елиминиране на изместването на заваръчния шев от позиционната вариация.
| Ключова концепция: Скоростта и ъгълът на въртене на позиционера на робота са напълно синхронизирани с движението на заваръчния робот чрез обмен на позиционни сигнали в реално време между контролерите. Това означава, че не е необходимо дъгата да спира по време на повторно позициониране — детайлът се движи, заваряването продължава, и ефективността на производството се увеличава значително. |
Видове роботи позиционери: Общ преглед на обикновен език
Робот позиционерите се предлагат в пет структурни категории, всяка подходяща за различни форми на детайла, тежести, и изисквания за процеса на заваряване. Ето ясно въведение към всеки тип — ако все още не сте сигурни от кой имате нужда, прочетете всичките пет и след това вижте ръководството за избор в края.
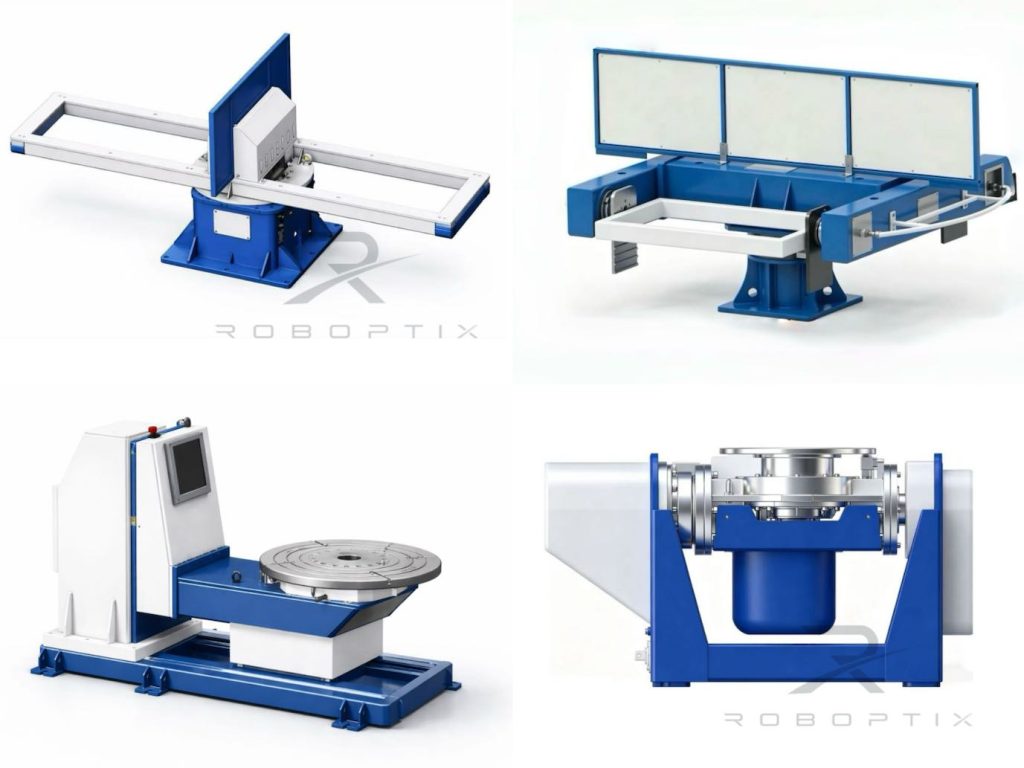
| Позиционер на робота с глава и задна стойка | B серия| 500–5 000 кг |
| Заготовката се поддържа от двата края: единия край от серво задвижвана глава, другият чрез пасивна задна стойка. Заготовката е монтирана между тях като грил и се върти свободно по основната си ос, докато заваръчният робот заварява по дължината на детайла. Най-подходящ за дълго, тръбен, или аксиално симетрични детайли. За периферни заварки (пръстени шевове, надлъжни шевове), тази конфигурация позволява непрекъснат контакт с дъгата, докато детайлът се върти — най-високото време за включване на дъгата от всеки тип позициониращ робот.Типични приложения: Корпуси на съдове под налягане, големи компоненти на вала, секции от кули на вятърни турбини, оръжия за инженерни машини, тръбни възли| Полезен товар: 500–5 000 кг (MRK-B001 / B002 / B004) |
| H-тип серво ротационна маса | Серия H| 300–2 000 кг |
| Хоризонтално монтирана кръгла маса, която се върти около вертикална ос. Заготовката е фиксирана към повърхността на масата, и масата се върти, за да доведе детайла до правилния ъгъл на заваряване. Проста структура, интуитивна работа — най-лесният тип робот позиционер, с който да започнете. Много подходящ за дисковидни, пръстеновидна, или равнинни детайли, и към възли, изискващи индексирано позициониране след сглобяване. Стандартните диаметри на масата варират от 600 мм до 2,500 мм, покриващ широк диапазон от леки до тежки детайли.Типични приложения: Заваряване на фланци, кръгли рамки, корпуси на мотори, Заваряване на тавата на EV батерията| Полезен товар: 300–2 000 кг (MRK-H001–H005) |
| Двуосен робот позиционер L-тип | Серия L| 300–1 500 кг |
| Г-образна рамка с две независими серво оси: хоризонтална ос на въртене (инструментална ос) и вертикална обръщаща ос. Заготовката може първо да се завърти до правилната ориентация по хоризонталната ос, след това се накланя до оптималния ъгъл от оста на обръщане — двуосна координация за по-гъвкав контрол на позицията на детайла. Подходящ за средно големи детайли, които изискват заваряване от различни посоки, и обикновено се използва в комбинирани станции за заваряване и сглобяване, за да се елиминира времето за смяна на приспособлението.Типични приложения: Рамки за батерии за EV, рамки за мотоциклети, алуминиеви заварки, корпуси за средно оборудване| Полезен товар: 300–1 500 кг (MRK-L001 / L002) |
| Двуосен робот-позиционер U-тип | Серия U| 300–1000 кг |
| Дизайн на U-образна рамка с обръщаща ос J1 (±90°) и J2 ос на въртене (±200°). Двете оси работят в координирано движение, за да наклонят която и да е лицева страна на детайла до нагоре плоска позиция за заваряване. Компактен отпечатък, висока повторяемост (до ±0,05 mm), и е много подходящ за заваръчни клетки с ограничено пространство. Най-високото ниво на интеграция на автоматизация сред базовите двуосни робот позиционери, особено подходящ за партидно производство на многостранно заварени компоненти.Типични приложения: Автомобилни структурни скоби, рамки на арматурното табло, стандартни конфигурации на роботизирани клетки за заваряване| Полезен товар: 300–1000 кг (MRK-U001 / U002) |
| Триосов серво робот позиционер | Серия B008–B012| 300–2 000 кг |
| Три координирани серво оси: ос на въртене, инструментална ос (въртене), и люлка с голям диаметър. Тази конфигурация обработва най-геометрично сложните детайли. Без значение колко заварени повърхности има даден компонент или колко широко са разпределени шевовете, триосната координация довежда всяка една до плоска позиция последователно без никакво ръчно преориентиране. Окончателното решение за сложни тежки заварки, най-широко използвани в строителните машини, оборудване за вятърна енергия, и производство на тежка структурна стомана.Типични приложения: Рамена на стрелата на багера, въртящи се пръстени на кран, рамки на гондолите на вятърни турбини, многостранни тежки структурни заварки| Полезен товар: 300–2 000 кг (MRK-B008–B012) |
Каква стойност доставя позициониращият робот на фабрика?
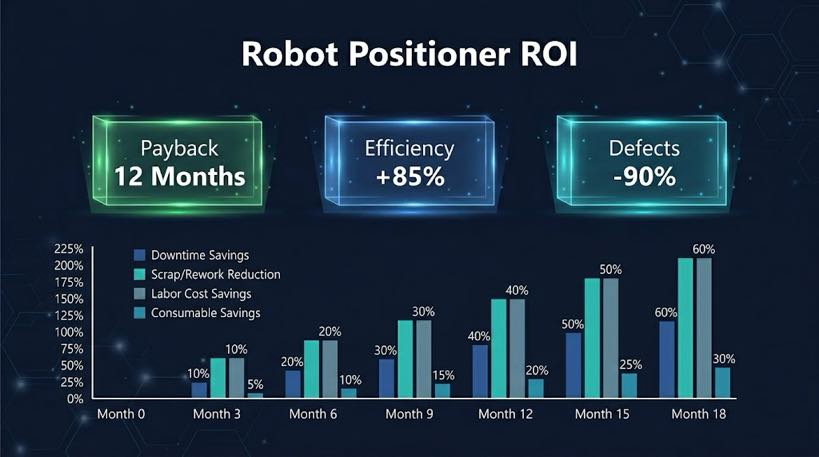
Най-честият въпрос от собствениците на фабрики, обмислящи робот позиционер, е ясен: заслужава ли си тази инвестиция? Следното разбива отговора в четири измерения, всички подкрепени от реални данни.
1. Ефективност: 50–100% увеличение на капацитета
При ръчни заваръчни операции, процентът на действително изразходваните работни часове за заваряване (време за включване на дъгата) средни стойности просто 35%. Останалото се изразходва от препозиционирането на детайла, повдигане с кран, и чакане. След интегриране на Robot Positioner:
- Време за повторно позициониране на детайла: от 15–25 минути на събитие → 5–10 секунди
- Време за включване на дъгата: от 35% → 78–88%
- Изход за една станция: еквивалентно на 2–3 станции за ръчно заваряване
| Данни за проекта: От другата страна на нашия 1,500+ завършени инсталации, фабриките отчитат увеличение на средния производствен капацитет от 50–100% със същия брой служители. При операции по заваряване на големи детайли, някои инсталации надвишават 130% увеличаване на капацитета. |
2. качество: 40–88% намаляване на процента на дефектите
Основната причина за подобряване на качеството е проста: всяка заварка се завършва в плоско или хоризонтално положение а не компрометирани в над главата или вертикални позиции. В плоско положение, гравитация, защитен газ, и силата на дъгата работят заедно — физиката на самата позиция гарантира качеството на заваръчния шев.
- Честота на порьозност: средно намаление на 80%
- Подрязване / недопълване: средно намаление на 90%
- Общ процент на дефекти: средно намаление от 40–60%, пиковите резултати превишават 85%
- Степен на преминаване при проверка при първо преминаване: от типичните 65–75% → 95%+
3. Безопасност: 80–90% Намаляване на инцидентите при работа с детайли
Ръчното препозициониране на големи детайли е сред най-опасните операции в заваръчния цех — мостови кранове, прашки, люлеещи се товари. Всяко събитие на препозициониране е дискретно излагане на безопасност.
- След инсталиране на Robot Positioner, Въртенето на детайла се управлява от серво мотори без ръчна намеса
- Инциденти при работа с детайли (включително леки наранявания) намаление с 80–90%
- Работниците преминават от роли на физически труд към роли на наблюдение на оборудването, със значително по-нисък процент на трудови злополуки
- Процентът на преминаване на одита на безопасност се подобрява; работници’ премиите за компенсации намаляват в много случаи
4. цена: 8–16 месеца период на изплащане
Икономиите на разходи от робот-позиционер идват от множество подредени източници:
| Източник за спестяване на разходи | Типично спестяване |
| Намален труд за преработка и ремонт | Годишни спестявания от $30 000 до $150 000 (зависи от първоначалния процент на дефекти) |
| Намалени разходи за извънреден труд | Средните часове извънреден труд са намалени с 60% |
| Долни работници’ обезщетения и застраховки | Премиите намаляват с намаляването на инцидентите при обработка |
| Удължени продуктивни кариери за квалифицирани заварчици | Намалени скрити разходи за ранно пенсиониране поради трудова злополука |
| По-ниски разходи за наемане и обучение | 1 Роботът за позициониране замества мощността на 2–3 ръчни заварчици |
| Справка за изплащане: Малки магазини (годишен приход $1M–$5M): инвестиция $45 000–$75 000, изплащане 8– 14 месеца. Средни магазини ($5M–$20 милиона): инвестиция $100 000–$250 000, изплащане 10– 16 месеца. Цифрите са базирани на документирани данни за инсталиране на клиента. |
Какво трябва да знаете, преди да купите
Преди да се свържете с доставчик за оферта, струва си да се изяснят следните ключови спецификации. Разбирането им ще ви помогне да опишете вашите изисквания точно и да избегнете насочването към неподходяща конфигурация.
Обяснени ключови спецификации
1. Номинален полезен товар
Номиналният полезен товар е максималното тегло на детайла, което роботът позиционер може да управлява надеждно, изразено в кг. важно: полезен товар = тегло на детайла + комбинирано тегло на приспособлението — не изчислявайте сами детайла. например, ан 800 kg заготовка с a 150 kg приспособление изисква модел с оценка не по-малка от 950 кг.
Пазарният диапазон започва от 300 кг (лека работа) към 5,000 кг (тежък режим). При избора, позволи а 20% марж над действителното ви максимално натоварване, за да избегнете непрекъсната работа с пълен капацитет, което влошава прецизността и експлоатационния живот.
2. Позиционна повторяемост
Повторяемостта е обхватът на грешката, когато позиционерът на робота се връща в една и съща позиция многократно, изразено в mm. По-висока точност = по-малко число. Практичната гама в настоящите продуктови линии:
- ±0,03 мм: Висока прецизност (B009, B011) — за структурни компоненти със строги изисквания за позицията на заваръчния шев
- ±0,05 мм: Стандартен (H серия, B001/B002, U001) — достатъчен за по-голямата част от индустриалните заваръчни приложения
- ±0,075 мм: икономичност (B004, Обръщаща ос U002, B010) — за тежки детайли, където изискванията за точност са по-ниски
За общо структурно заваряване, ±0,05 mm е напълно достатъчно. Автомобилните прецизни компоненти и тънкостенните алуминиеви приложения гарантират ±0,03 mm.
3. Максимална скорост на въртене
Скоростта на въртене влияе върху това колко бързо позициониращият робот се препозиционира между заваръчните повърхности, изразено в °/s или rpm. По-високите скорости означават по-кратки времена за изчакване за повторно позициониране. Въпреки това: по-високата скорост означава по-голяма ротационна инерция, което поставя по-високи изисквания към дизайна на закрепване и затягане на детайла. За тежки детайли, изберете модели с контролирано ускорение/забавяне (e.g., B001: 45°/s² ускорение/забавяне) за предотвратяване на изместване на детайла по време на високоскоростно повторно позициониране.
4. Стандартен диапазон / Диаметър на масата
Обхват (тип глава и опашка): разстоянието между задвижващата глава и задната част, определяне на максималната дължина на детайла, която системата може да поеме. Общи стандартни обхвати: 2 м, 2.5 м, 3 м, 3.5 м (B001/B002); 3 м, 5 м, 6 м, 8 м (B004 тежък режим).
Диаметър на масата (H-тип / U-тип): ефективният диаметър на носещата повърхност на масата, определяне на максималния външен диаметър на детайла. Уверете се, че максималният диаметър на завъртане на вашия детайл не надвишава допустимия максимум на модела (e.g., H005: максимален диаметър на люлеене 3,000 мм).
5. Режим на управление: Независим контрол срещу. Контрол на координираната ос
| Режим на управление | Описание | Най-подходящ за | Компромиси |
| Независим контрол | Робот позиционер и заваръчен робот работят независимо. Заваряването спира по време на повторно позициониране; препозиционирането спира по време на заваряване. | Прости детайли, ограничен бюджет, едностранно заваряване | ⚪ По-ниска цена, но времето за включване на дъгата не може да бъде максимално увеличено |
| Контрол на координираната ос | Robot Positioner функционира като външна ос на робота. Въртенето и заваряването се извършват едновременно с координация в реално време. | Обиколни шевове, комплексно многостранно заваряване, изисквания за висока ефективност | ✅ Максимално време за включване на дъгата, оптимизирано качество на заваръчния шев — по-високи разходи за интеграция |
За повечето фабрики приоритет е ефективността и качеството, координираното управление на ос е препоръчителната начална точка.
Често срещани грешки при купуване
| Погрешно схващане 1: “По-големият капацитет на полезен товар винаги е по-безопасен — купете най-големия наличен.” |
| Неправилно. Извънгабаритните стойности на полезен товар означават по-тежка машина, по-висока цена, и по-голяма ротационна инерция. Изберете подходящото ниво на полезен товар въз основа на най-тежкия ви детайл плюс теглото на приспособлението, с а 20% марж. Свръхспецифичен бюджет за отпадъци без подобряване на производителността. |
| Погрешно схващане 2: “±0,03 mm точност е единственият безопасен избор.” |
| Не е задължително. ±0,05 mm е напълно достатъчен за по-голямата част от приложенията за заваряване на конструкционни стомани и инженерни машини. Само автомобилни прецизни компоненти, тънкостенен алуминий, и подобни сценарии с висока толерантност изискват ±0,03 mm. Задаването на ненужно висока точност увеличава разходите за покупка и сложността на поддръжката. |
| Погрешно схващане 3: “Роботът за позициониране елиминира нуждата от квалифицирани заварчици.” |
| Непълен. Роботът позиционер е устройство за поддръжка на автоматизация, което работи заедно със заваръчен робот (или заварчици с определена техническа основа). Неговата стойност е да позволи на една и съща работна сила да произвежда по-висока производителност с по-добро качество - не е пълна замяна на експертния опит в заваряването. |
| Погрешно схващане 4: “Всеки позициониращ робот ще бъде съвместим с моя съществуващ робот.” |
| Нуждае се от проверка. Всички основни марки роботи за заваряване (FANUC, ПЛАЧЕ, ABB, Яскава, и т.н.) поддържа координиран контрол на осите, но специфичните интерфейсни протоколи и конфигурации на параметри трябва да бъдат предварително потвърдени с интегратора. Посочете номера на модела на вашия съществуващ робот на етапа на офертата. |
| Погрешно схващане 5: “По-голям обхват / по-голямата маса винаги е по-добра.” |
| Неправилно. Прекомерният обхват намалява твърдостта на контрола на задвижващата система върху детайла, влошаване на позиционната точност. Голямата маса увеличава ненужната ротационна инерция. Изберете спецификацията, която отговаря на вашите най-често срещани размери на детайла, не е най-голямата налична спецификация. |
Все още не съм сигурен откъде да започна?
С поставената основа от това ръководство, логичната следваща стъпка е анализ на детайла. Ние предлагаме безплатна консултация за избор на робот позиционер:
- Кажете ни вашето тегло на детайла, размери, и видове заварени съединения
- Препоръчваме правилния тип позиционер на робота и конфигурация за управление
- Предоставяме предварителна оценка на ROI, за да ви помогнем да оцените инвестицията
- Писмена препоръка, доставена в рамките на 24 часове
► Свържете се с нас за безплатна консултация за избор на робот позиционер
За автора
| опит & пълномощиятаАвторът е специалист по интегриране на роботизирана система за заваряване с 12+ години пряк опит в проекти, фокусиран върху проектиране и внедряване на система за позициониране на роботи и система за заваряване с координирана ос в автомобилното производство, тежки машини, съдове под налягане, и ново енергийно оборудване. Тази статия е написана за начинаещи в областта, превеждане 12 години проектен опит в практически знания, достъпни за всеки. История на компанията: 26+ години инженеринг за автоматизация на заваряване, 40+ активни патенти, 1,500+ завършени проекти в Северна Америка, Европа, и Азия, приблизително 70% от които включват интегриране на Robot Positioner. Един от малкото производители в индустрията, предлагащ пълна продуктова линия H/B/L/U серия Robot Positioner под един производител. Сертификация: ЕС CE сертификация — Системи за позициониране на роботи (Сертификат №: M.2026.206.C134866) Последно прегледано и актуализирано: май 2026 |
СВЪРЗАНИ ПУБЛИКАЦИИ

1G до 6G без кран: Как позиционерът преобразува горните заварки в заварки с плоска позиция

Роботизирана заваръчна клетка срещу традиционна заваръчна линия: Какво всъщност се променя във вашия магазин

Можете ли да се доверите на спецификационния лист? Как да проверите точността на заваръчния позиционер с лазерни тракери и ISO 9283

Луфт, Скованост, и термичен дрейф: Трите скрити характеристики, които определят производителността на заваръчния позиционер
8 Скъпи грешки при внедряването на роботизирана заваръчна клетка (И как да ги избегнем) – 2026 издание
