


Özel Robot İş İstasyonları ve Lazer Sistemleri Üreticisi



Kaynak Pozisyoneri Satın Alma Kontrol Listesi: 6 Doğru bir RFQ için girdiler
Bir arama kutusuna "satılık kaynak pozisyoneri" yazdınız. İşin zor kısmı makine bulmak değil; o aramayı güvenebileceğiniz bir teklife dönüştürmektir. Doğru girişleri atlayan bir RFQ, tarafınızdan bağlantısı kesilmiş bir numara döndürür, senin katın, ve hoşgörün. Bu kontrol listesi, ROBOPTIX'in satın almadan önce koordineli bir spesifikasyon sunması için ihtiyaç duyduğu altı girişi içerir; matematiği gizleyen bir ödeme duvarı yoktur. Tür seçimiyle başlayın; aile karşılaştırması için, altılı aile tablosuna bakın.
Bir Bakışta Altı Giriş
| # | Giriş | Neye karar veriyor |
| 1 | Parça geometrisi & mektup | Hangi pozisyoner ailesi uygundur |
| 2 | Yük, Genel Merkez & devrilme anı | Çerçevenin parçayı tutup tutmadığı |
| 3 | Konumlandırma doğruluğu & tekrarlanabilirlik | Hangi spesifikasyon sınıfı, nasıl doğrulandı |
| 4 | Verim & döngü hedefi | Robot vs anahtar teslimi vs programlamasız |
| 5 | Robot entegrasyonu / dış eksen | Koordineli hareket yolu |
| 6 | Çevre, emniyet & sertifikasyon | ISO 9001, satın almadan önce denetim |
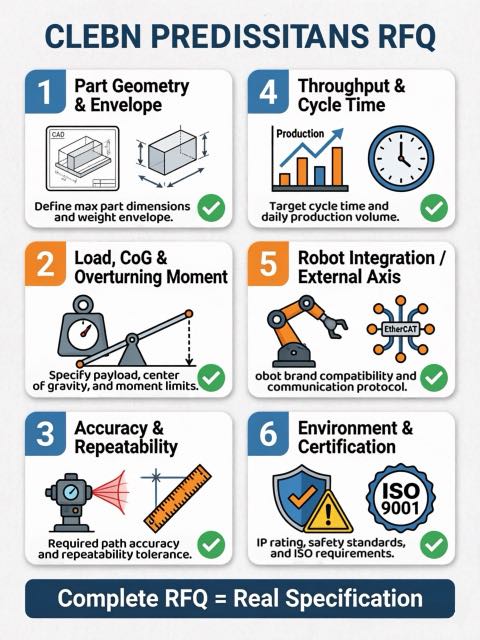
Altı Giriş, Açıklandı
1. Parça Geometrisi & Mektup
Geometri ilk filtredir. Uzun şaftlar ve döner dikişler Mesnetli Punta Konumlandırıcıya uygundur; kirişler, kutular, ve çok yüzlü parçalar L Tipi Kaynak Pozisyonerine uygundur; büyük düzensiz çerçeveler U Tipi Kaynak Pozisyonerine uygundur; karmaşık karışık dikişler Yatay 3 Eksenli Döner Konumlandırıcıya uygundur; ağır plaka Dikey Devirme Konumlandırıcıya uygundur; yuvarlak parçalar Tek Eksenli Döner Konumlandırıcıya uygundur. Bize zarfı verin; maksimum uzunluk, çap, ve salınım—artı kaynak konumları, sadece parça ağırlığı değil. Geometrisi olmayan bir sayı sizi yanlış aileye gönderir.
2. Yük, Ağırlık Merkezi & Devrilme Anı
2 tonluk derecelendirme, 2 tonluk parça anlamına gelmez. Eksantrik yükleme, devrilme anı, ve dönme eylemsizliği, çerçevenin hedeflediğiniz yerde dikişi tutup tutmayacağına karar verir. Yükü belirtin, ağırlık merkezinin dönme ekseninden sapması, ve en kötü durum kaldıracı - daha sonra yapıyı ve sürücüyü boyutlandırırız, sadece katalog numarası değil. Bunu göz ardı ederseniz hücre kaynağın ortasında sürüklenir; Parasını ödediğiniz doğruluk asla parçaya ulaşmıyor.
3. Konumlandırma Doğruluğu & Tekrarlanabilirlik
Kaynağın gerçekte ihtiyaç duyduğu toleransı belirtin, o zaman kanıtlanmasını talep edin; söz verilmedi. ROBOPTIX raporları ISO başına doğruluk AP'si ve tekrarlanabilirlik RP'si oluşturur 9283:1998 senin yükün altında, sıcaklık, ve hız, çünkü koşulsuz bir sayı yarı doğrudur . Bize bağlantı tolerans bandını söyleyin, sevkiyattan önce bunu bir lazer takip cihazıyla doğrulayalım. Boşluk, sertlik, ve termal sürüklenme gizli özelliklerdir gerçek sayıyı broşür talebinden ayırmak.
4. Verim & Döngü Süresi Hedefi
Birim, yapım yoluna parçadan daha fazla karar verir. Stabil, Sayısı yüksek aileler anahtar teslimi bir Kaynak Robotu Hücresi veya Programlamasız Robotik Kaynak Hücresi; sık sık yapılan değişiklikler vizyon rehberliğini ödüllendirir, el değmeden katman. Bize saat başına parça sayısını ve gerçekçi vardiya modelini verin, ve konumlayıcı ailesini ve otomasyon seviyesini broşürdekiyle değil, gerçekte sahip olduğunuz rampayla eşleştiriyoruz .
5. Robot Entegrasyonu & Dış Eksen
Resimde bir robot varsa, konumlayıcının harici eksen olarak bildirilmesi gerekir, bu nedenle kontrolör tüm kinematik zinciri çözer. 7. Eksen Robot Ray Sistemi erişimi genişletiyor; Robot Üssü / Robot Kaidesi sağlam taban çerçevesini tanımlar; Ve Servo konumlandırıcılar robotla birlikte hareket eder. Kontrol cihazınızın markasını ve hücrenin hareketi robotla koordine etmesi gerekip gerekmediğini bize bildirin. Zinciri gönderilmeden önce devreye alıyoruz, yani ilk güzel kısım birkaç gün sonra geliyor.
6. Çevre, Emniyet & Sertifikasyon
Sıcaklık, sıçramak, ve yaya trafiği korumaya karar veriyor, kablolama, ve taban çerçevesi. Lazer işlemleri için, Lazer kullanımına hazır bir platform önemlidir; sıkı düzenleyici ortamlar için, sertifikasyon yapar. ROBOPTIX, ISO 9001 sertifikalıdır ve belirtilen standartlara göre üretilmiştir. Ortam aralığını belirtin, güvenlik zarfı, ve herhangi bir yerel yasa; ardından taahhütte bulunmadan önce tedarikçiyi fabrika ziyaretiyle denetleyin. Teknik özellikler sayfası bir garanti değildir; bir tezgah testi.
Teklif Talebinizi Oluşturun: Doldurma Şablonu
Bu altı satırı gönderin ve koordineli bir spesifikasyon döndürelim, tahmin değil:
1) Parça: malzeme, maksimum zarf (L××), kaynak yerleri.
2) Yük: yığın, CoG ofseti, devrilme anı.
3) Hoşgörü: gerekli AP/RP bandı, ISO'ya göre doğrulandı 9283:1998.
4) Verim: parça/saat, vardiya modeli, geçiş frekansı.
5) Robot: marka/kontrolör, dış eksen koordinasyonu evet/hayır.
6) Çevre: ortam, güvenlik zarfı, sertifika ihtiyaçları.
Belirsiz bir RFQ belirsiz bir sayı döndürür. Tamamlanmış bir makine, birinci günde kaynak yapan bir makineyi döndürür; fark, yukarıdaki altı girdidir.
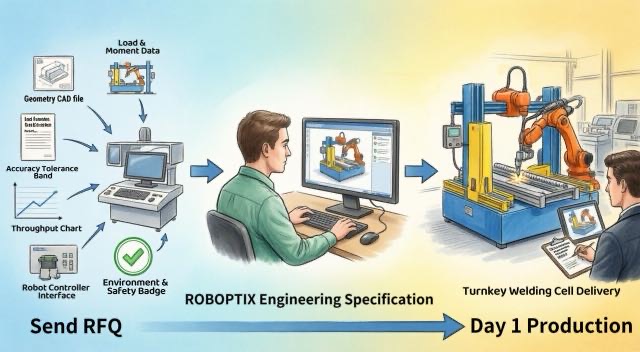
İmzalamadan Önce Kırmızı Bayraklar
Bir teklif yalnızca arkasındaki girdiler kadar iyidir. Bir fotoğraftan alıntı yapan tedarikçiye dikkat edin, doğruluk koşulunu kim belirtemez, veya 2 tonluk derecelendirmeyi 2 tonluk garanti olarak gören. Taahhüt etmeden önce denetim yapın (fabrika ziyareti ve tezgah testi, teknik özellikler tablosundan daha üstündür) ve beş yıllık toplam sahip olma maliyetini etiketle karşılaştırın. Yanlış gönderilen ucuz bir teklif pahalı makinedir.
Kontrol listesini ne zaman atlamamalısınız?
Parça tek seferlik ise, özel bir program dürüst yol olabilir; Zaten robot hücrelerini çalıştırıyorsanız, koordineli bir yapı size uygundur. Ama o zaman bile, Yukarıdaki altı girdi konuşmayı gerçek kılan şeylerdir. Yargı, varsayılan değil, bütçeyi korur.
Çalışılan Örnek
Yapısal İmalatçı (robot + L Tipi Kaynak Pozisyoneri)
Bir imalatçı ilk olarak tek satırlık bir RFQ gönderdi: "2 tonluk konumlayıcı, lütfen alıntı yapın.” Eksik olan genel bir numarayı döndürdü 1.2 m yük ofseti ve ±0,15 mm dikiş toleransı. Tam altı girişle ikinci geçişte, ROBOPTIX, devrilme momentine göre boyutlandırılmış ve ISO başına RP'yi doğrulamış bir L Tipi Kaynak Pozisyoneri belirledi 9283:1998 gerçek yükte. Hücre ilk makalede toleransa ulaştı ve hiçbir zaman yeniden çalışmaya ihtiyaç duymadı - RFQ, makine değil, düzeltme oldu.
ROBOPTIX Teklif Talebinize Göre Geliştirilir
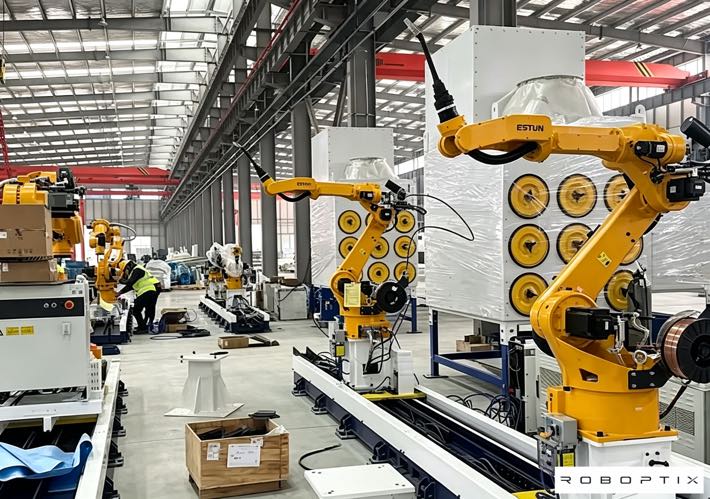
Her ROBOPTIX yanıtı bir derlemedir, tek bir SKU değil: Erişimi genişleten 7. Eksen Robot Ray Sistemi, bir Robot Tabanı / Sabit taban çerçevesini tanımlayan Robot Kaidesi, ve servo konumlayıcılar—Mesnetli Punta Konumlandırıcı, L Tipi Kaynak Pozisyoneri, U Tipi Kaynak Pozisyoneri, Yatay 3 Eksenli Döner Konumlandırıcı, Dikey Devirme Konumlandırıcı, veya Tek Eksenli Döner Konumlandırıcı—harici eksenler olarak beyan edilir. Sabit bir parça için, anahtar teslimi iş istasyonuyla aynı donanım gönderilir; eller serbest çalışma için, Programlamasız Robotik Kaynak Hücresi olarak; ve standart dışı geometriler için, özel program aracılığıyla. Altı girişi gönderin ve satın almadan önce doğru yapıyı belirtin.
Sıkça Sorulan Sorular
Q: Konumlandırıcı RFQ'su için altı giriş nedir??
A: Geometri & mektup, CoG ve devrilme momenti ile yük, ISO başına gereken doğruluk 9283:1998, üretim hedefi, robot/harici eksen entegrasyonu, ve çevre/sertifikasyon. Altısını da verin ve gerçek bir fiyat teklifi alın, tahmin değil.
Q: Parça geometrisi neden ilk filtredir??
A: Aileyi seçiyor: uzun rotasyonel dikişler gerekir Mesnetli Punta Konumlandırıcı, kirişler/kutular L-Tipi'ne ihtiyacım var, büyük çerçeveler bir L-Tipi veya U Tipi, yuvarlak parçalar Tek Eksenli Döner. Geometri, broşür değil, seçimi yönlendiriyor.
Q: Yük derecesi neden yalan söylüyor??
A: 2 tonluk katalog numarası eksantrik yükü ve devrilme momentini dikkate almaz; çerçeve hala kaynağın ortasında sürükleniyor. Yapıyı boyutlandırabilmemiz için CoG dengelemesini ve kaldıracını belirtin, sadece etiket değil.
Q: Doğruluk nasıl kanıtlanır?, söz verilmedi?
A: ROBOPTIX, ISO başına AP ve RP'yi rapor eder 9283:1998 senin yükün altında, sıcaklık, ve hız, daha sonra sevkıyattan önce bir lazer takip cihazıyla doğrulanır. Koşulsuz hoşgörü yarı gerçektir.
Q: Yalnızca konumlayıcı istiyorsam robot entegrasyon girişine ihtiyacım var mı??
A: Aşağı yönde bir robot varsa, kontrolörün zinciri çözmesi için konumlayıcının harici eksen olarak bildirilmesi gerekir; 7. Eksen Robot Ray Sistemi ve Robot Üssü / Robot Kaidesi çerçeveyi tanımlar. Tek başına bile, zarf ve yük hala yapıya karar veriyor.
Q: Bu kontrol listesini ne zaman kullanmamalıyım??
A: Benzersiz, tek seferlik bir parça için, özel programa git; derin şirket içi becerilere sahip bir mağaza için, koordineli bir yapı. Ancak altı girdi hala kararın çerçevesini oluşturuyor; önce tedarikçiyi denetleyin.
Kaynak pozisyoner RFQ'su tekliften önce kazanılır veya kaybedilir; her şeye altı girdi karar verir: geometri, yük, ISO başına doğruluk 9283:1998, verim, robot entegrasyonu, ve çevre. ROBOPTIX, ISO 9001 sertifikalıdır ve koordineli bir spesifikasyon sunar, tahmin değil, satın almadan önce.
Altı girişi gönderin ve doğru makineyi belirleyelim; satılık kaynak konumlayıcı başlangıçtır, cevap değil.
Yazar Hakkında
Deneyim & Kimlik bilgileri
Robotik kaynak sistemi entegrasyon uzmanı 12+ Robot Konumlandırıcı seçimi ve entegrasyonuna odaklanan uzun yıllara dayanan doğrudan proje deneyimi. Danışmanlık yaptı 300+ Kuzey Amerika'daki fabrikalar, Avrupa, ve Asya. Bu makaledeki tüm spesifikasyon verileri gerçek H'den alınmıştır. / B / L / U serisi ürün veri sayfaları.
Şirket geçmişi: 26+ yıllarca kaynak otomasyon mühendisliği, 40+ aktif patentler, 1,500+ dünya çapında tamamlanan projeler, yaklaşık olarak 70% Robot Konumlandırıcı entegrasyonunu içerir.
Sertifikalar
Yüksek Teknoloji Kuruluşu - Sertifika. HAYIR. GR202341000595 (Kasım'da yayınlandı. 2023)
ISO 9001: 2015 (GB/T 19001-2016) — Kalite Yönetim Sistemi
GJB 9001C-2017 — Askeri/Silah Ekipmanı Kalite Yönetim Sistemi
AB CE — Makine Direktifi 2006/42/EC (Sertifika. HAYIR. M.2026.206.C134866)
Referanslar
[1] Uluslararası Standardizasyon Örgütü. (1998). ISO 9283:1998, Endüstriyel Robotların Manipüle Edilmesi - Performans Kriterleri ve İlgili Test Yöntemleri.
[2] Park, J.-H., kim, S.-H., Ay, H.-S., & kim, M.-H. (2019). Yerçekiminin Erimiş Havuz Davranışı Üzerindeki Etkisi ve Darbeli Gazaltı Metal Ark Kaynağında Çeşitli Kaynak Pozisyonlarında Mikro Yapının Analizi. Uygulamalı Bilimler, 9(21), 4626. https://doi.org/10.3390/app9214626
[3] Liu, J., Jiang, F., Çen, S., Xu, B., Zhang, G., Cheng, W., & anne, X. (2023). Farklı Kaynak Pozisyonlarında Değişken Polariteli Plazma Ark Kaynağında Kaynak Havuzu Davranışı ve Kaynak Boncuk Performansı Üzerindeki Yerçekimi Etkisinin Mekanizmaları. Malzemeler, 16(19), 6457. https://doi.org/10.3390/ma16196457
İLGİLİ YAZILAR
Baş ve Punta vs. L Tipi vs. U Tipi Robot Konumlandırıcı: İş Parçası Şekline Göre Nasıl Seçilir

5 Yapısal Çelik İçin Robotik Kaynak Hücresi Satın Almadan Önce Sorulması Gereken Sorular
Trafo Tankı Kaynak Otomasyonu:Büyük Sorunu Çözmek, Tekrarlanmayan Parçalar
Teknik Özellikler Sayfasına Güvenebilir misiniz?? Kaynak Pozisyonerinin Doğruluğu Laser Tracker ve ISO ile Nasıl Doğrulanır? 9283

Robotik Lazer Kaynak: İlkeler, Avantajları, ve Uygulamalar (2026 Tam Kılavuz)
