


Özel Robot İş İstasyonları ve Lazer Sistemleri Üreticisi



1Vinçsiz G'den 6G'ye: Bir Pozisyoner, Baş Üstü Kaynakları Düz Konumlu Kaynaklara Nasıl Dönüştürür?
Kaynak konumu yalnızca bir etiketleme kuralı değildir; kusur oranlarını da belirler, biriktirme hızı, ve kaynakçı güvenliği
On beş yılı aşkın bir süredir manüel kaynaktan robotik kaynağa geçiş yapan fabrikasyon atölyelerini destekliyoruz, bir gözlem tekrarlanır: Kaynak kalitesinin en büyük belirleyicisi kaynakçının becerisi veya makinenin markası değil, kaynak pozisyonudur. Ortak kaynaklı düz (1G) ve aynı eklem kaynaklı baş üstü (4G) farklılık gösterebilir 40% kusur oranında, aynı parametrelerle bile.
AWS/ASME kaynak pozisyonu 1G'den 6G'ye kadar olan sistem tam olarak yerçekiminin her açıda farklı davranması nedeniyle var oluyor. Bu makale, konum dışı kaynağın neden başarısız olduğunu açıklamaktadır, kaynak konumlayıcının bu arıza modunu mekanik olarak nasıl ortadan kaldırdığı, ve ölçülebilir kalite kazanımlarının gerçek bir üretim ortamında nasıl göründüğü.

1. 1G–6G Sistemi: Pozisyon Neden Bir Fizik Problemidir?
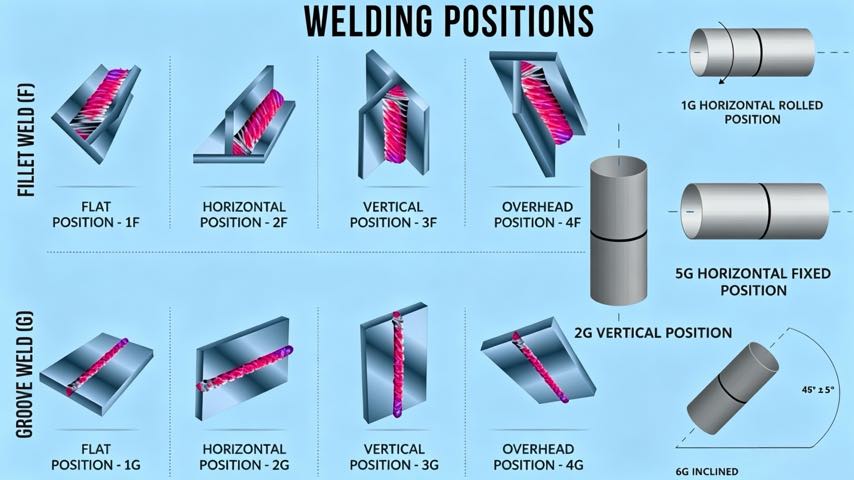
Kaynak pozisyonları, kaynak ekseninin ve erimiş havuzun yer çekimine göre yönünü tanımlar. Standart sınıflandırma:
- 1G / 1F: Düz konum. Kaynak havuzu bağlantının üstünde yer alır; yerçekimi metali köke doğru iter. En güvenli ve en hızlı.
- 2G / 2F: Yatay konum. Yerçekimi havuzu aşağı doğru çekmeye başlar, üst kenarda sarkma riski.
- 3G / 3F: Dikey konum. Havuz tüm eklem boyunca yer çekimine karşı savaşır; kontrollü seyahat ve genellikle daha düşük ısı gerektirir.
- 4G / 4F: Havai konum. Yerçekimi, havuzu doğrudan bağlantı noktasından uzağa doğru çeker - kusurlara en yatkın oryantasyon.
- 5G / 6G: Boru konumları (sabit açılı). 6G, 45 derecelik bir eğimde, en zor sertifikasyon kaynağıdır çünkü her pozisyonu tek geçişte geçer.
1G'den 4G'ye ilerleme aslında yerçekiminin size karşı ne kadar sert çalıştığının bir ilerlemesidir. Düz konumda, yerçekimi bir müttefiktir. Baş üstü konumda, füzyona yönelik aktif bir tehdittir. Pek çok mağazanın hafife aldığı şey, bunun kademeli bir düşüş olmadığıdır; zorluk eğrisi yatay konumdan sonra keskin bir şekilde dikleşir., tam da bu nedenle baş üstü ve dikey bağlantı noktaları, kod tarafından reddedilen kaynaklar listesinde hakimdir.
1.1 Fileto vs. Oluk: İki Paralel Sistem
Kaynak pozisyonu sisteminin iki parçaya sahip olduğunu belirtmekte fayda var.. “G” konumları (1G, 2G, 3G, 4G) Plakalarda veya boru duvarlarında yapılan oluk kaynaklarını tanımlamak, “F” konumları ise (1F, 2F, 3F, 4F) İki elemanın birleşim yerindeki köşe kaynaklarını tanımlamak. Bir konumlayıcı her ikisinde de eşit derecede yardımcı olur: ister basınçlı kap kabuğundaki alın eklemini, ister yapısal köşebent üzerindeki dolguyu kaynaklıyor olun, Elemanın düz yönde döndürülmesi aynı fizik avantajını sağlar. Boru işleri için, 5G (sabit yatay boru) ve 6G (45 derecelik sabit boru) pozisyonlar endüstrinin en zorlu sertifikasyonlarıdır çünkü kaynakçının tek bir bağlantı içindeki her yönelimden geçmesi gerekir - bu tam olarak bir pozisyonerin etkisiz hale getirmek için tasarlandığı senaryodur.
1.2 Veriler Neyi Gösteriyor?
ROBOPTIX müşteri dağıtımları genelinde, aynı GMAW köşe kaynağı yapısal kalite çelik üzerinde farklı konumlarda yapıldığında aşağıdakileri tutarlı bir şekilde ölçeriz (S355):
- Düz (1F): en düşük gözeneklilik, en derin nüfuz, en yüksek seyahat hızı
- Yatay (2F): ~ daha yavaş; küçük üst ayak parmağının alttan kesilme riski
- Dikey (3G): ~ daha yavaş; Soğuk turu önlemek için örgü kontrolü gerektirir
- Tepegöz (4F): ~ daha yavaş; en yüksek gözeneklilik ve füzyon eksikliği riski
Bu saha gözlemleri, baş üstü kaynakların aşağıdakilere kadar sergileyebileceğini gösteren hakemli çalışmalarla uyumludur: 40% eşleştirilmiş ısı girişinde düz konumdaki eşdeğerlerden daha fazla gözeneklilik. Mekanizma süreçler arasında tutarlıdır — GMAW, FCAW, ve hatta GTAW'ın tümü, yönelim düzden uzaklaştıkça havuz kontrolünün azaldığını gösteriyor.
Ticari anlamı doğrudandır. Karışımınızdaki baş üstü kaynakların her yüzde puanı, yeniden işleme riskinin yüzde puanıdır, muayene maliyeti, ve maruz kalmayı planlayın. AWS D1.1 yapısal işleri için teklif veren fabrika için, görsel ve ultrasonik muayene eşiklerinin katı olduğu yerler, Kaynağın konumu bir projenin kârlı mı, yoksa zarar verici mi olduğuna karar verebilir.
2. Pozisyon Dışı Kaynak Neden Başarısız Olur?
Arıza mekanizmaları mekaniktir, operatör hatası değil:
2.1 Havuz Sarkması ve Düşmesi
Havai kaynakta, erimiş havuzun ağırlığı yüzey geriliminin taşıyabileceği ağırlığı aşıyor. Sonuç sarkıyor, aşırı takviye, veya kaynak metalinin tamamen bırakılması. Kaynakçılar daha düşük akım ve daha yavaş hareket ile bunu telafi eder; bu da nüfuzu azaltır ve kendi kusurlarını yaratır.
2.2 Asimetrik Soğutma ve Soğuk Tur
Dikey yukarı kaynakta, ısı zaten birikmiş metale doğru yükselir. Bu asimetrik termal eğim düzensiz katılaşmaya neden olur, soğuk tur riskini artırıyor (ayak parmağında füzyon eksikliği) — çıplak gözle görülemeyen gömülü bir kusur.
2.3 Koruyucu Gaz Kesintisi
Baş üstü ve dikey konumlarda, Yükselen metal buharı ve ısıtılmış gaz bulutu koruyucu gaz kapsamını bozabilir, Havuza atmosferik kirliliğin çekilmesi ve gözeneklilik oluşturulması.
2.4 İnsan Maliyeti: Yorgunluk ve Güvenlik
Metalurjinin ötesinde, Pozisyon dışı kaynak, E-E-A-T bilincine sahip işverenlerin göz ardı edemeyeceği bir insani maliyet taşır. Baş üstü kaynaklama, operatörü düşen sıçrantılara ve yukarıdan yayılan yoğun ısıya maruz bırakır, dikey ve baş üstü duruşlar boyun ve omuz yorgunluğuna neden olur ve bu da uzun vardiya boyunca tekniğin bozulmasına neden olur. Yorgunluk kaliteden ayrı değildir; yukarıda açıklanan kusur oranlarına doğrudan katkıda bulunur. Eklemleri düz konuma çevirerek, konumlayıcı aynı zamanda ergonomik açıdan zorlu bir görevi kontrollü bir işe dönüştürür, tekrarlanabilir olan, bu nedenle güvenlik mühendisleri konumlandırıcıları yalnızca bir üretkenlik aracı olmaktan ziyade birincil ergonomik müdahale olarak giderek daha fazla sınıflandırıyor.
3. Bir Pozisyoner Her Eklemi Düz Pozisyona Nasıl Dönüştürür?
Bir kaynak konumlayıcı bunu temel nedenden çözer. Kaynakçıdan veya robottan yer çekimine karşı savaşmasını istemek yerine, iş parçasını döndürür, böylece her bağlantı düz bir şekilde sunulur (1G/1F) yönlendirme.
3.1 Mekanizma
Dört yüzünde de kaynak gerektiren bir yapısal kiriş düşünün. Konumlandırıcı olmadan, mağaza onu her iki yüzün arasına bir tavan vinciyle çeviriyor; 5 ile 15 çevirme başına dakika kaynaksız aksama süresi, ve en az iki yüzün dikey veya baş üstü konumlara zorlanması. Mesnetli punta konumlayıcı ile (ROBOPTIX B001 gibi, R350'de ±0,05 mm tekrarlanabilirlik ile 500–1.000 kg olarak derecelendirilmiştir), kiriş bir kez monte edilir ve sürekli olarak döndürülür. Her yüz düz kaynaklanmıştır.
Alan sonucu: Kiriş üretimi için konumlayıcı kullanan atölyeler genellikle ark açma süresini vardiyanın ~'ından ~'ine artırır, çünkü vince bağlı yeniden konumlandırma ortadan kaldırılmıştır.
3.2 Silindirik Parçalarda Sürekli Kaynak
Borular ve basınçlı kap kabukları için, Koordineli bir konumlayıcı silindiri döndürürken robot torcu en uygun saat 12 konumunda tutar. Sonuç tek bir, eşit nüfuzlu kesintisiz dikiş - sabit bir iş parçasının yeniden konumlandırılmasıyla elde edilmesi imkansızdır.
3.3 Doğru Pozisyoner Geometrisinin Seçilmesi
Dönüşüm ilkesi evrenseldir, ancak donanım parça şekline göre farklılık gösterir. Mesnetli punta üniteleri (ROBOPTIX B001–B004) yatay bir eksen etrafında döndürülmüş uzun kiriş benzeri elemanlara uygun. L tipi eğme-dönüş konumlayıcılar, yeniden sabitlemeye gerek kalmadan birden fazla yüze erişim gerektiren plaka işleri için bir eğim ekseni ekler. U tipi çift sütunlu üniteler çok büyük, Her iki ucun da desteğe ihtiyaç duyduğu, rüzgar kulesi ve basınçlı kap üretiminde yaygın olan ağır imalatlar. Doğru geometrinin seçilmesi, parçanın her bağlantı için gerçekten düz konuma getirilebilmesini sağlar, egzersizin tüm amacı bu.
4. Ölçülebilir Kalite Kazanımları
Konum dönüşümünden elde edilen kalite artışı teorik değildir. Pozisyonerin robotik kaynak hücresine entegre edilmesinden sonraki tipik sonuçlar:
| Metrik | Manuel / Konumlandırıcı Yok | Pozisyonerli |
| İlk geçiş verimi | 70– | 95– |
| Baş üstü kaynak kusurları | Yüksek (temel çizgi) | Sıfıra yakın (1G'ye dönüştürüldü) |
| Seyahat hızı (ortalama) | Temel | 1,4 kata kadar daha hızlı |
| Vinç hareketleri / vardiya | 15–30 | 1–3 |
Kuralların kritik olduğu işler için - ASME Bölüm VIII kapsamındaki basınçlı kaplar, veya AWS D1.1 kapsamındaki yapısal bağlantılar — arasındaki fark 75% ve bir 97% İlk geçiş getirisi doğrudan denetim maliyetlerine dönüşür, onarım işçiliği, ve teslimat riski.
4.1 Çalışılmış Bir Örnek
Bir fabrikatör kaynağı düşünün 500 ayda aynı braket düzenekleri, her biri dört köşe kaynağına sahiptir. Karışık konumlarda manuel olarak kaynak yapılır, varsaymak 78% ilk geçiş verimi ve 25 birim başına dakikalarca vince bağlı yeniden konumlandırma. Konumlandırıcı hücresine dönüştürme 96% Bir dakikalık yüklemeyle elde edilen verim kabaca ortadan kalkar 120 ayda birkaç saat yeniden konumlandırma kesintisi ve onarım kaynaklarını yarıdan fazla azaltır. Kalite artışı ve üretim artışı birleşimi — daha az onarım, yeni siparişler için daha fazla kapasite anlamına gelir, sadece daha temiz parçalar değil. Bu nedenle konum dönüşümü, robotik kaynak hücreleri için yatırım getirisi gerekçelerinin en üstünde düzenli olarak yer alır., çoğu iş örneğinde hakim olan emek tasarrufundan bağımsız.
5. Robot Entegrasyonu Faydayı Katlıyor
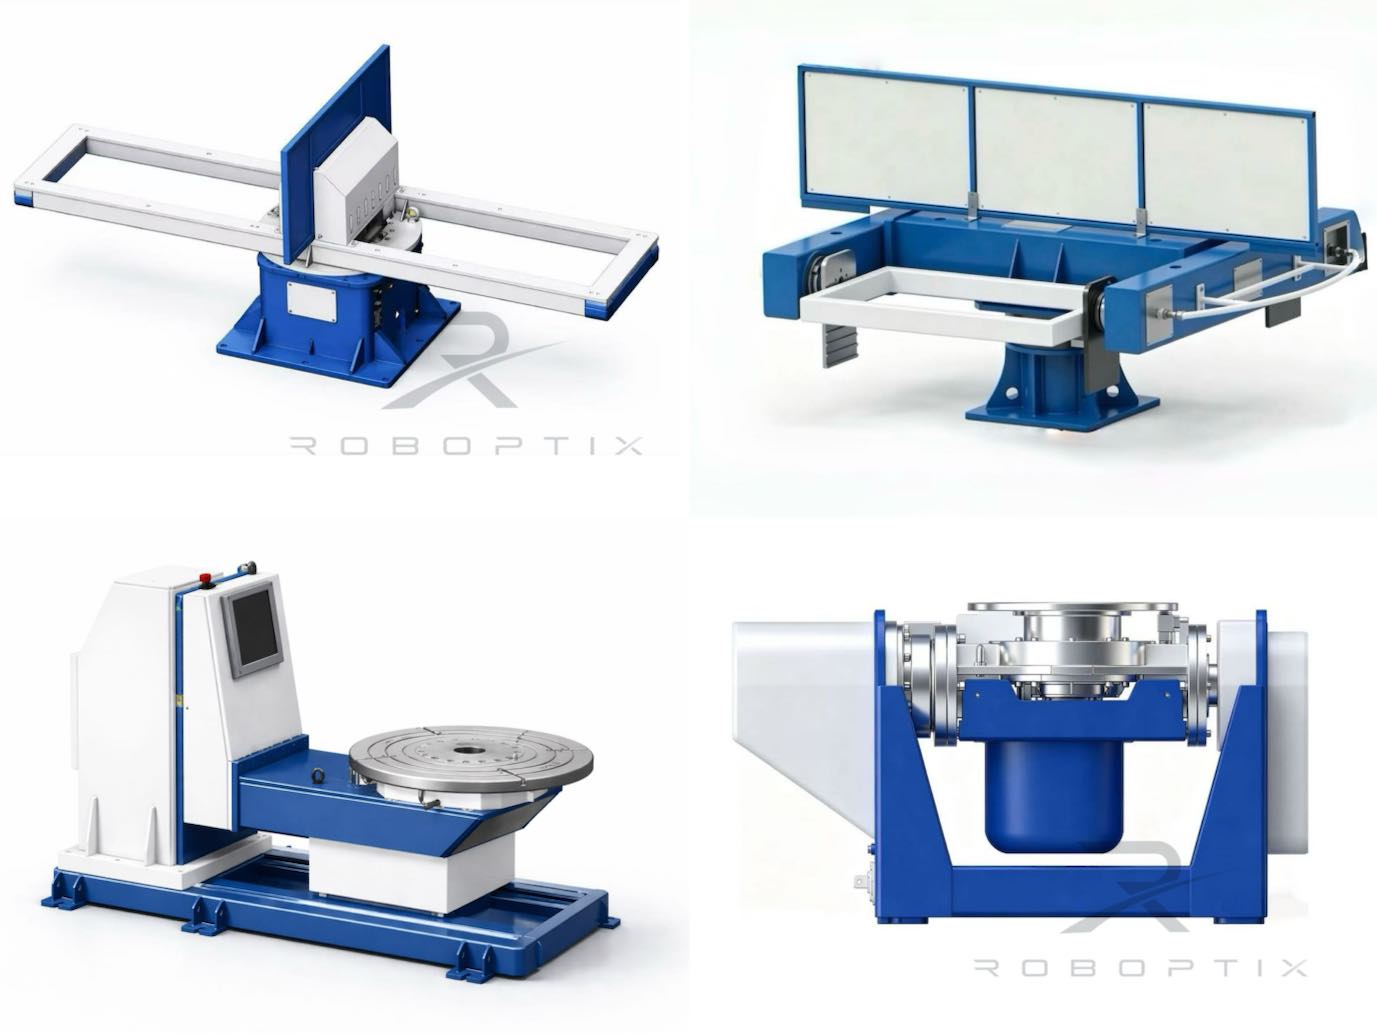
Pozisyoner robotun dış ekseni olarak entegre edildiğinde (EtherCAT veya kontrolörün yerel arayüzü aracılığıyla), kalite kazanç bileşikleri:
- Senkronize hareket: Robot ve konumlayıcı tek bir kinematik zincir gibi hareket eder, kaynak boyunca torcu sabit bir optimal açıda tutmak.
- Tekrarlanabilirlik: ROBOPTIX servo konumlayıcılar açısal konumu R350'de ±0,05 mm'ye (yaklaşık 0,008°) tutar; böylece her parça aynı şekilde kaynaklanır, yer çekimine uygun yönelim.
- Operatör bağımsızlığı: Kalite artık bireysel kaynakçının genel gider havuzunu yönetme becerisine bağlı değil. Pozisyoner kolay pozisyonu tek pozisyon haline getirir.
6. Bir Konumlandırıcıya İhtiyacınız OLMAYABİLDİĞİNDE
Dürüstlük gerektirir: Pozisyoner her zaman doğru yatırım değildir. Aşağıdaki durumlarda ihtiyacınız olmayabilir:
- Parçalarınız küçüktür ve düz yönde ucuza elle yerleştirilebilir
- Üretim hacmi düşük ve vincin yeniden konumlandırılması sırasındaki aksama süresi kabul edilebilir
- Tüm kaynaklarınıza düz veya yatay konumda zaten doğal olarak erişilebilir
Eğer, Yine de, rutin olarak büyük kaynak yapıyorsunuz, ağır, veya çok yüzlü parçalar - veya kod çalışması için robotik kaynak sertifikası almak istiyorsanız - konum dönüşümü, yapabileceğiniz en yüksek avantaja sahip değişikliktir.
Sıkça Sorulan Sorular
Q: 1G ne işe yarar?, 2G, 3G, 4Kaynakta G anlamı?
A: Bunlar, yer çekimine göre eklem yönünü tanımlayan AWS/ASME kaynak konumlarıdır. 1G düz (en kolay), 4G baş üstüdür (en zor). Her adım yukarıya doğru yerçekiminin erimiş havuza karşı daha fazla çalıştığı anlamına gelir, artan kusur riski.
Q: Kaynak konumlayıcı kusurları ne kadar azaltır??
A: ROBOPTIX saha dağıtımlarında, Baş üstü ve dikey kaynakların düz konuma dönüştürülmesi, ilk geçiş verimini kabaca -85'ten -98'e yükseltti, baş üstü kaynak gözenekliliği sıfıra doğru düşüyor. Sonuçlar prosese ve malzemeye göre değişiklik gösterir.
Q: Bir konumlayıcı boruyu 6G konumunda kaynaklayabilir mi??
A: Konumlandırıcı sizi 6G'de kaynak yapmaya zorlamaz; bundan kaçınmanızı sağlar. Boruyu döndürerek, eklem optimum açıda tutulur (etkili bir şekilde 1G) tüm dikiş için, zor sabit pozisyonları geçme ihtiyacını ortadan kaldırır.
Q: Küçük parçalar için konumlayıcı buna değer mi??
A: Genellikle hayır. Manuel olarak düz konuma getirilebilen küçük parçalar için, konumlayıcının çözdüğü vinç yeniden konumlandırma sorunu mevcut değil. Pozisyonerler büyük kazanç sağlıyor, ağır, veya yeniden konumlandırmanın yavaş olduğu çok yüzlü kaynaklar, vince bağımlı, veya fiziksel olarak güvensiz.
Q: Pozisyon dönüşümü özellikle robotik kaynakta yardımcı olur mu??
A: Evet — manüel kaynaktan bile daha fazlası. Bir robot sabit parametrelerle programlanmış bir yolu yürütür; eklem konumu dışındaysa, robot, yetenekli bir kaynakçının telafi edebileceği şekilde "telafi edemez". Pozisyonerin senkronize bir dış eksen olarak entegre edilmesi, robotun her eklemi düz olarak kaynaklamasına olanak tanır, Kaliteyi tutarlı ve parça karmaşıklığından bağımsız hale getirmek.
Baş üstü kaynaklarınızı düz kaynak haline dönüştürme konusunda yardıma mı ihtiyacınız var?
Temas etmek ROBOPTIX gerçek parça geometrinize ve üretim hacminize dayalı ücretsiz konumlayıcı seçim analizi için.
Yazar Hakkında
Deneyim & Kimlik bilgileri
Robotik kaynak sistemi entegrasyon uzmanı 12+ Robot Konumlandırıcı seçimi ve entegrasyonuna odaklanan uzun yıllara dayanan doğrudan proje deneyimi. Danışmanlık yaptı 300+ Kuzey Amerika'daki fabrikalar, Avrupa, ve Asya. Bu makaledeki tüm spesifikasyon verileri gerçek H'den alınmıştır. / B / L / U serisi ürün veri sayfaları.
Şirket geçmişi: 26+ yıllarca kaynak otomasyon mühendisliği, 40+ aktif patentler, 1,500+ dünya çapında tamamlanan projeler, yaklaşık olarak 70% Robot Konumlandırıcı entegrasyonunu içerir.
Sertifikalar
- ISO 9001: 2015 (GB/T 19001-2016) — Kalite Yönetim Sistemi
- GJB 9001C-2017 — Askeri/Silah Ekipmanı Kalite Yönetim Sistemi
- AB CE — Makine Direktifi 2006/42/EC (Sertifika. HAYIR. M.2026.206.C134866)
- Yüksek Teknoloji Kuruluşu - Sertifika. HAYIR. GR202341000595 (Kasım'da yayınlandı. 2023)
Son güncelleme: Haziran 2026
İLGİLİ YAZILAR

Robot Konumlandırıcı Yük Hesaplaması ve Güvenli Seçim: Eksiksiz Mühendislik Kılavuzu
Satın Alma Öncesi Denetim: Kaynak Pozisyoner Alıcıları için Fabrika Ziyareti Kontrol Listesi ve Tezgah Testi Protokolü
2026 7Eksen Robot Seçim Kılavuzu: Yük, Felç, Tekrarlanabilirlik & Marka Uyumluluğu

2026 Kaynak Otomasyonunun Sorunlu Noktaları: Rekabetçi Fabrikalar Neden Robot Konumlandırıcı Seçiyor?

7Eksen Robot Takip Sistemi Bakımı & Sorun Giderme Kılavuzu