


Özel Robot İş İstasyonları ve Lazer Sistemleri Üreticisi



Kaynak Pozisyoner Yerçekimini Nasıl Kontrol Eder?: Su birikintisi stabilitesi ve kaynak kalitesinin fiziği
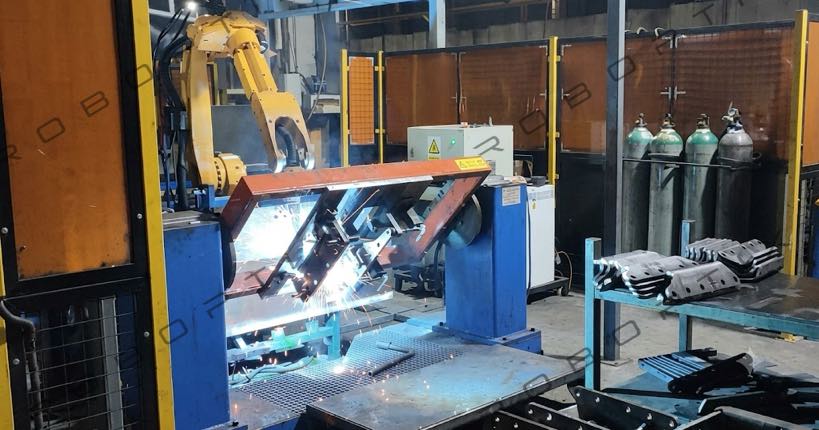
İş parçanızı döndürmenin kaynak sonuçlarını neden dönüştürdüğünün ardındaki bilimi anlamak
Her kaynakçı bu duyguyu bilir. Yatay bir bağlantıya bir yay çizersiniz ve su birikintisi bal gibi akar; pürüzsüz, öngörülebilir, tam olarak istediğin yerde. Daha sonra üst geçitten geçersiniz ve aynı su birikintisi bir anda savaşa dönüşür.. Yer çekimi, biraz önce müttefikin hangisiydi, şimdi erimiş metali yüz kalkanınıza doğru çekiyor.
Bu bir beceri sorunu değil. Bu bir fizik problemi. Ve bu, kaynak konumlayıcının temel nedene göre çözdüğü bir sorundur; iş parçasını yer çekiminin her zaman sizin lehinize çalışacağı şekilde yeniden yönlendirerek..
Kaynak konumlandırıcılarla ilgili tartışmaların çoğu üretkenlik ölçümlerine ve yük kapasitesi üzerine odaklanırken, bu makale farklı bir yaklaşım benimsiyor. Bir kaynağı döndürdüğünüzde ne olacağının fiziğini incelemek için kelimenin tam anlamıyla yüzeyin altına iniyoruz, ve bu rotasyonun neden hatasız bir kaynak ile pahalı bir onarım arasındaki fark anlamına gelebileceği.
Temel bilgiler: Kaynak pozisyoneri sadece bir malzeme taşıma cihazı değildir. Kaynak işleminin termodinamiğini ve akışkan dinamiğini temelden değiştiren bir yerçekimi kontrol aracıdır..
1. Fizik Problemi: Kaynak İşleminde Yerçekimi Nötr Değildir
Bir konumlayıcının neden önemli olduğunu anlamak için, öncelikle yer çekiminin kaynak havuzuna ne yaptığını anlamalıyız. Ergitme kaynak proseslerinde - ister GMAW olsun, GTAW, FCAW, veya SAW - erimiş kaynak havuzu, birden fazla rakip kuvvete maruz kalan bir sıvıdır:
- Yüzey gerilimi: Küçük ölçeklerde baskın güç. Yüzey gerilimi erimiş havuzu tutarlı bir şekle çeker ve deformasyona karşı direnç gösterir. Düz pozisyon kaynağında (1G/1F), yüzey gerilimi eklem içindeki su birikintisinin kontrol altına alınmasına yardımcı olur.
- Yer çekimi: Erimiş metalin kütlesiyle orantılı bir vücut kuvveti uygular. Düz konumda, yerçekimi su birikintisini eklemin köküne doğru iter - faydalıdır. Baş üstü konumda (4G/4F), yerçekimi su birikintisini eklemden uzaklaştırır - yıkıcı.
- Ark basıncı: Plazma jetinin havuz yüzeyine uyguladığı kuvvet. Ark basıncı ilerleme açısına ve konuma bağlı olarak yardımcı olabilir veya engelleyebilir.
- Lorentz kuvveti (elektromanyetik): Havuzdan akan akım kendi manyetik alanını oluşturur, Karıştırıcı bir etki yaratmak ve nüfuzu etkilemek.
- Marangoni konveksiyonu: Sıcaklık farklılıklarından kaynaklanan yüzey gerilimi gradyanları havuz içinde sıvı akışına neden olur, Boncuk şeklini ve penetrasyon profilini etkileyen.
Bu kuvvetlerin dengesi kaynağınızla ilgili her şeyi belirler: nüfuz derinliği, boncuk profili, ayak parmaklarında füzyon, sıçrama oluşumu, ve füzyon eksikliği gibi kusurlara yatkınlık, alttan kesilmiş, ve cüruf kalıntıları.
Pozisyon dışı kaynakta - dikey (3G), genel gider (4G), ve eğimli konumlar - yerçekimi dengeleyici bir kuvvetten istikrarsızlaştırıcı bir kuvvete geçer. Kaynak ne kadar ağır olursa eriyik havuzu da o kadar büyük olur (yüksek birikimli işlemlerde olduğu gibi), Bu etki ne kadar belirgin olursa.
1.1 Rakamlarla Düz Pozisyon Avantajı
Welding Journal'da yayınlanan araştırma, düz pozisyonda yapılan kaynakların (1G) çeşitli kalite ölçütlerinde konum dışı kaynaklardan sürekli olarak daha iyi performans gösterir. Yapısal çelikteki GMAW köşe kaynaklarını karşılaştıran bir çalışmada, düz konumlu kaynaklar gösterdi:
- 23% Aynı ısı girdisinde dikey kaynaklara göre daha derin nüfuziyet
- 40% baş üstü kaynaklara kıyasla gözenekliliğin azalması
- Önemli ölçüde daha düşük sıçrama seviyeleri, kaynak sonrası taşlama süresinin azaltılması 60%
- Daha tutarlı ayak parmağı açıları, yorulma yüklü yapılar için kritik
Bu farklılıklar marjinal değil. gerektiren bir basınçlı kap için 100% radyografik muayene, düz konumlu kaynak ile baş üstü kaynak arasındaki fark, ilk denemede geçiş ile birden fazla onarım döngüsü arasındaki fark anlamına gelebilir.
2. Bir Konumlandırıcı Fiziği Nasıl Dönüştürür?: Döndürme = Yerçekiminin Yeniden Hizalanması
Bir kaynak konumlayıcı bu soruna kaynağında saldırır. Kaynakçıyı veya robotu yerçekimini teknikle telafi etmeye zorlamak yerine, daha yavaş hareket hızları, dokuma desenleri, daha düşük biriktirme oranları — bir konumlayıcı, her bağlantının en uygun yönde sunulmasını sağlayacak şekilde iş parçasını döndürür.
2.1 Dönme Kinematiği
ROBOPTIX'in B serisi gibi modern servo tahrikli konumlandırıcılar, ±0,05 mm kadar sıkı tekrarlanabilirlik ile hassas açısal konumlandırma sunar. 350 mm yarıçap. Bu, konumlayıcının bir iş parçasını çalışma alanı dahilinde herhangi bir açıya döndürebileceği ve milimetrenin altında bir hassasiyetle tam oryantasyona geri dönebileceği anlamına gelir.
Tipik bir ağır imalat senaryosunu düşünün: A 2,000 Dört yüzünde kaynak yapılması gereken mm uzunluğunda yapısal kiriş. Konumlandırıcı olmadan, operatör şunları yapmalıdır::
- Kaynak yüzü 1 düz konumda (iyi)
- Kirişi tavan vinciyle çevirin (5–15 dakika katma değer yaratmayan süre)
- Kaynak yüzü 2 düz konumda
- Tekrar çevir
- Kaynak yüzleri 3 Ve 4 dikey veya baş üstü konumlarda (yavaş, kusur eğilimli)
Mesnetli punta konumlayıcı ile, kiriş bir kez monte edilir. Pozisyoner sürekli olarak döndürür, her eklemi düz pozisyonda sunmak. Vinç zamanı yok, yeniden konumlandırma kesintisi yok, ve — kritik olarak — konum dışı kaynak yok.
2.2 Su Birikintisi Davranış Değişikliği
Konumlandırıcı bir eklemi düz konuma getirdiğinde, Kaynak havuzunda aynı anda birçok fiziksel değişiklik meydana gelir:
- Yerçekimi vektör hizalaması: Yerçekimi kuvveti artık ekleme dik olarak etki eder, erimiş metali yana doğru çekmek yerine kökün içine doğru itmek (dikey) veya eklemden uzakta (genel gider). Bu, penetrasyonu artırır ve kök füzyonunu iyileştirir.
- Arttırılmış tolere edilebilir kaynak havuzu boyutu: Düz konumda, havuz yerçekiminin neden olduğu sarkmadan önce daha büyük olabilir ("bırakma" etkisi) meydana gelmek. Bu, kaliteden ödün vermeden daha yüksek biriktirme hızlarına (dakikada daha fazla metal) olanak tanır.
- Kararlı Marangoni akışı: Havuz yatay olduğunda havuz yüzeyindeki sıcaklık değişimleri simetrik kalır. Pozisyon dışı kaynakta, asimetrik soğutma, boncuk şeklini bozan dengesiz yüzey gerilimi kuvvetleri yaratır.
- Azaltılmış ark sapması: Havai kaynakta, yükselen koruyucu gaz ve metal buharı arkı saptırabilir. Düz konumda, bu duman ark yoluna müdahale etmeden doğal olarak yükselir.
Pratik paket servisi: Yerçekimi eklemle aynı hizada olduğunda, daha hızlı kaynak yapabilirsiniz, daha yüksek akımla, ve daha derin nüfuz elde edin — tüm bunları yaparken kusur oranlarını da azaltın. Konumlandırıcı, karmaşık bir iş parçasındaki her bağlantı için bu hizalamayı mümkün kılan araçtır.
3. Robot Entegrasyonu Neden Fizik Avantajını Artırıyor?
Pozisyonerlerin fizik avantajları, pozisyoner bir robotun harici ekseni olarak entegre edildiğinde daha da önemli hale gelir; bu, standart EtherCAT ve kontrolör arayüzleri aracılığıyla ROBOPTIX pozisyonerlerin desteklediği bir konfigürasyondur..
Koordineli hareket halinde, robot ve konumlayıcı aynı anda hareket eder. Kaynak torçu ve iş parçası senkronize olarak dönüyor, kaynak yolu boyunca her noktada optimum torç-bağlantı ilişkisinin korunması. Bu şunları sağlar::
3.1 Silindirik Parçalarda Sürekli Kaynak
Borular gibi silindirik iş parçaları için, basınçlı kap kabukları, ve rüzgar kulesi bölümleri, koordineli dönüş, tek bir sürekli kaynak dikişine izin verir. Robot torcu optimum saat 12 konumunda sabit tutarken konumlayıcı silindiri döndürür. Sonuç mükemmel tutarlı bir kaynaktır.:
- Tüm çevre boyunca düzgün penetrasyon
- Tutarlı boncuk görünümü — stop-start düzensizlikleri yok
- Kaynak kimyası ve mikro yapıdaki konumsal değişikliklerin ortadan kaldırılması
3.2 Torç Açısı Denklemi
Manuel ve yarı otomatik kaynaklarda, Torç açısı operatörün becerisiyle korunur. Karmaşık geometriler hakkında, Kaynakçı aynı zamanda yer çekimiyle de mücadele ederken doğru çalışma açısını ve hareket açısını korumak neredeyse imkansız hale gelir. Bir konumlayıcı + robot kombinasyonu bunu şu şekilde çözer::
- Bağlantıyı yatay düzlemde tutmak için parçanın döndürülmesi
- Robotun hassas işlemler yapmasına izin vermek, tekrarlanabilir torç açıları bir kez programlandı
- Pozisyon dışı bağlantılarda kaynak kusurlarının ana nedeni olan operatör değişkenliğinin ortadan kaldırılması
4. Metalurjik Sonuçlar: Kaynak Bütünlüğü İçin Fiziğin Anlamı
Konumlandırıcının etkin olduğu düz konum kaynağının etkileri görünür boncuk profilinin ötesine ve kaynağın metalurjik yapısına kadar uzanır.
4.1 Soğutma Hızı Tutarlılığı
Kaynak soğuma hızı mikro yapının birincil belirleyicisidir, sertlik, ve mekanik özellikler. Düz pozisyon kaynağında, soğutma hızı daha düzgündür çünkü:
- Kaynak havuzu geometrisi simetriktir, ana metalden eşit ısı çıkışı sağlar
- Koruyucu gaz kapsamı tutarlıdır, düzgün konvektif soğutma sağlanması
- Isı akışının tercihli yönü yoktur (dikey yukarı kaynakta olduğu gibi, ısının önceden biriktirilmiş metale yükseldiği yer)
Yapısal uygulamalarda kullanılan su verilmiş ve temperlenmiş çelikler için (S690, S960, A514), HAZ'da martenzit oluşumunu önlemek için kontrollü soğutma şarttır. Konumlandırıcıyla düz konum kaynağı, bu hassas malzemeler için en öngörülebilir termal döngüyü sağlar.
4.2 Füzyon Bölgesi Bütünlüğü
Yan duvar füzyonunun eksikliği, pozisyon dışı kaynaklarda en yaygın kusurlardan biri ve en tehlikeli olanlardan biridir., yorulma yüklemesi altında yayılabilen çatlak benzeri süreksizlikler oluşturduğundan. Mekanizma basittir: dikey ve baş üstü pozisyonlarda, erimiş havuz üst yan duvardan sarkma eğilimindedir, o konumdaki füzyonun azaltılması.
Düz konumda, yerçekimi havuzu her iki yan duvara simetrik olarak iter, füzyon bölgesi dengelidir. Bu özellikle aşağıdakiler için kritiktir::
- Radyografik veya ultrasonik incelemeye tabi tam nüfuzlu alın bağlantıları
- Dinamik olarak yüklenen yapılarda T bağlantıları ve köşe kaynakları
- Geçişler arasındaki eksik kaynaşmanın gömülü kusurlar oluşturabileceği çok geçişli kaynaklar
5. Fizik Odaklı Kaynak için Pozisyoner Seçme
Yerçekimi kontrolünün kaynak konumlandırıcının birincil işlevi olduğunu kabul ederseniz, daha sonra seçim kriterleri “hangi boyutta makineye ihtiyacım var” şeklinde değişir?""dan "hangi konumlandırma yeteneği parçalarımda sürekli olarak düz konumlu kaynaklar sağlayacak?"?”
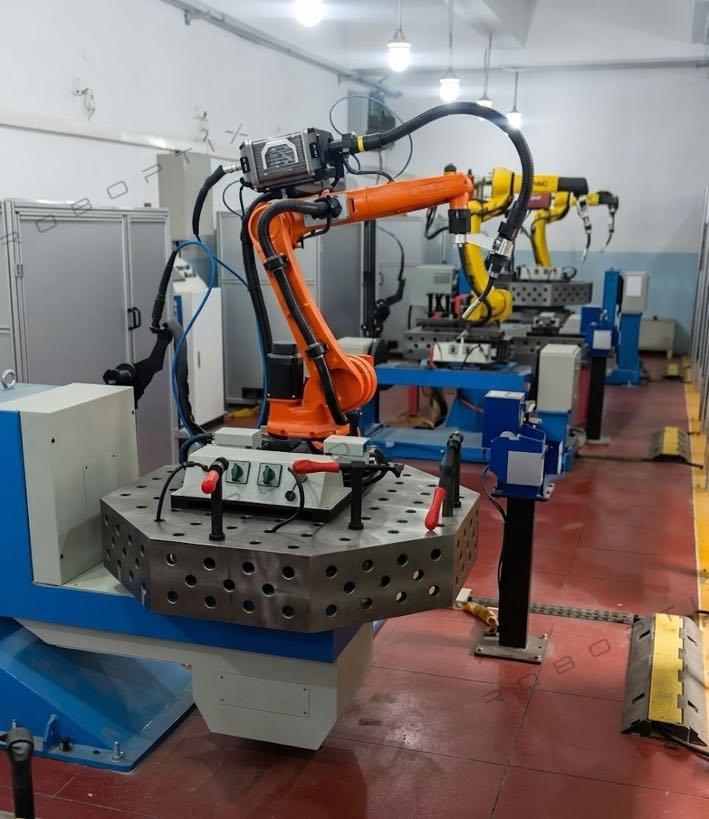
5.1 Temel Özellikler: Konumlandırma Doğruluğu, Sadece Yük Değil
Birçok alıcı yalnızca yük kapasitesine odaklanıyor. Ancak amacınız kaynak havuzunun fiziğini kontrol etmekse, konumlandırma doğruluğu da aynı derecede önemlidir. Döndürebilen bir konumlayıcı 2,000 kg'lık parça ancak kesin açısal konumları koruyamıyor amaca aykırı.
ROBOPTIX konumlandırıcıları, konumlandırma doğruluğuna ulaşır 0.05 R350'de mm — bu da yaklaşık olarak açısal hassasiyet anlamına gelir 0.008 derece. Bu düzeyde bir hassasiyetle, bağlantı noktası kaynak boyunca en uygun açıda tutulur, tutarlı yerçekimi hizalamasının sağlanması.
5.2 Hız Aralığı: Gözden Kaçan Parametre
Kaynak havuzu davranışı aynı zamanda sürekli kaynak sırasında dönme hızından da etkilenir.. Çok yavaş, ve ark, silindirik bir parça üzerinde optimum torç konumunu aşıyor. Çok hızlı, ve merkezkaç etkileri su birikintisini etkilemeye başlayabilir.
Puntalama için yavaş sürünme ve kurulumdan, kaynaklar arasında hızlı yeniden konumlandırma için 90°/s'ye kadar geniş bir hız aralığına sahip konumlayıcı, size her iki kaliteyi de optimize etme esnekliği sağlar (yavaş, kaynak sırasında kontrollü dönüş) ve üretkenlik (geçişler arasında hızlı yeniden konumlandırma).
5.3 Yapılandırma: Geometriyi Parçalarınızla Eşleştirme
Doğru konumlayıcı konfigürasyonu iş parçanızın geometrisine bağlıdır:
- Mesnetli punta: Uzun süre için idealdir, ışın benzeri parçalar. Tek bir yatay eksen etrafında dönüş sağlar. ROBOPTIX B001/B002, 500–3.000 kg'a kadar taşıma yüküne hizmet eder 3.5 M.
- L tipi (tek sütunlu eğim dönüşü): Hem dönüş hem de eğim gerektiren plaka tipi iş parçaları için en iyisi. Yeniden sabitlemeye gerek kalmadan birden fazla yüze erişim sağlar.
- U tipi (çift sütunlu): Çok büyükler için tasarlandı, iş parçasının her iki ucunun da desteğe ihtiyaç duyduğu ağır imalatlar. Rüzgar enerjisi ve basınçlı kap imalatında yaygın.
- Muylu / çok eksenli servo: Robotla senkronize edilmiş koordineli çok eksenli konumlandırma gerektiren karmaşık geometriler için — ROBOPTIX B008–B012 serisi bu aralığı kapsar.
6. Sonuç olarak: Fizik Ücretli
Kaynak konumlayıcının yatırım getirisi genellikle iş gücü tasarrufu ve üretim açısından hesaplanır.. Ancak fiziğe dayalı faydalar — daha düşük kusur oranları, daha az onarım, daha yüksek ilk geçiş verimi - genellikle tek başına iş gücü tasarrufundan daha ağır basar.
Pozisyonerleri robotik kaynak hücrelerine entegre eden atölyelerden elde edilen bu tipik sonuçları göz önünde bulundurun:
| Metrik | Pozisyonersiz | Pozisyonerli |
| İlk geçiş kaynak verimi | 70– | 95– |
| Onarım oranı | 15– | 2–%5 |
| Vardiya başına ark açık kalma süresi | 35– | 65– |
| Biriktirme oranı (kg/saat) | Yalnızca taban ücret | 1.3–1,8× temel oran |
| Vinç vardiya başına hareket eder | 15–30 | 1–3 |
Bu rakamlar temel bir gerçeği yansıtıyor: yer çekimini kontrol ettiğinde, kaliteyi sen kontrol ediyorsun. Ve kalite — daha az onarımla ölçülür, daha az yeniden çalışma, ve daha yüksek verim — konumlayıcının parasını ödeyen şey budur.
7. Konumlandırıcıyı Yeniden Düşünmek
Kaynak konumlayıcı genellikle bir malzeme taşıma aksesuarı olarak görülür; ağır parçaları taşımanın uygun bir yolu. Bu bakış açısı teknolojiyi ucuza satıyor. Bir kaynak konumlayıcı, özünde, füzyon kaynağının gerçekleştiği fiziksel koşulları dönüştüren bir yerçekimi yönetim sistemi.
İş parçasını, her bir bağlantı noktasının optimum yönde sunulmasını sağlayacak şekilde döndürerek, bir konumlayıcı:
- Yer çekimini eklemle hizalar, Penetrasyon ve füzyonun iyileştirilmesi
- Kaynak havuzunu stabilize eder, kusur oranlarının azaltılması
- Kaliteden ödün vermeden daha yüksek biriktirme hızlarına olanak tanır
- Tahmin edilebilir metalurjik sonuçlar için tutarlı termal koşullar sağlar
- Vinç bağımlı yeniden konumlandırmanın katma değer yaratmayan süresini ortadan kaldırır
İlk konumlayıcıyı kullanmayı düşünen veya manuel sistemden servo tahrikli sistemlere yükseltme yapmayı düşünen atölyeler için fizik argümanı ikna edicidir. Dikey yukarı kaynak ile düz konumlu kaynak arasındaki fark kozmetik değildir. Röntgen filmlerinde ortaya çıkıyor, mekanik test sonuçlarında, ve sonuçta bitmiş ürünün güvenilirliğinde.
ROBOPTIX konumlayıcılar, B001 hafif hizmet mesnetli puntadan çok eksenli B008–B012 serisine kadar, fizik odaklı kaynak için gereken hassasiyeti ve tekrarlanabilirliği sağlayacak şekilde tasarlanmıştır. Konumlandırma doğruluğu ile 0.05 mm ve standart harici eksen arayüzleri aracılığıyla kusursuz robot entegrasyonu, modern imalatın gerektirdiği yer çekimi kontrollü kaynağı mümkün kılarlar.
Fizik odaklı kaynağın atölyeniz için neler yapabileceğini görmeye hazır olun?
Temas etmek ROBOPTIX özelleştirilmiş bir konumlayıcı seçim analizi için, Tüm büyük robot markaları için 3 boyutlu yerleşim çizimleri ve entegrasyon desteği dahil.
Yazar Hakkında
Deneyim & Kimlik bilgileri
Robotik kaynak sistemi entegrasyon uzmanı 12+ Robot Konumlandırıcı seçimi ve entegrasyonuna odaklanan uzun yıllara dayanan doğrudan proje deneyimi. Danışmanlık yaptı 300+ Kuzey Amerika'daki fabrikalar, Avrupa, ve Asya. Bu makaledeki tüm spesifikasyon verileri gerçek H'den alınmıştır. / B / L / U serisi ürün veri sayfaları.
Şirket geçmişi: 26+ yıllarca kaynak otomasyon mühendisliği, 40+ aktif patentler, 1,500+ dünya çapında tamamlanan projeler, yaklaşık olarak 70% Robot Konumlandırıcı entegrasyonunu içerir.
Sertifikalar
- ISO 9001: 2015 (GB/T 19001-2016) — Kalite Yönetim Sistemi
- GJB 9001C-2017 — Askeri/Silah Ekipmanı Kalite Yönetim Sistemi
- AB CE — Makine Direktifi 2006/42/EC (Sertifika. HAYIR. M.2026.206.C134866)
- Yüksek Teknoloji Kuruluşu - Sertifika. HAYIR. GR202341000595 (Kasım'da yayınlandı. 2023)
Son güncelleme: Haziran 2026
İLGİLİ YAZILAR

3D Vision Lazer Dikiş Takibi Açıklaması:Saniyeler İçinde Nokta Bulutundan Kaynak Yoluna
Koordineli Hareket Programlama: Robotunuzun ve Pozisyonerinizin Tek Kinematik Zincir Olarak Hareket Etmesini Sağlama
7Eksen Robotu ve Geleneksel Gantry Karşılaştırması: Kaynak veya Malzeme Taşıma Hattınız için Hangisi Daha İyi??

Robotik Lazer Kaynak ROI Analizi: Yatırıma Değer mi??
Robotik Lazer Kaynağı Otomotivin Hafifletilmesini Nasıl Sağlar?: Yüksek Mukavemetli Çelikten Alüminyum Gövdelere
