


Özel Robot İş İstasyonları ve Lazer Sistemleri Üreticisi



Koordineli Hareket Programlama: Robotunuzun ve Pozisyonerinizin Tek Kinematik Zincir Olarak Hareket Etmesini Sağlama
Çoğu fabrika, iki makine olarak bir robot ve bir konumlayıcı satın alır. Bunları birbirine bağlarlar, robot programını çalıştır, ve geçişler arasında konumlayıcıyı dijital çıkışla tetikleyin. Sonuç "işe yarar"; kaynağa bakana kadar. Meşale her indekste durur, ark soğuk olarak yeniden başlar, dikiş her bağlantı noktasında bir dalgalanma gösterir, ve ilk geçiş verimi hiçbir zaman broşürün vaat ettiği seviyeye ulaşmıyor. Sorun ekipman değil. Bu, iki makinenin hiçbir zaman tek bir makine olarak programlanmamasından kaynaklanmaktadır..
Bu makale koordineli hareket programlamayı açıklamaktadır: her ikisinin de tek bir yörüngeden hareket etmesi için konumlayıcıyı robot kontrol cihazının ayrılmaz bir ekseni olarak ele alma uygulaması. Harici eksen enterpolasyonunu ele alıyoruz, EtherCAT senkronizasyonu, yol yumuşatma, ve takımın merkez noktasını korumanın kaynak kalitesi getirisi (TCP) sabit hızda. Amaç, robot ve konumlayıcının birlikte çalışan iki cihaz olmadığı, tek bir kinematik zincir olduğu bir hücredir..
Not: Koordinasyon metodolojisi, servo tahrikli hücreler arasında ROBOPTIX konumlayıcı entegrasyon uygulamasını yansıtır, konuma bağlı kaynak havuzu davranışı üzerine hakemli araştırmalarla çapraz referanslı (Park ve ark., 2019, Uygulamalı Bilimler; Liu ve diğerleri., 2023, Malzemeler) ve ISO 9283 robot performans test yöntemleri.
1. “Entegrasyon” Yanlış Hedeftir
Entegrasyon, kenarlarda birbirine bağlanan iki bağımsız sistem anlamına gelir. Tetik tabanlı kontrol; robot bir pasoyu kaynaklıyor, bir sinyal gönderir, konumlayıcı döner, robot devam ediyor - entegrasyon. Pek çok hücrenin düşük performans göstermesinin nedeni de budur. Pozisyoner her hareket ettiğinde, robot park edilmiş; robot her hareket ettiğinde, konumlayıcı park edilmiş. Kaynak ayrık olarak inşa edilmiştir, durdurma-başlatma parçaları, ve kusurlar aralarındaki her sınırda birikir.
Daha iyi hedef koordinasyondur: bir kontrolör hem robotun altı eksenini hem de konumlayıcının dönüş eksenlerini içeren bir yörünge planlar. Pozisyoner, robotun kendi kinematik modelinin bir parçası haline gelir. Bu olduğunda, ark asla durmaz çünkü konumlayıcı asla sırasını beklemek zorunda kalmaz.
2. Bir Kinematik Zincir: Robotun Uzantısı Olarak Pozisyoner
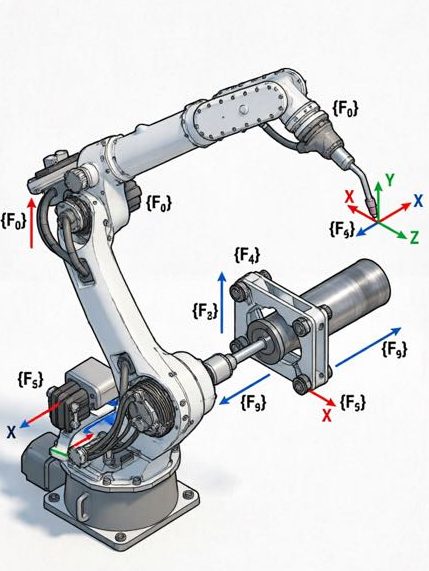
Kinematik olarak, kaynak hücresi bir bağlantı ağacıdır. Robot tabanı köktür, robot eksenleri dallardır, meşale son efektördür, ve iş parçası konumlayıcı tarafından tutulur. Koordineli hareket halinde, konumlayıcı eksenleri robot kontrol cihazının çözdüğü aynı kinematik zincire eklenir, yani konumlayıcıyı hareket ettirmek matematiksel olarak bir robot eklemini hareket ettirmekle aynı işlemdir. Denetleyici artık "robot"u görmüyor + konumlayıcı”; parçaya uzanan daha uzun bir kolu görüyor.
2.1 Eksen 7, 8, Ve 9 Denetleyicide
Endüstriyel kontrolörlerin çoğu, harici eksenleri (genellikle konumlayıcının döndürme ve eğme eksenlerini) bildirmenize ve bunları robotla aynı hareket grubuna atamanıza olanak tanır. Bir kez ilan edildi, konumlayıcı eksendir 7, 8, veya 9 kontrolörün dahili koordinat çözümünde. Tek bir hareket talimatı artık robota ve konumlayıcıya aynı anda komut verebilir, ve kontrolör birleştirilmiş ters kinematiği hesaplar, böylece torç parça üzerinde amaçlanan yolu takip eder. Dış eksen çevresel bir eksen değildir; planlayıcının robotun kendi eklemiyle birlikte optimize ettiği bir eklemdir.
2.2 Tek Yörünge, İki Program Değil
Konumlandırıcı haricileştirilmiş olarak, artık bir robot programına ve ayrı bir konumlayıcı programına sahip değilsiniz. Bir yörüngeyi koruyorsunuz. Yol iş parçasında tanımlanır (veya bir kullanıcı) çerçeve, ve kontrolör gerekli hareketi robot ile konumlayıcı arasında otomatik olarak dağıtır. Dikiş ilerledikçe parçanın düz kalması gerekiyorsa, kontrolör, kaynağı 1G/2G bandında tutmak için konumlayıcıyı eğer ve robotu birlikte hareket ettirir; tam olarak P02'de açıklanan konum kontrolü, artık ayrı adımlardan ziyade sürekli olarak yürütülüyor. Tek program, kaynağın nerede olması gerektiğine dair tek gerçek kaynak anlamına gelir.
3. Dış Eksen Enterpolasyonu
İnterpolasyon, denetleyicinin öğretilen iki nokta arasındaki boşluğu düzgün hareketle nasıl doldurduğudur. Bağımsız modda, robot kendi altı eksenini enterpolasyona tabi tutuyor. Koordineli modda, kontrolör robot eksenlerini ve harici konumlayıcı eksenlerini birlikte enterpolasyona tabi tutar, TCP'yi kaynak üzerinde tutmak için aralarındaki hareket payının kare kare belirlendiği senkronize bir yol çözme. Burası koordinasyonun kalbidir: paralel çalışan iki enterpolatör değil, ancak tüm eksenlere sahip olan bir enterpolatör.
3.1 Konumlandırıcı Çerçevesinin Robot Tabanına Kalibre Edilmesi
Koordineli hareket yalnızca robot ile konumlayıcı arasındaki çerçeve ilişkisi kadar doğrudur. İlk koordineli hareketten önce, konumlayıcının sıfırı, robot taban çerçevesine göre kalibre edilmelidir; genellikle robot TCP'sinin konumlayıcı aynası veya ön panel üzerindeki bilinen verilere doğru hızlı hareket ettirilmesiyle, veya bir lazer veya ballbar kalibrasyonu ile. Bunu yanlış anladığınızda kontrolörün birleşik kinematiği yanlış bir önerme üzerine kuruludur: robot parçanın olmadığı bir yerde olduğunu "düşünecek", ve kaynak sabit veya dönen bir hatayla dengelenecektir. Bu çerçeve kalibrasyonu saha başlangıçlarında en çok atlanan adımdır, ve "program çalışıyor ama kaynak yanlış"ın en yaygın nedeni.
4. EtherCAT Senkronizasyonu ve Senkronizasyon Çerçevesi
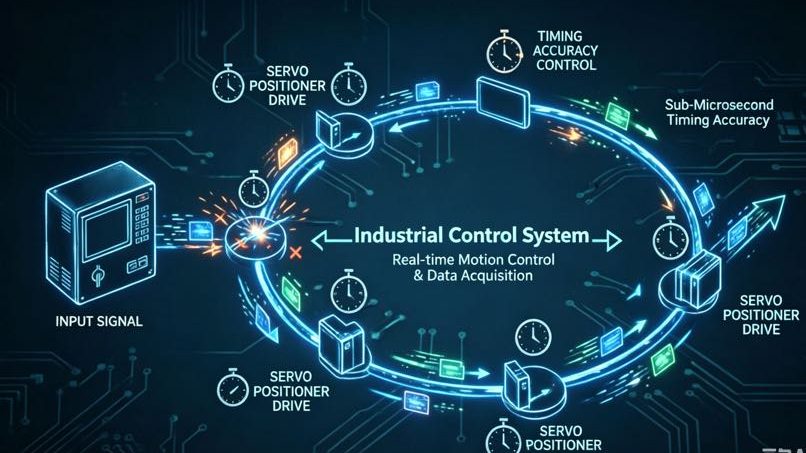
Robot ve konumlayıcının tek bir hareket halinde olması için, sürücülerinin ortak bir zaman tabanını paylaşması gerekir. Robotu birkaç milisaniye bile geciktiren bir konumlayıcı gözle görülür bir dikiş kusuruna neden olur, çünkü kaynak anında iki hareket artık geometrik olarak tutarlı değildir; torç yolun bir noktasındayken parça biraz geride sürüklenmiştir. Senkronizasyon onları kilitli tutan şeydir.
4.1 Dağıtılmış Saatler ve Titreşim
Dağıtılmış saatlere sahip EtherCAT, her servo sürücüye senkronize bir zaman damgası verir, böylece robot ve konumlayıcı eksenleri komut verilen konumlarını aynı kontrol anında yürütür. "Senkronizasyon çerçevesi" onları kilitleyen ağ mesajıdır. Titreşim (o zamanlamadaki değişiklik) düşmandır. ROBOPTIX servo konumlandırıcılar EtherCAT dağıtılmış saat senkronizasyonunu kullanır, böylece konumlayıcı ekseni robotun hareket grubunu milisaniyeden kısa bir tutarlılıkla takip eder, Bu, sürekli bir kaynağın, soğuk yeniden başlatma olmadan dönen bir parçayı kapsamasını sağlayan şeydir. Eski analog veya darbe katarı bağlantılarının onlarca milisaniyelik sapmaya neden olduğu durumlarda, EtherCAT zinciri sıkı tutuyor. Pratik test basittir: Koordineli bir sarmal harekete komut verin ve eksen zamanlamasını kapsayın; konumlayıcı gecikirse, dikiş size osiloskoptan önce haber verir.
5. Kaynak Boyunca Sabit TCP Hızı
Koordinasyonun getirisi sabit takım-merkez noktası hızıdır. Tetikleyici tabanlı hücrelerde TCP, her indekste tam hız ile sıfır arasında geçiş yapar; Koordineli hücrelerde, konumlayıcı altındaki parçayı döndürürken TCP kaynak boyunca sabit bir hızda hareket eder. Robot yolu takip ediyor; konumlayıcı rotasyonu sağlar; ikisi de durmaz.
5.1 Neden Durur ve Kaynağı Mahveder?
Ark durduğunda ve yeniden başladığında, kaynak havuzu soğur ve yeniden erir, soğuk bir kucak bırakmak, kaynaştırılmamış yeniden başlatma, veya görünür bir dalgalanma, ve her yeniden başlatmada ısı girişi artıyor. Robot torç yolunu korurken konumlayıcının dönüşü taşıması nedeniyle elde edilen sabit TCP hızı, ısı girişini eşit ve boncuk profilini tutarlı tutar. Bu, konuma bağlı havuz davranışı için aynı fizik Park ve Liu belgesidir: Kaynağı tutarlı bir yerçekimi ve konumsal bantta tutmak havuzu stabilize eder, ve koordineli hareket, bu bandı sabit adımlar yerine sürekli olarak tutan şeydir (Park ve ark., 2019; Liu ve diğerleri., 2023).
6. Yol Yumuşatma ve Karma Hareket
Koordinasyonla bile, saf bir program köşe yaratır: yörünge öğretilen her noktadan geçer ve doğruluğu sağlamak için yavaşlar. Genellikle karıştırma veya köşe yuvarlama olarak adlandırılan yol yumuşatma, denetleyicinin köşeyi tanımlanmış bir yarıçapla kesmesine olanak tanır, yani TCP hiçbir zaman tamamen durmaz. Pozisyoner ve robot karma yolu paylaşıyor, ve kaynak, aksi takdirde zor bir durak olacak olan yerden akar. Takas gerçektir: aşırı yumuşatma köşedeki doğruluğu feda eder, böylece yarıçap uygulamaya göre ayarlanır; hassas kök geçişlerinde sıkıdır, uzun filetolarda daha gevşek. Koordineli hücreler bunu robot ve konumlayıcı genelinde tek bir parametre seti olarak ortaya çıkarır, birbiriyle kavga eden ve her geçişte farklı görünen bir dikiş üreten iki bağımsız yumuşatma ayarı yerine.
7. Yerçekimi Sabiti: Koordinasyon Kaynak Kalitesini Nasıl Korur?
Koordineli hareket sadece daha yumuşak değil; bu bir kalite kontroldür. Kaynağı düz veya yatay bantta tutmak için parçayı sürekli döndürerek, Hücre, parça adım adım yeniden konumlandırılırken havuzun dikey ve baş üstü bölgelerde sallanmasına izin vermek yerine havuzda neredeyse sabit bir yerçekimi vektörünü tutar (su birikintisi stabilitesinin en büyük tek belirleyicisi)..
7.1 Konuma Bağlı Havuz Davranışı
Hakemli çalışma, kaynak havuzu davranışının ve boncuk kalitesinin kaynak pozisyonuna göre keskin bir şekilde değiştiğini gösteriyor, çünkü yer çekimi havuzu baş üstü ve dikey yönlerde boşaltır ve dengesini bozar (Park ve ark., 2019, GMAW pozisyonlarında; Liu ve diğerleri., 2023, pozisyonlar arasında VPPA'da). Koordineli hareket, bu bulguyu hücre tasarım kuralına dönüştürür: Parçayı hareket ettirerek havuzu düz/yatay bantta tutun, yeniden konumlandırmak için durarak değil. Pozisyoner döndürmeyi yapar; robot izlemeyi yapıyor; kontrolör onları bir arada tutar. Sonuç, P02'nin düz konum kalitesidir, her endekste sıfırlamak yerine tüm dikiş boyunca sürdürülür. Başka bir deyişle, koordinasyon, P01'deki yerçekimi fiziğini tüm parça boyunca nasıl operasyonel hale getirdiğinizdir.
8. Koordineli Programları Bozan Üç Başarısızlık
Koordineli hareket öngörülebilir şekillerde başarısız oluyor. Bunları bilmek bir girişimi haftalardan günlere kısaltır, çünkü her birinin belirsiz bir "hücre yanlış hissediyor" yerine belirli bir çözümü var.
8.1 Çerçeve Uyuşmazlığı, Drift'i senkronize et, Konumlandırıcı Tekilliği
- Çerçeve uyumsuzluğu: Konumlandırıcı sıfırı hiçbir zaman robot tabanına göre kalibre edilmedi, böylece birleştirilmiş kinematik dengelenir. Düzeltmek: ilk koordineli hareketten önce çerçeve kalibrasyonunu çalıştırın, ve hücrede herhangi bir mekanik değişiklik sonrasında bunu yeniden doğrulayın.
- Kaymayı senkronize et: Ağ bağlantısı zamanlama titreşimine izin verir, böylece konumlayıcı robotun gerisinde kalıyor. Düzeltmek: senkronize bir fieldbus kullanın (EtherCAT dağıtılmış saatler) ve bağlantının sıkı olduğunu varsaymak yerine, kapsamlı bir test hamlesiyle senkronizasyonu doğrulayın.
- Konumlandırıcı tekilliği: Belirli eğim açılarında konumlayıcı mekanik otoritesini kaybeder veya kontrolör kinematik bir sınıra ulaşır, kaynağın ortasında durmaya zorlamak. Düzeltmek: konumlayıcının tekil yönlerinden kaçınmak için yolu planlayın, veya robotun o bölgedeki hareketi devralabilmesi için yedek bir eksen ekleyin.
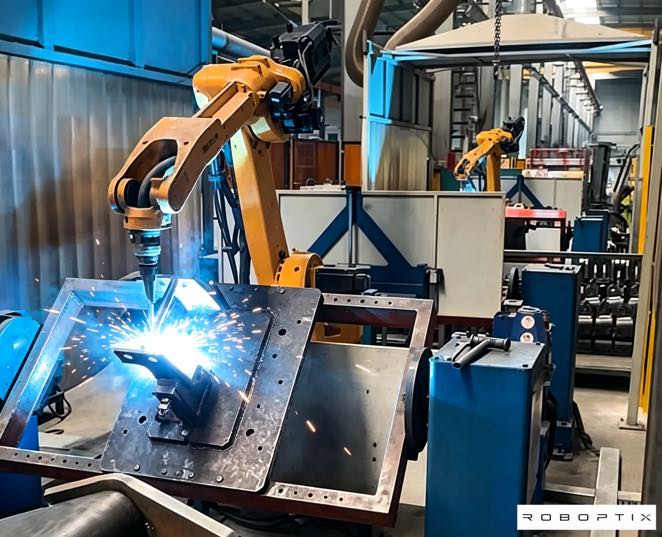
9. Alan Örneği: Akıcı Hareket için Ayarlanmış 3 Eksenli Hücre
Bir ROBOPTIX müşterisi, tetikleme modunda 6 eksenli bir robotun yanında 2 eksenli konumlayıcıyı çalıştırdı: robot kaynak yaptı 300 mm geçiş, konumlayıcıya 15° indeksleme sinyali verdi, tekrarlandı. İlk geçiş getirisi neredeyse durdu 80% her indekste soğuk tur kusurları ile, ve hücre daha hızlı bir robotla yeniden alıntılanmak üzereydi. Konumlandırıcıyı robot kontrol ünitesinde harici eksenler 7-8 olarak yeniden yapılandırdıktan sonra, konumlayıcı çerçevesini kalibre etme, ve yol harmanlamayla EtherCAT senkronizasyonunun etkinleştirilmesi, hücre dikişi sabit TCP hızında sürekli bir yörünge olarak yürüttü. Endeks kusurları ortadan kalktı, ve ilk geçiş getirisi yükseldi 97%. Donanım değişmedi; programlama modeli değişti. Koordinasyon, daha fazla ekipman yok, düzeltme oldu, ve önerilen robot yükseltmesinin çok küçük bir maliyeti var.
10. Koordinasyon Çabaya Değmediğinde
Koordinasyon ücretsiz değil, ve bazı işler için bu aşırıya kaçıyor. Parçanız, geçişler arasında dönüş olmadan tek bir pozisyonda kaynaklanmışsa (bir fikstür üzerinde zaten düz olan kısa bir dikiş), tetik tabanlı kontrol tamamen yeterlidir, ve eklenen çerçeve kalibrasyonu ve senkronizasyon doğrulama kurulumu size çok az şey kazandırır. Kaynak, sürekli dönmesi gereken bir parçanın etrafında dolaştığında koordinasyon işe yarar, ilk geçiş verimi yeniden başlatma kusurları nedeniyle kısıtlandığında, veya tetikleme modelinin hassasiyetini kullanamadığı bir servo konumlayıcıya zaten yatırım yapıyorsanız. Mühendisliği kusur oranının yaşadığı yere harcayın; basit bir sinyalin işi yaptığı yerde onu atlayın.
Sıkça Sorulan Sorular
Q: Bir konumlayıcıyı entegre etmek ve koordine etmek arasındaki fark nedir??
A: Entegrasyon, sırayla çalışan iki bağımsız sistemi birbirine bağlar: robot kaynak yapıyor, daha sonra konumlayıcıya indeksleme sinyali verir. Koordinasyon, konumlayıcıyı robot kontrol ünitesinde harici bir eksen olarak ele alır, böylece her ikisi de tek bir yörüngeden hareket eder. Koordinasyon, soğuk yeniden başlatma kusurlarına ve eşit olmayan ısı girişine neden olan durdurma-başlatma döngüsünü ortadan kaldırır.
Q: Robot ve konumlayıcı hareketini koordine etmek için EtherCAT'e ihtiyacım var mı??
A: Ortak bir zaman tabanına sahip senkronize bir fieldbus'a ihtiyacınız var. Dağıtılmış saatlere sahip EtherCAT yaygın tercihtir çünkü eksen zamanlamasını milisaniyenin altındaki titreşimlerde tutar; analog veya darbe dizisi bağlantıları, sürekli bir kaynak sırasında dikiş kusurlarını göstermeye yetecek kadar (onlarca milisaniye) genellikle sürüklenir.
Q: Konumlandırıcı çerçeve kalibrasyonu neden bu kadar önemli??
A: Koordineli hareket, robot tabanından konumlayıcıya ve parçaya kadar olan birleşik kinematiği çözer. Konumlandırıcının sıfırı robot çerçevesine göre yanlış kalibre edilmişse, her koordineli hareket yanlış geometri üzerine kuruludur ve kaynak kayması meydana gelir. Bu, en çok atlanan başlangıç adımıdır ve çalışan ancak yanlış kaynak yapan bir programın en yaygın nedenidir..
Q: Koordineli hareket gerçekten kaynak kalitesini artırabilir mi?, veya sadece hız?
A: İkisi birden, ancak kalite daha güçlü bir etkidir. Sabit TCP hızı ve sürekli parça dönüşü, havuzu sabit bir yerçekimi bandında tutar, soğuk yeniden başlatma kusurlarını ortadan kaldırmak. Pozisyona bağlı havuz davranışı üzerine araştırma (Park, 2019; Liu, 2023) Boncuk kalitesi için tutarlı bir kaynak pozisyonunu korumayı destekler ve koordinasyon, onu tüm dikiş boyunca nasıl tuttuğunuzdur.
Konumlandırıcıyı, robotun "konuştuğu" ayrı bir makine olarak ele almak, hücrenizi dur-başlat kalitesinde kapatır. Koordineli hareket programlama bu tavanı ortadan kaldırır: konumlayıcıyı robot kontrolöründe harici eksenler olarak tanımlayın, çerçevesini robot tabanına göre kalibre edin, sürücüleri EtherCAT dağıtılmış saatlerle ortak bir zaman bazında senkronize edin, ve bir yörüngenin ikisini de sürüklemesine izin ver. Daha sonra kaynak, düz/yatay bandı tutmak için parçanın sürekli döndürülmesiyle sabit TCP hızında çalışır; tam olarak yerçekimine dayanıklı durum araştırmasının daha iyi havuzlara bağlanması.
ROBOPTIX servo pozisyonerler (the B008–B011、B012 çok eksenli üniteler) EtherCAT'e hazır olarak gönderilir ve büyük robot kontrolörlerinde harici eksenler olarak yapılandırılır, çerçeve kalibrasyonu ve senkronizasyon doğrulaması için uygulama desteği ile. İlk geçiş veriminin ham döngü süresinden daha önemli olduğu hücreler için, koordinasyon, donanımdan ziyade kusurların azaltılmasıyla kendini amorti eden yükseltmedir.
Bu serideki bir sonraki makale doğruluk sorusunu daha da ileri götürüyor: nasıl doğrulanır, Lazer takip cihazları ve ISO ile 9283, koordineli hücrenin aslında teknik özellikler sayfasında iddia edilen tekrarlanabilirliğe sahip olduğu.
Hücrenizi koordine etmeye hazır?
Temas etmek ROBOPTIX Harici eksen konfigürasyonu ve çerçeve kalibrasyon planı için robot markanız ve parça geometrinizle birlikte.
Yazar Hakkında
Deneyim & Kimlik bilgileri
Robotik kaynak sistemi entegrasyon uzmanı 12+ Robot Konumlandırıcı seçimi ve entegrasyonuna odaklanan uzun yıllara dayanan doğrudan proje deneyimi. Danışmanlık yaptı 300+ Kuzey Amerika'daki fabrikalar, Avrupa, ve Asya. Bu makaledeki tüm spesifikasyon verileri gerçek H'den alınmıştır. / B / L / U serisi ürün veri sayfaları.
Şirket geçmişi: 26+ yıllarca kaynak otomasyon mühendisliği, 40+ aktif patentler, 1,500+ dünya çapında tamamlanan projeler, yaklaşık olarak 70% Robot Konumlandırıcı entegrasyonunu içerir.
Sertifikalar
- ISO 9001: 2015 (GB/T 19001-2016) — Kalite Yönetim Sistemi
- GJB 9001C-2017 — Askeri/Silah Ekipmanı Kalite Yönetim Sistemi
- AB CE — Makine Direktifi 2006/42/EC (Sertifika. HAYIR. M.2026.206.C134866)
- Yüksek Teknoloji Kuruluşu - Sertifika. HAYIR. GR202341000595 (Kasım'da yayınlandı. 2023)
Son güncelleme: Haziran 2026
Referanslar
[1] Park, J.-H., kim, S.-H., Ay, H.-S., & kim, M.-H. (2019). Yerçekiminin Erimiş Havuz Davranışı Üzerindeki Etkisi ve Darbeli Gazaltı Metal Ark Kaynağında Çeşitli Kaynak Pozisyonlarında Mikro Yapının Analizi. Uygulamalı Bilimler, 9(21), 4626.
[2] Liu, J., Jiang, F., Çen, S., Xu, B., Zhang, G., Cheng, W., & anne, X. (2023). Farklı Kaynak Pozisyonlarında Değişken Polariteli Plazma Ark Kaynağında Kaynak Havuzu Davranışı ve Kaynak Boncuk Performansı Üzerindeki Yerçekimi Etkisinin Mekanizmaları. Malzemeler, 16(19), 6457.
İLGİLİ YAZILAR

Robotik Lazer Kaynak Ustalığı: 10 Maksimum Performans ve Yatırım Getirisi için Pratik İpuçları

5 Yapısal Çelik İçin Robotik Kaynak Hücresi Satın Almadan Önce Sorulması Gereken Sorular

Mağazanız için Doğru Robotik Kaynak Hücresini Nasıl Seçersiniz?? Tek İstasyon vs. İki İstasyonlu (2026 Tam Kılavuz)
Genel Endüstride Gerçek Dünya Robotik Kaynak Hücresi Uygulamaları: Vaka Çalışmaları 2026

Robotik Lazer Kaynağı Otomotivin Hafifletilmesini Nasıl Sağlar?: Yüksek Mukavemetli Çelikten Alüminyum Gövdelere
