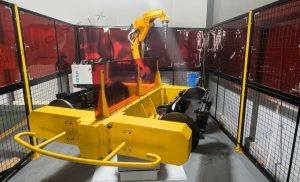
Özel Robot İş İstasyonları ve Lazer Sistemleri Üreticisi



Trafo Tankı Kaynak Otomasyonu:Büyük Sorunu Çözmek, Tekrarlanmayan Parçalar
Trafo tankı kaynağı, kaynak otomasyonunu zorlaştıran her şeyin kesişim noktasında yer alır. Tanklar büyük – sıklıkla 2 ile 6 en uzun boyutunda metre. Her biri etkili bir şekilde benzersizdir, panel düzenleri ile, oluklu desenler, ve trafo değerlerine ve müşteri spesifikasyonlarına göre değişen bağlantı portu konumları. Eklemler çok sayıda: tek bir orta güçte transformatör tankı olabilir 40 ile 80 bireysel kaynak bağlantıları, birçoğu soğutma kanatçıkları arasında kapalı yerlerde bulunuyor, takviye kaburgaları, ve kaldırma pabuçları.
Geleneksel robotik kaynak hücreleri bunun için tasarlanmamıştır. Sabit geometriye sahip tekrarlayan parçalar (otomotiv braketleri) için tasarlandılar, boru bağlantı parçaları, standartlaştırılmış yapısal bölümler. Transformatör tankı ortamındaki geleneksel bir robot hücresi, yeniden programlanmak için kaynak yapmaktan daha fazla zaman harcar, çünkü her tank çeşidi, robotun bakış açısından, yeni bir bölüm.
Bu makale, transformatör tankı kaynağının tarihsel olarak otomasyona neden direndiğini açıklamaktadır, başarılı bir şekilde otomatikleştirmek için hangi spesifik teknik yeteneklerin gerekli olduğu, ve nasıl sıfır programlama, Görsel yönlendirmeli kaynak sistemleri, geleneksel hücrelerin çözemediği her zorluğun üstesinden gelir.
Bu makale Yapısal Çelik Kaynak Otomasyonu serisinin bir parçasıdır. Görsel yönlendirmeli robotik kaynak hücrelerinde yeniyseniz, Blog 03: Programlamasız Robotik Kaynak Hücresi Bu dikey uygulama makalesini okumadan önce temel bağlamı sağlar.
Trafo Tankı Kaynağı Otomasyona Neden Direndi?
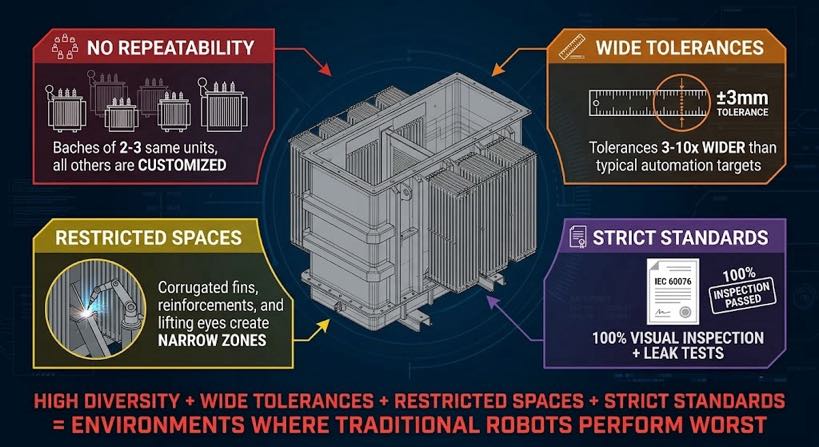
Çözümü anlamak için, sorun hakkında kesin bilgi sahibi olmanıza yardımcı olur. Transformatör tankları, geleneksel robotik kaynağın temel varsayımlarını aynı anda dört konuda başarısızlığa uğratır.
1. Hiçbir tank birbirinin aynısı değildir
Güç transformatörleri siparişe göre tasarlanmış ürünlerdir. Tank boyutları, duvar kalınlığı, panel sayısı, oluk derinliği, burç pozisyonları, ve kaldırma ataşmanı konumlarının tümü elektrik özelliklerine göre değişir. Üreten bir fabrikatör 15 ile 30 Aylık transformatör tankları, herhangi bir üretim partisinde aynı konfigürasyonda yalnızca iki veya üç üniteye sahip olabilir. Geri kalanlar tek seferlik veya düşük hacimli çeşitlerdir.
Geleneksel bir robot hücresi, her konfigürasyon için ayrı bir öğretme programı gerektirir. Program başına üç ila sekiz saat, 25 değişkenli aylık parti gerektirir 75 ile 200 saatlerce programlayıcı süresi — tek bir yay açılmadan önce. Çoğu transformatör tankı imalatçısı için, bu hesaplama otomasyon görüşmesini sonlandırır.
2. Boyut toleransları tipik otomasyon hedeflerinden daha geniştir
Trafo tankı panelleri ağır plakadan imal edilmiştir - tipik olarak 4 ile 16 mm duvar kalınlığı — alevle kesme kullanımı, plazma kesme, ve pres şekillendirme. Ortaya çıkan boyut toleransları ±1 ile 3 mm panel boyutları, ±2 ila 4 oluklu eğimde mm, ve ±1 ila 3 Kaynak bağlantılarındaki montaj boşluğunda mm. Bunlar bu imalat yöntemi için standart toleranslardır; ayrıca geleneksel robotik kaynak yollarının varsaydığı toleranslardan üç ila on kat daha geniştirler.
3. Ortak erişim geometrisi kısıtlı ve değişkendir
Transformatör tankları, iç bölmelere sahip monte edilmiş yapılardır, harici soğutma kanatçıkları, vana bağlantıları, ve kısıtlı erişim bölgeleri oluşturan kanalların güçlendirilmesi. Robot torcunun kaynak bağlantısına ulaşmak için bu özellikler arasında gezinmesi gerekir ve engellerin tam konfigürasyonu, transformatör değerlerine ve müşteri spesifikasyonlarına bağlı olarak üniteden üniteye değişir..
4. Kaynak kalite standartları sıkıdır
Trafo tankları serviste sürekli yağ basıncı altında çalışır. IEC 60076 ve müşteri fabrika spesifikasyonları genellikle gerektirir 100% görsel inceleme ve sızıntı testi, Birçok müşteri birincil dikişlerde ilave tahribatsız muayene talep ediyor. Sabit programlanmış bir hücrenin ürettiği ile spesifikasyonun gerektirdiği arasındaki kalite farkı temel engeldir.
| Trafo tankı otomasyonu paradoksu: Yüksek parça çeşitliliği + geniş boyut toleransları + kısıtlı erişim + sıkı kalite standartları= tam olarak geleneksel robotik hücrelerin en kötü performans gösterdiği koşullar. Ve tam olarak manuel kaynağın en fazla darboğaz oluşturduğu koşullar. |
Trafo Tankı Kaynağını Otomatikleştirilebilen Nedir? 2026
Üç teknolojik gelişme, kombinasyon halinde gelen, trafo tankı kaynak otomasyonunun fizibilite hesabını değiştirdik.
Gelişim 1: 3D taramadan sıfır programlama yolu oluşturma
3D lazer tarayıcılarla donatılmış görsel yönlendirmeli kaynak sistemleri, kaynak başlamadan önce her bir transformatör tankı paneli grubunun gerçek geometrisini yakalayabilir. Tarama, bir çizimdeki nominal konumları değil, gerçek bağlantı konumlarını algılar ve gerçekte bulduğu şeyden robot kaynak yolunu oluşturur. Yol her taramadan sonra yeniden oluşturulduğundan, parçadan parçaya boyutsal değişiklik önemsizdir.
Gelişim 2: Boşluğa uyum sağlayan kaynak parametresi kontrolü
3D tarama sadece dikiş yerini tespit etmez, aynı zamanda tüm bağlantı uzunluğu boyunca boşluk genişliğini de ölçer. Bu veriler boşluğa uyum sağlayan parametre kontrolünü sağlar: kaynak sistemi tel besleme hızını ayarlar, seyahat hızı, ve değişen aralık genişliğine rağmen tutarlı kaynak boğazı ve bacak boyutunu korumak için bağlantı boyunca sürekli torç salınımı. Montaj boşluğunun değiştiği transformatör tankı dikişleri için 0.5 mm ila 3 tek panel bağlantısı boyunca mm, boşluğa uyum sağlayan kontrol, sızıntı testini geçen bir kaynak ile yeniden çalışma gerektiren bir kaynak arasındaki farktır.
Gelişim 3: Dijital ikiz çarpışma doğrulaması
İş hücresinin tam boyutlu sanal simülasyonu (dijital ikiz), herhangi bir yeni tank konfigürasyonunda ilk ark açılmadan önce tüm kaynak sırasını çalıştırır. Simülasyon, her robot konumunu tank yapısıyla çarpışma açısından kontrol eder, fikstür, ve konumlayıcı. Bu, yeni bir parça konfigürasyonunda otomatik kaynaklamanın birincil riskini ortadan kaldırır: ilk makale kazası.
Otomatik Trafo Tankı Kaynak İşlemi - Adım Adım
Aşağıdaki iş akışı, vizyon odaklı bir sürecin nasıl yürütüldüğünü açıklamaktadır., sıfır programlamalı kaynak sistemi, transformatör tankı gövdesini panel montajından tamamlanmış kaynağa kadar yönetir.
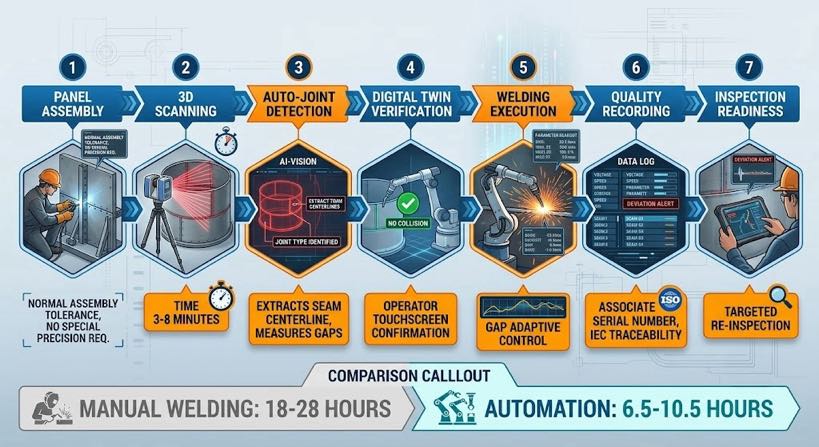
- Panel montajı ve punto kaynağı - fikstürde monte edilen ve aralıklarla punto kaynağı yapılan paneller. Bu aşamadaki boyutsal doğruluk normal imalat toleransına uygundur (±1–3 mm). Özel bir hassasiyete gerek yok.
- 3Monte edilmiş yapının D taraması — lazer tarayıcı monte edilmiş tankı tarar, Erişilebilir tüm kaynak bağlantılarının geometrisini yakalama: tabandan duvara dikişler, duvardan duvara köşe dikişleri, oluklu kök kaynakları, takviye edici kaburga bağlantı kaynakları, ve kaldırma pabucu ped kaynakları. Tarama süresi: 3 ile 8 tank büyüklüğüne ve bağlantı sayısına bağlı olarak dakika.
- Otomatik bağlantı tespiti ve dikiş çıkarma — görüntü sistemi, tarama geometrisinden her bağlantı tipini tanımlar, dikiş merkez çizgisini çıkarır, her bir bağlantı boyunca gerçek boşluk profilini ölçer, ve operatörün incelemesi için programlanabilir toleransların dışında kalan bağlantıları işaretler.
- Dijital ikiz doğrulama — oluşturulan kaynak sırası tam boyutlu sanal simülasyonda çalışır. Çarpışma algılama her yaklaşımı kontrol eder, kaynak, ve taramadan gerçek tank geometrisine karşı hareketi geri çekin. Operatör simülasyonu dokunmatik ekranda inceler ve devam etmeden önce onaylar.
- Kaynak uygulaması — robot doğrulanan sırayı yürütür. Boşluğa uyum sağlayan parametre kontrolü, her bağlantı boyunca tel beslemesini ve ilerleme hızını sürekli olarak ayarlar. Pozisyoner, düz veya yatay kaynak pozisyonunu korumak için tankı bağlantı grupları arasında döndürür..
- Proses içi kalite kaydı — ark parametreleri, seyahat hızı, ve kaynak sırası boyunca bağlantı başına kaydedilen sapma uyarıları, tank seri numarasına karşı, için IEC 60076 izlenebilirlik.
- Kaynak sonrası inceleme hazırlığı — tamamlanan tank görsel inceleme için sunulur. Kaynak günlüğü, denetçinin dikkatini kaynak sırasında sapma uyarılarının oluştuğu bağlantılara yönlendirir.
| Çevrim süresi karşılaştırması — orta transformatör tankı (yaklaşık. 2.5 m × 1.5 m × 1.5 M, 60 eklemler): Manuel kaynak: 18–28 saat (2–3 vardiya günü) Geleneksel robotik hücre: Uygun değil — yeniden programlama süresi kaynak süresini aşıyor Görüş odaklı otomatik sistem: Tara + doğrulamak: 15–25 dakika | Kaynak döngüsü: 6–10 saat Toplam: 6.5–10,5 saat (1–1,5 vardiya günü) Verimlilik kazancı: kaynak çevrim süresinde yaklaşık 2–3×, artı programlama yükünün ortadan kaldırılması. |
Trafo Tankı Bağlantı Çeşitleri ve Otomasyon Zorlukları
| Ortak tip | Konum | Otomasyon mücadelesi | Vizyon odaklı çözüm |
| Düz panel alın kaynağı | Taban plakası dikişleri | Plazma kesim kenarlarından boşluk değişimi; paneli yay | 3D taraması gerçek boşluk profilini ölçer; boşluğa uyum sağlayan parametreler boğaz boyutunu korur |
| Duvardan tabana köşe kaynağı | Tank tabanındaki çevre dikişi | Uzun sürekli dikiş; termal bozulma birikir | Kaynak içi ark takibi torç konumunu düzeltir; konumlayıcı eklemi düz aşağı konumda sunar |
| Oluklu kök kaynağı | Oluklu yan panelden düz çerçeveye | Oluklar arasında sıkı erişim; adım değişimi ±2–4 mm | Tarama, gerçek oluklu eğimi tespit eder; gerçek aralıkla eşleşecek şekilde oluşturulan yol, nominal çizim değil |
| Köşe kaynağı (duvardan duvara) | Tank köşelerindeki dikey dikişler | Değişken boşluk; Basınç tutucu dikişlerde tam nüfuz gereklidir | Taramada boşluk ölçümü; gerçek boşluğa göre planlanan çoklu geçiş yolu — 1 ile 3 geçer |
| Güçlendirici kaburga filetosu | Tank duvarındaki dış takviye kaburgaları | Duvar eğriliğinden değişken uzaklık; kaburga konumlandırma toleransı ±3 mm | Vision gerçek kaburga pozisyonunu bulur; Gerçek kaburga-duvar kesişiminden oluşturulan fileto yolu |
| Kaldırma pabucu yastığı kaynağı | Kaldırma noktalarındaki harici pedler | Yüksek kısıtlamalı kaynak — tam füzyon gerekli | Dijital ikiz, fener erişimini doğrular; boşluğa uyum sağlayan kontrol, ped çevresinde tam füzyon sağlar |
| Burç oturma kaynağı | Tank kapağı — burç flanşından kapak plakasına | Kapakta dairesel dikiş; açısal yaklaşım gerekli | Gerçek burç flanşı konumunun taranmasından oluşturulan dairesel kaynak yolu |
Trafo Tankı Kaynağı için Fiziksel Hücre Konfigürasyonu
Robot ve erişim
Standart 6 eksenli endüstriyel robot 1,400 ile 2,800 mm erişim mesafesi çoğu orta transformatör tankı konfigürasyonunu destekler. Büyük güç transformatör tankları için — 4 ile 6 metre uzunluğunda — 7. eksenli doğrusal yol, parçanın yeniden konumlandırılmasına gerek kalmadan robotun çalışma aralığını tank uzunluğu boyunca genişletir. 7. eksen yolu robot kontrolörü ile koordine edilir, böylece doğrusal hareket kaynak yolu ile senkronize edilir.
Pozisyoner
Bir mesnetli/punta konumlayıcı - tipik olarak 2,000 ile 10,000 kg dağıtım ve güç transformatör tankları için yük taşıma kapasitesi — her bağlantı grubunu en uygun kaynak konumunda sunmak için tankı döndürür. Pozisyoner, robot kontrolörü ve tarama sistemi ile koordine edilir: tarama, konumlayıcının sıfır noktasına göre eklem konumlarını yakalar, ve kaynak sırası, bağlantı grupları arasındaki konumlayıcı dönüşlerini otomatik olarak planlar.
Güvenlik ve duman yönetimi
Trafo tankı kaynağı, ağır plaka üzerinde yüksek birikme oranları gerektirir; duman oluşumu önemlidir. Hücre muhafazası, kaynakta yüksek hacimli ekstraksiyonun yanı sıra tüm muhafaza için alan ekstraksiyonunu içerir. Ark parlaması koruması karşılanıyor IEC 60079 ve yerel güvenlik kodları. Erişim kapıları açıkken robotun hareket etmesini önlemek için hücre birbirine kilitlenmiştir.
Kaynak Kalitesi ve İzlenebilirlik IEC 60076 ve Müşteri Özellikleri
| Kalite gereksinimi | Manuel kaynak yaklaşımı | Otomatik hücre yaklaşımı |
| 100% görsel muayene | Müfettiş kaynak sonrası tüm bağlantıları inceliyor; işlem kaydı yok | Kaynak günlüğü, bağlantı başına gerçek ark parametrelerini sağlar; müfettiş inceleme günlüğü görsel kontrolün yanı sıra |
| Basınç/sızıntı testi | Başarılı/başarısız — test başarısız olursa süreç bağlantısı olmaz | Kaynak günlüğü, sapma uyarılarıyla bağlantı noktalarını tanımlar; Test başarısız olursa hedeflenen yeniden inceleme |
| Kaynak prosedürü kalifikasyonu (WPS/PQR) | Kaynakçı şu niteliklere sahiptir: AWS D1.1 veya İÇİNDE 15614 | Doğrulanmış kaynak programı kütüphanesine hücre kaynakları - yeterlilik testi kayıtlarına göre izlenebilir parametreler |
| Boyut doğrulama | Manüel ölçüm ölçümü — numune bazında | Kaynak öncesi taramadan elde edilen boşluk ölçümü, tahmin edilen kaynak boyutunu sağlar; ark günlüğü yürütmeyi onaylar |
| Malzeme izlenebilirliği | Plaka ısı sayılarını bağlantı noktalarına bağlayan manuel kayıtlar | Parça seri numarasına bağlı kaynak günlüğü; iş kurulumunda plaka ısı numarası girişi |
Sıkça Sorulan Sorular
Otomatik kaynak, oluklu panel dikişlerini işleyebilir mi??
Evet — oluklu panel kaynağı, görsel yönlendirmeli otomasyonun hem manuel kaynak hem de geleneksel robotik hücrelerden daha iyi performans gösterdiği özel uygulamalardan biridir. 3D tarama gerçek oluk eğimini ve geometrisini algılar, Presle şekillendirme toleransları nedeniyle nominal çizim boyutundan farklılık gösteren. Kaynak yolu, gerçek oluk aralığına uyacak şekilde oluşturulur, Uzun bir oluklu paso boyunca manuel kaynağa göre önemli ölçüde daha tutarlı kaynak boyutu üretir.
Sistemin kaldırabileceği minimum ve maksimum tank boyutu nedir??
Pratik boyut aralığı yaklaşık olarak 0.8 metreye kadar 6 en uzun boyutta metre, parça ağırlıkları ile 200 kg'a kadar 15,000 kg konumlayıcı derecesine bağlı olarak. Daha küçük tanklar - dağıtım transformatörleri aşağıda 100 kVA - 7. eksen yolu olmadan standart bir çift istasyonlu hücrede kaynak yapılabilir. Daha büyük güç transformatörü tankları — 6 metre ve üzeri — portala monteli bir robot veya çoklu robot sistemi gerektirir. Otomasyon uygulaması için en yaygın üretim aralığı: 400 kVA'ya 10 MVA dağıtım ve orta güç transformatör tankları.
Sistem, müşteri spesifikasyonunun siparişler arasında değiştiği tankları nasıl ele alıyor??
Kaynak yolu, depolanan bir program yerine her bir tankın gerçek taramasından oluşturulduğundan, Siparişler arasındaki spesifikasyon değişiklikleri programlama güncellemesi gerektirmez. Operatör tankı yükler, taramayı başlatır, ve sistem bulduğu geometriye uygun yeni bir yol oluşturur. Kaynak programı kitaplığı güncellemeleri — spesifikasyon değişikliği farklı bir bağlantı sınıfı veya malzeme kalınlığı içeriyorsa — kaynak mühendisi girdisi gerektirir, ancak bu, yeni ortak konfigürasyon başına tek seferlik bir güncellemedir, sipariş başına bir programlama görevi değil.
Transformatör tankı üretiminde hücreyi çalıştırmak için hangi operatör becerileri gereklidir??
Hücre operatörü gerektirir: Tank yüklemesi için vinç veya forklift lisansı; Kaynak çizimini okuyabilme ve bağlantı sıralarını tanımlayabilme becerisi; hücrenin dokunmatik ekran HMI'sına aşinalık; ve kabul edilemez bir tarama sonucunun ne olduğuna ilişkin temel anlayış. Robot programlama becerileri, CAD bilgisi, ve kaynak sertifikası gerekli değildir. Genel imalat atölyesi deneyimine sahip bir teknisyen iki ila üç hafta içinde eğitilebilir.
Sonraki Adımlar
- Bunu mümkün kılan 3 boyutlu tarama ve dikiş izleme teknolojisini anlamak, Okumak Blog 04: 3D Vision Lazer Dikiş Takibi Açıklaması.
- Ters modelleme yoluyla tarama verilerinin bir kaynak programına nasıl dönüştürüldüğünü anlamak , Okumak Blog 05: Kaynağa Tarama Teknolojisi.
- Transformatör tankı üretim hacminiz ve mevcut işçilik maliyetiniz için yatırım getirisi durumunu değerlendirmek, Blogu oku 08: Programlamasız Robotik Kaynak Hücresinin Yatırım Getirisi.
- Otomatik bir kaynak hücresinin mevcut bir üretim hattına nasıl entegre edileceğini anlamak, Blogu oku 10: Görüş Yönlendirmeli Robotik Kaynak İş İstasyonu Nasıl Entegre Edilir.
| Gerçek Parçalarınızda Görsel Kılavuzlu Kaynağın Nasıl Çalıştığını Görün Bize bir tank çizimi gönderin, Tekla modeli, veya sadece eklemin bir fotoğrafı. Taramadan kaynağa giden yol gösterimini çalıştıracağız ve bir çevrim süresi tahmini döndüreceğiz, yol önizlemesi, ve kaynak kesiti — taahhüt gerekmez. ✉ Contact Us Now → Calculate My ROI ✓ No commitment required ✓ Response within 24 hours ✓ Free cycle time estimate |
Yazar Hakkında
Deneyim & Kimlik bilgileri
Robotik kaynak sistemi entegrasyon uzmanı 12+ Robot Konumlandırıcı seçimi ve entegrasyonuna odaklanan uzun yıllara dayanan doğrudan proje deneyimi. Danışmanlık yaptı 300+ Kuzey Amerika'daki fabrikalar, Avrupa, ve Asya.
Şirket geçmişi: 26+ yıllarca kaynak otomasyon mühendisliği, 40+ aktif patentler, 1,500+ dünya çapında tamamlanan projeler, yaklaşık olarak 70% Robot Konumlandırıcı entegrasyonunu içerir.
Sertifikalar
- ISO 9001: 2015 (GB/T 19001-2016) — Kalite Yönetim Sistemi
- GJB 9001C-2017 — Askeri/Silah Ekipmanı Kalite Yönetim Sistemi
- AB CE — Makine Direktifi 2006/42/EC (Sertifika. HAYIR. M.2026.206.C134866)
- Yüksek Teknoloji Kuruluşu - Sertifika. HAYIR. GR202341000595 (Kasım'da yayınlandı. 2023)
Son güncelleme: Haziran 2026
İLGİLİ YAZILAR
Anahtar Teslim Kaynak İş İstasyonu: Çizimden Üretime Hazır Hücreye
8 Robotik Kaynak Hücresini Kullanırken Yapılan Maliyetli Hatalar (Ve Onlardan Nasıl Kaçınılır?) – 2026 Sürüm
Robotik Kaynak Hücresi Nedir?? 2026 Başlangıç Kılavuzu | 37 Alışveriş Verileri

Kaynak Pozisyonerinin Beş Yıllık TCO'su: Teklifin Unuttuğu Gizli Maliyetleri Hesaplamak

Neden 7. Eksen Robotu Eklemelisiniz?? 5 Verimliliği Artırmanın Güçlü Yolları & Maliyetleri Azaltın 2026